
ADAMS传送带模拟
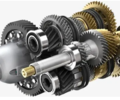
本文通过Adams中平带来模拟传动带机构,然后建立机械手将物块的取出并放在传送带上实现传送功能。
1.简易机械手的建立
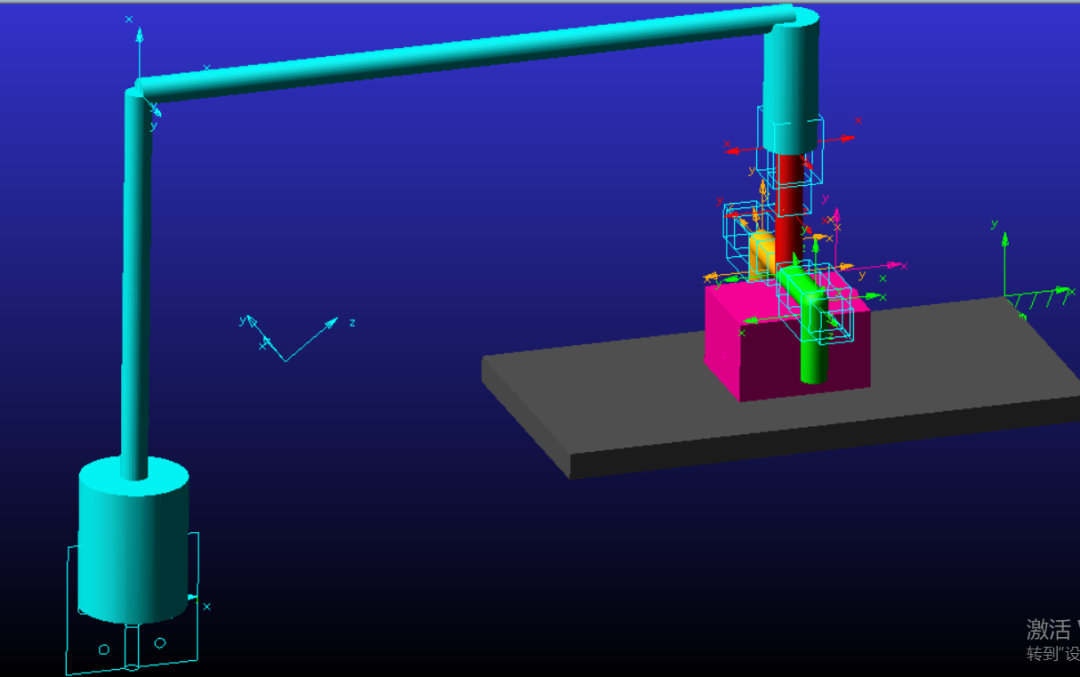
本文的机械手主要用来夹取物块,实现功能即可,可以简化建模,具体如下图所示:简易机械臂包括回转臂、垂向伸缩臂以及水平夹取装置。
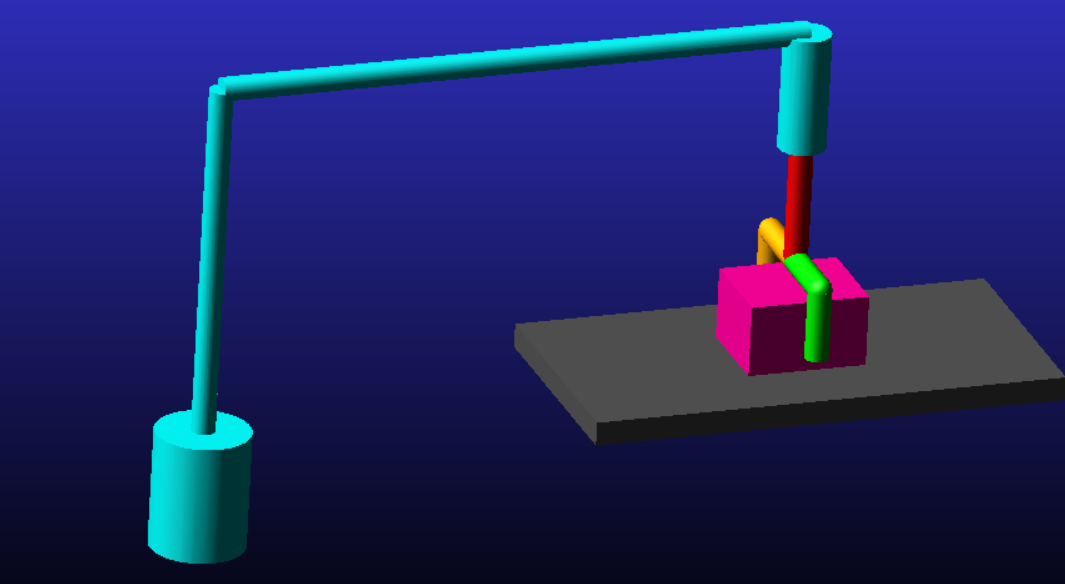
实现以上的机械手主要需要以下约束副:旋转臂与地面建立竖直方向的旋转副;垂向伸缩臂与旋转臂建立竖直方向的移动副;水平夹取装置与垂直伸缩臂建立两个水平方向的移动副:
2.传动带的建立
①首先建立平滑带轮:
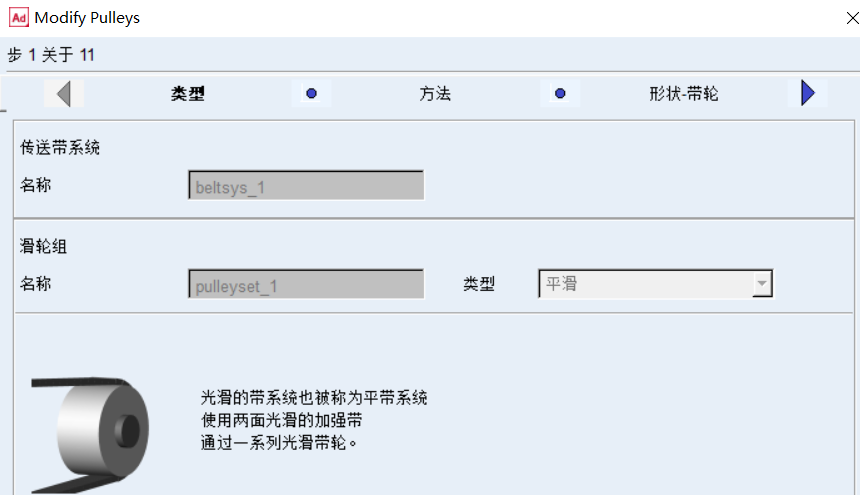
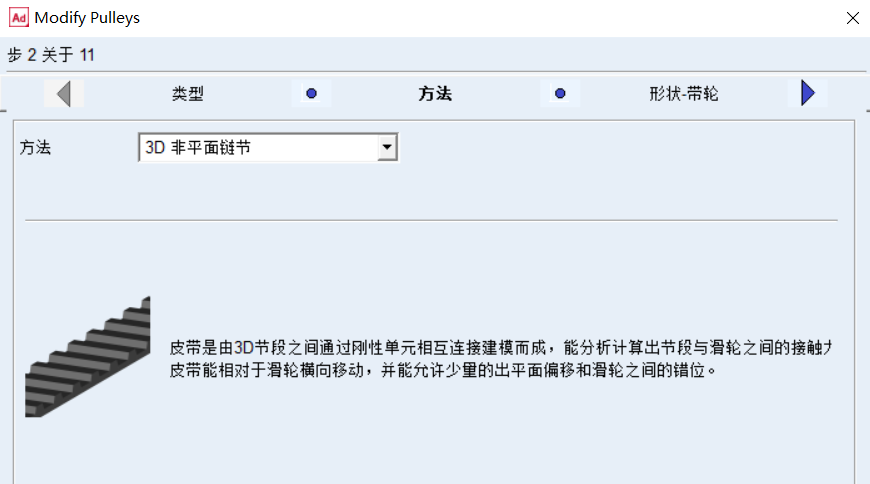
③设置带轮的参数,主要包括:带轮的数目(本文两个)、带轮的位置、带轮的名称、带轮的宽度及节经。
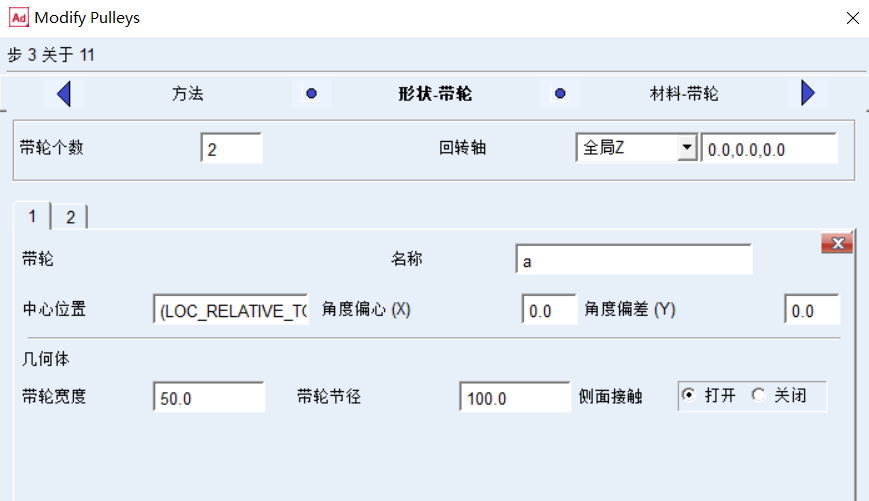
后续关于带轮的参数选择默认即可。
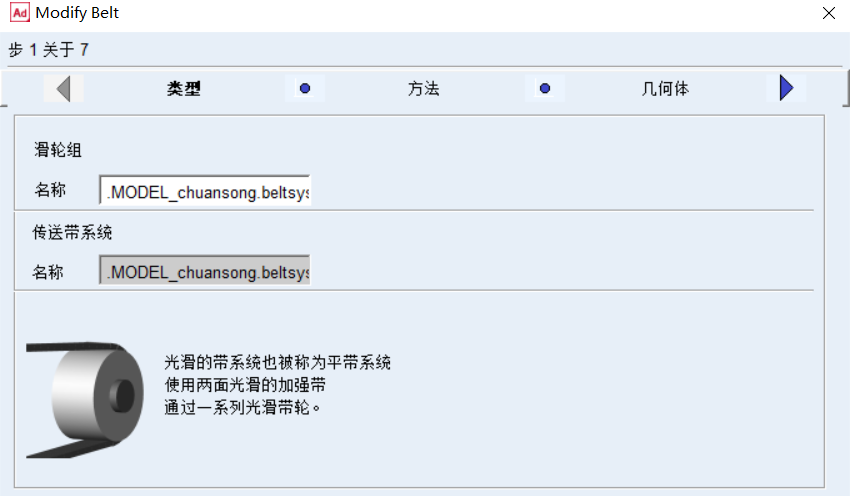
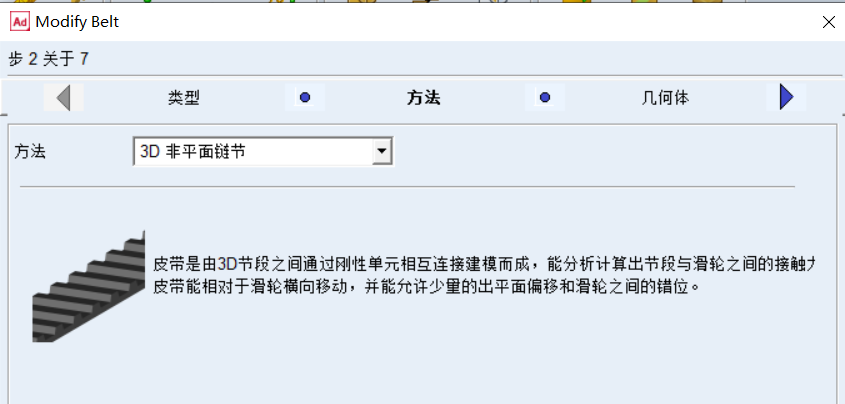
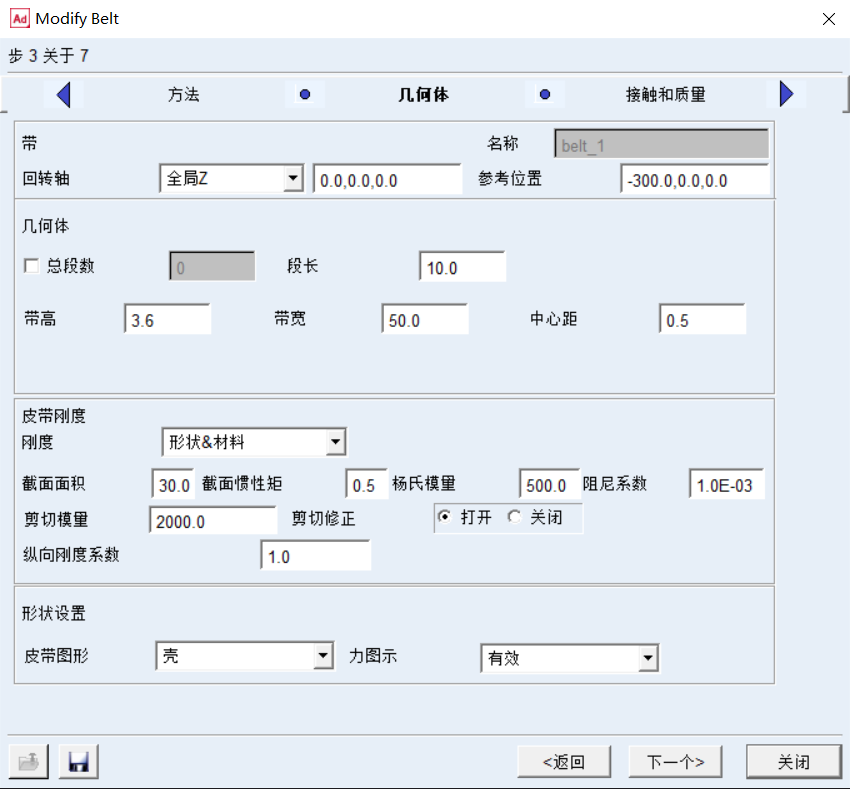
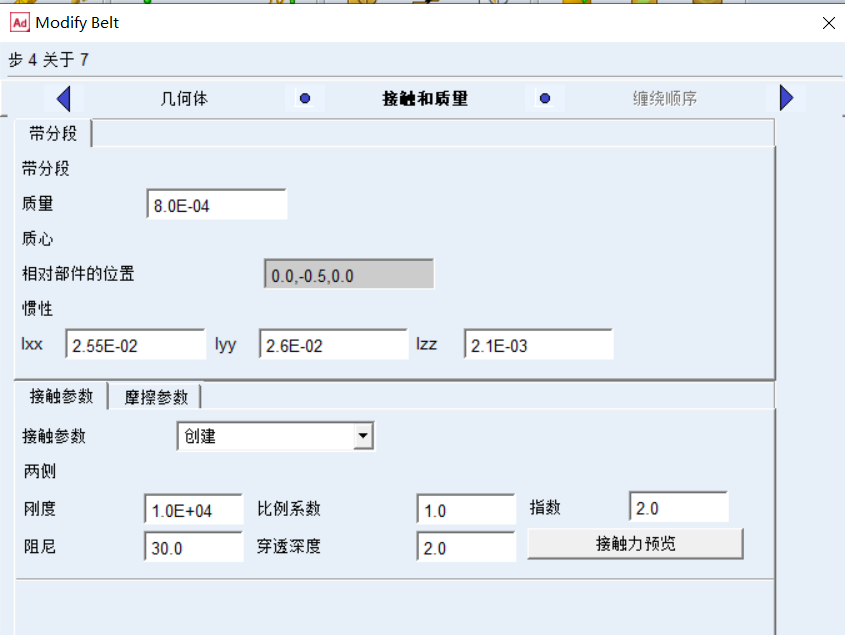
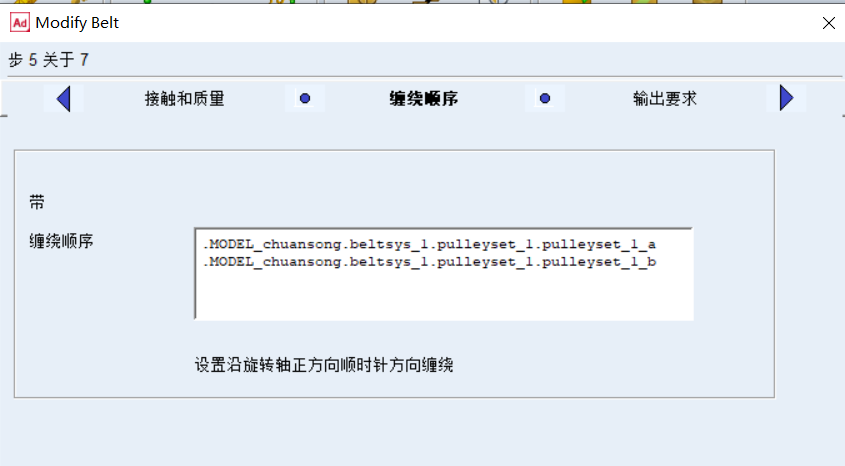
④平带的设置:首先选择前面的带轮,基于带轮建立皮带。
3.接触及驱动的建立
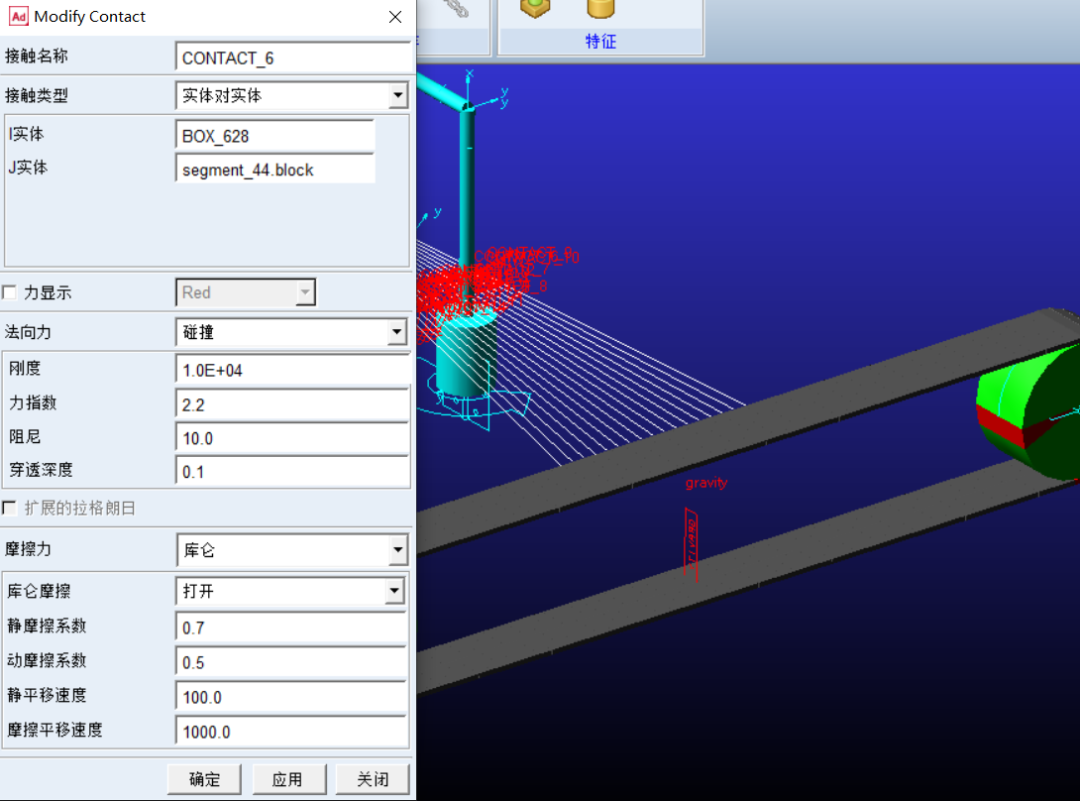
整个机构运动过程中主要包括,物块与置物平台的接触、与夹取装置的接触、与皮带的接触,因此需要分别与他们建立接触关系。这里主要说明物块与皮带轮的接触。由于建立的是3D皮带结构,每节皮带包括一个block块,因此可以与物体之间建立实体-实体接触关系,所以本文建立了物体与多个皮带block块的接触关系,具体如下:
接触关系建立完成后,还需要建立多个驱动步已完成多个动作的先后执行:
①夹取装置的夹取:step(time,0,0,1,-6)
②垂直伸缩臂下降:step(time,1,0,2,-5)
③旋转臂回转:step(time,2,0,3,180d)
④夹取装置分开、物块放下:step(time,3,0,3.5,5)
⑤垂直伸缩臂上升:step(time,3.5,0,4,-10)
⑥带轮启动:step(time,4,0,4.5,360d)
登录后免费查看全文
著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2026-10-27
最近编辑:1天前

硕士
签名征集中


相关推荐
最新文章
热门文章
