电机电磁噪声,到底该管什么?——一份可落地的电驱 NVH 目标拆解与验证思路
01 一个反直觉的事实
很多人以为电机噪声是"结构问题":声音从壳体传出来,那就加强壳体、加声包。
但现实是,结构只是通道,激励源才是根因。一个模态做得再漂亮的电驱总成,遇到一个大阶次的电磁力波,该响还是响;反过来,如果源头被压到足够低,后续的结构整改成本会大幅下降。
这也是为什么电磁噪声管控要前置——它不是问题出现后的补救动作,而是方案阶段就要参与的目标设定。
02 五项管控项,决定一台电机响不响
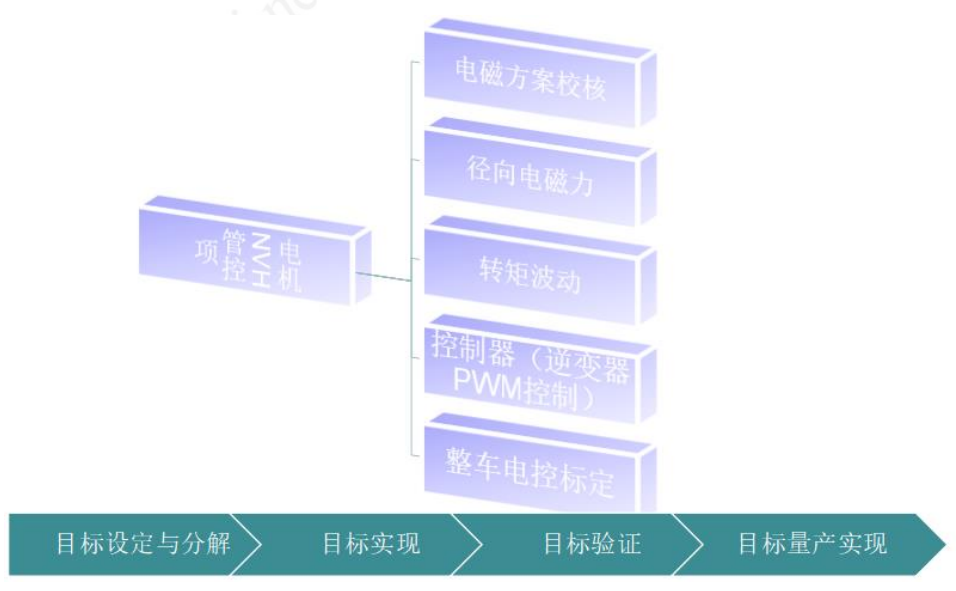
从整车 NVH 目标往回拆,电机端真正需要盯住的是这五项:
管控项 | 它决定什么 |
|---|---|
电磁方案校核 | 方案能不能走,在选型阶段就见分晓 |
径向电磁力 | 最主要的激振源,阶次、频率、幅值都要看 |
转矩波动 | 影响齿轮系啸叫与整车抖动 |
控制器(逆变器 PWM 控制) | 开关频率附近的高频啸叫 |
整车电控标定 | 把噪声落到具体工况点的最后一环 |
再往下是一条必须走完的主线:
目标设定与分解 → 目标实现 → 目标验证 → 目标量产实现
这四步缺任何一步,都会变成"仿真很漂亮、整车不达标"。
03 径向电磁力:先看阶次,再看幅值
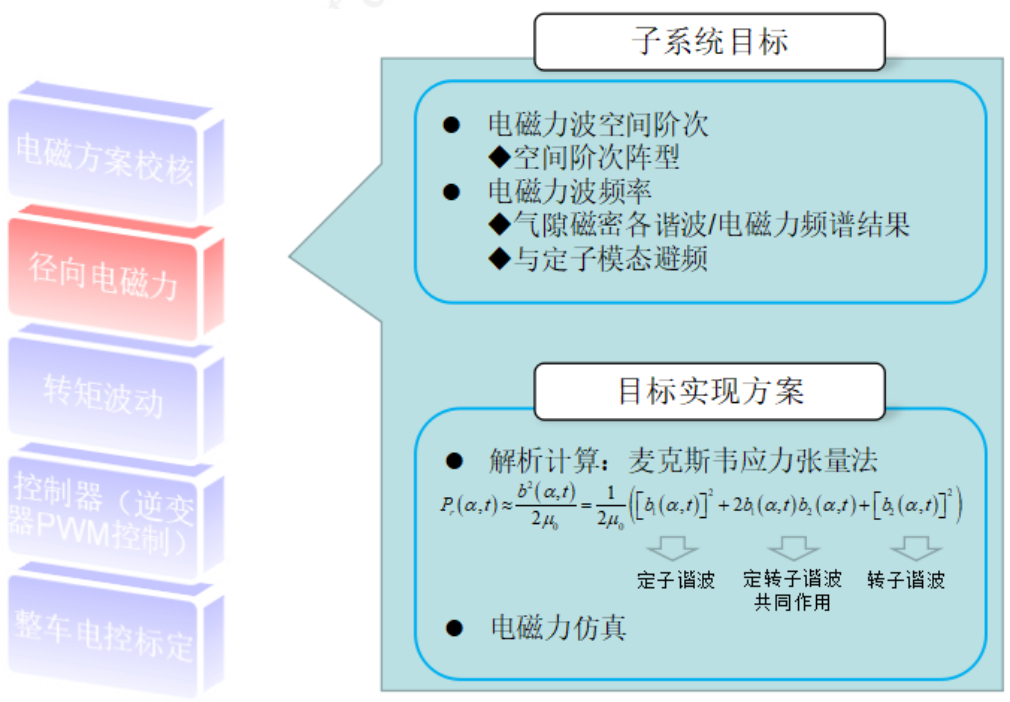
径向电磁力是最容易"算对了但没管好"的一项。常见误区是只看幅值大小,忽略空间阶次。
一个电磁力波会不会被定子响应,取决于它的空间阶次能不能匹配上定子的模态阵型。同一阶力波,换个定子结构,响应可能差出十几分贝。
所以子系统目标至少要明确四点:
空间阶次与阶次阵型
——力波是几阶的,作用在哪个方向上 频率
——避开哪些模态频率 气隙磁密谐波与频谱结果
——源头到底有多少谐波含量 与定子模态的避频关系
——这是"是否共振"的判据
实现侧的手段比较成熟:极槽配合、斜槽与斜极、气隙设计、参数化 CAE 验证。算的部分常用麦克斯韦应力张量法做解析计算,把定子谐波、定转子谐波共同作用、转子谐波分别拆开看,再用电磁力仿真交叉验证。
一句话:先看阶次能不能避开,再谈怎么把幅值压下去。
04 转矩波动:它不是噪声,但它会传出去
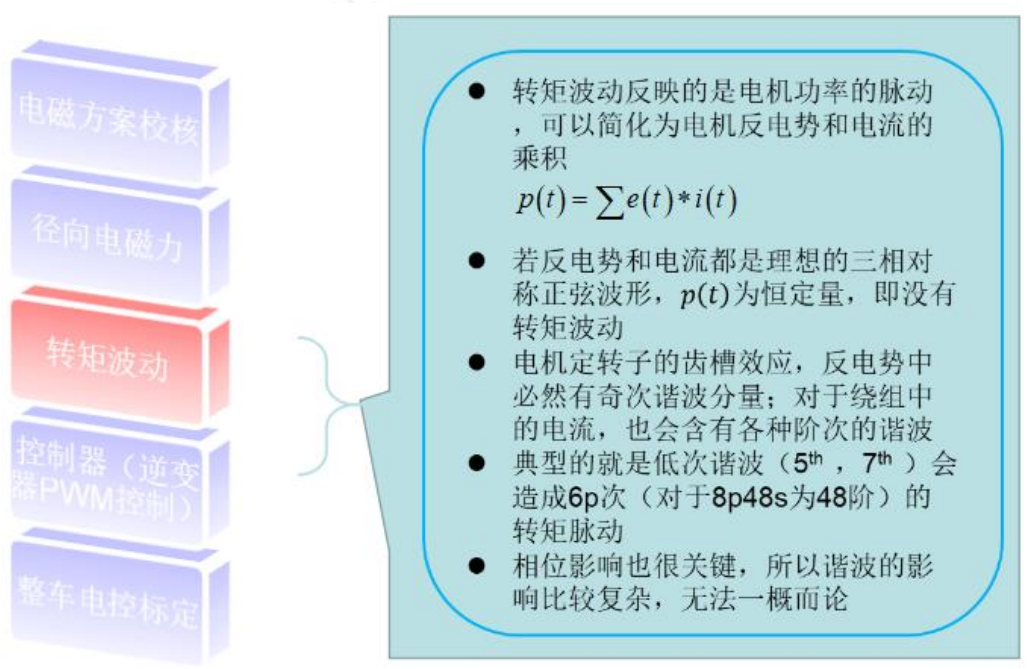
转矩波动本身不直接发声,它通过齿轮系传递后变成可听见的啸叫,也会表现为整车抖动。
它的物理本质很好记:瞬时功率是反电势与电流的乘积
$$p(t)=\sum e(t)\cdot i(t)$$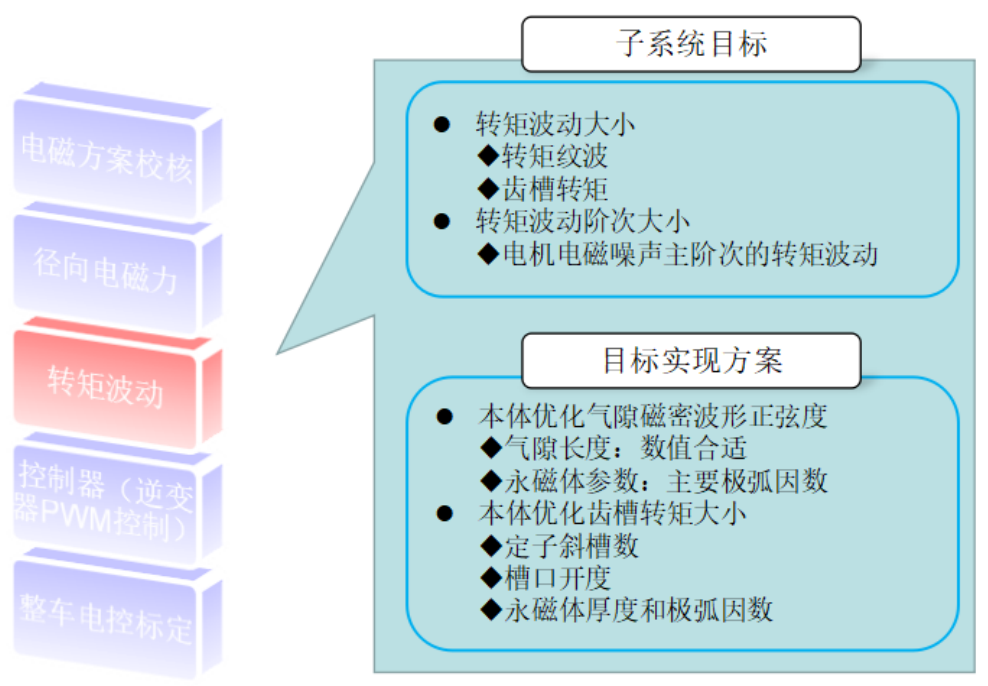
理想三相对称正弦波时,这个和是常数,没有转矩波动。问题出在两个地方:
一是齿槽效应。 它会在气隙磁密里引入奇次谐波。
二是电流本身。 电流里同样带着各阶谐波,与磁密谐波相乘后,低次谐波(5 次、7 次)会合成出 6 次脉动的转矩分量。
比如一台 8 极 48 槽电机,对应的就是 48 阶转矩波动。
这里有个坑值得单独说:谐波的相位关系会决定它们叠加还是抵消。只看谐波幅值而不看相位,经常得出"明明谐波都不大,为什么还是响"的结论。所以单点阶次大小之外,一定要把相位考虑进去。
实现手段主要是两条线:优化气隙磁密波形的正弦度(气隙长度、永磁体参数),以及抑制齿槽转矩(定子斜槽数、槽口开度、永磁体厚度等)。
05 控制器:别再笼统说"提升开关频率"
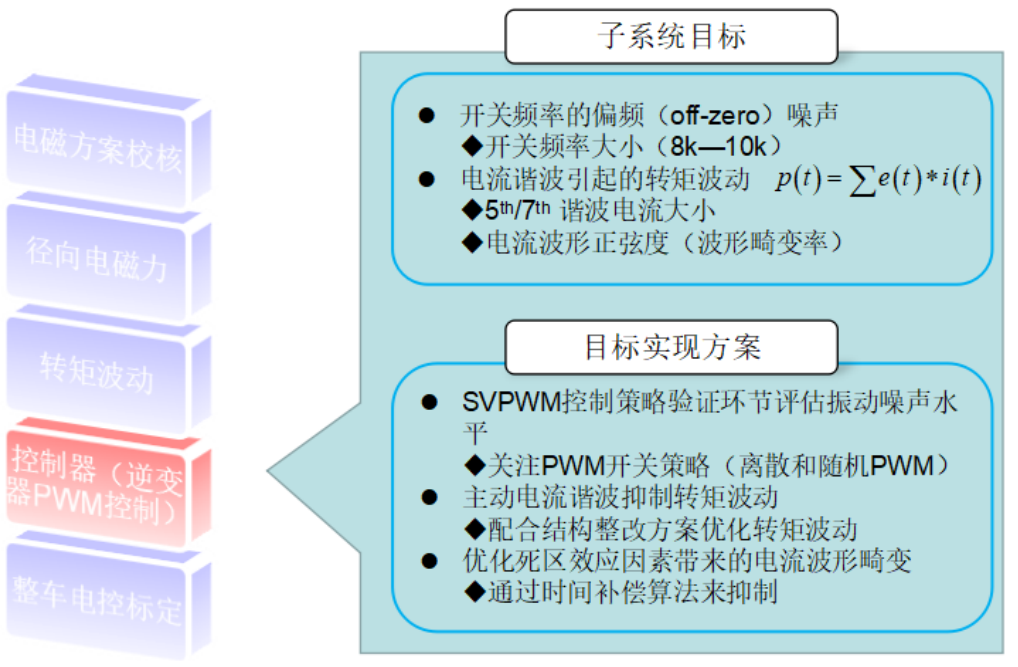
控制器部分的目标通常落在三件事上:
开关频率附近的噪声,尤其是 off-zero 偏频成分 电流谐波带来的转矩波动 电流波形的正弦度与畸变率
对应的实现方案里,有一条说法在行业内流传很广,但不够准确:
"采用 SVPWM 控制,把开关频率提升到 8–10 kHz。"
这里要拆开看。SVPWM 的真实作用是让开关纹波的基波偏移到约 2 倍开关频率处(经典 SVPWM 约为 1.9 倍),并改善直流母线利用率。但它并不能把载波本身从 8–10 kHz 挪走——载波谐波仍在载波及其边带处存在,而这段频率恰好处于人耳最敏感的区间。
所以更稳妥的写法是:
同步提高载波频率,并配套开关频率选择策略(含 off-zero 偏频)。 在此基础上做 SVPWM 控制策略的振动噪声联合评估,离散 PWM 与随机 PWM 都纳入关注,主动抑制电流谐波与转矩波动;同时通过死区补偿算法抑制死区效应带来的波形畸变。结构侧也别完全甩手,必要时配合结构整改一起走。
06 整车标定:最后一道闸门
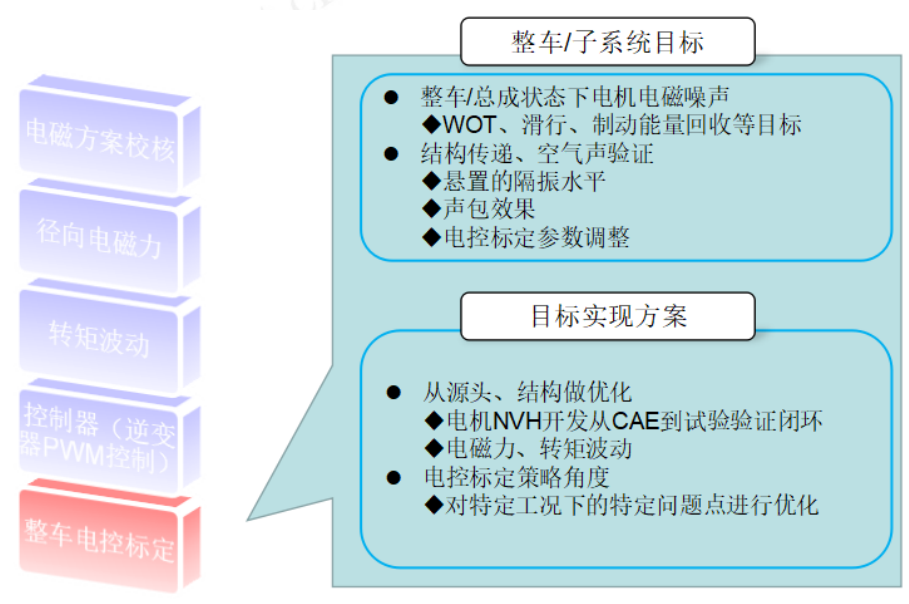
整车/子系统目标这边,要看的清单更长:电磁噪声在 WOT、滑行、制动能量回收等不同工况下的表现,结构传递与空气声两条路径,悬置隔振,声包效果,以及电控标定参数可调整的余量。
方案侧的核心逻辑是闭环:源头与结构两端同时优化,CAE 与试验相互验证,再针对具体工况的具体问题点做定点优化。
这部分的经验值是:电磁力与转矩波动控制做得越到位,留给标定阶段的"后手"就越多;反之,如果源头没管好,标定能做的只有避频和降功率,空间非常有限。
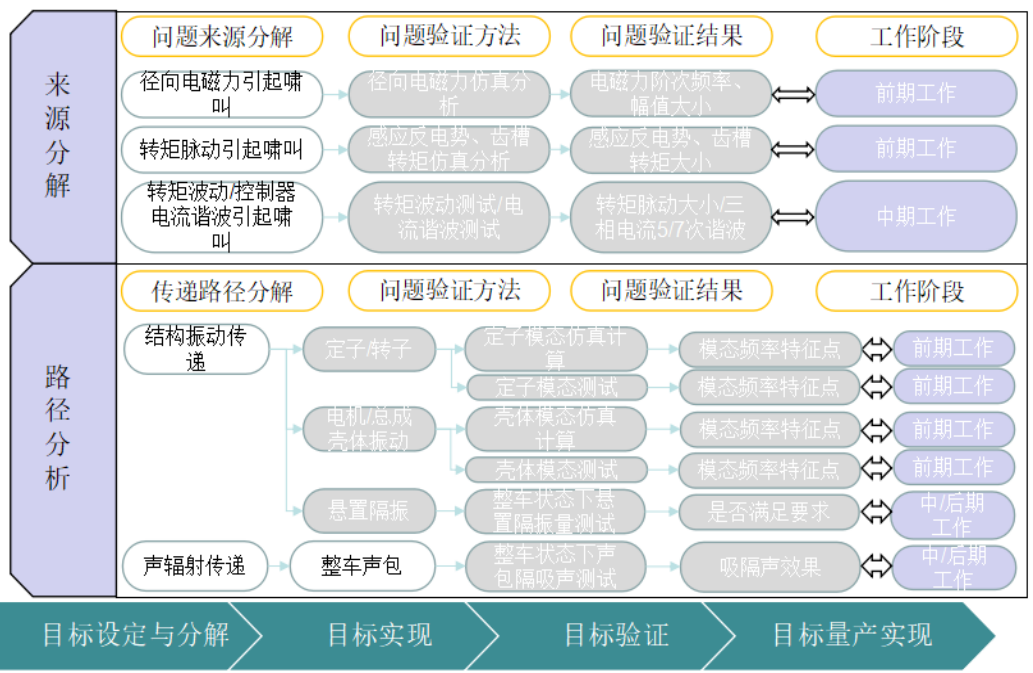
07 目标验证:用一张表把问题钉死
到验证阶段,最关键的是把"哪里来、怎么传"拆开,逐项给出验证方法和结果。
来源侧主要看三项:
径向电磁力 转矩脉动 电流谐波引起的啸叫
验证手段是仿真与测试并行——没有测试对标过的仿真,可信度要打折扣;没有仿真解释的测试,只能告诉你"响没响",不能告诉你"为什么响"。
路径侧同样分成两条:
结构传递
:结构振动传递、壳体模态、悬置隔振 空气声传递
:声辐射传递、整车声包
工作阶段上要注意分工:结构路径验证偏前期,声学路径验证与整车标定偏中后期。如果这两件事的顺序排反了,容易出现"样机阶段发现不了、整车阶段改不动"的局面。
验证走完,再回到开头那条主线:
目标设定与分解 → 目标实现 → 目标验证 → 目标量产实现
08 写在最后
把这几张图串起来看,真正有价值的其实是一句话:
电磁噪声不是"降噪"问题,是"目标管理"问题。
它的难点不在某个单项技术多难,而在于五项管控项、两条传递路径、四个阶段必须同时闭环。任何一环脱节,都会表现为同一个症状——整车不达标,但说不清原因。
所以真正该问的不是"这个噪声怎么压下去",而是:目标分解的时候,有没有把阶次、频率、工况点、验证手段一起写进去。