首页/文章/ 详情

Lumerical案例 | 消色差超透镜(Metalens)
2月前浏览808

引言

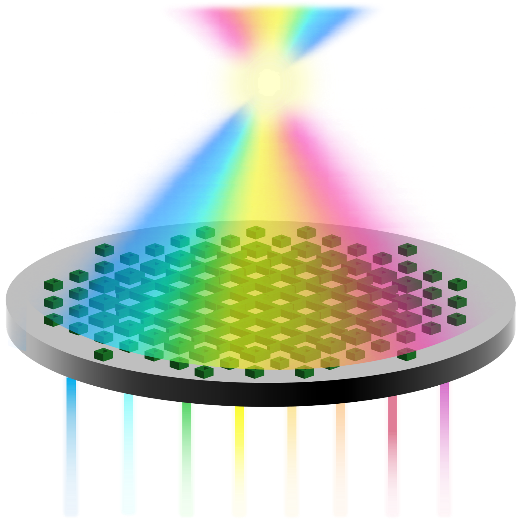
消色差metalens是一种利用纳米结构表面设计的平面光学透镜,能够聚焦光线,且不存在传统metalenses中常见的色差。通过精心设计这些纳米级特征,它能够将多种波长的光聚焦到同一点,从而实现紧凑型高性能成像系统,适用于显微镜和智能手机摄像头等应用。在本例中,我们将介绍一种通过调整相位斜率以实现消色差聚焦的消色差超透镜设计工作流程。
概述

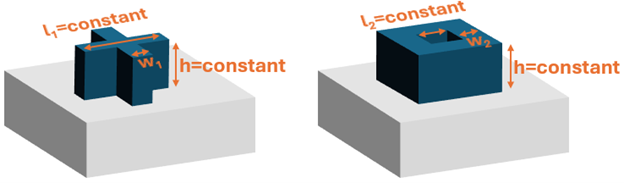
为了设计消色差metalens,采用了两种不同形状的单元胞:十字形和方形环。通过使用两种单元胞形状,metalens能够在目标带宽范围内覆盖实现非色散聚焦所需的相位斜率范围。它们均由二氧化硅衬底上的Si3N4制成。扫描的参数包括十字形的宽度(w1)和方形环的宽度(w2)。两种单元胞的高度h均为1μm,长度l1和l2分别固定为180nm和40nm。
为了将光聚焦在焦距F处,metalens必须使入射平面波具有如下所示的相位分布:
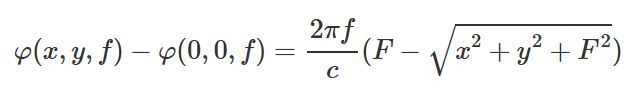
该方程可以重写为:
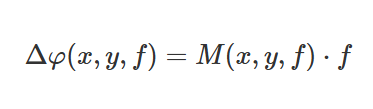
其中:
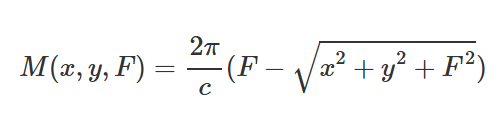
上述方程表明,为了满足消色差的要求,相位差必须随频率呈线性变化,且截距应接近零。

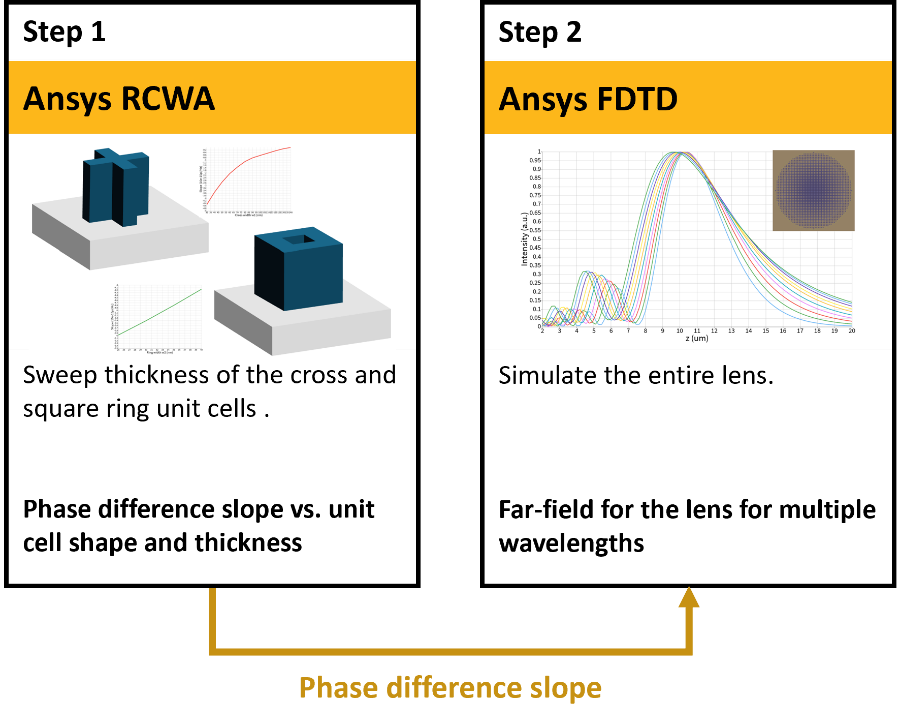
步骤1:使用Lumerical RCWA进行单元胞仿真

在这一步中,我们扫描十字形和方形环的宽度,以获得传输和相位随频率的变化。计算相位斜率,并将结果存储在一个.json文件中,该文件在下一步中用作库。

步骤2:使用Lumerical FDTD进行完整透镜设计

在此步骤中,我们将基于目标相位斜率分布以及上一步中获得的两种不同单元胞的“相位斜率与宽度”关系库,在FDTD中构建并仿真完整的metalens。虽然这种方法较为简单直接,但在内存和仿真时间方面仍可能面临挑战,特别是对于较大的metalens而言。

运行和结果

步骤1:使用Lumerical RCWA进行单元结构仿真

在此步骤中,我们将针对不同的单元胞设计和宽度进行参数扫描。模拟所用的波长范围为400nm至760nm。两种单元胞设计均包含在同一轮扫描中,通过名为“design”的标志在两者之间进行选择,其中1对应十字形环,2对应方形环。

1.打开文件unit_cell.fsp。

2.打开并运行脚本文件unit_cell.lsf。

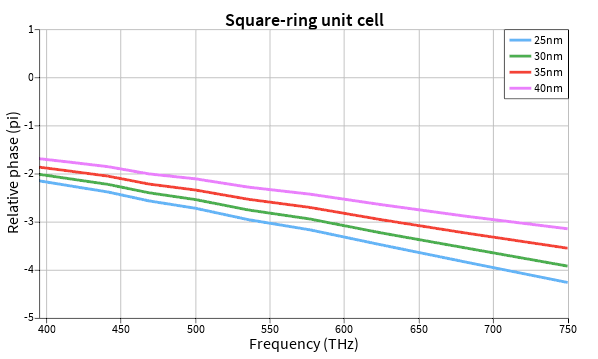
脚本获取扫描结果并计算相对相位,定义为每个单元胞相对于参考单元胞的相位。将放置在超透镜中心的参考单元胞是一个十字形,其w1=140nm。如下图所示,每个单元胞的相对相位随频率的变化呈现线性行为。
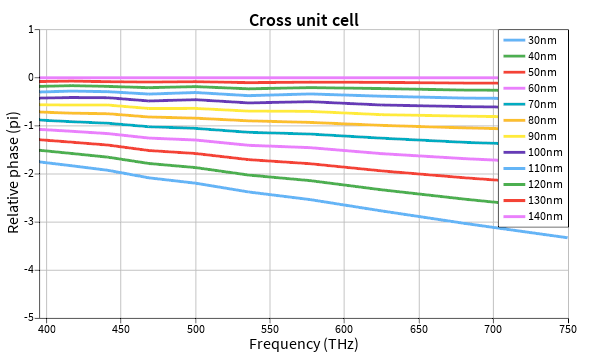


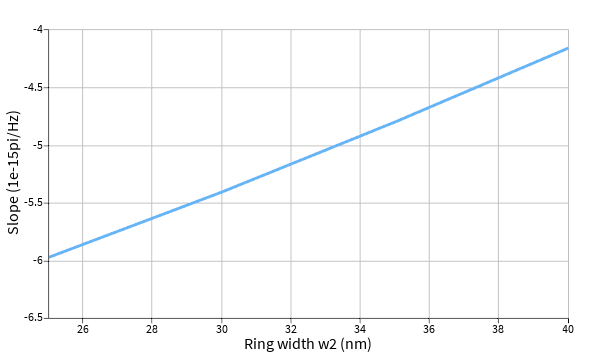
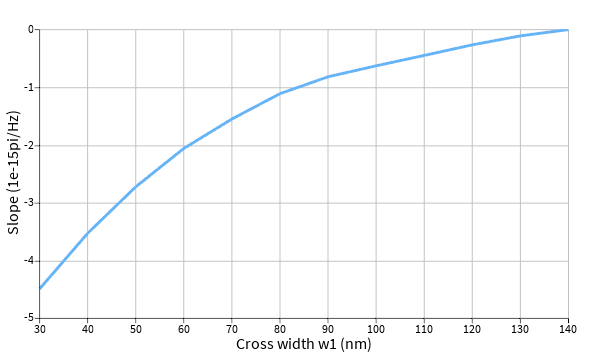
接下来,利用最小二乘法计算出反演相位的斜率。采用交叉单元胞时,斜率范围为0至-4.5e-15[π/Hz]。若采用正方形环形单元胞,该范围可扩展至-6e-15[π/Hz]。


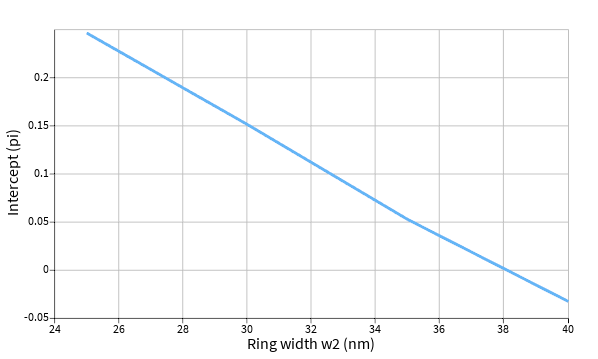
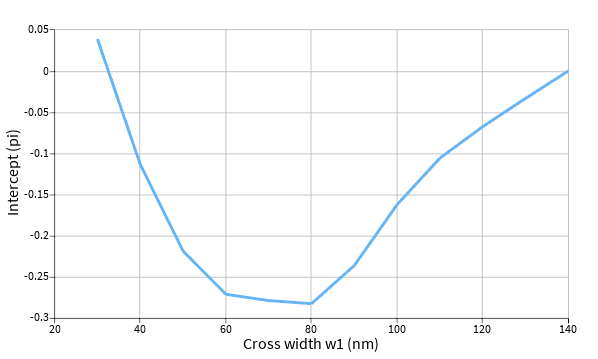
还计算了截距,发现其数值相对较小,这是消色差的先决条件。


最后,相位斜率结果与设计参数及宽度w1和w2、频率点、单元胞高度、周期以及长度l1和l2一起保存在一个.json文件中,该文件将在下一步构建完整的metalens时使用。

步骤2:使用Lumerical FDTD进行完整透镜设计

在此步骤中,将斜率与单元胞设计及宽度结果导入FDTD,并调整单元胞的排列方式,以实现目标相位斜率。整个metalens仿真的波长范围与步骤1相同。

1.打开full_lens.fsp文件并运行它。

2.打开并运行脚本文件full_lens_plot.lsf以绘制结果(请跳过“Image x-z plane”部分,因为进行远场投影需要花费太长时间)。

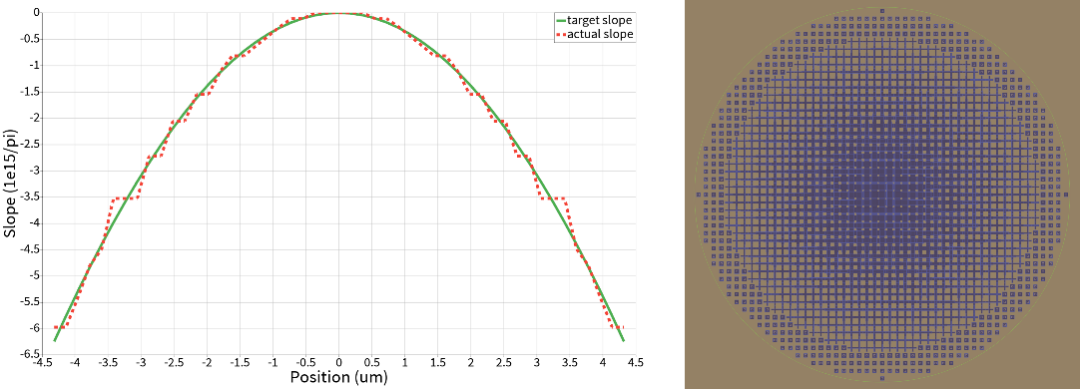
目标相位是针对9.5μm的焦距和4.32μm的金属透镜半径计算得出的。
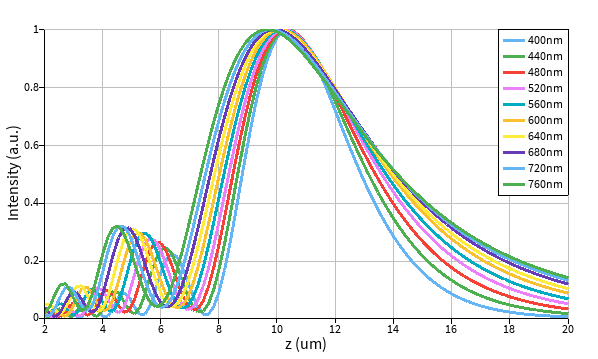
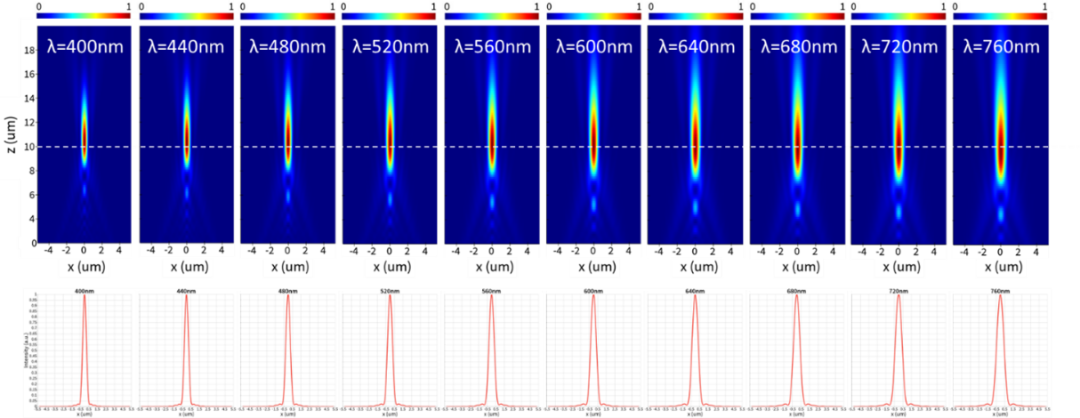
运行仿真后,获得了远场结果。下图显示了在x=0和y=0处沿传播z轴方向的归一化强度|E|²。所有波长均聚焦在预期焦距附近。与设计焦距的轻微偏差是由于金属透镜尺寸相对较小所致。
图中还给出了x-z平面(y=0处)的归一化远场结果,以及z=10μm处的横截面图——该位置对应于所有波长下的平均焦距。
重要的模型设置

单元胞仿真

“model”中的变量

该对象的变量包括design、w1、w2、l1、l2、高度和周期。RCWA仿真区域的位置和跨度将根据这些参数自动设置。

全透镜仿真

PEC孔径

为了抑制透镜区域以外的非预期场激发,在超透镜正前方设置了一个完美导电(PEC)光阑。光阑半径由模型脚本自动设定。

"metalens"结构组

要可视化目标相位斜率与位置的关系,请在“metalens”结构组中将“make_plot”设置为“1”,然后点击“Script”选项卡中的“Test”按钮。

远场投影

远场投影是通过farfieldexact3d–Script command(请参阅文末链接[1])执行的。远场计算的运行时间可能相当长,特别是在进行二维投影时,具体取决于所用的点数。减少点数可以缩短计算时间,但会以牺牲远场分辨率为代价。

此外,除非明确修改,否则full_lens_plot.lsf脚本默认会对所有仿真波长执行远场投影。全metalens仿真中使用的波长会自动与单元胞仿真中定义的波长保持一致。

使用您的参数更新模型

几何形状

可以通过RCWA求解器的“model”参数来修改单元胞的几何形状。如果对不同单元胞使用了不同的参数,则需要修改脚本,以确保根据更新后的参数正确计算相位斜率。此外,必须更新导出的.json文件,以包含相应的参数信息。

当使用不同的单元胞几何形状时,需要相应地更新“metalens”结构组的脚本。

波长范围

在RCWA求解器中可以设置不同的波长范围。波长/频率点的数量必须足够多,才能使用最小二乘法准确提取相位斜率。

周期

仿真中使用的单元胞周期远小于所考虑的最小波长。虽然该周期可以调整,但建议将其保持在亚波长范围内,以抑制高阶衍射模的激发。

焦距和超透镜半径

在改变metalens的焦距和半径时,必须确保从单元胞计算中获得的相位斜率足以覆盖整个透镜所需的相位斜率范围。

深入模型

OpticStudio中的光束传播

完成full metalens仿真后,可将近场分布导出为.ZBF文件。随后,该文件可导入OpticStudio的“物理光学传播”(POP)模块,以对光束在整个光学系统(包括任何体光学元件)中的传播进行仿真。更多信息请参见Small-Scale Metalens–Field Propagation.(请参阅文末链接[2])中的第4步。

多参数单元胞

在此示例中,每个单元胞设计仅对单个几何参数(宽度)进行扫描。系统也支持对单个单元胞配置进行多参数扫描;但此操作需要修改将在完整metalens仿真中用于选择并映射单元胞设计的脚本。

大孔径消色差metalenses

实现宽带消色差大孔径metalenses在根本上具有挑战性。随着孔径增大,透镜所需的群延迟变化量也会随之增加。由于消色差工作要求元原子在有限带宽内提供这种延迟,同时保持高阶色散较小,因此仅凭厚度合理的单元胞很难满足这些要求。

附加资源

相关出版物

Yechuan Zhu, Siyuan Liu, Ying Chang, et al. "Broadband polarization-insensitive metalens with excellent achromaticity and high efficiency for the entire visible spectrum", Appl. Phys. Lett. 122, 201702 (2023). https://doi.org/10.1063/5.0152474

另见


来源:摩尔芯创
ACT电路半导体光学电力电子UMCSTLumericalZemax
著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2026-07-27
最近编辑:2月前
摩尔芯创
光学仿真、光学培训、硅基光电子
获赞 14粉丝 36文章 113课程 0
点赞
收藏
作者推荐

Speos案例 | 基于Speos的衍射波导AR风挡HUD系统仿真解决方案

引言随着智能汽车座舱技术快速迭代,增强现实抬头显示(AR HUD)已成为高端智能车载座舱的核心配置。相较于传统反射镜式AR HUD,衍射波导型AR HUD凭借体积小巧、集成性强、适配各类车载座舱狭小空间的优势,成为行业主流发展方向。衍射波导AR HUD融合纳米级光栅微结构与宏观投影镜头系统,光学链路复杂,传统单一仿真软件难以实现全链路性能校验。Ansys光学仿真套件构建了Zemax OpticStudio+Lumerical +Speos一体化设计仿工作流,覆盖投影镜头设计、亚波长光栅建模、系统级光学集成分析全流程。其中Ansys Speos作为系统级仿真核心工具,可实现多软件数据无缝对接、三维环境光学仿真、人眼视觉感知评估,为车载AR HUD光学性能优化、成像质量校验、杂散光抑制提供专业仿真支撑。本文基于Ansys官方衍射波导AR风挡HUD仿真案例,全面解析Speos在AR HUD研发中的应用价值、仿真流程、核心参数及结果分析,为车载光学行业研发人员提供参考。衍射波导AR HUD技术优势与仿真痛点1.1 技术核心优势AR HUD可将车速、导航、路况等行车信息直接投射至驾驶员视野区域,实现视线不离路的安全驾驶辅助。衍射波导架构摒弃传统大体积反射镜模组,利用表面浮雕光栅(SRG)与光波导全反射原理完成光信号传输,核心优势如下:结构微型化:整体体积远小于传统反射镜方案,易于嵌入仪表台狭小空间;成像画质优:可精准控制光路传播,适配大视场、高清晰度成像需求;适配性广泛:兼容各类车型风挡曲面结构,满足不同座舱布局设计要求。1.2 行业研发仿真痛点衍射波导AR HUD跨尺度光学特性显著,纳米级光栅结构与宏观镜头、风挡、波导结构相互耦合,研发过程面临多重仿真难题:跨尺度仿真割裂:纳米光栅衍射特性与宏观镜头光路无法同步建模分析;多部件协同难:投影镜头、耦合光栅、光波导、车载风挡的光学匹配难以校验;真实场景适配弱:无法模拟日光干扰、环境路况、人眼实际视觉感知效果;性能量化缺失:视场角、成像均匀性、光效、杂散光等关键指标难以精准测算。Ansys Speos依托多软件协同能力、非序列光线追迹、物理无偏渲染技术,完美解决上述痛点,实现AR HUD从部件设计到系统级验证的全流程仿真落地。基于Ansys一体化AR HUD仿真架构与软件分工本次AR风挡HUD仿真采用Ansys三大光学软件协同作业模式,各软件各司其职,数据无缝流转,最终由Speos完成系统级集成与分析。图1:AR HUD仿真全流程架构图2.1 Ansys Zemax OpticStudio:投影镜头系统设计作为专业光学镜头设计工具,负责AR HUD投影光路核心设计:设计三片式投影镜头模组,搭配双胶合透镜结构,有效校正色差与球差,保障全视场成像清晰度;锁定核心光学参数:系统视场角22°、总长106mm、光源与首透镜间距45mm、入瞳直径10mm;支持通过Export Optical Design to Speos功能导出.odx格式文件,完整留存镜头几何结构、位置姿态、材料及镀膜参数,直接对接Speos。2.2 Ansys Lumerical FDTD/RCWA:亚波长光栅设计聚焦纳米级表面浮雕光栅仿真建模,是衍射波导核心器件设计关键:采用严格耦合波分析(RCWA)与时域有限差分(FDTD)求解器,建模输入、输出耦合光栅衍射特性;优化光栅核心参数,适配530nm基准波长、1.52折射率波导材料;导出JSON光栅数据文件与.sop插件文件,以表面属性形式接入Speos,实现亚波长结构在光线追迹仿真中的精准复刻。2.3 Ansys Speos:系统级集成与光学仿真分析作为仿真流程核心载体,承担模型集成、三维场景搭建、光线追迹、性能仿真、人眼感知评估全流程工作:无缝导入Zemax镜头.odx文件与Lumerical光栅JSON文件,实现跨尺度模型融合;构建车载三维场景,包含风挡、光波导、外壳等几何结构,还原真实装车环境;基于CPU/GPU并行计算,开展非序列光线追迹,输出光谱辐照度、辐射亮度分布图;量化评估成像畸变、重影、视场角、光效、色彩均匀性及日光杂散光干扰等关键指标。衍射波导AR HUD核心器件关键参数本次仿真案例采用一维衍射波导架构,配置输入耦合光栅与输出耦合光栅,依托全反射实现光路传输,核心器件参数标准化设定如下。图2:波导光栅结构示意图3.1 光波导几何参数光波导尺寸140mm×21mm,厚度2mm;输入耦合光栅尺寸10mm×15mm,输出耦合光栅尺寸120mm×15mm,搭配专用遮光外壳结构,杜绝投影系统与波导周边漏光问题。3.2 输入耦合光栅核心参数优化工作波长530nm,材料折射率1.52;入射角度θ=65°、φ=0°,出射角度θ=43.1°、φ=0°;光栅周期4μm,优化衍射级次m=1。当材料折射率为1.52时,光波导全反射临界角为41.14°,该光栅出射角度满足全反射传输条件。3.3 输出耦合光栅核心参数匹配波导内光路入射角度θ=43.1°、φ=0°,垂直出射θ=0°、φ=0°;光栅周期0.51μm,优化衍射级次m=-1,保障光路垂直投射至驾驶员视野。3.4 光栅衍射角度理论计算通过光栅方程n₂×sin(θₘ)=n₁×sin(θᵢ)+m×λ/d,可精准计算各级衍射角度,仅1~4级衍射光可在波导内实现有效传播,其余级次光路被抑制,为光栅参数优化提供理论依据。基于Ansys Speos的AR HUD完整仿真流程本次仿真核心聚焦Speos端操作,分为模型导入配置、三维几何搭建、光栅属性赋予、仿真工况设置、仿真运算、结果分析六大环节,适配Speos 2025 R1及以上版本。4.1 多软件模型数据导入投影镜头导入:在Speos中调用光学设计交换组件,加载Zemax导出的.odx文件,匹配坐标轴系统,一键生成三维镜头模型,可直接查看镜头原始设计参数且不可篡改;图3:Speos光学设计导入界面光栅模型导入:加载Lumerical输出的.json光栅参数文件与.sop插件文件,为光波导耦合面赋予亚波长结构表面属性,同时配置纹理贴图与尺寸参数。4.2 三维几何结构搭建在Speos中完成车载核心结构建模与导入:导入整车弧形风挡模型,还原真实曲面形态;内置设计标准尺寸光波导,并划分输入、输出光栅区域;定制遮光外壳几何模型,规避光路漏光与杂散光反射。所有基础模型可直接调用案例初始文件HUDWaveguide_Start.scdocx快速搭建。4.3 光栅材料与UV映射配置自定义光学材料:分别创建输入、输出耦合光栅专用材料,绑定光栅插件文件与参数文件,配置纹理贴图基础参数;UV映射定向:新建UV映射坐标系,精准匹配光栅排布方向,确保衍射光路传播角度符合设计值;渐变效率优化:在输出耦合面添加渐变蒙版纹理,通过梯度亮度调节,提升AR HUD全屏成像亮度均匀性;图4:波导光栅属性配置界面4.4 仿真光源与传感器设定仿真配置三类光源与专用辐射亮度传感器,还原真实行车光学环境:PGU显示光源:单色530nm窄带光源,尺寸12.5mm×0.4mm,亮度1000cd/m²,朗伯光源发散角20°,模拟AR HUD图像投影光源;环境路况光源:搭载.exr格式路况环境贴图,亮度1000cd/m²,模拟日间行车外部环境光;自然太阳光源:设定临界照射角度,模拟强光直射下日光对AR HUD成像的干扰;人眼视觉传感器:焦距7米,视场角24°×13°,成像分辨率1mm×1mm,模拟驾驶员人眼实际观测视野。4.5 逆向仿真工况搭建与运算采用反向仿真模式(光线从传感器向光源反向追踪),搭建三组独立仿真工况,支持GPU加速运算大幅缩短仿真耗时:Inverse_PGU工况:仅包含投影光源与全结构,仿真AR HUD自身成像光路;Inverse_Env工况:搭载环境路况光源,仿真外部环境光与AR HUD的耦合成像效果;Inverse_Sun工况:配置临界角度太阳光源,仿真日光杂散光、仪表台反射对成像的干扰。三组仿真独立运算后,可通过光度计算编辑器合并结果,保留各光源独立可控属性。Speos仿真结果深度分析与性能评估通过XMP Viewer、测量工具、光迹分析工具及人眼视觉实验室,从成像缺陷、核心性能、环境适应性三大维度完成结果校验。5.1 AR HUD原生成像效果分析调取Inverse_PGU仿真结果,可清晰观测两大成像缺陷:一是车载弧形风挡导致的图像畸变问题;二是风挡双层玻璃表面互反射引发的重影现象,为风挡曲率优化、镀膜方案改进提供仿真依据。图5:AR HUD成像畸变仿真效果图同时借助Speos测量工具,可精准测算三大核心性能指标:光学效率:通过输入光源亮度与成像像素亮度比值,计算系统光传输效率;视场角(FOV):利用自定义线条测量功能,直接读取角度型传感器视场角,或通过公式FOV=2×arctan(x/(2×f))计算画幅型传感器视场;图6:自定义线条测量视场角色彩均匀性:提取xyY、uvY、Lab等色彩坐标参数,通过极值比值评估全屏色彩一致性,支撑光学系统参数折中优化。图7:色彩均匀性测量5.2 环境光耦合仿真分析Inverse_Env仿真结果显示,仪表台预留透光开口区域存在明显亮度暗区,该区域为波导光路投射虚拟像的专用通道,仿真可精准预判仪表台结构布局对AR HUD成像的遮挡影响,指导座舱结构协同设计。5.3 日光杂散光干扰分析Inverse_Sun仿真还原强光下三类光学现象:白色 区域:太阳光照射仪表台哑光皮革后,经风挡反射进入人眼视野;纯黑区域:光线入射波导光栅后无反射,形成视觉暗区;U型灰色 区域:HUD外壳反射光经风挡二次反射形成杂散光,即便采用纳米黑材料仍无法完全消除。通过Light Expert光迹分析工具,可三维追溯杂散光传播路径,针对性优化外壳材质、安装角度及遮光结构。图8:日光杂散光光迹分析界面5.4 多工况结果融合与可视化调试将三组仿真结果合并后导入人眼视觉实验室,通过虚拟光照控制器可实时调节PGU光源、太阳光、环境光亮度比例,直观观测不同光照场景下AR HUD成像效果,实现参数快速迭代优化。图9:成像效果图参考案例https://optics.ansys.com/hc/en-us/articles/44843180268179-Augmented-Reality-Windshield-Head-Up-Display来源:摩尔芯创

未登录
还没有评论
课程
培训
服务
行家
VIP会员 学习计划 福利任务
下载APP
联系我们
帮助与反馈