首页/文章/ 详情

很多人瞎学:真正主宰接触收敛性的设置!

46分钟前浏览0
1      
       

本文来源(非线性内容)        

     
博集华仿      


前段时间开展四小时付费直播:精通接触非线性收敛。学员反馈收获很大,本文再次汇总下核心观点,免费提供给读者。

请大家点赞、转发、收藏、评论。

2    
     

官方帮助学习方法        

   
博集华仿    

 
很多人能展示自己所学,但不愿展示所学的源头。授之于鱼不如授之以渔,我先彻底展示我的学习源头和方法。  
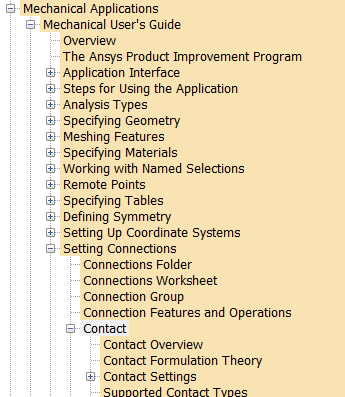
离不开官方帮助:  


当然,有读者说,官方帮助是英文的,难理解。  
不能这么说了,现在是AI时代,复 制或截图给AI,让AI给你翻译和总结就可以了,效果非常好。  
这就是我学习的秘诀。  
3    
     

接触算法的核心观点        

   
博集华仿    

 
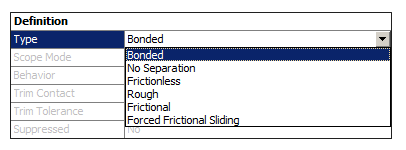
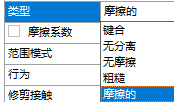
本节只讨论非线性接触:Frictionless 无摩擦、Rough 粗糙、 Frictional 摩擦的。  


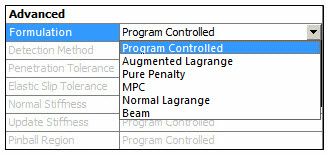
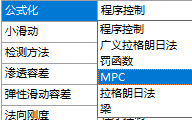
假设我选择Frictional 摩擦的,接触算法 会有三个选项:  


Program Controlled 程序控制:一般为Augmented Lagrange;  
Pure Penalty 罚函数:收敛性最好,计算最快,精度最低;  
Normal Lagrange:(法向)拉格朗日:收敛性最差,计算最慢,精度最高;  
Augmented Lagrange 广义拉格朗日:收敛性居中,计算居中,精度居中;  
注意:  
如果非线性接触计算不收敛,改为 Pure Penalty 会有助于收敛,有可能不收敛会变成收敛,代价是损失一点接触计算精度。  
如果非常关注接触面的赫兹接触应力,应该首选 Normal Lagrange,其次 Augmented Lagrange,不宜选择 Pure Penalty。  
4    
     

四个属性推荐默认        

   
博集华仿    

 
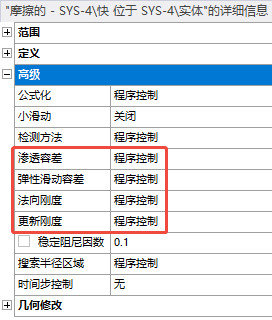
当遇到接触不收敛,很多人喜欢乱改接触属性(改自己不了解的属性是大忌),以下四个属性,强烈推荐读者默认。  


两个容差和法向刚度,软件有自己的计算方法,如果用户对此不是非常精通,强烈建议默认为程序控制。更新刚度可以改,但一般默认即可。  
5    
     

稳定阻尼因子的核心观点        

   
博集华仿    


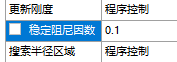
对于间隙接触(起初不接触,变形后发生接触),启用稳定阻尼因数,能极大的提高收敛性和计算效率,有可能不收敛会变成收敛。  
但需指出,稳定阻尼因数会引入阻尼力,接触发生初始阶段的结果会失真,不能参考,但基本不影响最终的接触结果。  
推荐:  
如果由于装配问题导致起初不接触,强烈建议调整装配关系,使初始为接触关系,这样就不用启用稳定阻尼因数。  
6    
     

真正主宰接触收敛性的三个属性        

   
博集华仿    

 
接触属性有很多,所以学起来很难,但真正的关键属性,其实只有三个:  
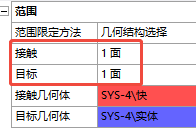
1)接触面和目标面的选择  


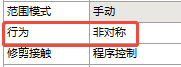
2)接触行为的选择  


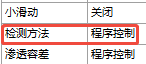
3)检测方法的选择  
 
 来源:博集华仿
非线性UG控制装配
著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2026-10-10
最近编辑:46分钟前
博集华仿
硕士 致力于推广工程仿真技术
获赞 537粉丝 909文章 789课程 11
点赞
收藏
作者推荐
未登录
还没有评论
课程
培训
服务
行家
VIP会员 学习计划 福利任务
下载APP
联系我们
帮助与反馈