
多相流模型选择,先看流型再看模型
01 先看流动形态
多相流模型选择的第一步,不是打开软件比较模型名称,而是判断各相在空间中以什么形态存在。水面晃动、油水分层和液体灌装具有清晰的大尺度界面;含气管流、颗粒输运和气泡搅拌通常表现为一个连续相中分布着许多小尺度分散相;流化床、高含固率浆体等问题中,各相占比都不可忽略,相间动量交换也更强。
这三类流动可能都包含两种或多种介质,但需要保留的信息完全不同。第一类关心界面的位置和形状,第二类关心分散相相对连续相的滑移,第三类则需要更完整地描述各相的独立运动与耦合。因此,不能仅凭“空气加水”或“液体加颗粒”直接指定模型。
工程判断应从相形态、体积分数、尺度和目标结果同时入手。流动形态判断错误,计算即使收敛,也可能只是得到了一个与真实物理过程不同的数值结果。
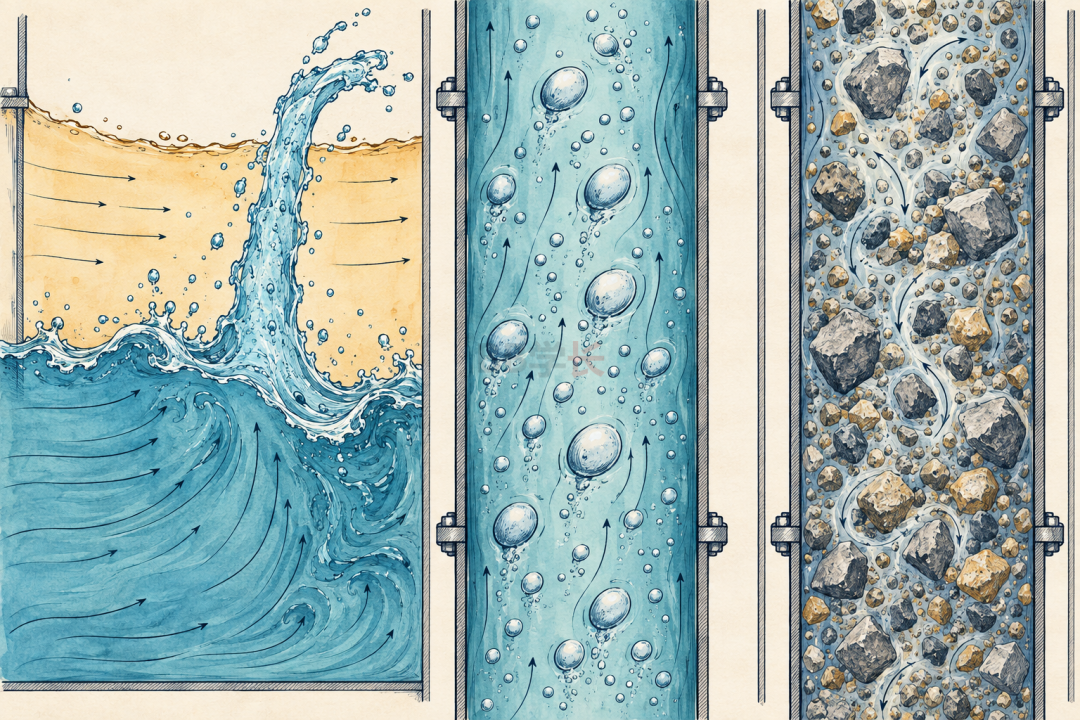
图1 清晰界面、分散相和高浓度强耦合代表三类不同的建模重点(原理示意)
02 VOF关注清晰界面
VOF是界面追踪方法。它在固定网格上计算各相体积分数,并用体积分数的变化确定界面所在区域。不同流体共享一套动量方程,重点是保留不同流体之间的大尺度界面及其运动。
自由液面、分层流、液体灌装、晃荡、大气泡运动以及液体射流破碎,通常首先考虑VOF。此时读者真正关心的是液面高度、界面形状、液体覆盖范围或某种液体何时到达指定位置。图中的网格只是原理提示:要看清界面变化,界面附近必须具有足够的空间和时间分辨率。
VOF并不适合用网格逐个解析大量微小气泡或颗粒。若分散尺度远小于可承受的网格尺寸,强行采用VOF往往需要极高的网格量和很小的时间步。此时问题的主要特征已经不是一条清晰界面,而是分散相在连续相中的平均分布与相对运动。
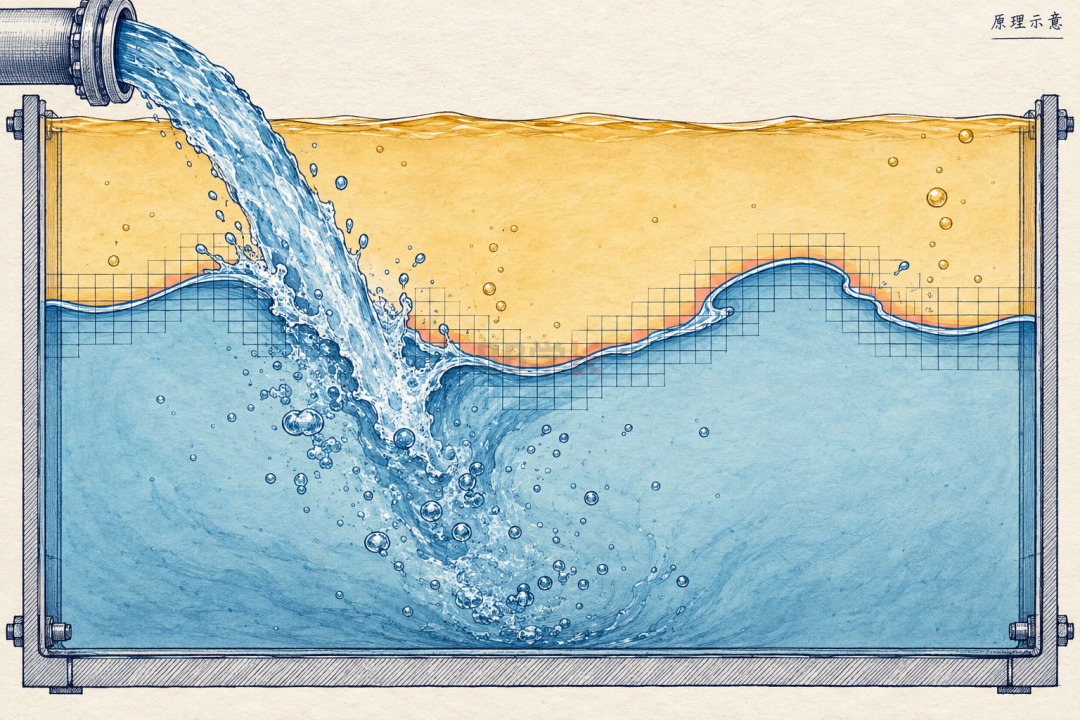
图2 VOF用于追踪大尺度界面的位置与形状(原理示意)
03 Mixture描述分散与滑移
Mixture模型以混合物的整体运动为主,同时通过相对速度描述分散相与连续相之间的滑移。可以把它理解为:先求整体如何流动,再补充气泡、液滴或颗粒相对于混合物流动的偏离。
它常用于分散相较细、各相整体运动具有一定共同性,同时又不能完全忽略沉降、上浮或惯性差异的问题。例如含颗粒管流、气泡输运、旋流分离中的部分工况,都可能采用Mixture作为工程化简化。
简化并不等于随意。气泡或颗粒尺寸、相间阻力、体积分数和滑移速度都会影响适用性。Mixture也不能笼统地定义为“稀相模型”,更不能认为它一定比VOF容易收敛就更适合。若工程目标是观察清晰液面或大型界面拓扑,Mixture通常无法替代VOF。
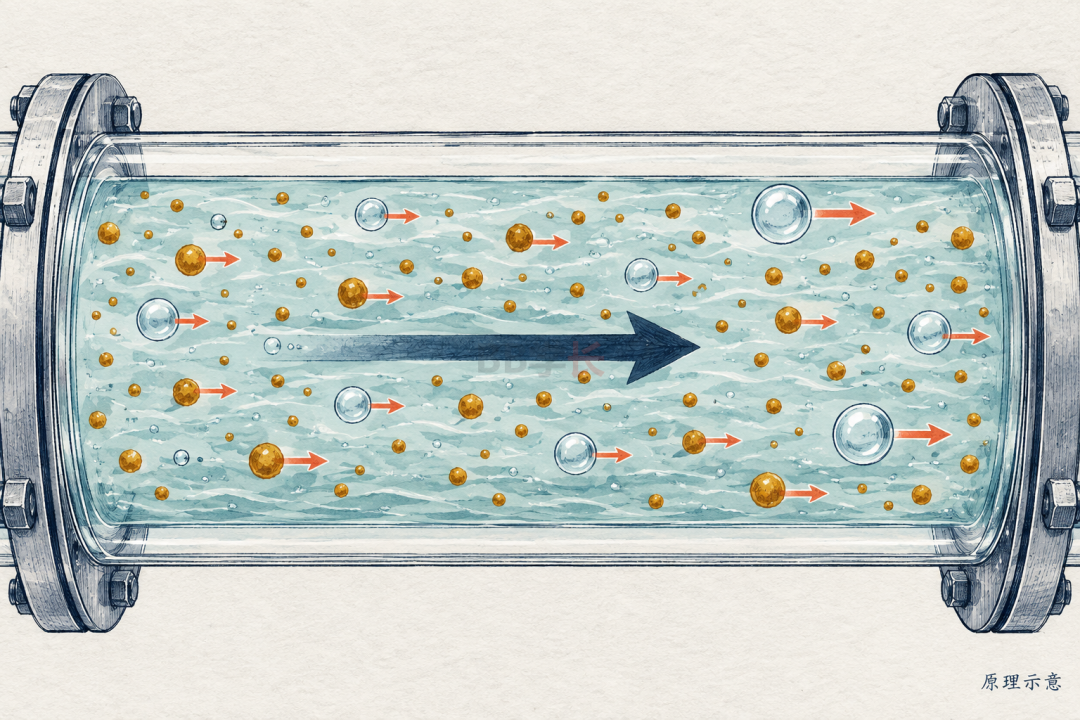
图3 Mixture以混合物流动为主,并描述分散相的相对滑移(原理示意)
04 Euler处理更强的相间耦合
Euler模型把各相都视为相互穿透的连续介质,并分别建立质量、动量等守恒关系。各相可以拥有自己的速度场,再通过阻力、升力、湍流分散、碰撞等相间作用连接起来。对于高含率、强相互作用或需要描述颗粒相应力的流动,这种框架能够保留更多信息。
典型场景包括鼓泡塔、流化床、高浓度浆体以及部分复杂气固、液固过程。它的设置也相应更复杂:相间作用模型、粒径、颗粒压力或碰撞相关参数都可能影响结果,计算成本和收敛难度通常更高。
Euler并不是多相流中的“最高级模型”,也不代表选择后必然更准确。模型表达更详细,只是意味着需要更多可靠的物性、关联式和验证依据。若输入与闭合关系缺乏支撑,增加方程数量并不会自动增加可信度。
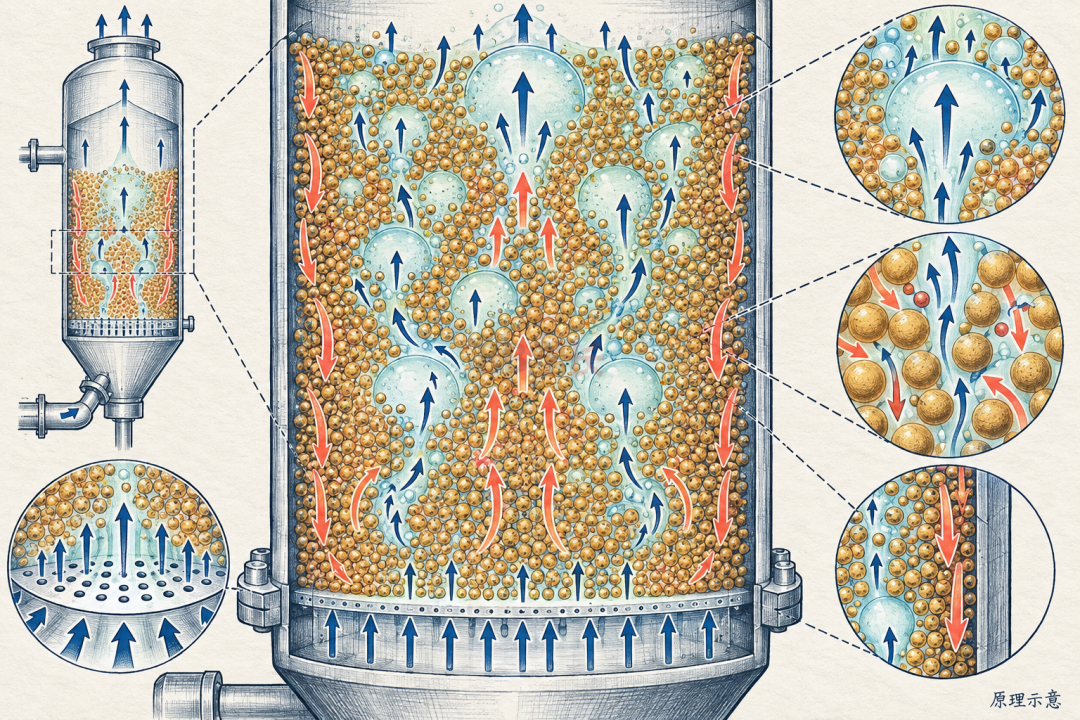
图4 Euler分别描述各相运动,并通过相间作用建立耦合(原理示意)
05 常见的模型误选
第一种误区是看到气液两相就使用VOF。若大量小气泡分散在液体中,且工程目标是平均含气率、压降或相分布,逐个追踪界面未必必要。第二种误区是为了节省计算量,用Mixture替代必须解析的自由液面,导致液面位置和界面变形失去物理意义。
第三种误区是认为Euler一定更接近真实。对于分散相负载很低、主要关注单个颗粒轨迹或停留时间的问题,离散相模型DPM有时比这三种模型更合适。模型范围应由物理问题决定,而不是只在VOF、Mixture和Euler之间机械三选一。
第四种误区是忽略粒径、体积分数和相间作用,只比较残差是否收敛。多相流中,阻力关系、界面张力、壁面接触、破碎聚并及入口相分布都可能改变结果。数值稳定只能说明方程迭代达到某种状态,不能证明流型描述正确。
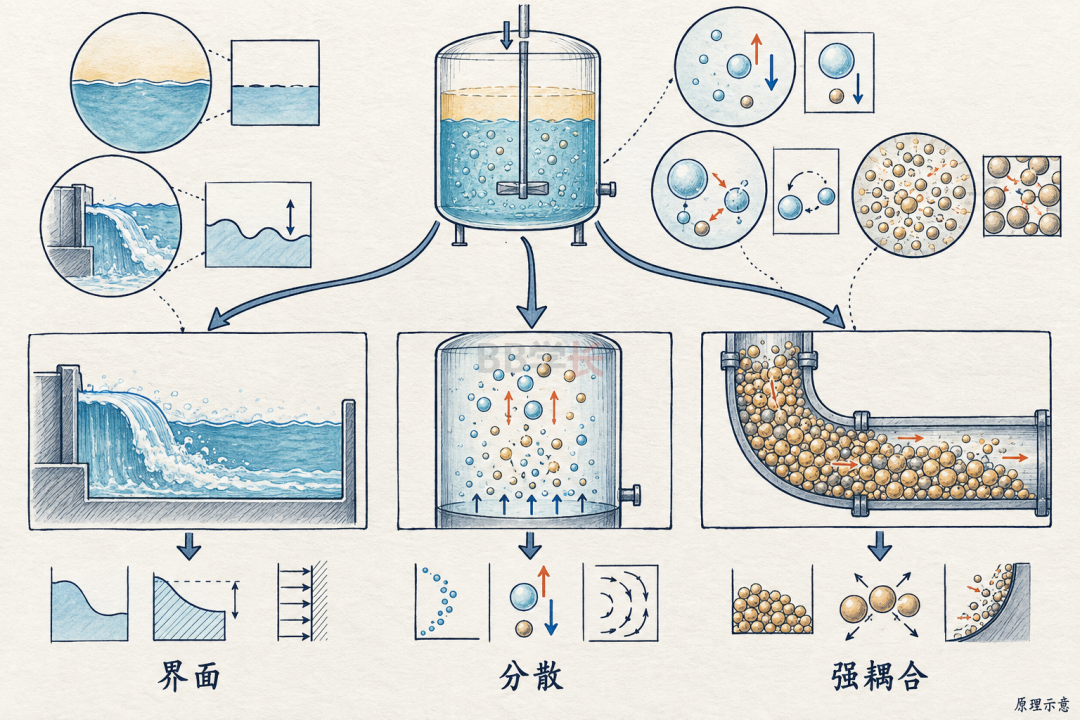
图5 模型选择应从界面、分散程度和相间耦合逐步判断(原理示意)
06 建立一条选择路径
实际建模时可以依次判断:是否必须保留清晰界面;分散相是小气泡、液滴还是颗粒;分散相占比是否足以影响连续相;各相之间是否存在明显滑移;碰撞、破碎、聚并或颗粒应力是否重要;最终关注的是液面、压降、相含率、分离效率还是颗粒轨迹。
如果核心结果是大尺度界面的位置与形状,优先从VOF思考;如果主要是连续相携带分散相运动,并希望用相对速度描述滑移,可以评估Mixture;如果各相都需要独立速度场,且高含率和强相间耦合不可忽略,再考虑Euler。选择之后还应通过网格与时间步检查、守恒分析以及试验或经验数据验证。
没有一个固定的体积分数界限可以替代工程判断,也不存在适用于所有多相流的统一模型。把流型、尺度、相间作用和工程目标说明白,通常比记住模型名称更重要。需要开展多相流模型排错、公开案例复现或参数敏感性分析时,也应先从这条物理判断链开始。


