【机械设计】非标机械设计——自动化上下料设备
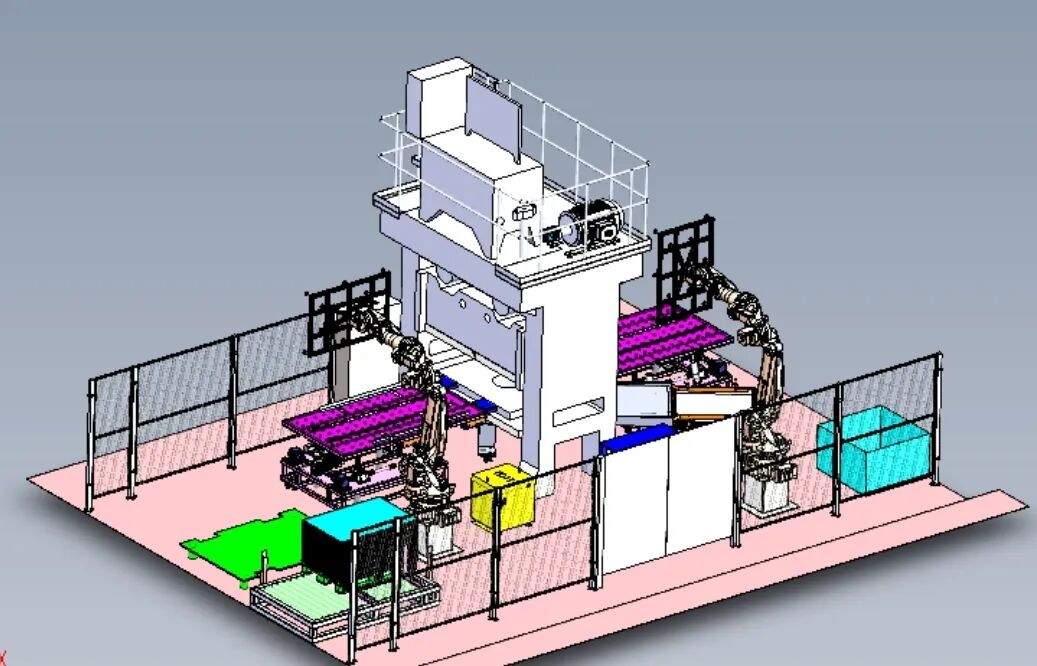
一台冲床自动化上下料设备,需要综合考虑冲压工艺、机械结构、电气控制和安全性,是一个典型的非标自动化系统设计项目。其核心目标是实现安全、高效、精准的无人化生产。
下面,我将为你提供一个系统性的设计框架,涵盖从需求分析到方案选型的全过程。
🎯 第一步:明确设计需求与工况
在动手设计前,必须清晰地定义设计边界和性能指标。这是确保方案可行性的基础。
工件信息: 明确待加工工件的材质(钢板、铝板等)、尺寸范围、重量(决定机械手负载)、形状(平板、异形件等)。
冲床参数: 了解冲床的吨位、行程、工作频率(SPM)、模具闭合高度以及是否有预留的自动化接口(如滑块角度信号输出)。
生产节拍: 确定目标生产节拍,例如单次上下料循环时间需≤5秒,这将直接影响驱动系统和控制逻辑的选择。
精度要求: 明确工件的定位精度要求,例如重复定位误差需≤±0.5mm。
工作环境: 考虑车间的温度、湿度、油污、金属粉尘等环境因素,这决定了电气元件的防护等级和机械结构的密封性。
🏗️ 第二步:选择核心机械结构方案
根据工件和冲床的特点,选择合适的机械手或送料机构类型。
方案类型 特点与适用场景
直角坐标式 (桁架式) 结构简单、刚性好、定位精度高。适用于工作位置呈直线排列、空间相对充裕的场景。
多关节式 (机器人) 动作灵活、工作范围广、可绕过障碍物。适应性强,尤其适合复杂轨迹和多工位传递,是高端自动化的发展方向。
三轴平移式 在XYZ三轴方向进行精准平移,可灵活衔接多工位操作,适用于圆形、方形、异形片等多种复杂冲压需求。
专用送料机构 针对特定工件(如钢管、铝型材)设计的专用夹具和气缸驱动机构,成本低、效率高,但通用性差。
🧠 第三步:构建控制系统架构
控制系统是整个设备的“大脑”,负责协调所有动作,确保与冲床的精确同步。
1. 核心控制器 (PLC)
作用: 作为主控制器,PLC具有极高的工业稳定性和可靠性,适合长时间连续运行。
核心任务:
同步控制: 接收来自冲床编码器或凸轮开关的角度同步信号,精确判断滑块位置(如上死点、下死点)。
时序控制: 根据滑块位置,在安全的“动作窗口”(如滑块上升至安全高度后)内,发出指令控制机械手的取料、送料、放料等一系列动作。
逻辑处理: 处理急停、安全光幕、限位开关等安全信号,并管理自动、手动、调试等不同操作模式。
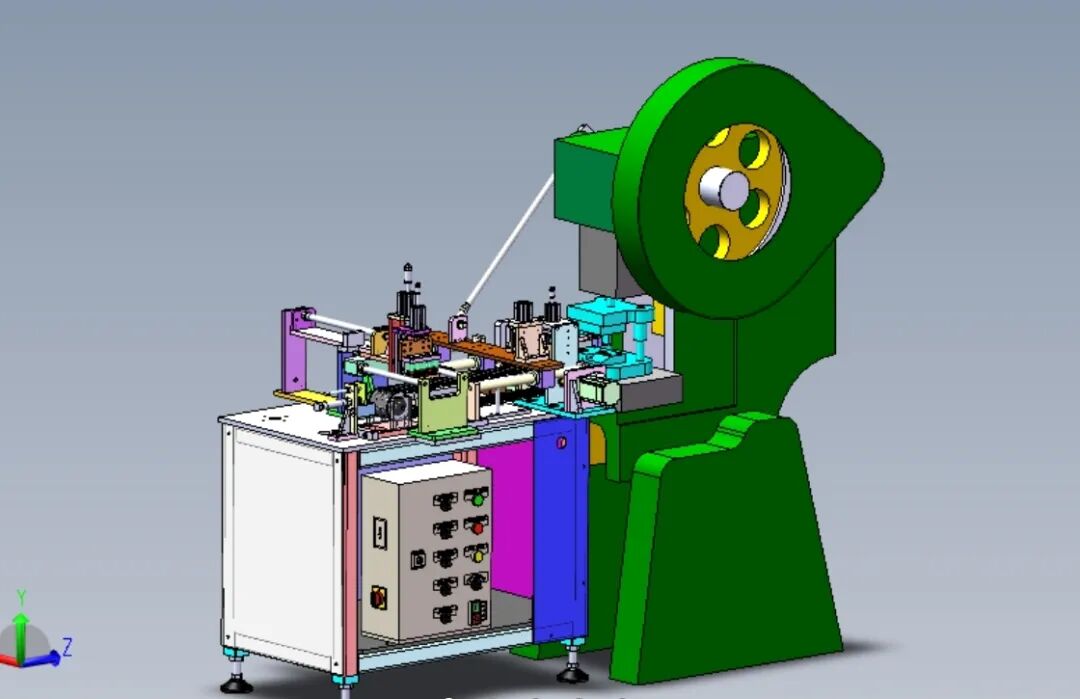
2. 人机交互界面 (HMI)
作用: 为操作人员提供直观的控制和监控平台。
主要功能:
运行控制: 一键启动/停止、自动/手动模式切换。
参数设置: 动态调整送料步长、节拍时间、报警阈值等。
状态显示: 实时显示设备位置、气压值、产量、良品率等关键数据。
故障诊断: 记录并显示报警历史和故障代码,便于快速排查问题。
3. 驱动与执行元件
驱动方式: 主要有气动和电动(伺服)两种。气动成本低、响应快,适用于对精度要求不高的场合;伺服驱动精度高、控制灵活,是实现高精度、高节拍生产的首选。
末端执行器: 根据工件形状选择,常见的有真空吸盘(适用于平整板材)、气动夹爪(适用于异形件或管材)、电磁吸盘(适用于导磁性材料)等。
⚙️ 第四步:实现关键协同逻辑
设备能否稳定运行,关键在于与冲床的协同控制。
三机联动模型: 建立“冲床-送料机-收料台”的协同模型。以冲床主轴旋转一周为一个完整周期(T_cycle),PLC通过高速计数模块读取冲床角度信号(θ)。
动作窗口定义:
θ ≥ 90°: 滑块上升至安全高度,PLC发出指令,启动伺服电机或气缸,开始送料。
θ ≤ 270°: 在滑块开始下一次冲压前,送料机构必须完全退回安全位置,并锁定。
顺序功能图 (SFC): 采用SFC等结构化编程方法,将整个自动循环分解为“等待信号→快速进给→精确定位→夹紧/吸取→放置→返回”等清晰的步骤,确保控制流程的稳定性和可维护性。
🛡️ 第五步:集成安全与辅助系统
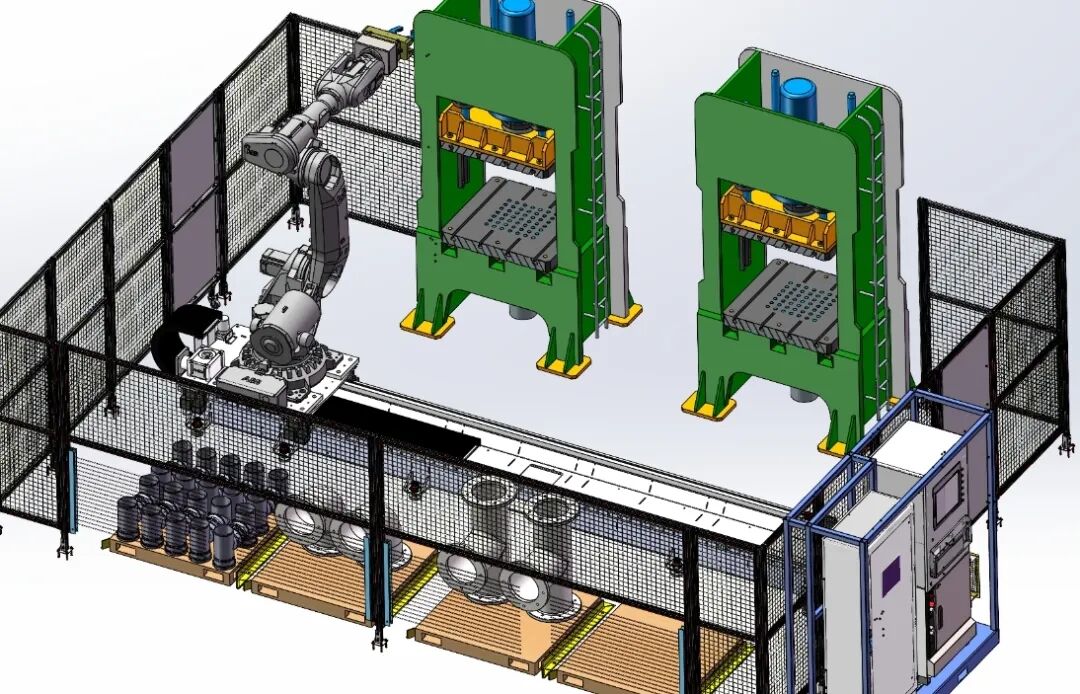
安全是自动化设计的底线,必须贯穿始终。
安全防护:
物理防护: 设置全封闭或半封闭的安全围栏,防止人员误入危险区域。
光电保护: 在危险区域入口安装安全光幕,一旦光束被遮挡,设备立即急停。
双手启动: 在手动模式下,必须同时按下两个启动按钮才能执行动作,防止单手误操作。
辅助系统:
废料处理: 设计自动排废料装置,如废料斗或皮带输送机,及时将冲压废料排出,避免堆积影响生产。
物料供给: 对于板材,可集成料架、矫平机、分张器(如磁性分张器)等,实现从料卷或料垛到单张板材的自动供给。
-End-
免责声明:本文系网络转载或改编,仅供学习,交流所用,未找到原创作者,版权归原作者所有。如涉及版权,请联系删。