B1.1版本:全速域永磁同步电机无感控制-基于高频注入初始位置辨识-低速区域+权重切换+SMO
引言:B1.1版本介绍永磁同步电机全速域无感控制,本期文章介绍的是基于高频注入的转子初始位置辨识和低速无感控制,权重切换到滑模观测器的全速域无感控制方案。从理论、MATLAB/Simulink仿真到基于TI硬件测试平台,三个维度进行分析、验证。
永磁同步电机(PMSM)位置、速度、电流三闭环矢量控制(FOC)软件(以下简称“软件”)是为学习矢量控制算法而编写的,针对的是永磁同步电机,代码已经经过了项目验证,可以放心学习、使用。
软件以一套完整的、成熟的PMSM的FOC控制方案为例,从各个方面详细讲解了FOC的原理、实现方法等知识,几乎是逐条的分析了程序,又兼顾程序的系统层面,目的是让初学者看完资料,可以独立的完成FOC的编写,独立的解决一些项目中的实际问题。知识是个触类旁通的东西,相信大家学完这个PMSM的FOC算法后,对其他的控制算法也能很快的上手。
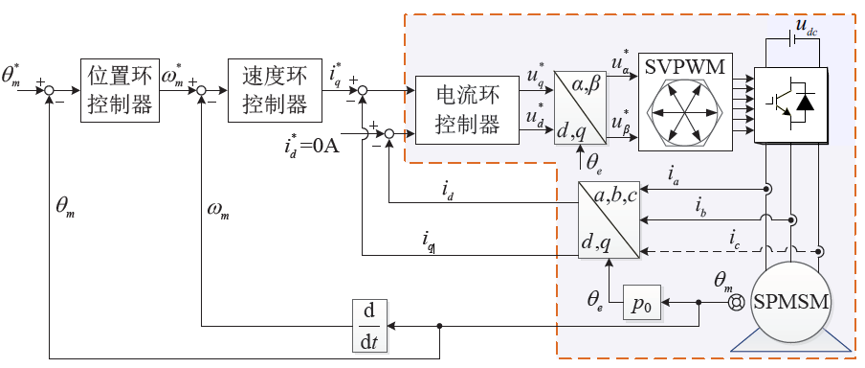
图1 永磁同步电机矢量控制框图(PMSM_FOC_sensor_ABZ)
图1是永磁同步电机常见的有感矢量控制(Field Oriented Control,FOC),ABZ编码器测取转速位置信息用于坐标变换。FOC的核心部分主要有电流采样、PI调节器和电压矢量空间脉宽调制技术(Space Vector Pulse Width Modulation,SVPWM)。
所采用的开发环境是MATLAB和TI的DSP_C2000系列的控制芯片(CCS),后续的软硬件测试验证就使用这两种工具。
图3 MATLAB和CCS软件
CCS软件采用语言C编程,需要具备一定的基础。MATLAB的建模方式多种,适合迭代优化的仿真类型是利用sfunction模块并结合M语言实现控制策略或者功能。
采用sfunction模块进行M语言实现与CCS软件中的C代码实现具有相同之处,可相辅相成,可加深对实现的内容理解。
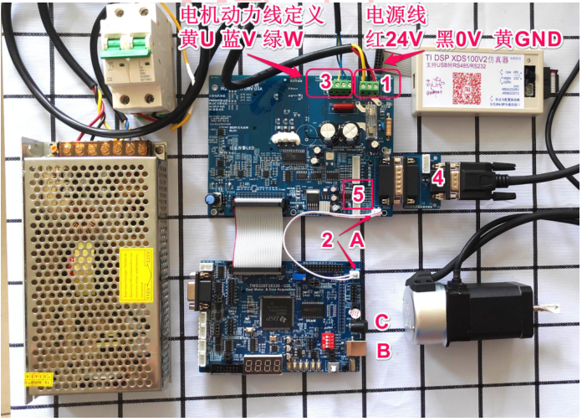
图4 基于TI_DSP_F283xC2000的硬件测试平台
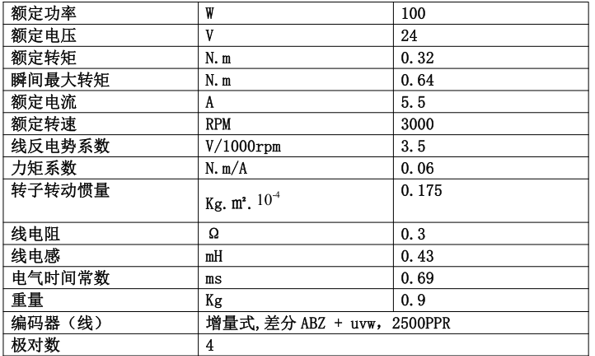
表1 永磁同步电机参数
硬件测试平台主要分为驱动板和控制板,以及配套的电源、开关、仿真烧录器和100W的永磁同步电机。控制板搭载的是TI_DSP_F28335芯片,板上资源丰富,适合后续的电机控制所需的算力。
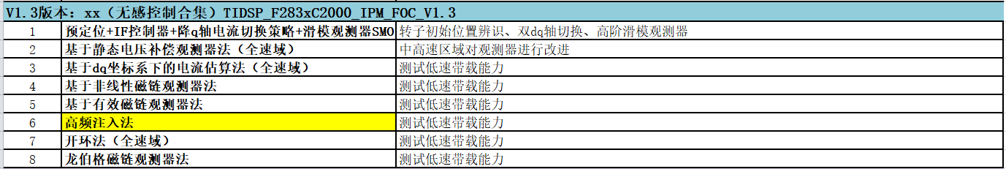
表2 B1.1版本的开发大纲
B1.1版本主要介绍永磁同步电机全速域无感控制,基于高频注入的转子初始位置辨识和低速区域的无感控制,权重切换到滑模观测器,接下来从理论、仿真验证和硬件测试三个维度进行。
一、理论部分
1.1 基于高频注入的转子初始位置辨识
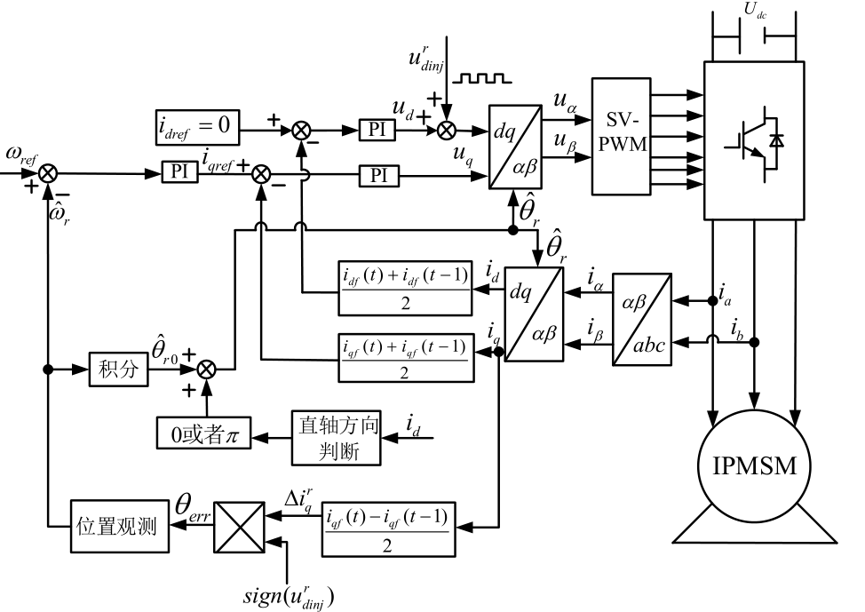
图1.1基于高坡你注入的初始位置辨识算法结构框图
永磁同步电机起动时如果知道转子的初始位置,起动将会十分简便。基于高频注入的初始位置辨识,是在d轴注入高频方波信号,利用q轴的高频电流响应、解调转子误差信号后利用PI调节器计算出转子初始位置角。
高频注入估算转子初始位置角存在180°歧义,所以还会进行一组正负脉冲进行N、S极性的判定措施。
1.2 基于高频注入的低速区域无感控制方案
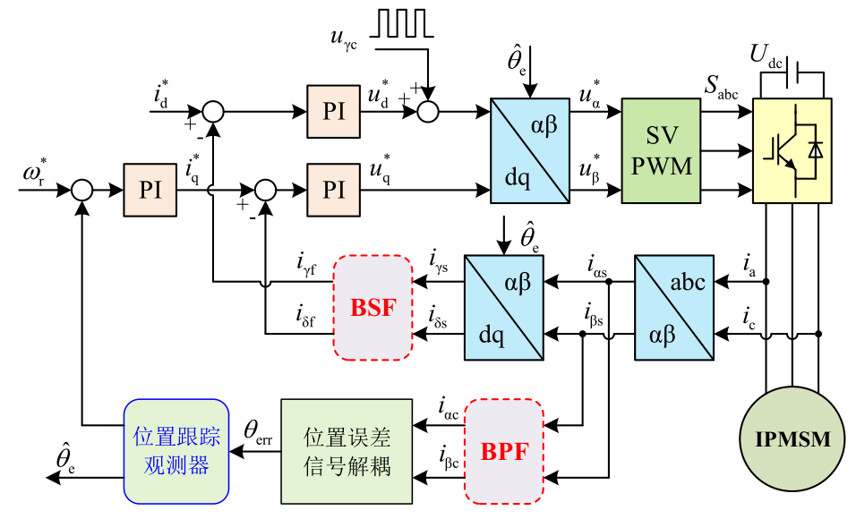
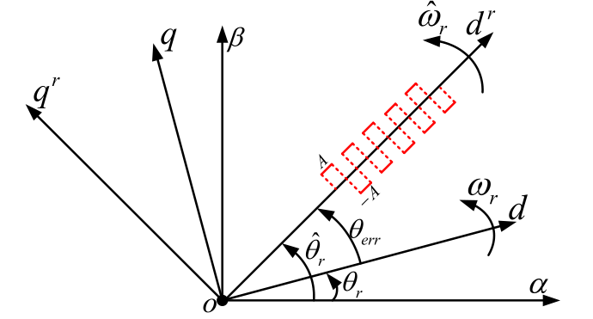
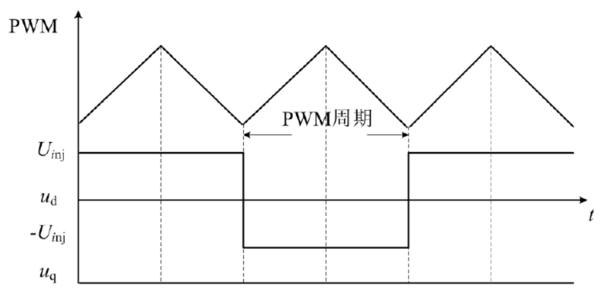
图1.2 基于高频方波注入的HFI低速无感控制方案
为了解决基于反电动势滑模无位置算法,在零低速无法直接启动的问题,本文介绍一种基于高频方波注入的低速无感控制方案。HFI对永磁同步电机的凸极性有一定的要求,
因为HFI要从不同方向的高频电感的差异,从电流响应中辨识转子速度和位置。如果没有凸极性,不同方向的注入的响应都一样,不管转子转到什么位置都不会改变电流响应,也就没法判断转子的位置信息。
1.3 权重系数切换策略
永磁同步电机从HFI控制切换到基于滑膜观测器的转速、电流双闭环控制,需要经过一个过渡过程。过渡过程设计是否合理直接关系到电机运行的平稳性,过渡过程设计不合理时有可能导致控制策略切换失败、电机失步。
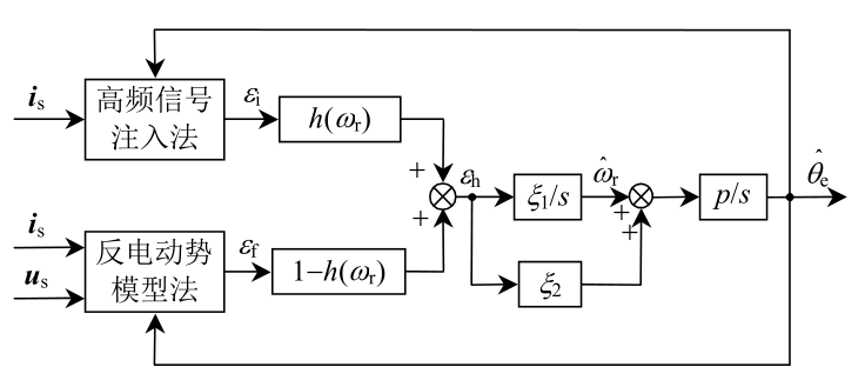
图1.3 转子位置混合观测器结构框图
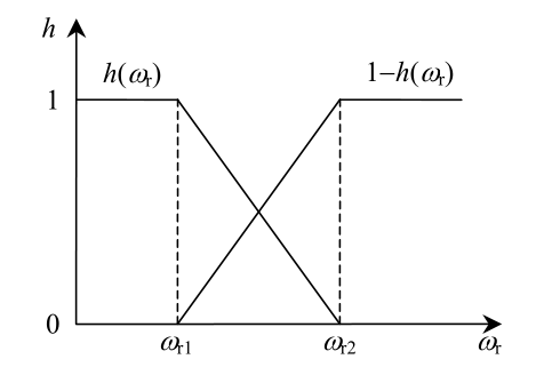
图1.4 切换控制加权函数
图(1.4)为将上述两种无感方法的位置误差信息进行融合的混合控制方案,低速区域由高频信号注入法得到位置误差信号作为输入,中、高速区域由滑模观测器得到的位置误差信号作为输入,过渡阶段由两种方法共同决定。
由于已分别对这两个误差信号进行了归一化处理,可直接对误差信息进行融合,无需对高频注入法和模型法的锁相环参数进行单独设计,而是将融合后的位置误差综合信号通过一个锁相环来获得最终的位置观测值,该方案实现了两类无传感器方法的位置观测器的统一设计,算法较简便。
1.4 SMO滑模观测器
1.4.1 滑模观测器设计(编码的时候要手推一遍观测器)
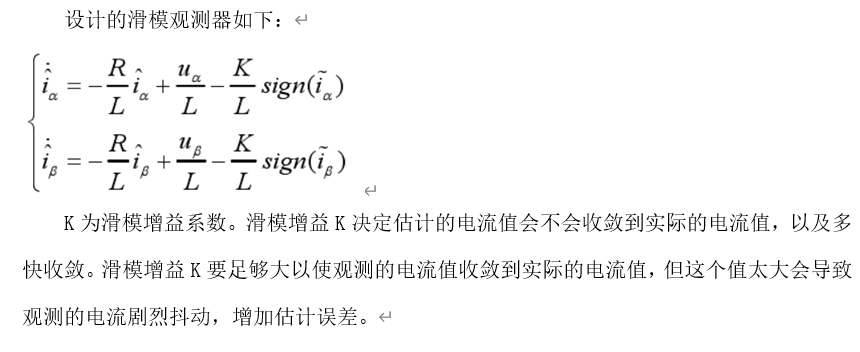
滑模控制是一种特殊的非线性控制系统,它与常规控制的根本区别在于控制的不连续性,即一种使系统“结构”随时变化的开关特性。这种方法实现的关键在于滑模面函数的选取和滑模增益的选择,既要保证收敛的速度,也要避免增益过大而引起电机运行时产生过大的抖振问题。由于滑模控制对系统模型精度要求不高,对参数变化和外部干扰不敏感,所以它是一种鲁棒性很强的控制方法。在三相PMSM控制系统中,该方法是基于给定电流与反馈电流间的误差来设计滑模观测器(Sliding Model Observer ,SMO)的,并由该误差来重构电机的反电动势、估算转子转速和位置。
由于滑模观测器受系统参数变化以及外部扰动的影响小,观测结果具有很好的鲁棒性,但是滑模变结构控制在本质上是不连续的开关控制,使得电机引入额外的电压、电流噪声信号,引起系统发生抖动。由频繁切换引起的抖动对于矢量控制在低速区域运行也是有害的,将会引起较大的转矩脉动。为了提高观测器的响应速度,需要提高切换的频率以及增益,但另一方面,高切换增益会对速度的估算精度产生影响。因此,需要通过实验调试来选择合适的参数。此外,滑模控制通过观测电机的反电动势来得到速度,低速区域由于电机的反电动势值较小,且易受到系统测量误差的影响,滑模控制器将不能得到很好的观测结果。
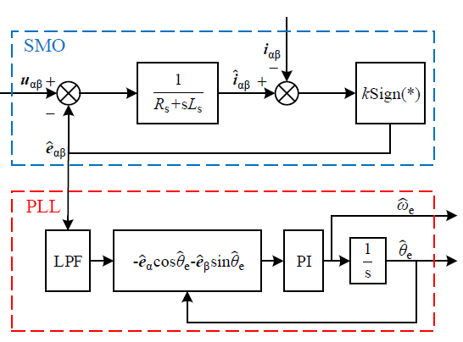
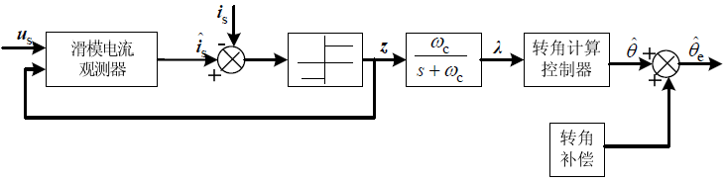
图1.6 SMO滑模观测器的控制框图
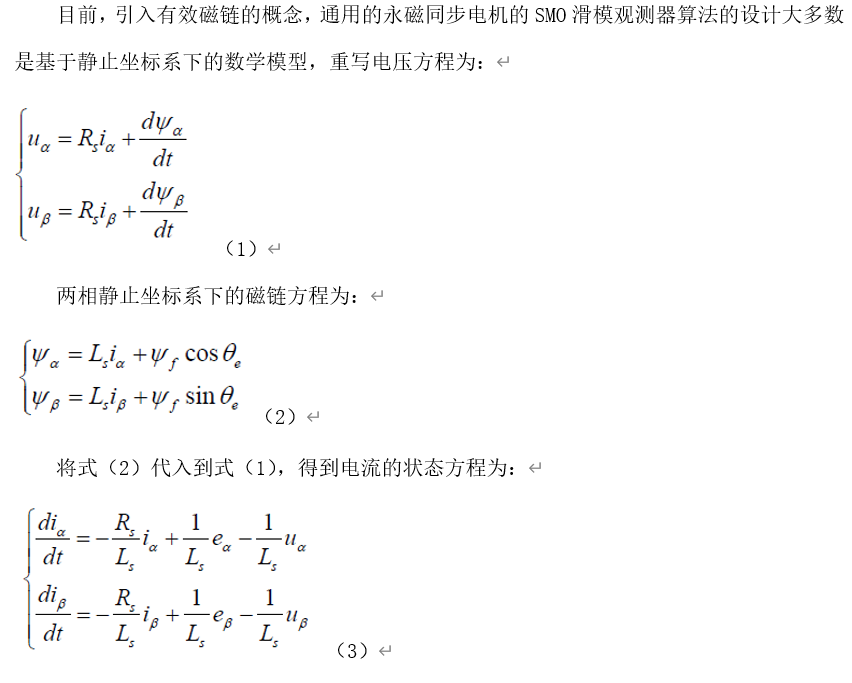
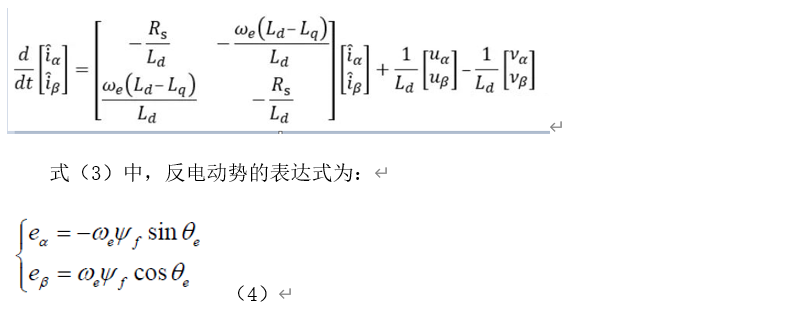
通过式(4)可以看出PMSM反电势与电机转速和位置之间的关系,因此可以从反电动势中提取出反电势的幅值和相位信息,从而利用幅值信息来计算出电机的转速,利用相位信息来计算出电机的位置。
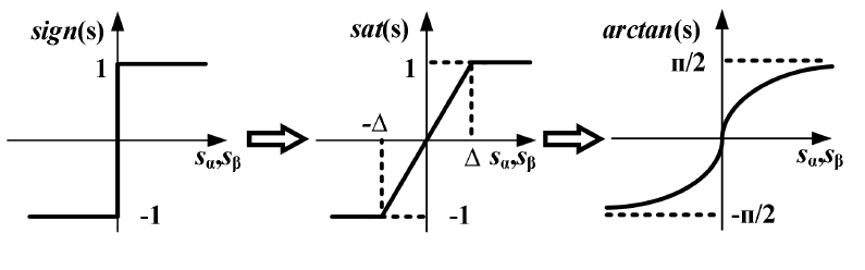
图1.7 滑模面函数设计
1.4.2 SMO稳定性证明
根据Lyapunov稳定性原理,上述观测器稳定的充要条件为能量函数V(s) = s2正定,且V(s)的导函数负定,或者半负定但不恒等于零。该稳定性的物理解释为,系统的状态变量与零点始终具有正距离,并且这个正距离始终缩小或者不增加,并且“不增加”的这种状态不恒成立。
接下来给出滑模观测器的稳定性证明,选取能量函数如下
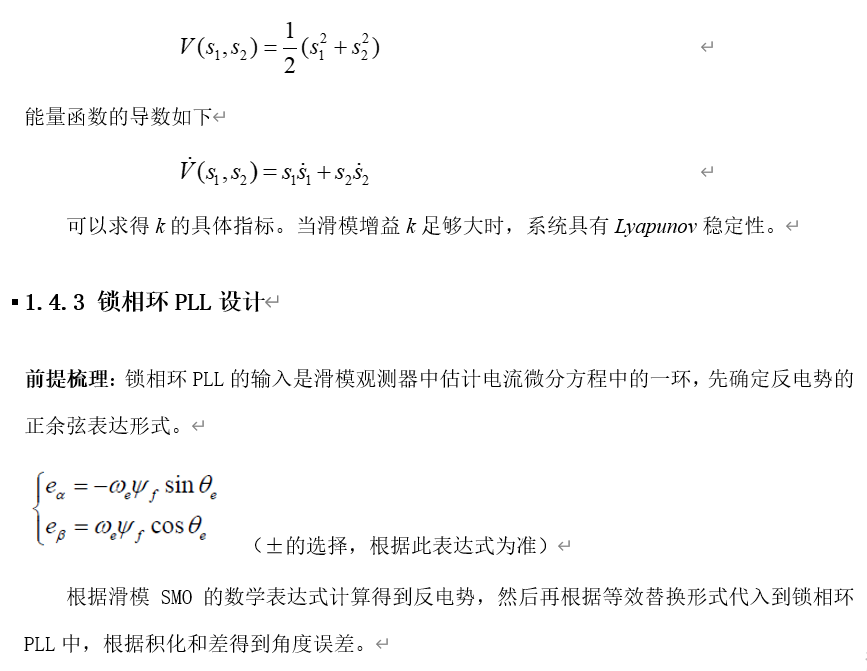
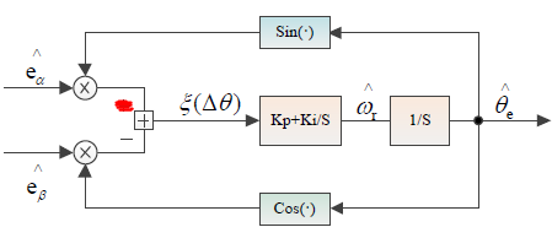
图1.8锁相环PLL的控制框图
锁相环包括鉴相器(Phase detector, PD)、环路滤波器(Loop filter, LF) 和压控振荡器(Voltage-controlled oscillator, VCO)三个部分,各部分结构和参数直接影响PLL的稳、动态性能。
PD:就是判断输入信号和输出信号的相位和频率是否一致;
LF:一般为低通滤波器,就是过滤掉频率远超过输入信号的部分;
VCO:调节输出信号跟上输入信号。
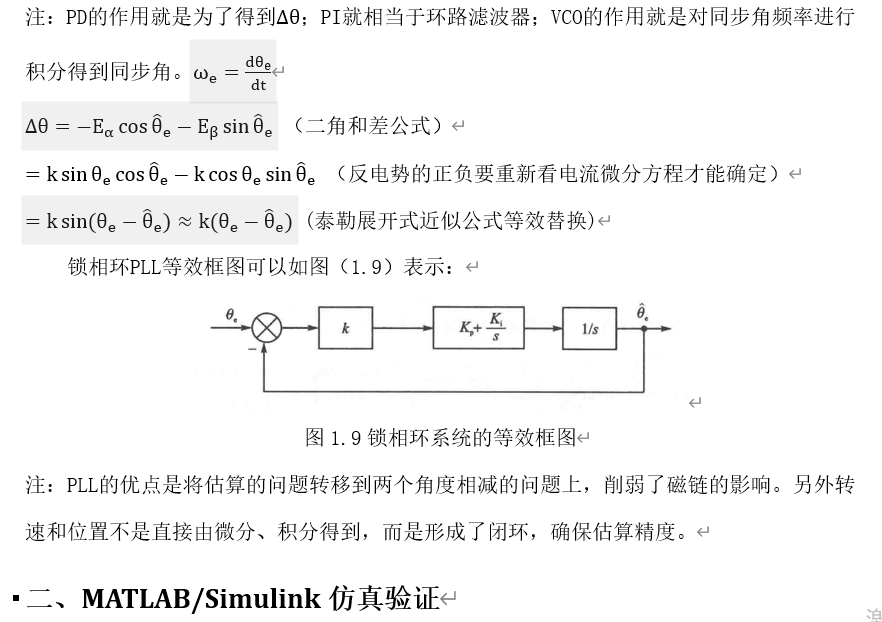
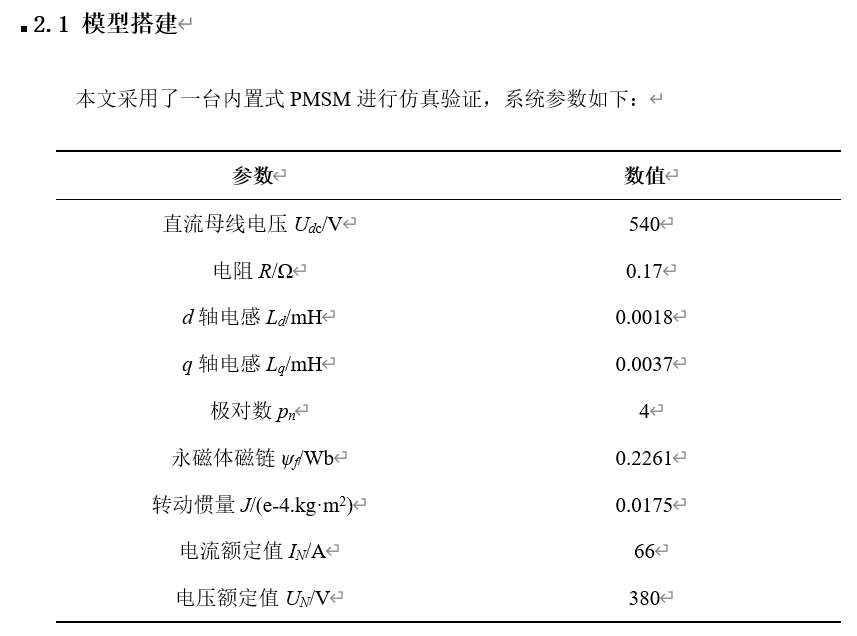
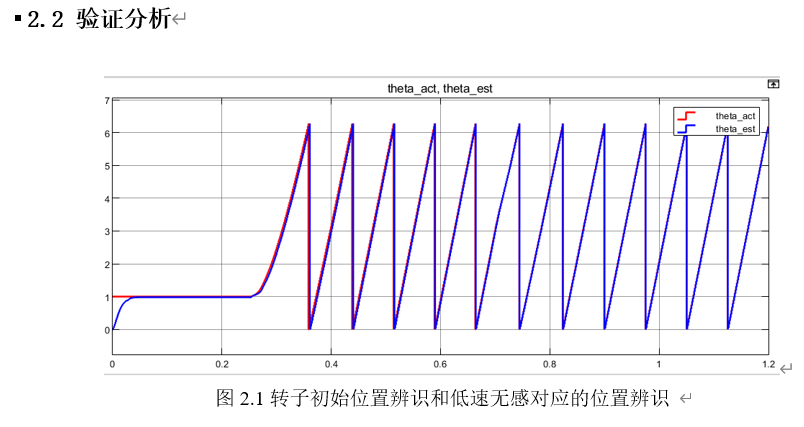
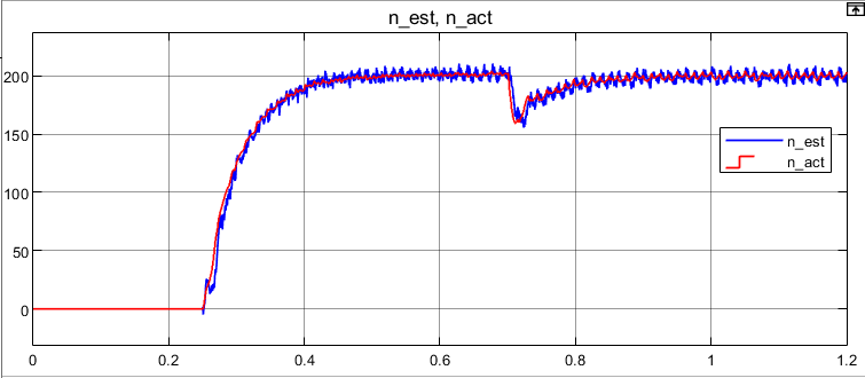
图2.2 低速区域的速度估计波形变化
HFI在低速区域估计的转速可以很快地跟随参考转速,在突加载的工况下也能快速的自恢复原来的状态。
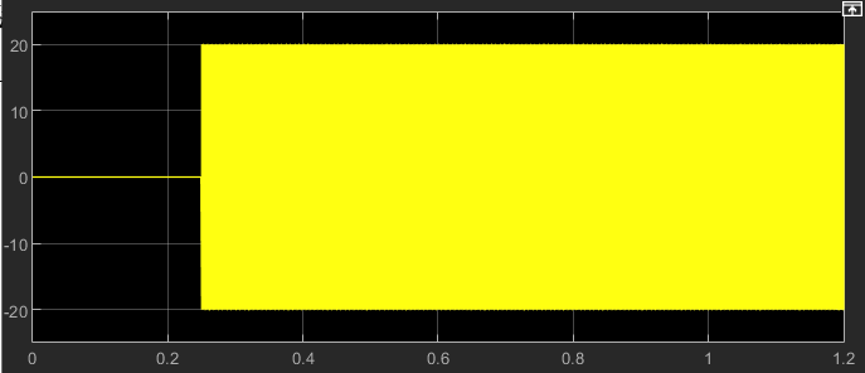
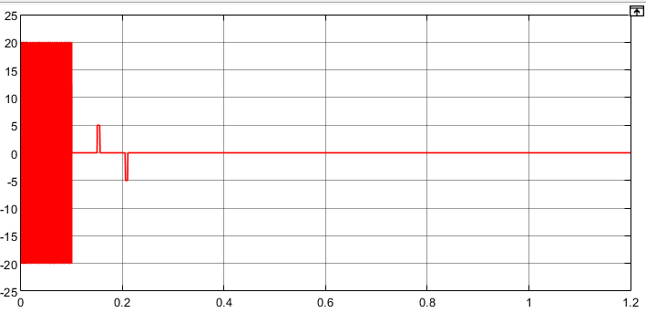
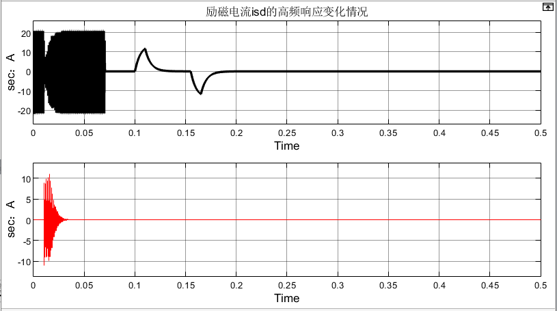
图2.3 高频方波信号注入和电流响应变化波形
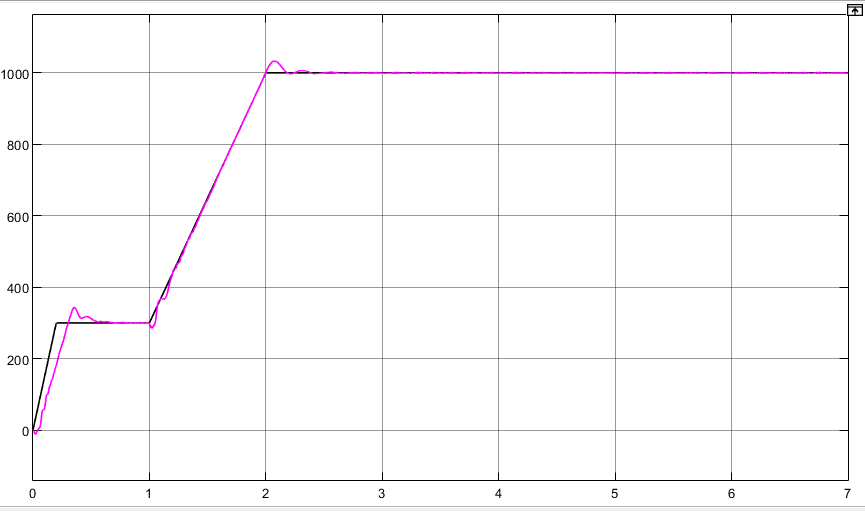
图2.4 全速域无感控制速度波形变化情况
从图(2.4)可以看出,在全速域内,低速区域的HFI,切换策略和滑模控制在各自的区域内都能很好的起到自己的作用。
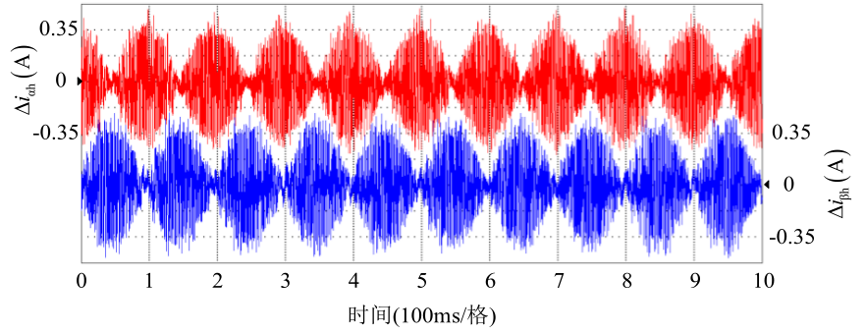
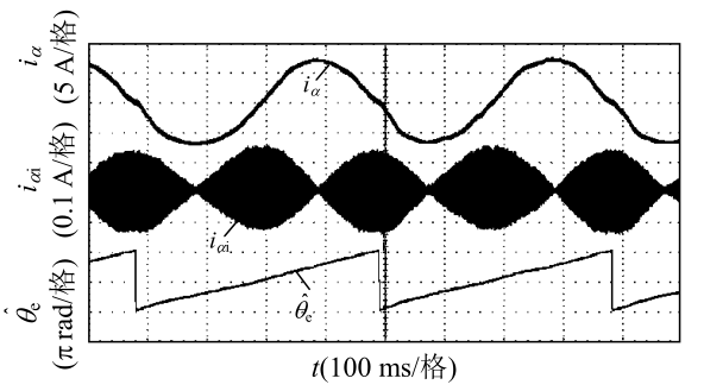
图2.5 高频电流响应
HFI高频注入频率是PWM开关频率的一半。
三、硬件测试(平台基于TIDSP_F283xC2000)
3.1 基于CCS软件编码
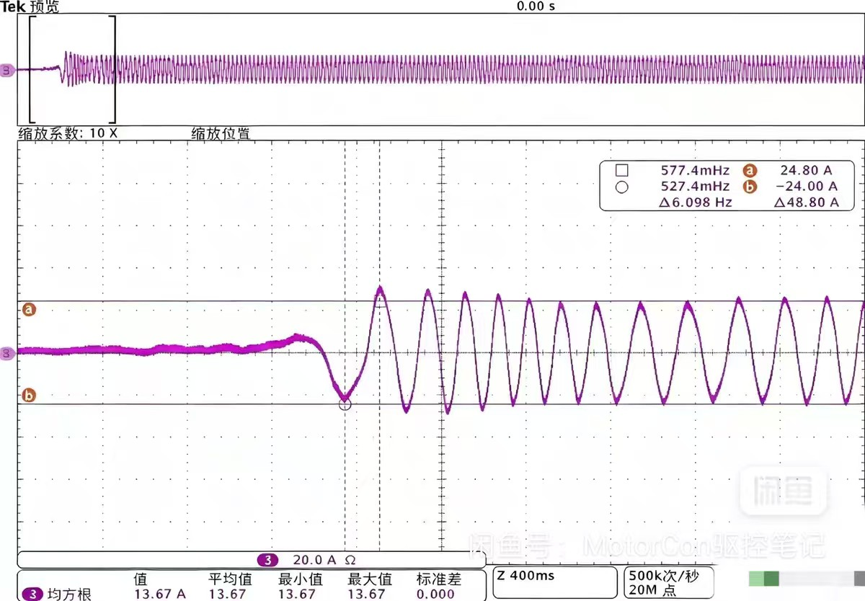
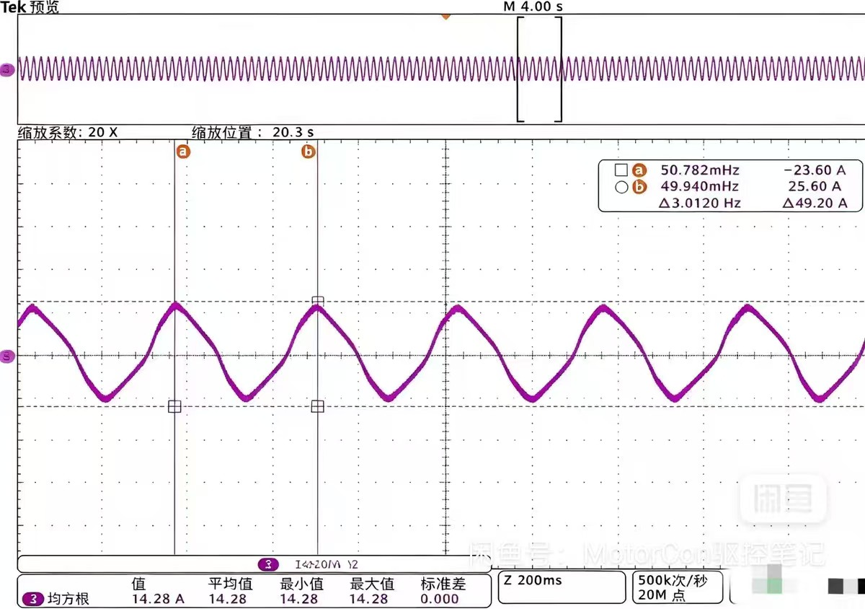
图3.1 带载起动波形变化
四、总结
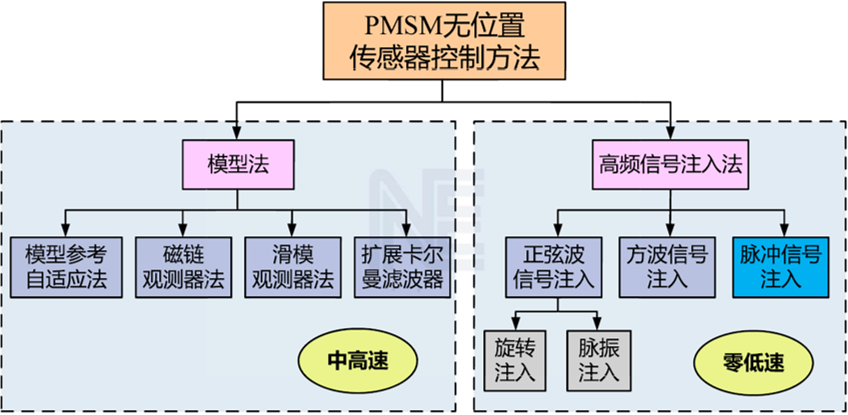
图5.1 常见的三段式切换的永磁同步电机无速度传感器控制策略
4.1文章总结
本文通过HFI进行转子初始位置辨识和低速区域的无感控制,通过权重切换到基于滑模观测器的中、高速无感控制。在静止坐标系下的SMO用于观测反电动势,随后为了增强系统的鲁棒性,设计了PLL算法,用于观测转子角度与转子转速。在Matlab/Simulink和CCS工程中对本文所介绍的算法进行了仿真验证和硬件测试验证。
4.2 凸极性对HFI的影响
内嵌式永磁同步电机(IPMSM):通常存在明显的结构凸极性,较适合高频注入。
表贴式永磁同步电机(SPMSM):通常结构凸极性较弱,但磁饱和可能形成有效的高频凸极性,因此并非完全不能使用。
凸极性过弱:位置相关信号较小,容易被采样噪声、逆变器非线性等干扰淹没,估计精度和稳定性会变差。