新论文:基于规则掩膜约束扩散模型的剪力墙结构梁布置设计
论文:Liao W, Xia J, Gu Y, Lu XZ. Beam Layout Design in Shear Wall Structures Using a Diffusion Model Guided by Rule-Based Masks. Engineering Structures, 2026, 369: 123842.
DOI: https://doi.org/10.1016/j.engstruct.2026.123842
50天免费阅读与下载:https://authors.elsevier.com/a/1ns9WW4G4mlSU
让AI画梁,先给它画好“车位线”。我们把工程经验转化为规则掩膜,划出候选梁位,再让扩散模型学习哪些位置需要布梁。候选区域平均覆盖工程师设计中 97.8% 的梁像素。
在三种掩膜的对比实验中,本文提出的规则掩膜IoU为 0.975,而无掩膜时IOU仅为0.151;另一组与GNN方法的对比结果显示,本文方法的IOU为0.841、而文献中的GNN方法的IOU为0.623,相对提升35.0%。
在15层住宅案例中,AI方案的整体力学指标满足要求,且不含超筋构件。规则给候选布梁位置,AI选定最终布置方案,工程计算检验结果。
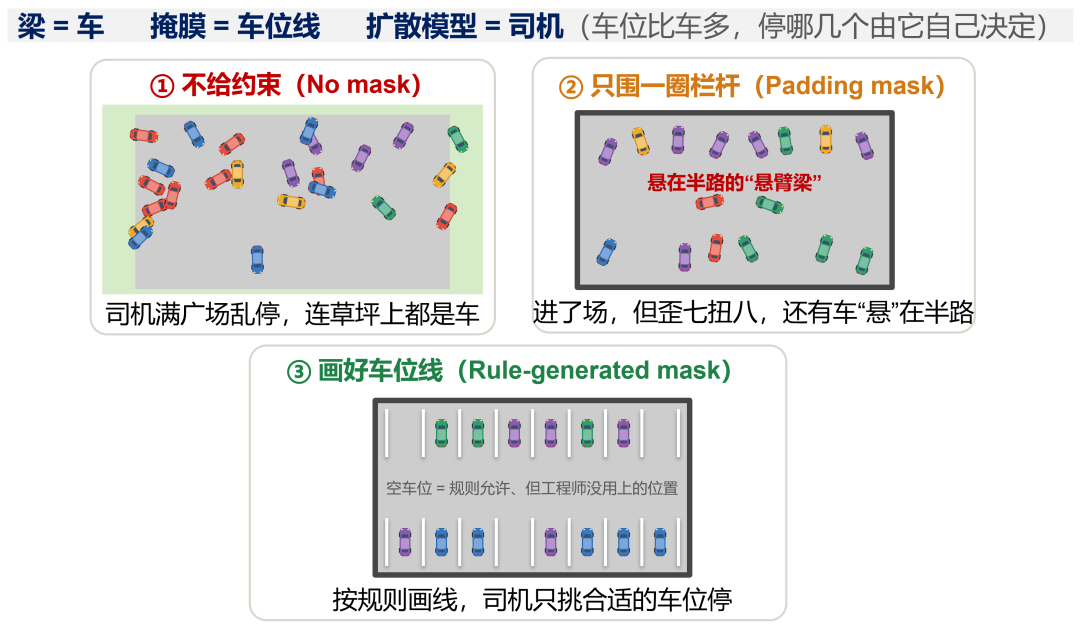
图1 给AI画好“车位线”
在剪力墙住宅里,梁是个“身兼数职”的角色:梁位要协调建筑功能空间,也要承担楼板、墙体等传来的竖向荷载;部分梁还承担连接剪力墙、传递水平荷载的任务。户型越复杂、异形空间越多,梁该放哪儿就越考验经验。
课题组此前已经尝试过多种AI梁布置方法,但各有短板:
图神经网络(GNN)擅长学习构件之间的拓扑关系,但对曲线边界、异形构件等复杂几何“看得不够清楚”;
生成对抗网络(GAN)按像素出图,速度快,却容易出现构件断开、边界模糊,后续很难矢量化。
扩散模型是近年图像生成领域的“明星”,细节生成能力很强,课题组也已经用它设计剪力墙。但梁和剪力墙有一个本质区别:在本文考虑的住宅设计场景中,剪力墙候选位置主要基于建筑墙位置;而梁除了可以布置在梁上、门上、墙上,还可以跨越房间、走道空间,候选位置更加灵活。直接把扩散模型搬过来画梁,就像让司机在没有车位线的广场上停车——生成范围不受控,满图乱长。
所以,本研究要回答的问题是:怎样给扩散模型划定一个既合理、又不过分死板的“生成边界”?
整体流程分为三步(图2):(a)从600多套真实剪力墙住宅图纸出发,按工程规则构造掩膜、建立数据集;(b)训练以掩膜为约束的扩散模型;(c)输入待设计的户型,AI生成梁布置后,自动矢量化并通过PKPM API建模计算。
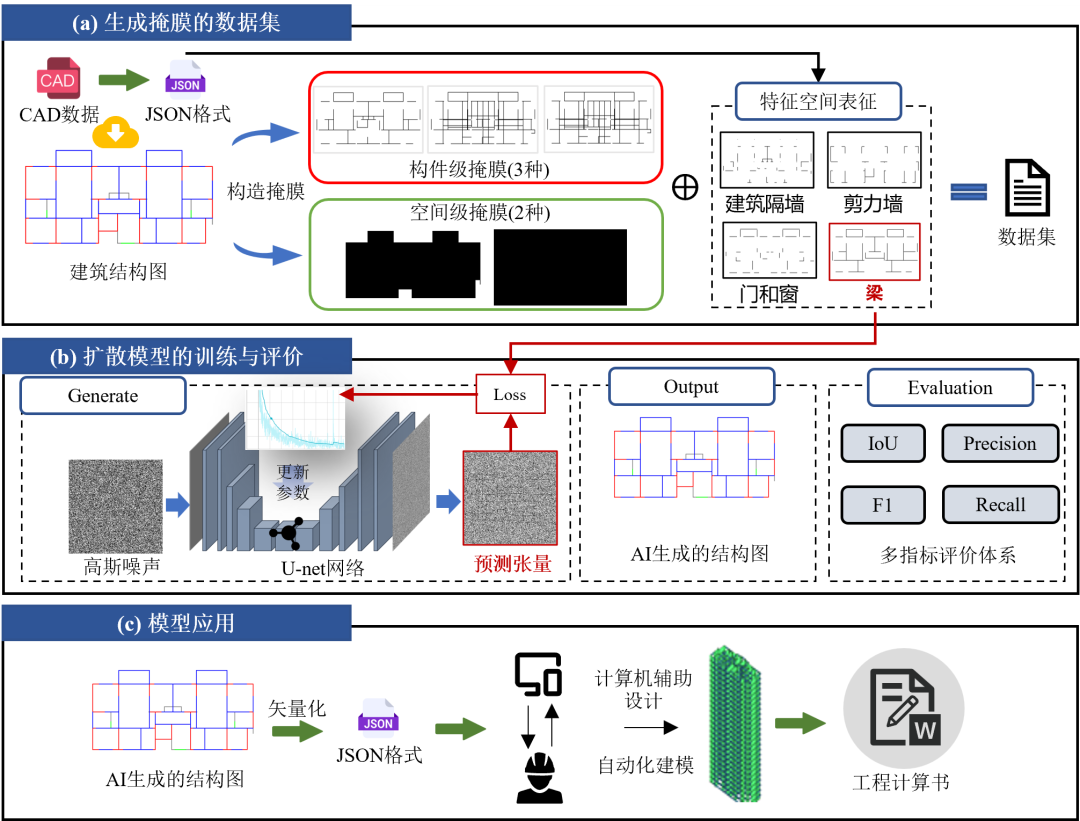
图2 规则掩膜约束扩散模型的梁布置设计流程
2.1 车位线怎么画:五条工程经验规则
规则a 建筑墙下布置掩膜——墙体的竖向荷载需要梁来承担。
规则b 门窗洞口布置掩膜——洞口上方的荷载需要梁来传递;若洞口旁没有可布梁的建筑墙,就在同一功能空间内搜索可连接的剪力墙。
规则c 剪力墙端部布置掩膜——剪力墙两端要有梁(或墙)连接,为水平传力提供连续连接的候选路径。
规则d 切分非矩形空间——从构件拐角向多个方向延伸,把不规则房间切成规整矩形。统计发现,大多数梁都布置在不同功能空间的交界处。
规则e 冗余掩膜清理——两条平行掩膜间距小于0.5 m时,删去较短的一条。
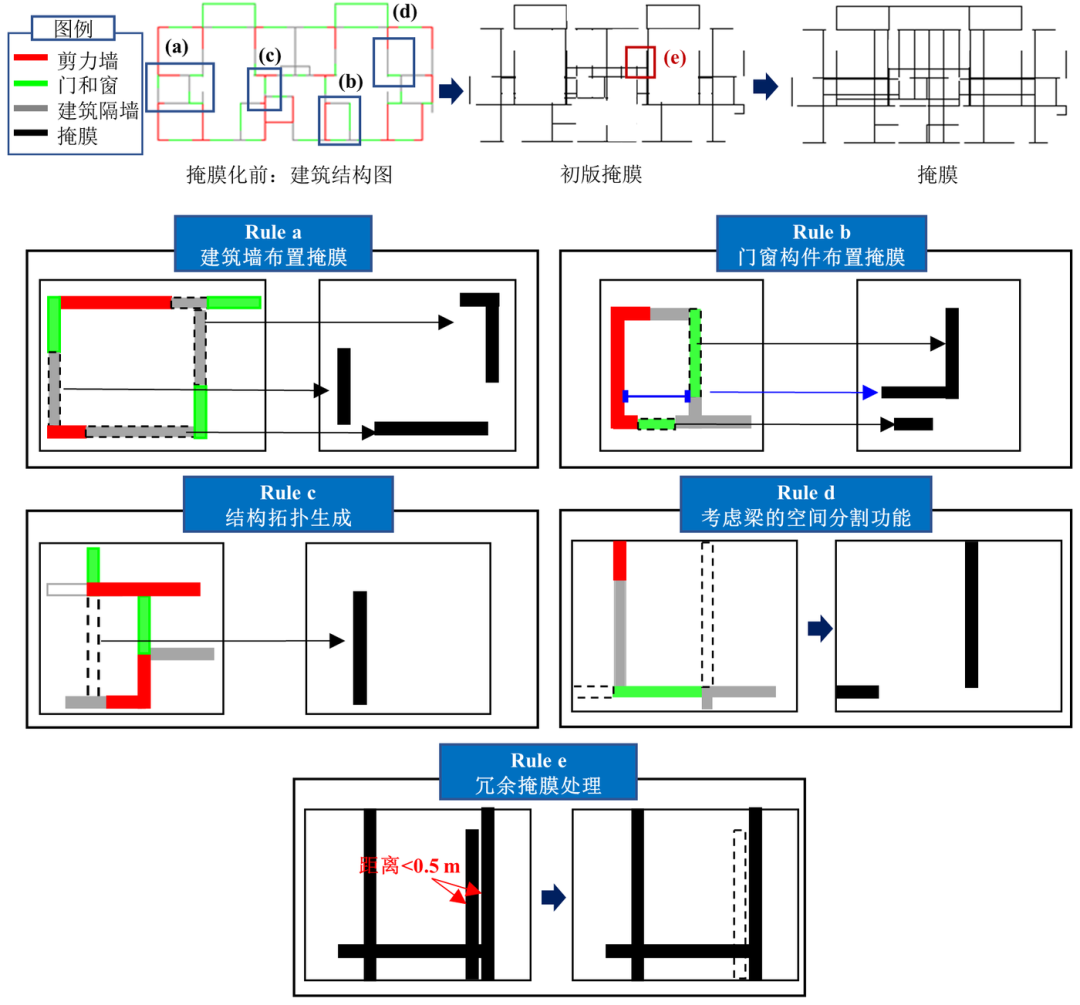
图3 规则掩膜的生成过程
车位线画得准不准?我们用掩膜覆盖率来衡量:工程师设计中的梁像素,有多少落在了掩膜范围内。它按像素计算,并非按梁的根数统计。结果显示,规则掩膜的平均覆盖率达到97.8%,高于已有潜在梁方法的94.0%,说明候选区域能够覆盖大部分实际梁位。
| 本文规则掩膜 | 0.978 ± 0.03 |
表1 掩膜覆盖率对比
2.2 数据集:把图纸“拆开”给AI看
与其把图纸涂成一张彩色图让AI自己猜,不如把信息分门别类地摆好。我们把建筑墙、门窗、剪力墙和梁分别提取成布尔张量:梁作为扩散模型要“画”的对象,其余三类拼接为条件张量,再加上掩膜张量。数据集按8:1:1划分,经过翻转、平移等增强后,训练集与测试集 合计超过49,000个样本。
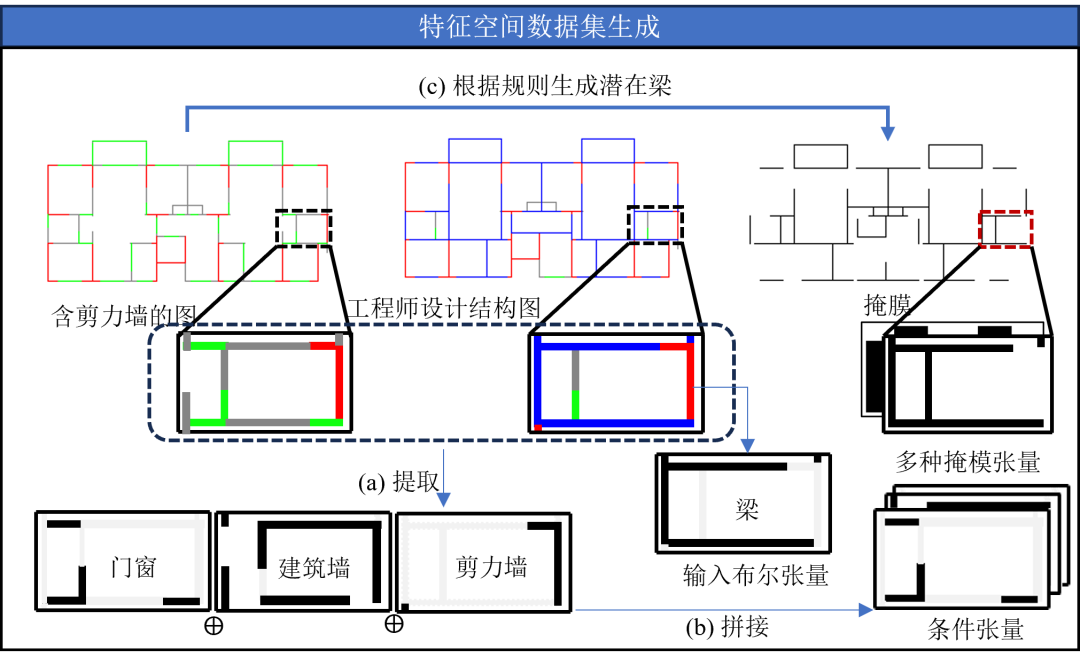
图4 包含掩膜张量的多通道数据集生成过程
2.3 扩散模型:只在车位线里“洗”出梁
扩散模型的原理可以理解为“先弄脏、再洗干净”:训练时把真实的梁布置一步步加噪,直到变成一团雪花;再训练一个U-Net学会一步步去噪。本研究的关键改动是:加噪和计算损失都只在掩膜范围内进行,生成过程也受到掩膜约束。
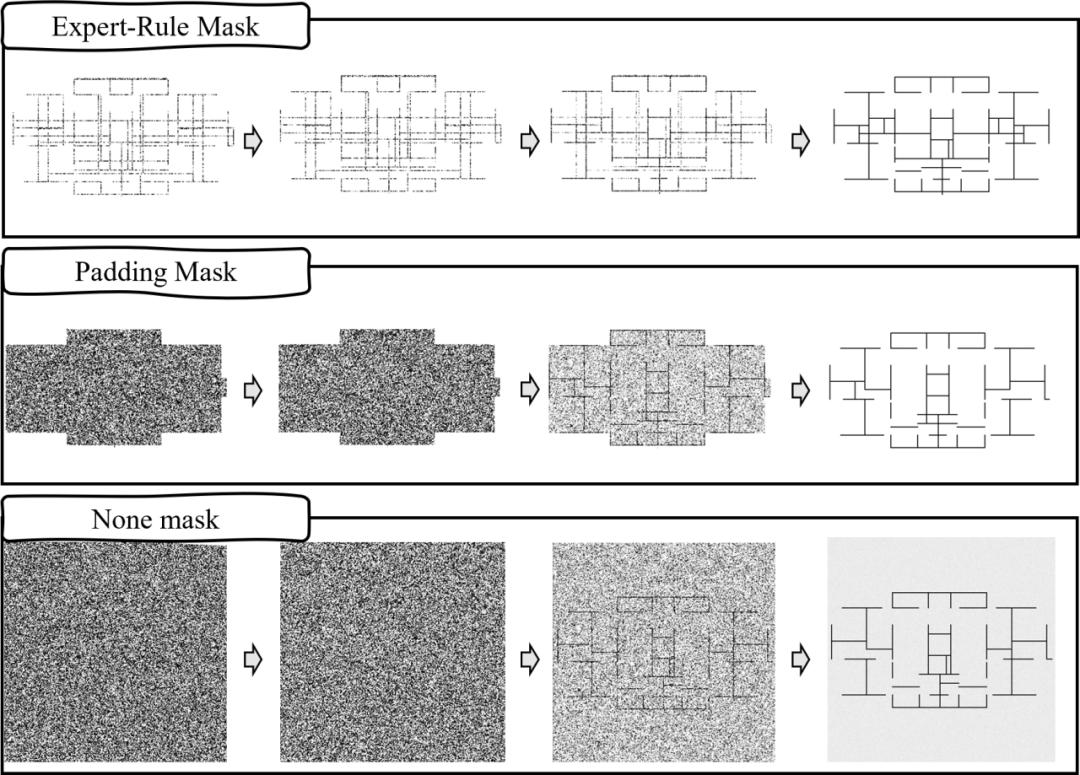
图5 不同掩膜下扩散模型的扩散过程
3.1 有没有“车位线”,差别有多大?
我们用IoU等指标评价测试集结果。论文第4.3节将参考梁分布定义为掩膜处理后的工程师设计,因此这里的IoU不能直接理解为完整工程设计的“正确率”。差距一目了然:规则掩膜的平均IoU达到0.975,精确率、召回率和F1值均为0.998;填充掩膜虽然把AI限制在了建筑范围内,但引入了大量无关像素,IoU降到0.791;不使用掩膜时,IoU只有0.151。
| 本文规则掩膜 | 0.975 | 0.998 | 0.998 |
表2 不同掩膜下扩散模型的测试集结果(学习率1×10⁻⁵;IoU、ACC来自论文表2,F1来自论文表3;ACC为像素准确率)
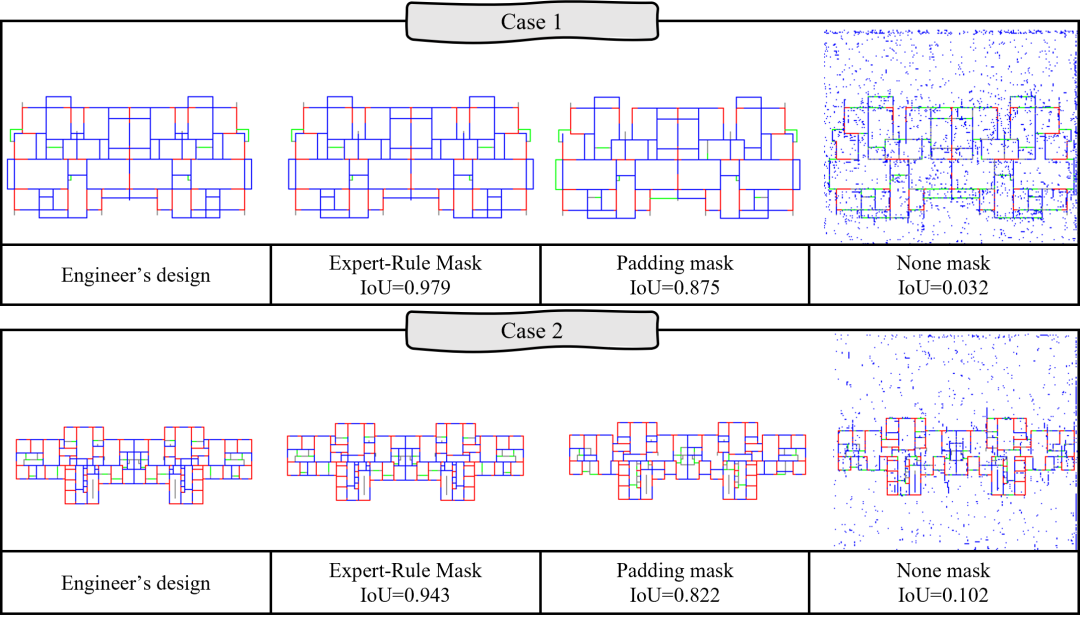
图6 工程师设计与不同掩膜下AI设计的对比
值得一提的是,规则掩膜并不是“标准答案”,它只覆盖了约98%的真实梁位,而且车位比车多得多。模型需要从工程师的数据中学习:在已给出的候选区域里,“哪些车位该停、哪些该空着”。掩膜以外遗漏的梁位不能指望模型自动补齐。规则负责划边界,数据负责做决策,二者缺一不可。
3.2 与图神经网络方法对比
将本研究方法与Zhao等人的GNN梁布置方法进行对比。在该组实验的同一测试集上,两者的平均IoU分别为0.841和0.623,相对提升35.0%,绝对差值为0.218。尤其在异形户型、构件分布复杂的情况下,GNN的图表达“力不从心”,而扩散模型依然能画出清晰合理的梁布置。
| 本文扩散模型 | 0.841 | 0.082 | (0.823, 0.858) |
表3 与GNN方法的对比(来源:论文表4;请与前一组掩膜对比实验分别阅读)
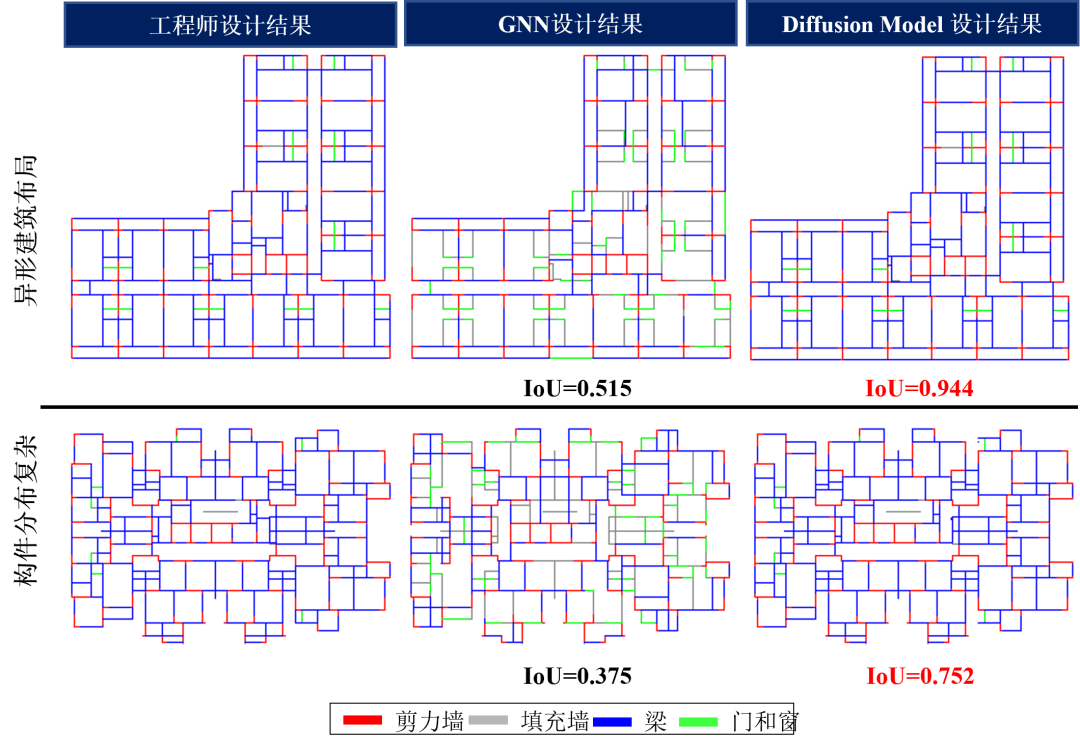
图7 异形建筑布局与复杂构件分布下GNN与扩散模型的设计结果对比
最后,我们选取了国内某知名设计院设计并已建成的一栋住宅:结构高度45 m,地上15层,设防烈度8度(0.20g),场地类别II类,特征周期0.4 s。
从图8可以看到,规则掩膜生成的梁布置与工程师设计的IoU达到0.947,梁都布置在关键的空间分割位置;填充掩膜虽然也能生成大体合理的方案,但出现了不合理的悬臂梁;不使用掩膜时满图噪点,无法自动矢量化建模。
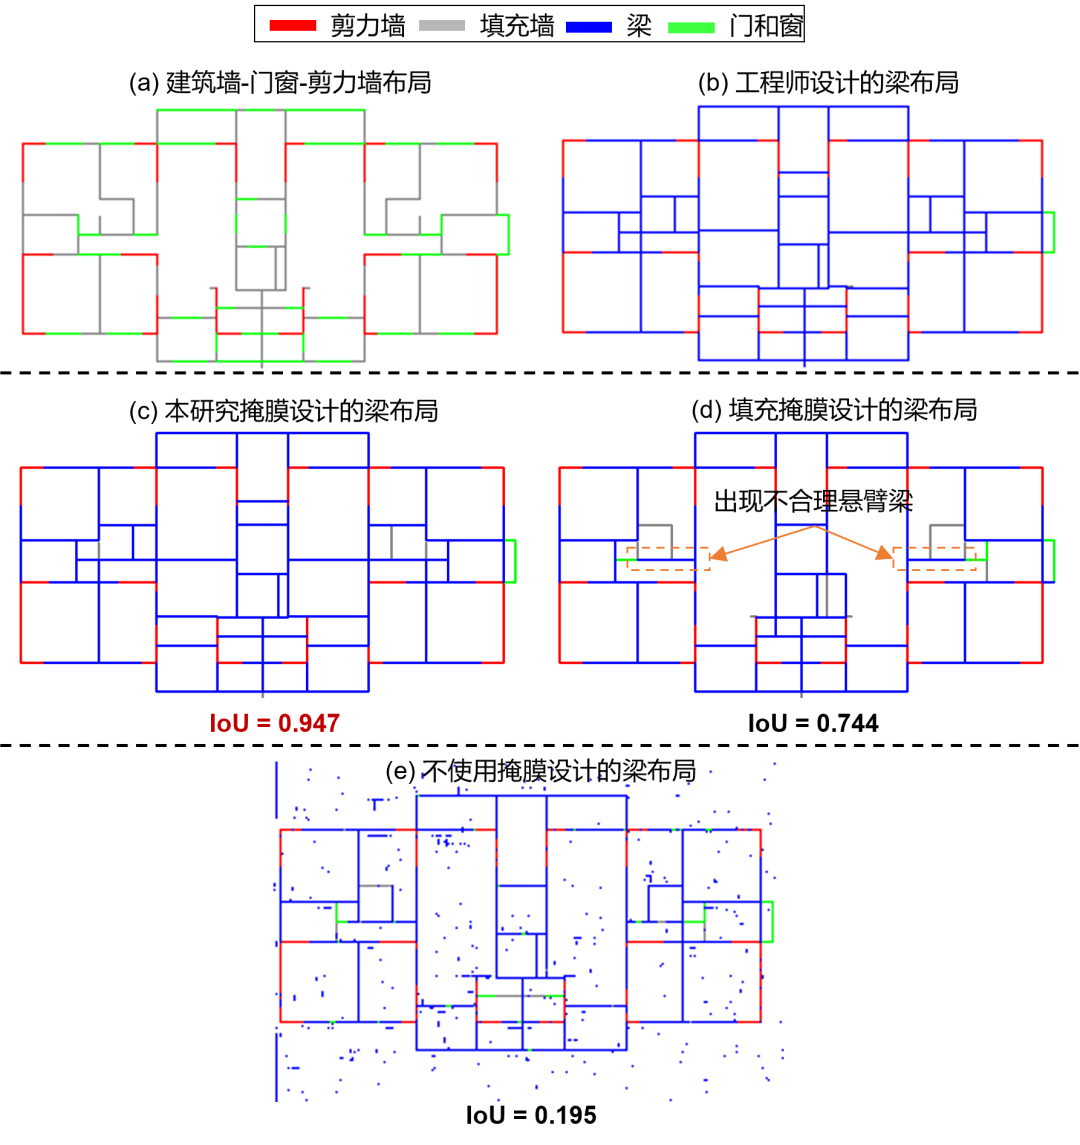
图8 不同掩膜约束下案例的梁布置生成结果
“长得像”还不够,还得“算得过”。我们借助AIstructure-Copilot和PKPM API自动建模计算。在该案例的计算条件下,规则掩膜方案的整体力学指标满足要求,没有超筋构件;混凝土用量仅比工程师方案少0.4%,钢筋用量少约1.9%。填充掩膜方案梁更稀疏,材料虽省了一些,却有45个构件超筋,仍需在后续截面设计中调整。
| 本文规则掩膜 | 满足 | 0 | 830.4 | 73.9 |
表4 PKPM力学指标与材料用量对比(来源:论文表5;整体指标满足不代表所有构件均通过校核)
层间位移角方面,成功建模的三种方案均满足论文采用的1/1000限值。x方向上三种方案几乎重合;y方向上,规则掩膜方案与工程师设计最为接近。
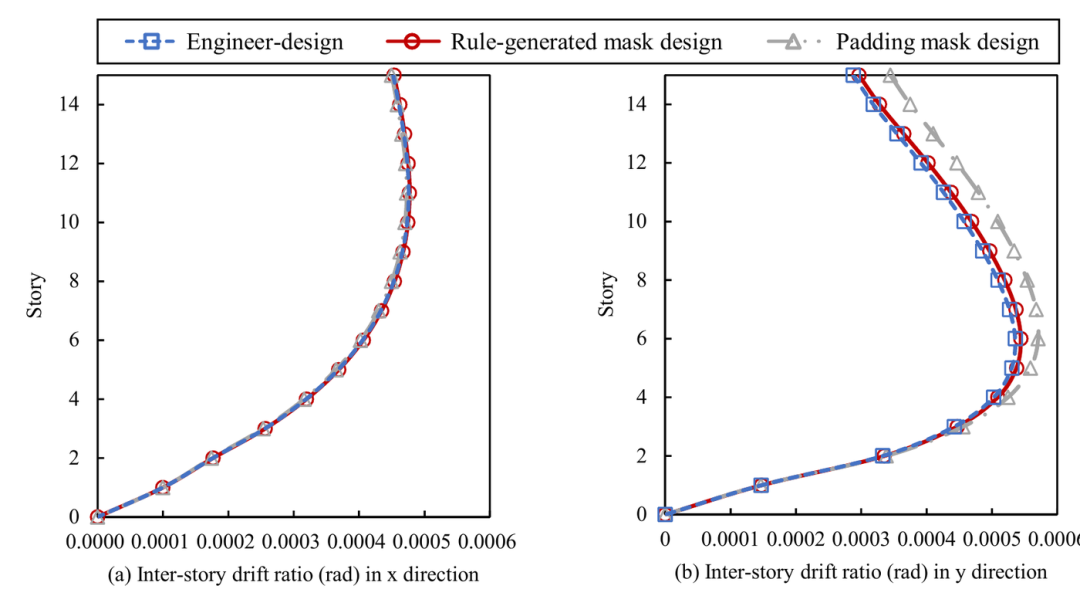
图9 工程师设计与AI设计的层间位移角对比
(1)将空间分割、竖向荷载传递和水平传力连续等工程经验编码为规则掩膜,平均覆盖率达97.8%,能够很好地刻画工程师的布梁位置。
(2)掩膜对比实验中,规则掩膜的平均IoU为0.975。在单独的GNN对比实验中,本文方法的IOU为0.841,对照方法的IOU为0.623,相对提升35.0%。
(3)在实际工程案例中,AI生成的梁布置与工程师设计高度一致(IoU = 0.947),本案例中未出现填充掩膜方案里的不合理悬臂梁,整体力学指标满足要求、无超筋构件,材料用量与人工设计接近。
当然,目前的规则来自特定的设计背景,数据规模也还不算大,验证也限于剪力墙住宅。未来我们将继续优化掩膜生成方法,并拓展到墙–梁–柱协同设计。一句话总结:规则划出候选布梁位置,AI学习如何挑选布梁位置,工程计算检验结果。