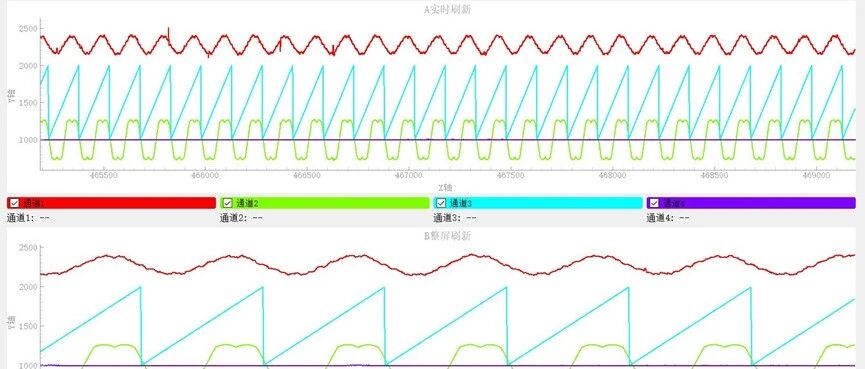
软硬件测试验证:基于零序电压注入的CPWM和DPWM
引言:基于零序电压注入实现的SVPWM等效于扇区法,两者并没有本质的差别,通往同一个目的地的两条不同的路径罢了。本期文章介绍基于零序电压注入的CPWM和DPWM,并进行软硬件验证测试。
需要文章中的MATLAB/Simulink(真实系统、标幺化系统)或CCS工程代码。
调制策略 | 对比 |
扇区法 | 1、效果等效; 2、零序电压注入法的计算量大大减小,复杂度降低、高效易于维护;
|
零序电压注入法 |
注释:什么叫零序分量?区别于相序,零序分量只是一个自由的偏置值来调节相电压但不会出现在最终的线电压里。
加零序分量确实不影响线电压,但却在改变相电压,也就是在改变占空比,决定PWM在一个周期内的状态序列。开关序列的持续时间,特别是零矢量的持续时间和它们在周期内的分配方式,直接决定了:
1)母线电压的利用率:能在不饱和的情况下输出更高的电压;
2)开关损耗:让某一相少开关几次,差不多节省30%开关损耗;
3)电流纹波:开关序列的排布会让电流更平滑;
4)采样窗口:在某个时间点,三相电流都比较干净,方便ADC采样;
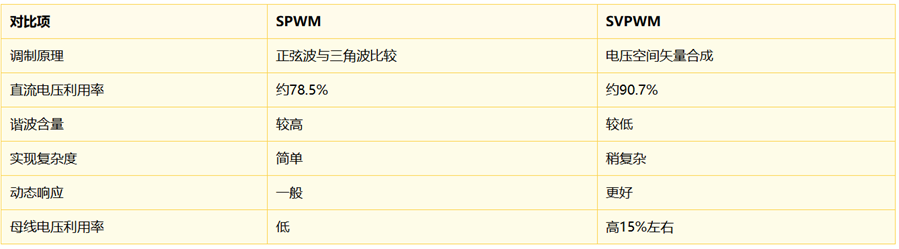
一、零序电压注入法SVPWM
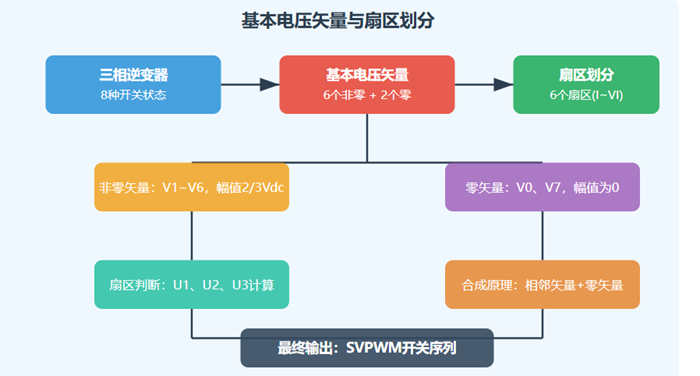
图1.1 扇区法实现SVPWM
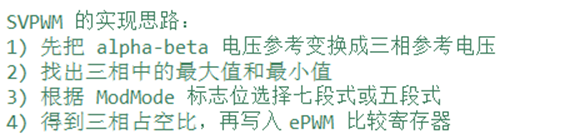
扇区法常见的三步走:判断扇区、电压矢量作用时间计算、占空比计算得到比较值。而基于零序电压注入的SVPWM实现摒弃了传统方式:
二、七段式和五段式SVPWM(CPWM、DPWM)
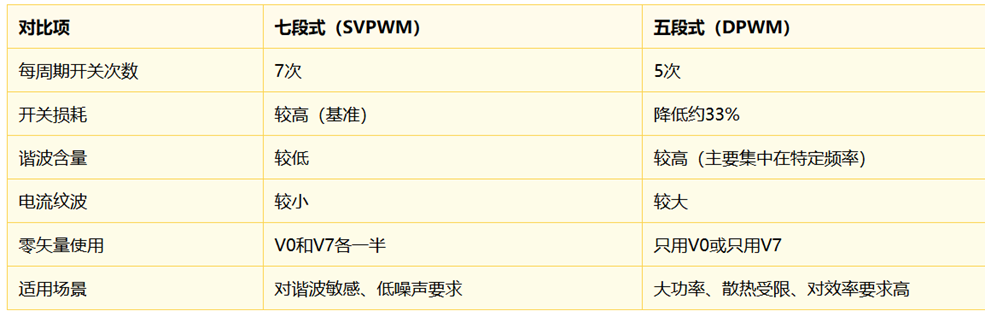
“省电版”——五段式发波,也叫DPWM(不连续脉宽调制)。七段式SVPWM有个“老毛病”——开关损耗大。每次开关管动作,都有能量损耗。你想想看,一个IGBT模块,开关频率10kHz,每秒钟开关2万次,损耗全变成热量。
说白了,五段式就是在每个扇区内,让某一相桥臂“不动作”——保持上管常通或下管常通。这样,该相在一个扇区内完全没有开关损耗。
说白了,五段式就是在每个扇区内,让某一相桥臂“不动作”——保持上管常通或下管常通。这样,该相在一个扇区内完全没有开关损耗。
具体怎么实现?
·零矢量分配方式不同:七段式把零矢量V0和V7各占一半时间;五段式只用一个零矢量(要么全V0,要么全V7)
·开关次数减少:每个开关周期从7次动作变成5次动作
·不连续调制:某相电压被“钳位”到母线正或负,所以叫“不连续”
关键点:五段式不是简单砍掉两段,而是重新分配零矢量的作用时间。每个扇区只使用一个零矢量,让某一相桥臂“休息”。
三、硬件实现和测试验证
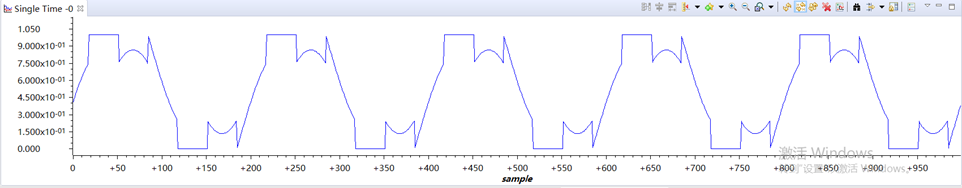
DPWM1
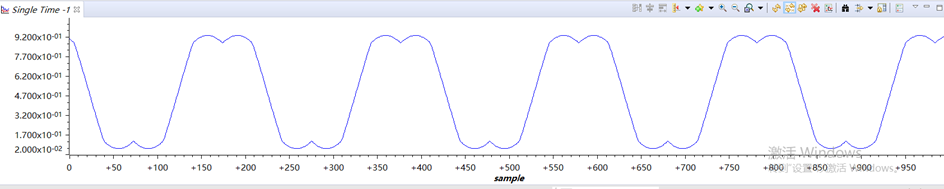
CPWM
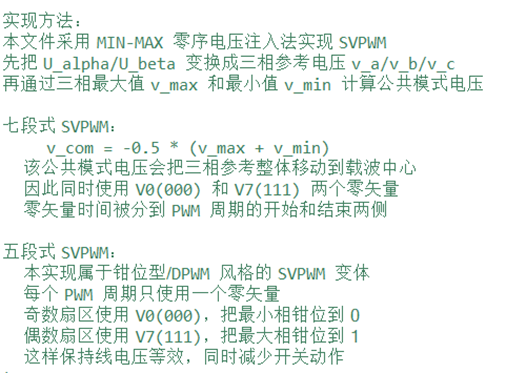
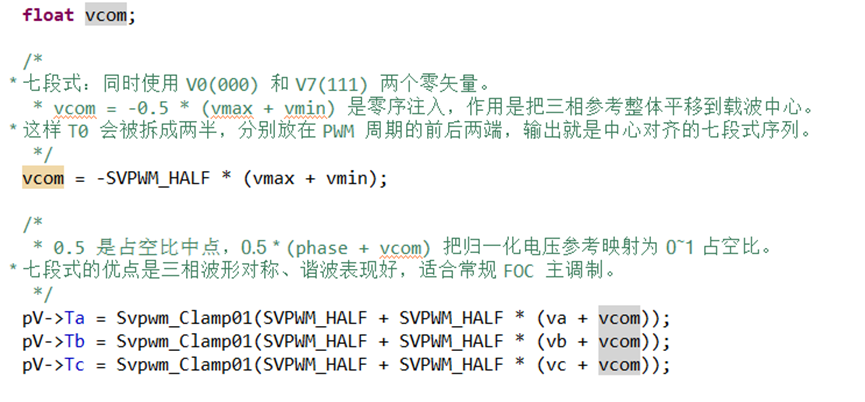
DPWM1的选择轮流钳位,在一个电周期的前180°把最大相钳位到+1;在后180°钳位到-1。三相桥臂会交替经历钱上管、正常开关和钳下管这三种状态。
那要如何选择DPWM?
这没有标准答案,全是工程上的权衡。
·开关损耗分布:DPWMMAX主要让功率器件的上管发热,DPWMMIN主要让下管发热,而DPWM1和CPWM则让上下管的热量分布更均匀。如果你系统的散热设计有偏向,就可以利用这个特性。
·电流纹波:不同的DPWM策略,会在不同的相电流上,在不同的时刻,产生大小不同的纹波。通常,DPWM的电流纹波会比CPWM稍大一些。DPWM1的纹波特性通常被认为在各种DPWM里是比较均衡的。
·直流母线电容纹波:DPWM也会影响直流母线上的电流纹波,这关系到母线电容的寿命和发热。
·噪声:开关频率和模式的变化,会影响电机的电磁噪声,也就是我们常说的“啸叫声”。DPWM的噪声频谱和CPWM不同,有时候可能会在人耳敏感的频段产生更强的噪声。
四、总结
在实际应用中,CPWM也会称做三相调制;DPWM称做两相调制。下面以变频器两大代表商,看看CPWM和DPWM是怎么应用的:
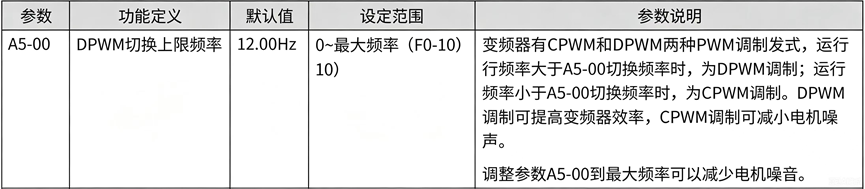
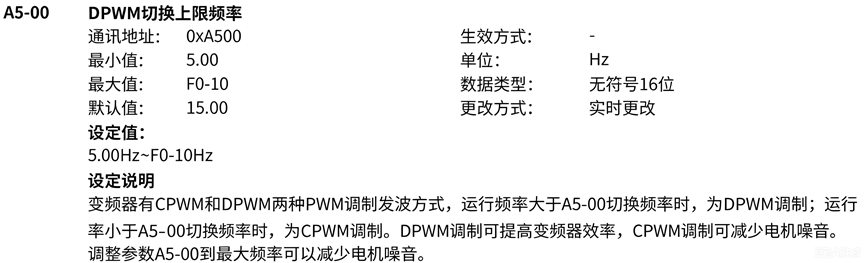
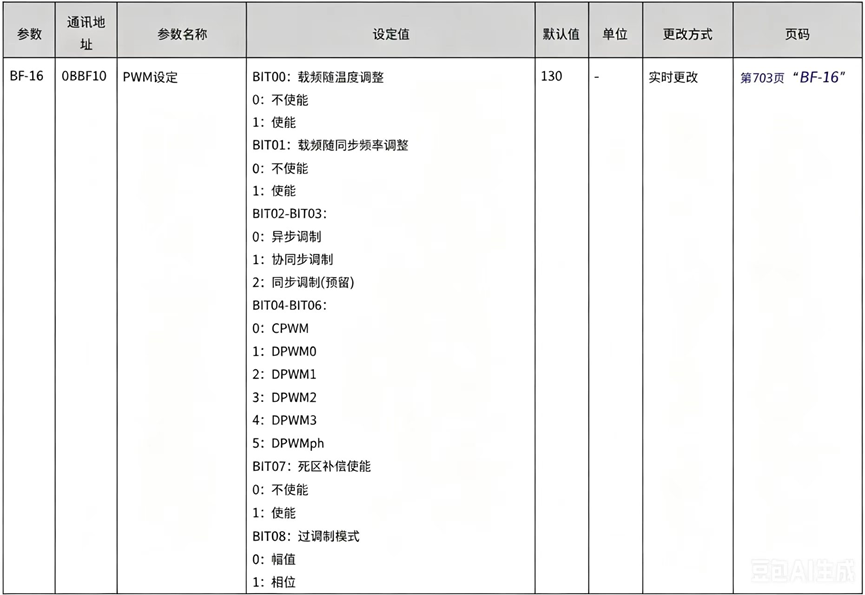
汇川MD520说明书
汇川默认在15Hz从CPWM切换到DPWM,DPWM降低开关损耗,提高变频器效率;CPWM谐波小,降低电机噪音。
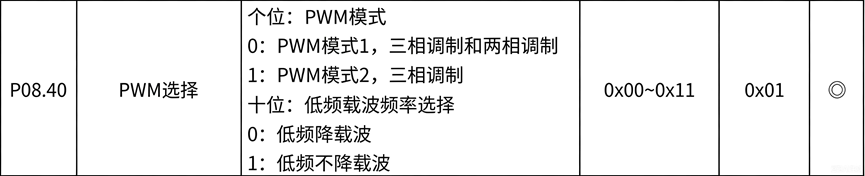
英威腾GD800说明书
英威腾的GD800从说明书看功能没有那么复杂,就是选择CPWM模式或者DPWM模式两个选项。