灵巧手绳驱(记忆金属SMA方案): COMSOL 复现了一篇灵巧手论文的温度仿真
最近灵巧手很火,常见仿生多指灵巧手以「微型电机 + 腱驱动」为主流(如 Tesla Optimus、Figure、Shadow Hand 等),本文为人工肌肉类新型驱动(SMA方案)。一根头发丝粗细的镍钛合金丝,盘成弹簧通电 2 秒,能拉起自重 300 倍的负载——但电流给小了它不动,给大了它烧断。这篇论文的工程师用试错法选出了 0.5 A,我们决定用 COMSOL 6.4 把这条温度曲线重新算一遍,看仿真能不能替他把这三个电流档都提前验证掉(资源在文末)。
一、 SMA"人工肌肉"
形状记忆合金(SMA,常见的是镍钛合金 Nitinol)有个脾气:在 350 °C 退火时定下一个"记忆长度",常温下你怎么拉它都行,可一旦温度越过相变点(常见高温丝大约 68–78 °C),它就会拼命往记忆长度里缩,产生很大的恢复应力。
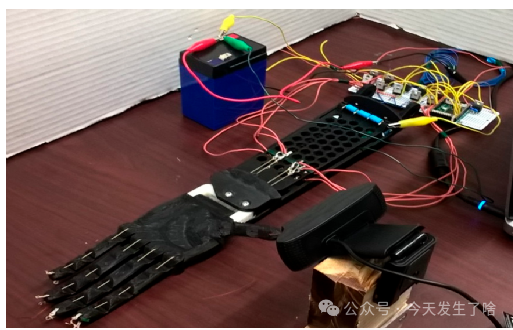
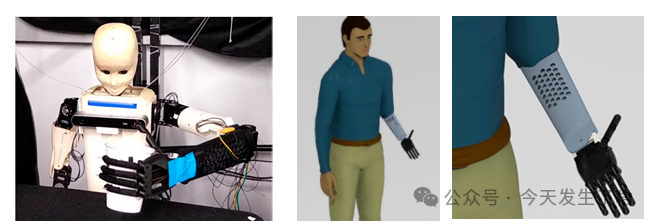
德克萨斯大学达拉斯分校的 Destici 和 Tadesse 把这个原理做成了一只软体灵巧手:0.20 mm 的 Dynalloy 丝绕在 0.64 mm 芯轴上,螺距 0.25 mm,绕成 50 mm 长后 350 °C 退火 45 分钟,切半得到 25 mm 的"肌肉",装进手里再预拉伸到 100 mm。通电收缩拉手指屈曲,断电后拮抗肌让它伸展——结构极简,整手 235 g,能抓 133 g 的水杯。
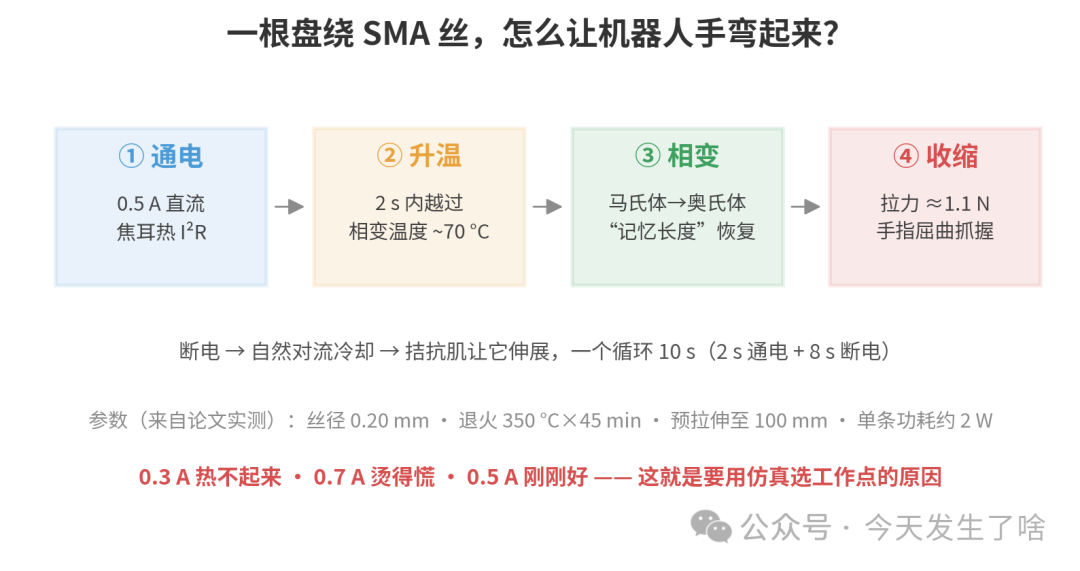
二、模型怎么搭:三个物理场串成一条链
驱动过程就一条物理链:电流 → 焦耳热 → 温升 → 相变。对应的 COMSOL 设置很直接:
几何
:真实的展开导线 Ø0.2 mm × 0.25 m(25 mm 盘绕段展开的真实长度),不是等效圆柱——这里我们踩了第一个坑,后文细说; 热学
:固体传热接口,初始温度 22 °C,外表面自然对流边界(对流系数 h 是标定旋钮); 热源
:焦耳热 Q = I²R,R 由丝的几何和电阻率算出约 6.5 Ω,论文"单条肌肉约 2 W"的功耗与此吻合; 激励
:分段函数开关模拟"2 s 通、8 s 断"的五个循环; 求解
:瞬态 0–50 s。求解器相对容差必须收紧到 1e-5——默认容差下 BDF 大步长会直接"跨过"2 秒的脉冲,小电流工况的脉冲整个丢掉,这是隐藏的第零个坑。 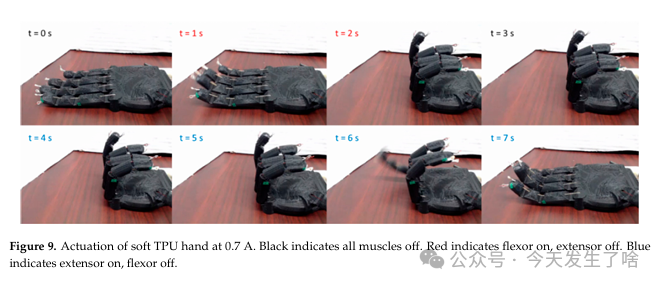
机械手用TPU打印的,论文末尾还有相应控制,主流方案玩累了,试试这个SMA方案。 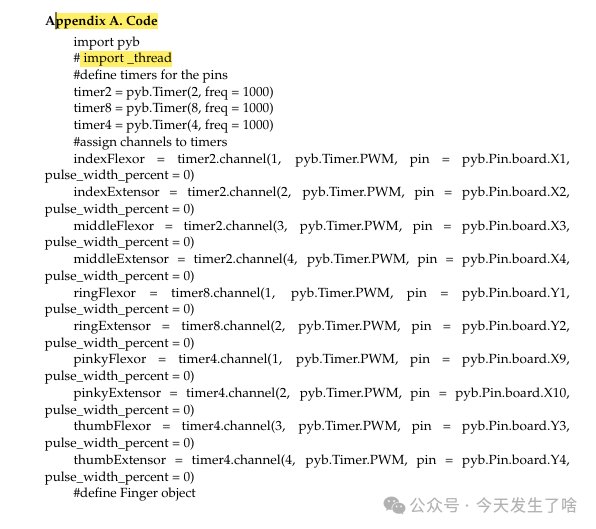
三、对标结果:仿真和论文差多少?
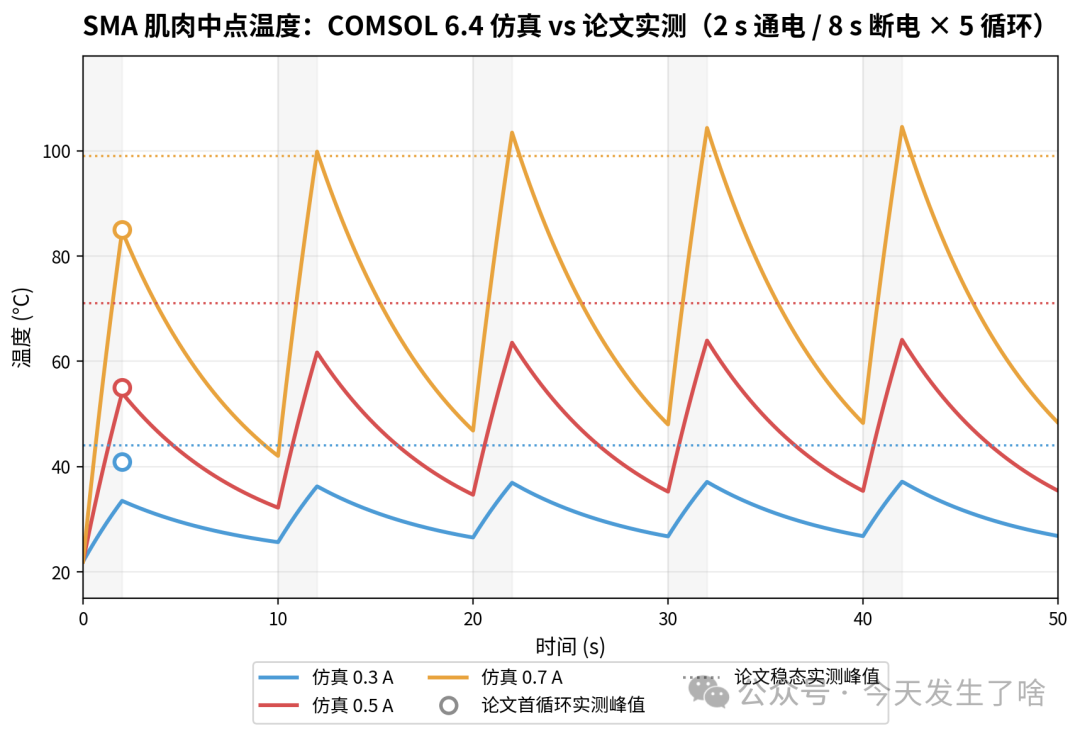
三档电流的完整温度历程如上图。数值对标:
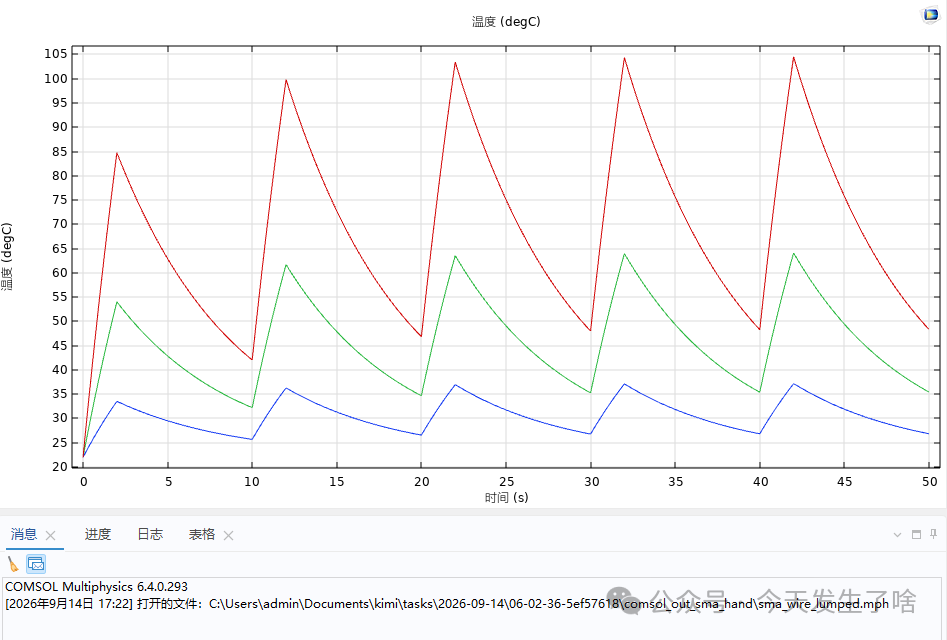
峰值排序完全一致,曲线形态——升温沿、指数冷却沿、逐周期热量累积——和论文图 7 对得上。论文的核心结论被仿真独立复现:0.5 A 是最佳工作点,安全越过相变区,0.7 A 则逼近过温风险区。0.3 A 两头的偏差最大(−15%),一个合理的解释是低温下马氏体电阻率更高、升温更快,而模型用的是恒定电阻率。
四、写在最后:
如果你也想复现这类 SMA 电热仿真,带走三句话:
几何等效先看体积和电阻。
等效圆柱这类偷懒法,热容和产热密度会一起错,错得还很隐蔽; 瞬态脉冲求解,容差收紧到 1e-5 以上。
求解器大步长会"跨过"秒级脉冲,丢掉的后几周期积热会让你怀疑人生; 留两个标定旋钮。
对流系数 h 和热容倍率,用论文实测曲线做网格搜索拟合——SMA 线圈自屏蔽、端子热沉这些效应,用等效参数吸收掉是最经济的做法。
仿真对上了,才敢谈优化:下一步在这个模型上加固体力学接口,让温度去驱动"手指"弯起来,对标论文里 DIP 关节 240° 的屈曲角——那就是另一个故事了,可以留言小编更新热力仿真。
复现的价值不在于重复别人的数字,而在于:从此你手里多了一条可以随便改参数的虚拟产线。
参考文献:
[1] Destici E., Tadesse Y. A Soft 3D-Printed Robotic Hand Actuated by Coiled SMA. Actuators, 2021, 10(1): 6.(开放获取)
[2] Hogade H., et al. Robotic hand using smart material: Nitinol. AIP Conf. Proc., 2023, 2930: 020042
附:福利时间,这套复现资料打包好了
这篇推文的"幕后"其实是一整套可照搬的资料,全部整理成了礼包:
📘 COMSOL 6.4 复现手册(中英双语)——从几何建模、热源处理到求解器容差设置,每一步照着做就能复现文中的温度曲线; 📄 目标论文中文翻译版——Destici & Tadesse 原文逐节翻译,不用啃英文也能跟上; 💻 建模与求解 M 脚本——参数化建模,改电流、改丝径直接重跑; 🧩 最终 mph 模型文件——COMSOL 6.4 打开即用,后处理设置已调好。
领取方式:
通过网盘分享的文件:comsol_out_sma_hand.zip
链接: https://pan.baidu.com/s/1tTo-01jtlRAeBFK989dbCA?pwd=xxh1" target="_blank">https://pan.baidu.com/s/1tTo-01jtlRAeBFK989dbCA?pwd=xxh1 提取码: xxh1
整理这套资料花的时间比跑仿真还多——如果觉得有用,欢迎 点个赞 👍 让更多人看到,点「推荐」 支持这个系列继续做下去,顺手 「分享」,下次搭电热耦合模型时翻出来对照着看,能少踩好几个坑。
最后留个问题:你在仿真或实验复现中踩过最离谱的一个坑是什么? 欢迎在留言区分享。
内容简介:完整comsol文件,论文原文和操作手册