
2-33斜齿轮单齿与总接触线长度计算
一句话介绍: 这套程序根据一对斜齿轮的模数、齿数、齿宽、压力角、螺旋角和转速,计算单个齿面从进入啮合到退出啮合全过程中的接触线长度,并进一步叠加相邻齿对,得到一个齿距周期内总接触线长度的变化规律。
先看它解决什么问题
斜齿轮在传动时,并不是只有一对齿瞬间接触。
由于齿面具有螺旋角:一个齿面会逐渐进入啮合;
接触线会从短变长;中间可能维持一段最大长度;随后再逐渐缩短直至退出;
在此过程中,相邻齿对还会陆续进入啮合。
所以真正决定承载状态的,不只是“某一个齿接触了没有”,还包括:
当前所有正在啮合的齿面加起来一共有多长的接触线。
程序的完整流程可以概括成:
输入斜齿轮参数 → 计算端面与基圆几何参数 → 求单齿啮合时间 → 建立单齿接触线分段函数 → 按齿距时间错位叠加 → 得到总接触线长度
1. 当前程序分析的是哪一对齿轮?
当前主要参数为:
参数 | 当前值 |
|---|---|
法面模数 mₙ | 2 mm |
小齿轮齿数 Z₁ | 35 |
大齿轮齿数 Z₂ | 59 |
齿宽 B | 30 mm |
压力角 α | 20° |
螺旋角 β | 20° |
中心距 a | 100 mm |
小齿轮转速 | 400 r/min |
程序还给定:
小齿轮齿顶圆半径 39.25 mm;
大齿轮齿顶圆半径 64.75 mm。
这些量共同决定接触线在齿面上的起点、终点以及持续时间。
2. 为什么斜齿轮的接触线会随时间变化?
直齿轮的齿向与轴线平行,而斜齿轮的齿面沿齿宽方向倾斜。
因此一个齿对开始啮合时,通常只是齿宽的一部分先进入接触。
随着齿轮继续转动:
局部接触 → 接触范围扩展 → 全齿宽附近接触 → 接触范围缩小 → 完全退出
所以单个齿面的接触线长度天然是一个随时间变化的量。
这也是程序为什么不能直接用:
接触线长度 = 齿宽
这样一个固定值来代替整个啮合过程。
3. 程序先计算哪些几何参数?
法面模数先转换成端面模数:mₜ = mₙ / cosβ
当前得到:mₜ ≈ 2.1284 mm
随后计算两个基圆半径:r_b1 = 0.5mₜZ₁cosα,r_b2 = 0.5mₜZ₂cosα
当前结果恰好约为:r_b1 = 35 mm,r_b2 = 59 mm
程序再根据基圆、中心距和齿顶圆半径计算:
端面啮合角;
两个齿轮的齿顶压力角;
实际进入啮合位置参数。
这些量决定单个齿面在渐开线方向上能够经历多长的有效啮合区间。
4. 螺旋参数 p 在这里有什么作用?
程序定义:p = mₜZ₁ / (2tanβ)
当前:p ≈ 102.33 mm
然后把齿宽 B 转换成无量纲的螺旋方向范围:ν_max = B / p
得到:ν_max ≈ 0.2932
在当前几何模型中,接触线沿斜齿面的实际长度与参数变化之间的比例为:
ds = √(r_b1² + p²) · dν
因此接触线长度中的核心几何系数为:
√(r_b1² + p²) ≈ 108.15 mm
这就是程序把“角度 / 螺旋参数变化”转换为实际毫米长度的关键。
5. 一个齿从进入啮合到退出需要多久?
小齿轮角速度为:ω₁ = 2πn / 60
按源码中 n=400 r/min:ω₁ ≈ 41.89 rad/s
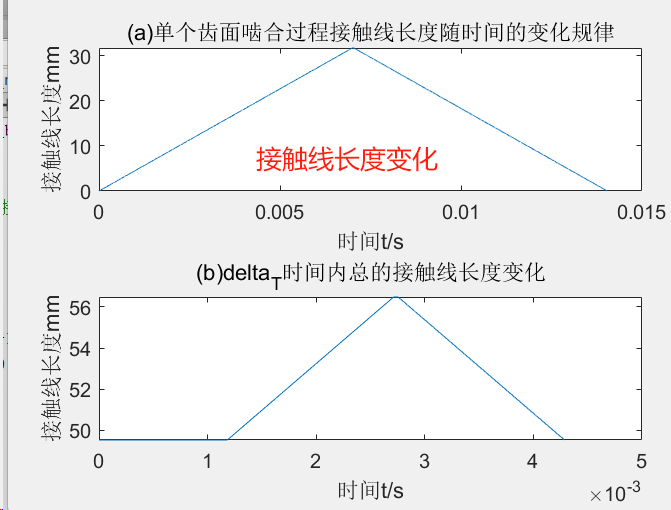
程序计算得到一个齿面的完整啮合时间:T ≈ 0.01404 s
也就是:约 14.04 ms
这个时间可以继续拆成三段:
0~约 7.00 ms:接触线逐渐增长
约 7.00~7.04 ms:接近最大接触长度
约 7.04~14.04 ms:接触线逐渐缩短
所以单齿接触线整体呈现:上升 → 短暂平台 → 下降的变化规律。
6. 单个齿面的接触线长度怎样计算?
源码采用分段函数。
设:C = √(r_b1² + p²)
则单个齿面接触线近似为:
l(t) = C·ω₁t,进入啮合阶段
l(t) = C·ν_max,达到最大接触范围
l(t) = C·[ν_max - ω₁(t-t₂)],退出啮合阶段
这三个阶段对应非常直观的物理过程:
接触线从 0 开始逐渐延长,到达最大值以后,再逐渐缩短到接近 0。
7. 当前单个齿面的最大接触线有多长?
最大值由:l_max = √(r_b1² + p²) · ν_max
得到。当前参数下:l_max ≈ 31.71 mm
齿宽本身为 30 mm,而实际接触线由于沿斜齿面倾斜,因此其空间长度可以略大于轴向齿宽。
这正是斜齿轮相对于直齿轮的一个重要几何特点:
接触并不是沿纯轴向展开,而是沿倾斜的齿面接触线展开。
8. 为什么还需要计算相邻齿开始啮合的时间间隔?
小齿轮有:35 个齿
转速为:400 r/min
相邻两个齿依次进入相同啮合位置的时间间隔为:ΔT = 2π / (Z₁ω₁)
当前:ΔT ≈ 0.004286 s = 4.286 ms
而一个齿面的总啮合时间约为:14.04 ms
明显大于一个齿距时间 4.286 ms。因此:
前一个齿还没有退出啮合,下一个甚至再下一个齿已经开始参与啮合。
这就是多个齿对同时承载的来源。
9. 重合度为什么能直接说明同时有几对齿啮合?
源码中给出了斜齿轮总重合度计算关系,可以分成:
ε = ε_α + ε_β
其中:
ε_α:端面重合度;
ε_β:轴向重合度。
按当前参数计算:ε_α ≈ 1.643,ε_β ≈ 1.633
所以:ε ≈ 3.276
另外,从时间关系也有:T / ΔT ≈ 3.276
两种计算结果几乎一致。这说明在正常连续啮合过程中:
任意时刻主要会有 3 对或 4 对齿同时参与啮合。
重合度不是整数,因此一部分时间是 3 对齿,另一部分时间是 4 对齿。
10. 总接触线长度怎样由单齿结果得到?
程序先求出单个齿面完整的:l₀(t)
然后把相邻齿对的单齿曲线按照:ΔT
依次错开。总接触线可以理解为:
L(t) = l(t) + l(t+ΔT) + l(t+2ΔT) + l(t+3ΔT)
只要对应的齿面仍然处于啮合区间,就把它的接触线长度加入总和。
由于当前重合度约 3.276,因此最多需要考虑约 4 个同时啮合的齿面。
这就是:
单齿局部接触 → 多齿共同承载
11. 当前总接触线长度是多少?
按 main.m 的实际计算过程复现,在一个齿距周期:0~约 4.286 ms
内,总接触线长度并不是固定值。
当前约在:49.54~56.47 mm之间变化。
平均值约为:52.08 mm
因此虽然单个齿面最大接触线只有约:31.71 mm
但因为存在多个齿对同时啮合,总接触线始终保持在更高水平。
这也是斜齿轮能够获得较平稳承载能力的重要几何原因之一。
12. 为什么总接触线不会像单齿那样从 0 重新开始?
单个齿进入和退出时,自己的接触线确实会接近 0。但就在这个过程中:
前面的齿可能还没退出;
后面的齿已经开始啮合。
所以一个齿的接触线减小时,会被其他齿对的接触线部分补偿。
最终效果就是:单齿接触线:变化范围很大
总接触线:只在一个较窄范围内周期波动
这种“错峰叠加”正是高重合度斜齿轮传动比较平稳的基础之一。
13. 为什么接触线长度对齿轮传动很重要?
接触线表示当前齿面实际参与接触承载的几何范围。
在其他条件相近时:
总接触线越长,载荷能够分布到更大的接触区域和更多齿对上。
所以接触线长度的周期变化通常会进一步影响:
单位接触线载荷;齿面接触应力;
啮合刚度;动态载荷;振动与噪声。
当前程序本身只计算几何接触线长度,还没有继续求接触应力或时变啮合刚度,但它提供了这些进一步计算所需要的一个重要基础量。
14. 这种计算方法为什么适合斜齿轮?
优势一:把单齿完整啮合过程写成时间函数
程序不是只求一个最大接触线,而是明确描述:
进入 → 全齿宽附近啮合 → 退出
因此可以直接用于时间变化分析。
优势二:能够体现斜齿轮的轴向重合
通过齿宽 B、螺旋角 β 和螺旋参数 p,程序把斜齿轮沿齿宽方向逐步进入啮合的特点纳入计算。
优势三:用齿距时间实现多齿叠加
相邻齿只需要按 ΔT 错开,就可以从单齿结果构造总接触线。
这种方法逻辑清晰,也方便继续和啮合刚度、载荷分配等时变模型结合。
15. 程序最终能得到什么?
运行 main.m 后,工作区中最核心的结果包括:
l_0:单个齿面完整啮合过程中的接触线长度;
L_0:一个齿距时间内总接触线长度;
t_max:单齿总啮合时间;
delta_T:相邻齿进入啮合的时间间隔。
当前参数下的几个关键结果为:
单齿总啮合时间 ≈ 14.04 ms
相邻齿啮合时间间隔 ≈ 4.286 ms
最大单齿接触线 ≈ 31.71 mm
总重合度 ≈ 3.276
总接触线长度 ≈ 49.54~56.47 mm
这些数值已经能够比较完整地描述当前齿轮副的接触线时变特征。
16. 怎么运行?
工程只有一个主程序:main.m直接运行即可,不需要外部数据文件。
程序会自动完成:
齿轮参数计算 → 啮合几何计算 → 时间离散 → 单齿接触线 → 相邻齿叠加 → 总接触线长度
如果做不同齿轮副的实验,最值得修改的是 齿宽 B、螺旋角 β 和齿数 / 转速:它们分别会显著影响轴向重合、接触线长度以及相邻齿进入啮合的时间关系。
17. 一句话看懂这个项目
这是一个斜齿轮时变接触线长度计算程序:它针对 mₙ=2 mm、Z₁/Z₂=35/59、齿宽 30 mm、压力角和螺旋角均为 20°、小齿轮 400 r/min 的齿轮副,先计算基圆、齿顶压力角和螺旋参数,再用分段函数描述单个齿面接触线从增长到最大再衰减的全过程;当前单齿最大接触线约 31.71 mm、单齿总啮合时间约 14.04 ms,而相邻齿每 4.286 ms 进入啮合,总重合度约 3.276,因此存在 3~4 对齿同时啮合,总接触线长度约在 49.54~56.47 mm 之间周期变化。


