Abaqus显式动力学输出滤波完全指南:告别噪声数据,工程师必看!
有限元 · FEA · 显式动力学 · 信号处理 · 工程仿真最佳实践
📌 核心要点速览
输出滤波的本质
:用数学方法去除仿真数据中的噪声,还原真实物理响应 混叠(Aliasing)
:采样频率不足时产生的"假信号",会严重误导工程判断 运行时滤波
(Abaqus/Explicit):在数据写入ODB前进行,是最关键的第一道防线 后处理滤波
(Abaqus/Viewer):支持双向滤波,无相位偏移,适合对比分析 6倍法则
:输出采样率 = 目标截止频率 × 6,是配置抗混叠滤波器的黄金准则 MAX/ABSMAX操作
:无需保存海量帧数,即可高效捕捉极值,强烈推荐
你有没有遇到过这种场景:
跑完一个碰撞仿真,打开加速度时程曲线,曲线上下振荡得像心电图,根本看不出结构的真实响应;或者做了一个显式动力学分析,动画里零件的旋转方向居然和约束施加的方向相反,怀疑自己的边界条件设错了,折腾了半天才发现——问题根本不在模型,而在于你的动画帧率太低,产生了混叠效应。
这是我18年CAE生涯里,见过无数初学者——甚至不少有经验的工程师——都踩过的坑。在有限元分析(FEA)的世界里,特别是用Abaqus/Explicit处理显式动力学问题时,原始输出数据里充斥着大量高频噪声。这些噪声本质上是求解算法的一部分,数学上完全"正确",但如果不加处理,它们会彻底掩盖结构的真实物理行为。
今天这篇文章,我想把Abaqus输出滤波(Output Filtering)这个话题从头讲透——什么是混叠、为什么会发生、如何用运行时滤波和后处理滤波两道工序彻底解决它,还有我在实际项目里总结的一套行之有效的工作流程。读完之后,你应该能立刻用起来。
①什么是输出滤波,为什么在Abaqus/Explicit里至关重要?
所谓输出滤波,就是对仿真结果施加数学处理,过滤掉不想要的高频噪声,突出结构真正关心的物理响应。
在显式动力学仿真中,求解器以极小的时间步长(通常是微秒量级)逐步推进。每一步的计算结果都是"真实的",但当你把数千个时间步的数据拼在一起看,会发现曲线充满了高频振荡——这些振荡有些是网格本身的数值色散效应,有些是高阶模态的响应,它们与你真正关心的结构动力响应(比如碰撞峰值力、主要振动频率)叠加在一起,极难区分。
为什么显式动力学特别严重?Abaqus/Implicit用迭代方法求解,天然有一定的数值耗散;而Abaqus/Explicit是时域显式推进,几乎没有数值耗散,高频成分会完整保留在结果里。这就是为什么输出滤波在显式分析中是"必选项",而不是"可选项"。
混叠(Aliasing):被严重低估的数据陷阱
信号采样的基本原理
混叠的本质,用一句话概括:你用太低的频率对一个高频信号进行采样,得到的是一个根本不存在的"假信号"。
信号处理领域有一个奠基性定理——奈奎斯特-香农采样定理(Nyquist-Shannon Sampling Theorem):
采样频率 ≥ 2 × 信号最高频率分量(奈奎斯特频率)
如果你的输出频率低于这个阈值,数据点虽然落在真实曲线上,但连起来却会构成一条子虚乌有的低频曲线,完全歪曲了结构的动力行为。
🖼
建议配图:奈奎斯特采样示意图真实高频曲线(实线)与低频采样点(圆点)连接后形成的混叠曲线(虚线)对比
混叠在工程仿真中的两种典型表现
表现一:动画里的"逆转风扇"
想象你在仿真一个涡轮风扇叶片飞出并撞击机匣的事故场景。你的转速约束是逆时针旋转,但动画播放出来,风扇看起来在顺时针慢慢转——方向完全相反!你可能开始怀疑边界条件是不是设错了,把模型翻来覆去检查一遍。其实问题非常简单:动画帧率太低,每帧之间风扇转过的角度超过了采样所能捕捉的范围,就像老电影里马车轮子"倒转"的效果一样。
表现二:时程曲线里的"假振动"
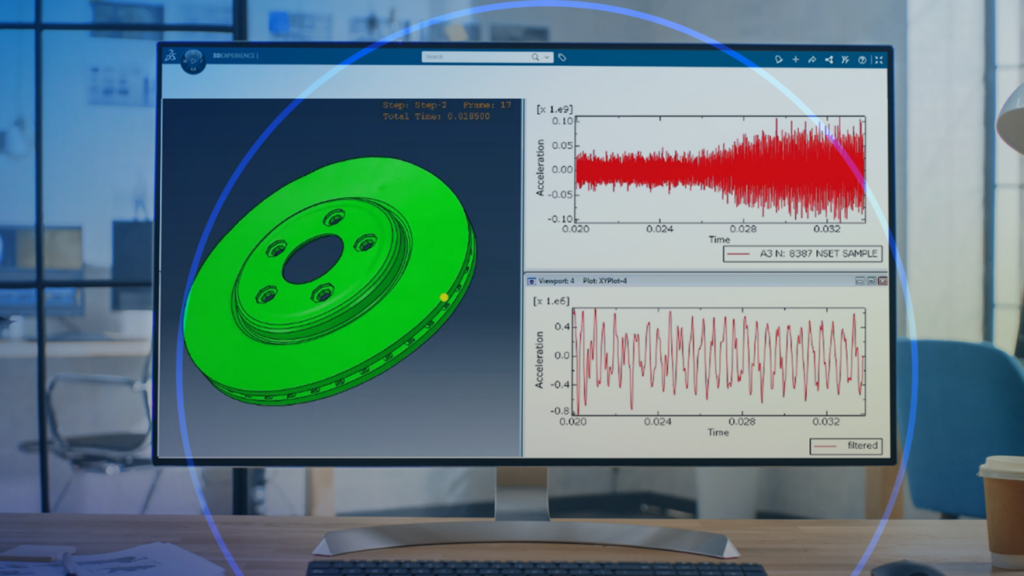
考虑一根悬臂梁突然卸载后自由振动的场景:以每个时间增量输出一次,得到清晰的振动曲线;但如果每几百个增量才输出一次,那些散落的数据点连成的"曲线"振幅更小、频率更低——看起来像一个阻尼更重、响应更慢的结构,与实际行为相去甚远。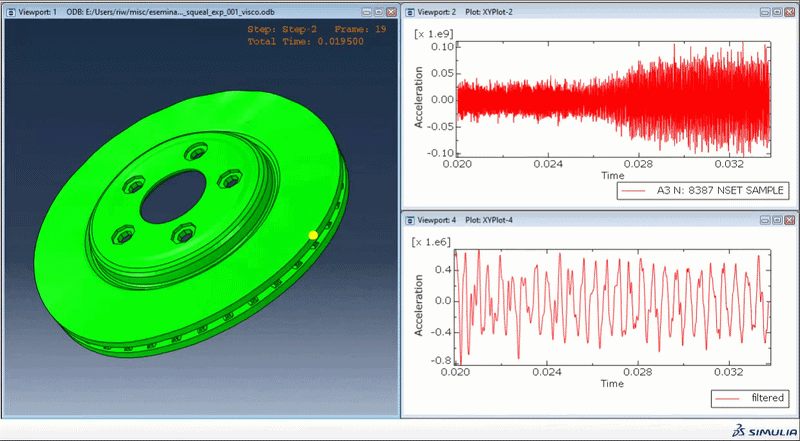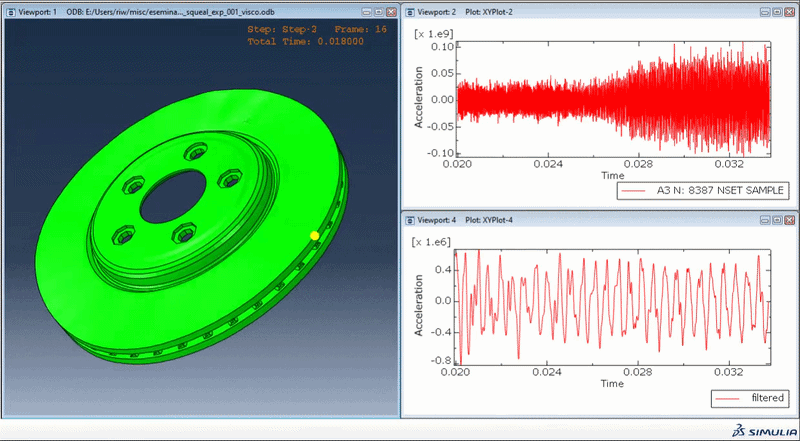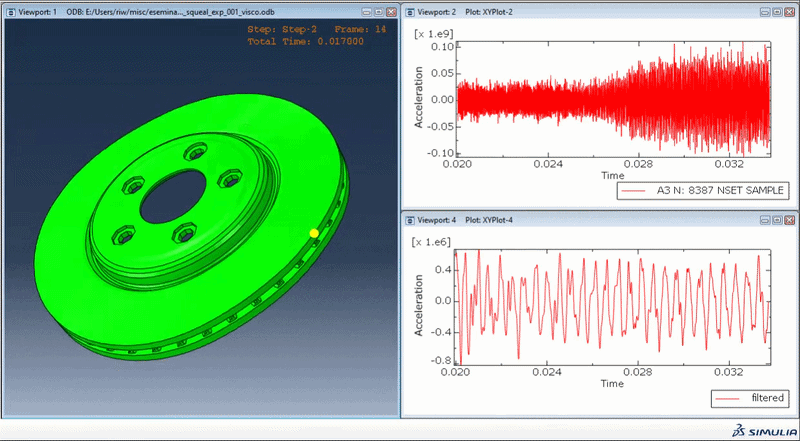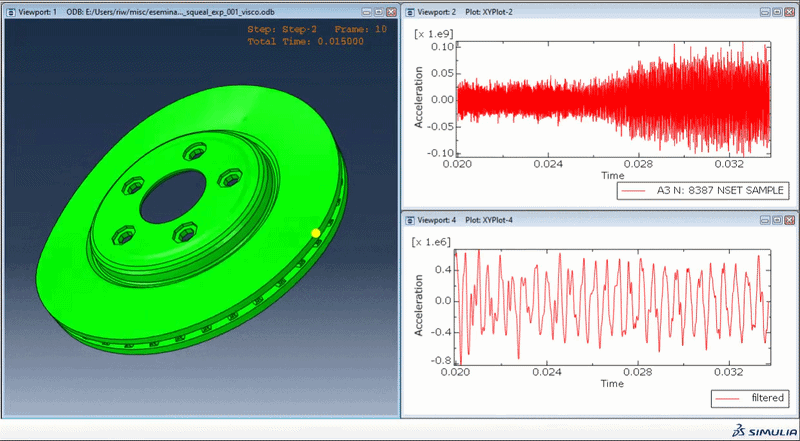
最大风险:你通常没有"正确答案"作参照在简单算例里,我们可以拿高密度采样的结果做对比,发现混叠。但在真实的复杂工程模型里,你通常只有那一份数据。如果不了解混叠,你可能把"假信号"当作真实结构响应,做出错误的设计决策。
哪些输出变量最容易被混叠"坑到"?
| 低 | |||
| 中 | |||
| 高 | |||
| 高 |
老鸟经验
反力曲线是最容易被忽视的"重灾区"
我做过一个汽车前防撞梁碰撞分析,客户的验收指标之一是B柱门洞处的侵入量和反力峰值。初始输出设置没有加任何滤波,反力峰值达到了48 kN——客户立刻质疑超标。我把输出频率提高、加上抗混叠滤波后,真实峰值是34 kN,完全合规。那次差点给项目组惹了大 麻烦。
从那之后,我的工作规范里有一条铁律:碰撞/冲击类仿真,加速度和反力输出,滤波不是可选项。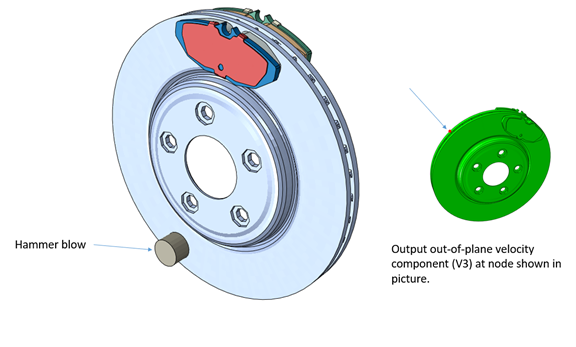
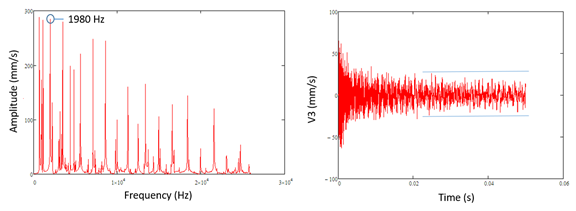
③Abaqus的两套滤波工具:运行时 vs 后处理
运行时滤波(Runtime Filtering):数据的第一道防线
运行时滤波在求解过程中实时进行,数据写入ODB之前就已经过滤完毕。这是最关键的一道工序,因为一旦混叠数据被写进ODB,丢失的高频信息就永远无法恢复。
Abaqus/Explicit通过 *FILTER 关键字提供三种经典滤波器类型:
内置抗混叠滤波器:最省力的正确做法
对大多数工程问题,你根本不需要手动定义滤波器参数。Abaqus内置了一个自动抗混叠滤波器(Anti-Aliasing Filter),本质上是一个二阶低通Butterworth滤波器,关键在于它会自动设置截止频率:
截止频率 = 输出采样率 ÷ 6
举个实际例子:假设你请求每0.1667毫秒输出一次历史数据:
| 1,000 Hz |
截止频率设在1 kHz,所有1 kHz以上的高频成分在写入ODB之前就被大幅衰减,彻底消除了在3 kHz附近产生混叠的风险。
内置滤波器的额外福利如果你设定的输出频率太低、导致抗混叠滤波器无法有效工作,Abaqus会主动抛出警告。这相当于软件帮你做了一道自检,是一个非常贴心的安全机制。
关键词输入示例如下:
** 定义抗混叠滤波器*FILTER, NAME=ANTI_ALIAS, TYPE=ANTIALIASING** 历史输出请求:引用滤波器*HISTORY OUTPUT, TIME INTERVAL=1.667E-4, FILTER=ANTI_ALIASA, V, RF
后处理滤波(Abaqus/Viewer):双向滤波,无相位偏移
如果你已经把高分辨率数据存进了ODB,可以在Abaqus/Viewer里通过Operate on XY Data对话框进行进一步滤波。后处理滤波的最大优势是:
运行时滤波是单向(单遍)滤波:求解器只能顺着时间方向处理数据,无法"预见未来",因此会引入一个相位偏移(时间延迟)——滤波后的峰值会略微滞后于真实信号。
Viewer里的后处理滤波是双向(双遍)滤波:先正向、再反向处理一遍,两次引入的相位偏移相互抵消,滤波结果与原始信号在时间上完全对齐。
🖼
建议配图:单向滤波 vs 双向滤波相位对比图展示运行时单向滤波(有相位偏移)与Viewer双向滤波(无相位偏移)的时程曲线叠加对比
老鸟经验
什么时候单向滤波的时间偏移会"要命"?
多数情况下,运行时滤波引入的相位偏移很小,实际影响有限。但有一个场景你必须注意:当你需要精确关联两个事件发生的时间先后顺序时,比如"A点加速度峰值"和"B点接触力峰值"到底哪个先达到峰值,时间偏移就会干扰判断。
我的处理方式:先用运行时滤波保证数据质量,关键时序分析时再到Viewer里用双向滤波复核一遍,两者结论一致才放心写进报告。
④我的实战配置经验:如何确定输出频率和截止频率
Step 1:先做频率分析,摸清结构的"频率家底"
在跑显式动力学分析之前,我强烈建议先用Abaqus/Standard做一个自然频率提取(Frequency Extraction)。这能告诉你结构的各阶固有频率,你才知道自己真正关心的动力响应落在什么频率范围。
** 频率提取分析步*STEP*FREQUENCY, EIGENSOLVER=LANCZOS20, ** 提取前20阶模态*END STEP
大多数结构工程问题,工程师真正关心的频率范围在50 Hz到5,000 Hz之间——远低于控制稳定时间步长的最高频率(通常在数十甚至数百kHz量级)。
Step 2:用"6倍法则"反推输出时间间隔
确定了目标截止频率,按以下步骤反推输出设置:
1
确定截止频率
例如,关心的最高结构响应频率为 5,000 Hz
2
计算采样率
采样率 = 6 × 5,000 = 30,000 Hz
3
换算时间间隔
输出间隔 = 1 ÷ 30,000 ≈ 3.33×10⁻⁵ s
4
冗余验证
条件允许时,采样率提高2倍,宁可多存数据
注意:过度滤波同样会造成误判如果截止频率设得太低,不仅噪声被滤掉,真实的结构振动响应也会被削掉。结果看起来非常"干净平滑",实则峰值幅度严重偏低,就像给一个复杂结构套上了重阻尼外壳,完全失真。滤波的目标是去噪,不是磨平响应。
Step 3:用MAX/ABSMAX操作高效追踪极值
这是我在实际项目里极度依赖、但很多工程师没用过的功能:在 *FILTER 或 *OUTPUT 定义里加上 OPERATION 参数,可以直接追踪整个仿真过程中的极值,而不用保存每一帧的场输出。
** 场输出:仅在步末保存一帧,记录整个过程中的最大主应变*FILTER, NAME=PEAK_FILTER, TYPE=ANTIALIASING,OPERATION=ABSMAX*OUTPUT, FIELD, TIME INTERVAL=9999., FILTER=PEAK_FILTER*ELEMENT OUTPUTPE, PEEQ
老鸟经验
ABSMAX帮我把ODB文件从80GB压缩到2GB
做一个大型碰撞模型(约200万单元,200 ms碰撞过程),如果每毫秒保存一帧场输出,ODB轻松超过80 GB,处理起来非常痛苦。
改用OPERATION=ABSMAX之后,场输出只在步末保存一帧,每个单元上存的是整个碰撞过程中的最大塑性应变和最大等效应力——ODB降到2 GB,同时极值位置和量级完全准确。Abaqus还会把极值发生的时刻写入结果文件,需要看那个时刻的详细状态时,再单独跑一个短时间段的精细输出就行。
⑤滤波的副作用:相位偏移与端部畸变
任何滤波器都不是完美的,使用时必须了解它可能带来的两类"副作用"。
副作用一:相位偏移(时间滞后)
运行时单向滤波会让滤波后的信号峰值在时间轴上略微右移(滞后)。通常这个偏移量很小,对大多数结论影响不大,但在精确时序分析中需要注意,必要时用Viewer的双向滤波复核。
副作用二:端部畸变(End Distortion)
滤波算法需要足够多的数据点才能正常工作。在信号的起始段和末尾段,数据窗口不完整,滤波结果会出现"振铃"或失真。
实战提示:关键事件不要发生在步骤末尾如果你最关心的物理事件(比如最大冲击峰值)恰好发生在分析步的最后时刻,端部畸变可能会严重扭曲它的滤波表示。解决办法很简单:把分析步时长适当延长,让关键事件发生在时域的中间段,远离两端,端部畸变的影响就可以忽略。
⑥工程应用场景与完整推荐工作流
推荐的标准工作流
1
频率分析
显式分析前,先用Standard提取固有频率,确定关注频段
2
运行时滤波
配置抗混叠滤波器,按6倍法则设定输出时间间隔
3
极值追踪
场输出配合MAX/ABSMAX,大幅压缩ODB体积
4
后处理复核
在Viewer里用双向滤波比对,确认时序关键结论
⑦未来趋势与延伸阅读
从2024年到2027年,我认为有几个方向值得关注:
机器学习辅助滤波:传统滤波器需要人工设定截止频率,而基于深度学习的自适应滤波正在研究中,能根据信号特征自动识别噪声成分,实现更精准的去噪,有望在3-5年内走进主流仿真工具链。
仿真全流程数据管理:3DEXPERIENCE平台已经开始将滤波配置纳入版本控制体系,确保截止频率、抗混叠设置、输出间隔等参数与模型版本完整关联,实现全流程可溯源。这一趋势在航空、汽车头部企业正在快速普及。
实测-仿真联合验证中的滤波一致性:越来越多的工程团队意识到,仿真与试验对比时,必须使用完全相同的滤波参数(比如SAE J211标准滤波器),否则"数据匹配"在方法论上就是不成立的。这一议题在近几年的CAE行业规范里讨论热度很高。
延伸阅读推荐Abaqus官方文档关于 *FILTER 关键字的完整说明;SAE J211-1《碰撞试验仪器标准》(了解CFC滤波器分级体系,与Abaqus滤波对应关系);Abaqus/Explicit用户手册第6章:输出变量与输出控制。
你在仿真中遇到过哪些噪声"坑"?
欢迎在评论区分享你遇到的数据噪声问题、踩过的混叠陷阱,或者你的滤波参数配置经验。我每周都会回复技术问题!