首页/文章/ 详情

电机控制调试利器:10K高刷新率上位机软件开发和嵌入到CCS工程中进行过程变量观测
4月前浏览725

注:10K高刷新率(波特率:1450000)、串口图形上位机软件,嵌入到CCS工程中对过程变量进行观测。基础4个通道,带历史数据保存,可以对电机控制过程中速度、位置、电流、电压进行有效观测。
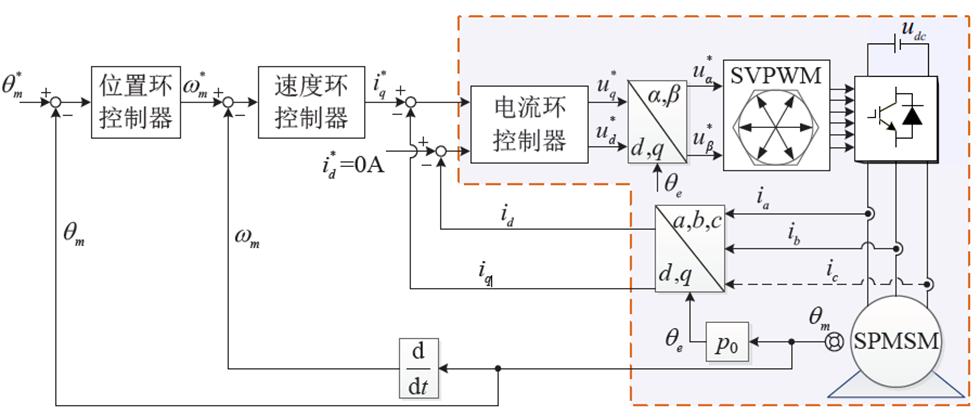
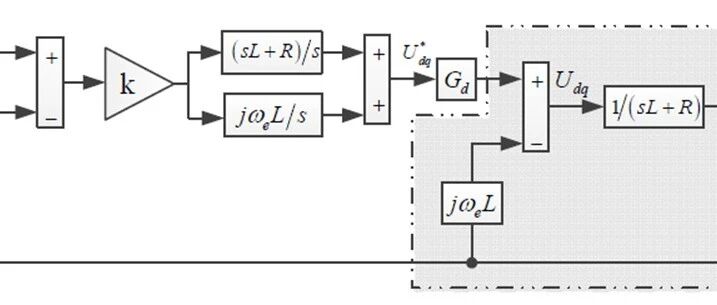
图0永磁同步电机伺服系统控制框图

需要文章中的MATLAB/Simulink模型、CCS工程源码和上位机软件。

0 引言(为什么需要图显软件)

电机控制中,大家一开始接触的大都是MATLAB/Simulink软件,搭建仿真很容易利用scope示波器抓取。硬件实验平台,如果控制板上没有DAC模块,那就只能“摸着黑”研究你的电机,能依靠的就是理论框架大概的框住它,借助示波器看三相电流或者CCS中的窗口看寄存器值的变化,有力气使不出的感觉。

开发过程中,一般可以借助DAC模块+示波器,或者借助上位机来观测电机控制中的过程变量,以此判断电机是否正确运行和性能的好坏。
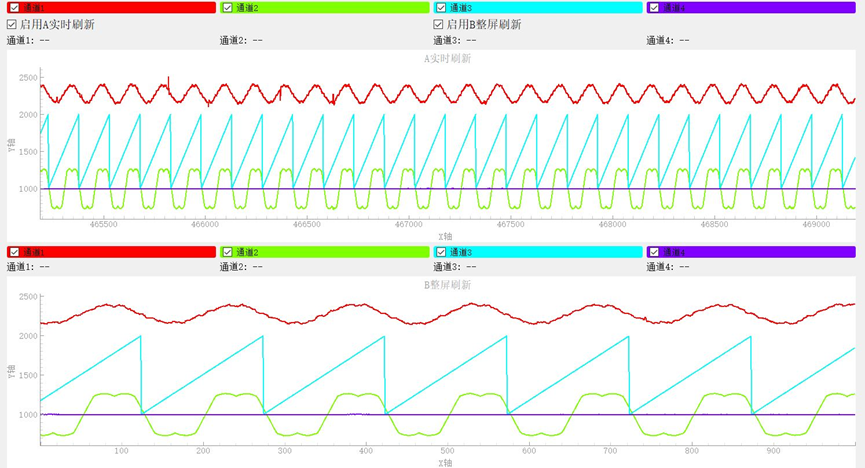
图1 上位机界面和波形显示

一、MATLAB/Simulink部分
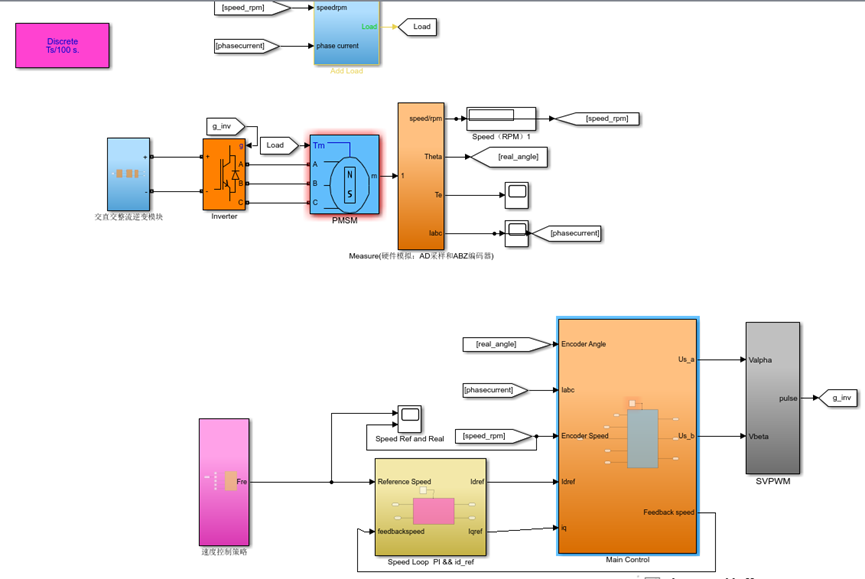
图2 MATLAB/Simulink中模块化实现有感矢量控制系统
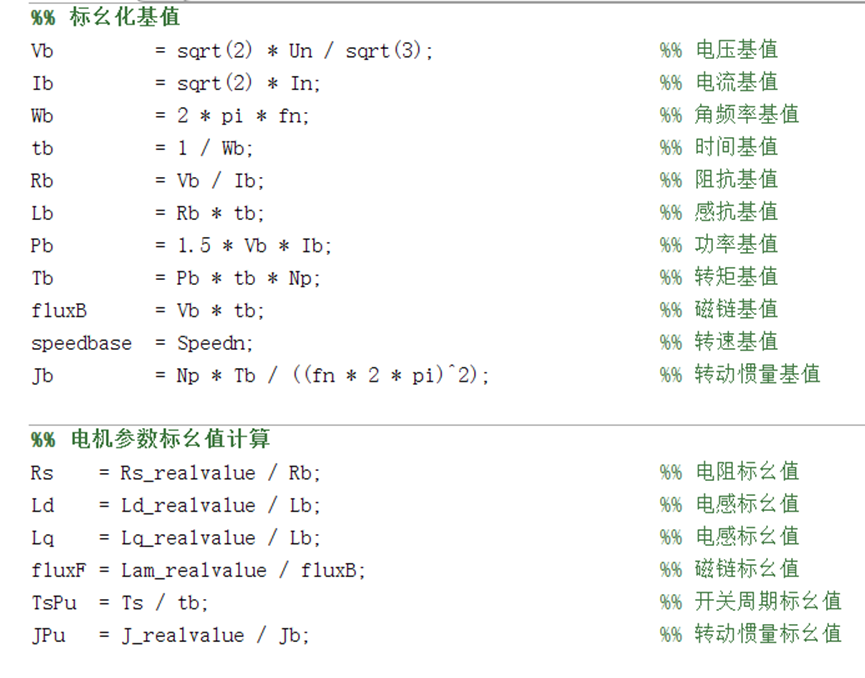
图2 电机参数标幺化
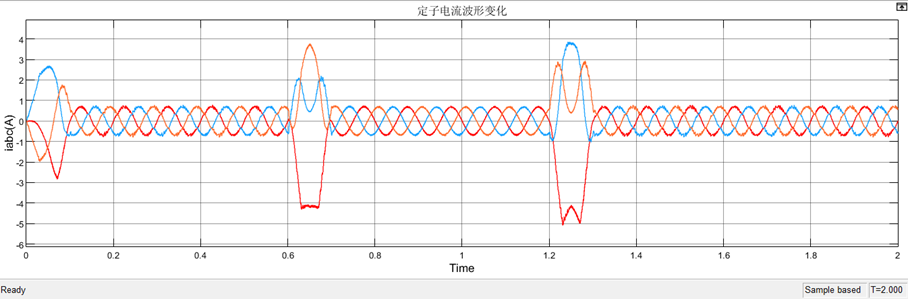
图4 定子电流的波形变化
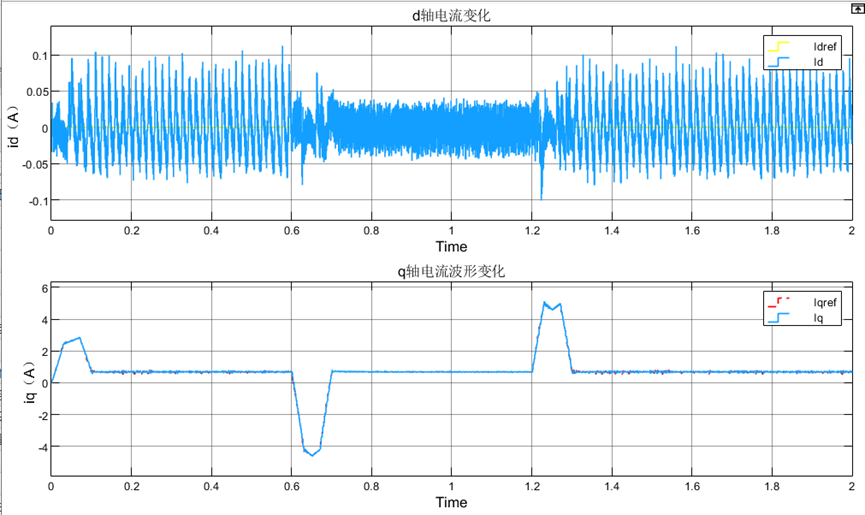
图5 d、q轴电流的波形变化情况
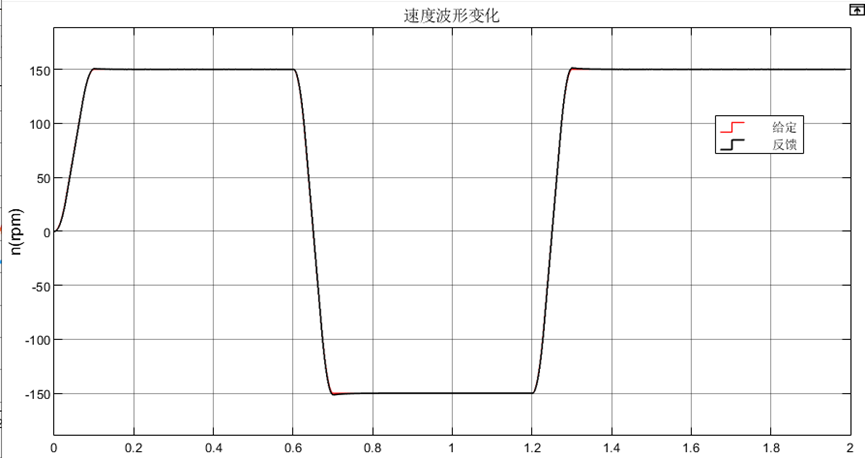
图6 阻尼系数zeta=8时Kp、Ki进行微调的速度波形变化情况

二、CCS工程C代码实现和高刷新率上位机调试
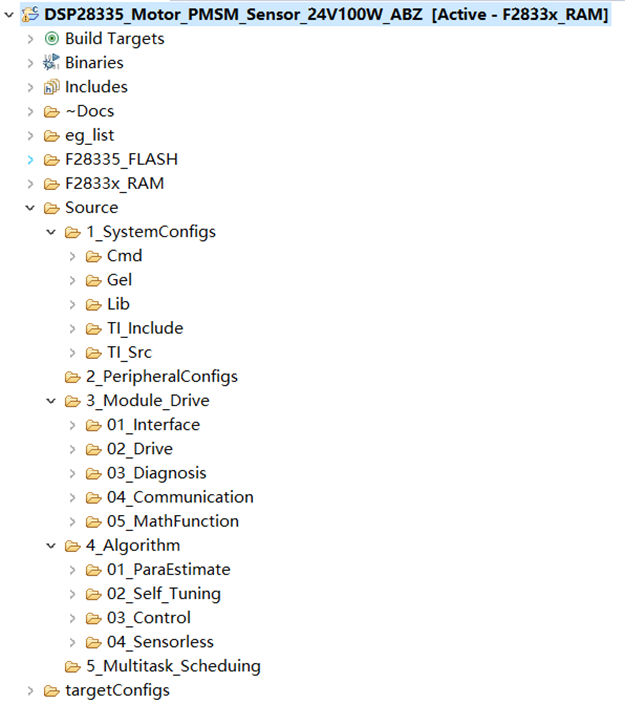
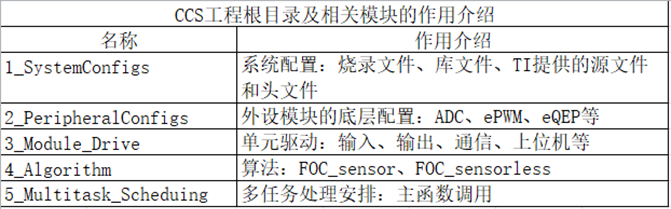
图7 CCS工程软件架构以及相关的介绍
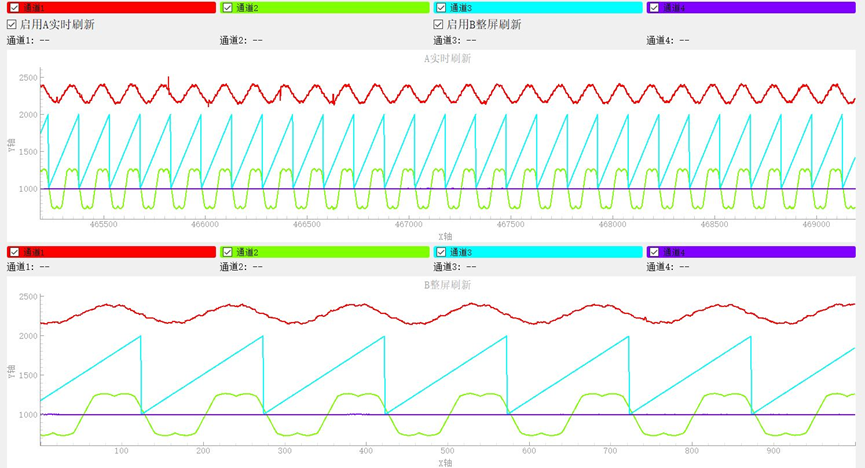
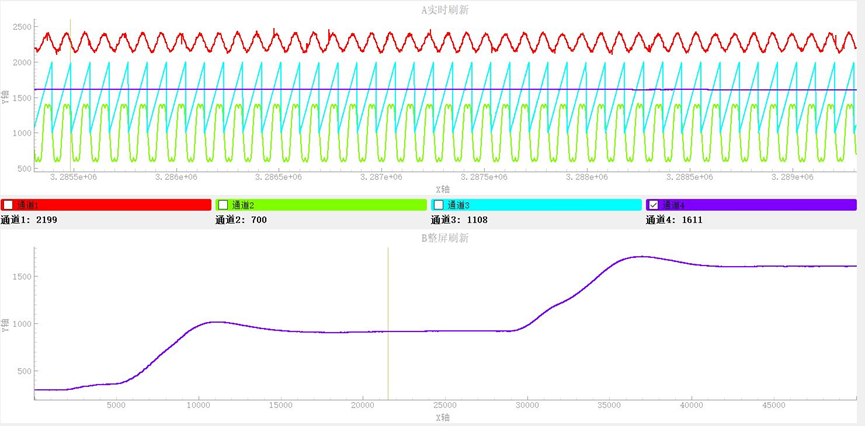
图8 速度、电流、位置和马鞍波变化

图(8)中上位机的波形抓取无限接近simulink中的scope示波器,可以借助上位机中的波形变化来进行调整实现的C代码或者设计控制参数,提高控制性能。

三、总结

模型特点和CCS工程架构特点:

1、控制系统进行模块化实现,各个模块区分清楚,结构清晰,比如坐标变换模块、PI调节器模块、SVPWM模块、速度规划模块等;

 2、永磁同步电机参数和控制参数进行统一管理:(1)Simulink中用脚本文件体现;(2)CCS工程中在固定的一组头文件和源文件中进行体现;

 3、速度环和电流环的PI参数均实现自整定,基于环宽法进行设计;

 4、软、硬件模型都是浮点标幺化实现,实现的过程完全一致;在Simulink中完成验证后,可以在CCS工程中对应的位置,可以直接编码实现、调试;

 5、表贴和内置的PMSM均适用;

 6、纯手搓代码,结构明了,工程化架构;

 7、高刷新率上位机;


来源:浅谈电机控制
MATLABSimulink理论电机控制
著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2026-06-02
最近编辑:4月前
公众:浅谈电机
硕士 签名征集中
获赞 45粉丝 7文章 91课程 0
点赞
收藏
作者推荐

异步电机(感应电机,IM_FOC_sensor)高性能电流环的研究学习(第二期)

引言:接下来的几期文章主要研究学习异步电机的电流环,旨在提高电流内环的性能,内容有传统线性PI调节器设计、复矢量调节器设计和离散域调节器设计。本期文章主要分析传统线性PI存在的缺点,继而介绍时域下的复矢量电流调节器。注:推荐一本很有参考价值的实战书籍!一、传统线性PI调节器存在的问题图1 传统线性PI的控制框图d、q轴的电流环之间并不能实现完全的解耦,这也是传统PI调节器在高速运行时系统性能变差的原因之一。从图(1)可以看出随着电机转速的增加,系统中一个极点逐渐向复平面的右半平面移动,说明随着转速增加,系统容易发生震荡并最终变得不稳定。图2 闭环零极点分析(5kHZ采样率,同步电角频率10~350Hz)系统存在1.5个节拍的延迟,为了改善系统的性能对参考电压进行相位延迟补偿,即:补偿后的系统极点如图(2b),从图中可以发现,补偿后系统的不稳定现象消失,但是随着转速的增加,主导极点所在位置的阻尼比逐渐减小(超调增大),因此高速时容易发生震荡。由于传统线性PI调节器加前馈解耦补偿的方式在高速或低采样率时的性能较差,因此下面将介绍学习另外两种电流环控制器。二、时域下的复矢量电流调节器传统的线性PI调节器将电流环分离成d、q轴两个控制环,由于两个环路之间存在交叉耦合项并不能实现完全独立的设计。而复矢量调节器将d、q轴电流环当作一个整体,与传统方法相比具有更优的控制性能和参数鲁棒性。根据电压方程并略去反电动势项进行Laplace变换后可得:据此可设计复矢量调节器如下:显然在不考虑数字延迟时的系统的开环传递函数为一个纯积分环节,式中的K即为期望的闭环控制系统的带宽。图3 基于复矢量调节器的控制框图接下来分析K值的设计。如果对参考电压进行相位延迟补偿,补偿后系统的开环传递函数可简化为:在实际应用中,由于受到噪声以及模型不精确等因素的影响,为保证系统的稳定性,通常要求相位裕度至少为45°,由上式可知系统的剪切频率即为K(此时开环传递函数的增益为1),据此可知:求解上式可得K的最大值为:图4 Kmax对应的闭环零极点分析(5kHZ采样率,同步电角频率10~350Hz)当采用延时补偿措施后,并将K设计为最大值,系统的闭环极点如图(4).从图中可以看出,采用复矢量电流调节器后系统的闭环极点并不随电机速度的变化而变化,表明控制系统的性能并不会随着转速的增加而发生变化。但是,当K设为Kmax后,系统的阻尼比只有0.48,动态过程中的超调量较大。为优化设计K值,进一步绘制系统的根轨迹图如图(4),从图中可以看出,随着K值的减小,系统的两个闭环极点逐渐靠近并在实轴相交后逐渐分离。当二者相交在实轴时系统的阻尼比为1,此时没有超调并且具有较优的动态性能。求得的闭环极点:验证设计的K的有效性,对Kopt和Kmax两个参数进行仿真对比,图(5)为系统闭环函数的阶跃响应。从图中可以发现,采用优化设计的K值后虽然上升时间变长,但是系统没有超调而且最终的整定时间与Kmax相比并没有什么区别,从而验证了Kopt设计的有效性。图5 基于复矢量调节器的电流环阶跃响应注:系统的闭环控制带宽为:来源:浅谈电机控制

未登录
还没有评论
课程
培训
服务
行家
VIP会员 学习计划 福利任务
下载APP
联系我们
帮助与反馈