如何利用声强进行噪声源识别
噪声源识别
噪声源识别
噪声源识别的定义(NSI)
NSI,是对帮助可视化识别产品噪声源的一系列不同测量技术的一个专业术语。有很多不同的技术能够应用于识别噪声源,如声强,声压,声全息和相控技术。
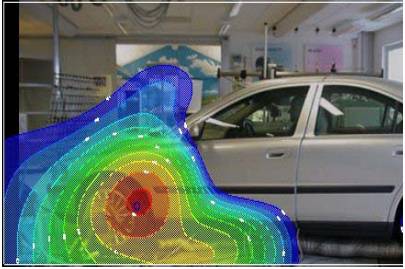
为什么要进行噪声源识别
确定对于提高噪声辐射的有效改进设计。
理解:
噪声产生的根源;
噪声的辐射机理。
掌握主要噪声源的属性:
位置;
频谱成分;
相对的声功率贡献。
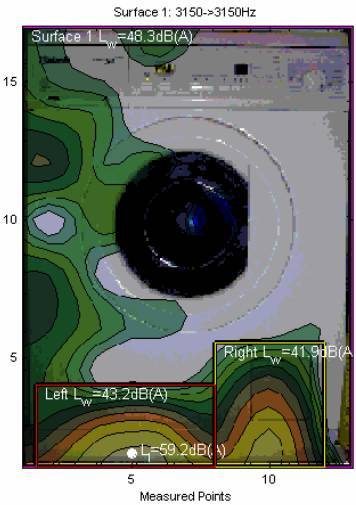
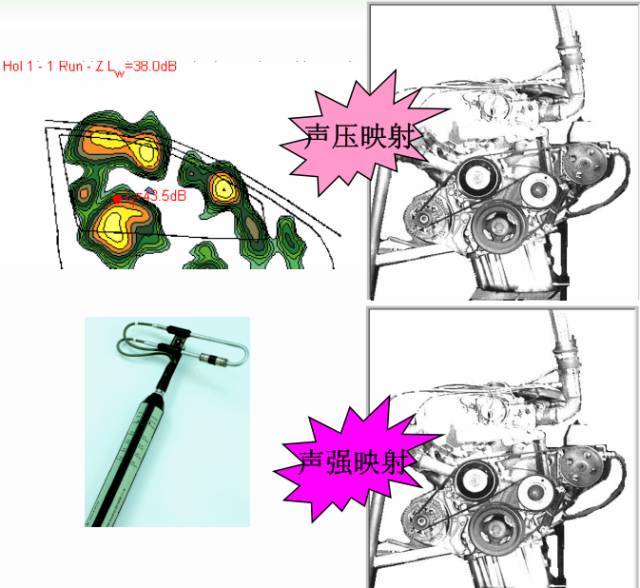
NSI:声压映射图
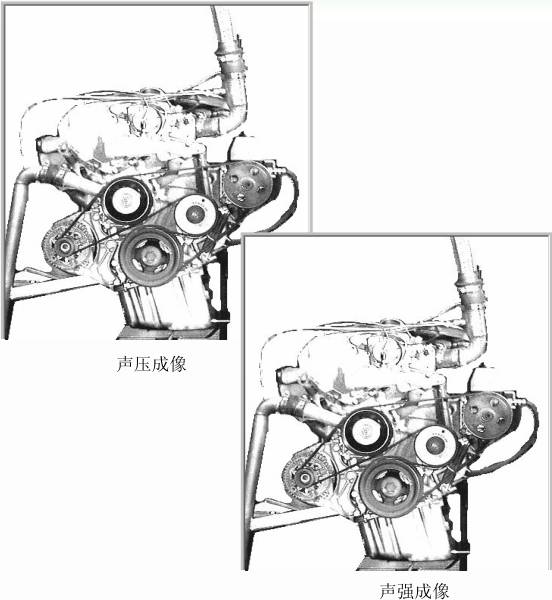
一个表面的大量的测点上,进行声压测量并进行映射成相。
优点:
简单。
缺点:
不能表示声音的能量流动;
糟糕的空间分辨率;
容易让人产生误解;
没有声功率的计算。
不同的NSI技术
声压映射图:
传统的SPL 映射 (麦克风):简单,便宜。
相控 (阵列):快,高频范围。
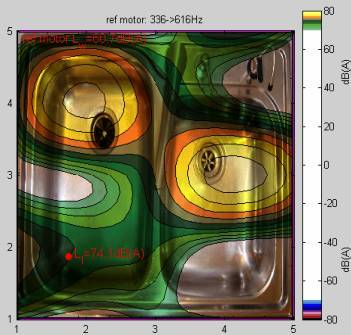
声强:
声强映射图 (声强探头):可靠结果,声功率;有多个参数变量。
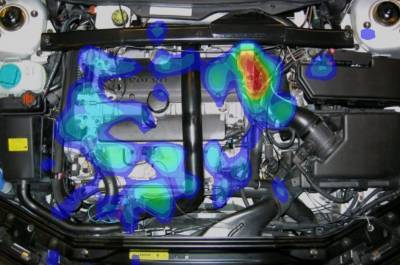
声全息 (阵列):快速,可靠结果,声功率。
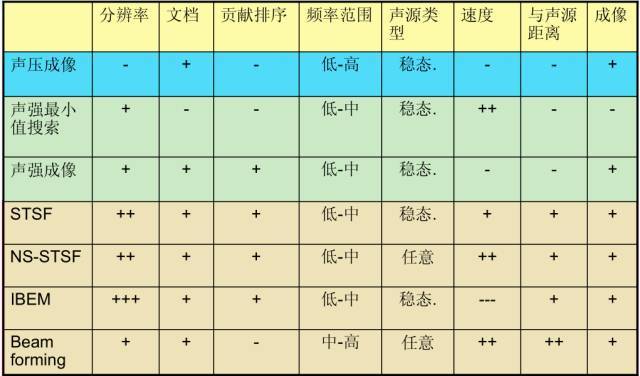
噪声源定位方法的主要特征:
利用声强进行噪声源识别
利用声强进行噪声源识别
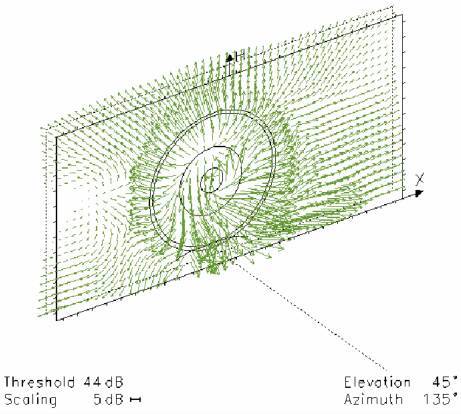
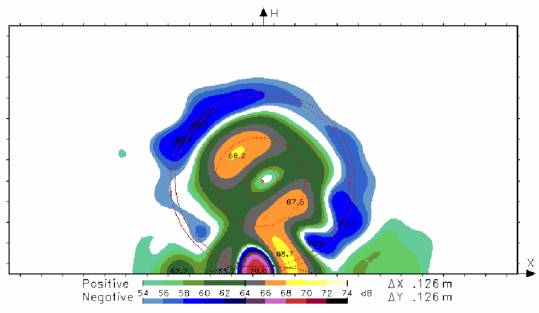
为什么使用声强?
声强是代表了能量流动的矢量:
方向性;
“独立于”声学环境;
适用于近场和远场测量。
声压是声能量辐射和周围环境的产物:
没有方向性;
房间特性;
必须在远场测量。
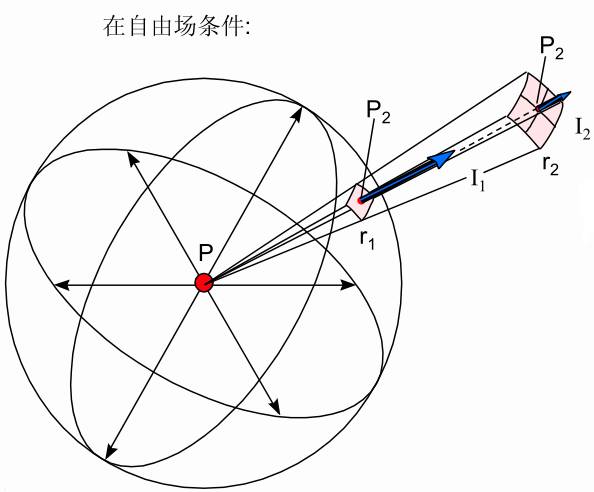
声强的定义
声强是单位面积上声能流动速率的时间平均。
声强矢量等于同一位置的瞬时声压及其对应的瞬时媒质粒子速度的乘积的时间平均。
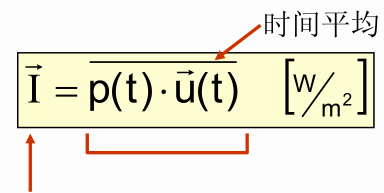
声强估计
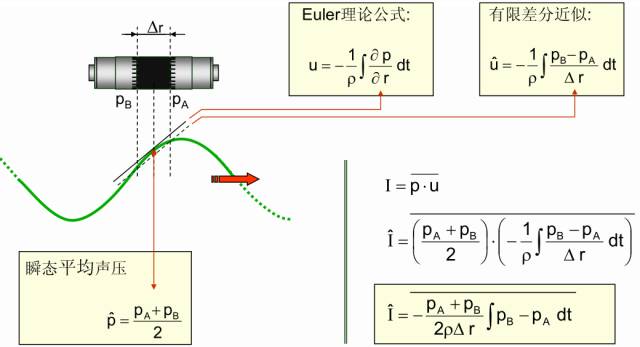
声强估计(CPB)
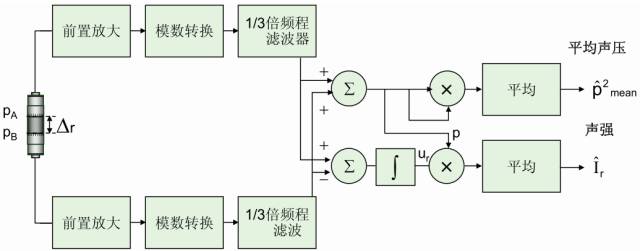
平均声压:
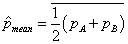
声强:
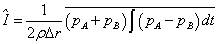
二者也称为“直接”方法。
声强估计(FFT)
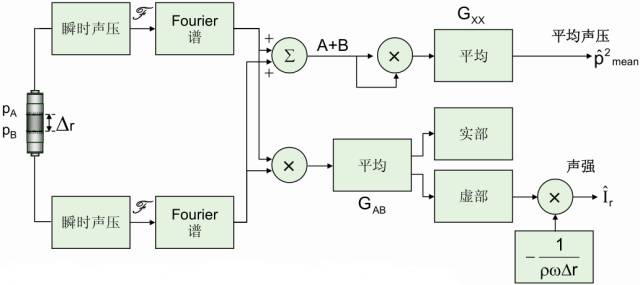
平均声压:
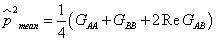
声强:
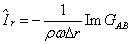
二者也指的是“谱”方法。
声强峰值搜寻
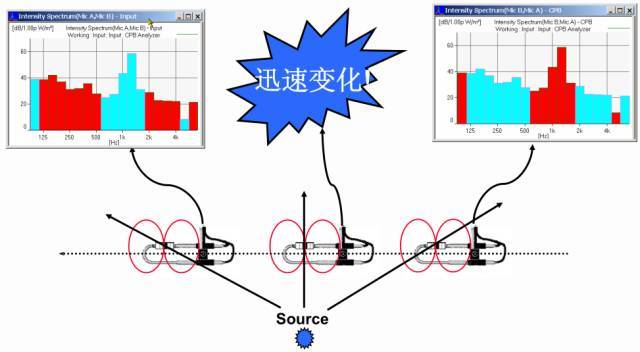
实时测量声强,并且在表面移动声强探头来探测声强符号的变化。
利用探头“ 零 ”位置可以定位声源:在85 °声强为正,在95 °声强为负。
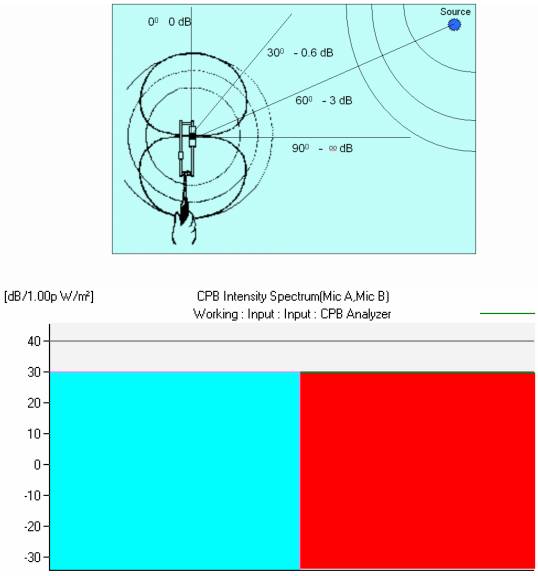
峰值搜索实例
峰值搜索的优缺点
优点:
简单;
快速;
声源的粗略估计。
缺点:
只能工作于主导声源;
不能定量分析;
没有文档能力。
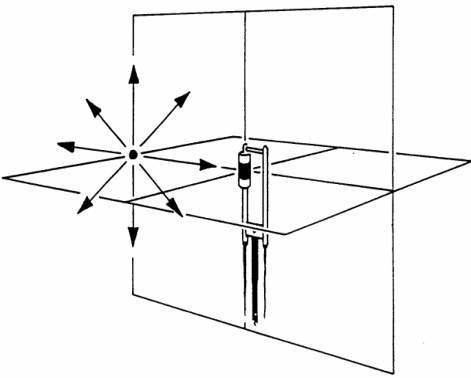
声强映射图
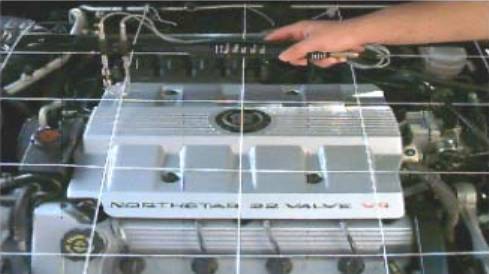
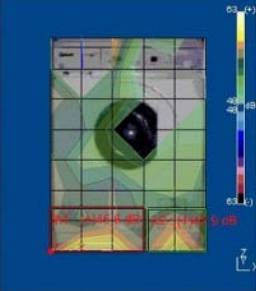
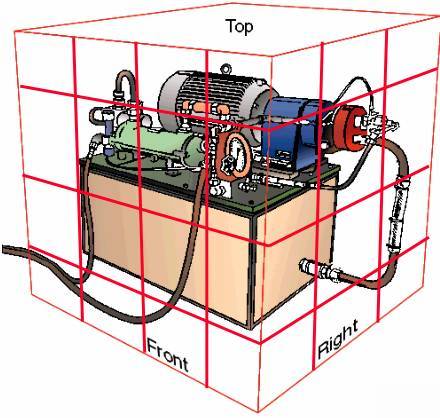
声强映射成像是当一个假象网格被放置在被测设备表面并进行声强成像绘图。
网格应该覆盖感兴趣的区域。
当进行成像时,需要注意到:背景噪声是一个“问题”;–高频的“空间混叠”;声源必须为稳态。
声强映射的实际“问题”
需要多少个点呢?
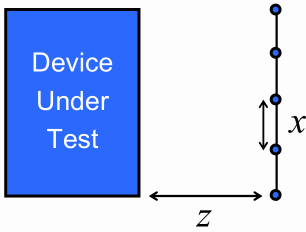

例如:最高频率=5kHz
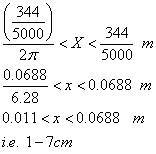
i.e. 1-7cm
探头应该离被测物体多远呢?
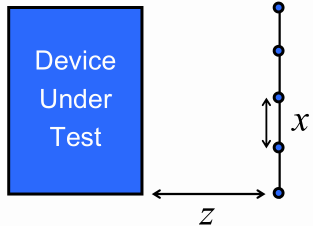

例如:高频=5kHz
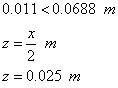
i.e. 2-3cm
声强映射的实际建议
开始用一个大一点的网格区域。
在测量之前做出一些合理决定。
利用线风筝线和尼戎线制作便宜但富有弹性的网格。
记住您能够从映射网格计算声功率。
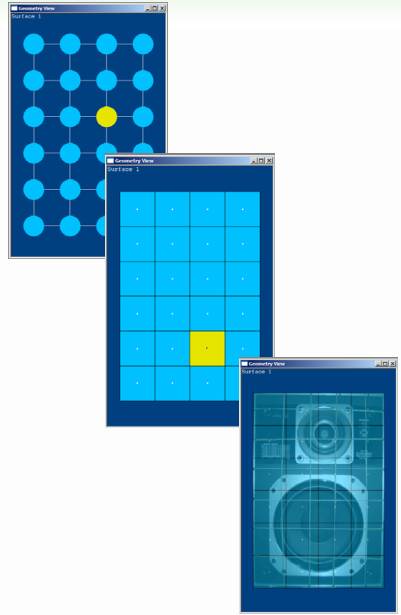
使用ATC 进行声强映射,几何建模型
点模式:
主要用于机器人。
片段模式:
用于手动测量;
在每一个测量片段的中心点进行测量或者进行片段扫描;
确定片段的面积;
片段能够被进一步划分;
可以进行插补。
图片能够被重叠:
格式:bmp, dib, jpg, gif。
声强映射的优缺点
优点:
直接代表了声能量流;
好的分辨率;
不容易形成误解;
部分声源的声功率计算。
缺点:
略微有点复杂;
费时。
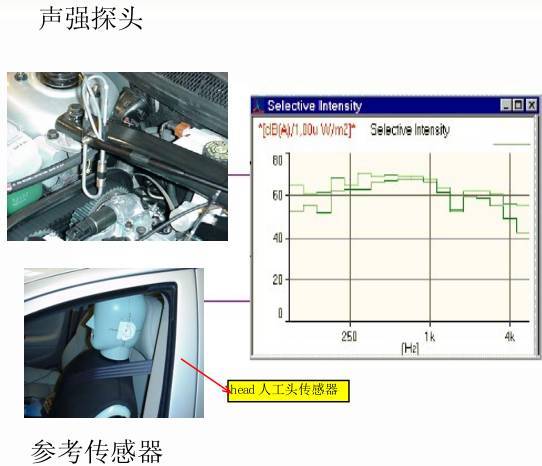
选择性声强映射
在覆盖被测物体表面的大量测点上进行选择性声强测量并且映射成像。
优点:
和传统的声强一致;
直接测量与参考相关的声强;
能‘定位’根本原因。
缺点:
稍微有点复杂。
实例1:
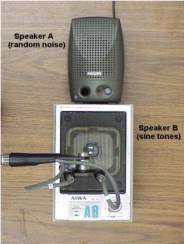
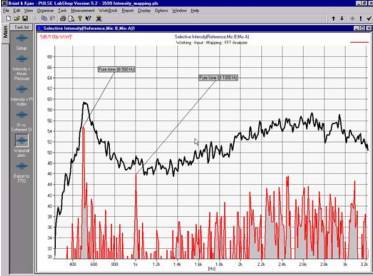
两个扬声器放不同的声音 (A 随机噪声随,B500 Hz 和1000 Hz两个纯音)。
使用的设备:
声强探头;
驱动扬声器B的电压;
带有选择性声强的3通道FFT an alyzer分析仪;
映射成像软件。
观测报告:
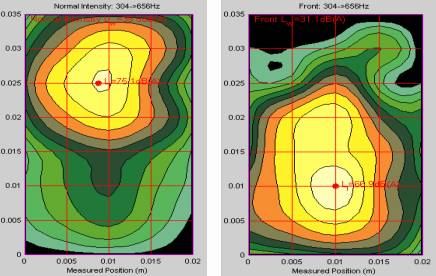
通常声强显示 A是最主导噪声源。
选择性声强显示B产生了两个纯音。
实例2:
测量基本原理:
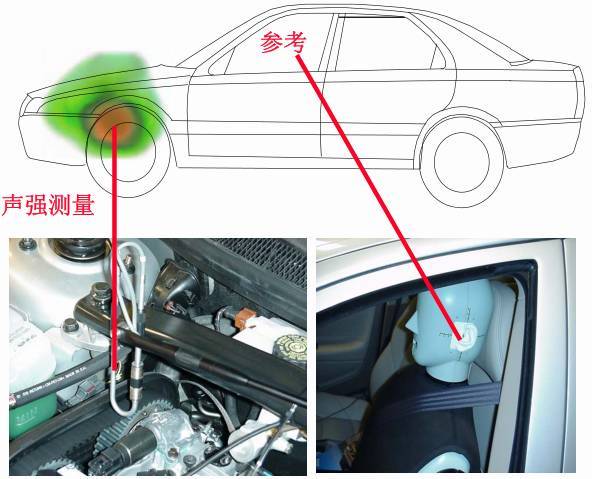
确定什么扩展放大了驾驶员位置听得见的正时皮带噪声。
测量过程:
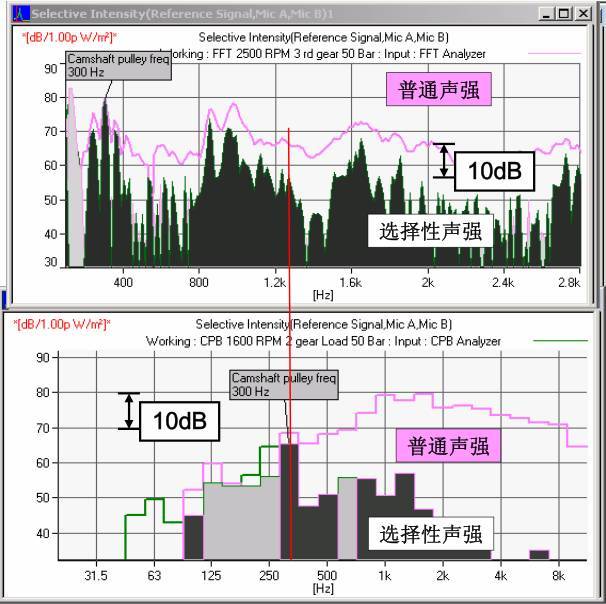
测量相关于驾驶员耳朵位置参考的选择性声强。
首先,确定正时皮带的声音频率范围。
测量条件:
发动机,2500 RPM,汽车挂3档。
普通的声强谱:
大量的频率分量;
很难得出结论;
仅仅给出了发动机舱噪声辐射的信息;
对驾驶员位置的影响未知。
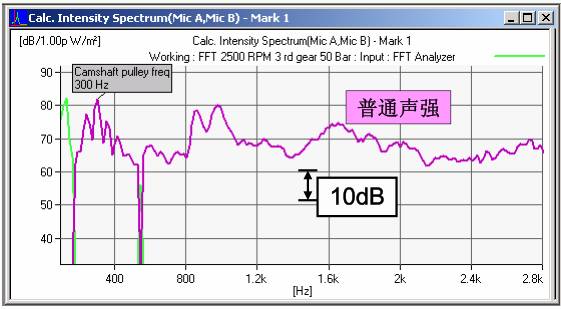
频带应该细化,能较清楚得出关心的频率的信息。
结果:
粉红色为普通声强,黑色为选择性声强。
频率为300 Hz的正时皮带在驾驶员位置完全能被听到。
结论:
选择性声强能够用于排序和估计在车室内能够听到的噪声源。
一般性结论:
选择性声强能够被用于区分补相干的噪声源。
小结:
声强是噪声源定位的非常有用的工具。
声强映射成像是噪声源定位的 最广泛使用的技术。
对于更高级的应用其他技术能够使用。
所有的技术产生类似的结果 ,您主要依赖应用,测试时间及预算进行选择。
参考文献:
Sound Intensity Primer
Brüel & Kjær
Sound Intensity (Theory)
Brüel & Kjær Technical Review # 3 - 1982
Validity of Intensity Measurements
Brüel & Kjær Technical Review # 4 – 1985
Sound Intensity, 2 nd Edition by F.J. Fahy
E & FN Spon Publishing