PMS-Dyn 动力总成悬置动力学系统分析工具编制
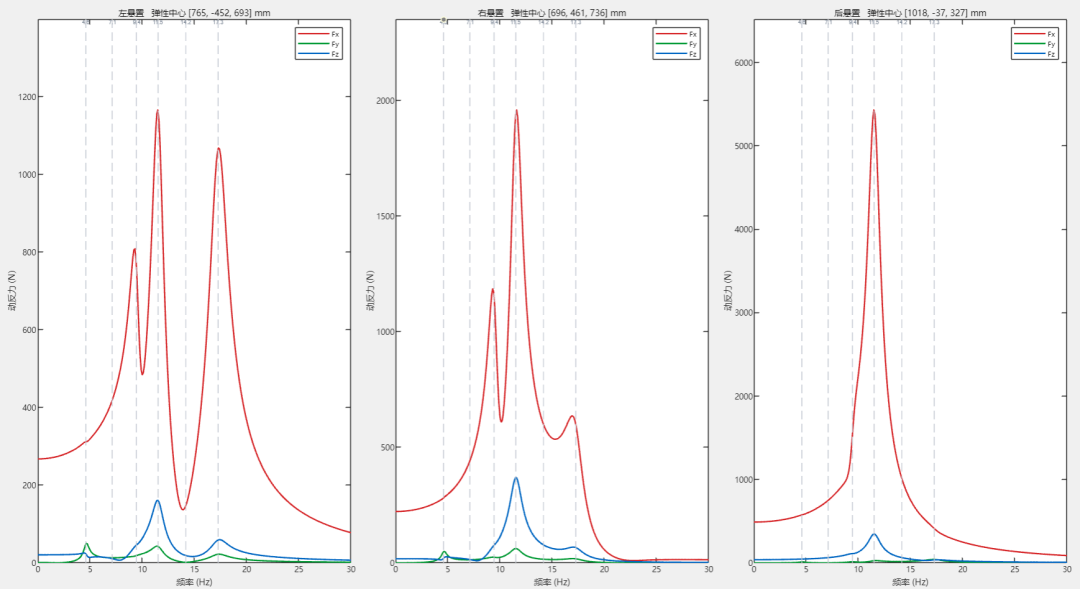
更麻烦的是刚度、位置、安装角 —— 每改一个,这几条曲线都要重算一遍。改一次参数、跑一次脚本、翻一次图,一篇报告下来几十次。
这篇文章分两半:前半把这两条判据的来龙去脉讲清楚,后半介绍一个把它们做成按钮的小工具。
01难在哪:6 个自由度,参数互相牵制
动力总成不是一块能随便挪的配重。它悬置在车身(或副车架)上,可以沿 X/Y/Z 三个方向平动,也可以绕这三根轴转动 —— 一共 6 个自由度。每个悬置又被简化为沿它自己三个正交弹性主轴(u/v/w)方向的刚度与阻尼元件,一般一个系统里放 3 个或 4 个。
于是问题就来了:动一个悬置的刚度,6 个模态频率全动;调一个安装角,解耦率、动反力、位移峰值一起变。设计目标还分三个层次:
固有频率要避开激励频率。
怠速点火阶次、路面激励频段都要错开,而且各阶之间还得留间隔; 模态要尽量解耦。
某个方向被激励时,希望动力总成主要就在那个方向动,不要带着别的方向一起晃; 位移和动反力要压得住。
质心垂向位移太大就是「抖」,绕曲轴的角位移太大就是「嗡」,悬置传到车身上的动反力太大则直接影响支架疲劳和车内噪声。
前两条有成熟的量化指标,第三条就尴尬了:它没有「标准区间」,只能算出频响曲线再读峰值。而这就是本文要讲的两条判据。
02一个 6 自由度模型,和两个容易被忽略的细节
2007 年,上官文斌等人在《振动工程学报》上给出了这套计算方法的完整推导:动力总成视为刚体,建立以质心为原点的动坐标系,各悬置沿弹性主轴方向布置刚度与阻尼元件。
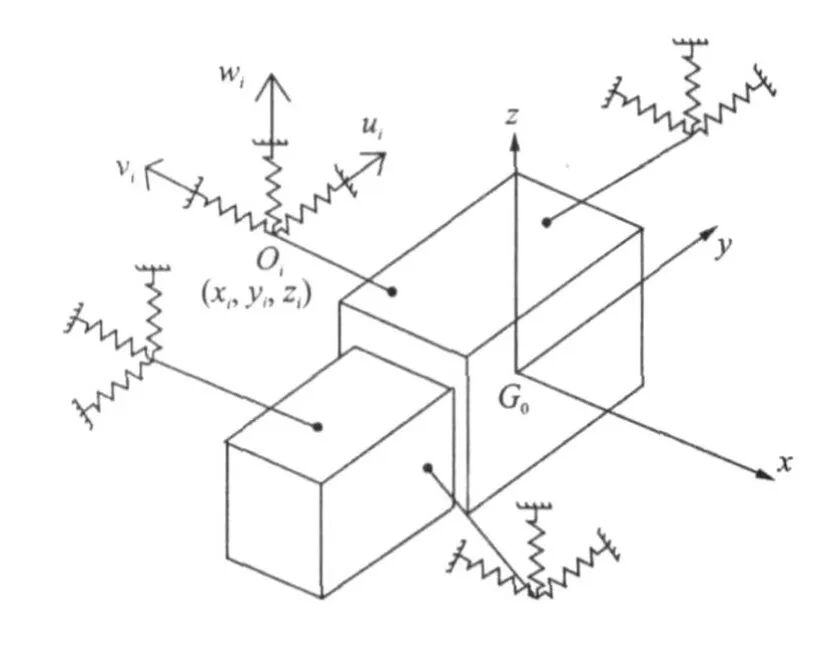
模型本身不复杂,但有两个细节决定了后面能不能算准。
细节一:悬置不是「一个弹簧加一个阻尼」,是复刚度
悬置的动特性用复刚度来表征:
K = K₁ + jK₂ , Kd = √(K₁² + K₂²) , tan(η) = K₂ / K₁
其中 Kd 是动刚度,η 是滞后角。也就是说,描述一个悬置的动特性,用「动刚度 + 滞后角」这一对参数,比用「刚度 + 阻尼系数」更贴近实测 —— 因为阻尼系数本身还随频率走:C = Kd·sin(η)/ω。
这个替换在工程上很实用:动刚度和滞后角是悬置台架能直接测出来的量,不用再反推。
细节二:刚度矩阵是按弹性主轴方向装配出来的
系统的刚度矩阵由每个悬置的贡献叠加而成:
K = Σ Eᵢᵀ · Bᵢᵀ · Dᵢ · Bᵢ · Eᵢ
这里 Dᵢ 是悬置 i 在自身弹性主轴下的刚度对角阵;Bᵢ 是方向余弦矩阵,把局部坐标转到整车坐标 —— 悬置的安装角就是从这里进模型的;Eᵢ 是位置矩阵,把质心处的位移换算到悬置的悬上点。
看懂这一条,就能理解后面那篇优化论文为什么只调安装角:安装角改的是 Bᵢ,位置改的是 Eᵢ,两者都不需要换零件。
03液阻悬置为什么能「对症下药」
橡胶悬置在低频范围内(0~20 Hz)动特性变化不大 —— 论文里的取值是动刚度约为静刚度的 1.3 倍、滞后角约 6°。
液阻悬置不一样。它的主工作方向(一般是垂向)在某个频率附近动刚度和滞后角会陡然增大,形成一个又高又窄的峰。下面是论文里给出的实测动特性:
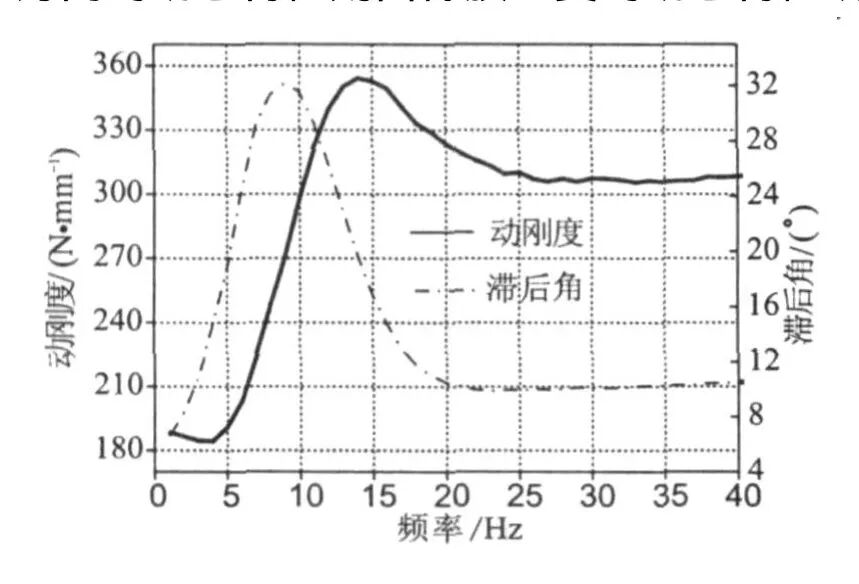
这就引出了整篇论文最关键的一条设计原则:
哪个液阻悬置负责控制哪个方向,它的滞后角峰值频率就对准那个方向的固有频率。
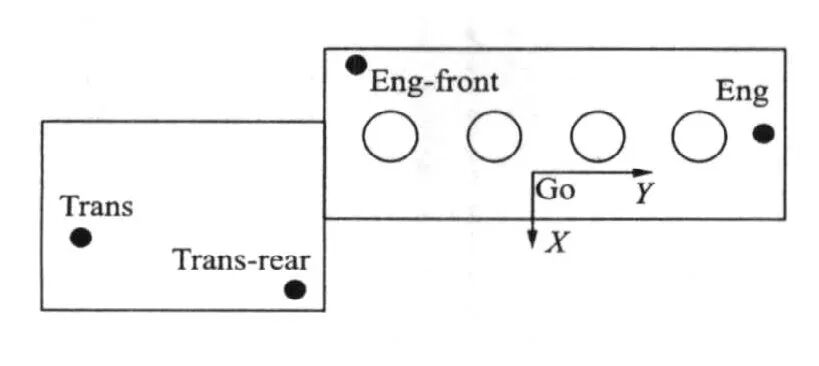
论文的算例里,Eng 悬置负责垂向(Z 向)→ 滞后角峰值对准 9.3 Hz;Eng2front 悬置负责绕曲轴方向 → 峰值对准 11.6 Hz。这两个频率正是动力总成对应的固有频率。
至于峰值高度(滞后角最大值取多大),则由位移控制的要求决定 —— 不是越大越好,后面会看到这里有个容易踩的坑。
04两条判据,和它们背后的 11.5 → 4.3 mm
论文 做了两组对比算例:悬置系统 I 是全部橡胶(动刚度取静刚度 1.3 倍、滞后角 6°);悬置系统 II 把 Eng 和 Eng2front 换成液阻悬置,其余不变。然后在两种激励下算质心位移与动反力。
两种激励刚好对应工程上的两个主要工况:
路面激励
:单位垂直位移作用下(悬置悬下点随地面一起动); 扭矩激励
:发动机输出扭矩波动,取最大值 200 N·m,沿曲轴方向施加。
算完之后,论文给出了两条可以直接用的判据 —— 这也是它最有价值的部分:
两条判据一摆,液阻悬置的收益就非常直观了。下面是同一辆车、同一组悬置位置,只有 Eng 悬置「橡胶 → 液阻」这一处差别,在路面激励下的质心位移:
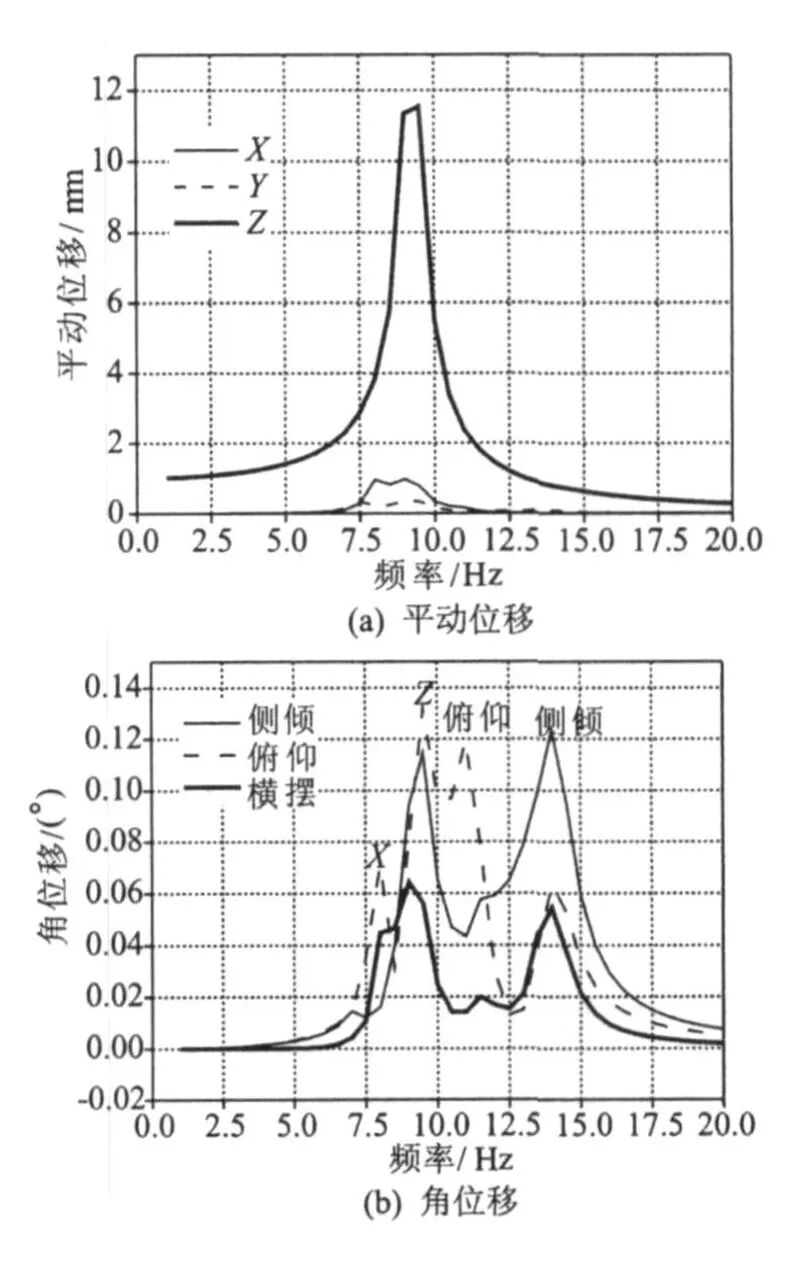 (a)悬置系统 I(全橡胶):垂向峰值 11.5 mm | 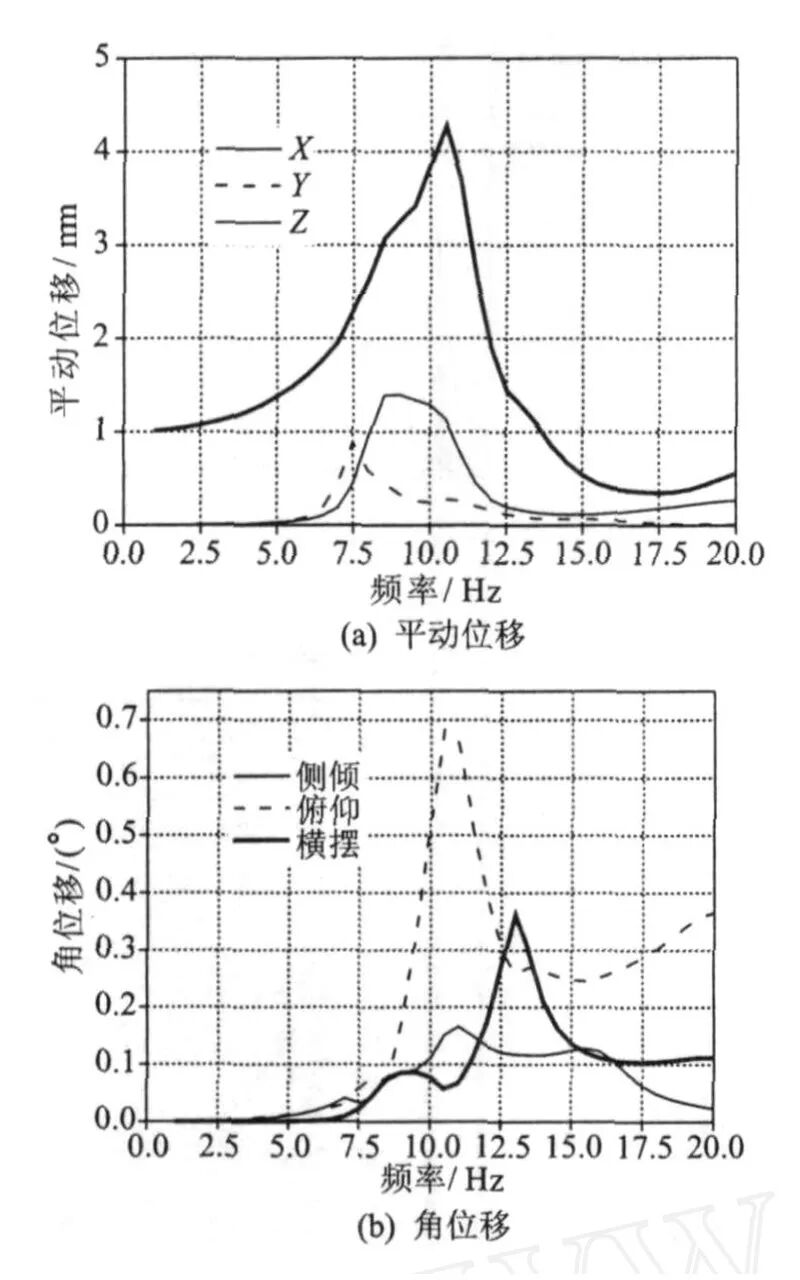 (b)悬置系统 II(含液阻):垂向峰值 4.3 mm |
图 4 路面激励下动力总成质心位移幅频特性对比(来源:上官文斌等,振动工程学报 2007,图 5 与图 6)
垂向位移从 11.5 mm 降到 4.3 mm,降幅约 63%。同时论文也提醒了一个细节:液阻悬置在主工作方向的刚度是增大的,所以垂向固有频率会略微上移 —— 看曲线时这一点要一并留意。悬置支承点的动反力同理大幅下降,这才是车内噪声跟着降下来的原因。
一个容易踩的坑。液阻悬置的滞后角峰值是有「高度」的,而峰值处的滞后角未必比一个高阻尼的常值假设更大。如果用「全频段恒定高阻尼」当基准去比较,开启液阻频变反而可能看到共振区阻尼变小、峰值变大。
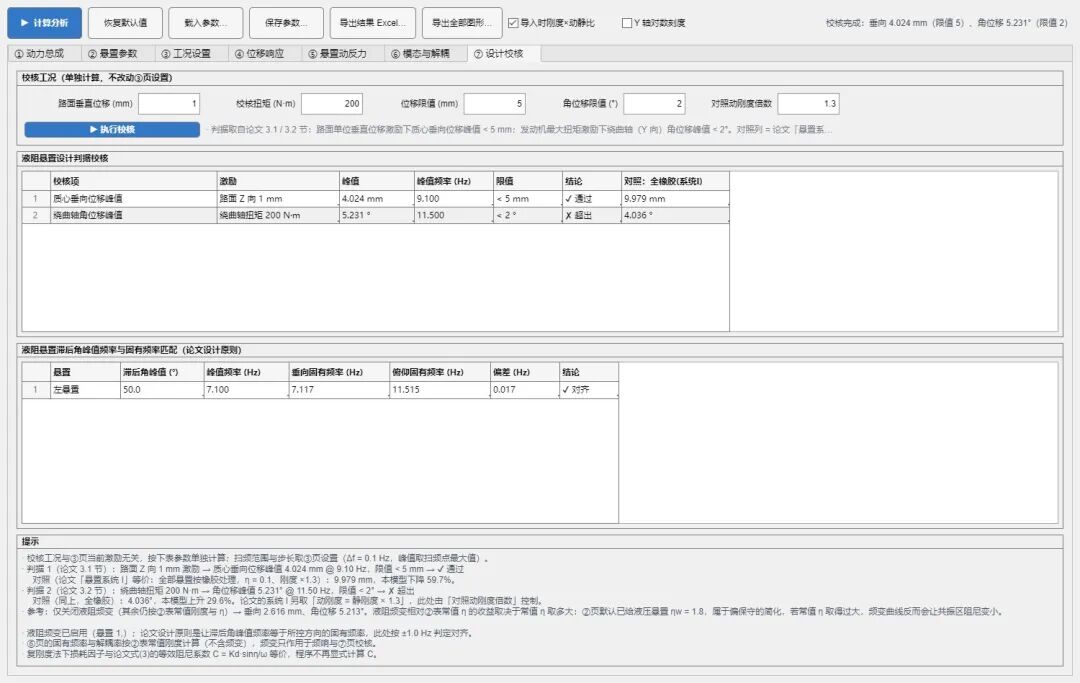
衡量液阻悬置收益的正确基准,是「全部退化为橡胶悬置」的那套系统 —— 也就是论文里的悬置系统 I。
05能算了之后:怎么把它「调好」
第二篇论文(吕兆平等,汽车技术 2015)解决的是另一半问题:模型建好了、判据也有了,参数怎么改?
场景很典型:某车型换装动力总成,质量从 132 kg 变成 142 kg,绕 Y 轴惯量从 6.58 涨到 8.83 kg·m²,但沿用了原来的悬置刚度和安装角。结果怠速抖动大、噪声压不下去。
算一遍就知道问题在哪:
| 绕曲轴(侧倾) | 18.0 → 9.0 Hz | 26.5% | 71.9% |
绕曲轴方向的固有频率 18 Hz 明显偏高,解耦率只有 26.5%,和横摆模态耦合严重;怠速 750 r/min 对应 25 Hz,三个悬置动反力之和 720.7 N。这就是「怠速抖」的来源。
有意思的是它的优化策略:刚度基本不动,只把 V 型布置前左、右悬置的安装角作为变量(在 15°~45° 之间),用多目标遗传算法 NSGA-II,目标同时考虑「各方向解耦率最大」和「传递到车身的动反力最小」。
结果:左悬置安装角 45.0° → 22.7°,右悬置 45.0° → 25.7°,动反力从 720.7 N 降到 621.2 N;绕曲轴方向固有频率从 18 Hz 降到 9 Hz,解耦率从 26.5% 提到 71.9%,六个方向基本实现解耦。
最后是实车验证 —— 这部分最有说服力:
怠速前排噪声降低 2.8 dB(A); 驾驶员座椅导轨振动降低 50%,转向盘振动降低 70%; 3 挡 WOT 工况低转速车内噪声降低 2~6 dB(A),语音清晰度提高 20%;座椅导轨振动降低 30%,转向盘振动降低 60% 以上。
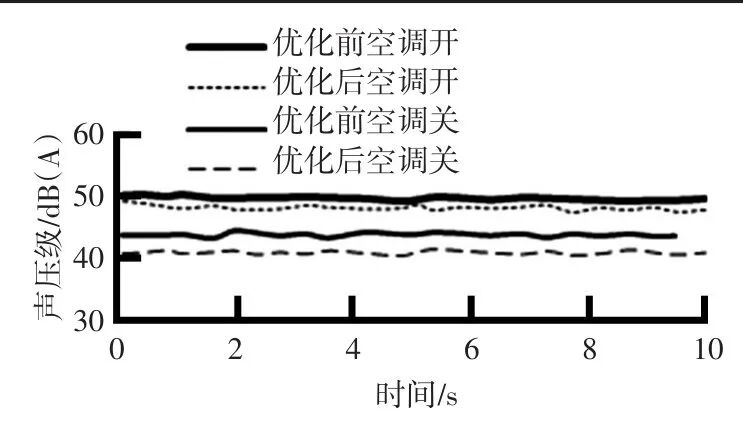
这个案例真正值得记住的是:变量只有安装角,零件一件没换。但代价是 —— 优化过程中这套 6 自由度模型要反复算成百上千次,每一次都要看频率、解耦率和频响峰值。这类工作天生适合交给程序,而不是人眼。
06于是有了这个工具:一条完整的链路
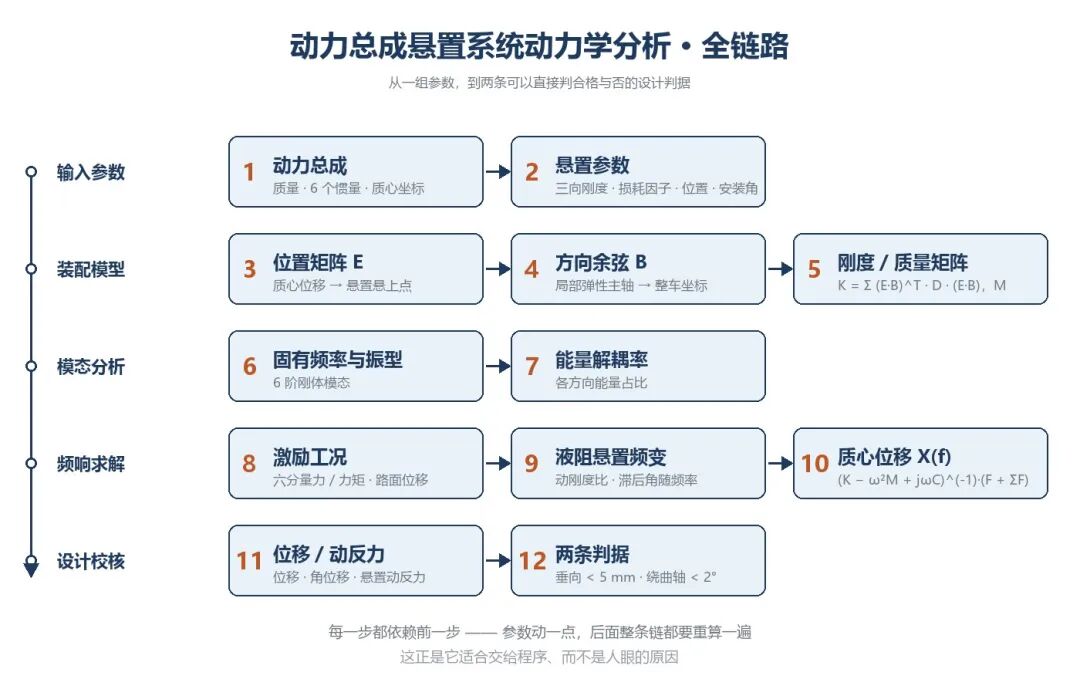
上面两篇论文的方法,加上工程上实际会遇到的参数格式和输出要求,就是 PMS-Dyn 想覆盖的范围。整个流程是这么串起来的:
07界面巡览
软件是单文件的 MATLAB App,打开就是一个七页签的界面,从左到右正好对应上面那条链路。
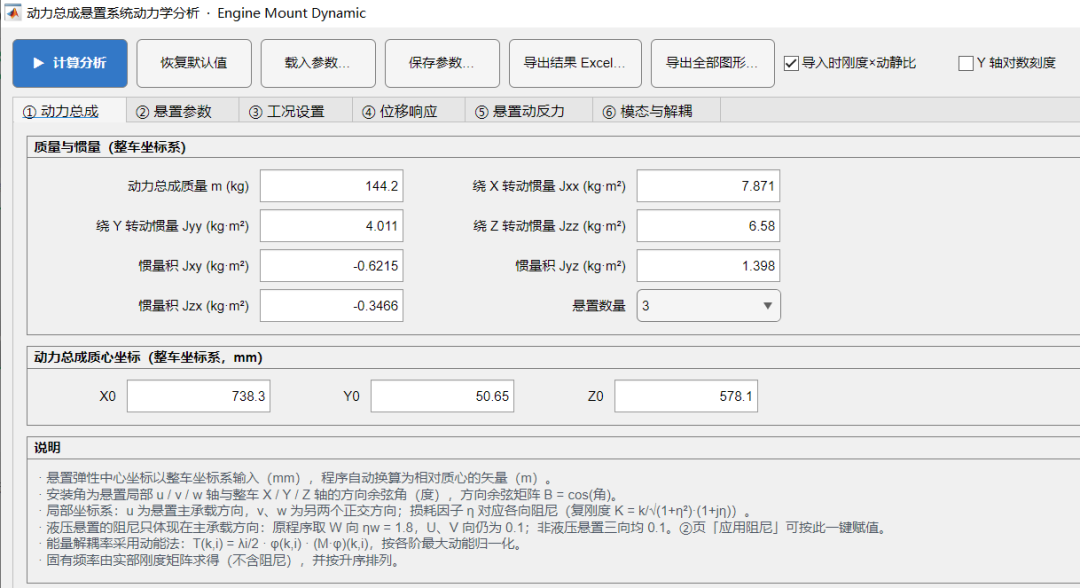
① 动力总成:参数都在这
质量、六个惯量(含三个惯性积)、质心坐标。惯性积按工程惯例取负号,这一点在界面上有说明,免得和其他软件对不上。悬置数量可选 3 点或 4 点。
② 悬置参数:主承载方向的阻尼单独给
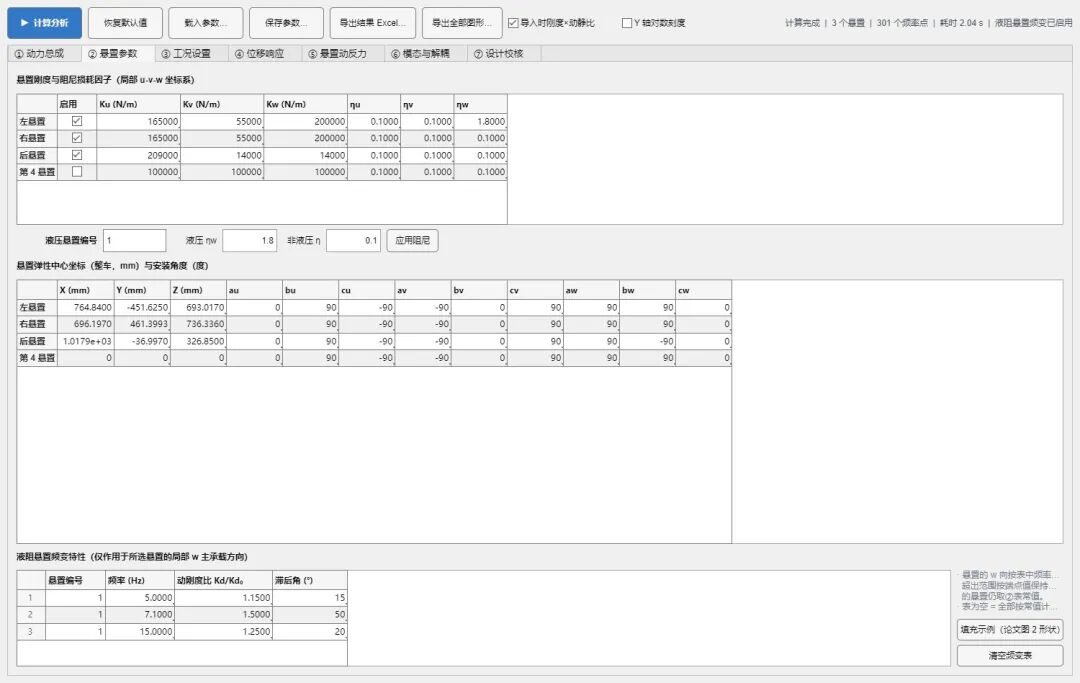
每个悬置有三向刚度、三个损耗因子、位置坐标和 12 个安装角。这里有一个容易被忽略的工程约定:液压悬置的主承载方向(一般 w 向)阻尼明显高于其他两向,所以界面支持「按类型一键赋损耗因子」,液压悬置 U/V 向与 W 向可以给不同的值。
更重要的是这一页下半部分的液阻悬置频变特性表:按「悬置编号 / 频率 / 动刚度比 / 滞后角」四个字段填写,就相当于把论文图 2 那条实测曲线搬进了模型。它只作用在该悬置的 w(主承载)方向,与论文的处理方式一致;表留空时,计算就退回常值刚度模型。
③ 工况设置:两种激励都能给
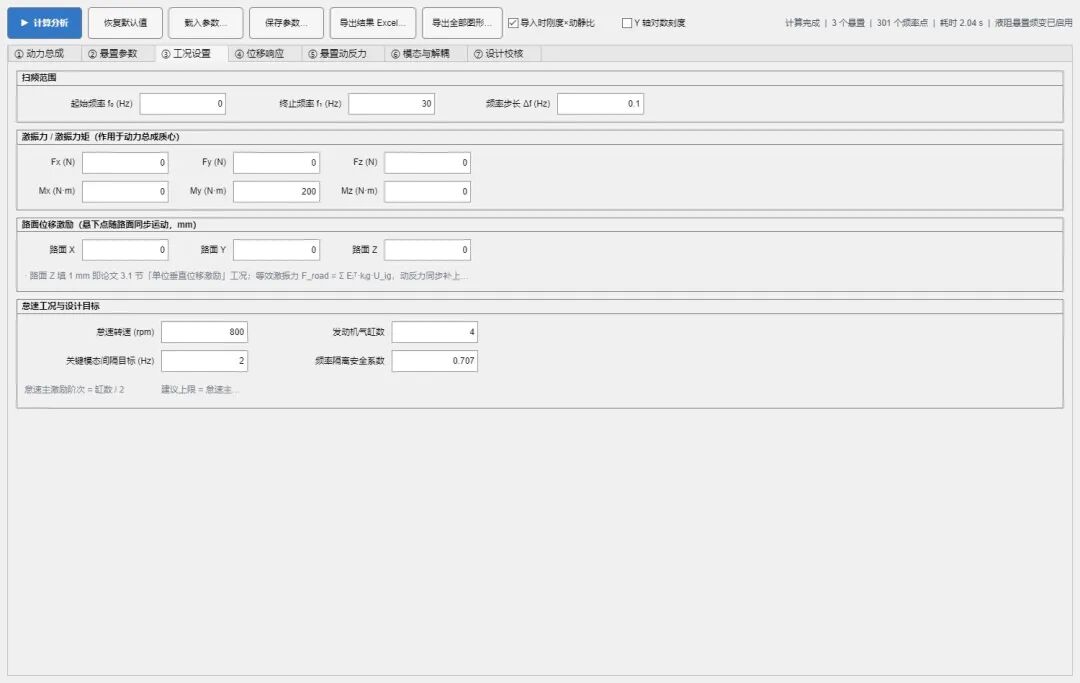
扫频范围、六分量激振力/力矩,以及论文式 (6)(7) 里的路面位移激励 —— 直接填 X/Y/Z 三向的路面位移(mm)即可。把力/力矩清空、只给垂向 1 mm,就是判据 1 的工况。
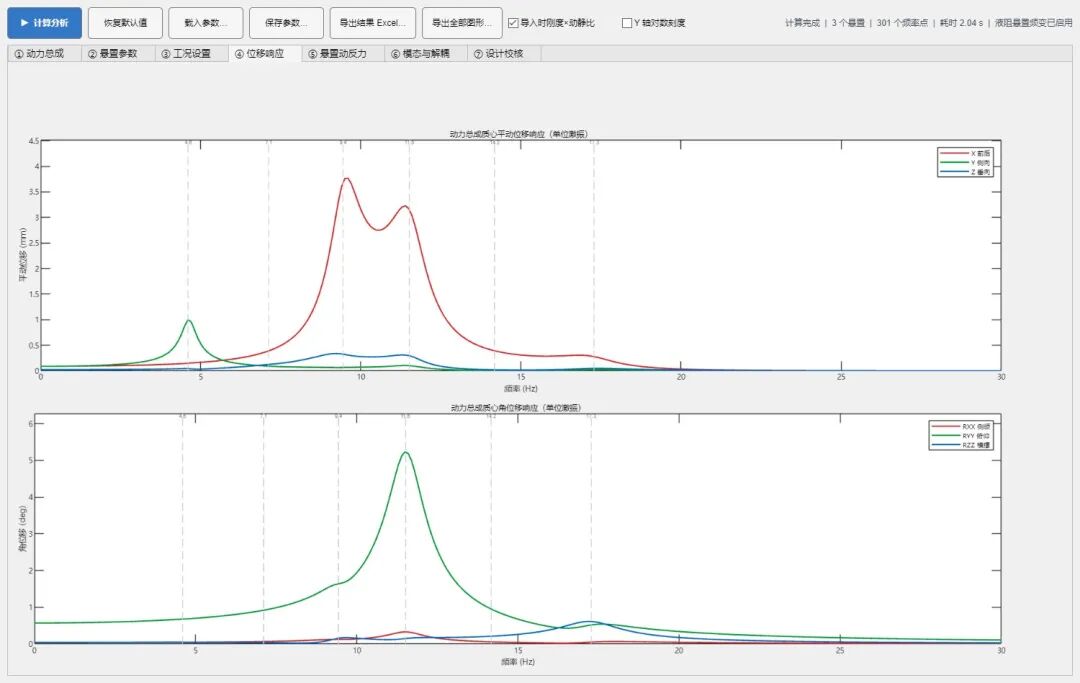
④⑤⑥ 结果页
位移与角位移频响、各悬置动反力频响、六阶模态的频率/主振方向/解耦率与六个方向的能量分布,都是算完即出。曲线可以切对数纵轴,方便看小量级的频段。
⑦ 设计校核:两条判据一键出结论
这一页把前面两条判据做成了按钮。填入路面位移幅值、校核扭矩和两个限值,点「执行校核」,直接给出峰值、峰值频率、是否通过。
同时它会做一件更有用的事:把「全部退化为橡胶悬置」的对照工况一起算出来,两列并排。这样液阻悬置到底带来了多少收益、有没有达到判据要求,一眼就能比较 —— 也就是前面说的「正确的比较基准」。
08几个能省半天的细节
Excel 参数模板直接导入。
工程上参数往往按固定格式的表格流转,软件带版面锚点自动校准(表头位置变了也能认),并且对两张表做交叉校核,导入后给一份「需要注意」的清单,而不是闷头填错。 参数可以存成 .mat。
一组参数对应一个文件,复现和版本管理都方便。 结果导出九张工作表。
参数三张、位移响应、动反力、模态解耦、校核表,再加液阻频变参数和设计校核结果,直接可以往报告里贴。 模态与解耦模块。
能量解耦率是判断「这个方向干不干净」的核心指标,软件会给出六阶模态的频率、主振方向、解耦率和六方向能量占比。
09怎么确信它算得对
工具类的文章,这一节我认为不能省。实际做过的验证有这么几层:
与既有算法逐点比对。
在液阻频变表为空、路面激励为零的退化情形下,新程序与改造前的算法逐频点结果完全一致 —— 也就是说,新增能力没有动到原有算法的地基。 准静态解析校核。
把路面位移激励给到 1 mm、力激励清零,当频率趋近 0 时,动力总成应当随路面一起刚体平移,此时各悬置的动反力必须趋近于零。程序实测的残差量级在 10⁻¹¹,与解析结论吻合。这个检查很关键:如果动反力公式里漏掉路面位移那一项,低频段会残留一个虚假的动反力,数值看上去还挺合理。 叠加原理检验。
力激励与路面位移激励同时给,结果应等于两者分别计算的叠加。 频变表的等价性检验。
只填一个频率点时,结果应当与「常值刚度 × 动刚度比、损耗因子 = tan(滞后角)」完全等价;同时做了反向对照,确认频变表确实在起作用,而不是形同虚设。 改动后的整链回归。
每次扩展功能(比如加了路面激励这一路),都会把原有的导入、导出、存盘、恢复默认等路径重跑一遍,防止按下葫芦浮起瓢。
10边界:它不做什么
运行需要 MATLAB(R2024a 实测通过)。没有 MATLAB 的环境跑不了,暂时也没有打包成独立程序的计划。 只算刚体低频范围。发动机往复惯性力那类高频、小振幅激励的隔振设计,是另一套思路,不在本工具的范围内。 液阻悬置的频变特性只作用于主承载方向(w 向),其他方向仍按橡胶主簧的常值特性处理 —— 这与论文的做法一致。 它不做优化本身。安装角寻优这类工作仍需外部的优化工具来驱动;本工具负责的是「给一组参数,把该看的曲线和判据一次算清楚」。 单位约定固定:位移 mm、角位移 °、刚度 N/mm、扭矩 N·m。跨软件搬运数据时留意这一点。
11两句话收尾
液阻悬置不是「更硬的橡胶」,它是一个频率选择性器件 —— 滞后角峰值对准了才有用,对不准反而添乱。
而把参数变成判据的那一段路,本来就不该靠人眼在六张图里找峰值。
本文涉及的两篇论文:
[1]上官文斌, 黄天平, 徐驰, 顾彦. 汽车动力总成悬置系统振动控制设计计算方法研究[J]. 振动工程学报, 2007, 20(6): 577-583.
[2]吕兆平, 吴飞, 吴川永. 基于动力总成质心位移及转角控制的悬置系统优化设计[J]. 汽车技术, 2015(9): 36-40.
文中论文图表与数据均引自上述两篇原文,版权归原作者与期刊所有,如有引用请以原文为准。
#动力总成悬置#NVH#振动控制#液阻悬置#能量解耦#CAE工具
程序编制不易,有偿获取,有意者的后台留言“动力学软件”!