
西北工业大学潘光教授团队:仿蝠鲼潜水器设计
仿蝠鲼潜水器的结构设计、运动时的流场特性、控制算法与推进机理等涉及一系列复杂问题。如何使潜水器游动特性与真鱼相似,且具备持久续航能力、环境感知能力等是仿生潜水器设计所需要解决的重要问题。
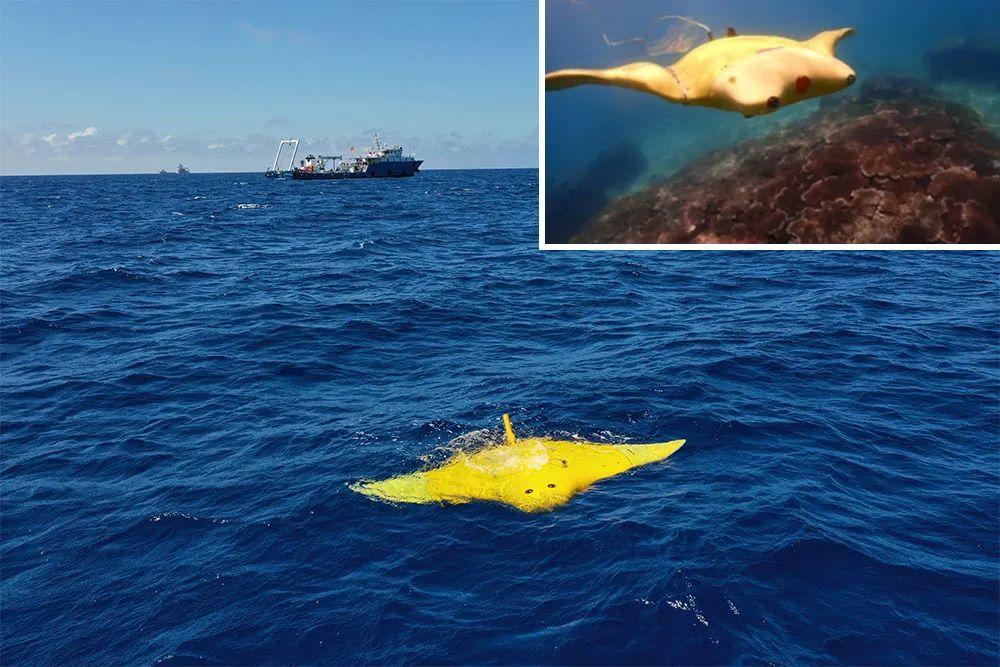

西北工业大学潘光教授团队瞄准该学科前沿,针对仿蝠鲼潜水器设计理论与方法开展了系统性研究,包括蝠鲼生物学特性、仿生推进水动力学、仿生结构设计、刚柔耦合航行动力学、仿生控制、能源与载荷系统等。目前该团队已研制出多型仿蝠鲼潜水器样机,完成了珊瑚礁保护、地形勘探、重要设施巡检、海洋牧场鱼群健康监测、复杂水域环境水文信息采集等多项水下任务。
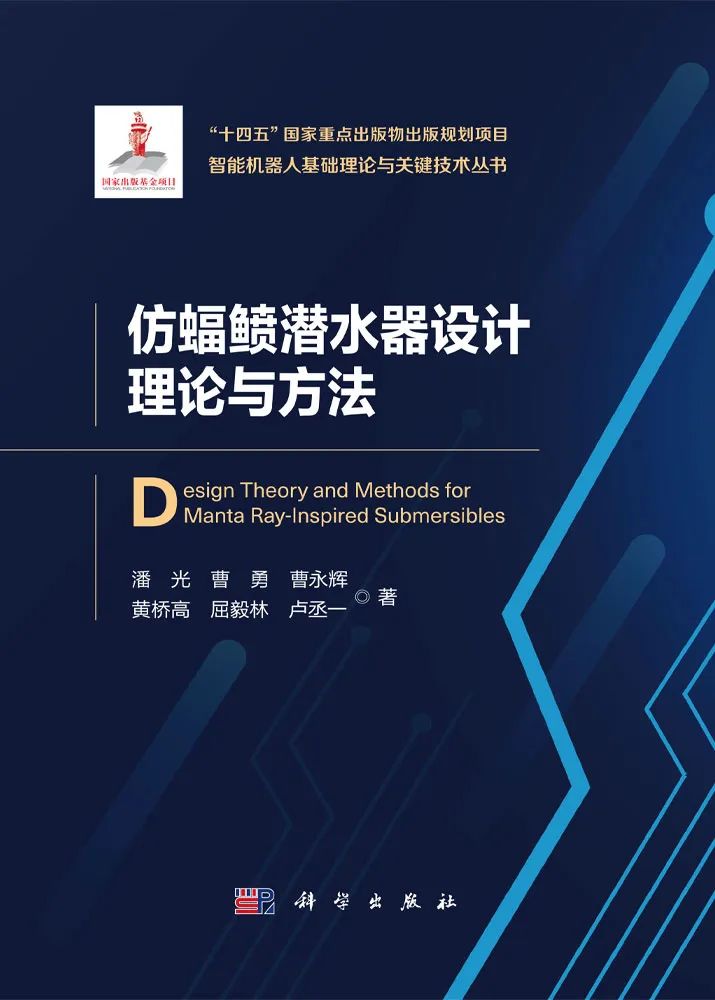
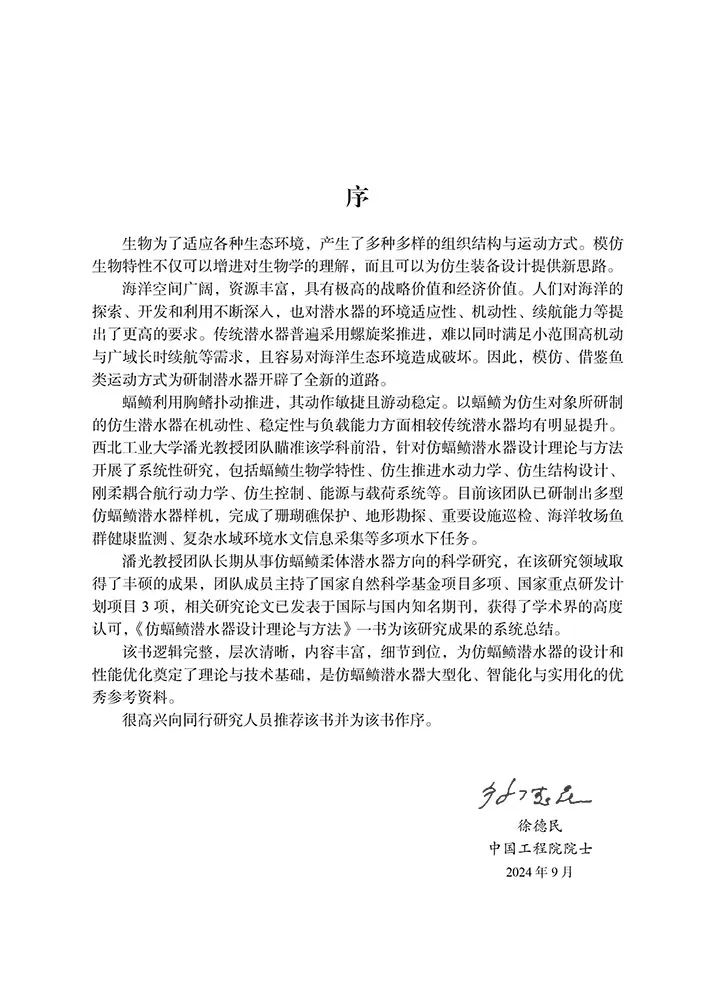
潘光教授团队长期从事仿蝠鲼柔体潜水器方向的科学研究,在该研究领域取得了丰硕的成果,团队成员主持了国家自然科学基金项目多项、国家重点研发计划项目3 项,相关研究论文已发表于国际与国内知名期刊,获得了学术界的高度认可,《仿蝠鲼潜水器设计理论与方法》一书为该研究成果的系统总结。
该书逻辑完整,层次清晰,内容丰富,细节到位,为仿蝠鲼潜水器的设计和性能优化奠定了理论与技术基础,是仿蝠鲼潜水器大型化、智能化与实用化的优秀参考资料。
徐德民
中国工程院院士
2024 年9 月
☟上下滑动查看更多
Slide for more photos
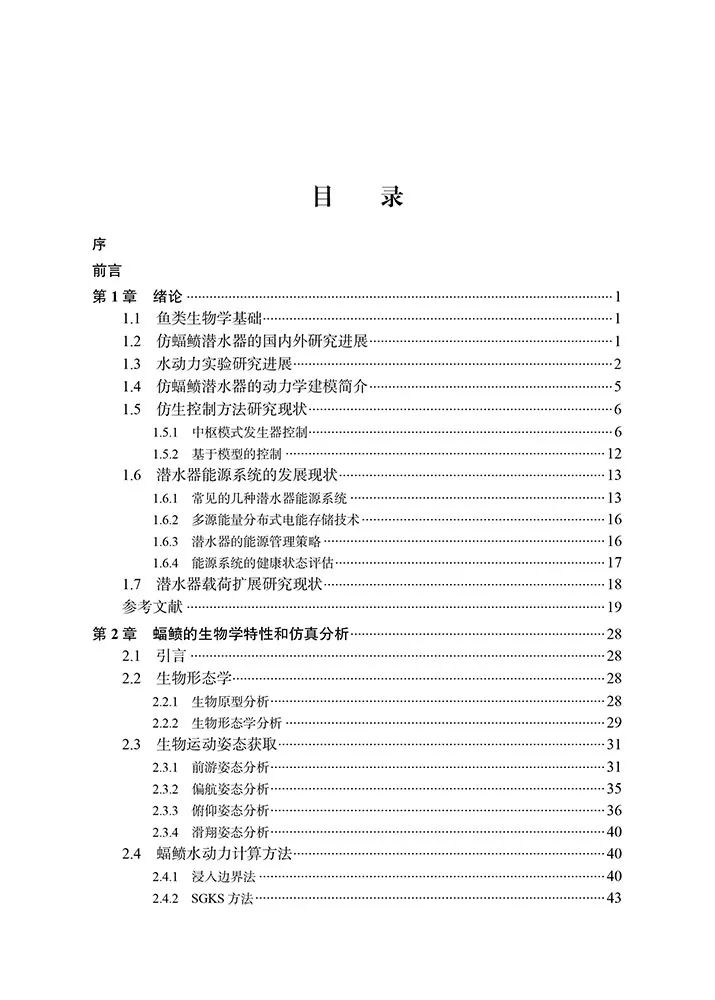
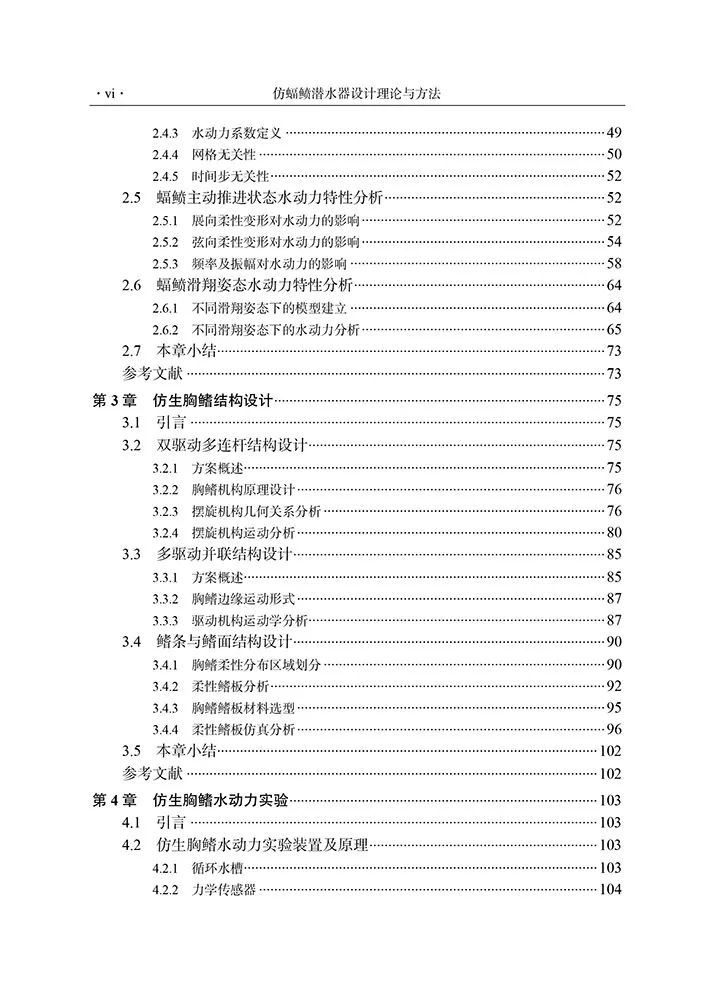
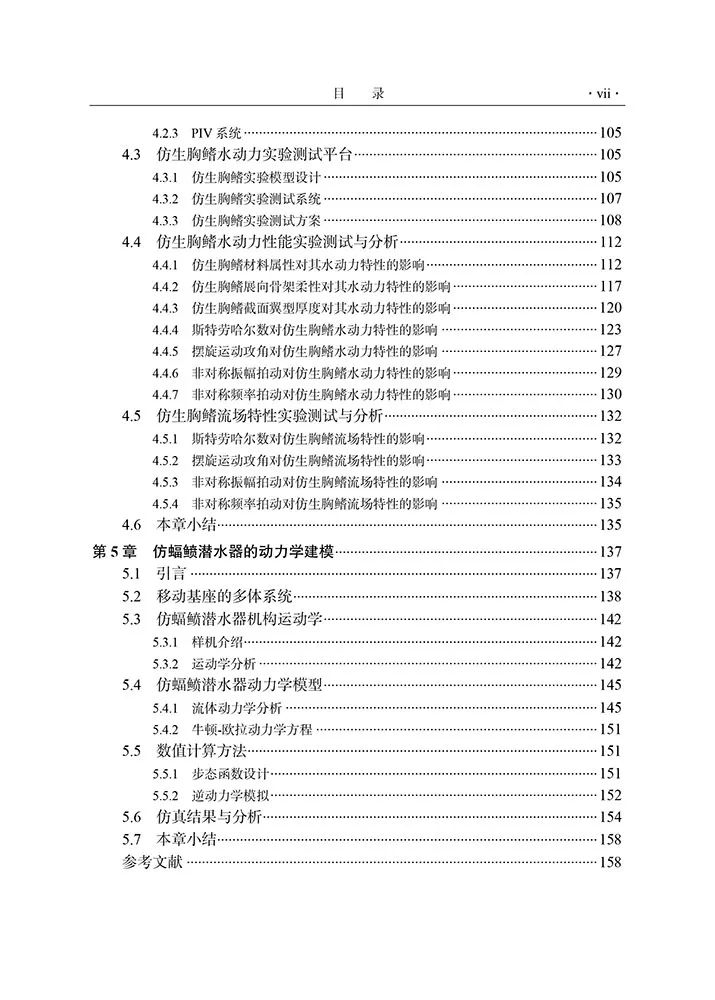
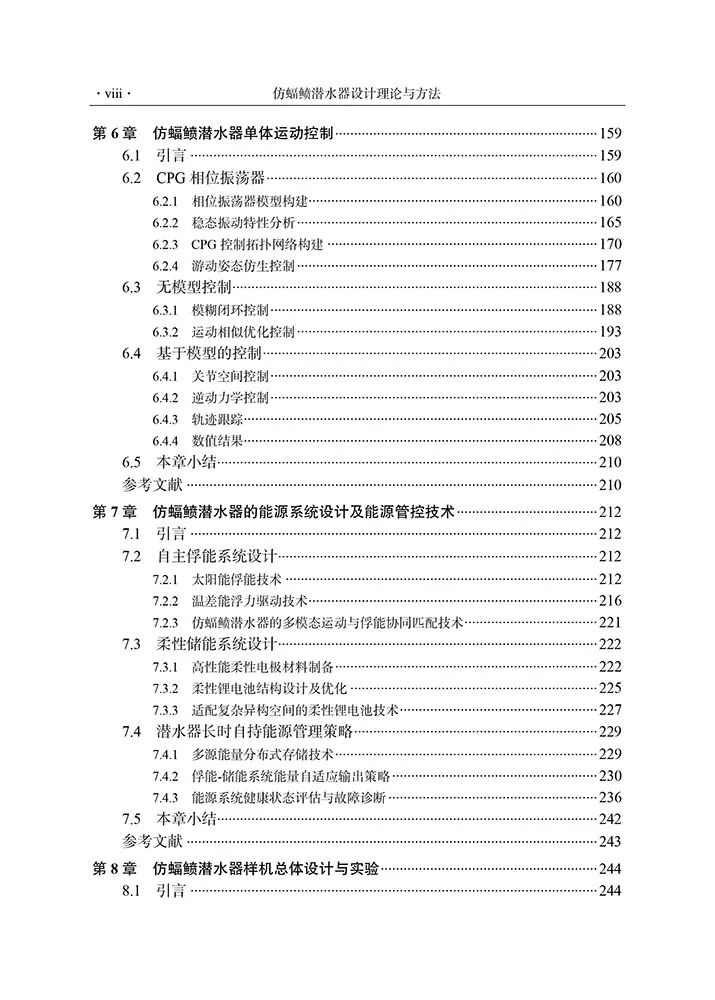
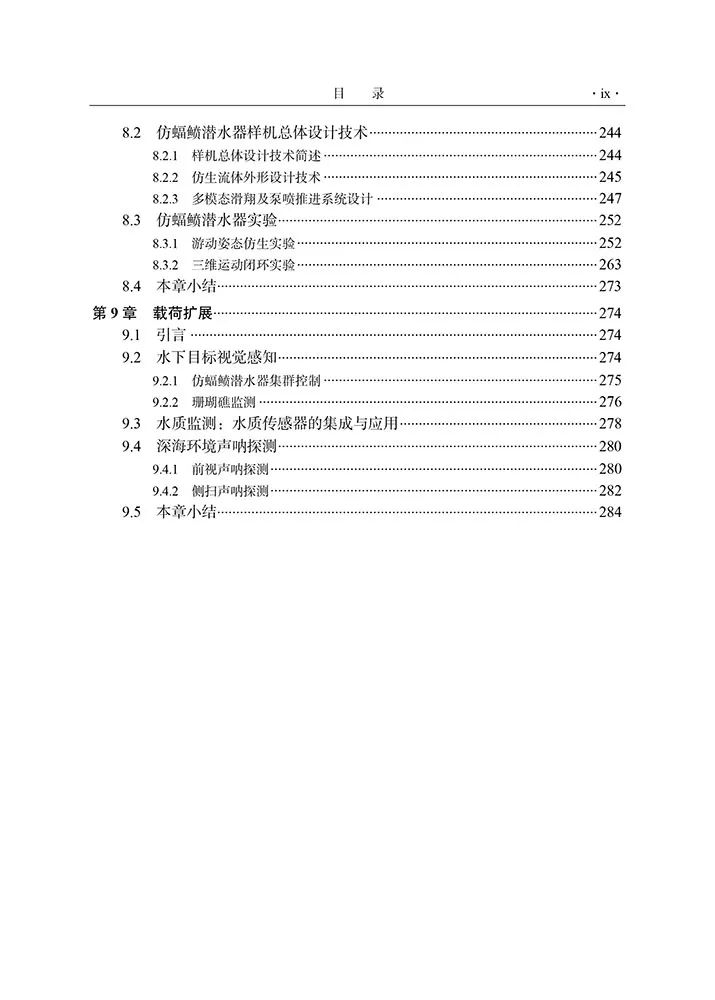
第1章概述仿蝠鲼潜水器的基础理论和整体概况; 第2章从仿蝠鲼生物学特性及水动力机理进行分析,为仿生潜水器的设计奠定基础; 第3章主要围绕仿生胸鳍结构设计展开,详细讨论潜水器胸鳍驱动结构与鳍面结构设计; 第4章开展仿生胸鳍水动力实验,为柔性胸鳍的优化设计提供科学指导; 第5章构建仿蝠鲼潜水器统一的动力学模型,为总体设计优化和仿生运动控制提供理论基础; 第6章介绍仿蝠鲼潜水器的控制技术,分别基于无模型与有模型控制方法建立仿蝠鲼潜水器的闭环控制系统,实现仿生运动控制; 第7章为了实现仿蝠鲼潜水器长时间的稳定工作,设计多源俘能和能源分布存储系统,并建立力电热多物理场耦合模型,实现能量的安全高效利用; 第8章开展仿蝠鲼潜水器样机总体设计,研制仿蝠鲼潜水器样机,并开展系统实验; 第9章系统阐述仿蝠鲼潜水器应用方面的关键技术。
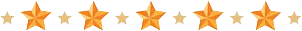
“十四五”国家重点出版物出版规划项目
智能机器人基础理论与关键技术丛书
为深入贯彻落实《“十四五”机器人产业发展规划》,加快推动机器人产业高质量发展,加强国家重大科技成果应用转化,科学出版社联合工业和信息化部产业发展促进中心策划出版“十四五”国家重点出版物出版规划项目“智能机器人基础理论与关键技术丛书”。丛书围绕国家重点研发计划“智能机器人”重点专项,内容涵盖机器人基础前沿理论、共性技术、关键技术与装备、应用示范等方面,详细介绍近年来我国在智能机器人领域研究取得的丰富成果,促进我国科研成果知识产权保护和研究成果示范推广。
 点击或识别图中二维码
可选购丛书已出版图书
(本文编辑:刘四旦)


