
2-59 主轴转速和切深怎样搭配才能避开铣削颤振?
MATLAB 全离散法单自由度 / 两自由度稳定极限切深叶瓣图程序
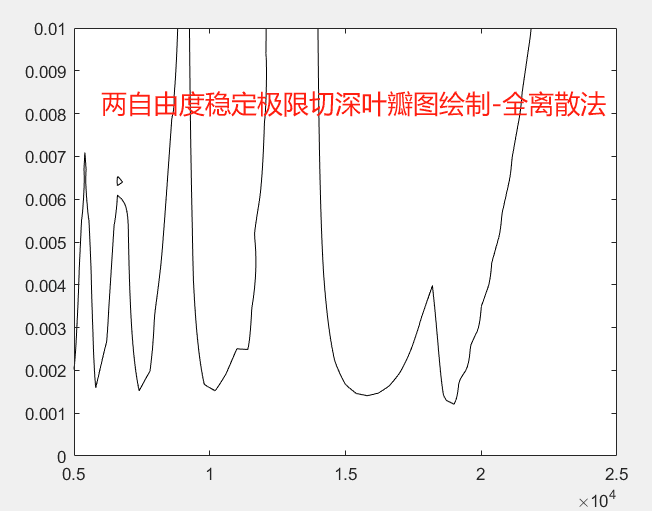
一句话介绍: 这套 MATLAB 程序面向铣削再生颤振稳定性分析,分别建立单自由度和两自由度时滞动力学模型,根据刀齿啮入区间对切削力方向系数进行数值积分,再用全离散法构造一个齿通过周期内的转移矩阵,扫描 5000~25000 rpm 主轴转速和 0~10 mm 轴向切深,最终以周期转移矩阵最大特征值模等于 1 的等值线绘制稳定极限叶瓣图。
先看它解决什么问题
铣削加工里,主轴转速更高并不一定更稳定,切深更小也并不是唯一避免颤振的办法。
原因在于铣削过程存在明显的再生效应:
上一刀齿留下的振纹,会改变下一刀齿的瞬时切削厚度;新的切削力又继续激励刀具—工件系统振动。当前一周期和后一周期的振动相互叠加后,不同主轴转速下可能出现完全不同的稳定性。
所以真正需要回答的是:
在给定刀齿数、切削力系数、径向吃刀量和结构模态参数后,某个“主轴转速 + 轴向切深”组合究竟稳定还是不稳定?
当前程序采用的完整计算链为:
结构模态参数 + 切削参数 → 确定刀齿啮入角 → 数值积分方向切削力系数 → 建立周期时滞系统 → 全离散一个齿通过周期 → 构造周期转移矩阵 → 计算最大特征值模 → 扫描转速与切深 → 提取 ρ=1 边界 → 输出稳定极限叶瓣图
工程同时提供:
单自由度稳定性计算;两自由度稳定性计算。
因此它并不是简单画一条经验曲线,而是在每一个转速—切深组合上重新进行一次周期稳定性判定。
1. 当前工程里真正有哪两个程序?
压缩包中只有两份 MATLAB 主程序,没有额外数据文件、模型文件或配置文件。
文件 | 主要作用 |
|---|---|
Full_discretization_single.m | 单自由度铣削动力学全离散稳定性计算与叶瓣图绘制 |
Full_discretization_two.m | 两自由度铣削动力学全离散稳定性计算与叶瓣图绘制 |
两个程序的总体思路一致:
切削参数设置 → 方向系数积分 → 建立状态矩阵 → 遍历主轴转速 → 遍历切深 → 构造一个周期转移矩阵 → 求特征值 → 绘制 ρ=1 等值线
主要区别在于:
单自由度只考虑一个振动方向,两自由度同时考虑 x、y 两个方向及切削力方向之间的耦合。
2. 当前程序使用了什么默认铣削参数?
两份脚本采用相同的主要物理参数。
参数 | 当前值 | 含义 |
|---|---|---|
刀齿数 N | 2 | 两刃铣刀 |
Kt | 6×10⁸ N/m² | 切向切削力系数 |
Kn | 2×10⁸ N/m² | 法向切削力系数 |
固有频率 | 922 Hz | 程序内部转换成角频率 |
阻尼比 ζ | 0.011 | 相对阻尼 |
模态质量 mₜ | 0.03993 kg | 动力学质量参数 |
径向吃刀比 aD | 0.05 | 当前径向切入比例 |
up_or_down | -1 | 当前采用顺铣 |
主轴转速范围 | 5000~25000 rpm | 叶瓣图横向扫描范围 |
轴向切深范围 | 0~0.01 m | 即 0~10 mm |
程序中的角固有频率为:
ω₀ = 922×2π ≈ 5793.10 rad/s
由当前质量、阻尼比和固有频率换算,两自由度程序建立的单方向等效参数约为:
刚度 K ≈ 1.34×10⁶ N/m
阻尼 C ≈ 5.09 N·s/m
两自由度模型在 x、y 两个方向上使用相同的质量、阻尼和刚度,并通过切削力方向系数形成两个方向之间的耦合。
3. 5% 径向吃刀量怎样决定刀齿真正参与切削的角度?
当前参数:
aD = 0.05
并设置:
up_or_down = -1
也就是源码中的顺铣模式。
此时程序计算:
φst = acos(2aD - 1)
φex = π
代入 aD=0.05 后:
φst ≈ 154.16°、φex = 180°
所以当前条件下,一个刀齿真正参与切削的角度区间大约只有:154.16°~180°
即约:25.84°
程序随后定义一个很直接的啮入函数:
当前刀齿角度位于切削区间内:g=1;
不在切削区间内:g=0。
这一步非常重要,因为铣削力不是整个刀齿旋转周期都存在。
如果把程序切换到逆铣,即:up_or_down = 1
程序会改用:φst = 0、φex = acos(1 - 2aD)
也就是说,铣削方式改变后,真正参与数值积分的角度区间也会随之改变。
4. 为什么程序要先对切削力方向系数做数值积分?
铣削过程中,刀齿方向一直在旋转。
因此同样大小的切削力,在不同刀齿角度下投影到结构振动方向上的分量并不相同。
当前程序没有把方向系数看成常数,而是把一个齿通过周期离散成:k = 40 个区间
每一个区间内部又进一步设置:intk = 20 个数值积分子步
对于当前 N=2:Δφ = 2π/(Nk) = π/40 ≈ 4.5°
而每个离散区间内部又细分为 20 份,所以方向系数计算实际上在更细的角度尺度上判断刀齿是否处于切削区。
单自由度程序计算的核心方向系数可以概括为:
hᵢ ≈ Σ g(φ)[Kt cosφ + Kn sinφ]sinφ / intk
这里的关键不是公式本身,而是:
只有处于真实啮入区间内的角度点才会进入切削力方向系数计算。
因此径向吃刀比、顺铣/逆铣方式、刀齿数以及 Kt、Kn 都会直接影响后面的稳定性结果。
5. 两自由度程序为什么要计算四组方向系数?
单自由度只需要一个方向上的反馈,因此使用 h_i。
两自由度需要描述 x、y 两个方向的切削力和振动耦合,所以程序分别计算:
系数 | 当前源码中的关系 |
|---|---|
hxx | g(Kt cosφ + Kn sinφ)sinφ |
hxy | g(Kt cosφ + Kn sinφ)cosφ |
hyx | g(-Kt sinφ + Kn cosφ)sinφ |
hyy | g(-Kt sinφ + Kn cosφ)cosφ |
于是每一个离散时间点都会形成一个二维切削方向矩阵。
它解决的是:
x 方向位移不仅可能产生 x 方向切削力,也可能经过刀齿方向投影产生 y 方向作用;y 方向同理。
所以两自由度版本比单自由度版本多出来的关键并不是简单“多算一个方向”,而是增加了:
x ↔ y 切削方向耦合。
6. 铣削颤振为什么会变成一个“时滞”问题?
这是整个稳定叶瓣图最核心的物理机制。
两片相邻刀齿之间存在一个齿通过时间。
当前程序计算:τ = 60/(oN)
其中:
o:主轴转速,单位 rpm;
N:刀齿数;
τ:相邻刀齿之间的时间延迟。
当前 N=2。
当主轴转速为 5000 rpm 时:τ = 6 ms
当主轴转速为 25000 rpm 时:τ = 1.2 ms
也就是说:
主轴转速一变,再生颤振系统中的时间延迟也跟着变化。
铣削再生项可以直观理解成:
当前切削响应 ← 当前振动 - 一个齿通过周期之前的振动
因此整个系统不再只是普通的常微分方程,而包含:x(t - τ)
这样的延迟状态。
这也是稳定边界为什么会随主轴转速出现一瓣一瓣变化,而不是简单随转速单调上升或下降的原因。
7. 全离散法到底在这里离散了什么?
程序首先把一个齿通过周期 τ 分成:40 个离散区间
因此:Δt = τ/40
当前扫描范围内:
5000 rpm 时,Δt≈0.15 ms;
25000 rpm 时,Δt≈0.03 ms。
在每个小时间区间内,程序使用相邻两个采样位置上的切削系数构造:
当前状态反馈矩阵 A;
延迟状态反馈矩阵 B。
然后根据相邻端点的 A、B 值建立线性变化关系。
结构本身的自由响应则由:
Φ₀ = exp(A₀Δt)
计算。
源码还进一步计算 phi1、phi2、phi3,用于把当前区间里的时变切削项和延迟项一起积分进离散状态转移关系。
每个小区间最终被整理成三个核心传递部分:
E1:当前状态对下一步的贡献
E2、E3:历史延迟状态对下一步的贡献
于是一个连续的周期时滞系统,被转换成可以通过矩阵连续相乘处理的离散系统。
这正是当前程序“全离散法”的核心。
8. 程序怎样把 40 个小区间重新拼成一个完整周期?
两份程序都会先建立扩展状态矩阵 D。
单自由度:D 为 82×82
因为:2m + 2 = 2×40 + 2 = 82
两自由度:D 为 84×84
因为:2m + 4 = 2×40 + 4 = 84
这里扩展出来的状态不只是当前时刻的位移和速度,还需要保存一段历史状态,用于表达:t - τ
处的再生反馈。
每计算完一个离散区间,程序都会执行:Fi = D × Fi
连续完成 40 次以后,Fi 就代表:
系统经过完整一个齿通过周期之后,扩展状态如何从周期起点映射到周期终点。
因此后面的稳定性判定,只需要研究这个周期转移矩阵。
9. 最后到底依据什么判断“稳定”?
程序对每一个:主轴转速 o + 轴向切深 w
组合,都重新得到一个周期转移矩阵 Fi。
随后计算:ρ(Fi) = max|λⱼ(Fi)|
源码对应:max(abs(eig(Fi)))
结果保存到矩阵:ei(x,y)
这个数就是周期转移矩阵的最大特征值模,也可以理解成当前工况下最危险的 Floquet 乘子模。
判断规则非常清楚:
ρ < 1:扰动经过周期传播后逐渐衰减,属于稳定区;
ρ = 1:位于稳定极限边界;
ρ > 1:扰动逐周期放大,进入不稳定颤振区。
所以当前程序最后并不是直接计算一个“极限切深公式”。
它实际上先在二维参数平面上得到一整张:ρ(主轴转速,切深)数值地图。
然后再从这张地图中提取:ρ=1的等值线。
10. 单自由度版本具体扫描得有多细?
Full_discretization_single.m 设置:
stx = 400、sty = 200
主轴转速:5000~25000 rpm
所以转速步长为:50 rpm
总计:401 个转速点
切深:0~10 mm
所以切深步长为:0.05 mm
总计:201 个切深点
整个参数平面共有:401×201 = 80601 个工况点
每一个点都需要:构造 40 个离散区间 → 连乘转移矩阵 → 求周期矩阵特征值
所以单自由度脚本虽然动力学维数较低,但使用了相当细的二维扫描网格。
它最终得到三个主要矩阵:
ss:主轴转速;dc:轴向切深;ei:最大特征值模。
11. 两自由度版本和单自由度版本有什么区别?
Full_discretization_two.m 不再使用 2×2 的基础状态矩阵,而是建立:
4×4 的 A0
同时定义:
M = diag(mₜ,mₜ)
C = diag(2mₜζω₀,2mₜζω₀)
K = diag(mₜω₀²,mₜω₀²)
也就是显式建立 x、y 两个振动方向。
切削反馈矩阵中则同时写入:
hxx;hxy;hyx;hyy。
因此形成:
二维结构振动 + 二维切削力方向耦合 + 再生时滞
的稳定性模型。
由于计算维数提高,两自由度程序当前使用了更粗的扫描网格:
项目 | 单自由度 | 两自由度 |
|---|---|---|
转速离散步数 | 400 | 50 |
转速实际点数 | 401 | 51 |
转速间隔 | 50 rpm | 400 rpm |
切深离散步数 | 200 | 100 |
切深实际点数 | 201 | 101 |
切深间隔 | 0.05 mm | 0.1 mm |
扩展转移矩阵 | 82×82 | 84×84 |
因此:
两份程序研究的是同一个稳定性问题,但当前源码为了控制两自由度计算量,主动降低了转速和切深扫描分辨率。
还有一个需要理解的当前模型条件:
两自由度程序的 x、y 方向使用完全相同的质量、固有频率和阻尼参数,结构矩阵本身没有设置不同方向的模态差异;当前二维耦合主要来自切削力方向矩阵。
12. 最终叶瓣图是怎样从计算结果里画出来的?
两份脚本最后都调用:contour(ss,dc,ei,[1,1],'k')
它的含义非常直接:
只提取ei=1这一条稳定极限等值线,并使用黑色曲线绘制。
因此最终图中的:
横坐标数据来自 ss,单位是 rpm;
纵坐标数据来自 dc,源码单位是 m;
0.01 m 对应 10 mm;
黑色曲线就是稳定和不稳定区域之间的临界边界。
当前源码没有继续填充稳定区和不稳定区,也没有设置 xlabel、ylabel、标题或图例。
所以程序输出的重点就是:
稳定极限叶瓣边界本身。
当前压缩包中没有附带预先保存的 Figure、图片或数值结果文件,因此这里不凭空给出某个转速下的具体极限切深峰值;实际叶瓣位置由当前脚本运行得到的 ei=1 等值线确定。
13. 为什么稳定边界会形成“叶瓣”而不是一条平滑直线?
叶瓣形状来自两个因素同时变化。
第一,主轴转速改变后:
τ = 60/(oN)
也随之改变。
第二,一个齿周期以前留下的振纹,会和当前刀齿产生的振动存在不同相位关系。
某些转速下,这种相位关系会使再生效应得到削弱,因此系统能够允许更大的切深;
另外一些转速下,再生作用会增强,很小的切深也可能越过稳定边界。
因此稳定极限并不是:
转速越高 → 允许切深越大
这样的简单单调关系,而会出现:
稳定极限升高 → 降低 → 再升高
的周期性叶瓣结构。
这也是稳定叶瓣图最有价值的地方:
它不仅告诉你“切得浅一点”,还能够帮助寻找允许更大稳定切深的主轴转速区间。
14. 哪些参数最值得修改?
当前程序最适合做参数敏感性实验,因为所有关键参数都直接集中在脚本前部。
参数 | 当前值 | 为什么值得改 | 调整后的主要影响 |
|---|---|---|---|
Kt、Kn | 6×10⁸、2×10⁸ N/m² | 决定切削反馈强度 | 直接改变稳定极限位置 |
aD | 0.05 | 决定径向啮入比例 | 改变进/退刀角和周期方向系数 |
up_or_down | -1 | 当前为顺铣 | 切换顺铣/逆铣后啮入角区间改变 |
N | 2 | 决定齿通过周期 | 同一转速下改变时间延迟 τ |
w0、zeta、m_t | 922 Hz、0.011、0.03993 kg | 描述结构模态特性 | 改变系统动态响应和稳定叶瓣 |
k、intk、stx、sty | 40、20,扫描步数见各脚本 | 控制离散和参数扫描精度 | 更细通常能得到更密的边界数据,但计算量也增加 |
如果只是想修改显示范围,则可以调整:
o_st、o_fi和:w_st、w_fi
它们分别控制主轴转速和切深扫描区间。
15. 这套程序适合用在哪里?
用途一:铣削稳定叶瓣图学习与算法验证
程序把:
刀齿啮入 → 周期切削系数 → 时滞 → 全离散 → 特征值稳定判定
完整串在一个脚本中。
因此非常适合理解全离散稳定性方法到底怎样从动力学方程走到叶瓣图。
用途二:研究切削参数对稳定边界的影响
可以直接修改:Kt、Kn;
径向吃刀比;顺铣/逆铣;刀齿数;主轴转速范围;轴向切深范围。
然后观察叶瓣边界怎样移动。
用途三:研究结构模态参数变化
可以改变:固有频率;阻尼比;模态质量。
用于观察结构刚度、阻尼和模态特性变化对颤振稳定域的影响。
用途四:比较单自由度与二维切削耦合结果
工程已经分别提供一自由度和两自由度版本,可以直接比较:
仅考虑单方向响应与:同时考虑 x、y 切削力方向耦合
之后稳定边界发生的变化。
不过需要注意:
当前程序属于参数化理论稳定性仿真。两自由度版本的 x、y 结构动态参数目前设置为相同值,也没有包含现场机床更复杂的多模态频响、非线性切削、刀具跳动等因素。
因此它非常适合算法学习、稳定性分析和参数趋势研究;如果用于具体机床工艺窗口预测,还需要把真实结构模态参数和实际切削力系数替换到当前模型中,并结合实验进行验证。
16. 怎么运行?
将两个 .m 文件放在 MATLAB 当前工作目录中即可分别运行。
单自由度版本执行:Full_discretization_single
两自由度版本执行:Full_discretization_two
程序不需要额外导入数据。
运行过程中会依次完成:
参数初始化 → 数值积分切削方向系数 → 主轴转速循环 → 切深循环 → 全离散转移矩阵计算 → 特征值求解 → 等值线绘制
循环过程中,源码还会在命令窗口输出剩余的转速循环计数,用于观察当前计算进度。
需要特别注意的是,两份源码第 4 行都执行了:syms Xi
虽然变量 Xi 在后面的稳定性数值计算中没有继续使用,但按原文件直接运行时,该语句会调用 MATLAB 的符号变量功能,因此当前原始脚本运行环境需要能够执行syms。
程序计算结束后自动建立 Figure,并使用黑色等值线绘制:ρ(Fi)=1
对应的稳定极限叶瓣边界。
17. 一句话看懂这个项目
这是一个铣削再生颤振稳定叶瓣图程序:它以两刃铣刀、Kt=6×10⁸ N/m²、Kn=2×10⁸ N/m²、922 Hz 固有频率、0.011 阻尼比、0.03993 kg 模态质量和 5% 径向吃刀比为默认条件,先根据顺铣啮入区间对周期切削方向系数进行数值积分,再把一个齿通过周期划分成 40 个区间,通过全离散法构造周期转移矩阵,并以最大特征值模 ρ<1、ρ=1、ρ>1 分别判断稳定、临界和不稳定状态;单自由度程序以 50 rpm 和 0.05 mm 的网格扫描 5000~25000 rpm、0~10 mm 区域,两自由度版本进一步加入 x/y 切削方向耦合,最终都通过 ρ=1 等值线输出稳定极限切深叶瓣图,适合用于铣削颤振理论学习、全离散算法验证以及切削参数和结构模态参数的稳定性敏感性分析。


