定位+IF强拖+切换策略+滑模观测器SMO的无位置传感器控制:常见问题与解决方案
前言:本期文章主要讨论:定位+IF强拖+切换策略+SMO三段式全速域无感控制在开发、测试过程中常见问题与解决方案的讨论。
一、引言
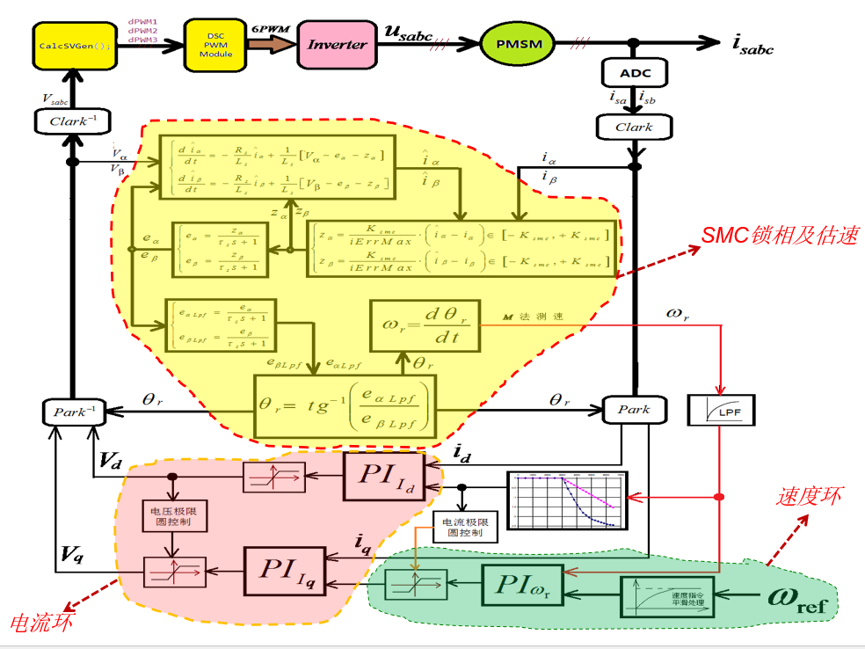
图1.1 永磁同步电机经典三段式全速域无感控制方案
在前几期文章中主要介绍了定位、强拖、速度闭环启动的全速域无感控制方案,有一定的优势,但在实际应用中,通常存在一些影响控制平稳运行的因素。因此在本期文章中,将分析讨论一些常见的实际问题,并提出相应的解决方案。
三段式无感控制方案存在的一些常见问题如下:
1、定位存在偏差,转子启动存在反转的问题;
2、启动问题;
3、切换瞬间存在速度突变的问题;
4、滑模观测器本身固有的抖振问题;
二、定位
永磁同步电机的初始位置辨识直接影响到电机的启动和运行过程中的控制性能,如果不能准确地的辨识,与控制轴之间存在一个角偏差theta,会造成启动转矩减小,有可能导致失步、出现转子位置突变和造成转子轴反转的风险,影响电机启动的平顺性。
常见的定位策略主要有预定位法、电压矢量脉冲注入法和高频注入法,在工程实践中前两种方法比较常见。具体实现可以参考:
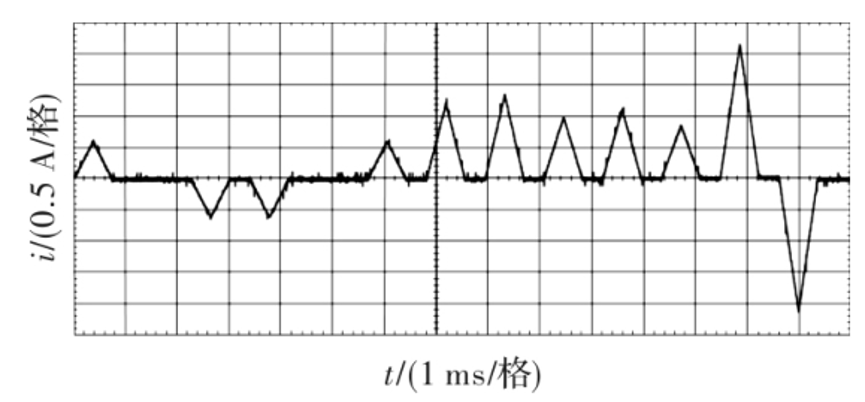
图2.1 相电流响应波形
该方法属于电压矢量脉冲注入法,多轮注入和增加限制条件,确保辨识的转子初始位置角的准确性,克服传统注入法存在的准确性低、检测周期长和电机转子旋转的问题。
三、IF启动性能分析
电机的启动本质在于电机的运动方程:
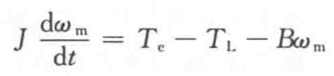
运动方程主要体现电机的电磁转矩用来克服负载转矩和静摩擦转矩之后,剩余的部分再除以转动惯量J后才会生成dwm/dt用于推动电机旋转。
FOC从本质上说就是功角等于90°的控制策略,当功角等于90°时,q轴电流最大,输出的电磁转矩Te达到最大,IF控制的理论核心也是功角自适应。IF启动不足的原因在于,手动累加角度和转子真实角度之间的相位差theta波动,而Te正比于iq*cos(theta),会造成输出转矩Te的不稳定。
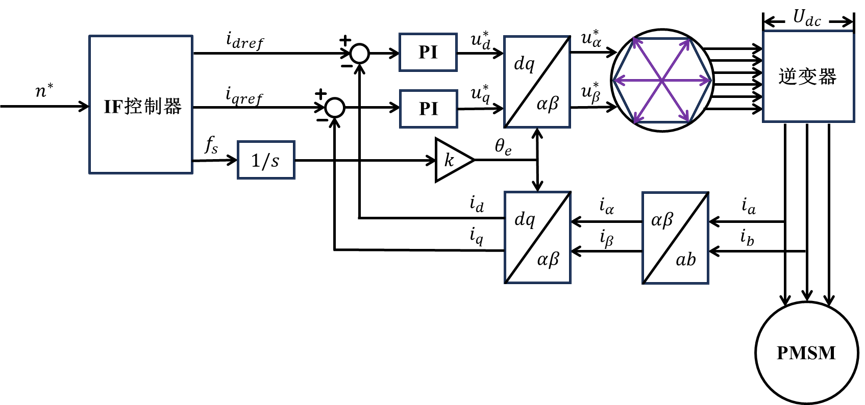
图3.1 IF控制策略框图
IF强拖阶段,q轴电流的给定值可以尽可能的设计大一些,这样的话,theta也会大一些,功角有足够大的调节空间,所以IF的抗负载扰动的能力会强一些。
四、切换策略
切换是三段式控制的核心,如果硬切的话,电流、电压都会产生突变,造成速度不稳定和转矩不可控,可以说是全速域控制过程中的一个“盲区”。
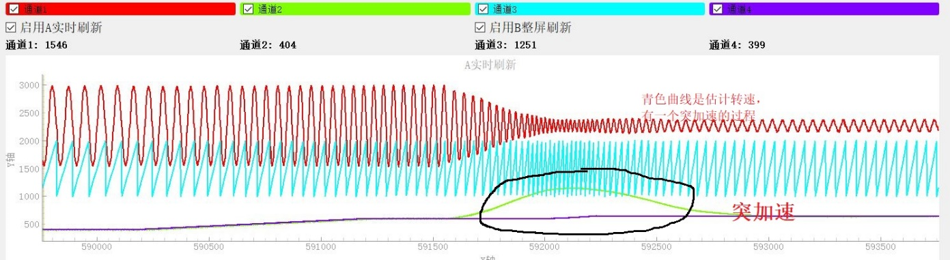
图4.1 硬件测试实验图:切换瞬间速度突加速
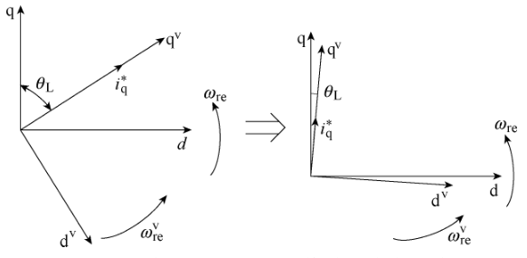
图4.2 理想的控制策略切换前的准备状态
在切换过程中,由于影响力矩输出的变量太多,会导致切换瞬间力矩和速度突变,这会造成:
1)空载时,切换过程中速度会先迅速增加后渐渐稳定;
2)重载时,切换运行过程中可能驱动力矩不够,导致切换失败。
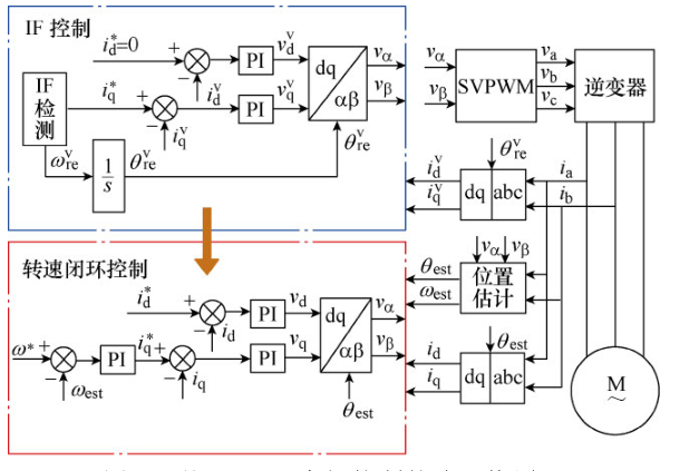
图4.3 基于双dq空间控制策略切换原理图
现有的切换策略有双dq轴切换、降q轴电流切换,在一定程度上通过电压、电流的分配保证功率在切换的瞬间不发生变化,也就保证速度不会发生突变。
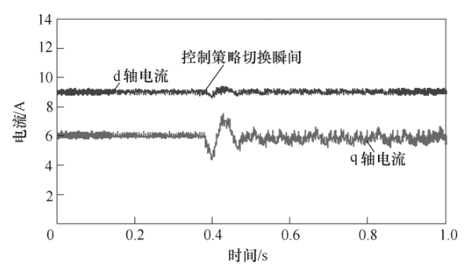
图4.4 控制策略切换过程中的d、q轴电流
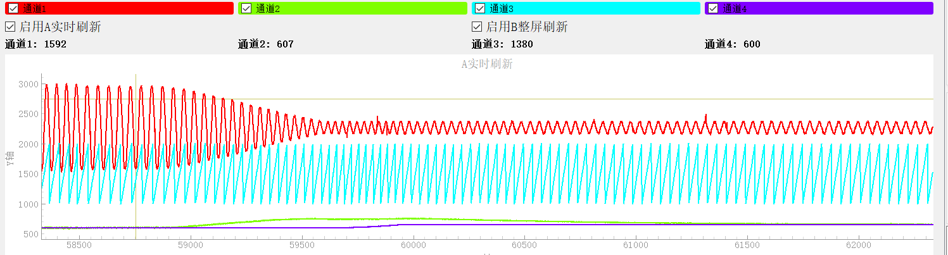
图4.5 双dq轴切换的测试实验图
五、滑模观测器
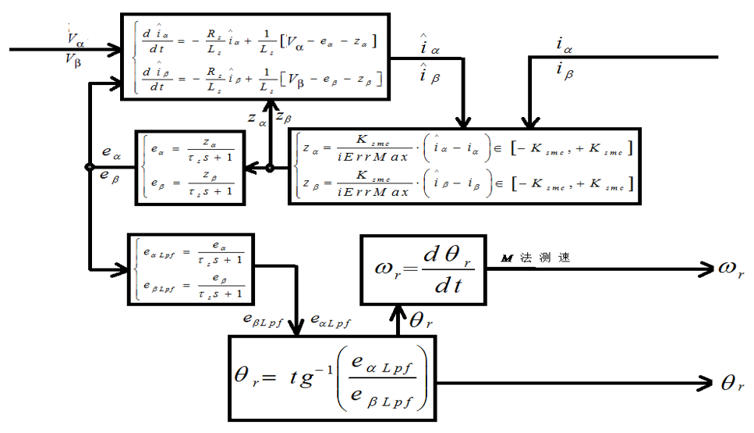
图5.1 滑模观测器的实现
传统的二阶滑模观测器存在固有的抖振的问题,图(5.1)将第一次计算得到的反电势进行LPF处理,共同承担反电势改善下一步的电流预测,不必完全依赖瞬时电流误差来纠正。合理设计结构有助于减轻滑模校正的负担,降低抖动。
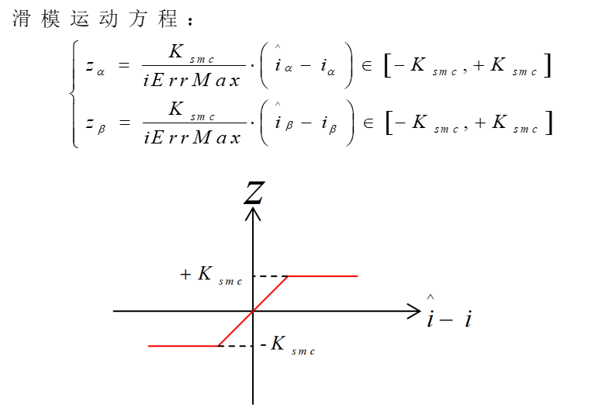
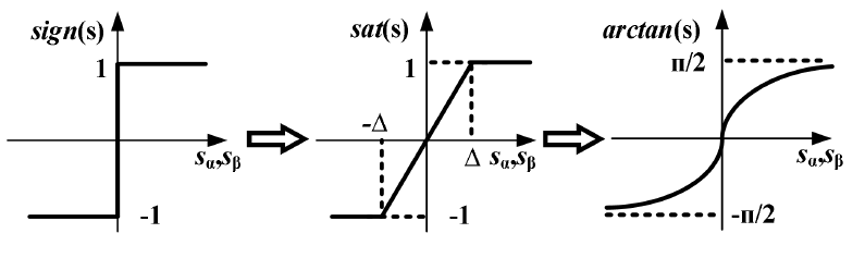
图5.2 滑模面函数的设计
滑模变结构控制在本质上是不连续的开关控制,使得电机引入额外的电压、电流噪声信号,引起系统发生抖动。由频繁切换引起的抖动对于矢量控制在低速区域运行也是有害的,将会引起较大的转矩脉动。滑模面函数可以设计成饱和函数,可以减轻因为高频开关控制引起的抖振问题。
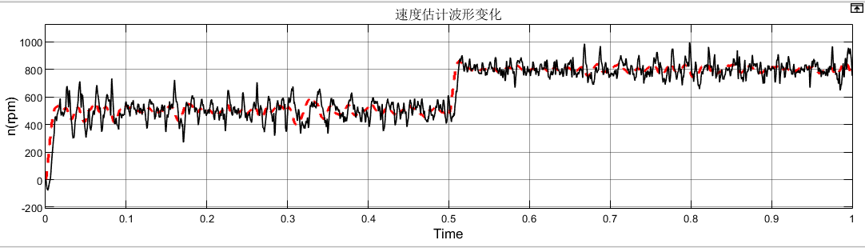
## 滑模面函数a、sign();
## 滑模面函数b、饱和函数;
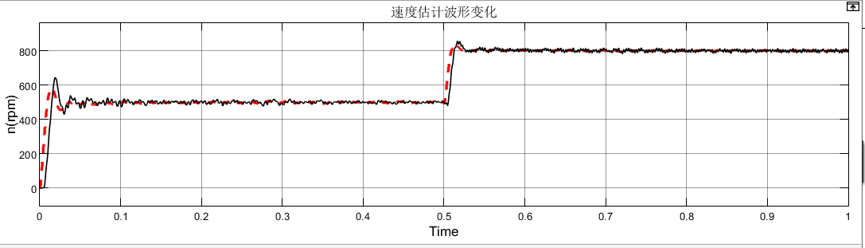
从上述一组波形对比,滑模面采用饱和函数,在估算速度上可以减少脉动。