
HyperMesh 映射网格划分是什么?看懂映射体核心概念
网格质量是直接决定有限元仿真的求解精度与计算效率,六面体网格因为单元规整、计算精度高,一直是结构仿真工程师的追求,而映射网格划分,就是HyperMesh中用来生成六面体网格的核心手段。
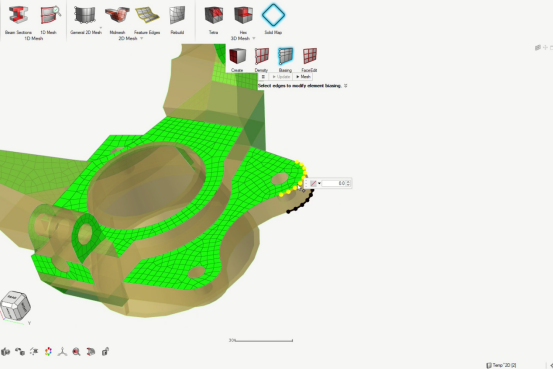
一、映射网格划分的核心目标
映射网格划分,核心目的是生成以六面体单元为主的实体网格。理想状态下实现六面体网格,实际工程中,允许少量棱柱、金字塔、四面体单元做补缺。
最大化六面体单元占比,利用六面体单元规整的特性,降低计算复杂度,同时兼顾求解精度与计算效率。
二、搞懂映射体,是映射网格的前提
想要用好映射网格,首先要理解映射体这个核心概念。
映射体由“源面”沿着一条拉伸路径扫掠生成的几何体。
简单理解:选取一个或者多个组合曲面作为源面,沿着连续直线或者曲线路径拉伸,扫掠出来的空间实体,就是映射体。
举个例子:圆形源面沿直线拉伸得到圆柱体,复杂曲面沿着曲线轨迹拉伸,可以得到异形映射体。
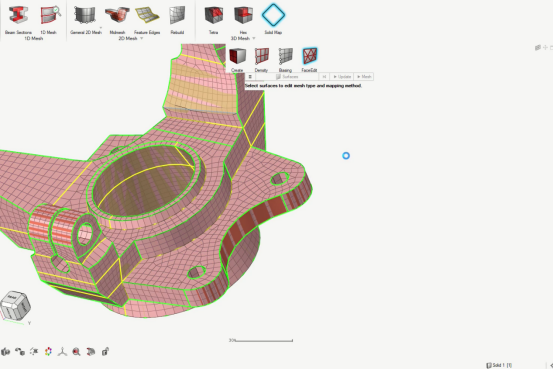
HyperMesh映射体两大判定条件
1.拉伸路径不能存在干扰:
拉伸路径相当于源面运动的轨道,必须是连续直线/曲线,路径不能出现交叉。一旦路径发生交叉干涉,源面拉伸就会“撞车”,无法形成合格映射体。
2.源面与目标面规则要求:
源面可以是单个或者多个平面、曲面组合,但是目标面只能有一个。
源面定义起始形状,目标面限定终点形状,保证拉伸过程几何形态可控,这是映射网格顺利生成的基础。
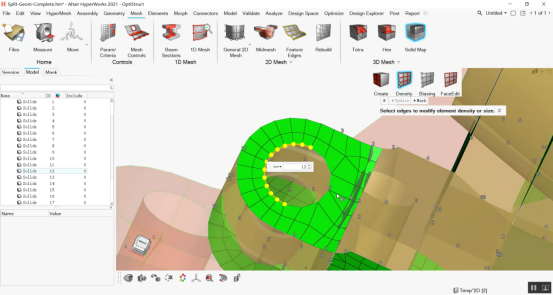
实际工程建模时,复杂零件需要我们把整体几何切分拆解成多个映射体,再分别做映射网格。
理解映射体定义和判定规则,是掌握HyperMesh映射网格划分的第一步。合理拆分实体,才能得到高质量的六面体网格,为后续有限元求解大侠坚实基础。
登录后免费查看全文
著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2026-10-23
最近编辑:49分钟前
Altair正版软件代理商


相关推荐
最新文章
热门文章
