多体动力学仿真包含哪些核心模块?一文看懂
在机械系统研发领域,多体动力学仿真可以精准解析复杂机构的运动规律与运动特性,是产品优化设计、性能验证的重要手段。整套仿真体系围绕运动学、动力学理论搭建,主要不包含机构运动仿真,静动载荷提取、k&C操稳平顺仿真三大核心模块,下面为大家逐一解析。
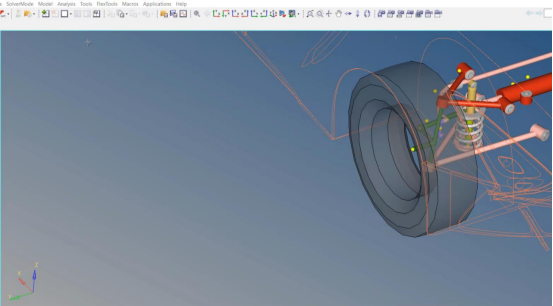
机构运动仿真模块
机构运动仿真以运动学理论为基础,用来复现各类机械构件的真实运动过程。
通过设置转动副、移动副、球面副等各类运动约束,搭建多刚体或者刚柔耦合系统模型,输出构件的位移、速度、加速度结果。广泛用于汽车多连杆悬架、挖掘机动臂斗杆、工业机器人机械臂等机构。
举个例子:设计智能机器人机械臂时,可仿真关节转动、臂杆伸缩的协同动作,检查运动过程中是否发生部件干涉,辅助优化运动控制逻辑,保障抓取、搬运动作稳定可靠,为方案迭代提供基础数据。
静动载荷提取模块
静动载荷提取,时连接多体动力学仿真与结构强度、疲劳分析的关键桥梁,分为静态载荷提取、动态载荷提取两部分。
静态载荷提取:求解系统稳态工况受力,例如工程机械支腿接地支撑力、车辆满载状态下悬架弹簧力。
动态载荷提取:获取随时间变化的交变载荷,例如路面颠簸带来的悬架动态力、挖掘机作业挖掘产生的动载荷。
提取出来的载荷谱,是后续有限元强度校核、疲劳寿命预测的重要输入。以商用车为例,通过该模块得到车架、悬架部件的载荷数据,用来优化结构,规避部件早期失效,提升整车可靠性。
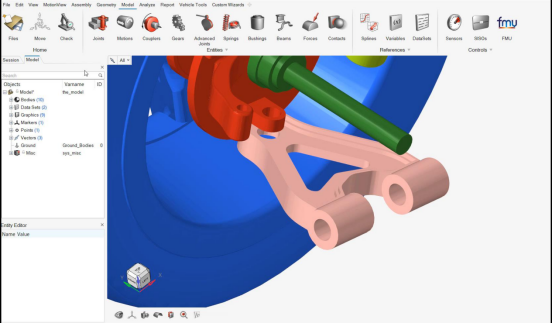
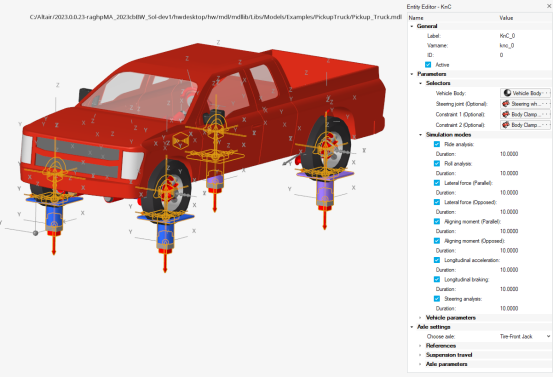
K&C操稳平顺仿真模块
操纵稳定性仿真:模拟车辆转向响应,分析方向盘转角、横摆角速度、侧向加速度之间的关系,判断不足转向/过度转向特性,优化主销后倾、主销内倾、车轮外倾等悬架定位参数,提升车辆行驶稳定性能。
行驶平顺性仿真:模拟路面激励输入,分析悬架、座椅的振动衰减效果,查看车身垂直加速度、俯仰角变化,优化悬架刚度与阻尼匹配,改善驾乘舒适度
针对新能源汽车,该模块还可以结合电池包、电机的振动特征,辅助评估整车NVH噪声振动性能。
机构运动仿真、静动载荷提取、K&C操稳平顺仿真三大模块,完整覆盖了运动模拟-载荷输出-整车性能评估全流程。支撑汽车、机器人、工程机械、航空航天等行业,帮助工程师完成产品设计、仿真验证与方案迭代,充分发挥多体动力学的工程价值。