
AI真的懂湍流吗?一篇JFM论文给出的答案

用可解释深度学习评估壁面湍流的非侵入式传感
一、引言
国际能源署估计,全球约30%的能源消耗用于交通运输,其中15%消耗在交通工具的壁面边界附近。因此,深入理解流体力学和湍流对降低燃料消耗、节省成本和减少全球二氧化碳排放具有重要意义。了解湍流传递能量和产生摩擦阻力的机制,对于制定新的控制策略以应对全球环境挑战至关重要。
然而,湍流由Navier-Stokes方程描述,该方程组在一般应用情况下尚未找到解析解。此外,能量通过不同尺度从大尺度传递到小尺度直至耗散,这需要昂贵且大规模的数值模拟或实验测试。湍流的混沌行为不允许将某一特定模拟或实验的瞬时确定性预测外推到实际应用。
克服这一限制的一种可能性是使用非侵入式传感从外部传感器重建流场。非侵入式技术在流体动力学实验中已被广泛使用,因为它们不需要在装置内部放置任何传感器。最常见的技术涉及激光和光学技术,如激光多普勒测速(LDV)或粒子图像测速(PIV)。然而,对于实际应用,这些技术并不适用,因为传感设备无法安装在设备本身内部。
因此,需要基于深度学习等新的方法,从壁面测量重建流场。近几十年来,由于大量可用数据和计算能力的提升,机器学习(ML)已被广泛使用。在流体力学领域,ML被用于改进数值模拟和实验结果:建模湍流、加速模拟、创建降阶模型、改进实验技术、控制和重建流场。
与非侵入式传感相关,ML也被应用于从壁面测量预测流场演化。例如,Guastoni等人通过深度学习模型估计湍流开槽通道中 特定壁面法向距离处的速度。然而,在这些工作中,ML被用作黑箱:分析了预测的准确性和再现流的统计特性,但输入与输出之间的关系未被探索。
因此,需要更深入的分析来理解对预测最具影响力的区域、这些区域是否形成聚类,以及这些结构的物理特性。解释深度学习模型对于理解预测流的物理机制至关重要。加性特征归因方法提出了一种简化的线性模型来理解一般非线性模型的输入输出关系,捕捉输入特征之间的非线性相互作用。这些方法基于Shapley值,并适配于深度学习模型的架构。
一些研究者已将加性特征归因方法应用于理解流参数在雷诺平均Navier-Stokes湍流模型中涡黏度预测的影响。其他人则使用它们来解释湍流的演化,理解湍流结构在壁面剪切应力中的含义等。将这一方法应用于非侵入式传感问题,为深度学习模型预测的模式提供了新的见解。对于实际应用,正确理解这些模式至关重要,因为在实际应用中传感器数量有限且需要优化布置。
本文扩展了Guastoni等人提出的非侵入式传感方法,评估了测量的壁面压力和剪切应力对预测特定壁面距离处速度脉动的重要性。通过应用deep-SHAP(deep Shapley additive explanations)算法计算每个输入网格点对模型输出的影响,然后根据其对流场重建的重要性对网格点进行排序,最后对域进行分割并分析生成的聚类的物理特性。
二、方法
本文评估了壁面压力和壁面剪切应力在摩擦雷诺数 Reτ=(uτh)/ν=180 的湍流开槽通道中的重要性,以预测壁面法向距离 y+=(uτy)/ν=15 处的速度脉动。摩擦速度 uτ=√(τw/ρ) 基于壁面剪切应力 τw 和流体密度 ρ 定义,ν 为流体运动黏度。壁面单位量用上标 + 表示,变量 x 的平均值记为 x̄,标准差记为 σx,标准化值计算为 ξ̃=(ξ−ξ̄)/σξ。
本文修改了Guastoni等人的原始深度学习模型,以计算输入网格点在输出预测中的重要性。原始模型使用卷积神经网络(CNN)从壁面压力和剪切应力预测速度脉动,利用CNN提取图像或体积中信息和局部相关性的能力。然后,为了计算SHAP值,需要将深度学习模型的输出简化为一个量化预测准确性的标量。为此,在模型中增加了一个额外的层,用于计算原始模型预测与每个速度脉动真值之间的均方误差(MSE)。SHAP值的计算遵循两个阶段:速度预测和误差评估,总结如图1所示。
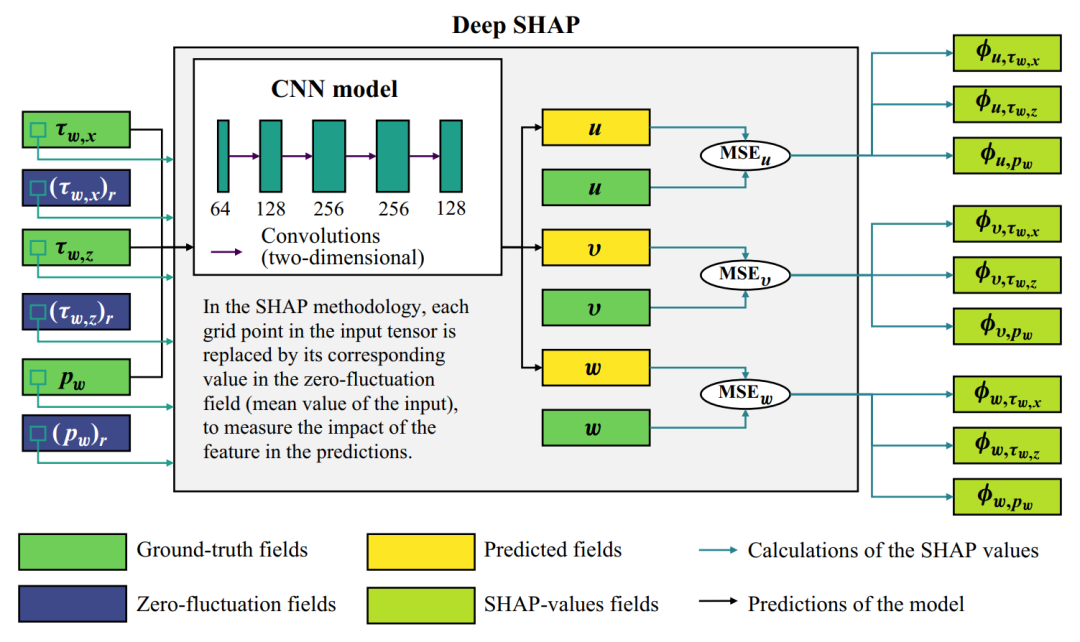
CNN使用壁面压力 pw 以及流向和展向的壁面剪切应力 τwx 和 τwz 进行训练。模型预测流向速度脉动 u、壁面法向速度脉动 v 和展向速度脉动 w。输入和输出场具有 192×192 个网格点,输入场添加了15个网格点的周期性填充以避免边界不准确性。网络训练目标是使重建误差低于1%。
然后,使用deep-SHAP算法评估每个壁面网格点的重要性,共计算了1000个场,对应约5000个黏性时间单位和约28个涡翻转时间。由于深度学习模型本身的复杂性,无法通过分析模型本身来理解输入与输出之间的关系。根据Lundberg和Lee的观点,最具可解释性的模型是由线性关系组成的模型。因此,需要计算一个简化的或可解释的等效线性模型 g。
加性特征归因方法的SHAP值基于这一可解释模型,将原始函数 f 局部近似为:
加性特征归因方法通过计算包含每个输入特征对输出的边际贡献,将原始模型 f 局部近似为模型 g。近似函数是SHAP值 φi 对输入特征 q'i(布尔值,特征存在为1,不存在为0)的线性求和。φ0 等于所有特征都不存在时的函数值,即非信息性输入(无脉动场)。这些方法必须满足三个公理:局部准确性、缺失性和一致性。唯一同时满足所有三个公理的解是Shapley值:
Shapley值的计算随输入特征数量呈指数增长(2N),对于深度学习模型计算极其昂贵。为降低计算需求,可通过利用模型架构知识来近似Shapley值。本文使用deep-SHAP方法,结合Deep LIFT和Shapley值,计算输入特征在输出预测中的重要性。SHAP值的计算假设特征独立且模型线性。虽然流场中相邻网格点在任何分辨率下都不是独立的,但为了控制SHAP值计算的成本,必须假设独立性。
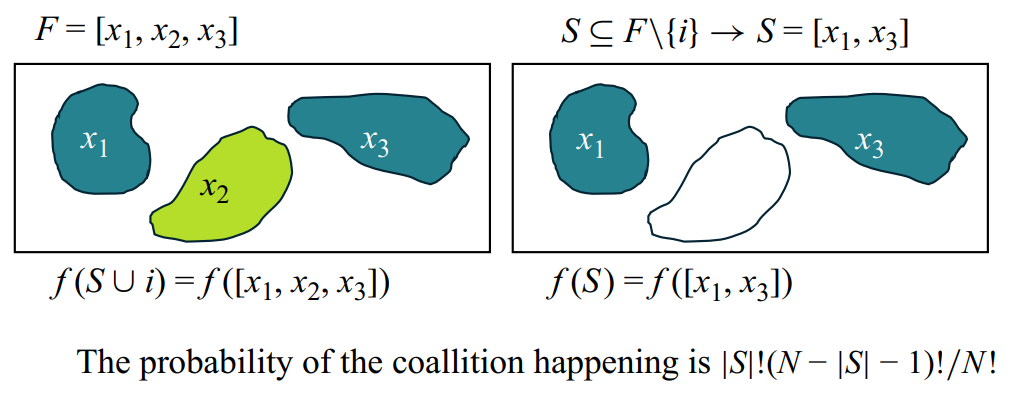
在特征强依赖的情况下,违反独立性假设会导致这些特征重要性的偏差,某个网格点的重要性可能流向相邻网格点,在解中产生噪声。这在先前的工作中通过利用域的周期性条件并平均结果来解决,如图3所示。
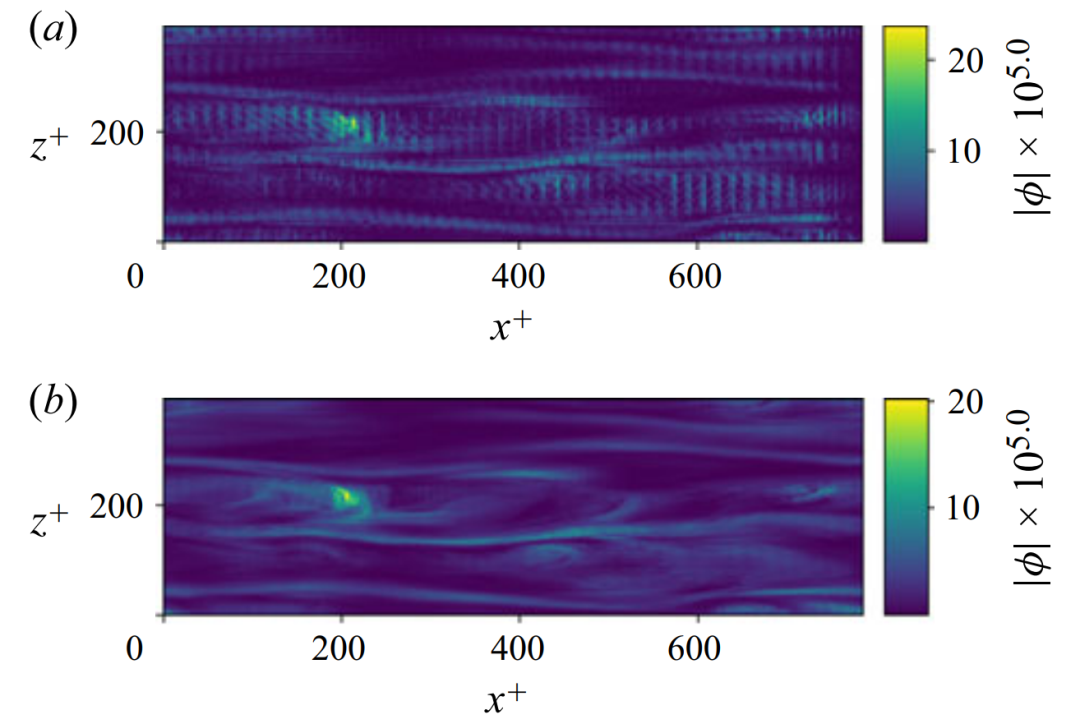
然而,正如后续将观察到的,用于分析的SHAP值绝对值并未呈现噪声,因此可以假设先前的前提,因为独立性假设未在结果中产生显著偏差。Deep LIFT将输出变化 Δo 计算为 n 个输入特征 ξi 相对于其参考值 ξir 的贡献之和。Deep LIFT方法的贡献等价于SHAP值 φi,且 f(ξr) 等于 φ0。
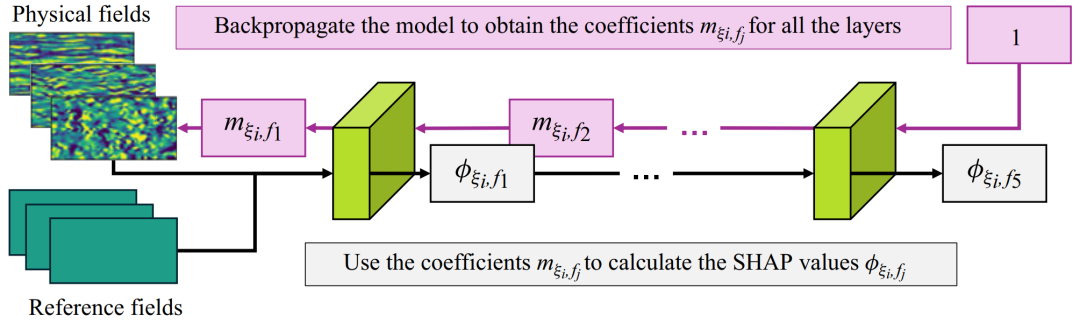
在deep-SHAP方法中,通过线性近似模型计算较小组件(模型层)的SHAP值:
然后,这些局部SHAP值使用链式法则通过网络反向递归传递,以获得完整模型的SHAP值。该过程从原始输入与参考输入的输出差异开始。在deep LIFT中,层 j 的SHAP值计算为该层从输入 ξ 和参考或期望输入 E[ξ] 计算的输出差异。
三、结果
通过将每个壁面应力(流向剪切应力、展向剪切应力和压力)与其在计算 y+=15 处某一方向速度脉动(流向、壁面法向、展向)中的重要性关联,计算了重要性场,即所有输入网格点的SHAP值。SHAP值通过将输入场与非信息性参考(壁面剪切应力和压力的均值)比较来计算。用于此目的的SHAP值幅度越大,模型输出对输入特征任何变化的敏感性越高。
图5展示了瞬时标准化SHAP值以及瞬时标准化壁面压力和剪切应力。SHAP值检测模型的高重要性区域,这些区域代表了湍流的一条轨迹。因此,我们可以推断SHAP值检测了对重建速度脉动最具影响力的流场区域。高兴趣区域是具有高绝对SHAP值的区域。该图表明,预测的重要区域局部化于流场的小聚类中,而大多数网格点表现出低重要性。
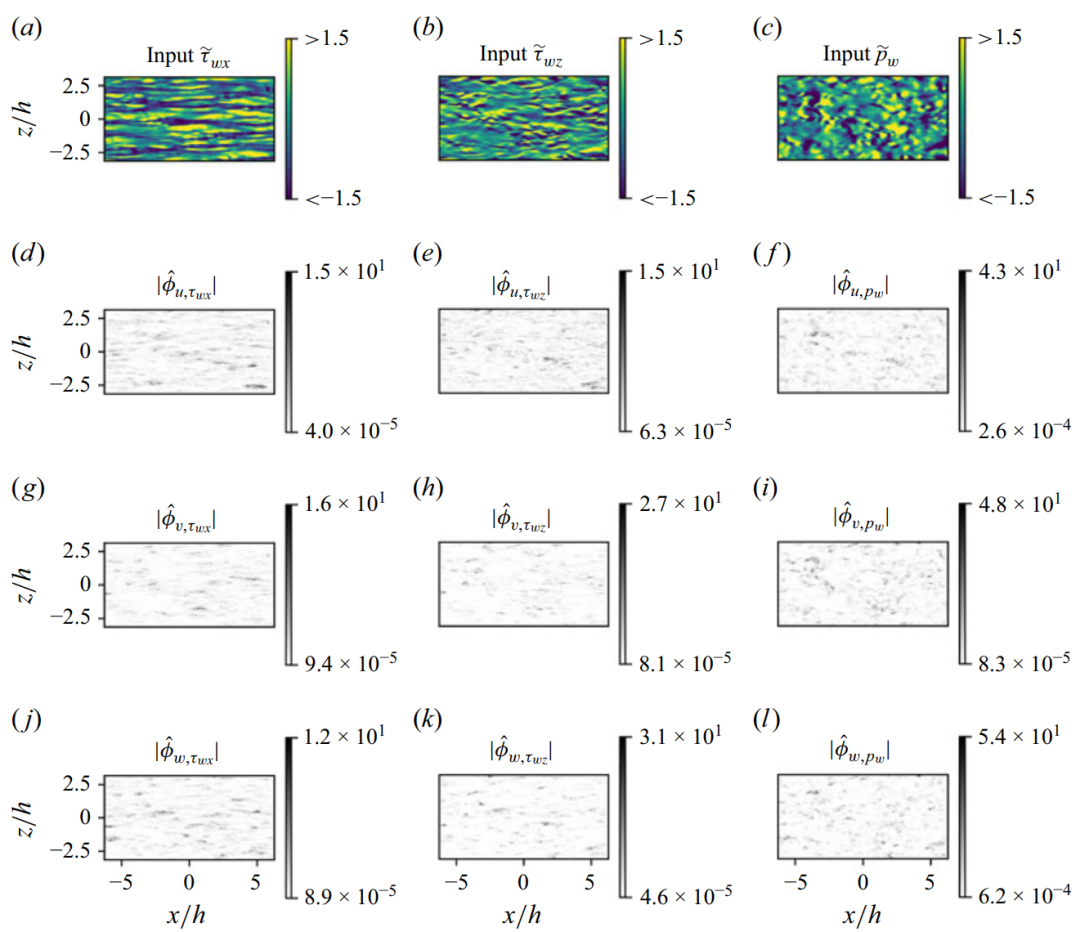
从图中可以推断输入与其SHAP值之间的视觉相似性。事实上,与壁面流向剪切应力相关的SHAP值倾向于创建细长结构,在流向速度预测中观察得更清楚,因为两者变量之间存在强相关性。对于展向剪切应力和压力也观察到输入与SHAP值之间的相似性,尽管高重要性聚类不如流向剪切应力SHAP聚类那样细长。此外,该图表明模型对压力变化高度敏感,因为对于特定速度脉动分量的预测,压力的最大标准化SHAP值高于剪切应力。
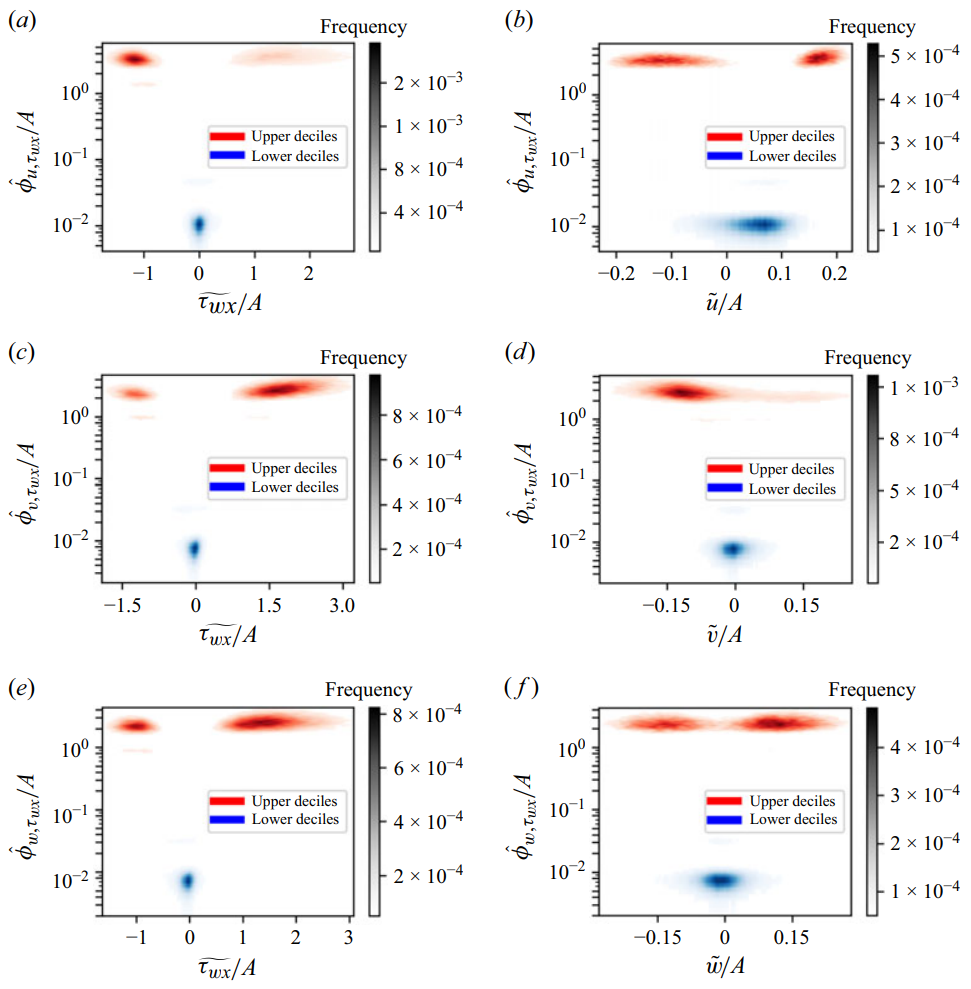
从统计角度看,图6(a)展示了标准化流向壁面剪切应力与其预测流向速度脉动 u 的重要性分数 φu,τwx 之间的联合直方图分布。该图统计了总时间 Δt+≈5000 内每个网格点的相关性。图显示大量点位于输入均值附近(τ̃wx=0),但这些网格点与低重要性分数相关。更高的重要性位于1至2个标准差之间,而包含流向壁面剪切应力峰值值的区域可能性较低且不具有高重要性内容。这一事实提供了一个重要观点:SHAP值与壁面剪切应力值没有直接相关性。
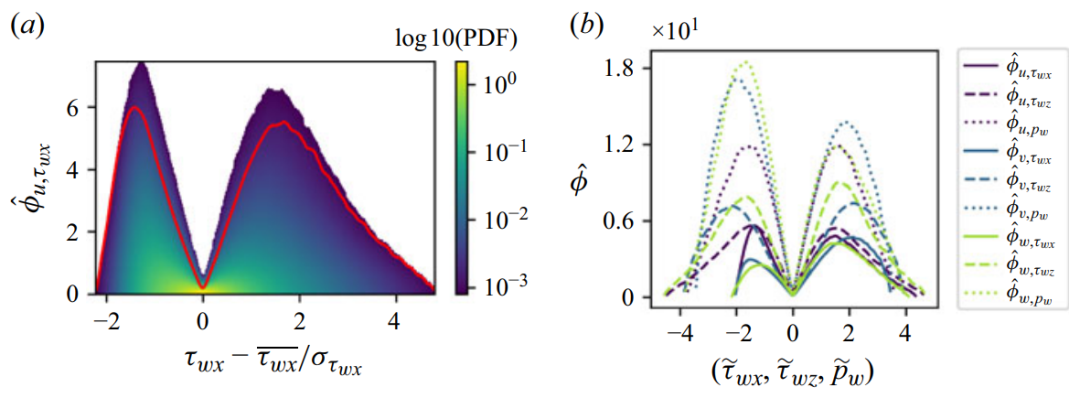
此外,为便于比较所有输入-输出对,创建了一条阈值线(图6a中的红线),代表SHAP值的99th百分位。该线下方包含各自场值99%的输入分数。关于输入变量,压力是在同时具有壁面压力和壁面剪切应力的模型中预测速度脉动最敏感的参数。虽然壁面剪切应力已被确定为重建该壁面法向距离处流向速度的最具影响力因素,但一旦模型同时获得壁面剪切应力和压力,压力的突然变化往往比壁面剪切应力的等效变化导致深度学习模型更大的误差。这是因为三个输入场(壁面压力和两个壁面剪切应力分量)共同用于重建壁面某距离处的流场。显著改变压力会破坏这些输入之间学习到的相互作用模式,从而对模型性能产生更大影响。这证明了估计器对缺失或损坏的压力信息更敏感。
SHAP值检测到的高相关性与Ghaemi和Scarano的结果一致,由于Baars等人报告的 y+≈15 和流向波长 λx≈210 的自相似缩放相干峰值。影响所有速度分量的高重要性结构(SHAP值最大值)位于壁面压力1.5至2.8个标准差的范围内。
关于剪切应力,流向和展向剪切应力对流向速度预测表现出相似的最大值。虽然这一观点可能违反直觉,因为预期流向剪切对流向速度的影响大于展向剪切,但模型被训练为基于壁面压力和壁面剪切应力的综合效应来预测速度。这一事实导致当输入变量之间的相关性被破坏时产生更高的误差;因此,压力变得最具影响力并降低了流向壁面剪切应力的影响。此外,虽然两个剪切应力呈现相似的最大值,但高重要性区域所在的范围对于展向剪切应力远大于流向剪切应力。前者在正负值上呈现对称分布的高重要性区域,范围为1.15至3.5个标准差。对于流向壁面剪切应力,高重要性区域的分布不对称,负速度的范围较小(1至2个标准差),而正速度的范围较大(1至4个标准差)。
这种不对称分布先前已被指出,虽然正壁面剪切应力的概率更高,但与负值相关的重要性与正值相似。这一观点与喷射状结构(即壁面附近具有低流向速度、将能量从壁面输送到流场高平均速度区域的结构)相关。此外,注意与高能准流向涡(表现为更高的正流向剪切应力值)相关的SHAP值较低,这与先前工作证明的涡旋重要性低于Q事件的结果一致。这些观点与近壁自维持循环相关,因为喷射状区域与准流向涡旋同时出现,后者通过抬升效应放大低速条带。
对于展向速度,观察到完全不同的效应。正如预期,展向速度更受展向剪切的影响(展向剪切迫使运动横向于通道的主要驱动力),而不是流向剪切(预期迫使运动与压力梯度同方向)。最后,对于壁面法向速度也观察到类似趋势,主要受压力变化影响,然后是展向剪切应力。因此,展向剪切应力对壁面法向和展向速度的重要性高于对流向速度。
图6(b)的分布显示,对于所有输入-输出对,最高重要性并非在输入最强烈的区域获得。前20%最重要区域与前20%最强烈输入区域之间的空间一致性低于其总面积的60%。此外,最重要区域与强烈输出位置(强烈速度区域)也不匹配,一致性低于45%。因此,已被证明对预测影响最大的那些区域与模型的关联性强于与强烈输入和输出区域的关联。然而,一个新的问题被提出:每个重要性百分位在多大程度上影响估计?
为回答上述问题,从输入场中移除包含最高第n百分位的一定分数的网格点并将其设为其均值。换句话说,根据重要性逐步从输入场中移除网格点,逐步评估预测的准确性。准确性通过测量预测速度脉动的MSE来评估。MSE随移除的顶部网格点百分比的变化如图7所示。图中的标准化MSE(MSE*)计算如下:
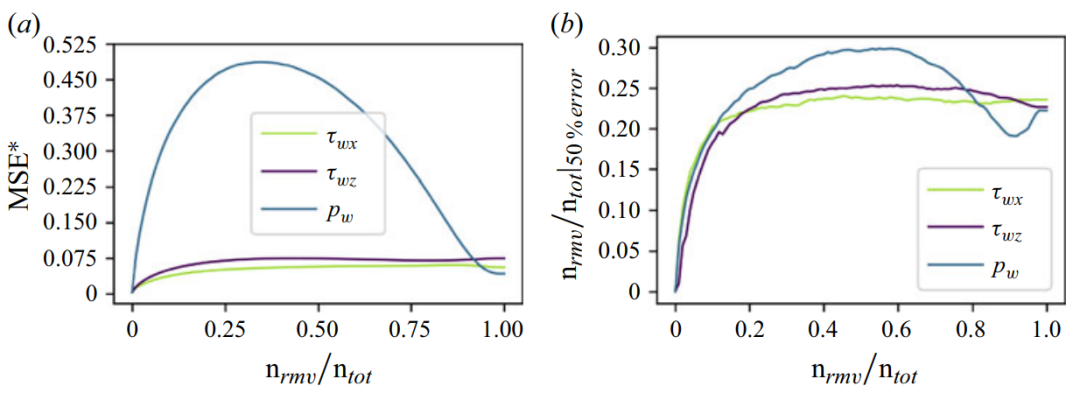
图7(a)的结果对应于不同输入被单独修改的情况。正如图6分析后预期的那样,最具影响力的输入场是壁面压力,而流向和展向的壁面剪切应力重要性较低。压力的结果显示,当移除初始百分位的重要网格点时,误差快速增加。当约30%的网格点被移除时,获得的最大标准化MSE约为原始速度平方最大值的50%。此后,输入场变得非信息性,因此误差开始下降,直到移除压力数据产生的误差低于移除壁面剪切应力数据的误差。
这一事实与Cuéllar等人的工作相关,他们报告了流场可以从壁面剪切应力以更低的误差再现,因为相应的相关性更强。然而,壁面压力与流向速度之间自相似缩放相干峰值位于 y+≈15,解释了当压力通道被修改时的高误差。下降在壁面剪切应力的情况下未被观察到,因为压力在预测中具有高影响力。这种效应是由压力与剪切应力脉动之间的强相关性产生的。当压力脉动受到影响时,其变化导致模型误差增加,模型无法检测这两个量的组合模式。
图6显示最大重要性获得于标准化壁面压力和壁面剪切应力1.5至2.5之间的强烈值。如图8和图7所示,不可忽视的分数的强烈剪切应力区域(|τ̃wx|≥1.5 和 |τ̃wz|≥1.5)与强烈壁面压力区域(|p̃w|≥1.5)相关。因此,虽然 y+=15 处的流向速度脉动主要与流向剪切应力相关,但修改与该区域相关的压力会修改深度学习模型检测到的模式,增加误差。然而,当移除的网格点百分比增加时,压力场变得非信息性,模型仅依赖剪切应力的值。流向和展向剪切应力产生的标准化误差在约20%的网格点被移除时达到平台期,然后保持在约7.5%左右。这个平台期是由于压力在流场预测中的高影响力造成的,因为当剪切应力变得非信息性时,模型依赖压力。
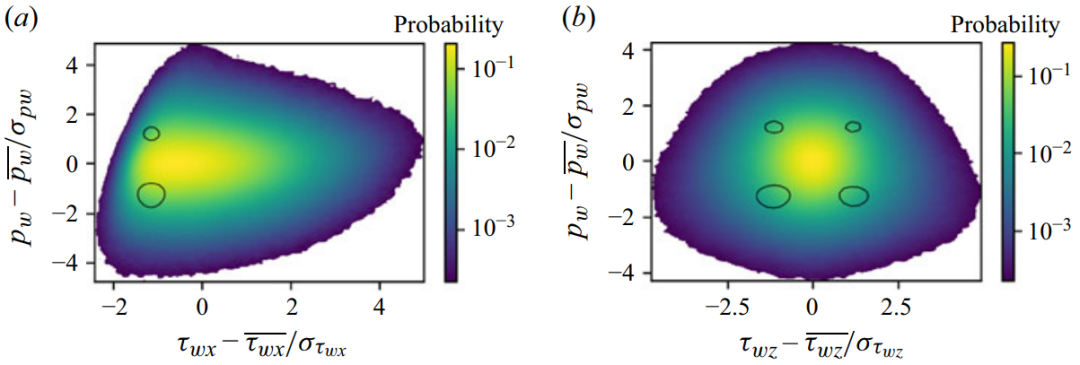
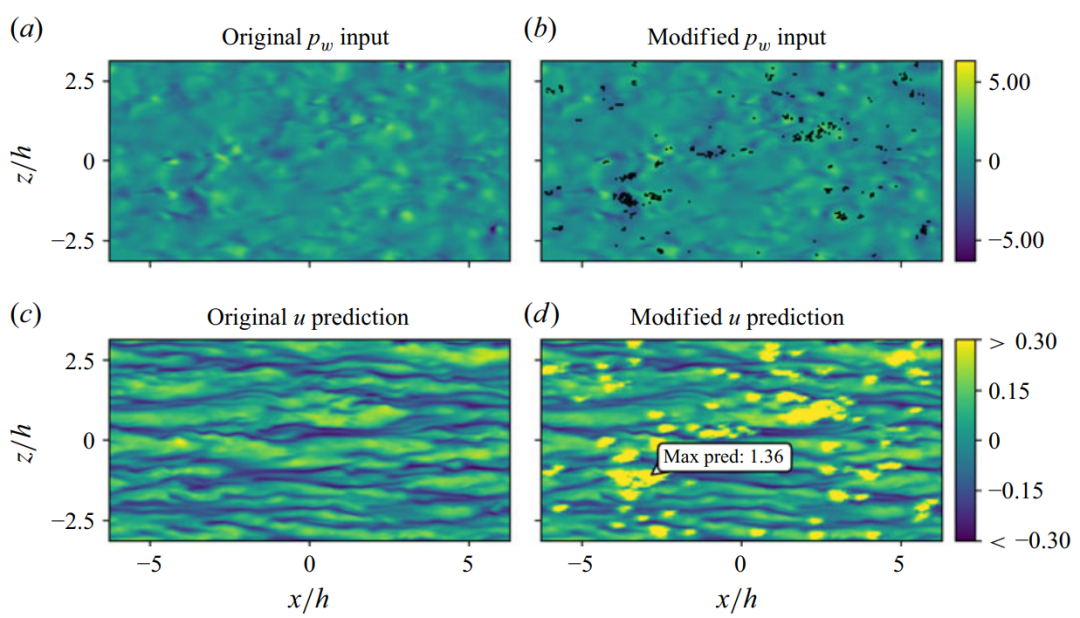
图9展示了排名最高的网格点的高影响力。图中展示了原始壁面压力场(图9a)。该场通过移除前1%的网格点(图9b中的黑色等高线)并将其设为其参考值进行修改。底部图像展示了原始和修改后的预测。该图证明了一小部分网格点(1%)修改了一个大得多的区域(图9d),该区域溢出预测,产生远高于原始值的速度值。修改流场区域的分析与感受野效应匹配。Guastoni等人提出的CNN具有15×15的感受野,意味着每个输入值可以影响15个相邻值,如图9(d)所示。
然后,在图7(b)中,输出中贡献一半误差值的网格点比例与从输入中移除的网格点比例进行可视化。结果显示,当初始输入网格点的第一个十分位被移除时,一半的总误差集中在很小的区域,低于总输出的10%。然而,随着移除的输入网格点比例增加,误差传播到输出的15%(剪切应力情况)和20%(压力情况)。从此点 onwards,一半误差保持在输出域的约20%左右。
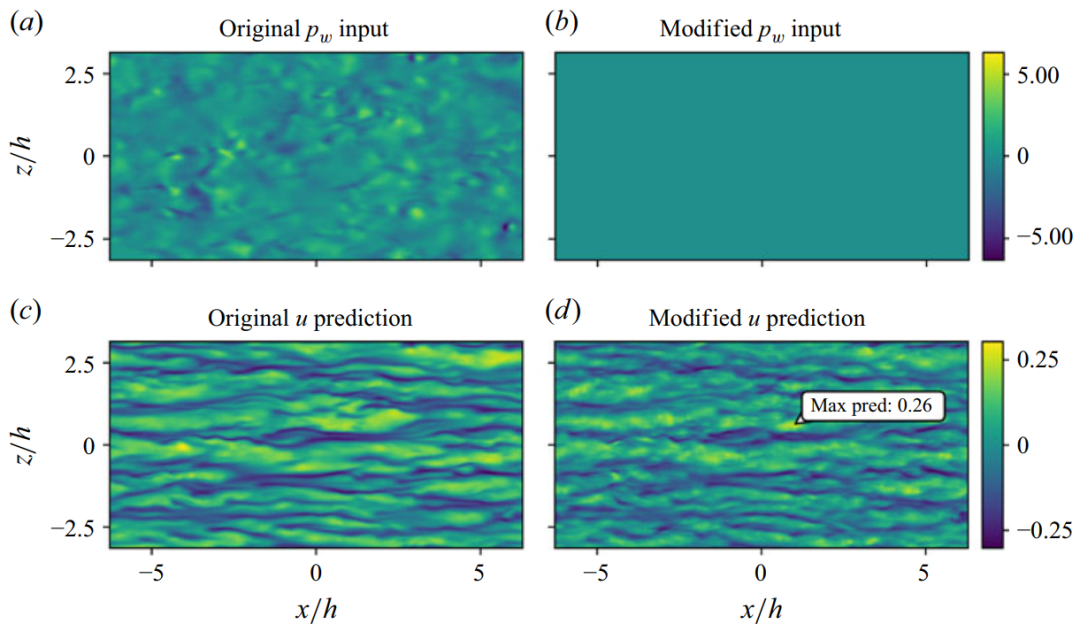
图10展示了当整个压力场从预测中移除时模型的预测。结果清楚地表明,压力的小修改产生高误差,而跳过整个场使模型依赖壁面剪切应力,从而改善预测。
为理解影响模型预测的输入结构,将域按十分位分割。然后,将每个十分位分割对应的网格点连接成结构,过滤掉黏性单位面积小于 S++=30² 的结构。在1000个快照(Δt+≈5000)上计算过滤后的结构属于每个重要性十分位的概率,如图11(a)所示。该图证明,只有第一(红色)和最后一个十分位(蓝色)的结构是显著的,其余结构太小无法通过过滤器,因为它们分散且不足以形成聚类。最后,分析形成聚类的平均物理特性与其对预测的影响,以理解高和低重要性区域的共同特性。
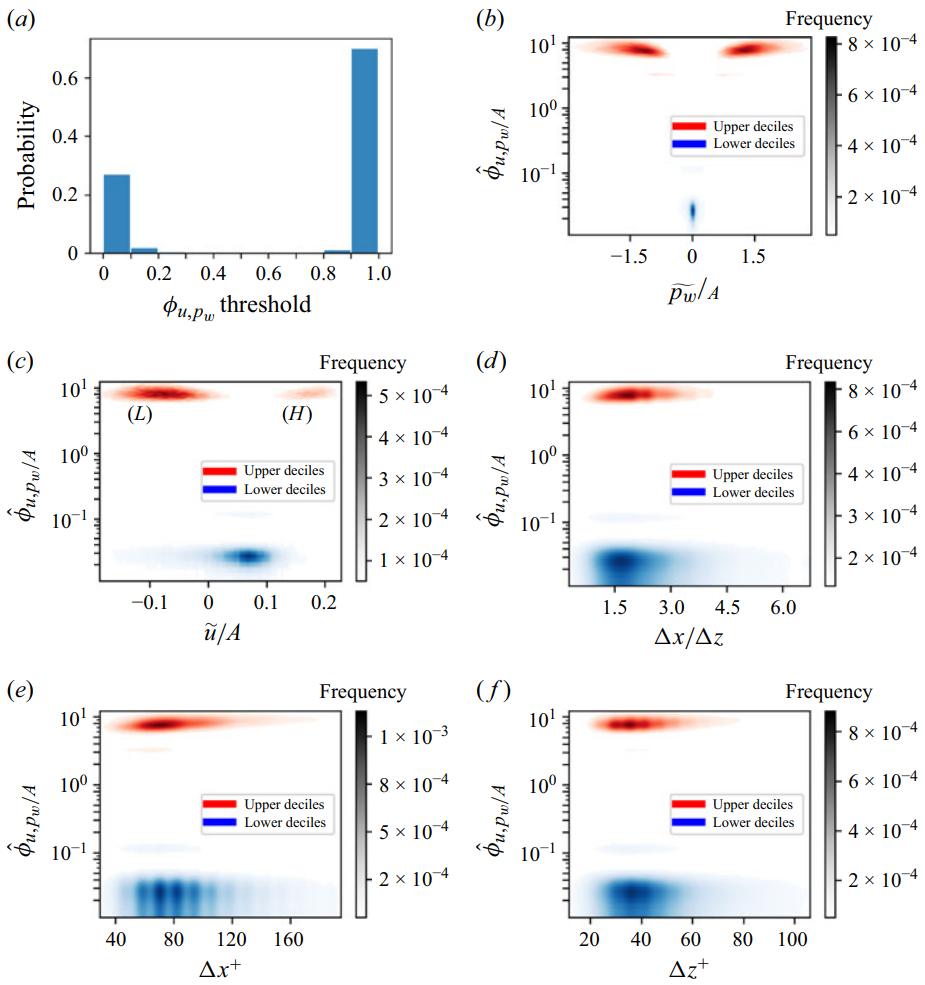
最重要和最不重要十分位结构上的平均壁面压力分析呈现在图11(b)中。如前所述,压力是 y+=15 处预测中影响最高的输入变量。该图显示高影响力结构(红色)呈对称分布,分布在平均压力的1至2个标准差范围内,对正负压波动的解显示出等效影响。另一方面,低重要性区域检测到平均压力值。然后,分析该区域上预测的平均流向速度。结果证明,壁面上的高重要性区域主要位于低流向速度区域(L)、低速条带或喷射状区域下方,与高速度或扫掠状区域(H)相反。另一方面,低重要性区域略微偏向正速度值。这一观点与先前工作一致,其中喷射状区域被证明对低摩擦雷诺数下未来流场重建最具影响力。此外,注意沿结构区域平均速度偏离均值的小值。这一事实表明高重要性区域包含高速度和低速度区域,也与先前工作证明的最重要区域不是具有最高雷诺应力的区域的结果一致。
关于结构的形状和尺寸,高强度结构在流向方向上略微伸长。这种伸长是通道中湍流各向异性的结果。流场迫使结构沿流向运动,形成细长模式。此外,评估结构的尺寸(流向和展向)以提供布置传感器的客观标准。大多数重要结构测量约80×40壁面单位,与Johansson等人报告的极端压力结构大致匹配(约100黏性单位流向和50展向)。在本研究中,流向方向的网格点间距约为Δx+≈12,展向约为Δz+≈6,对应于聚类每个方向约6个测量点。注意这是工业应用的关键因素,因为需要避免欠采样。例如,Håkansson等人需要测量粒子条带宽度的20%以避免改变其宽度。Liu等人报告的实验PIV间距为流向7.5和展向6壁面单位。根据Zhe等人的研究,剪切应力传感器的分辨率约为100 μm,对应于Ganapathisubramani等人风洞实验条件下约1.7黏性单位。然而,这些尺寸对商用飞机应用构成挑战,因为在这些条件下平均单位黏性长度对应于约5 μm。因此,对于商用飞机飞行对应的摩擦雷诺数,由于最重要结构表现出20至120壁面单位的尺寸,商用飞机的等效尺寸将在100至600 μm范围内,意味着使用前述传感器尺寸,聚类内部只能测量1至6个点。因此,根据Håkansson等人报告的经验,测量至少每20%结构尺寸的规则可能无法满足当前技术的某些结构。对于商用飞行,可能获得误导性测量,因此需要进一步研究以量化使用更粗网格时流场重建的敏感性。此外,无法直接从壁面测量测量流体流场凸显了改进粗测量预测的重要性,评估实际应用模型对误导性或缺失信息的敏感性,特别是关于壁面压力,并评估当模型仅使用剪切应力训练时是否更稳健。
图12和图13展示了从每个壁面测量预测每个速度脉动所得结构的物理特性。图12展示了从壁面压力测量预测壁面法向和展向速度的低和高重要性结构的物理特性。高重要性结构表现出平均壁面压力的对称分布,类似于流向速度脉动。检测到两个高重要性区域,与流向速度情况一样,高重要性区域获得于平均压力值1至2个标准差范围内,用于预测壁面法向和展向速度。此外,高重要性区域的壁面法向速度以零为中心,显示出与流向条带(Kline等人)而非雷诺应力结构(Lozano-Durán等人)的更大相似性。这一观点由展向速度证实,高重要性结构位于展向波动的正负值处。此外,条带的最大存在位于 y+≈15 的壁面法向距离,强化了高重要性条带的概念。
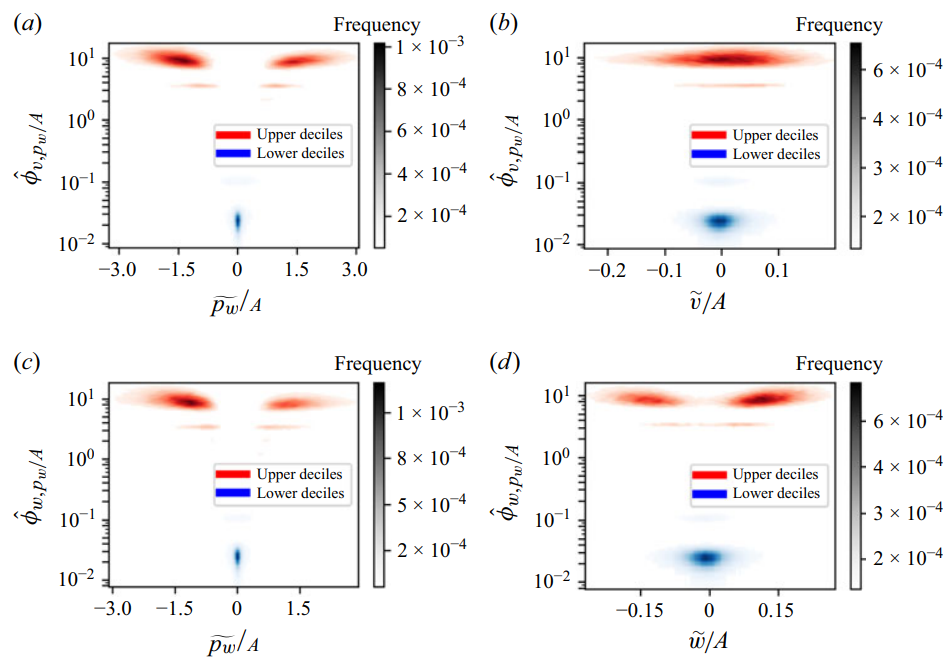
图13展示了从流向剪切应力预测流向、壁面法向和展向速度的流向剪切应力结构的物理特性。这些图证明高影响力结构主要与剪切应力的低值和高值相关。分布对三个速度脉动分量都是偏斜的。对于流向速度预测,大多数结构获得于低流向剪切应力值,而对于壁面法向速度,最高概率获得于高剪切应力值。展向波动的分布对低值和高值剪切应力都获得高概率。流向剪切应力的重要性聚类与正负流向和展向速度波动相关,强化了高重要性条带的概念,但它们与负壁面法向波动表现出明显相关性。这一观点将剪切应力与强烈雷诺应力事件联系起来,并指出扫掠状结构(具有正流向波动和负壁面法向波动的区域)是壁面摩擦(流向剪切应力)最相关的区域。这些结果与Osawa和Jiménez一致,他们指出扫掠状结构对流动演化最具影响力。
此外,展向壁面剪切应力高强度区域对预测速度脉动至关重要。这些区域主要与正流向速度和负壁面法向速度相关,再次强化了扫掠状结构影响剪切应力的观点。此外,与流向壁面剪切应力一样,展向壁面剪切应力聚类与高绝对值的展向速度相关,表明这些区域的部分与流向条带相关。
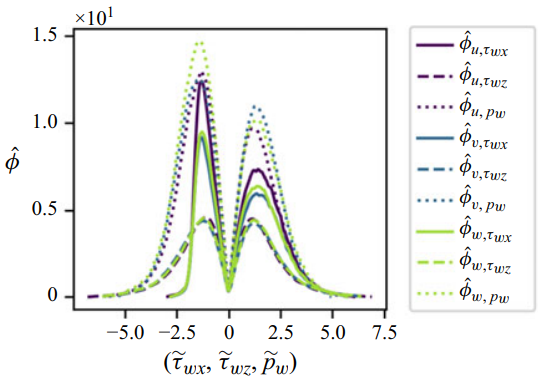
选择壁面法向距离 y+≈15 是因为该位置湍动能达到最大值。为扩展上述分析,还评估了 y+≈50 的结果。图14展示了 Reτ=180 和 y+≈50 时所有输入-输出组合的PDF的99th百分位。该图显示99th百分位与压力和剪切应力的更高偏差相关。然而,高重要性区域获得于比 y+≈15 更低的偏差。这一观点与 y+≈1 处湍动能峰值一致,导致高能区域或条带的高重要性。此外,关于重要性分布,对于 y+≈50,流向应力获得了重要性并接近压力,而展向剪切应力产生最低影响。这意味着对于 y+≈50,压力和流向剪切应力传感器的误差和不准确在重建流场时导致高误差。
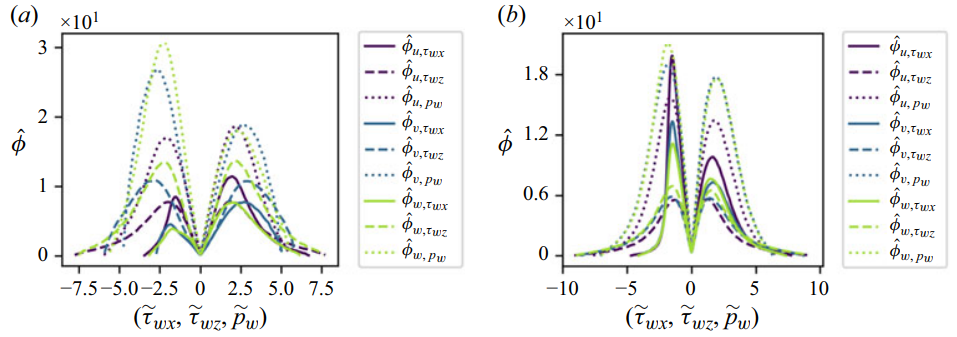
此外,为将结论扩展到更大的摩擦雷诺数,还探索了 Reτ=550 时两个位置的情况,见图15。y+≈15 的结果证明两个雷诺数呈现相似的重要性分布,区别在于对于 Reτ=550,高重要性区域相对于期望均值呈现更高的SHAP值。虽然 Reτ=550 和 y+≈50 的情况几乎与 Reτ=180 的分布匹配,但在该壁面法向距离差异更大。这可以在流向速度预测中观察到,其中流向剪切应力对预测的影响大于压力,不同于 Reτ=180 的情况。
四、结论
本文为先前模型提供了可解释框架,以解释和理解基于深度学习的流场估计中输入与输出之间产生的复杂关系。
首先,展示了输入场值与其各自重要性分数之间的关系。结果证明压力是最具影响力的输入,因为它对所有速度脉动都具有最大的SHAP值。这意味着当前估计器对压力更敏感,因此缺失或损坏的壁面压力测量对速度脉动预测变得至关重要。当整个压力场缺失时,预测被证明比部分压力场被修改时更可靠。这一观点具有多重含义。首先,当壁面压力模式被感知时,其用于预测流场可能效率低下并可能导致错误预测, preferable 不包含它们在预测中。压力测量的低效性不能扩展到所有可能的实验配置,因为它仅在压力模式已知的情况下被证明。在传感器过于稀疏无法捕捉模式的实验配置中,应执行类似分析。此外,对压力模式的敏感性也对控制应用有影响,其中我们已证明修改壁面压力将对流场产生重大影响。
然后,流向和展向壁面剪切应力对流向速度表现出相似的分数,而对于展向和壁面法向速度,流向壁面剪切应力的影响较低。
此外,高重要性区域与最高壁面剪切应力和壁面压力幅度区域之间的相关性被证明较低。分析还包括高重要性区域与高速度脉动区域之间的相关性,以及高壁面剪切应力与高速度脉动区域之间的相关性,显示出相似趋势,表明加性特征归因方法能够识别模型生成的关系,而非量化输入变量的强度。事实上,分析表明前20%最重要区域是对输出误差影响最大的区域,其余区域不显著影响预测。壁面压力对预测的影响表现为当场变得非信息性且约一半输入网格点被移除时误差下降。
最后,通过将域分割为相似重要性的结构对网格点进行聚类。然后,使用30²黏性单位的最小面积过滤聚类,显示只有基于重要性的前10%和后10%的点才能形成足够大的结构通过过滤器。这些聚类与其区域上的平均压力强相关,它们对平均压力偏离均值1至2个标准差表现出高重要性。
此外,分析已扩展到更大的壁面法向距离 y+≈50 和更高的雷诺数 Reτ=550。SHAP值根据壁面法向距离表现出不同的重要性分布。对于 y+≈50,压力对流向速度脉动预测的重要性变得低于流向剪切应力,表明对于 y+≈50,压力和流向剪切应力的测量变得关键。关于更高的雷诺数 Reτ=550,两个壁面法向距离的结果与 Reτ=180 的情况相似,证明SHAP值能够检测重要性的普遍模式,这对控制算法的训练具有深远影响。
因此,本分析为通过非侵入式传感预测流场的重要区域提供了见解。结果展示壁面压力是最具影响力的量。与压力相关的更高SHAP值表明模型对不正确或不准确的压力数据具有更高的敏感性。因此,应优先提高压力传感器的准确性以增加流场重建的准确性。然后,只有那些压力在均值1至2个标准差之间的区域才是显著的。用于重建流场的高重要性壁面区域表现出约80×40壁面单位的典型尺寸,包括在本分析中平均每个方向6个网格点的重要性聚类内部。高重要性区域的预期尺寸是实验情况下获得足够分辨率以定义重要聚类的要求。聚类的尺寸与商用飞机的典型等效进行了比较,表明使用标准尺寸的壁面应力传感器,分辨率将不足以满足测量流场所有结构所需的标准,必须进一步研究探索从高分辨率流场重建粗网格。


