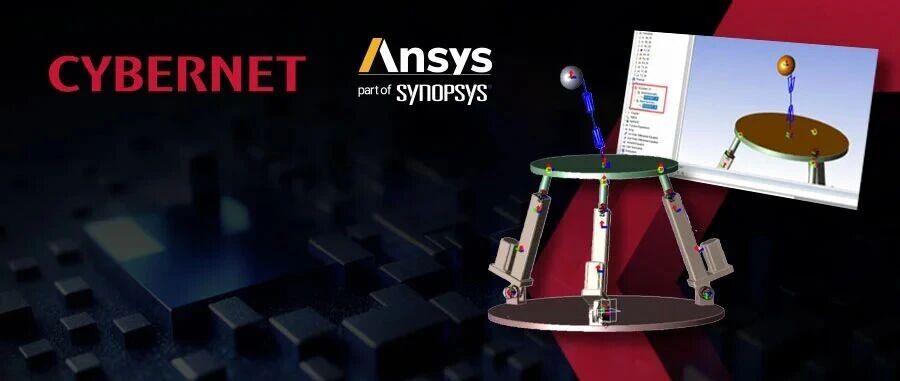
[硬核实战] 基于Ansys Motion的3RPS并联机器人动力学闭环控制仿真
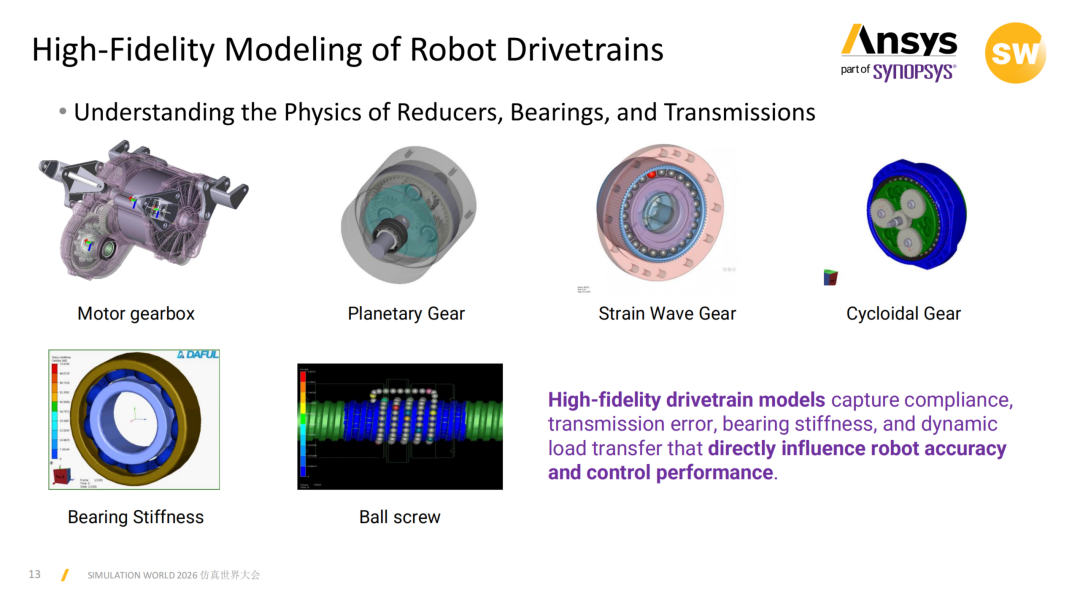
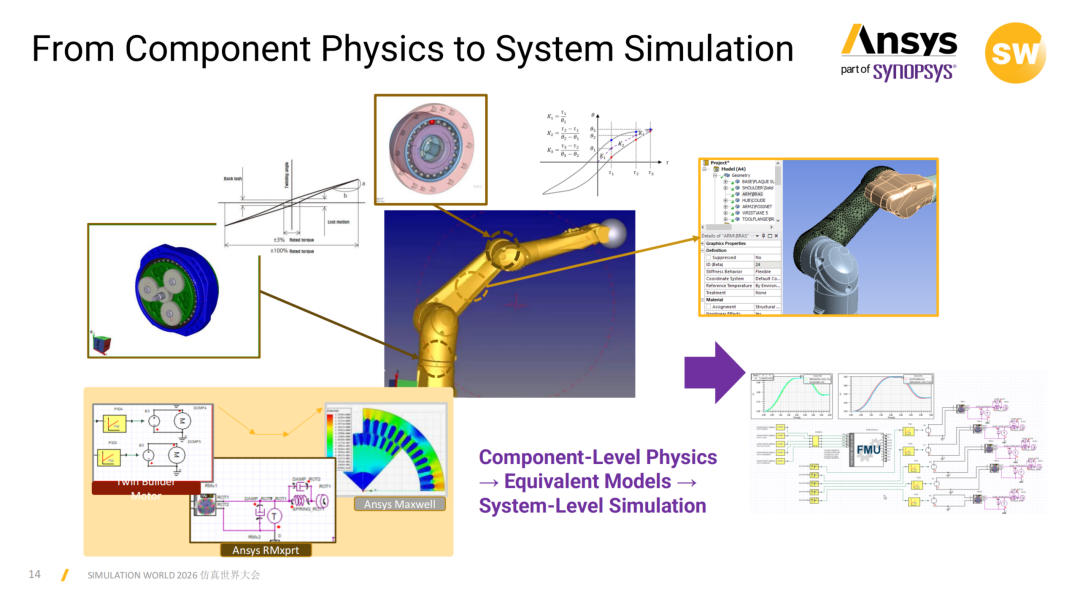
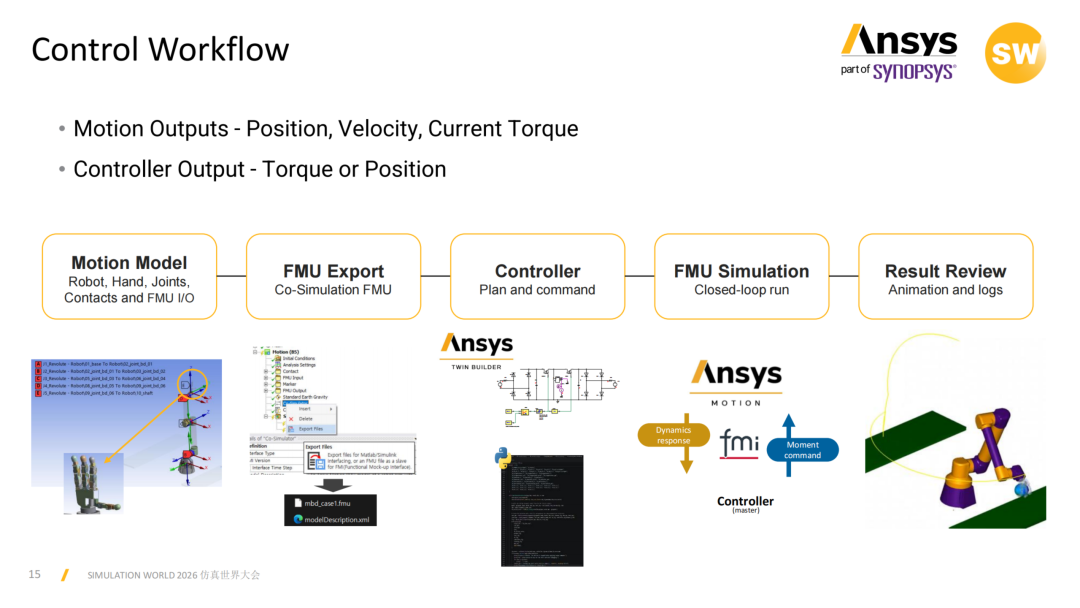
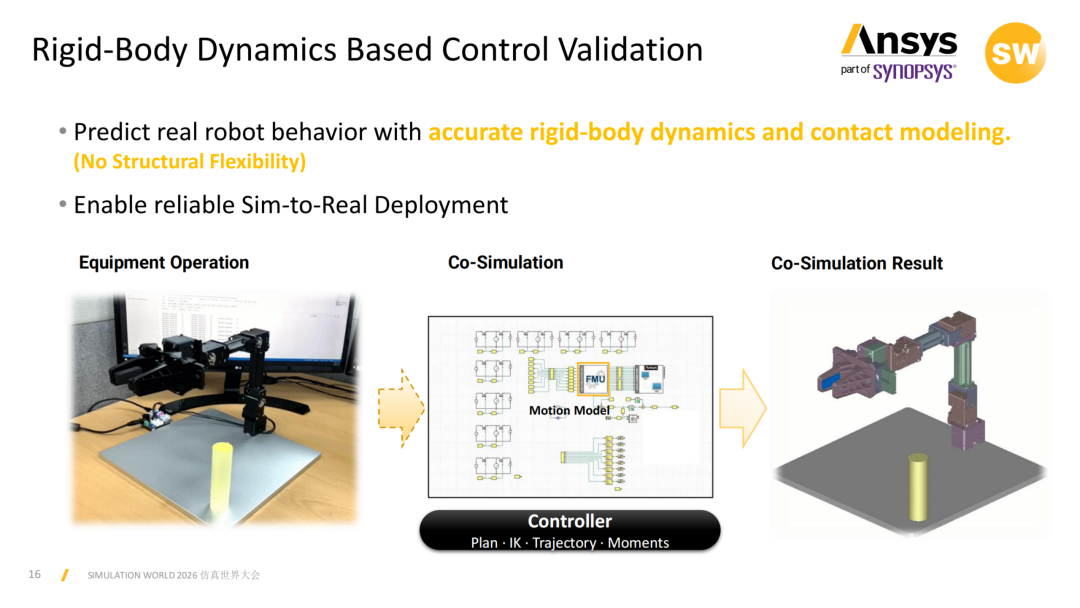
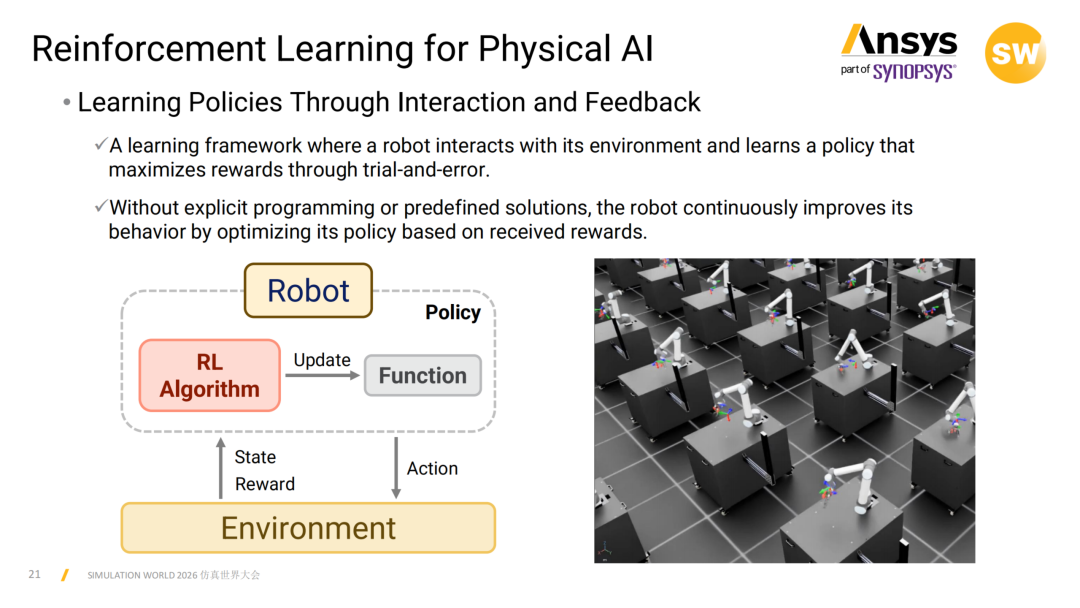
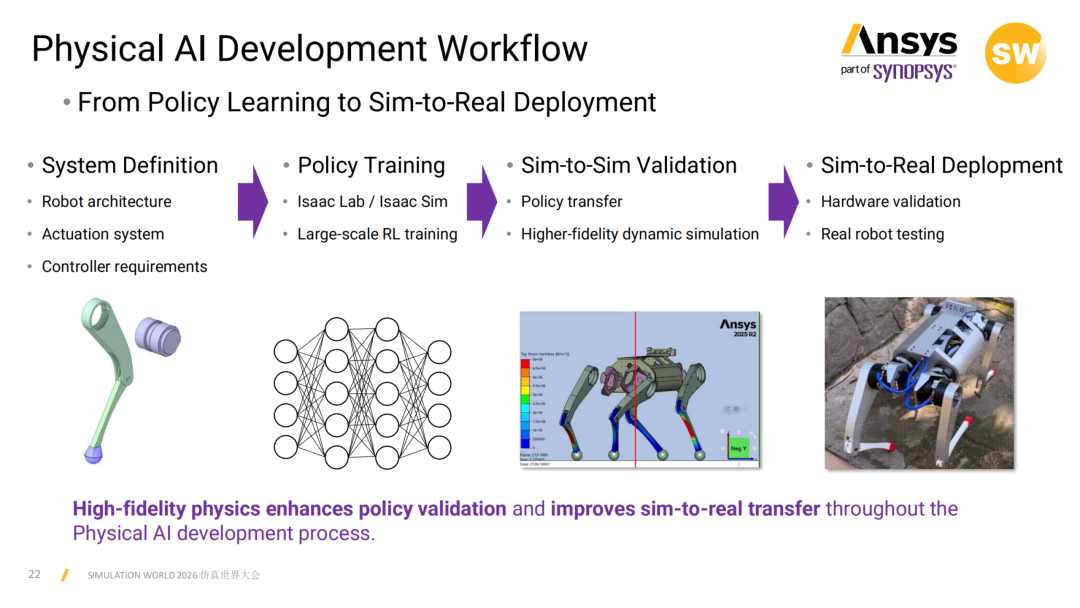
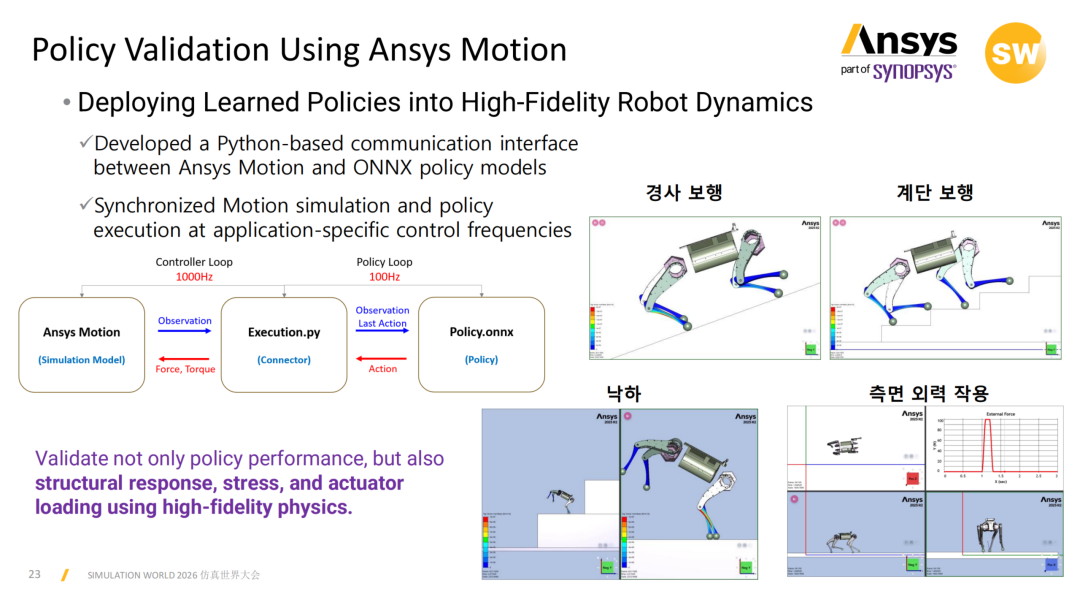
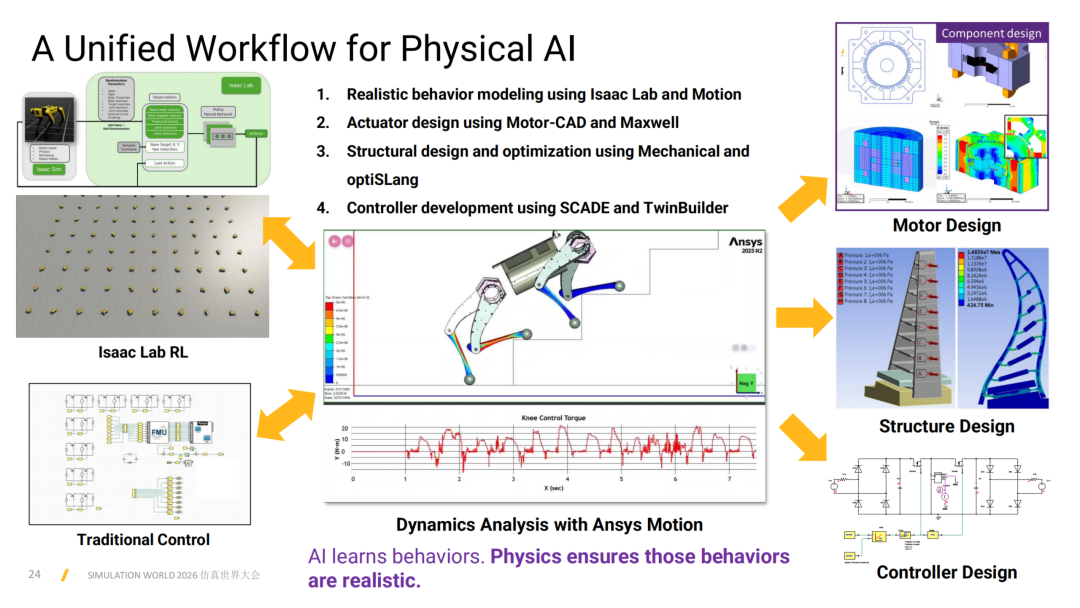
13-RPS并联机器人:空间机构的“平衡大师”1.什么是3-RPS?3-RPS(Revolute-Prismatic-Spherical)是一种经典的并联机构。它由静平台(Base)、动平台(Platform)以及三根对称分布的支腿组成。每根支腿包含三个运动副:R(Revolute):连接静平台的转动副;P(Prismatic):中间的驱动推杆(移动副);S(Spherical):连接动平台的球形副。2.运动特性与常见的6自由度Stewart平台不同,3-RPS具有3个自由度:一个沿Z轴的平移(Heave)和绕X、Y轴的旋转(Roll&Pitch)。这种结构赋予了它独特的“寄生运动”特性,即在旋转时会伴随微小的平移。这对于控制算法的鲁棒性提出了更高要求——这正是我们要在仿真中攻克的难点。3.应用领域:从深海到太空并联机构因其高刚度、高精度、承载力强、误差不累积等显著优势,在工业界备受青睐:精密对准:如天文望远镜的副镜调姿、卫星天线的快速指向。模拟仿真:赛车/飞行模拟器的3自由度运动底座,提供真实的体感反馈。先进制造:并联机床的主轴头,能够在高切削力下保持极高的姿态刚度。医疗手术:微创手术机器人的末端定位机构。2为什么选择AnsysMotion搭建动力学模型进行联合仿真?在控制算法开发中,我们常说“理论很丰满,现实很骨感”。如果你做过倒立摆,你一定知道理想模型与物理实体的巨大鸿沟。1.动力学仿真的必要性在板球平衡这个案例中,传统的数学建模往往将支腿简化为理想的角度输出。但在真实的3-RPS机构中:推杆惯性:推杆自身的质量和加速度会反作用于平台。接触非线性:小球与平板之间的摩擦、碰撞、以及滑动过程中的非线性动力学。机构迟钝感:推杆位移与平台角度之间的非线性映射(雅可比矩阵)。2.联合仿真的“上帝视角””AnsysMotion(动力学大脑):负责硬核的物理计算。它可以精准模拟多体动力学、运动关节间隙、甚至柔性体的变形。控制软件(逻辑中枢):负责算法实现。无论是简单的PID还是前馈控制,都能快速部署并验证。双向奔赴:通过FMU协议进行实时数据交互。我们在控制软件中编写PID代码,直接驱动Motion中的物理推杆。这种方式可以让我们在不损坏昂贵硬件的前提下,反复调试参数(如K_p和K_d的匹配),直到找到系统最优解。3.核心控制逻辑:PID调优的“避坑”指南在实现过程中,你会发现3-RPS的PID调优与倒立摆截然不同。延迟挑战:并联机构的机械链条更长,指令从控制软件发出到Motion反馈存在微小延迟。阻尼博弈:由于机构刚度大,微分增益K_d的选取变得极其敏感——太小则震荡,太大则导致系统高频抖动(数值震荡)。单位统一:Motion导出的FMU文件,单位角度是弧度制,长度是mm,这要求我们在控制逻辑中必须保持严谨的量纲统一。3AnsysMotion并联机器人联合控制仿真流程AnsysMotion通过导出FMU文件即可与市面上常用的控制软件进行仿真数据交换,从而实现联合仿真,下面是motion的联合仿真流程图。仿真目的与核心任务快览在3-RPS板球系统模型中,我们要解决的不仅是“让球不动”,更是要在大惯量、非线性的并联机构下实现高动态响应。通过本次仿真,我们将深度探索AnsysMotion与控制软件联合仿真的边界。仿真核心目标:非线性映射验证:验证从平面误差(x,y)到并联机构支腿位移(ΔL)的控制链路闭环。物理延迟对抗:在1ms的通讯步长下,寻找抑制机构惯性振荡的最优增益组合。鲁棒性测试:确保小球在面对动态轨迹(如画圆)时,能够克服向心力偏差。量纲转换校验:实战演练MOTION导出FMU的单位规范(弧度制与mm)在控制算法中的精准匹配。主要实操内容预览:Step1:在motionpre中搭建并联机器人的动力学模型定义控制所用的输入(sinput)和输出信号(output)Step2:FMU接口集成—建立控制软件与Motion动力学内核的高速数据通道。Step3:控制流程搭建,实现控制逻辑与FMU数据耦合。Step4:PD/PID深度调优—分享如何突破K_d的“数值震荡”临界点(从抖动到平稳)。Step5:动态轨迹循迹—引入时间函数,驱动小球完成高精度的圆周运动演示。本次以独立版的前处理器motionpre为例进行介绍;Step1:3RPS并联机器人动力学建模在motionpre中导入并联机器人模型,3RPS并联机器人主要由静平台,动平台,推杆驱动机构三部分组成;3RPS并联机器人连接关系定义:R(Revolute):连接静平台的转动副;P(Prismatic):中间的驱动推杆(移动副);S(Spherical):连接动平台的球形副。固定副:静平台与地面接触定义:输入输出信号定义:输入信号:缸体与活塞杆之间的移动副分别添加位移驱动,关联函数表达式sinput,如下图所示:三个输入分别是推杆加载的位移载荷:L1,L2,L3输出信号:输出信号为小球相对于动平台中心的X,Y轴方向的位移和速度,这将作为控制软件尽量进行控制调整时候的反馈信号。注意:由于motion单位是mm,控制软件一般是m,如果存在单位转换问题,可以在函数表达式这里加上/1000来进行单位转换。Step2:导出FMU文件,建立联合仿真数据接口建立CO-simulator,勾选定义好的输入输出对象,导出M文件供控制软件使用。Step3:控制流程搭建在控制软件里面导入motion的FMU文件搭建并联机器人的控制流程,通过系统反馈的小球的XY位置和速度,进行PD控制动平台绕X轴(alpha)和Y轴的旋转角度(beta),然后导入并联机器人系统的逆动力学模块,通过该模块,可以通过动平台的旋转角度得到三个驱动推杆的ΔL值,从而进行驱动。如下图所示:Step4:PD控制器设计PD控制其代码:在PD控制器部分,如果我们想让小球在落到动平台后回到中心位置,只要设置x_rep和y_rep为o即可。下面的代码部分,我们以小球落到动平台后,按照半径为0.08m的圆进行循迹运动。逆动力学计算代码:仿真结果展示:1)小球落到平台后回到平台中间位置,不同的pd参数条件,小球恢复平衡的效果不同。小球快速恢复平衡小球来回震荡然后恢复平衡小球落在平台后,按照圆圈轨迹运动4总结通过本次从零到一的3-RPS板球系统开发,我们可以总结出并联机构仿真控制的四个核心维度:动力学建模是控制的基础不同于简单的理想角度模型,3-RPS这种并联机构存在复杂的空间耦合与寄生运动。通过AnsysMotion进行高精度的多体动力学建模,能够捕捉到推杆惯性和接触非线性,这是控制算法在现实场景中具备鲁棒性的前提。通讯步长决定控制上限在联合仿真(Co-simulation)中,1ms的步长不仅是数据交换的频率,更是控制器的“生命线”。尤其在调节微分项K_d时,步长越小,数值噪声对速度反馈的干扰越低,系统才能承载更高的增益而不发生高频抖动。物理特性决定增益量级“下小上大”的重型机构决定了执行器的“钝感”。在调试中,我们必须根据机械结构的减速比和传动特性,跳出理想模型的参数圈子,通过实测去寻找让物理支腿产生有效位移的K_p与K_d黄金平衡点。从静态平衡到动态循迹的跨越实现点对点的平衡只是开始,动态轨迹跟踪(如画圆)才是检验系统动态性能的试金石。通过引入前馈控制或动态参考值,我们能够更深刻地理解并联机构在应对向心力和惯性力时的补偿机制。来源:AnsysMotion学习营