
TFluid SDK:面向具身智能的多物理场仿真探索
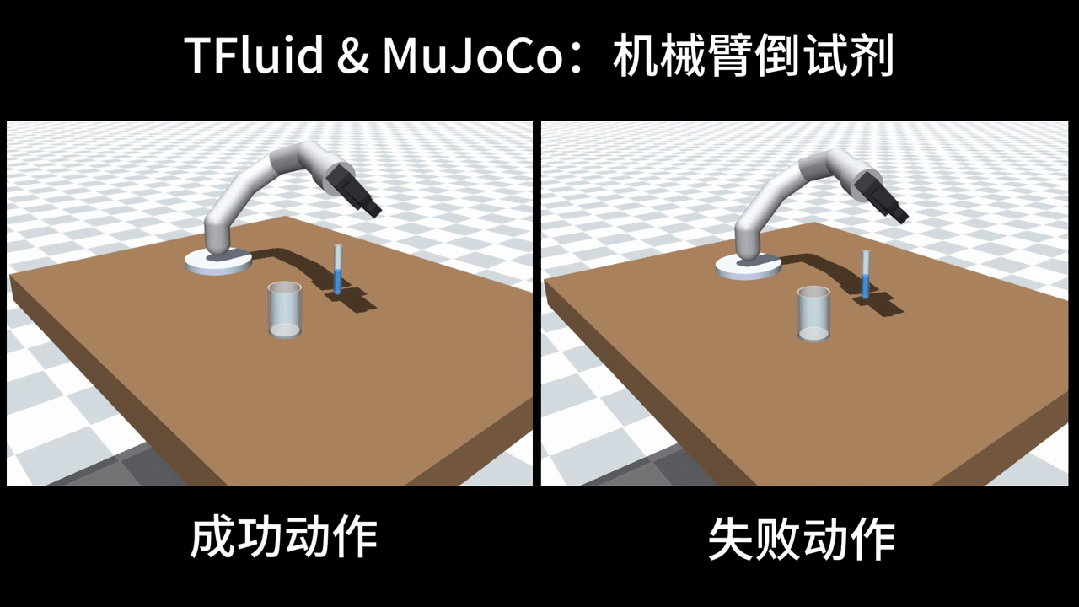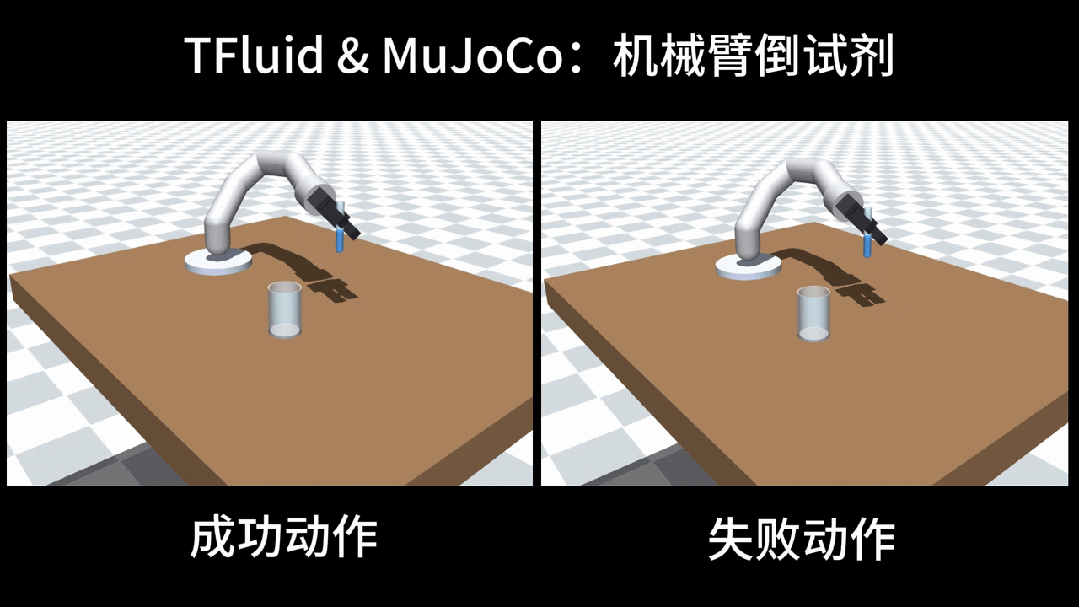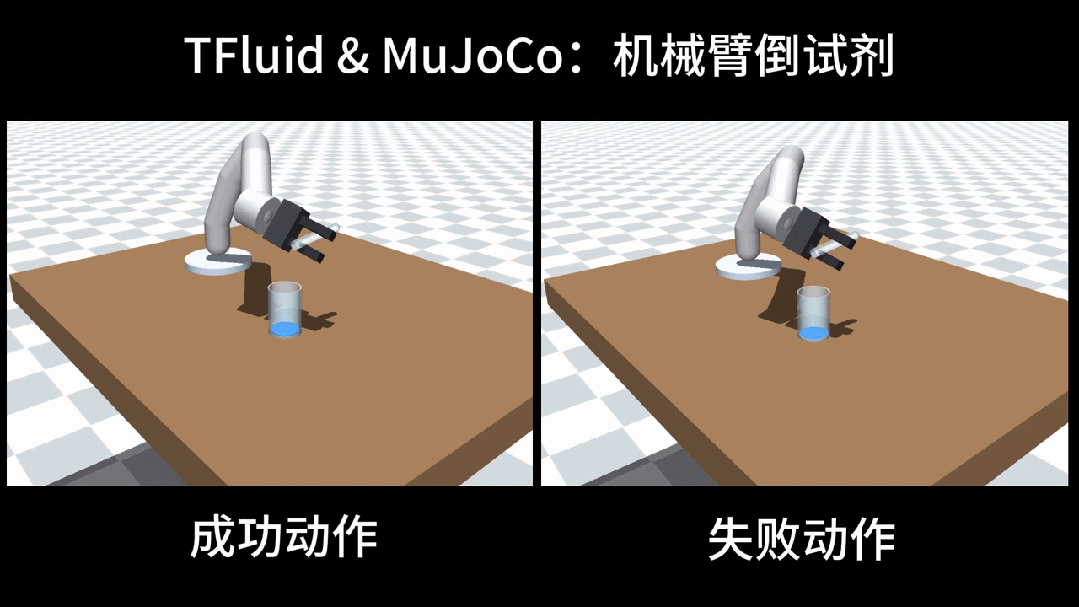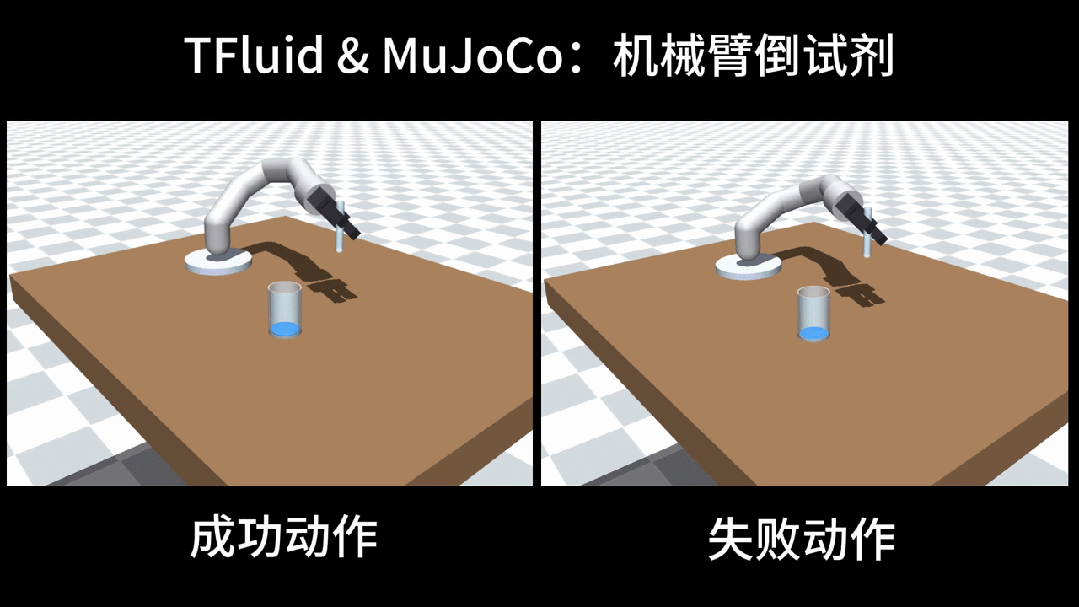
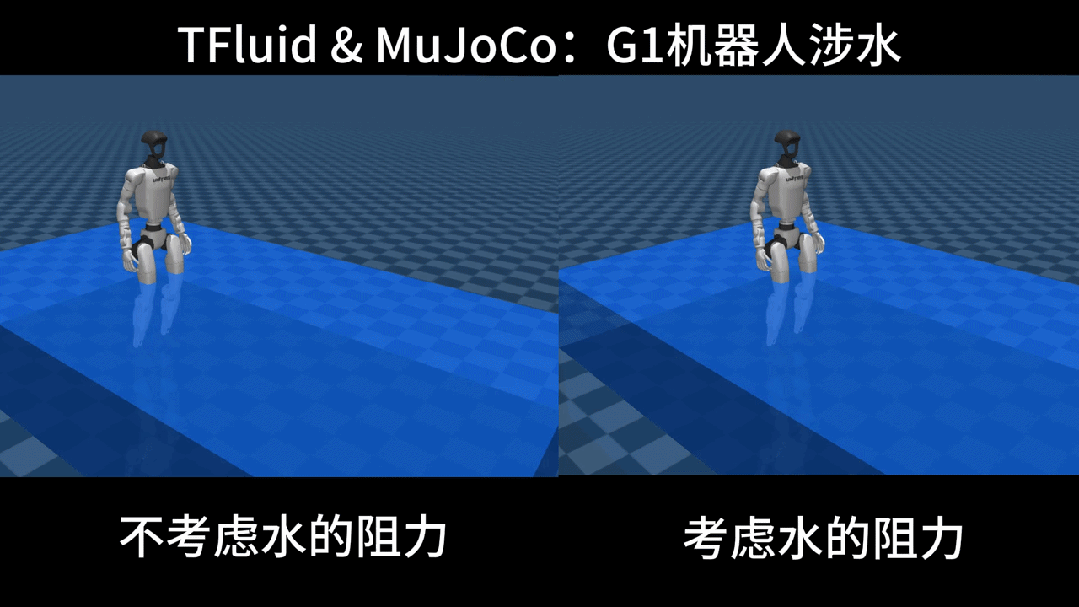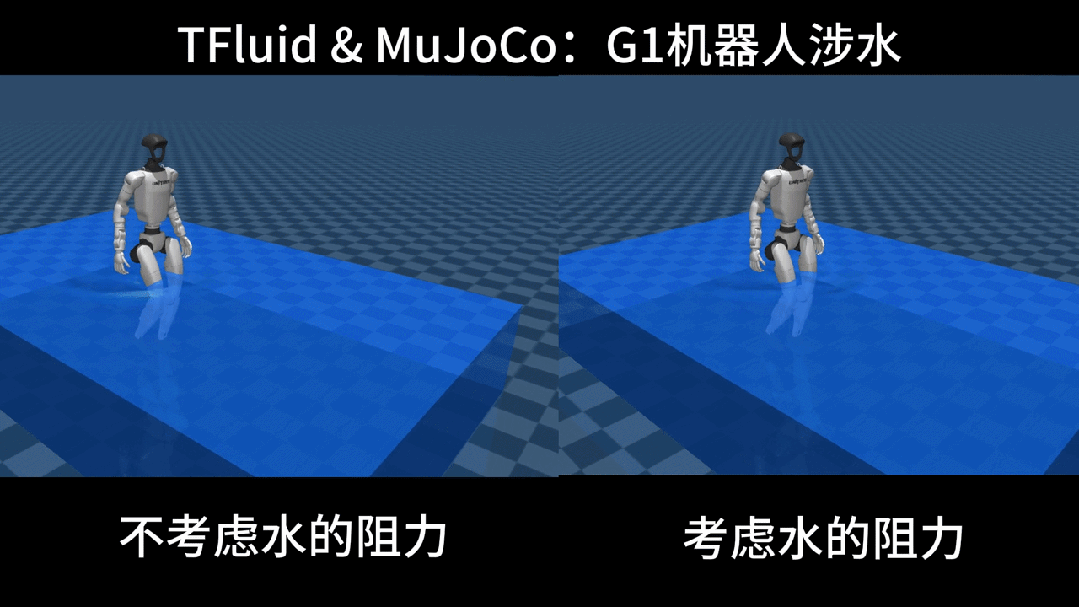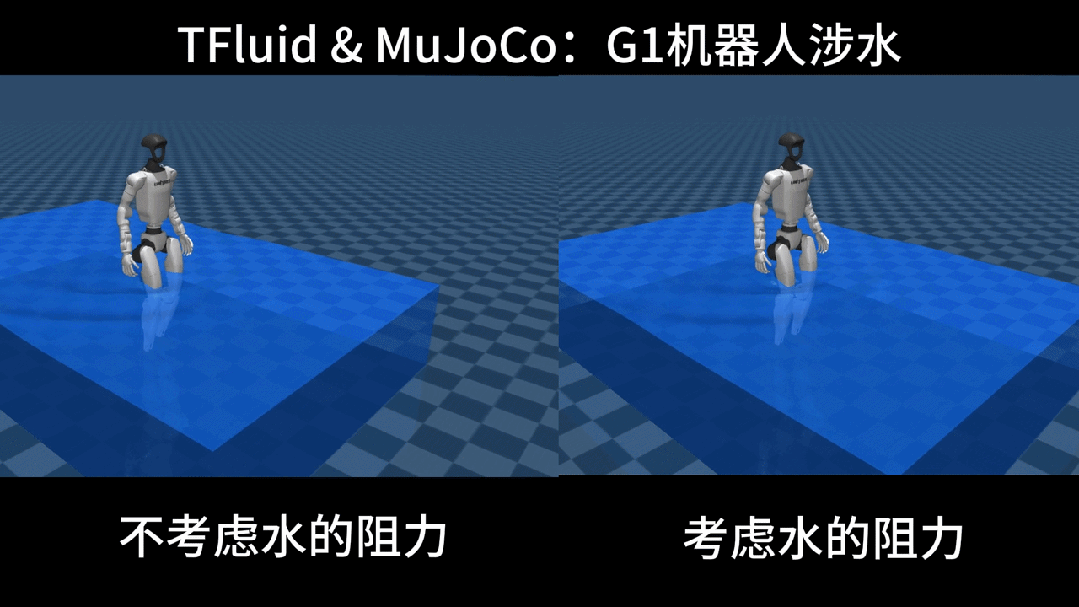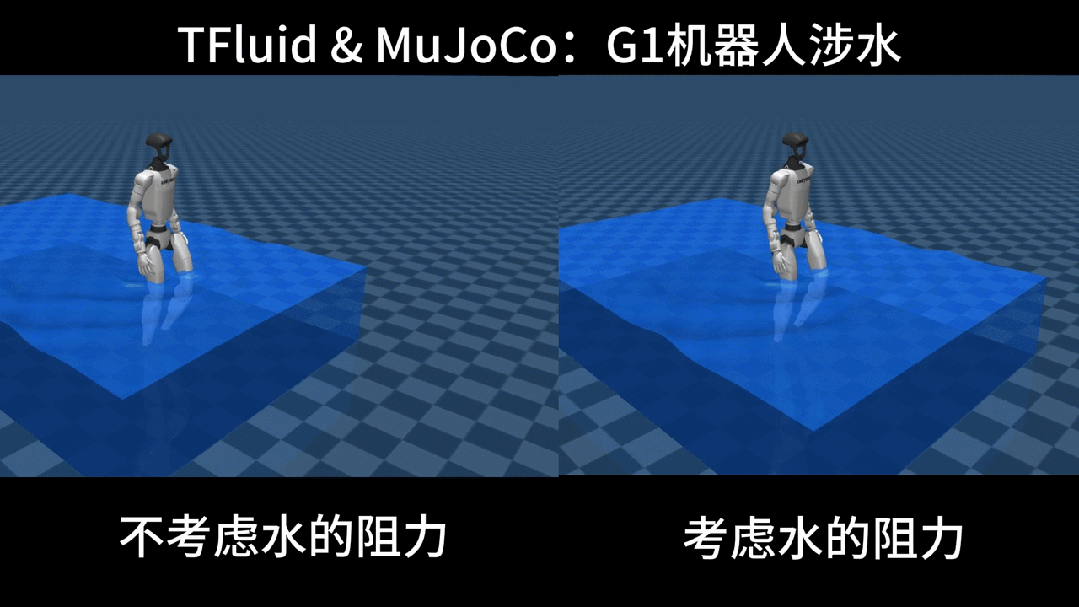
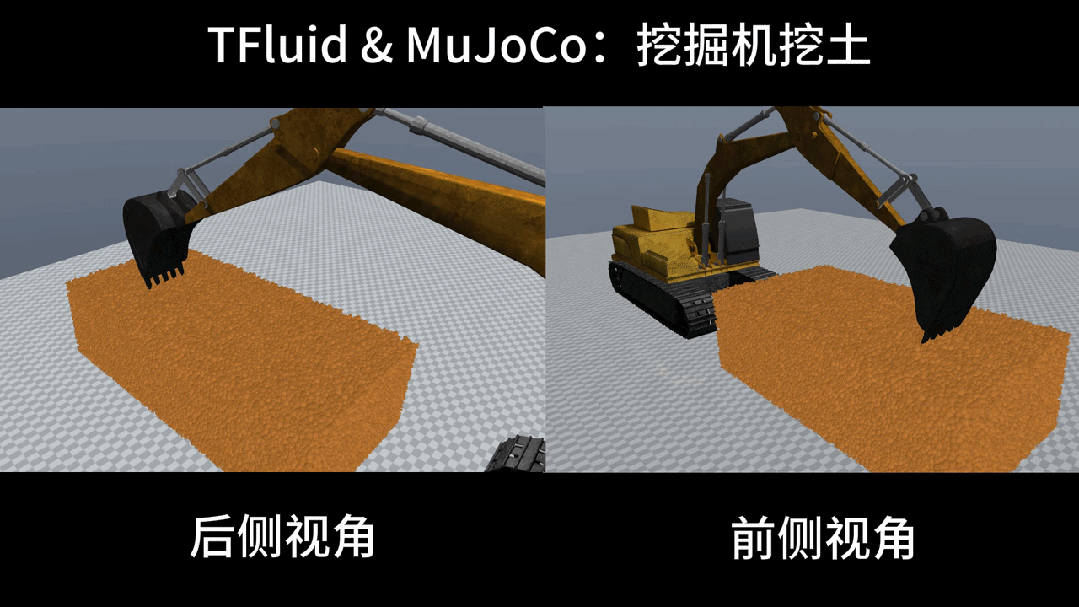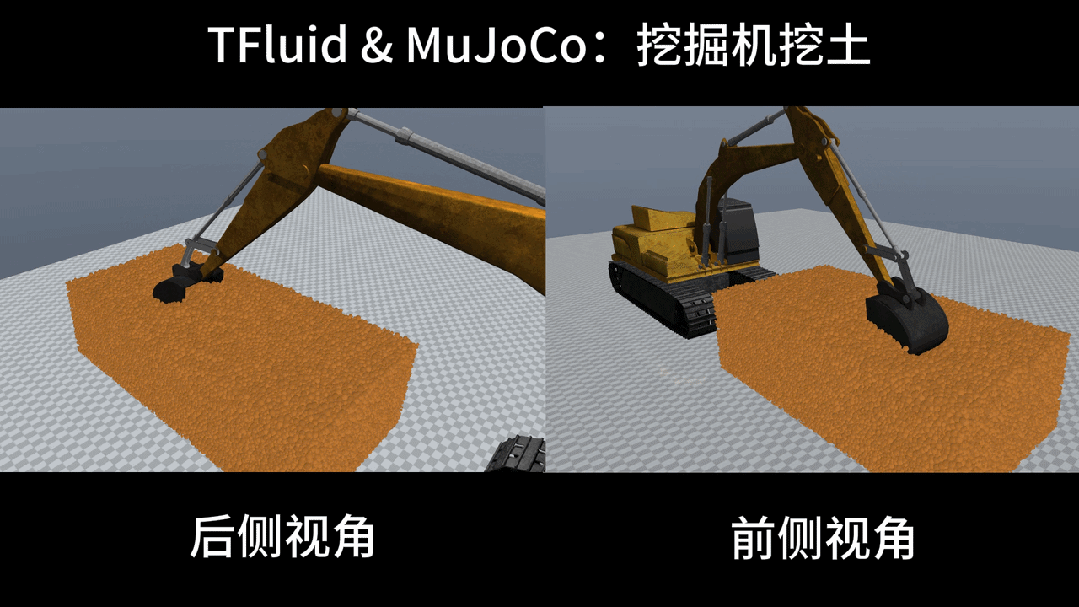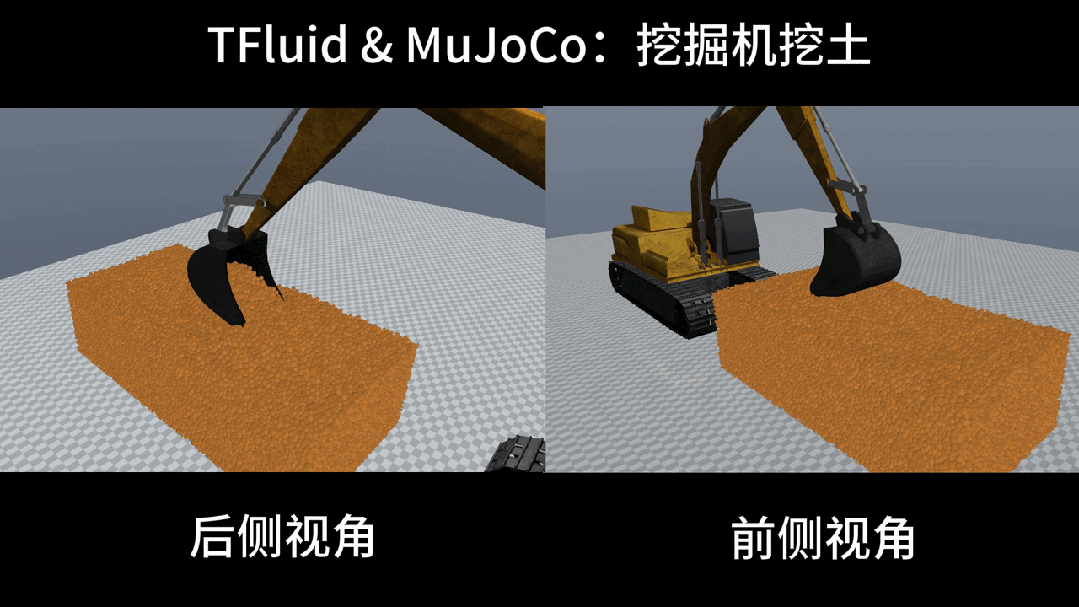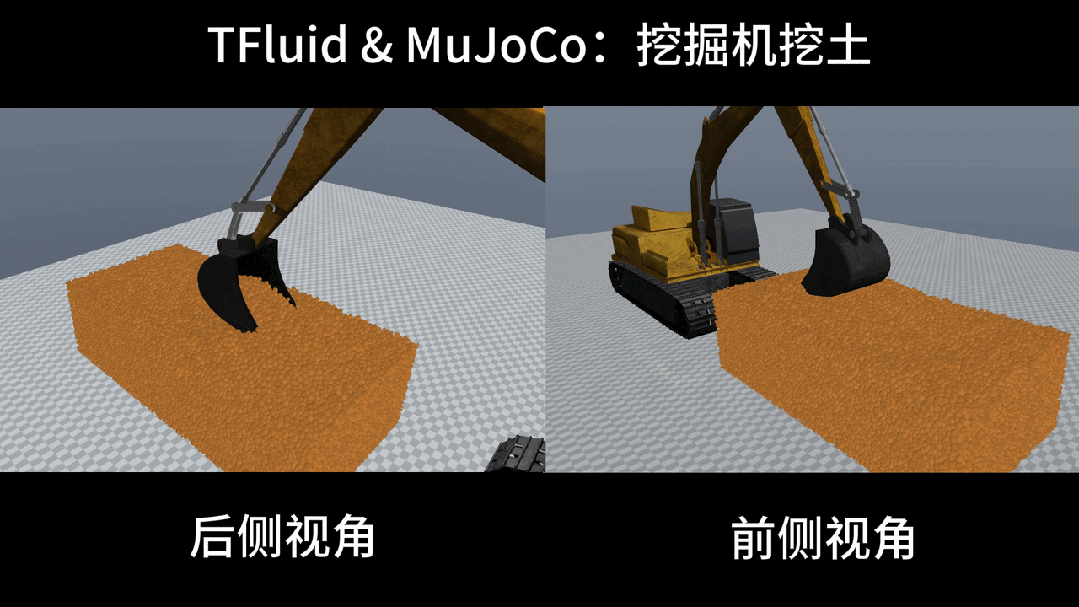
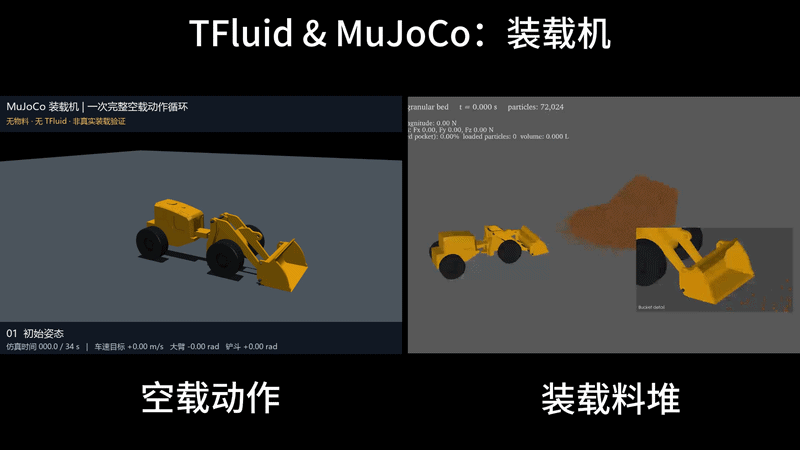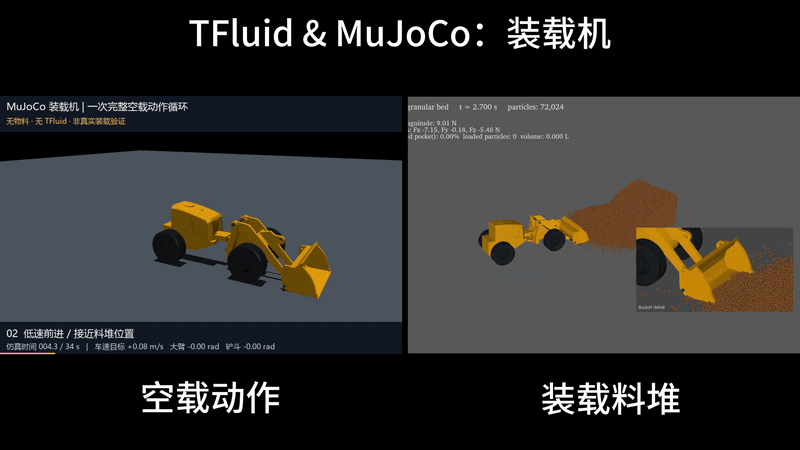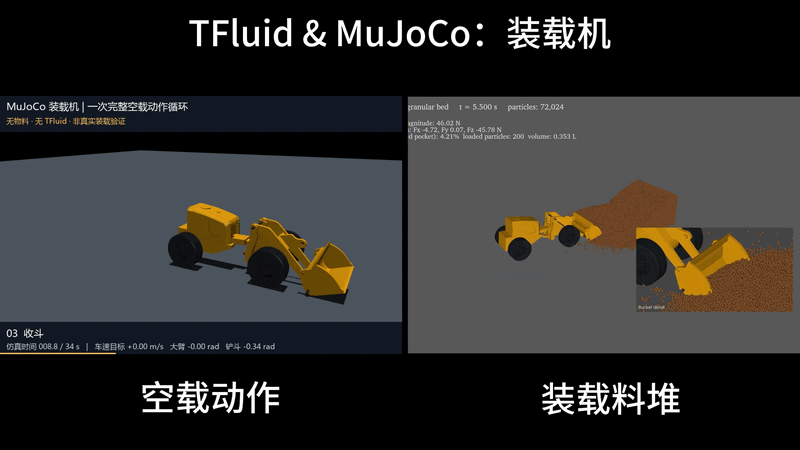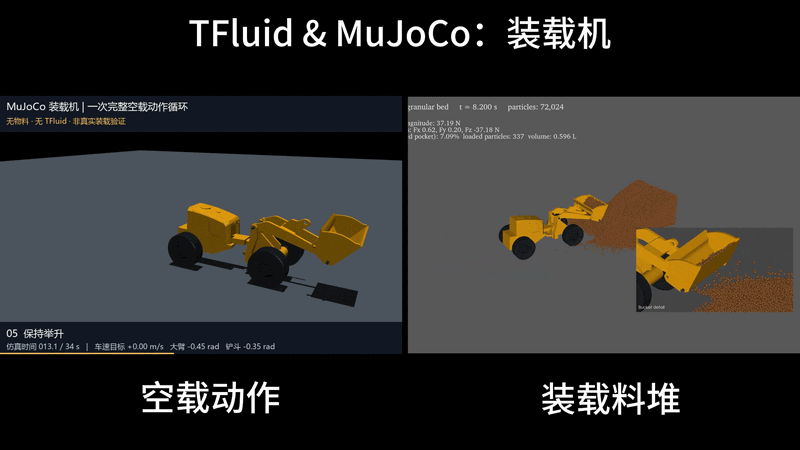
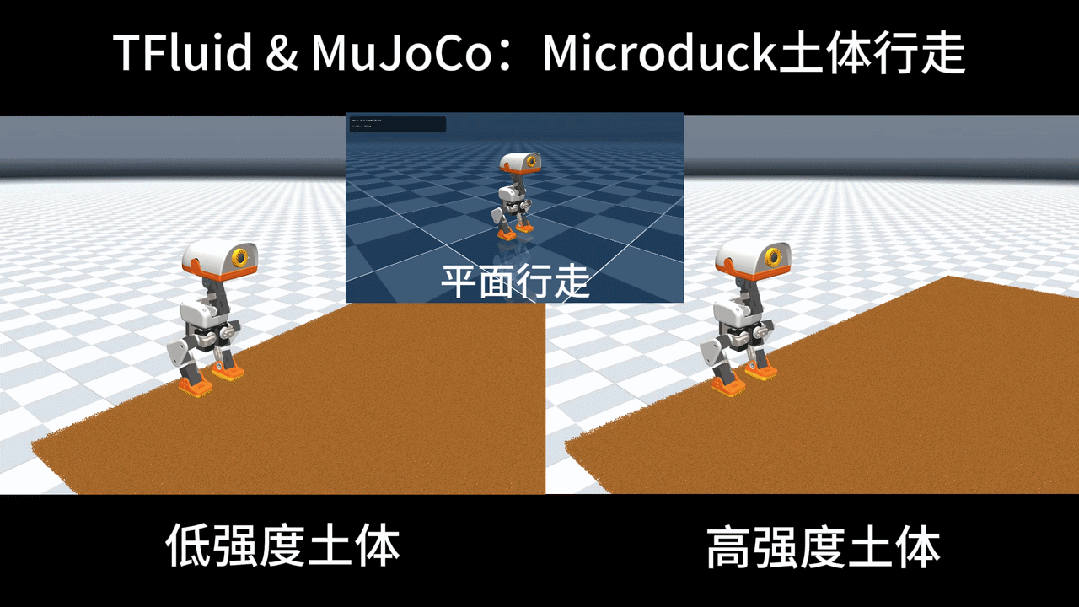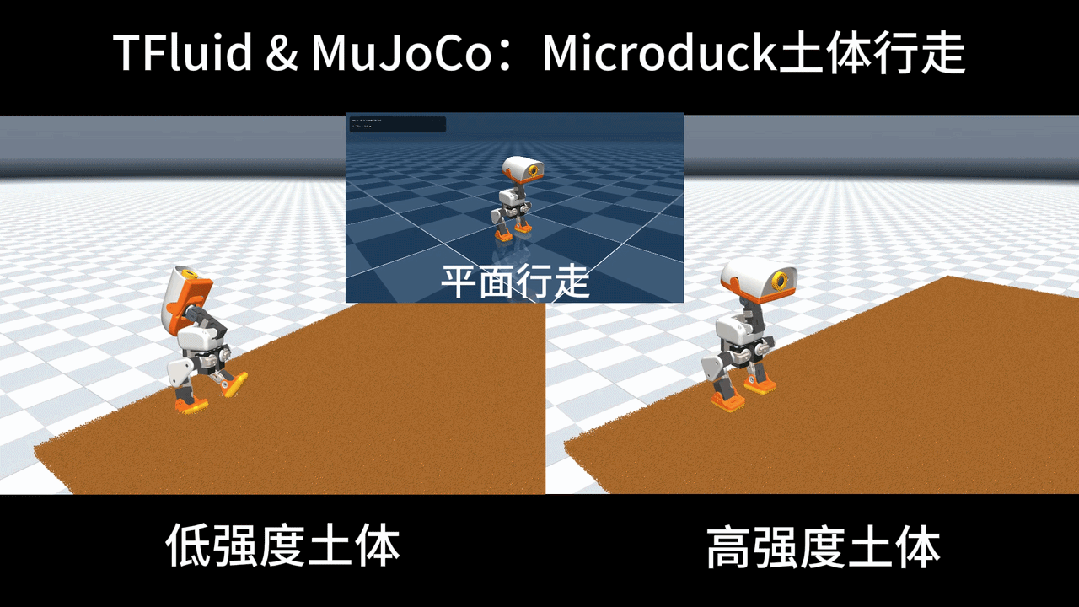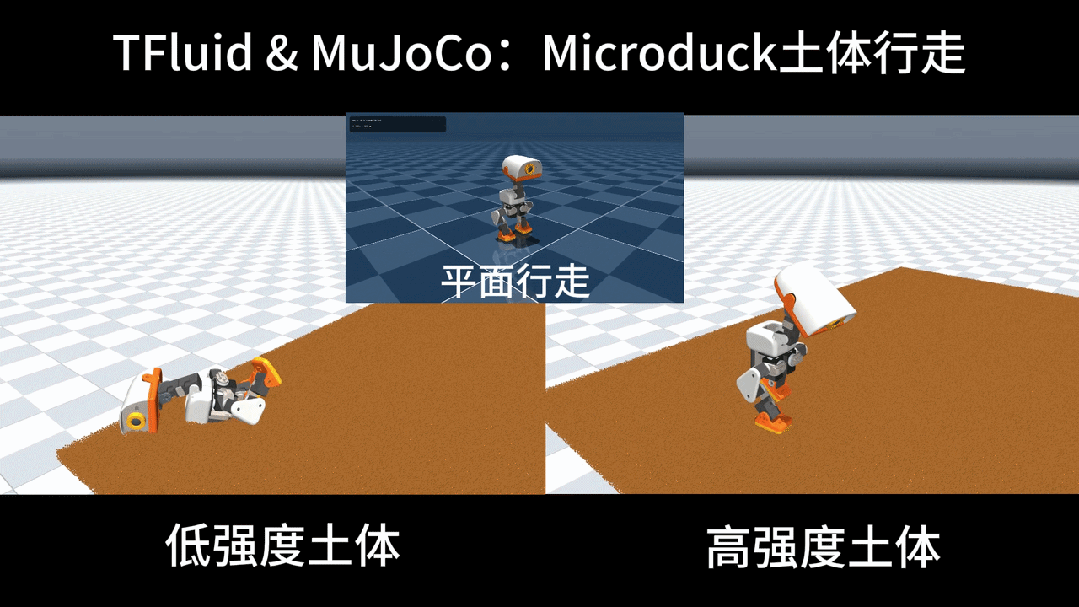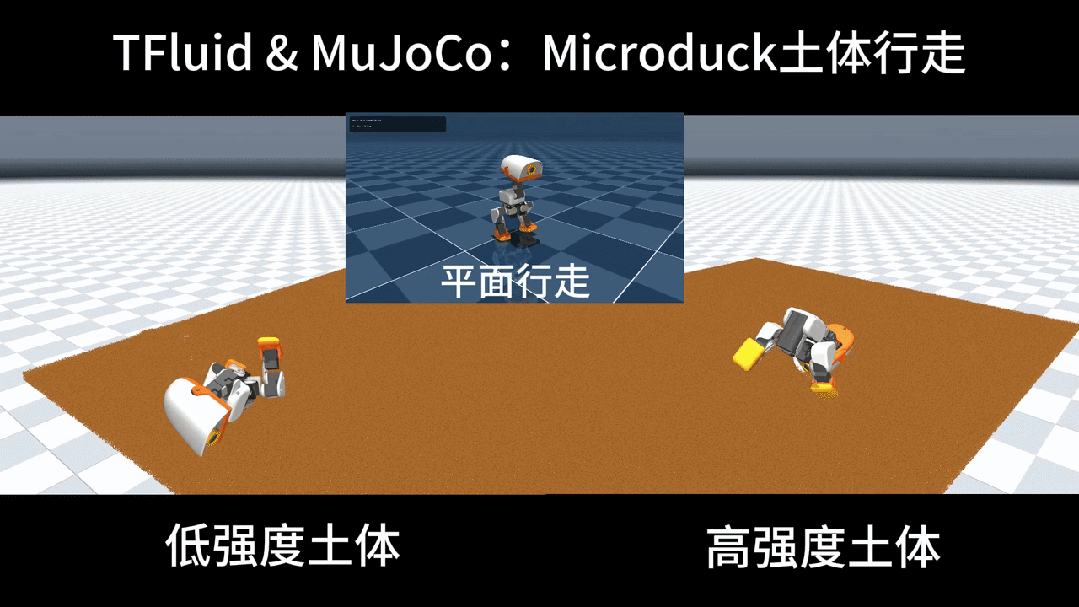
二、为什么要将 TFluid 与 MuJoCo 耦合?
MuJoCo 是目前机器人研究和强化学习领域广泛使用的多体动力学仿真平台之一,在关节动力学、接触碰撞、执行器控制以及机器人模型支持等方面具有成熟的生态。
然而,在真实机器人任务中,还经常存在传统刚体仿真难以准确描述的物理过程,例如:
机器人涉水行走时受到的流体阻力与自由液面波动; 机械臂倾倒液体时的液面运动、飞溅与容器间转移; 机器人处理颗粒、粉末、砂土等离散介质时的复杂接触; 流体、颗粒与机器人之间持续变化的双向作用力; 不同材料、环境及工况对机器人策略稳定性的影响。
因此,我们尝试将两类仿真能力进行融合:
MuJoCo 负责机器人及机构运动,TFluid 负责复杂物理环境,两者通过 SDK 接口进行实时数据交换。
三、TFluid SDK 二次开发模块
TFluid 是自主开发的 GPU 多物理场仿真平台,面向流体、颗粒、固体及其耦合问题。
为了方便机器人、数字孪生以及第三方工业软件进行集成,我们进一步开发了 TFluid SDK 二次开发接口。
相比传统“独立运行—输出结果—后处理”的仿真方式,SDK 模式允许外部程序直接调用 TFluid 的核心求解能力。
通过 SDK,可以实现:
外部程序给 TFluid 输入运动状态,TFluid 完成物理场计算,再将作用力、力矩及场变量返回给外部动力学系统。
因此,TFluid 不再只是一个独立求解器,而可以作为一个高保真物理计算引擎嵌入机器人仿真平台。
登录后免费查看全文
著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2026-09-30
最近编辑:1小时前
博士
国产多场仿真软件TFluid

相关推荐
最新文章
热门文章
