首页/文章/ 详情

利用AI做的PLL输出相位噪声可视化界面
1小时前浏览0

PLL 设计里有一种常见场景。会议室里,大家都同意要低抖动、低杂散、快速锁定、低功耗。意见高度统一,气氛一片祥和。直到有人问:“那环路带宽定多少?”空气突然变得像 VCO 控制线一样敏感。

这并不是因为公式不够多,而是 PLL 的多数指标都不是单向优化。带宽、稳定性、噪声与锁定速度彼此牵制;PFD 死区、电荷泵失配、VCO 和分频器噪声又会把理想模型拉回现实。

为了让这些取舍更直观,我做了一个交互式 PLL 可视化界面。用户可以拖动参数滑轨,实时观察输出相位噪声、积分抖动、参考杂散和锁定瞬态的变化。内容灵感来自于张托肯
一、先从信号链看参数,而不是从表格看参数

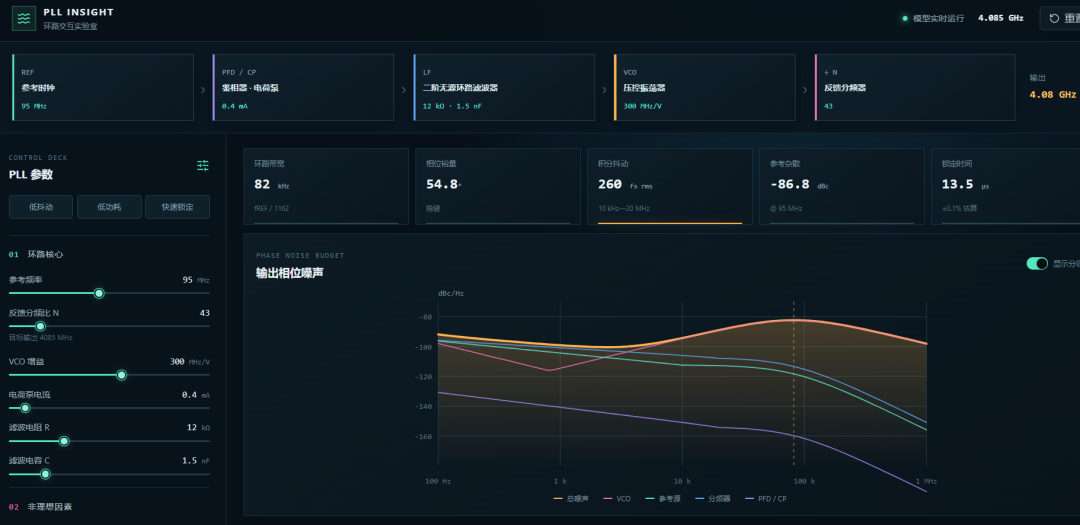
页面顶部按真实信号路径排列了五个模块:

参考时钟、PFD/电荷泵、环路滤波器、VCO 和反馈分频器。

每个模块直接显示当前关键参数。参考频率和分频比决定目标输出;电荷泵电流、VCO 增益以及滤波器 R/C 共同影响环路动态;噪声源则沿各自的传递路径到达输出。

这种布局有一个好处:参数不再是孤立的输入框。调节 N 时,用户会同时看到输出频率、带内噪声和抖动变化;调节滤波器时,也能看到相位裕量与锁定速度的联动。
二、一张图看清带宽两侧是谁在“值班”

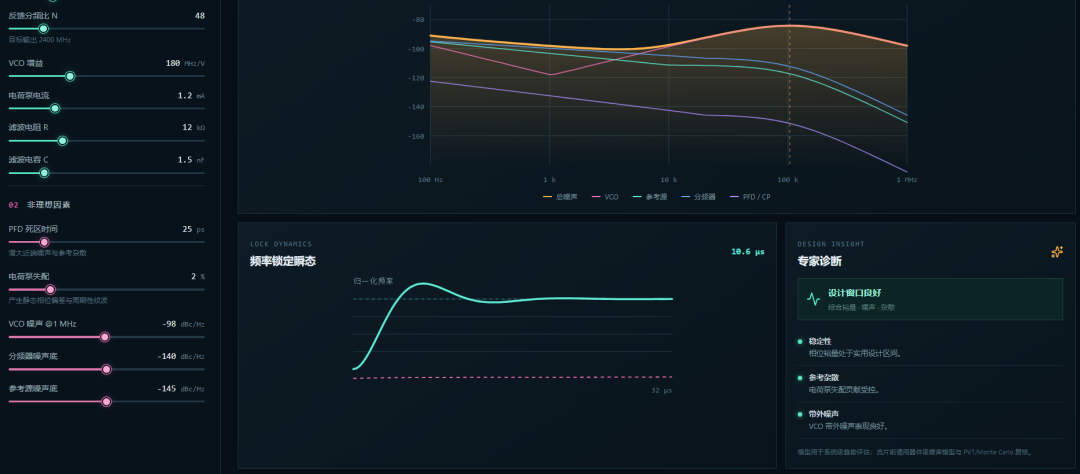
相位噪声区域同时显示总噪声和各模块贡献,包括:

  1.    参考源噪声;
  2.    分频器噪声;
  3.    PFD/电荷泵噪声;
  4.    VCO 噪声。

在环路带宽以内,参考路径的噪声更容易传递到输出;在带宽以外,VCO 噪声逐渐成为主要贡献。改变带宽,本质上是在重新划分这两个区域。

因此,“把带宽做大”并不是通用答案。它可能更好地抑制 VCO 近端噪声,也可能引入更多参考源、分频器和电荷泵噪声。真正有意义的是找到噪声交越附近的合理设计窗口。

页面把环路带宽用标记线画在噪声图上。拖动参数时,交越位置随之变化。这种即时反馈,往往比在几页公式之间来回切换更容易建立直觉。

三、理想模型很美,但客户通常生活在现实里

这套工具特意加入了几类常见非理想因素。

PFD 死区时间

在很小的相位差附近,PFD 和电荷泵可能无法产生有效校正脉冲。死区会引入非线性,使锁定点附近的噪声表现变差。

当死区时间增加时,页面会同步更新抖动与杂散估算,帮助用户理解“已经锁定”和“输出干净”不是同一个概念。

电荷泵失配

上拉与下拉电流不匹配,会形成静态相位误差和控制电压纹波。这类周期性误差常常最终表现为参考杂散。

拖动失配比例时,参考杂散指标会立即变化。对客户沟通而言,这比只展示一个典型值更有效:大家可以直接看到工艺偏差或电流源设计余量对系统指标意味着什么。

VCO、分频器与参考源噪声

VCO 噪声主要影响带外表现;参考源和分频器噪声则经环路在带内传递。分频比越高,参考路径噪声放大的代价越明显。

工具允许分别改变这些噪声底,并观察最终总噪声曲线由谁主导。它不会替工程师做决定,但会让“主要矛盾”更容易被看见。

四、除了频谱,还要看环路怎么锁

页面提供五个实时结果:

  • 环路带宽;
  • 相位裕量;
  • 积分抖动;
  • 参考杂散;
  • 锁定时间。

锁定瞬态图用于观察收敛速度与过冲。当相位裕量下降时,响应会更振荡;当带宽过窄时,收敛变慢。旁边的诊断区域会指出当前方案更像“稳定性风险”“失配主导”还是“VCO 噪声偏高”。

另外设置了低抖动、低功耗和快速锁定三组预设。它们不是模板答案,而是三个起点。工程设计很少有免费的午餐,最多只有会议室里免费的咖啡。

五、这类交互工具真正解决的是什么

它并不替代器件级仿真,更不能替代 PVT、Monte Carlo、版图寄生和硅后验证。

它解决的是更前面的问题:

  • 在架构阶段快速评估参数敏感性;
  • 在噪声预算中识别主要贡献;
  • 在方案评审中直观解释设计取舍;
  • 在客户沟通中把抽象指标变成可操作的变化过程;
  • 帮助新人建立“参数—传递函数—系统表现”的联系。

很多设计争论并不是因为没有计算结果,而是因为大家脑子里看到的不是同一张图。让参数可以被拖动,让影响立即出现,至少能让讨论从“我感觉”更快地走向“我们看曲线”。

说明:页面采用系统级近似模型,用于趋势分析和教学演示。正式设计仍需结合实际器件模型、环路滤波器拓扑、噪声积分范围以及 PVT/Monte Carlo 仿真复核。

来源:集成电路小刚
非线性通用控制
著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2026-09-30
最近编辑:1小时前
集成电路小刚
硕士 立志成为集成电路领域专家
获赞 4粉丝 65文章 71课程 0
点赞
收藏
作者推荐

第01篇_PLL是什么

你在做时钟生成或者 SerDes 的时候,大概率已经把 PLL 当成一个黑盒 IP 在用——喂一个 25 MHz 的晶振进去,出来一个 1 GHz 的干净时钟,中间发生了什么你可能没细想过。但一旦面试官问你「环路带宽怎么定」「为什么现代 PLL 都用电荷泵」「锁定时间怎么估算」,黑盒就露馅了。这篇文章把 PLL 的「锁相」机制从根上讲清楚:它到底在锁什么、负反馈是怎么把两个信号拉同步的、以及为什么工程上最终收敛到「鉴频鉴相器 + 电荷泵」这套结构。理解了这一篇,后面讲传递函数、相位噪声时你才知道每一块为什么会摆在那里。一、锁的是相位,不是频率「锁相环」三个字,重点在「相」。很多人以为 PLL 是把输出频率调到跟参考一样,其实它锁的是相位,频率相等只是相位锁定之后自动成立的结果。因为相位和频率是同一个量的两种视角——频率是相位对时间的导数:f(t) = (1 / 2π) · dφ(t) / dt两个信号的相位差只要恒定(被「锁住」),对时间求导为零,频率自然相等。所以「相位差恒定」是比「频率相等」更强的条件:锁相必然锁频,反过来不成立。这带来一个面试里容易被问的点:为什么不用简单的「频率比较」来锁?因为频率是相位的导数,直接比较频率做反馈,等于只对误差做比例控制,永远有稳态残余频差;而锁相位,等于对误差做积分,能把稳态误差压到零。这就是后面要讲的「型次(type)」的物理来源——环路里每有一个积分器,稳态误差降一阶。二、负反馈:从相位误差到频率修正的闭环PLL 的闭环逻辑是一串因果链,理解了它就理解了整个环路:比较:把参考信号相位 φref 和反馈信号相位 φdiv 相减,得到相位误差 φe。转换:把相位误差变成控制信号(电压或电流)。执行:用控制信号改变 VCO 的振荡频率。反馈:VCO 输出分频后送回来,构成闭环。稳态时,环路会把 φe 逼到某个恒定值(理想情况逼到零)。一旦相位差恒定,输出频率 fout 就锁定了。锁定条件写出来就是:fout = N × fref这里 N 是分频比。这个式子简单,但它背后是整个负反馈在起作用——不是「电路天生会输出 N 倍频率」,而是环路「发现」只有当输出等于 N×fref 时相位误差才恒定,于是自我修正到这个工作点。三、型次(Type):积分器数量决定稳态误差这是 PLL 里最基础也最容易被问的概念。环路型次 = 开环传递函数在原点处的极点个数,也就是环路上有几个「积分器」。Type-I(一个积分器,来自 VCO):VCO 本身就是积分器——它输出的相位是输入控制电压的频率的积分(φout = ∫ 2π·fVCO dt)。一个积分器能对频率阶跃做到零稳态误差,但对频率斜坡(比如参考信号频率缓慢漂移)会有残余误差。Type-II(两个积分器,VCO + 环路滤波器里的积分环节):对频率斜坡也能零稳态误差,这正是现代 PLL 普遍采用二阶环路滤波器的原因。面试官常问「为什么环路滤波器要有积分环节」,标准答案就在这里:多一个积分器,稳态跟踪能力高一阶。但代价也随之而来——每多一个积分器,相位就多 -90°,环路稳定性更难做。这就是后面要讲的相位裕度和零点补偿的由来。四、为什么是电荷泵?PFD + CP 的必然性早期 PLL 用模拟乘法器做鉴相器,但它有两个致命问题:捕获范围窄(初始频差大时拉不动)和锁定后相位差不为零。现代 PLL 几乎清一色用「鉴频鉴相器(PFD)+ 电荷泵(CP)」。PFD 的关键优势在于它同时对频率和相位敏感——只要存在频差,它输出的 UP/DN 脉冲宽度差就会持续把 VCO 往正确方向推,直到频差消失,这就是「鉴频」的能力,让捕获范围大幅扩展。电荷泵配合 PFD,则让环路在锁定后做到理论上零静态相位误差(Type-II 特性),同时把「相位差 → 电荷量」的转换做得线性、可控。电荷泵上下拉电流失配会直接产生参考杂散,这个坑留到第 4 篇专门讲。下面是理想 VCO 的 Verilog-A 行为模型:// 理想压控振荡器 VCO 行为模型(Verilog-A)// 注意 idt():相位 = 频率对时间的积分,这正是 VCO 是「积分器」的体现`include ”disciplines.vams” module vco (out, vctrl); input vctrl; output out; electrical out, vctrl; parameter real fmin = 800.0e6; // Vctrl=0 时的最低频率 (Hz) parameter real kvco = 200.0e6; // 增益 (Hz/V) parameter real v0 = 0.0; // 中心电压 (V) parameter real amp = 1.0; // 输出幅度 (V) real freq, phase; an alog begin freq = fmin + kvco * (V(vctrl) - v0); phase = 2.0 * `M_PI * idt(freq, 0.0); // 积分 → 相位 V(out) <+ amp * sin(phase); endendmodule这段代码里 idt(freq, 0.0) 那一行,就是第一节公式 f = (1/2π)·dφ/dt 的逆运算——把频率积分成相位。看懂这一行,你就理解了 VCO 为什么天然是个积分器,以及 Type-I 的那个积分器从哪来。五、小结与这条线的走向这一篇解决了「PLL 为什么能锁住」:锁相位(而不是锁频率)→ 负反馈把相位差逼到恒定 → 环路型次决定稳态跟踪能力 → PFD+CP 是现代 PLL 的必然收敛。这几个概念不是孤立名词,它们是一条因果链:因为要锁相位,所以需要积分;因为要积分,所以 VCO 是天然的积分器;因为一个积分器不够,所以要二阶滤波器,于是有了 Type-II 和稳定性问题。下一篇开始拆第一个模块:鉴相器 PFD 的死区是怎么产生的、复位延迟为什么不能省——这是你做 PLL 时第一个会实际撞上的非理想效应,也是面试高频点。参考Behzad Razavi, RF Microelectronics, 2nd ed., 第 8 章(PLL 基础与型次)。Floyd M. Gardner, Phaselock Techniques, 3rd ed., 第 2~3 章(环路结构与稳态误差)。Roland E. Best, Phase-Locked Loops, 第 2 章(Type-I/Type-II 环路)。Verilog-A 语法参考:Cadence Verilog-A Language Reference。来源:集成电路小刚

未登录
还没有评论
课程
培训
服务
行家
VIP会员 学习计划 福利任务
下载APP
联系我们
帮助与反馈