
FlexPhysics-Gym v1.20 大版本更新!

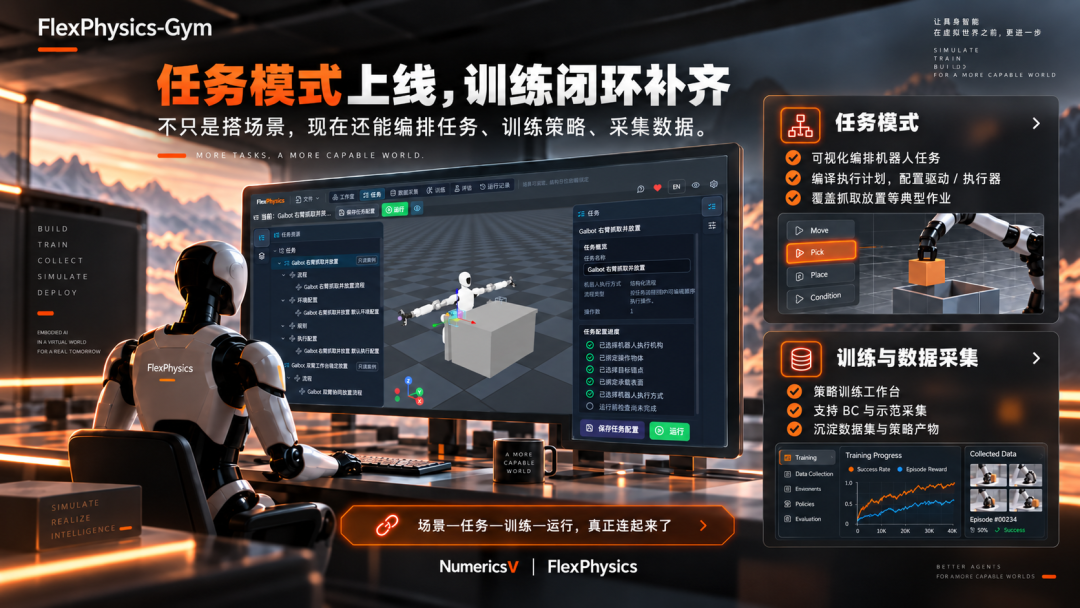
编排机器人任务、训练策略、采集数据,再回头分析每次运行发生了什么——这次,我们把这些环节进一步连了起来。不只搭场景,更能做任务、训策略、采数据。
🦾 新增任务模式:让机器人按任务行动
支持可视化编排机器人任务、编译执行计划,以及配置驱动与执行器。围绕抓取、放置等典型作业,把「场景—任务—运行」串起来,让搭好的场景真正用起来。
🧠 新增训练与数据采集:从示范到策略,从仿真到数据
新增策略训练工作台,支持行为克隆(BC)与示范采集流程。既能训练策略,也能沉淀数据集与策略产物,支撑从仿真验证到批量具身智能数据采集。
📊 新增运行记录:跑完之后,也能看明白
统一记录仿真、评估等过程与结果,支持历史回看、图表分析与导出。实验效果怎么样、问题出在哪,让结果对比和运行复盘更方便。
🛠️ 建模能力升级:模型接入更方便,物理属性更清楚
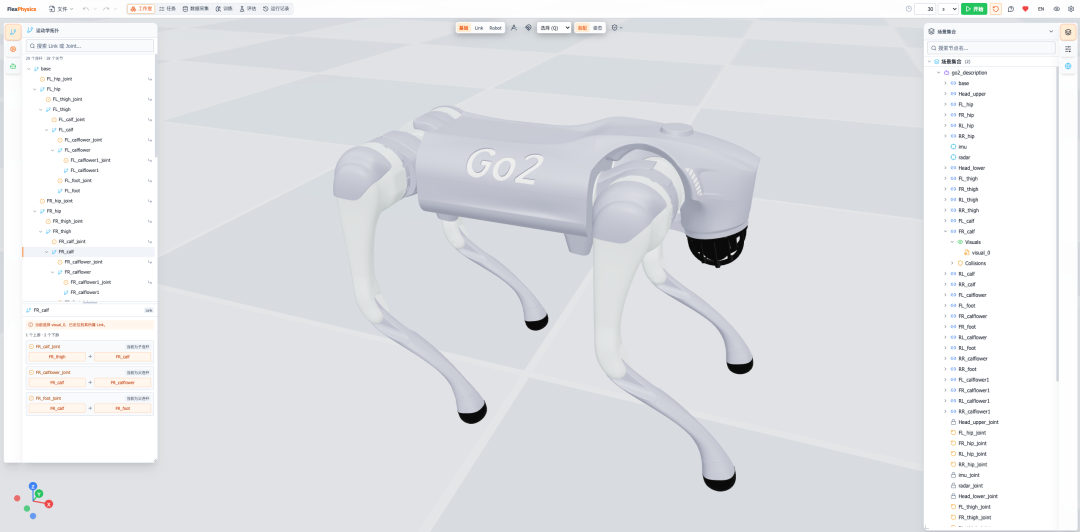
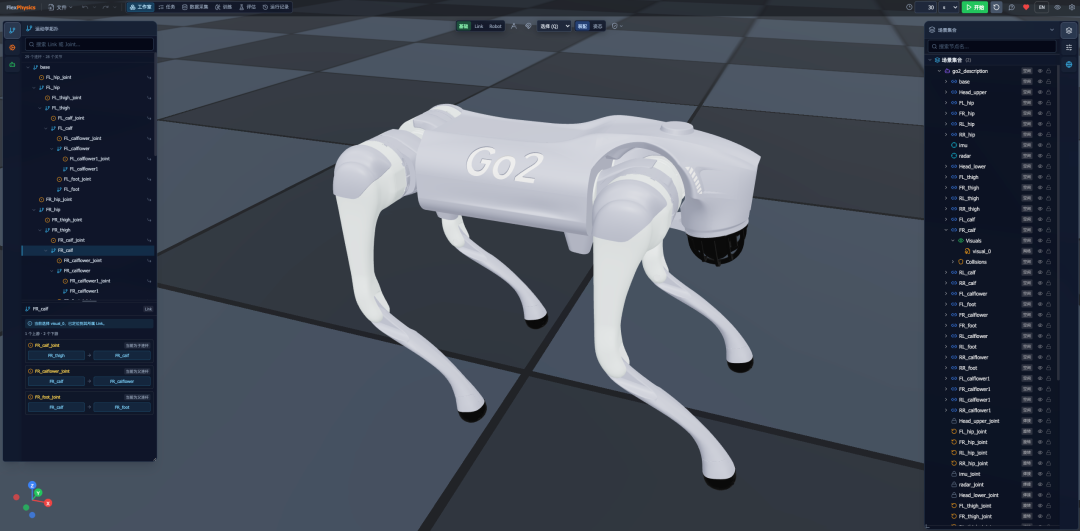
浏览器端支持 MJCF / XML / ZIP 导入;新增物理材料库、外观材质与纹理,完善 Mimic 联动关节和参考坐标系表达。配合运动学拓扑面板,以及质量、质心、惯量等物理属性检查,让复杂机器人结构更容易搭建与排查。
🌗 日常体验,也一起打磨了
新增浅色 / 深色模式,支持手动切换或跟随系统。同步优化编辑器交互、评估回放与云端计算调度,让配置、运行和验证更顺手。
这次更新,我们想做的不只是增加功能,而是让围绕机器人任务的工作流程更完整。
登录后免费查看全文
著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2026-09-30
最近编辑:39分钟前

博士
传播国际一流的数值模拟算法

还没有评论
相关推荐
最新文章
热门文章
