电机测评实验室:TQ-RoboDrive ILM-E50X14无框电机测试
无框电机(frameless motor)和传统带机壳的伺服电机,是两套完全不同的选型逻辑。
传统伺服电机到手就是一台 完整的机器:机壳、轴承、出线、反馈都给你装好了,通电就能转,散热路径也是设计好的。而无框电机交付到你手上的,只有一套定子和转子——没有机壳,没有轴承,没有反馈,连出线和安装公差都要你自己兜底。
这意味着一件事:它的性能能不能发挥出来,一半取决于电机本身的设计,另一半取决于你的机械集成、散热路径和驱动器匹配。同一个型号,装进散热良好的铝合金关节壳体,和塞进密闭的塑料腔体里,连续转矩可能差出 30% 以上。
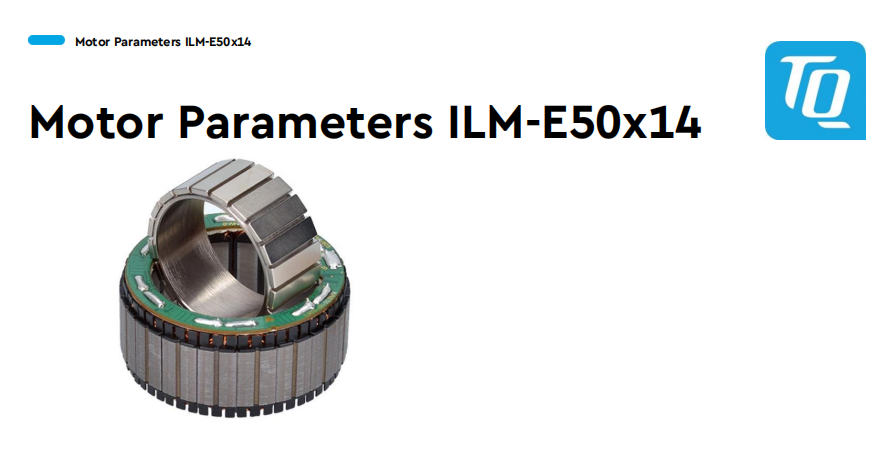
TQ-RoboDrive 的 ILM 系列在国内名声不小,协作机器人关节、半导体设备、精密转台上经常能看到它的身影。ILM-E50X14 属于其中尺寸紧凑、主打转矩密度的一款,48V 电压等级,常见于空间受限、又要求低速大转矩的场合。
我们拿到一台样机,决定不去看宣传页,而是把它接上仪器,一项一项测
为客观评估该款ILM-E50X14无框伺服电机实际性能,本次测试严格参照 IEC 60034‑1、GB 755、JB10274‑2001、GB/T 10069.3‑2008 等相关标准,对样机开展全套电气、机械、温升、效率、过载、转速稳定性测试,获取真实实测数据,为产品选型、整机集成设计提供实测依据。
本报告旨在客观呈现该电机的实测性能表现,为后续选型应用与系统集成提供准确、可靠的数据支撑。
这次测试想回答三个问题:
① 样本上的参数,真实度有多少?
② 连续满载跑下来,热裕度还剩多少?
③ 精度、效率、过载能力,边界在哪里?
测试依据与条件:
一、电机参数速览
整理数据如下:
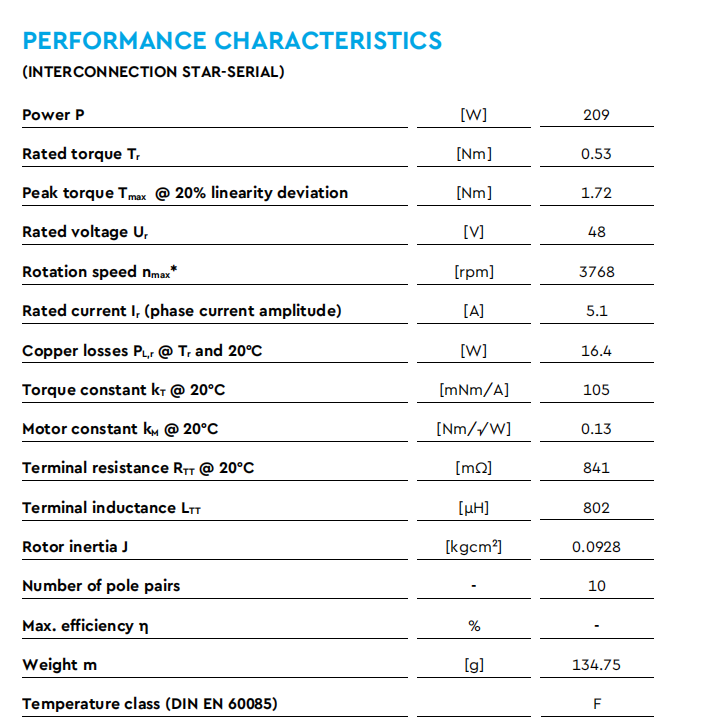
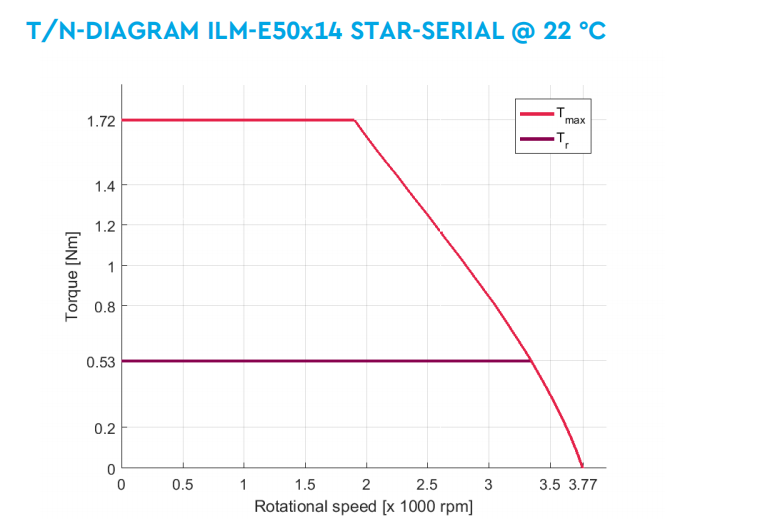
先把底数摆清楚。下表中"实测值"一栏来自本次测试,厂方样本值待补——这也是我们建议读者自己建立的一张表:样本值和实测值分开记,选型时才不会踩坑。
项目 实测值 样本值 偏差 母线电压 DC 48 V DC 48 V 一致 额定转矩 0.53 N·m 0.53 N·m 一致 额定转速 3250 rpm 3250 rpm 一致 额定输出功率 约 181 W 约180W +0.6% 空载最高转速 3750 rpm 3790 rpm −1.1% 相绕组线电阻(20℃) 0.8852 Ω 0.841Ω +1.6% 线电感(1 kHz) 约 755 μH 802μH −5.9% 相反电动势常数 5.30 V/krpm - — 齿槽转矩(峰峰) 0.014 N·m(约额定 2.6%) - —
注:以上"实测值"由本次测试数据整理得到,非厂方标称。
两处偏差,先解释清楚,免得误读:
① 线电阻 +1.6%——样本给的是典型值,绕组电阻本身有绕线长度、漆包线公差带来的分散性,2% 以内属正常。
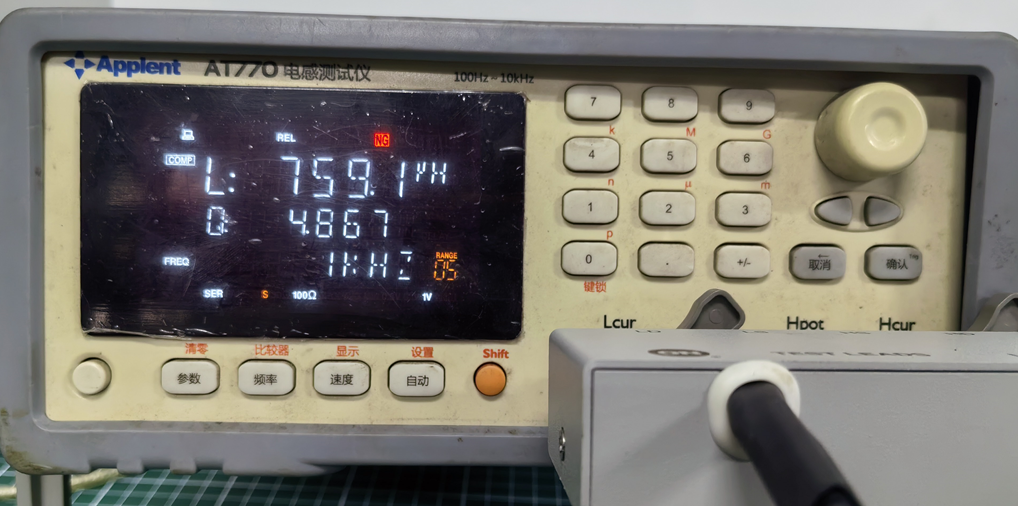
② 线电感 −5.9%——这一项不能直接说"不达标"。样本给的是典型值,而我们用 LCR 表测的是 1 kHz 小信号,磁路工作点不同,铁芯饱和程度不一样,数值偏低是物理规律使然,不是电机的问题。两种方法测出的电感本就不该直接比。
① 线电阻 +1.6%——样本给的是典型值,绕组电阻本身有绕线长度、漆包线公差带来的分散性,2% 以内属正常。
② 线电感 −5.9%——这一项不能直接说"不达标"。样本给的是典型值,而我们用 LCR 表测的是 1 kHz 小信号,磁路工作点不同,铁芯饱和程度不一样,数值偏低是物理规律使然,不是电机的问题。两种方法测出的电感本就不该直接比。
二、测试数据分析
1、绝缘测试绝缘与耐压:第一道安全门,过得干脆
用综合测试仪对定子绕组做耐压与绝缘测试。标准要求:耐压漏电流 < 5 mA;绝缘电阻 DC 500 V 冷态 > 20 MΩ。
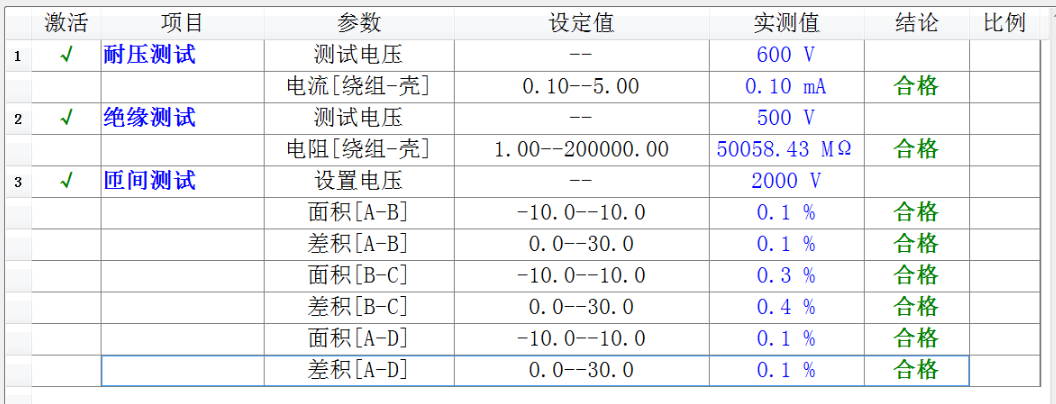
按 IEC 60034-1 / GB/T 755 的规定,旋转电机绕组对机壳的耐压试验电压取 500 V + 2×Un。这台电机 Un = 48 V,算下来 500+ 96 = 596 V,取整即 600 V。所以这个数值不是随手填的,是标准算出来的。
漏电流 0.1 mA,只有限值 5 mA 的五十分之一。绝缘电阻方面,实测读数已达 50 GΩ 量级,需要说明一句:这个数量级通常已经接近绝缘电阻表的量程上限,具体数字不必细究,它的意义只有一个——远优于 20 MΩ 的标准门槛。对于 48 V 低压系统来说,长期运行、潮湿环境下的击穿与漏电流风险都极低。绝缘这块,可以放心。
2、绕组参数:三相一致性,暴露磁路设计
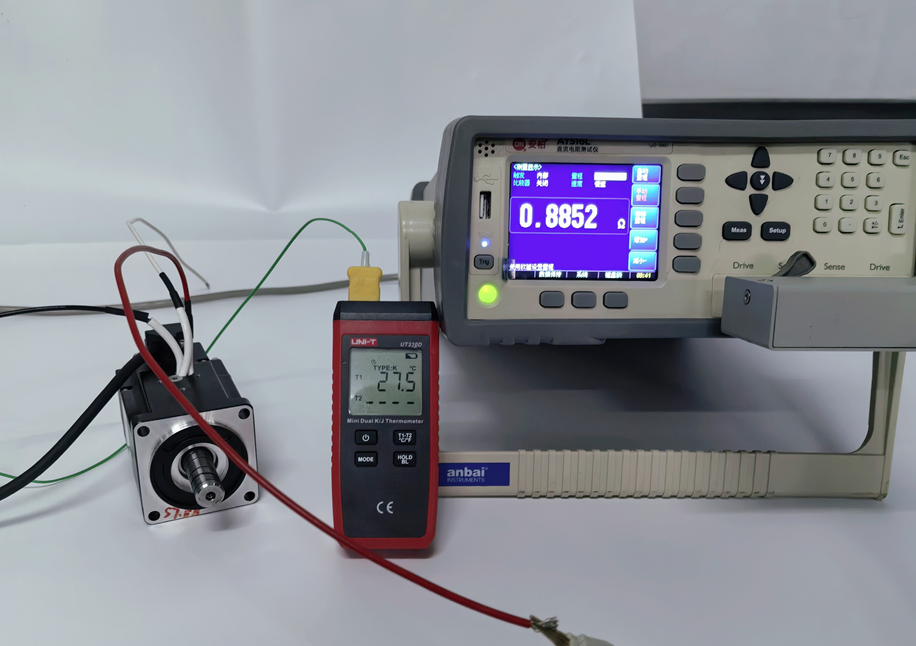
用高精度直流电桥 + LCR 表,逐相测线电阻与 1 kHz 线电感,并折算到 20℃ 基准:
3、机械精度:无框电机最容易被忽略的一环
无框电机本身没有轴承,轴系精度完全由你的机械结构决定。但定转子组件自身的形位公差,依然决定了集成后的上限。我们对照 JB/T 10274-2001《交流伺服电动机通用技术条件》做了检测:
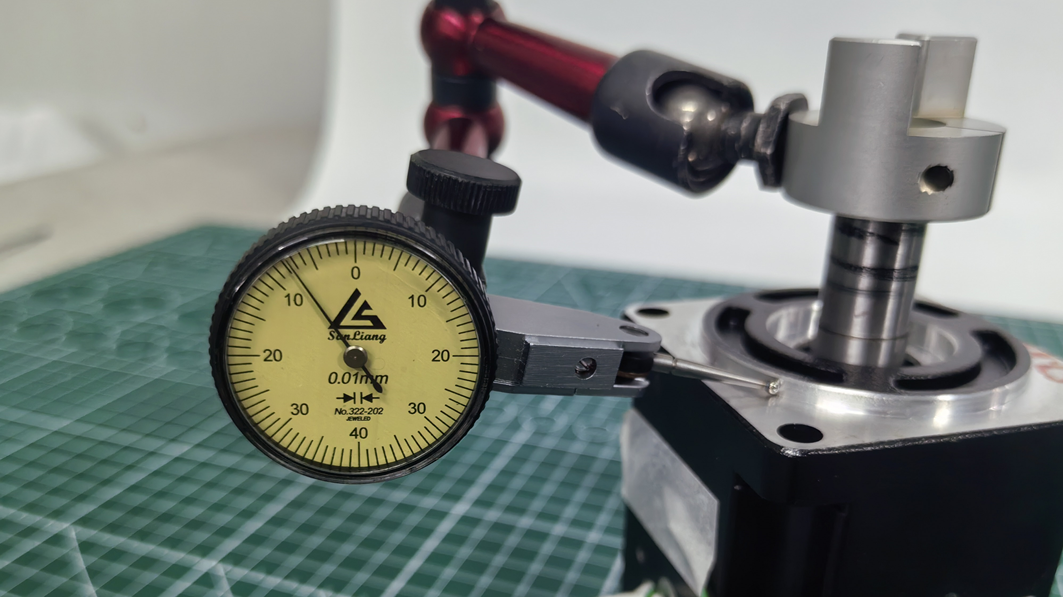
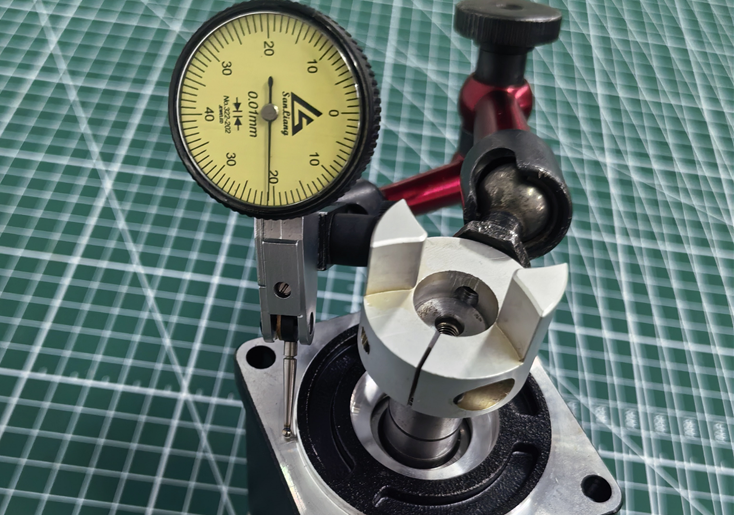
三项全部达标,且都留有余量。轴伸径向跳动只有国标限值的一半,这一点对集成方最友好——你自己的轴承座做得再好,转子轴颈跳动大也白搭。相对而言,法兰端面跳动的余量最小(17%),装配时仍建议实测一次止口与端面的配合尺寸,别只看样本。
4、齿槽转矩:2.6%,属于什么水平
在转轴上缠绕细绳并固定,另一端系拉力计垂直缓慢拉动,读取最大拉力后换算为齿槽转矩:
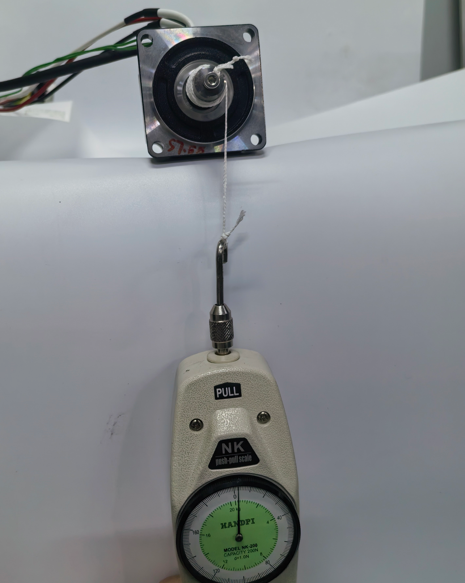
即便按偏大的估算值看,2.6% 也处在可接受区间(常规伺服多在 1%~5%)。对协作机器人关节这类需要低速平稳运行、做力控的应用来说,这个量级不会造成明显的手感"顿挫",但如果要做极高精度的直接驱动转台,建议还是用传感器法复测一次。
用原动机拖动被测电机到目标转速,示波器采集三相绕组的感应电动势波形,取幅值:
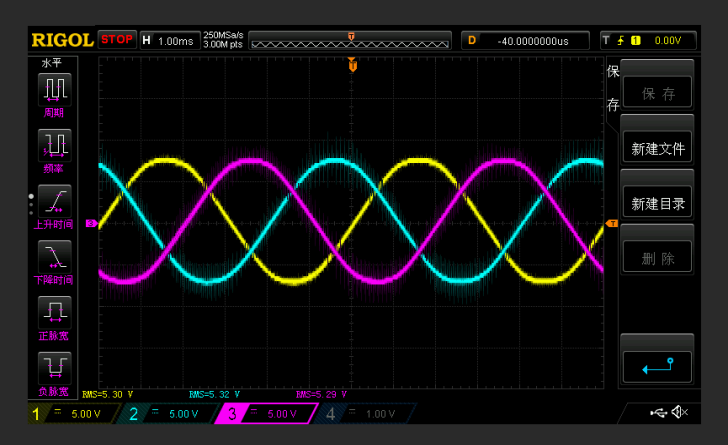
6、反电动势谐波:THD 1.32%
用功率分析仪采集线反电动势波形,做 FFT 频谱分析,得到总谐波畸变率:
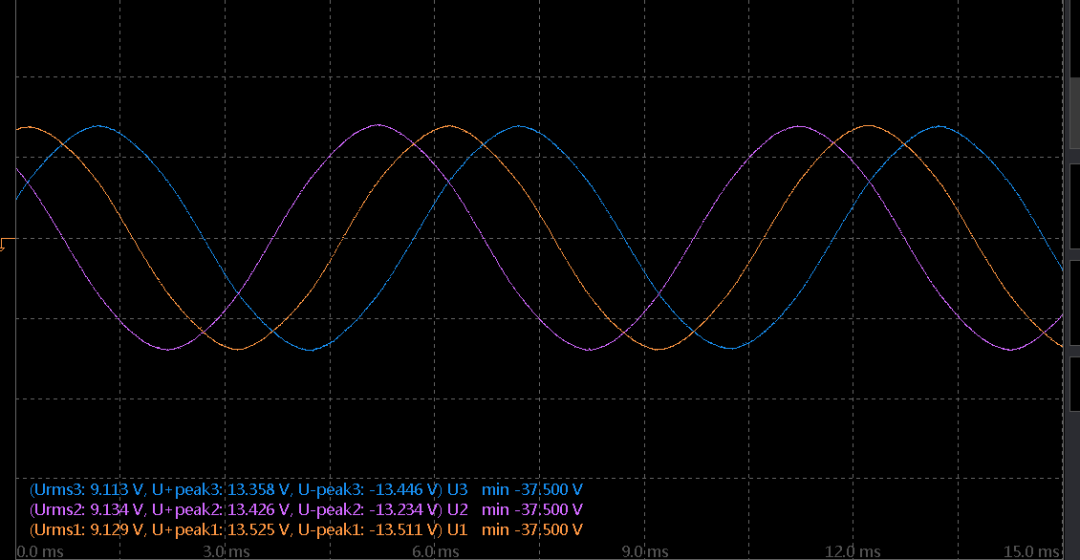
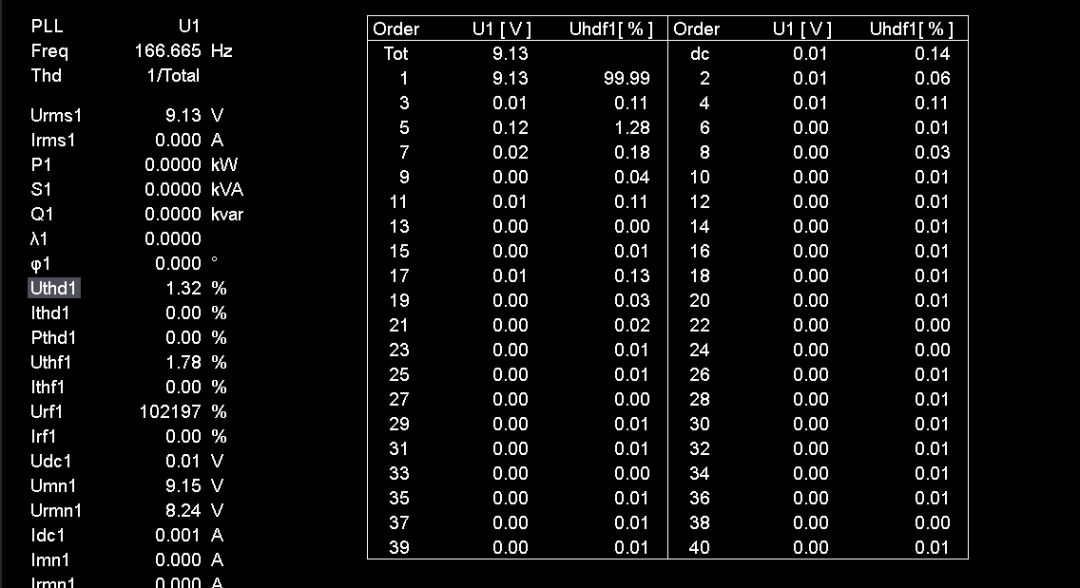
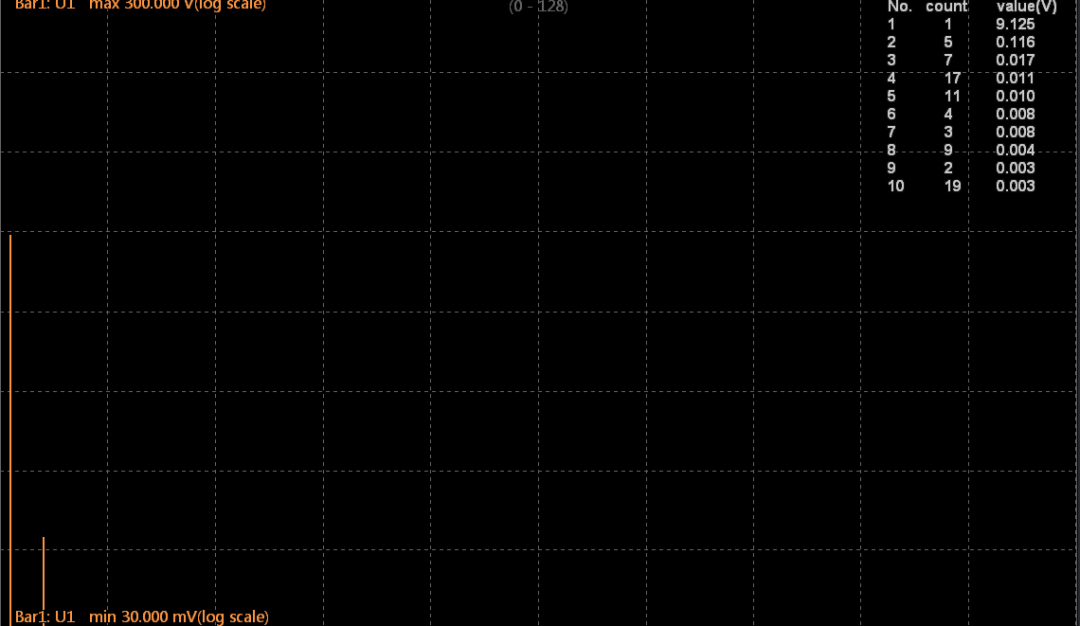
THD = 1.32%,远低于行业内常用的 5% 参考阈值。反电动势波形越接近正弦,意味着电机在电流环控制下的转矩脉动越小、低速平顺性越好、高频啸叫风险越低。这一项也和前面"表贴式磁钢"的判断互相印证——磁极形状与斜极/斜槽做得比较到位。
7、空载最高转速
驱动器带动电机空载运行,逐步提升速度指令至上限并稳定一段时间,观察有无异响、振动加剧等异常:
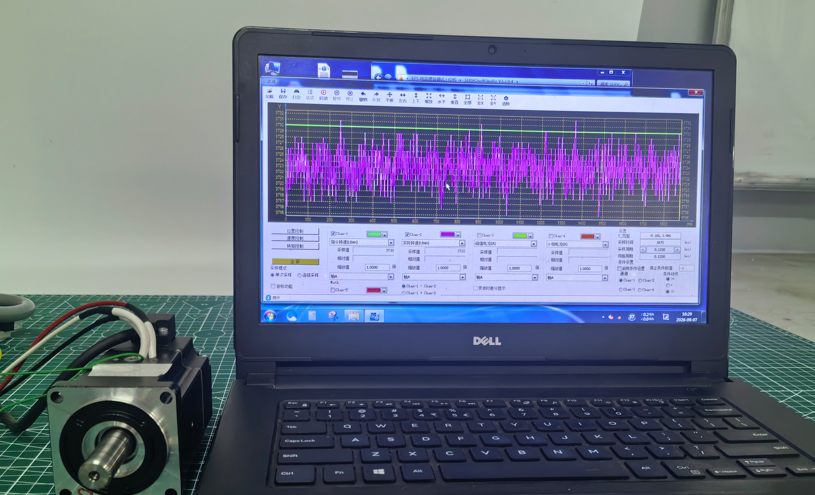
实测 3750 rpm,达到样本值 3790 rpm 的 98.9%,1% 的差距在母线电压波动与驱动器限幅策略的影响范围内,属正常吻合。整个升速过程运行平稳,无异响与异常振动。
8、空载噪声测试
将电机放置于隔音箱中,额定转速(3250rpm)空载运行时噪音值。
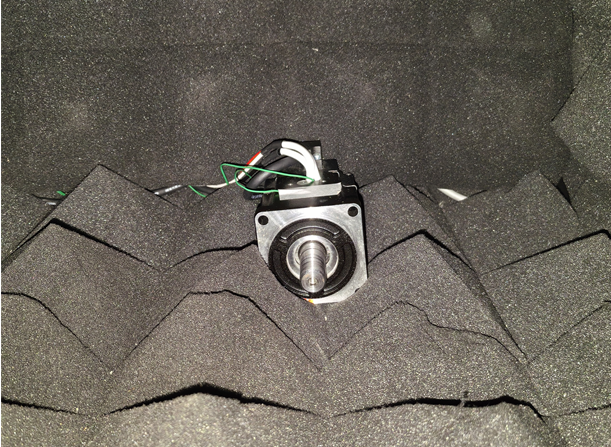
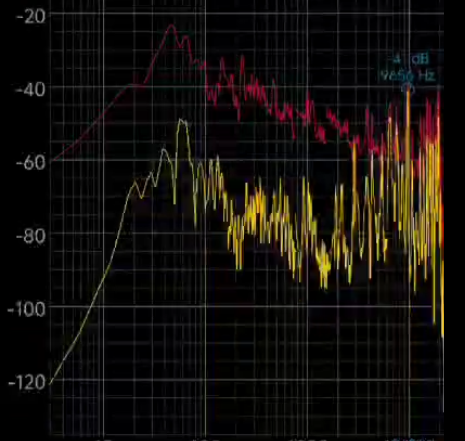
GB/T 10069.3-2008 | 测试值 |
≤82dB | 48dB(avg) |
48 dB(A) 是什么概念?大致相当于图书馆阅览室或安静办公室的环境噪声——一台在 3250 rpm 下空转的电机,噪声比一间安静房间的本底高不了多少。这里要提醒一句:这是空载裸机在隔音箱中的数值。装进整机后,结构共振、负载啮合、风道噪声都会叠加上来,实际噪声大概率会明显升高,选型时不要直接拿这个数当整机的指标。
9、空载温升:连续运行的第一道热考验
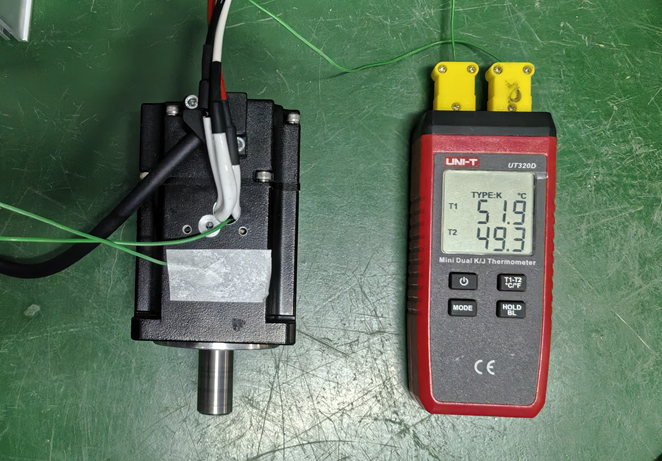
额定转速 3250 rpm 下长时间空载运行直至热平衡,记录电流、绕组与机壳温度:
三点值得注意:
一是约 30 分钟就基本达到热平衡,后续 60、90 分钟数据几乎不动,说明散热路径设计合理;
二是空载电流 0.51~0.54 A 且随温度上升略有下降,属于正常的铁损与绕组电阻变化;
三是电阻法与探头法两个独立手段得到的温升只差 0.5 K,说明这套温升数据可信。
10、额定工作点温升:真正决定选型的一栏
用测功机加载,在恒定转速下逐步增加负载转矩,连续运行 120 分钟记录热平衡数据。这一项是整篇文章里最该看的:它能跑多久,全看这里。
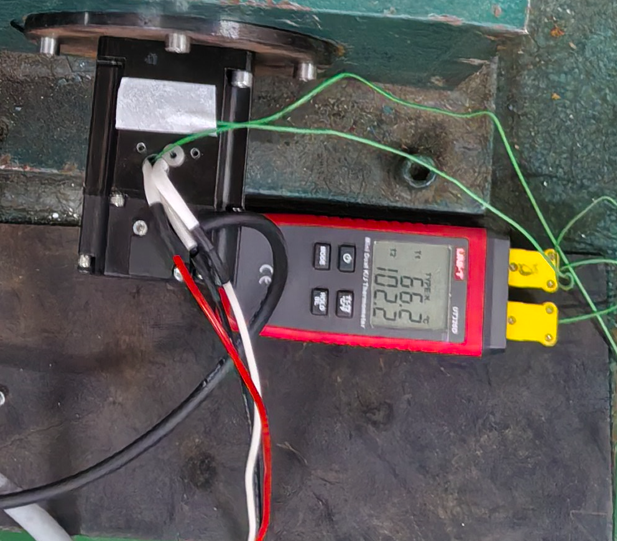
10.1额定点1:0.53 N·m / 3250 rpm / 181 W
起始 27.5℃ / 0.8852 Ω → 结束 28.6℃ / 1.1030 Ω | 机壳温升 37.6 K 绕组温升(电阻法)63.5 K (探头法)73.6 K
按 F 级绝缘(155℃)考核,绕组温度约 100~102℃,距限值还有 50 K 以上的余量;即便按更保守的 B 级(130℃)考核也仍有余量。换句话说,在这个工况下连续满载运行,不会踩在温度极限的边缘。
10.2、额定点2:0.68 N·m / 3200 rpm / 229 W
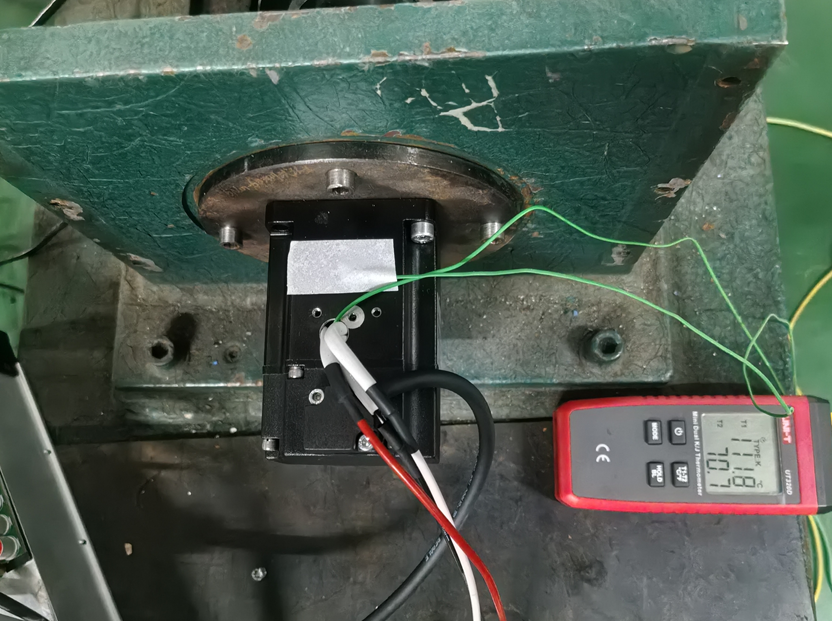
起始 27.5℃ / 0.8852 Ω → 结束 28.6℃ / 1.1300 Ω | 机壳温升 42.0 K 绕组温升(电阻法)71.5 K (探头法)83.0 K
负载提高约 28%,绕组温升从 63.5 K 升到 71.5 K,增幅明显小于负载增幅,这个非线性特征说明电机在当前区间的散热能力还有余量。但按 F 级 155℃ 计算,此时绕组已接近 110℃,余量被吃掉一半——这个工况适合短时周期性运行,不建议作为 S1 连续工作区使用。
细心的读者会发现:空载时电阻法和探头法只差 0.5 K,加载后却差了 10 K。原因是两者的物理含义不同——电阻法反映的是绕组整体的平均温度,探头法测的是探头贴附位置(通常是绕组端部)的局部"热点"温度。负载越大,绕组内部温度分布越不均匀,端部散热条件又相对差,两者的差距自然被拉开。
按 GB/T 755 的规定,考核绝缘寿命应以电阻法为准;探头法更适合用来监控局部过热风险。两个数据都列出来,是为了让读者自己判断。
用测功机作负载,功率分析仪同步采集输入电功率与输出机械功率,η = Pout / Pin:
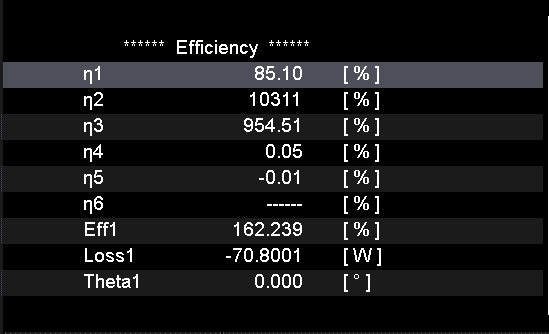
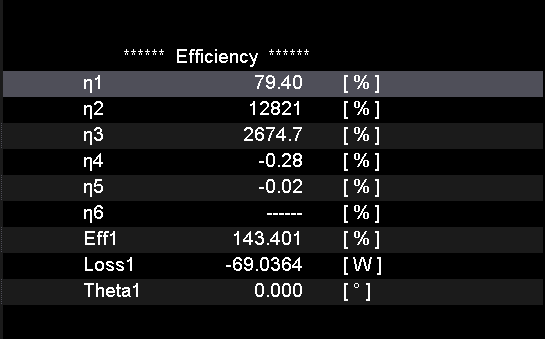
需要客观看待这个数:200 W 量级的小功率无框电机,效率做到 85% 属于主流偏上——功率等级越小,铜损占比越高,效率天然吃亏,拿它和几千瓦电机的 90%+ 直接比是不公平的。真正值得注意的是第二个点:负载加到 229 W 后效率掉到 79.4%,掉了近 6 个百分点。这说明高效区集中在额定点附近,一旦越过额定转矩,效率衰减很快。选型时把工作点压在额定附近,比留出大余量更省电。
12、过载能力:3.2 倍额定,撑了 5 秒
在低速工况下快速施加过载转矩,持续规定时间,监测电流、转矩与驱动器保护动作:
1800 rpm 下输出 1.731 N·m(约 3.2 倍额定转矩)持续 5 秒,未触发驱动器保护,电机无过热、无损坏。这个能力对机器人关节很关键——起步、急停、突发碰撞时需要的就是这几秒的爆发力。注意:该测试点为 1800 rpm 而非额定 3250 rpm,属低速峰值转矩工况,与连续工作区是两个概念。
13、转速波动:±2% 以内
在不同目标转速下运行,采集速度反馈信号,统计波动峰峰值:
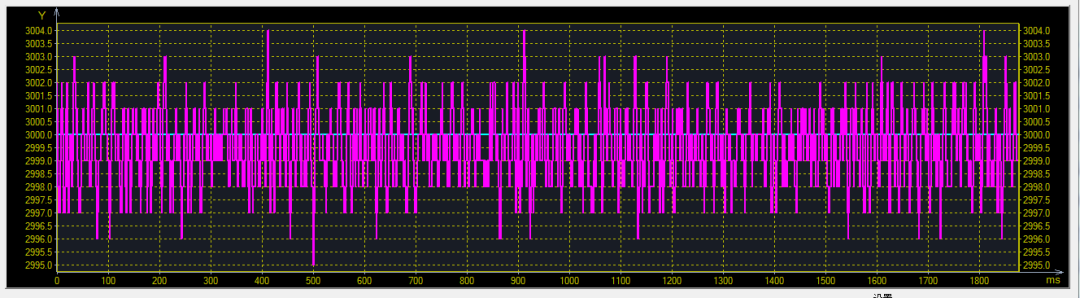
中高速段(1000~3000 rpm)相对波动稳定在 ±0.2%~0.5%,稳态控制精度满足精密定位与恒速控制需求。低速 500 rpm 时,波动绝对值虽只有个位数 rpm,但相对值放大到 ±1.8%——这是分辨率效应,不是故障:同样的编码器分辨率下,转速越低,单位转速对应的脉冲数越少,量化误差占比自然上升。如果你的应用需要在极低速下做速度环控制,这一项要重点评估,必要时考虑提高反馈分辨率或在控制侧做滤波。
三、总结:13 项数据,浓缩成 4 句话
先把散落的数据收拢一下:
电感不随转子位置变化(Ld ≈ Lq)已经把结构说清楚了:表贴式磁钢,没有磁阻转矩,弱磁能力有限。再结合样本上"额定 3250 rpm、空载最高 3790 rpm",恒功率弱磁区只有约 1.17 倍——两个独立证据指向同一个结论。
ILM-E50X14 的设计目标显然是在有限体积内压出尽可能大的转矩密度,而不是去拼最高转速。这样的电机放在协作机器人关节、精密转台、直驱模组上是对路的;如果你指望它靠弱磁跑到很高转速,那就选错了方向。
结论二:热设计是这台电机最扎实的部分
额定点连续跑 2 小时,绕组温升 63.5 K,距 F级限值还有 50 K 余量;而且电阻法和探头法两条独立路径的结果只差 0.5 K,数据可信度高。更关键的是,负载增加 28% 时温升只增加 8 K——散热还有余量。对无框电机来说这不容易,因为它没有任何自带散热结构,全靠你给的导热路径。反过来说:这份热裕度,是在良好散热条件下测出来的。你自己的壳体设计如果做不到同等水平,这些数字要打折扣。
结论三:别让"3.2 倍过载"误导选型
1.731 N·m 持续 5 秒,听着很漂亮,但它有两个前提:一是 1800 rpm 的低速工况,二是有驱动器保护配合。真正的连续工作区看的是 10.1 那张表——0.53 N·m / 3250 rpm / 181 W。选型时把这两个数分开记:连续转矩决定能干多久,峰值转矩决定能不能扛过冲击,混着用迟早出事。
结论四:效率曲线告诉我们,工作点别留太大余量
额定点 85.1%,负载加到 229 W 就掉到 79.4%。高效区窄,且集中在额定点附近。很多工程师习惯"选大一档更保险",但对这台电机来说,长期在过载区跑,既费电又升温。按实际工况选,别按心理安全感选。
最后说句实话。
无框电机的评测,天然比成品伺服电机"不完整"——它没有一个标准机壳、没有统一的散热条件,所以我们给出的每一个数字,都只能代表这台样机、这套散热条件、这台驱动器下的结果。你把它装进自己的设备里,数据大概率会变。
这也是为什么我们坚持把样本值和实测值并排列出来:一致的项,证明样本可信;不一致的项(比如电感差 5.9%、最高转速差 1.1%),往往藏着测试条件的差异,比数值本身更有信息量。