案例 | Ansys Motion+Rocky装载机铲车运输矿石全流程实战指南

在矿山开采、土石方工程场景中,轮式装载机的铲装效率、结构耐久性与液压系统冲击,直接决定了设备的服役寿命与运维成本。传统单物理场仿真往往只能预设载荷曲线,无法真实还原矿石崩塌、颗粒咬合对机构的动态反作用,最终导致计算结果与实测偏差较大。
本文结合完整工程案例,详解 Ansys Motion(多体动力学)与 Ansys Rocky(离散元)基于 FMI 标准的双向强耦合方案,从建模流程、参数匹配到结果后处理,梳理全链路操作要点与避坑指南。
1
痛点与行业挑战:为什么装载机铲装矿石如此难仿真?
痛点与行业挑战:为什么装载机铲装矿石如此难仿真?
对装载机工作装置进行动力学分析时,研发人员普遍面临三大核心难题,也是传统仿真方法的能力边界:
1.1 散体矿石受力的高度非线性与不确定性
矿石颗粒具有非球形、块状咬合、粒径分布广、内部摩擦阻力大等特征。铲斗切入矿石堆时,物料的流动阻力与崩塌过程呈现强烈的时变与非线性特征,无法用简单的集中质量或常数阻力代替。
1.2 机构运动与物料载荷的双向强耦合
物料反作用于机构:铲斗切入石堆的瞬间阻力会剧烈传递给动臂、摇臂油缸,导致液压系统压力剧增,甚至引发整车姿态倾斜、打滑或颠簸。
机构运动改变物料:车身颠簸与铲斗翻转姿态,又会实时改变矿石在铲斗内的堆积形态与卡阻状态。
1.3 传统单物理场仿真的局限
纯多体动力学 (MBD):往往将矿石简化为固定质量块或预设的载荷曲线,完全忽视了物料溢出、颗粒滑动摩擦及铲斗插入阻力的动态演化,无法准确预测液压系统峰值压力。
纯离散元 (DEM):通常只能设置预定的铲斗运动轨迹,无法反映真实工况下因载荷过大导致的机构卡死、车辆俯仰及液压系统响应延迟。
2
破解之道:Ansys Motion+Rocky 联合仿真技术优势
破解之道:Ansys Motion+Rocky 联合仿真技术优势
采用基于 FMI 2.0标准的双向耦合方案,可实现「颗粒接触计算-机构动力学求解-液压系统响应」的全闭环实时交互,在每一个通信步长内完成数据双向传递,还原真实工况下的物理作用过程。
技术维度 | 传统单场 / 弱耦合方案 | Ansys Motion + Rocky 双向耦合方案 |
载荷反馈 | 静态预设或单向传递,缺乏实时反馈 | 每个时间步实时闭环交互:Rocky 传递合力/力矩,Motion 反馈运动姿态 |
求解效率 | 多面体颗粒计算极其缓慢,难以收敛 | 多 GPU 加速 + 无约束递归算法:轻松求解百万级非球形矿石颗粒 |
接口规范 | 依赖私有脚本或复杂二次开发 | 标准FMI 2.0 协议:通过 FMU 导出实现跨软件高稳定性协同 |
预测能力 | 仅能估计整体重量 | 全面评估:液压冲击、整车平稳性、铲斗壁面 Archard 磨损深度 |
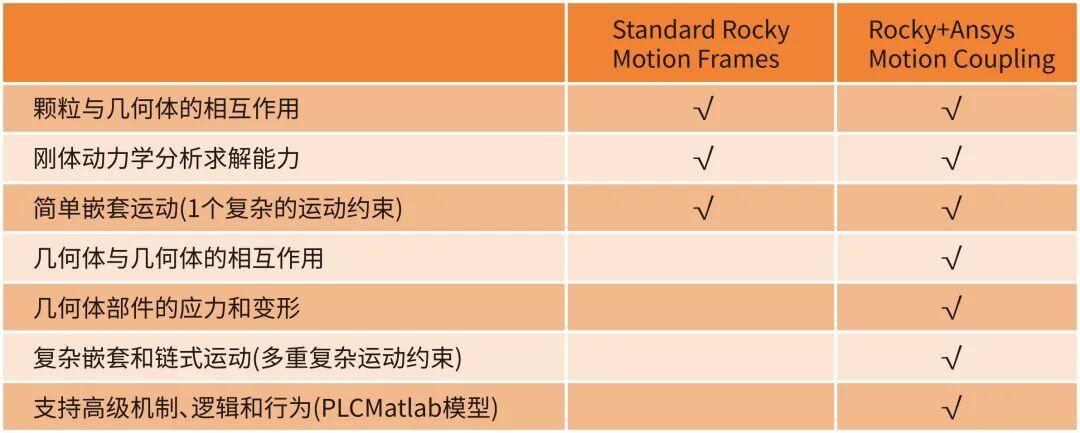
Ansys Motion 强大的刚柔耦合多体动力学仿真功能,以及 Rocky DEM 在粒子动力学仿真领域出色仿真能力,两款软件的联合仿真,可以求解颗粒与几何体之间、几何体与几何体之间的相互作用力,评估设备运动部件在特定工况下的应力和变形,同时支持定义常规机构运动约束,以及复杂的嵌套和链式运动。
3
软件联合仿真操作全流程与界面设置
软件联合仿真操作全流程与界面设置
3.1 Ansys Motion 动力学建模与 FMU 接口配置
Ansys Motion 作为系统动力学主控端,负责建立装载机完整的多体机构模型并导出 FMU 耦合接口。
3.1.1 多体动力学建模:
在 workbench motion 前处理界面建立前车架、后车架、动臂(Boom)、摇臂(Rocker)、连杆(Link)及铲斗(Bucket)。定义各铰接点的转动副(Revolute Joint)及液压油缸驱动(Translational Joint)。
(1)几何模型
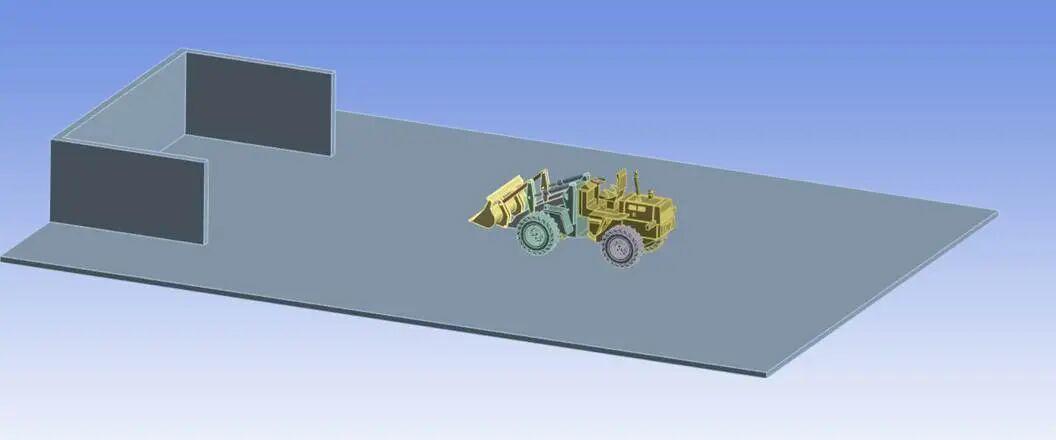
图1. wb motion 前处理界面装载机与地面完整模型
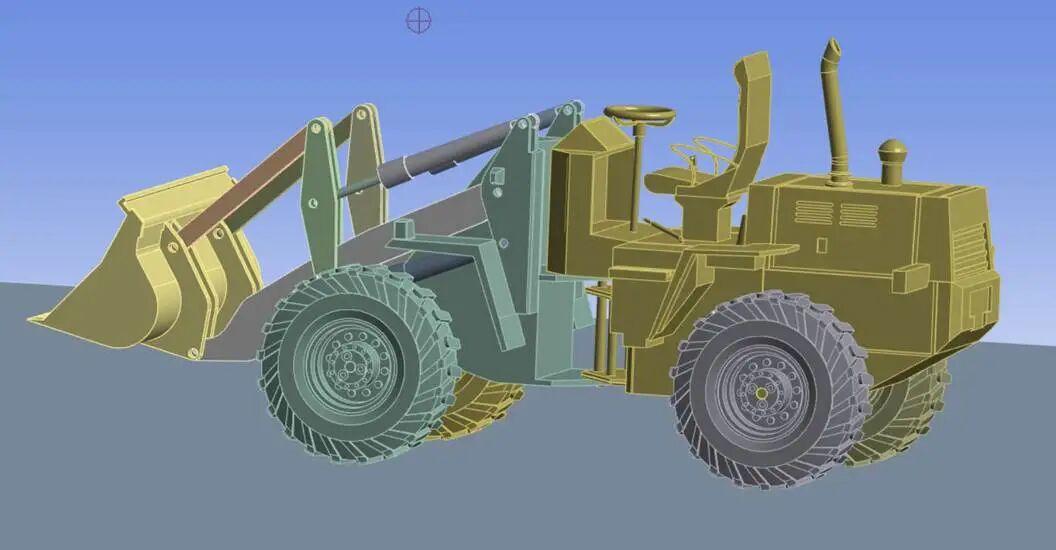
图2. 装载机几何模型
(2)装载机连接关系定义-运动副和接触
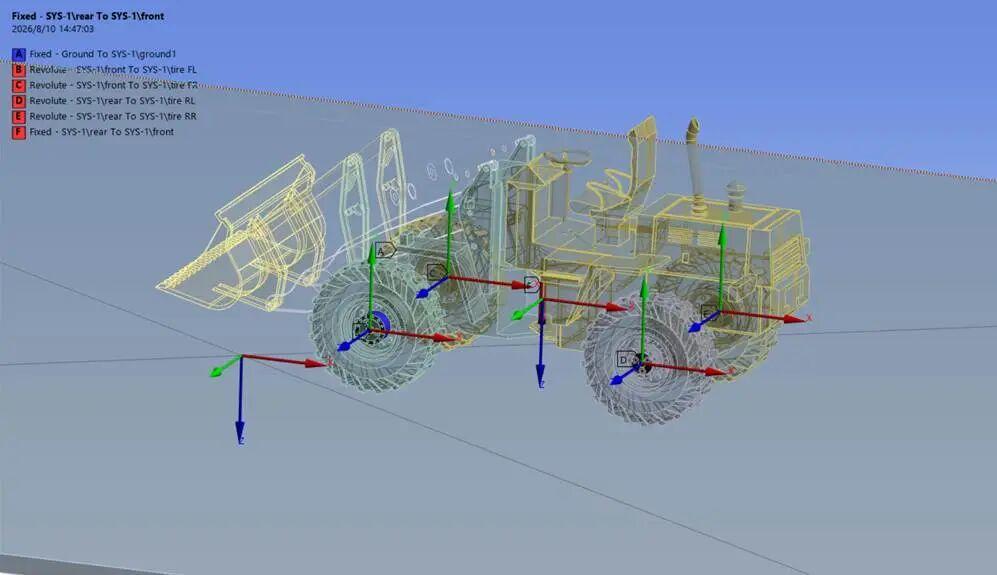
图3. 车轮&车架运动副定义
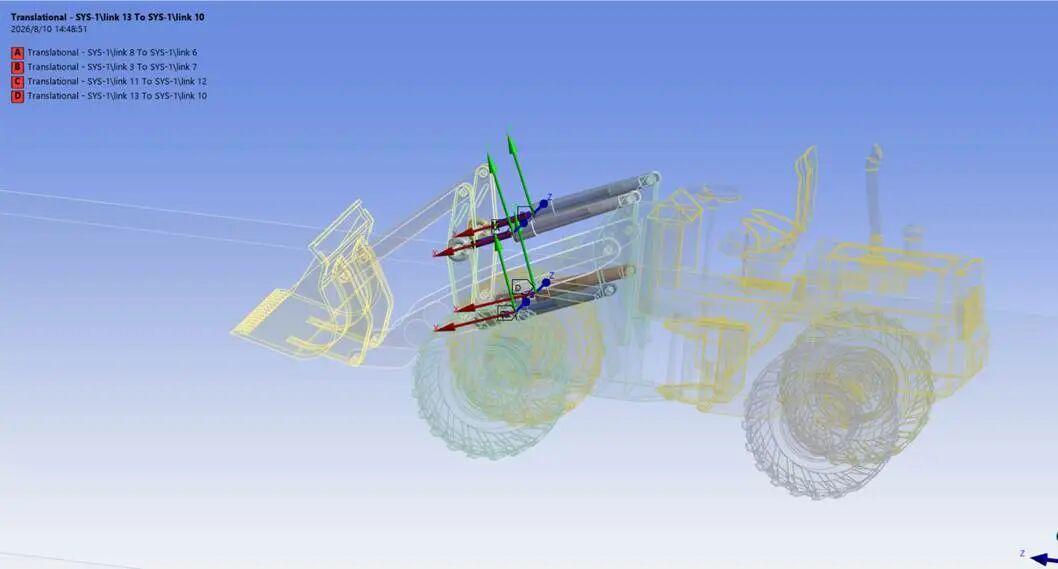
图4. 液压缸移动副定义(驱动载荷)
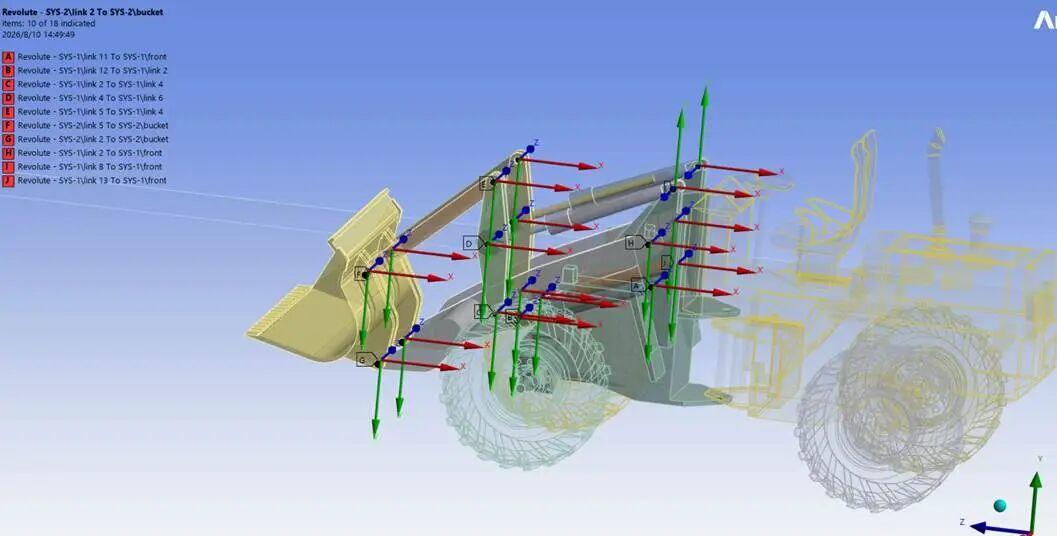
图5. 铲斗-液压缸-连杆运动副定义
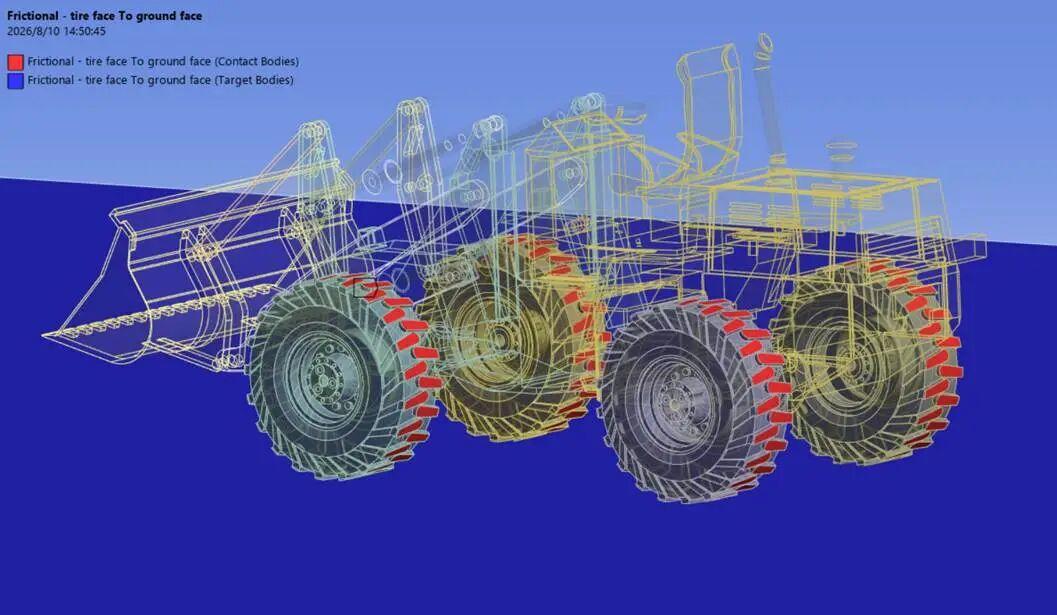
图6. 车轮与地面摩擦接触
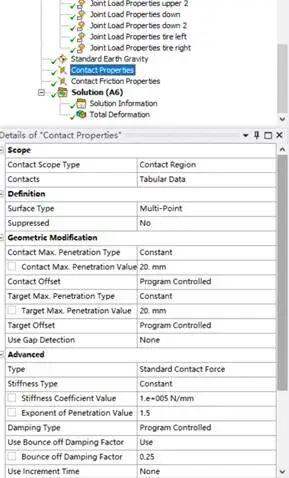
(3)驱动函数定义,接触属性
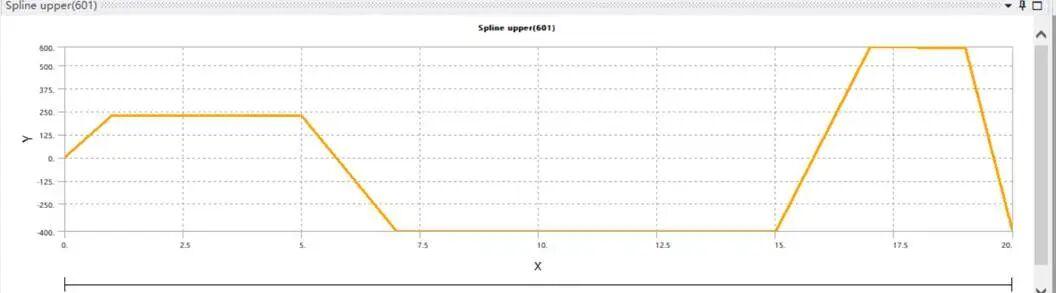
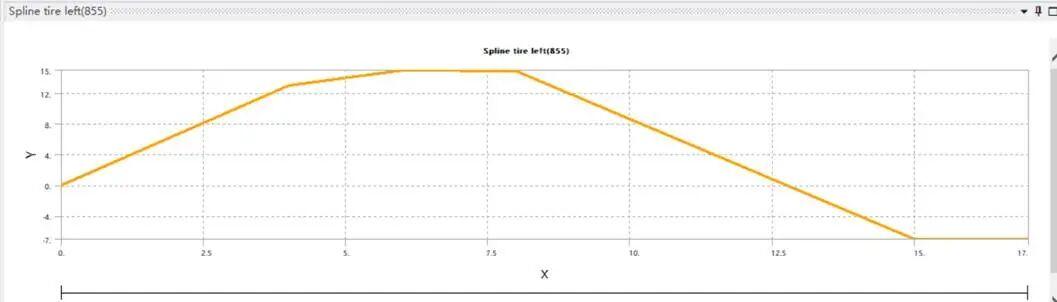
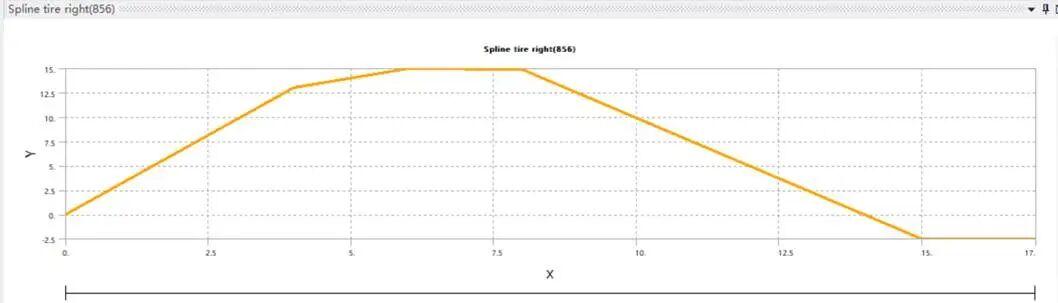
用插值函数定义铲车车轮驱动,实现叉车按预定轨迹运动,同样,通过对4组液压缸定义位移驱动,实现铲斗的升降和挖掘动作,驱动曲线如下图所示,供参考。
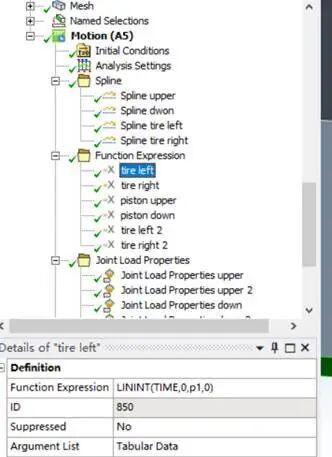
上部和下部液压缸驱动曲线:
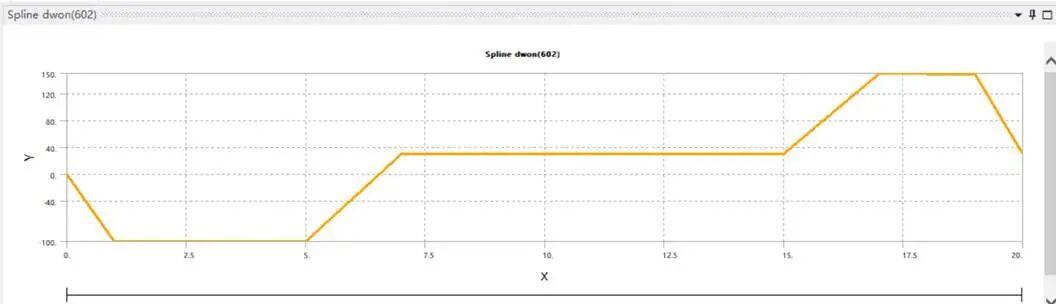
车轮驱动曲线:
车轮与地面接触属性定义
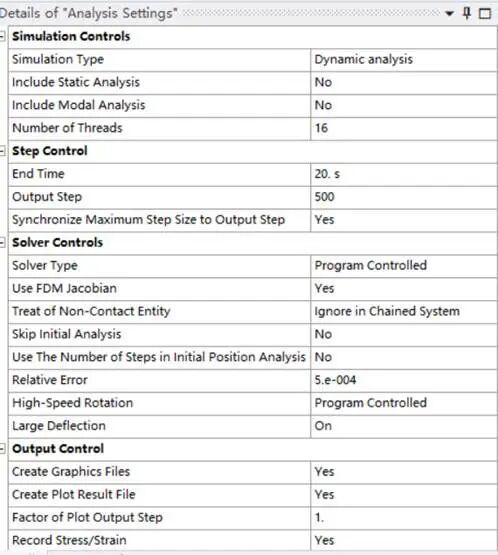
(4)求解设置
求解时间20s,全刚体模型求解时间会比较快,大概1—2分钟,根据所用电脑配置不同会有所差异。
2. Co-simulation 之 FMU 文件配置
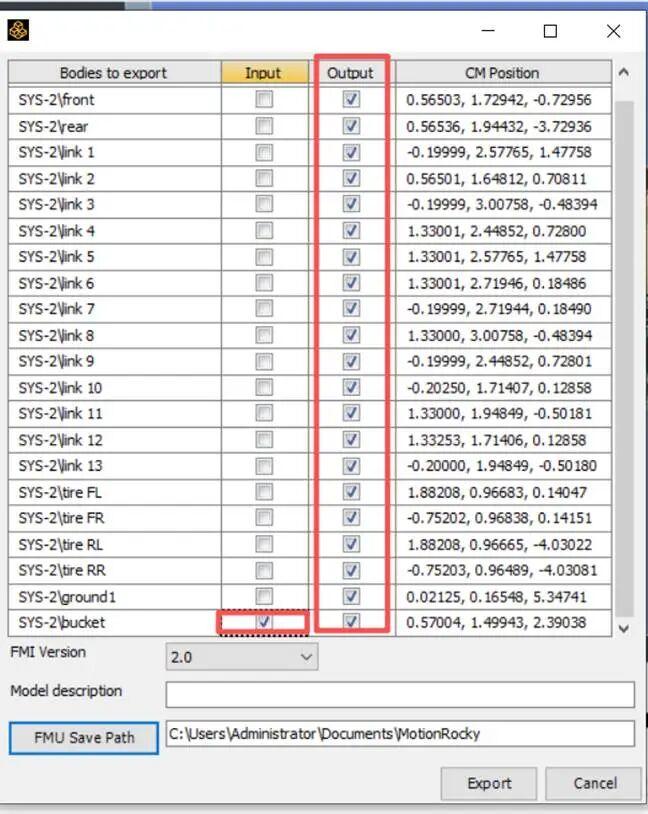
在 FMU 联合仿真中,Motion 和 Rocky 是作为“合作伙伴”运行的。你定义的 Input 和 Output 实际上是信号交互接口:
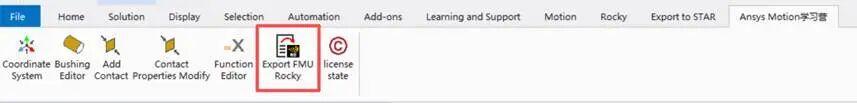
Input (输入):指Ansys Motion 接收来自 Ansys Rocky 的数据。
在 Rocky 与 Motion 的耦合中,十分常见的输入是受力信息。Rocky 计算颗粒对几何体产生的接触力(Force)和力矩(Torque),并将这些数据通过 FMU 传递给 Motion。
Ansys Motion 利用这些力更新自身的动力学状态(即计算物体接下来如何运动)。
Output (输出):指 Motion 发送给 Rocky 的数据。
Ansys Motion 将几何体当前的运动状态(位移、速度、加速度、角速度等)传递给 Rocky。
Rocky 根据接收到的运动信息,更新几何体在 DEM 仿真空间中的位置,从而
输入/输出变量映射(Input / Output Definition):
计算颗粒与这些移动几何体之间的相互作用。
在本案例中,input 可以选择铲斗,考虑在铲斗颗粒运输过程中,颗粒对铲斗的作用力。Output 可以选择所有部件,motion 通过 fmu 文件将所有部件的运动状态信息传递给 rocky。
⚠️ 关键单位制与坐标系规范(避坑指南) 1. 单位一致性:Motion 导出的 FMU 默认角度单位为弧度 (rad),长度单位在导出界面设定(常用 m 或 mm)。在 Rocky 导入 FMU 时,必须确保单位映射完全匹配! |
3.2 Ansys Rocky 设置部分
Ansys Rocky 负责构建真实的矿石颗粒模型及接触力学计算。
3.2.1 几何与材料定义:导入装载机铲斗 CAD 模型,指定钢材密度(如 7850 kg/m³)、泊松比及杨氏模量。
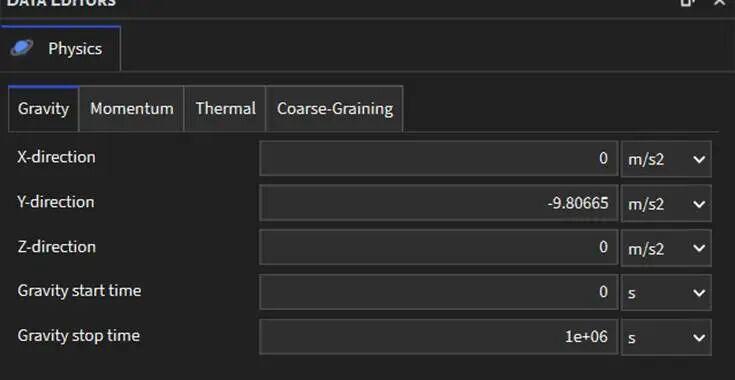
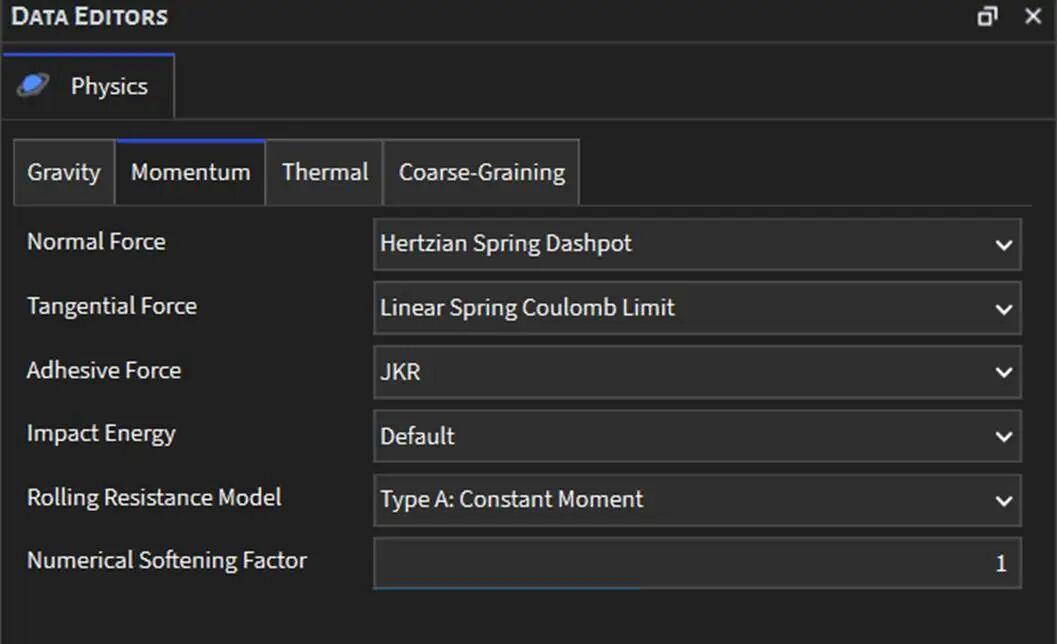
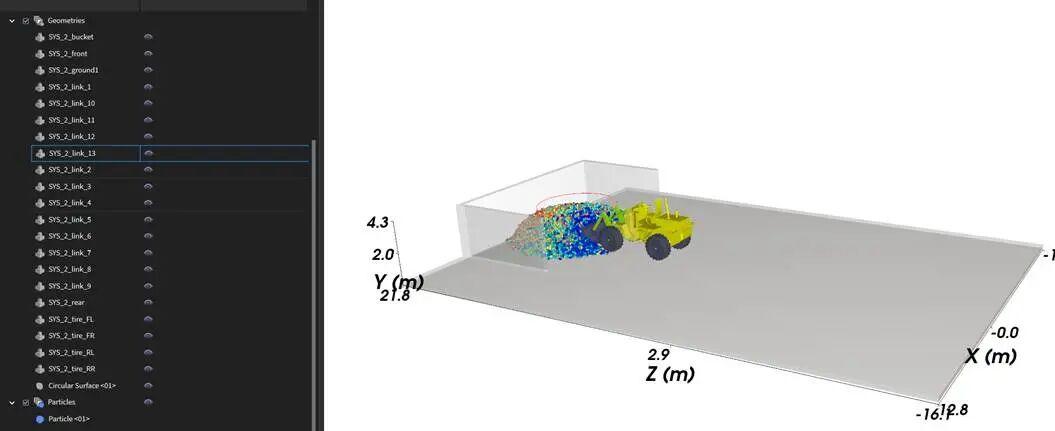
3.2.2. 矿石颗粒建模(Polyhedron 多面体):
择 Polyhedron 颗粒类型,模拟真实矿石棱角。
设定粒径分布曲线。
校准颗粒间及颗粒与铲斗壁面间的静/动摩擦系数与休息角(Angle of Repose)。
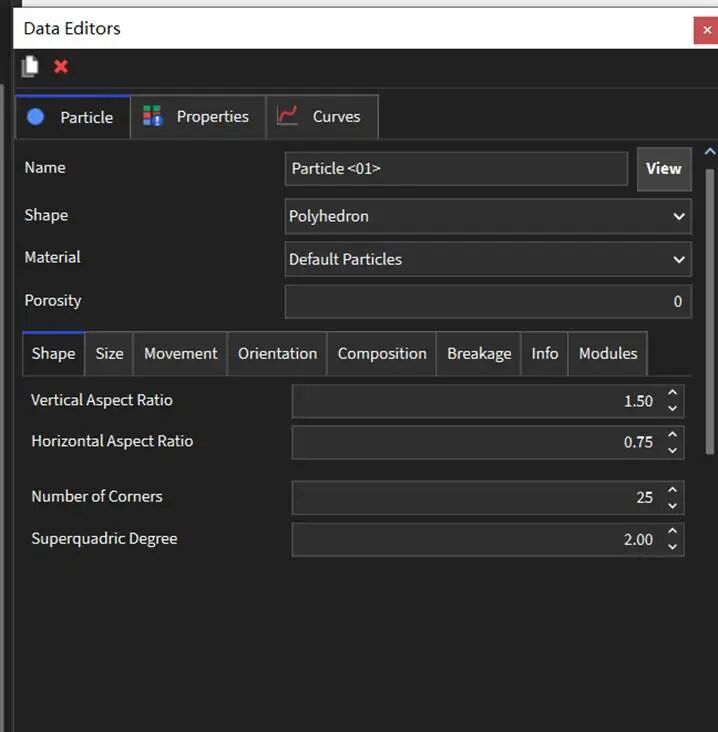
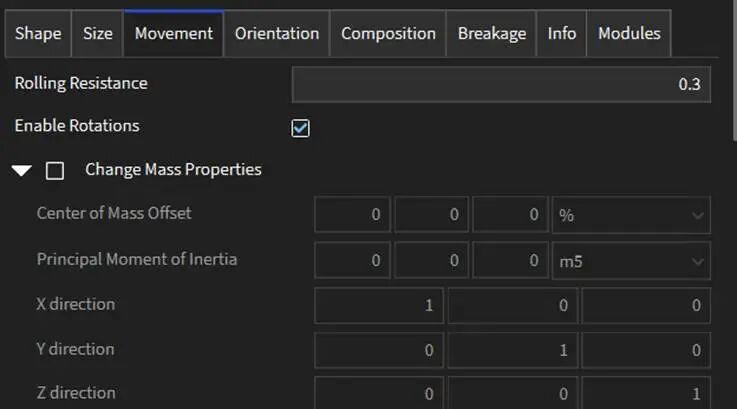
3.2.3 FMU 模块加载与变量绑定:
在 Rocky 的 Coupling 界面中选择 FMI / FMU Coupling,加载 Motion 导出的 .fmu 文件。
将 FMU 中的 Motion Body 与 Rocky 中的铲斗几何体(System Coupling Wall)绑定。
建立变量映射:将 Motion Output 的 6 自由度运动信号赋给 Rocky 几何体,将 Rocky 计算的接触合力映射回 FMU Input。
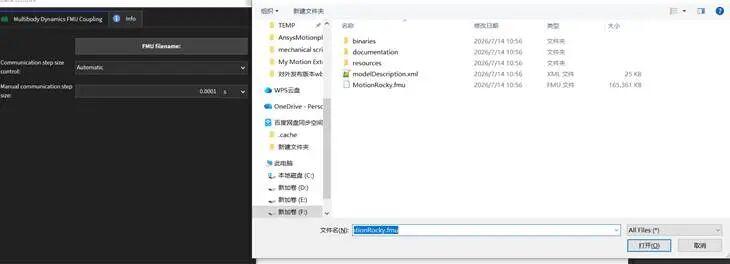
3.2.4 求解设置
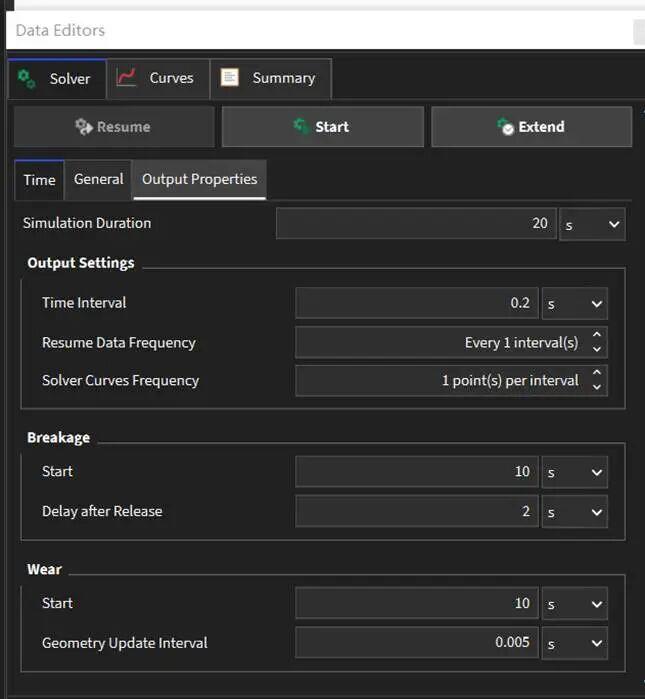
3.2.5 仿真结果
初始时刻生成颗粒
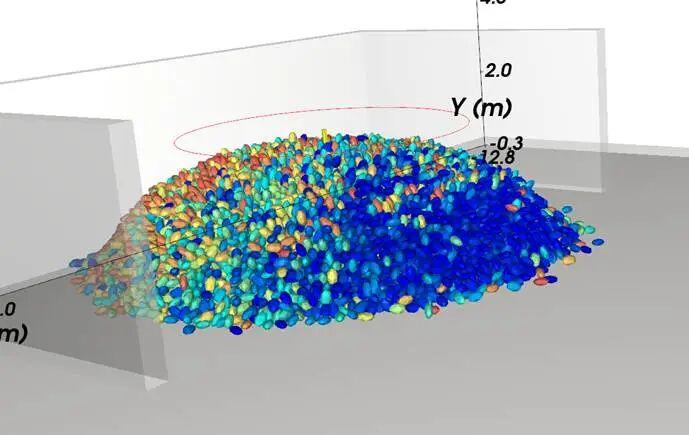
如果要查看叉车各部件关节力,力矩等结果,可以在 motion post 打开 DFR 加载结果,如下图。
4
总结
总结
Ansys Motion 与 Rocky 的强强联合,打通了“散体物理-机械结构-控制驱动”的全链路仿真通道。该方案成功解决了装载机铲装矿石工况中载荷无法精准预测的行业难题,为工程机械主机厂在研发早期进行轻量化设计、液压匹配优化及结构耐久性评估提供了强有力的数字孪生支撑。