首页/文章/ 详情

MOS管不就三个脚吗?那这第四个有什么用?
2月前浏览466
MOS管不都是三个脚吗?TO-247-4封装多出的那个引脚,到底有什么用?
大伙看到G、D、S三个脚的MOS管,再熟悉不过了。如果第一次见到TO-247-4封装时,估计你心里也犯过嘀咕:“MOS管不就三个脚吗?这多出来的第四个有什么用?”

简单说,这个多出来的引脚,是专门为解决大功率、高频开关设计里的驱动可靠性、降低开关损耗。今天就跟大家详细聊聊这个话题。

01

从咱们常用的三脚MOS管说起

要讲清楚第四只引脚,得先回头看看咱们熟悉的三脚MOS管。

咱们都知道,MOS管是电压驱动型器件,理想情况下,你给栅极一个完美的方波电压,它就应该瞬间在漏极和源极之间做出快速开关的响应。
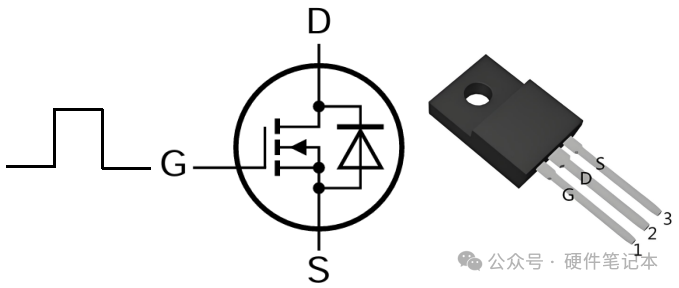
但实际的波形不那么理想:

1、MOS管驱动芯片,内部通过键合线连到引脚。只要是根导线,就一定有电感。在大电流di/dt下,这个寄生电感会产生一个实实在在的电压降。

2、在三脚封装里,功率源极和驱动回路的参考地,是共用同一条内部键合线和同一个引脚。问题就出在这个共用上。

我们来模拟一下开通瞬间。驱动IC发出一个15V的驱动电压,这个电压加在栅极和源极之间。但是,漏极电流Id正在飞速上升,di/dt很大,它在共用的源极寄生电感L上感应出一个反向电动势VLS(VLS = L * di/dt)。
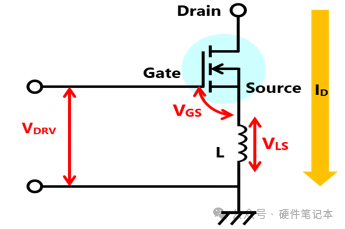
这个VLS方向是上负下正,它直接叠加在驱动回路上,结果就是,真正加到MOS管芯片栅极和源极之间的有效电压VGS,变成了VDRV减去VLS(VGS = VDRV - VLS)。参考东芝的应用笔记,这个物理过程画得非常清楚。

你想想,驱动电压本来15V,结果一到芯片内部就剩13V甚至更低了。这会带来什么后果?导通不充分,开关速度变慢,米勒效应加剧。至于为什么,可以看我之前写的这篇MOS管Vgs(th)明明写着2V,为啥还要10V去驱动呢?

这个矛盾在普通低频应用里还能忍,但在高频、大电流的SiC和GaN应用中,它就限制效率的提升。

02

再说四脚MOS管

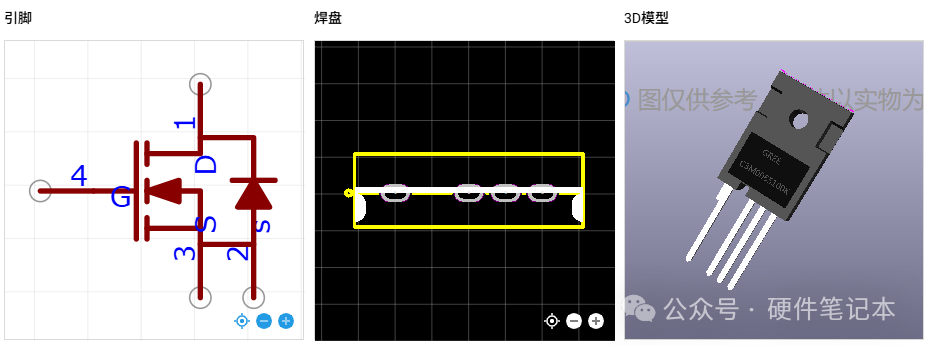
为了提升MOS管的效率,这时候MOS管就多了一个引脚,也就是TO-247-4封装的第四个引脚。这多出来的引脚,学名叫做开尔文源极(Kelvin Source, KS),它的出现就是为了解决上面那个共源极电感的问题。
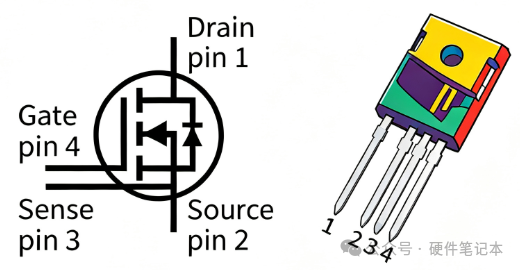
我们来看看它的管脚定义:

  • 1脚:漏极 (D)

  • 2脚:功率源极 (S)

  • 3脚:开尔文源极 (KS)

  • 4脚:栅极 (G)

核心思想就是将驱动电流回路和功率电流回路彻底分离。

如下图,驱动电压VDRV是加在栅极和开尔文源极之间。这个开尔文源极,在芯片内部是直接从源极金属层上单独引出一根线,它不经过那条走大电流的键合线。
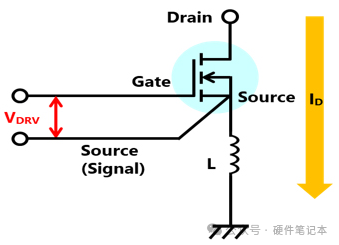
这意味着什么?驱动回路里没有大电流Id流过! 因此,在驱动回路里,不存在那个令人头疼的di/dt,也就不会产生那个反向电动势VLS。驱动IC输出的电压,几乎毫无损失地全部施加在了芯片的栅极和源极之间。VGS ≈ VDRV。VGS给的足,RDS(on)就低,开关速度也能拉到最快。这直接体现在开关损耗的大幅降低上。

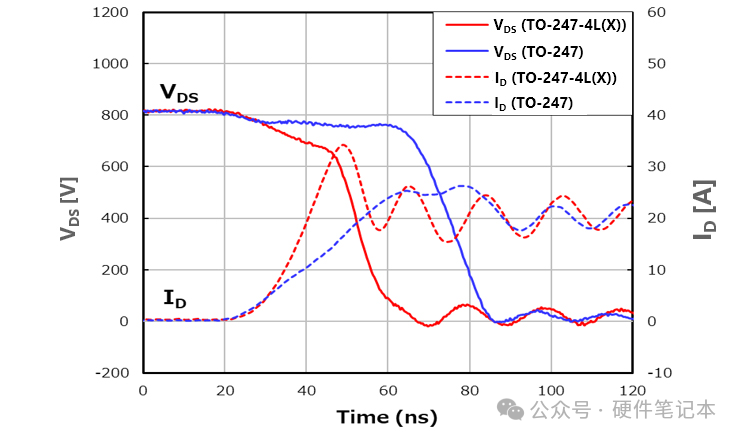
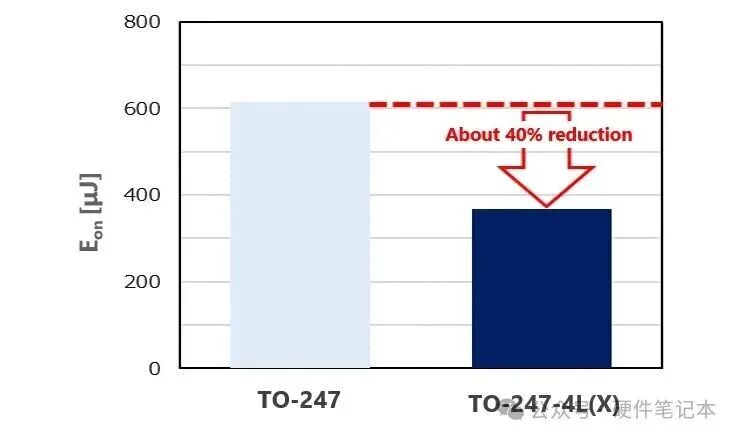
东芝官方对新一代SiC MOSFET做的对比测试很能说明问题。在VDD=800V,ID=20A的感性负载条件下:

开通损耗(Eon)

TO-247-4封装相比传统TO-247三脚封装,降低了约40%。从图中的开通波形能明显看到,4引脚封装的漏极电流(红色虚线)上升斜率比3引脚(蓝色虚线)陡峭得多,说明开得更快。
    关断损耗(Eoff)

    同样,4引脚封装的速度也更快,Eoff降低了约34%。图中直观地展示了损耗数据的差异。
    这40%和34%的损耗降低,对于一个几百瓦甚至上千瓦的电源来说,意味着散热片可以小一圈,或者效率能硬生生往上提一个多点。这在服务器电源、通信电源、光伏逆变器这些领域,都是实打实的竞争力。

    03

    PCB layout注意事项

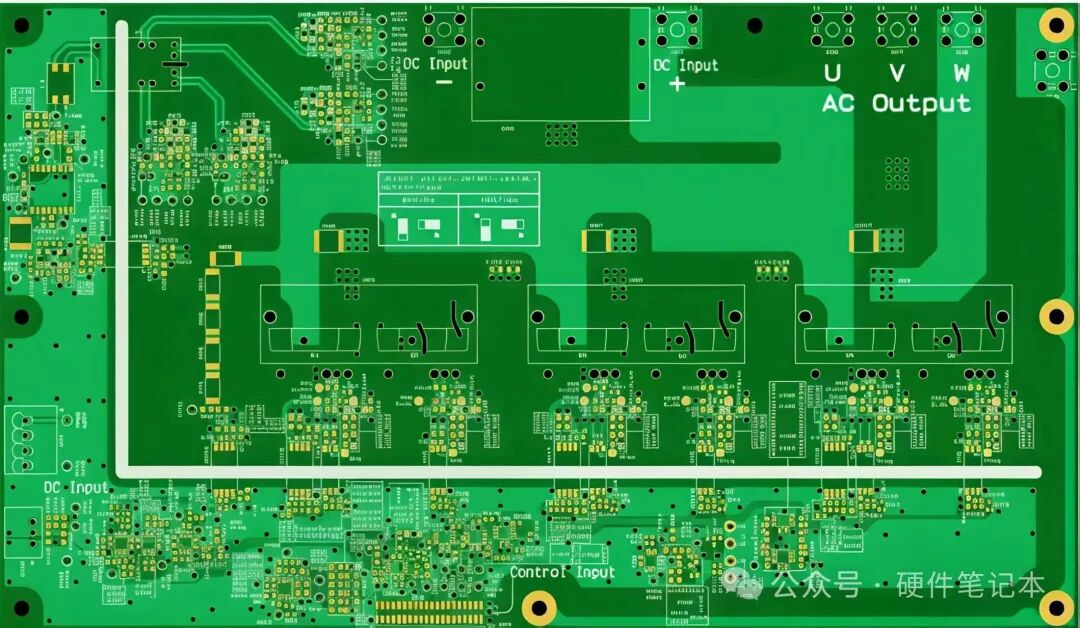
    这么好的器件,画PCB时也得有对应的讲究,才能把它用好。核心原则就是驱动回路和功率回路要各走各路,互不干扰。

    对于我们硬件工程师来说,理解了这个第四个引脚的本质,在设计时就能更有针对性地进行PCB布局:栅极驱动电阻要尽量靠近G和KS引脚放置,驱动回路的面积要尽可能小,功率回路和驱动回路要严格单点接地。从驱动IC到G和KS的走线,要尽量短、尽量粗。
    写在最后

    聊完了4脚MOS的基本作用和电气原理,咱们再来说个很多工程师容易忽略的物理细节,TO-247-4封装塑封体上的那个小凹槽,如下箭头所示。它有什么作用呢?
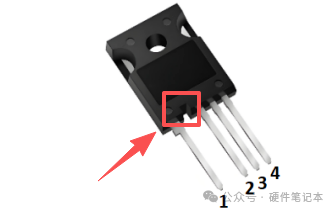
    有朋友可能会猜,这凹槽是不是为了防呆、区分引脚顺序?或者单纯是为了增加爬电距离?大家在实际设计中有注意到这个凹槽吗?

    来源:硬件笔记本
    电源芯片通信电气
    著作权归作者所有,欢迎分享,未经许可,不得转载
    首次发布时间:2026-07-15
    最近编辑:2月前
    硬件笔记本
    本科 一点一滴,厚积薄发。
    获赞 159粉丝 52文章 1127课程 0
    点赞
    收藏
    作者推荐

    板子拿到手,我恍惚看成了树莓派,但这比树莓派猛多了

    先给大伙看张图。板子非常小巧,拿到手那一刻,我恍惚看成了树莓派。但这块板子比树莓派猛多了。我说的猛,主要指三个方面:AI算力、图像处理,还有成本。今天跟大家聊的是EASY-EAI灵眸科技新出的一款AIoT开发板——EASY-EAI-PI2,它基于RV1126B芯片,由核心板加底板组成。这颗芯片自2025年5月正式推出并批量上市以来,第一批推出开发板的方案商里,我了解到的就有灵眸科技。当时芯片刚出来两三个月,也就是8、9月份的时候,他们就推出了第一款EASY-EAI-Nano-TB。现如今,他们又带来了新款EASY-EAI-PI2。咱们从工程师的角度,把它的核心板、底板、接口、参数都掰扯一遍。跟老款Nano-TB比,PI2最大的变化就是把核心板从板对板连接器换成了LGA封装,这种设计更适合振动环境,整体板形更小,非常适合无人机、机器人、移动机器人、智能家居、安防这类应用场景。01整体介绍这套EASY-EAI-PI2开发板采用了一种核心板+底板的设计。核心板把RV1126B芯片、内存、存储这些核心部件都集成在一块板子上,稳定可靠,直接拿来开发或者做产品都行。底板上该有的接口也配得挺全:星闪、USB、网口、WiFi&BT都有。打开包装,里面配了这些东西:EASY-EAI-PI2主板一块,8寸触摸显示屏,单面摄像头,12V/2A数据线,WIFI天线,3W/4Ω喇叭和背光驱动板。基本上你拿到手,接上电就能开始玩了。这块开发板主要面向那些需要视觉处理、环境不友好、功耗不能太高,而且希望产品能快速量产的场景。从硬件设计角度看,无人机、机器人、智能家居、安防这几个场景,对核心板的封装形式、工作温度范围、抗震性还有EMC性能都有明确要求。PI2正是针对这些需求做的设计。02核心板介绍核心板EAI1126B-Core-L是整个方案最重要的部分。它把最难搞的DDR内存、eMMC存储、电源管理芯片PMIC这些核心部件,一个不落全集成在一块小板上,相当于一个完整的最小系统。看下图,核心板正面加了一块屏蔽罩,能有效保证电磁兼容性,让系统更稳更可靠。屏蔽罩只露出主芯片RV1126B,这个地方可以预留散热器,用硅胶垫把热量导到外部散热器上,提升咱们芯片的散热能力。翻过来看背面,金色圆形焊盘排列得整整齐齐,看着就很舒服。EAI1126B-Core-L总共有220个引脚,LGA封装,焊盘间距2.2mm,焊盘直径1mm。这种核心板一般用的是HDI高密度沉金工艺,8到10层的高规格板子。比普通排针那种连接方式更牢固、更可靠,抗震动和抗干扰能力都强不少。这么设计,就是让你做的产品能扛住各种复杂环境,不光适合学习研究,更适合直接拿去做量产。整体的板形尺寸为36mm x 36mm,非常小巧。核心板有两个版本可选:商用版型号EAI1126B-Core-L,工作温度-20℃到85℃;工业版型号EAI1126B-Core-TI,能扛-40℃到85℃。用户可以参考官方开放的原理图,基于核心板自己做载板,有需要的话也可以根据咱们的需求定制底板。关于处理器的参数,之前我也写了很多,再简单介绍一下,RV1126B,4核Cortex-A53,主频最高1.6GHz。NPU算力3TOPS,支持INT4/INT8/INT16/FP16混合运算。视频编解码最高支持4K@30fps(H.264/H.265)。ISP是1200万像素传统ISP加800万像素AI-ISP,支持3D降噪、HDR、去雾、鱼眼校正。内存有1GB或2GB DDR4,存储有8GB或16GB eMMC,也可以选配4GB或64GB。这里有几个点值得说:3TOPS算力做轻量级AI视觉应用足够,人脸识别、物体检测都能跑;ISP能力强,做摄像头画质相关的产品能省很多调图像的功夫;户外设备建议选工业级宽温版本,可靠性有保障。03底板介绍底板EASY-EAI-PI2的作用是评估和开发,把核心板的功能引出来方便测试。底板尺寸85mm×56mm,不到手掌的一半大。对外海岸线接口,从左往右依次为,两个双层USB2.0 TYPE-A接口,这里核心板支持一路USB3.0但底板上没引出来,需要的话可以自己画底板引出。1路百兆RJ45,10/100M自适应。这四个USB是通过背面一颗USB HUB 1转4芯片扩展出来的。通过灵眸公开原理图,也可以看到用的是沁恒的CH334F,稳定可靠。接着是扩展排针接口,底板上有2.54mm间距排针,把常用低速接口都引出来了——电源(3.3V、5V、GND)、1路I2C、2路UART、2路SPI、1路CAN、2路PWM、1路SAI、若干GPIO。做原型验证时直接插杜邦线接传感器模块,非常方便。旁边有一个IPEX天线接口。板载了一个三模无线模组,支持WiFi6、蓝牙5.2和星闪SLE1.0。星闪是这两年比较火的近距离通信协议,功耗低、延迟也低。如果你做的是遥控器或者需要低延迟数据传输的产品,这个功能是个加分项。再接着有三个并排的40Pin、0.5mm间距FPC座,有2路MIPI CSI,支持4 lanes,每lane 2.5Gbps,可接高清摄像头做双目视觉或多路输入。还有1路MIPI DSI,支持4 lanes,最大1920×1080@60Hz,引出了背光PWM、触摸屏I2C、复位中断,接带触摸的显示屏很方便。再看最后一边的接口,有一个1x3x2.5mm单排针,专门引出调试串口UART0,接着是两个米白色1x2x1.25mm座子,一个接喇叭输出,可驱动3W/4Ω喇叭。另一个接麦克风输入。还有1路USB2.0 TYPE-C接口,直连核心板,专门用于烧录固件。最右边是DC 12V电源输入。这里还有两个按键,一个是RST复位键,另一个是MASKROM模式键,按住后复位进入烧录模式。指示灯部分有一个红色的电源指示灯和一个绿色的4G模块通信指示灯。以上板子的正面基本都介绍完了,再看看背面。左边有一个12Pin FPC接口,可以接PDM数字麦克风阵列做远场语音唤醒。右边是TF卡槽,支持SDIO3.0,可用TF卡存储数据或启动系统,软件开发时就不用反复烧录eMMC。数据手册里给了不少硬件设计建议,我挑几个说一下。1、不用的引脚悬空处理。数据手册明确写了“用户没有使用到的引脚资源务必悬空处理”,因为芯片内部可能有上拉或下拉,外部再接地或接电源容易引起冲突。画原理图时不用的引脚直接标NC。2、核心板焊接用回流焊。LGA焊盘在底部,手工很难焊好,推荐回流焊,钢网厚度0.12-0.15mm。封装库官方有提供,不用自己画。3、供电要留余量。在不同工作条件下,对核心板整体的功耗都列了明细出来,核心板最高3.4W,加上底板外设,建议使用12V/3A电源。4、注意IO电平。引脚电平有3.3V和1.8V两种,数据手册里IO电平列有标注。设计时注意电平匹配,必要时加电平转换电路。04软件介绍聊完硬件,咱们再来看看软件这块。毕竟板子再好,软件跟不上也是白搭。灵眸科技提供了完善的操作指南,就连怎么接线都进行了图文展示,对新手挺友好的。提供了完整的Linux开发包和源码下载,支持Debian 12和Ubuntu 22.04系统,也附带了例程编译教程。NPU这块,官方提供了模型转换工具,支持TensorFlow、MXNet、PyTorch、Caffe等一系列框架的网络模型。也就是说,你在这几个框架下训练好的模型,可以用工具转成RV1126B能跑的格式,直接部署到板子上。他们还给了一些AI示例demo,比如物体检测、人脸识别这些,跑通之后你自己改改就能用。还配备了开发实例数据手册里有详细的引脚定义、封装尺寸、电气参数和焊接指导,画板子的时候直接照着来就行。另外还有硬件设计指南、原理图,以及SDK、驱动源码、AI算法模型这些东西,都提供了,方便你做二次开发。这套软件资料算不上特别豪华,但该有的都有了——系统、驱动、模型转换工具、示例代码、硬件文档,一样不落。对于做产品开发的工程师来说,够用了。更多参考资料详见EASY-EAI灵眸科技官网......05总结EASY-EAI-PI2这套方案的核心优势在于:核心板LGA封装,抗震性好、体积小、功能多,成本也控制得不错。相比老款Nano-TB,它去掉了双千兆和USB3.0,尺寸做小了,核心板改成了LGA,更适合直接往产品里集成。如果你做的是桌面开发和功能评估,Nano-TB可能更合适,接口更全,还带屏和摄像头。但如果你做无人机、机器人、输电线监控、陪伴机器人这类要量产的产品,PI2是更好的选择。建议先买一套PI2回来评估,功能跑通、模型移植好。如果你有这方面的应用,可以试试这款PI2开发板。来源:硬件笔记本

    未登录
    还没有评论
    课程
    培训
    服务
    行家
    VIP会员 学习计划 福利任务
    下载APP
    联系我们
    帮助与反馈