最大转矩电流比控制MTPA功能的优化开发记录和总结(第一期:公式法MTPA软硬件验证测试)
前言自叙:V4版本的开发是在V3版本的基础上,进行性能优化和功能增加。功能增加主要包括:1、MTPA控制,公式计算法、曲线拟合法和标定查表法;2、速度规划,T型和S型;3、电流检测与电流控制;
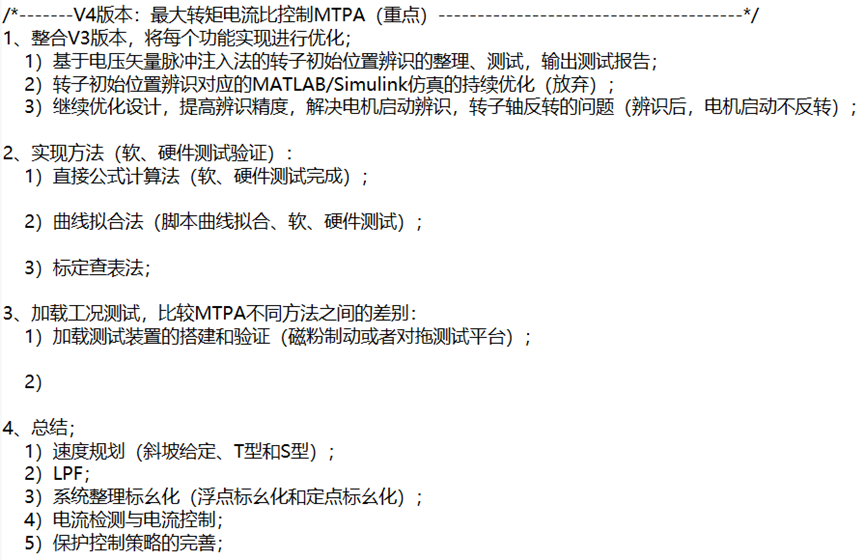
开发内容的总体大纲:
一、开发资料的整理
1.1 参考文献和资料
1、《电动汽车永磁同步电机动态最大转矩电流比控制方法研究》 |
2、《永磁同步电机运行区转矩-电流标定方法》 |
3、《内置式永磁同步电机最大转矩电流比及解耦控制研究》 |
4、《基于转矩—转速—电流MAP的车用永磁同步电机矢量控制优化》 |
1.2 CCS工程架构、功能的介绍
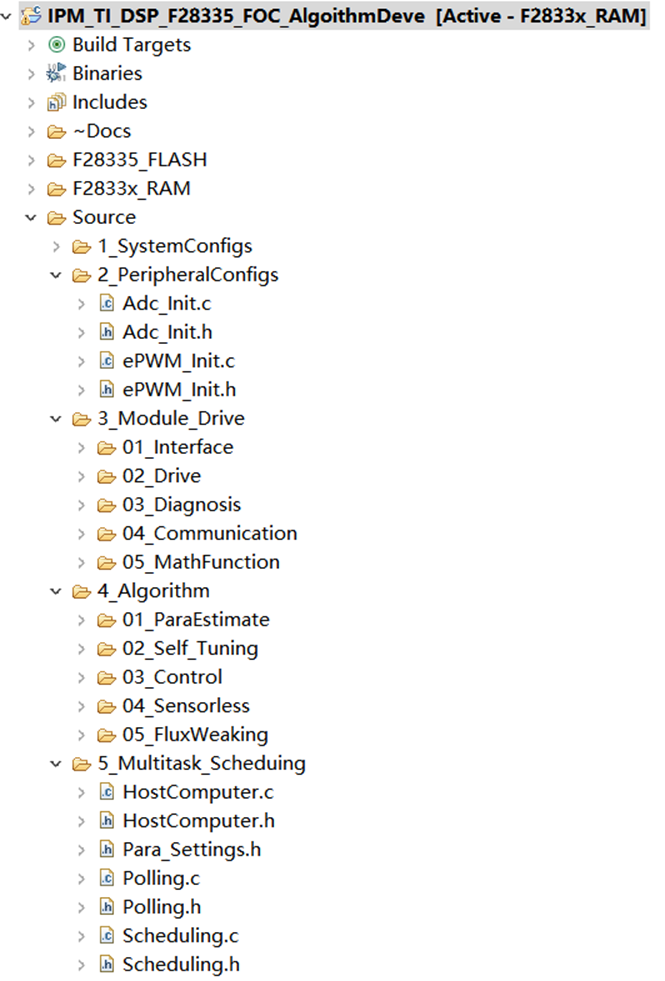
图1.1 CCS工程化架构
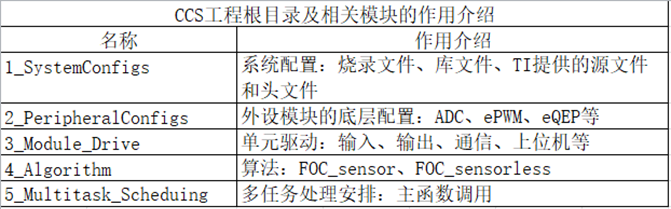
在第五个文件下增加了系统轮询和上位机部分的头文件和源文件的内容,在调试过程中借助上位机显示的过程变量,调整控制参数和实现过程有了可靠参考。
1.3 为什么要进行MTPA控制
MTPA控制策略:对于内置式永磁同步电机,为了充分利用其凸极性带来的高电磁转矩,通常采用的是最大转矩电流控制方法。最大转矩电流控制也称为单位电流输出最大转矩的控制,通过建立电磁转矩与电流分量之间的函数关系以及根据定义所确定的约束条件,求出单位电流所对应的最大电磁转矩值。
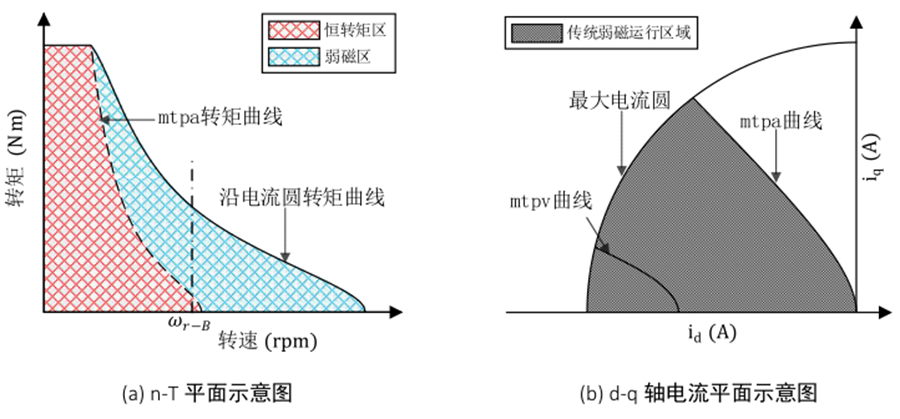
图1.1 矢量控制运行区域划分
控制策略 | 优点 | 缺点 |
Id=0 | 1、控制逻辑简单,无需复杂的参数计算,工程实现门槛低、实时性强; 2、定子电流全部用于产生转矩,电机铜耗相对较小,在基速以下轻载时效率较高; 3、对控制器算力要求低,可适配中低端MCU,硬件成本可控; | 1、未利用磁阻转矩,在IPMSM中会浪费转矩潜力,输出的转矩上限低于MTPA; 2、高速弱磁工况下需额外引入id负电流,易于基速段控制策略产生切换冲击; 3、对电机参数变化敏感,负载或温度波动时转矩脉动会明显增大; |
MTPA | 1、针对IPMSM可以充分利用磁阻转矩,在相同的定子电流下能输出更大转矩,显著提升电机转矩密度和过载能力; 2、在重载工况下效率优于id=0控制; 3、能拓宽电机高效运行区间; | 1、依赖电机参数,参数漂移会导致MTPA工作点偏离,降低控制效果; 2、弱磁区域需要与MTPV策略切换,切换逻辑复杂,容易出现转矩突变或者转速波动。 |
二、永磁同步电机矢量控制(研究MTPA控制)
2.1 公式计算法
当凸极率不等于0,且为MTPA控制策略时,电磁转矩包括永磁转矩和磁阻转矩两个部分,可以得到电磁转矩-相角之间的关系,如图(2.1)所示:
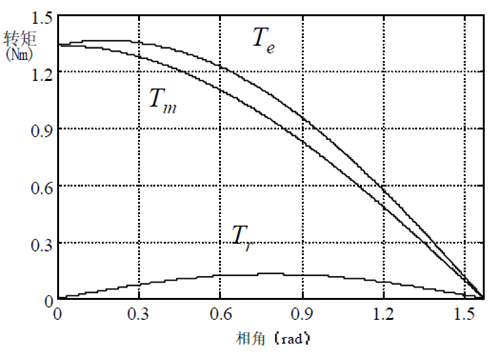
图2.1 电磁-相角之间的关系
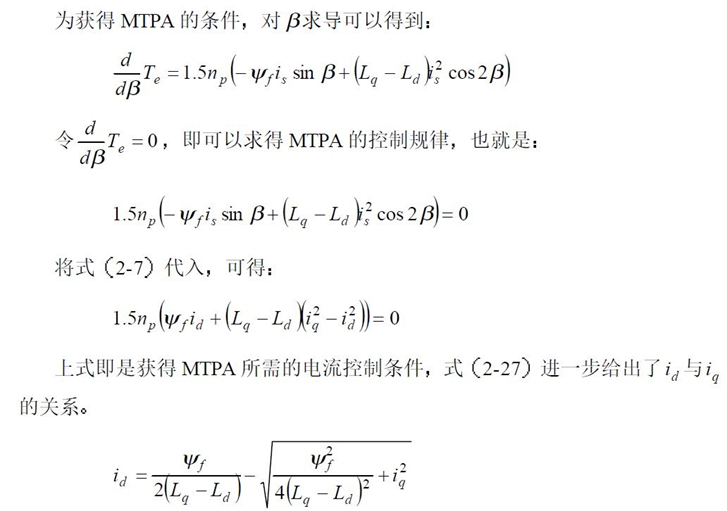
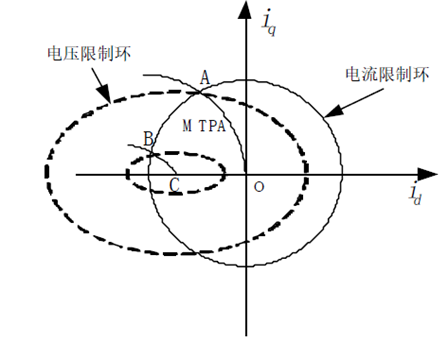
图2.2 内置式PMSM(MTPA控制策略)的电流轨迹运行
内置式PMSM(MTPA控制策略)的电流轨迹运行,在基频以下的轨迹是OA。从图(2.2)可知,此时的id为负值,根据电磁转矩方程可以发现,输出的电磁转矩由永磁体转矩和磁阻转矩共同组成。
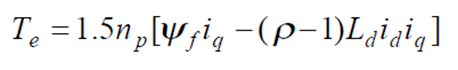
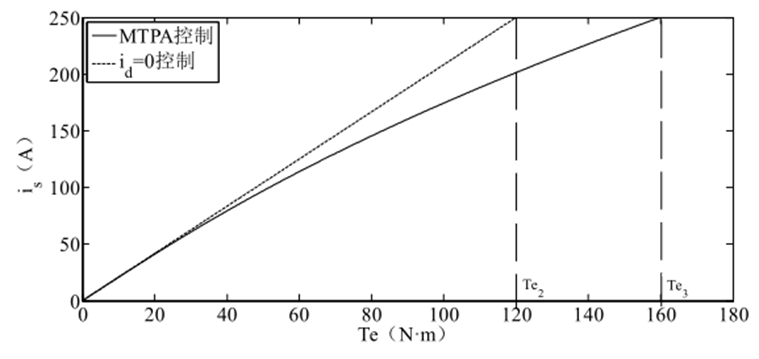
图2.3 电机转矩电流特性曲线
通过图 (2.3) 的转矩电流特性曲线可知,在负载较小时, id = 0 控制和 MTPA控制方式在输出转矩相同时定子电流幅值基本一致,当输出转矩逐渐增大, 两者所需的电流差值越来越大。此外,根据图(2.3)还可以得出 MTPA 控制相对 id = 0 控制的另外一个优势是提高了系统的带载能力,当电机达到极限电流时, Te2和 Te3 分别是 id = 0 和 MTPA 控制所能输出的最大转矩,两图中都可以明显看出 Te3> Te2。
2.2 曲线拟合法
2.3 标定查表法
三、电流检测与电流控制(优化补充)
四、软、硬件平台的实现和验证
4.1 MATLAB/Simulink仿真验证
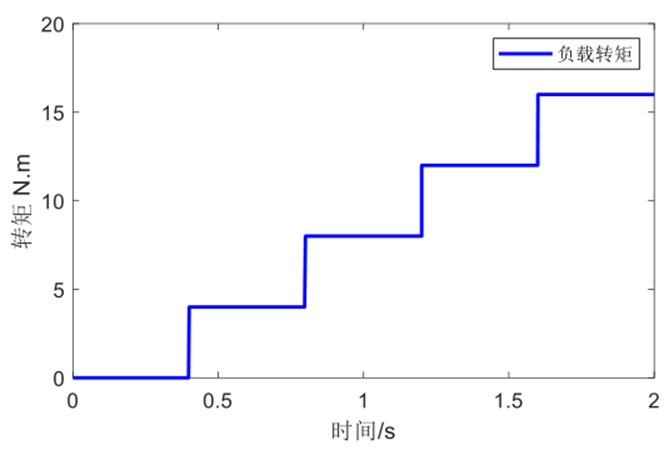
图4.1 负载工况的变化
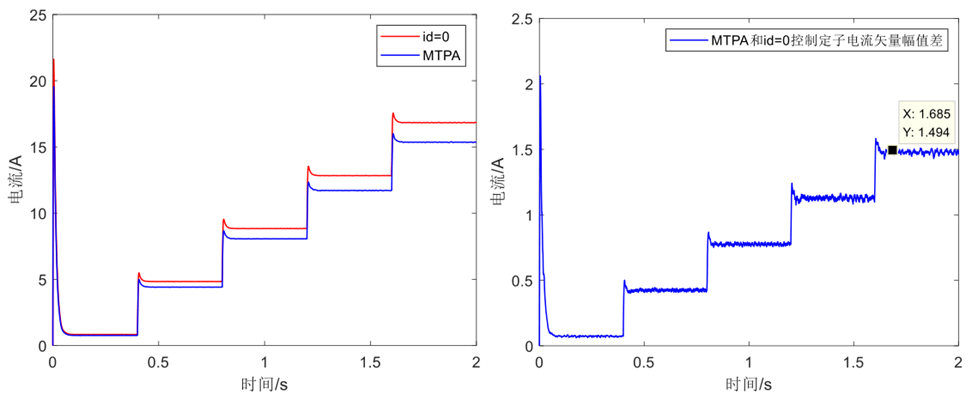
图4.2 定子电流幅值对比和误差对比图
从图 (4.2)中可以看出,在同一个转速和转矩需求下,MTPA 控制的电流矢量幅值更小。从图 (4.2) 中可以看出,随着负载转矩的增加,两种电流控制方式的定子电流矢量幅值差值也相应地增加,在负载转矩为 16N.m 时两者的差值达到 1.494A,说明 MTPA控制随着转矩的增加,其高效节能的优势越明显。
4.2 TI_DSP28335实验平台验证测试
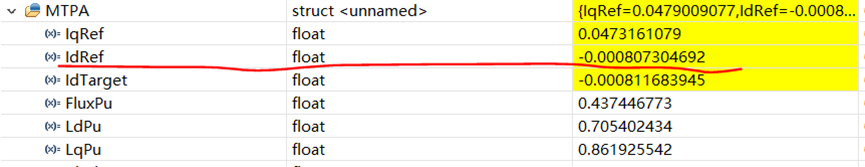
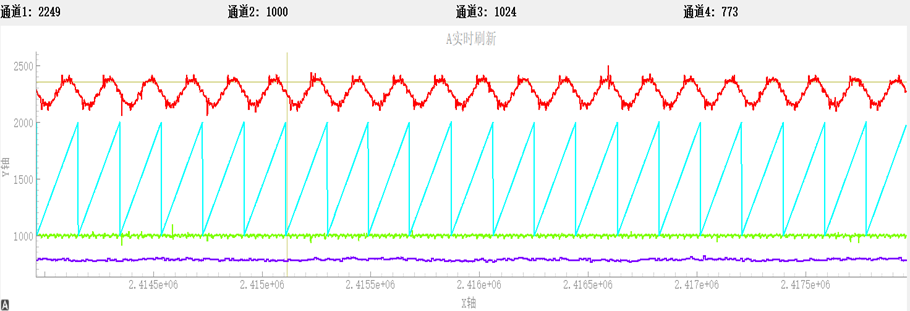
五、总结
1、代码程序执行时间的比较:
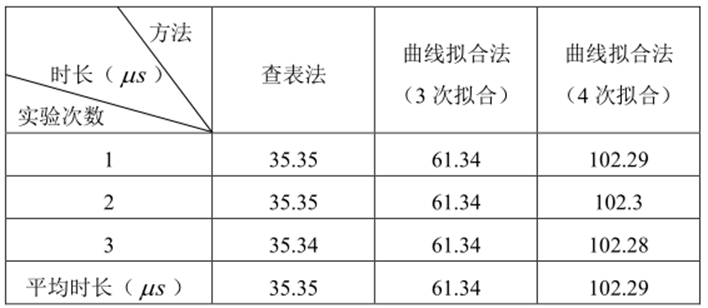
图5.1 在DSP中的程序执行时间对比
曲线拟合法中测试不同阶次拟合函数计算用时实验类似,将查表法MTPA 控制编译成 DSP 代码,通过断点方式测试程序运行时间,同曲线拟合法MTPA 控制所用时间进行对比。曲线拟合法则根据前文得出结论使用 3 阶拟合和4 阶拟合进行测试,测试结果如图(2.10) 所示。
从实验数据中可以看出,查表法 MTPA 控制程序运行时间明显小于使用 3 次拟合和 4 次拟合的曲线拟合法MTPA 控制所用时间,用最小的计算量实现了 MTPA控制,极大程度上节约了 DSP 芯片资源,所以,查表法 MTPA 控制相对公式法和曲线拟合法更适合用于实际工程应用中的 MTPA 控制。
2、MTPA 降低的是“同样转矩下所需的电流矢量幅值”,但如果电机凸极率不高、负载转矩不大,id 很小,三相电流幅值变化就不会明显。