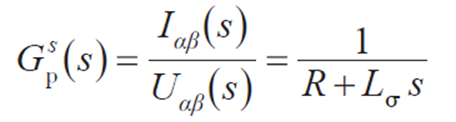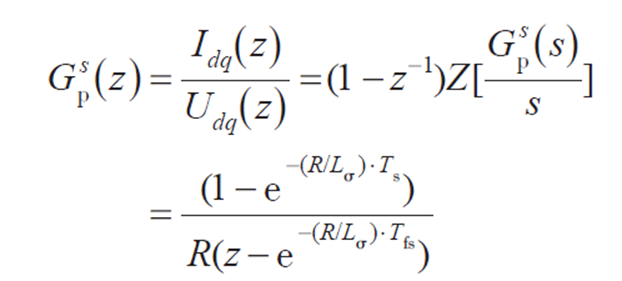感应电机(IM)高性能电流控制器的研究学习和实现验证(完结)
前言:在感应电机矢量控制系统中,普遍采用在连续时间域内分析并随后离散化的方法进行电流调节器的设计,而当系统运行在高速条件下,受电机dq轴耦合以及数字系统控制延迟的影响,将导致系统性能下降(原因分析:参数偏差、电压裕度减小等)。基于电机离散化模型,对使用不同电流调节器的系统特性进行了对比和分析,并通过直接离散的复矢量电流调节器设计方法,使电流环不受电机转速影响,保证了系统在宽速范围内运行的良好性能。
一、为什么要设计离散域下的电流调节器
随着现代工业的快速发展对调速系统的性能以及控制精度的进一步提高,传统的矢量控制技术并不能够满足现代工业控制精度的要求。传统矢量控制中线性PI 调节器的电流内环分别采用d、q 轴两个独立的控制环,受到环路间存在交叉耦合项、控制器离散化处理时产生的误差、数字控制系统延迟等因素的影响,同时该耦合项与同步角频率成正比,使得传统的线性PI 调节器不能完全实现独立设计,从而导致交流电机的控制精度受到影响。在实际应用中大都采用数字控制系统,传统方法基于连续域设计的调节器,最终还需进行离散化处理,不可避免地引入误差。同时数字控制系统存在一拍延时,进一步降低了控制系统的性能。
为了解决d、q轴之间定子电流交叉耦合的问题,有学者提出了一些解决方法,但这些方法大都比较复杂。目前尚没有较好的方法能够同时满足:
(1)消除d、q轴两个控制环的交叉耦合;
(2)直接在离散域设计调节器,避免离散化误差;
(3)考虑数字控制系统延迟的影响;
(4)给出准确的控制可调参数K的设计公式(系统带宽);
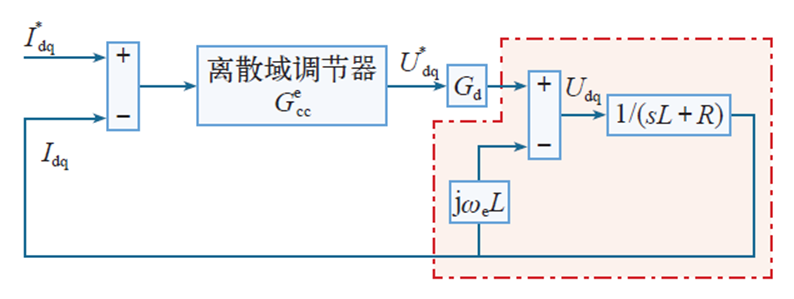
本文介绍一种将交流电机控制系统中的d、q 轴电流环当作一个整体,直接在离散域中建立电流环的数学模型,同时考虑数字控制系统的一拍延迟,直接在离散域中设计电流调节器。
二、离散域下设计电流调节器的性能分析(先介绍优势)
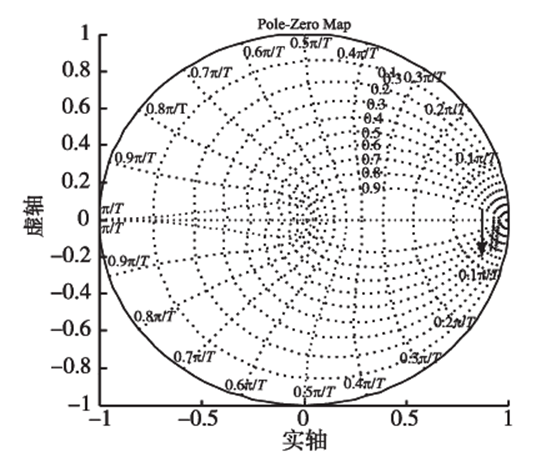
图(2)给出了同步坐标系下感应电机模型在离散域中的极点随同步频率上升的移动轨迹,其中同步频率由零上升到100 Hz,Ts=285 μs,箭头表示轨迹的移动方向。可以看出电机的极点逐渐向外移动,这意味着随同步频率上升,电机在同步坐标系中的dq 轴耦合加剧,电机的稳定性降低。
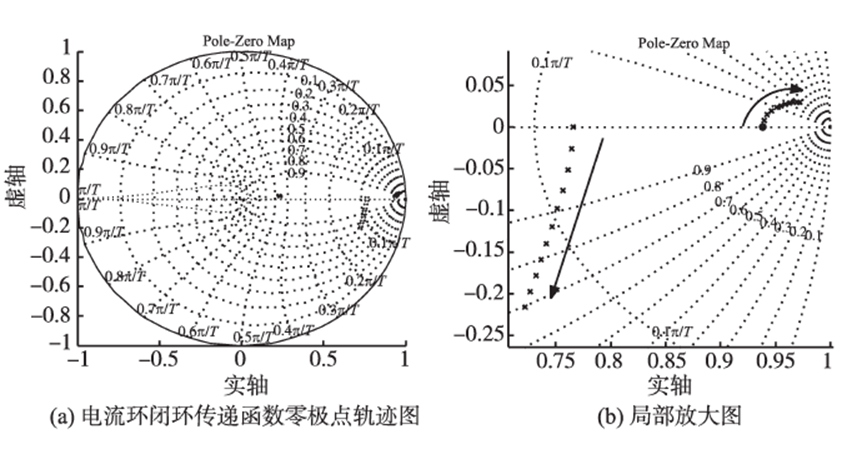
可以看出随着同步频率上升,电流环的闭环极点向单位圆边界移动,且由调节器引入固定的零点在同步频率上升时没有起到调节电流环性能的作用,可以预见系统的稳定性将逐渐降低。
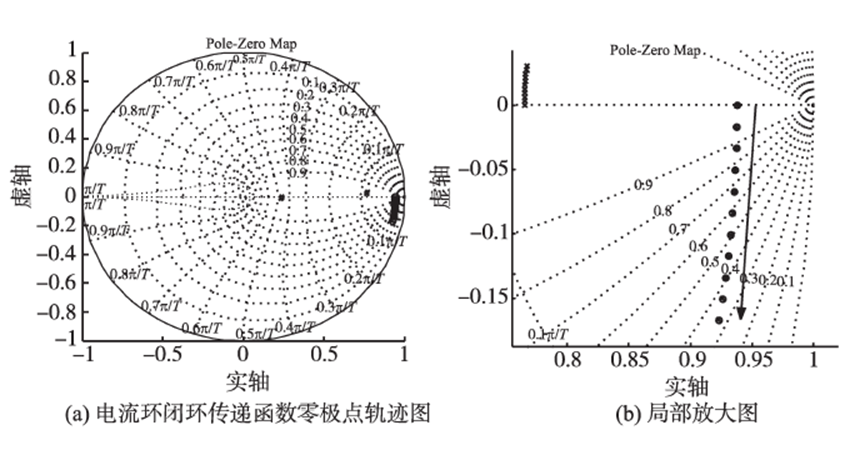
图4 时域下设计的复矢量电流调节器随同步频率上升电流环的零极点轨迹图
可以看出随着同步频率上升,电流环的闭环极点小幅向外移动,且由调节器引入的零点能够随同步频率改变并与系统的极点对消,改善了系统的稳定性。但是也看到闭环函数依然存在无法对消的随同步频率变化的极点且在高频时零极点对消的准确性出现下降,这是由连续系统转换到离散系统产生的偏差,必然会对电流环性能产生不利影响。
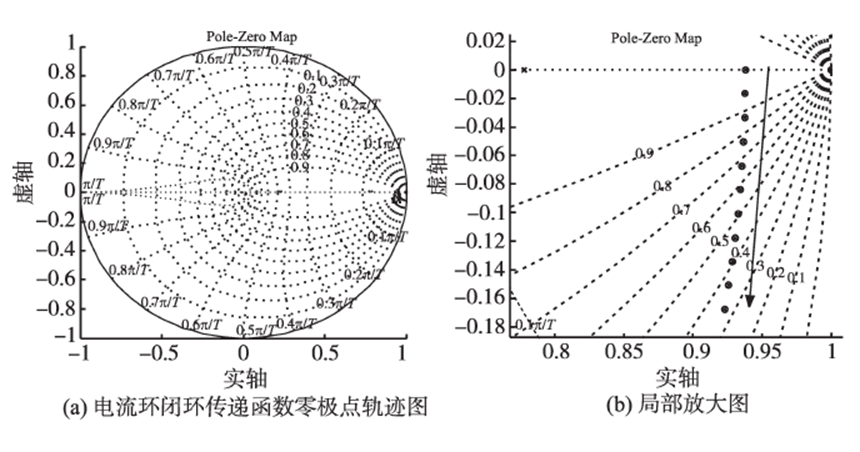
图5 离散域下设计的复矢量电流调节器随同步频率上升电流环的零极点轨迹图
图(5)给出的电流环零极点移动轨迹可以看出,在同步频率由零上升到100 Hz 时电流环零极点在任何时刻都得到非常好的对消,电流环只受到2 个固定极点的影响而与转速无关,因此系统性能能够得到很大改善。
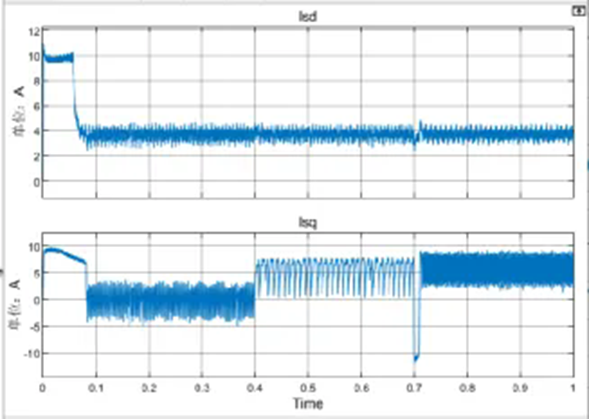
(a)传统PI电流调节器
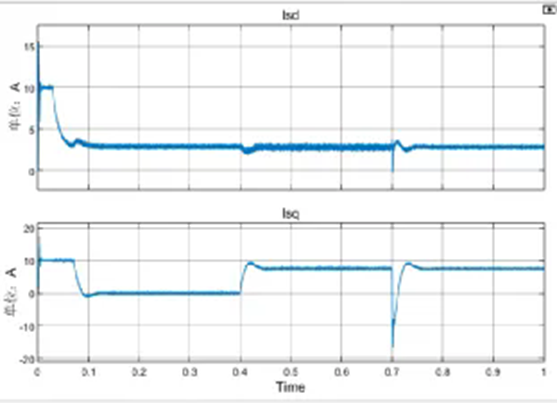
(b)离散域下设计的复矢量PI电流调节器
图6 采样率为10KHz时d、q轴电流变化情况
传统的PI电流调节器因为d、q、轴分离,所以有两个PI电流调节器独立控制d、q、轴电流。d、q轴并未完全解耦,且耦合项与图片成正比,并且调节器还需要进行离散才能实现,这不可避免的就会引入离散误差。图(6)中的图(a)是传统PI调节器的d、q轴电流的变化情况,可以发现d、q轴的电流在采样率为10KHz时纹波很大,基于离散域下设计的PI调节器下的d、q轴电流的纹波得到很大的改善。
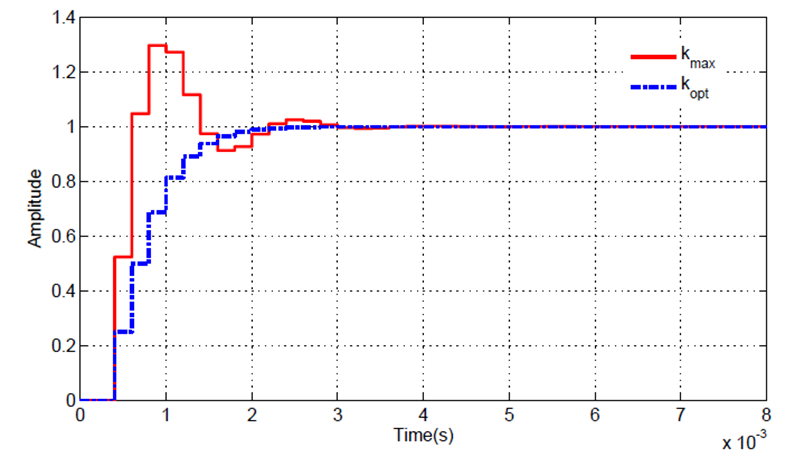
图7 离散域调节器q轴电流阶跃响应
对调节系数K进行设计,阻尼比为1,响应时间与传统PI调节器齐平的前提下,几乎完全消除了反馈电流的跟踪超调量。
三、离散域电流调节器的设计思路以及过程公式的推导
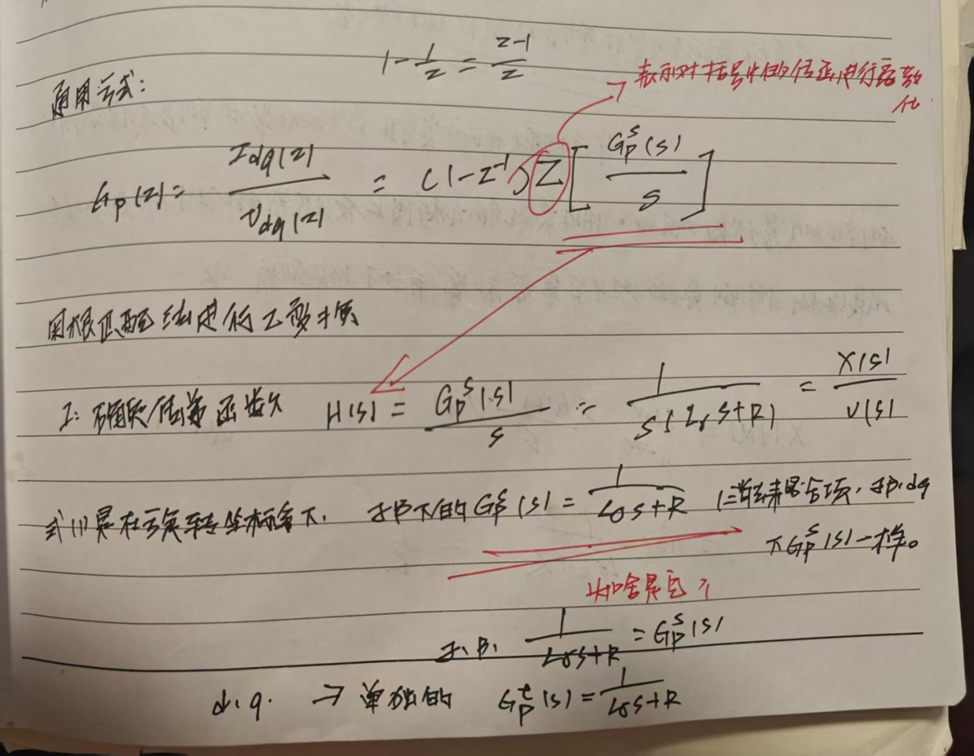
3.1 离散域下对感应电机的数学模型进行离散
感应电机复矢量方程可以简化成如下形式:
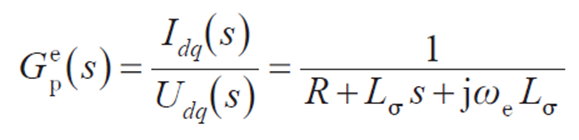
可以看出,通过复矢量的表示方法的电机在同步坐标系中的dq轴耦合以电机模型极点的虚部形式来体现,虚部的大小与同步角频率有关,同时在静止标系中感应电机模型可以由下面所示简单的电阻/电感复矢量传递函数表示: