超弹性材料里的"D值"到底管什么用?搞错了仿真结果会失真吗?
有限元仿真超弹性材料Abaqus橡胶仿真材料参数
预计阅读 8 分钟
做橡胶密封件仿真的同学,可能遇到过这种情况:材料卡片里有一堆 Cij 参数,填完之后还有一列叫 Di(或 di)的东西,不知道填多少,随手填了个 0 或者复 制了网上的某个值,结果仿真跑出来体积变化离谱,或者求解直接不收敛。
这个 D 值,说小不小——它直接决定了材料在仿真里"能不能被压缩"。搞错一个数量级,应力云图就开始骗人了。今天就把这个参数掰开了讲清楚。
先从应变能密度函数说起
超弹性材料(橡胶、硅胶、生物软组织等)的本构关系,都是通过应变能密度函数 W 来描述的。对于近似不可压缩的材料,这个函数可以拆成两部分:
应变能密度分解
其中 Wd 是偏量部分(描述形状变化),Wv 是体积部分(描述体积变化)。I1、I2、I3 是三个应变不变量。
体积部分通常写成多项式形式:
体积应变能(多项式形式)
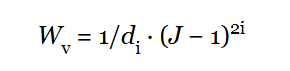
J = √I₃ 是体积比(变形前后体积之比)。
这里的 di,就是我们今天的主角——不可压缩性参数(Incompressibility Parameter)。
D 值的物理本质:它就是体积模量的倒数
di 和材料初始体积模量 K0 之间有一个简洁的关系:
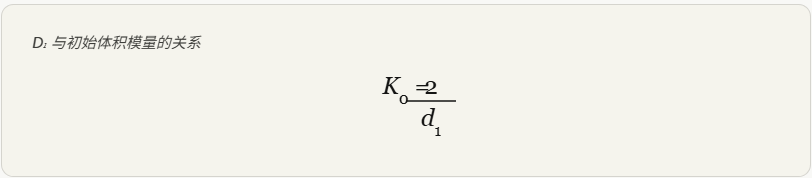
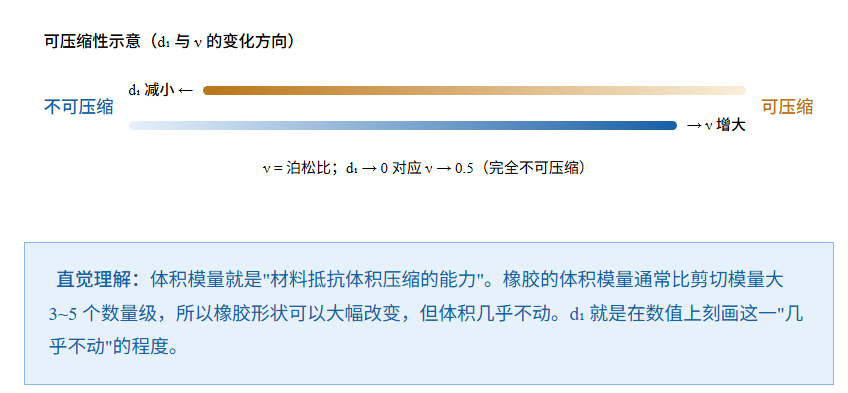
翻译成大白话:d1 越小,体积模量越大,材料越难被压缩;d1 越大,材料越容易被压缩。
仿真时 D 值怎么选?
方法一:从泊松比反推
如果手上有泊松比 ν 和初始剪切模量 μ0,可以先算出体积模量再换算:
由泊松比计算 D₁:
K0 = 2μ0 /(1 + ν)3(1 − 2ν),再令 d1 =2/K0
方法二:根据材料类型经验取值
| 推荐 | |||
| 推荐 | |||
| 需实测 | |||
| 换模型 |
注意:开孔泡沫这类高度可压缩材料,应变能密度函数的偏量与体积部分耦合严重,Neo-Hookean / Mooney-Rivlin 等标准模型已经不适用了,应该考虑 Ogden Foam 模型,它不做加法分解,而是直接处理耦合关系。
Abaqus 里的实际填写
** Abaqus 材料卡(Mooney-Rivlin,以硅胶为例)*MATERIAL, NAME=Silicone_Rubber*HYPERELASTIC,MOONEY-RIVLIN** C10, C01, D10.30,0.08,2.0e-4** 说明: ** C10 + C01 ≈ μ₀/2,此处约 0.38 MPa** K₀ = 2/D1 = 10000 MPa,** 约为剪切模量的 13000 倍 → 接近不可压缩
D 值填错了,仿真会坏在哪里?
这是最核心的工程问题。根据我这些年踩过的坑,整理出三类典型症状:
症状一:D₁ 设为 0(完全不可压缩)
理论上对应 ν = 0.5,但数值上会导致体积锁死(Volumetric Locking)。用常规全积分单元时,刚度矩阵出现奇异,求解器直接报错或给出荒谬的位移。解决方案:改用杂交单元(如 C3D8H),或换成 near-incompressible 处理,给 D₁ 一个小的非零值。
症状二:D₁ 取太大(材料被"软化")
比如把 D₁ 从 2e-4 随手改成 0.2,体积模量就从 10000 MPa 掉到 10 MPa,材料变得可压缩。橡胶密封件在静压工况下会出现体积明显缩小的假象,接触力偏低,密封性评估完全失真。我见过有工程师因此得出"密封设计合格"的错误结论。
症状三:多项 Dᵢ 参数处理不当
当使用高阶超弹性模型(如三阶多项式)时,会有 D₁、D₂、D₃ 多个参数。很多人只填 D₁,其余留 0。这本身没有大问题,但如果同时用了高阶 Cᵢⱼ 而体积部分只用一阶,在大变形工况下 体积应变能的描述精度会不足,Wv 与 Wd 的平衡被打破,应力分布会偏离真实值。
我的实战经验:三条落地原则
搞了这么多年橡胶仿真,总结了三条拿来就能用的原则:
默认先设 D₁ = 2e-4 MPa⁻¹
(对应 K₀ ≈ 10000 MPa),适用于绝大多数工业橡胶,误差可控。 必须用杂交单元配套
只要 D₁ 小于 1e-2,就应该用 C3D8H / C3D10H,否则锁死风险很高。这不是可选项。 有条件就做体积压缩实验
用三轴压缩或液压试验机测出体积模量,从根源上确定 D₁,比经验估值可靠一个量级。
快速自检:把 D₁ 代入 K₀ = 2/D₁,算出来的 K₀ 应该比你的初始剪切模量2*(C10+C01)大 1000 倍以上,否则材料可压缩性可能被过高估计了。
写在最后
D 参数的问题,本质上是"材料不可压缩性在数值模型里如何量化"的问题。它不起眼,但填错了,整个仿真的物理意义就塌了一半。
很多工程师第一次做橡胶仿真时对它一知半解,这很正常——材料手册里根本不会告诉你这个数。希望今天这篇文章能帮你建立起正确的直觉:D₁ 小 → 不可压缩 → 像真实橡胶;D₁ 大 → 可压缩 → 偏离现实。
你在做橡胶、硅胶或软组织仿真时遇到过哪些坑?欢迎在评论区留言,我看到都会回复。