
数字工程 | 复杂场景数字孪生建模
致力于数字孪生体技术的研究与发展
通过解决方案和工程化应用造福人类
内容源自:数字孪生DigitalTwin
论文“A Merging-Assembly Strategy for Complex Scenario-Oriented Digital Twin Modeling”于2026年5月发表于Digital Engineering期刊。本文由东南大学刘晓军教授团队的郭浩冉、刘晓军(通信作者)、王崇鑫、王飞翔、惠畅共同完成。文章针对复杂数字孪生系统建模中存在的资源冗余与复用率低问题,提出一种基于五维数字孪生模型与面向对象建模的合并—组装策略,通过共享原型提取与层级化组装机制,实现复杂场景数字孪生模型的轻量化构建与动态协同。
DOI:https://doi.org/10.1016/j.dte.2026.100117
摘要
文章提出一种面向复杂场景数字孪生系统的合并-组装策略建模策略,通过五维数字孪生与面向对象建模机制对静态资源与动态实例进行解耦,实现数字孪生模型的共享原型提取、动态逻辑重构与层级化协同组装。研究表明,该方法能够显著降低几何资源冗余与运行线程开销,在药品包装产线案例中实现37.3%的存储优化与42.1%的运行线程减少。
1. 引言
文章指出,随着复杂制造系统中数字孪生规模不断扩大,传统“一设备一模型”的独立建模方式逐渐暴露出资源占用高、模型复用率低以及动态协同困难等问题。尤其在大规模工业场景中,大量结构相似设备会导致几何网格、服务逻辑与通信线程的重复加载,从而显著增加系统存储压力与实时计算负担。
研究认为,现有数字孪生研究主要关注单体模型构建,而缺乏针对复杂场景多模型协同复用的系统化方法。因此,文章提出一种基于五维数字孪生与面向对象建模机制的合并-组装策略,通过共享原型提取、递归分解与层级化协同组装,实现复杂数字孪生系统的轻量化与高保真建模。
2. 理论基础与相关研究
2.1 数字孪生五维模型理论
文章基于数字孪生五维模型理论,将数字孪生系统划分为物理实体(PE)、虚拟实体(VE)、服务(Ss)、数据(DD)与连接(CN)五个核心维度,用于描述数字孪生系统中的物理结构、虚拟模型、运行逻辑、动态数据与通信机制。研究指出,数字孪生五维模型不仅能够实现虚实映射,还能够支持复杂系统中的多层级协同与动态交互。
2.2 面向对象建模机制
文章进一步引入面向对象建模(OOM)机制,通过模型元素层、抽象行为层、逻辑对象层、产品原型层与实例对象层五层继承结构实现数字孪生模型的层级化组织。其中,产品原型层主要定义几何拓扑与标准连接协议,逻辑对象层负责功能逻辑与服务接口,而实例对象层则封装物理实例编号与实时运行数据,从而建立数字孪生五维组件之间的直接映射关系。
2.3 数字孪生模型复用问题
文章指出,传统数字孪生建模方法通常采用独立实例化策略,即使多个设备结构高度相似,也会重复加载几何模型、控制逻辑与通信线程,导致显著资源浪费。因此,研究提出利用语义相似性分析与面向对象分类机制识别模型间的结构冗余,并通过共享原型机制提高资源复用率。
3. 合并—组装建模策略
文章提出一种面向复杂场景数字孪生系统的“合并-组装”建模策略,通过“合并”降低静态资源冗余,通过“组装”实现多数字孪生模型之间的动态协同。
其中,合并机制主要基于面向对象分类与语义相似性分析,通过“择一保留”与“联合保留”两类操作提取共享原型,并保留物理实体与实时数据的独立性,从而在不损失物理真实性的前提下降低资源占用。针对存在局部异构结构的复杂设备群,研究进一步提出递归分解机制,将控制逻辑、基础结构与末端执行器拆分为不同层级模块,并根据相似性执行差异化共享与复用。
在组装阶段,文章提出“融合式组装”与“连接式组装”两类协同机制。其中,“融合式组装”主要用于强时空耦合场景,通过新增扩展组件实现运动同步与统一控制逻辑;“连接式组装”则面向功能独立但存在事件交互的低约束场景,通过层级化事件逻辑实现系统级协同管理。研究进一步构建扩展服务、扩展连接与扩展数据组件,用于执行跨单元调度、全局负载均衡与动态数据聚合,从而形成面向复杂产线的层级化数字孪生协同体系。
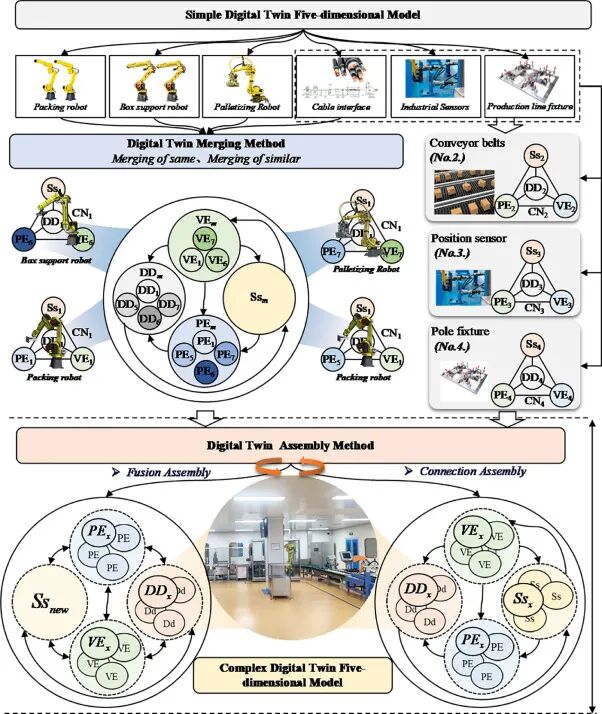
图 数字孪生的合并-组装
4. 数字孪生组装机制
4.1 融合组装策略
文章以装箱机器人、托盒机器人与输送带构成的装箱单元为例,验证“合并-组装”机制。在该场景中,机器人抓取动作需要与输送带速度严格同步,因此系统通过新增扩展物理实体、扩展虚拟实体、新增服务与新增数据等组件,实现物理坐标锁定、虚拟碰撞约束以及高层级统一控制逻辑,从而构建紧耦合的复杂五维数字孪生模型。
4.2 连接组装策略
研究进一步将多个功能单元扩展至药品包装产线级数字孪生系统。在该场景中,上下游单元之间仅通过异步事件触发进行协同,因此系统采用“连接装配”策略,在保持各单元内部逻辑独立性的同时,通过全局事件层、主调度服务层与层级化连接拓扑实现生产线级协同控制与任务调度。
4.3 层级化服务与数据聚合
文章指出,为实现生产线级全局管理,系统进一步构建扩展服务、扩展连接与扩展数据等增量组件,用于执行跨单元调度、全局负载均衡与动态数据聚合。其中,高频运动事件采用0.1–0.5秒采样周期,而宏观物流事件则采用1–5秒采样周期,以平衡实时控制需求与系统通信负载。
5. 案例研究
5.1 药品包装产线场景
文章在某制药企业包装生产线中验证所提出方法。该产线包含18台设备、13类设备类型,其中装箱机器人与托盒机器人具有相同主体结构,码垛机器人存在结构差异,但三者共享部分控制逻辑与通信协议,因此成为验证相似模型合并策略的典型场景。
5.2 相同模型合并验证
研究首先针对结构完全一致的机器人模型进行验证。结果表明,相同模型之间语义相似度接近0.98,因此系统仅保留一份共享虚拟实体、服务与连接定义,而独立保留物理实体与数据,从而实现约50%的显存资源节省,并有效避免重复几何网格加载。
5.3 相似模型递归合并验证
针对具有局部差异的异构机器人群,研究采用递归分解策略对控制逻辑、基础结构与末端执行器分别执行差异化合并。结果表明,该方法能够在保持物理异构性的同时实现共享逻辑复用,并形成“共享主体+独立末端执行器”的优化拓扑结构。
5.4 生产线级组装验证
研究进一步将多个功能单元集成为完整药品包装生产线,并验证高约束“融合组装”与低约束“连接组装”在复杂系统中的协同效果。结果表明,该方法能够实现多单元动态协同、事件触发控制与全局调度管理,从而支持复杂生产线数字孪生系统的层级化运行。
6. 性能评估与讨论
文章通过对比传统“全实例化”建模方法与提出的“合并-组装”策略,对静态资源、动态线程与系统初始化效率进行了量化评估。结果表明,该方法将虚拟实体网格数量由19个降低至13个,存储占用减少37.3%,显存占用降低26.9%,运行线程数量减少42.1%,场景加载时间缩短31.4%。
研究进一步指出,该方法的优化效果与系统中同构或相似设备的密度密切相关。在高度标准化产线中,共享原型机制能够获得更显著资源收益;而在高度异构场景中,由于需要保留更多独立联合组件,因此优化幅度会相对下降。
7.结论与未来工作
文章提出一种基于“五维数字孪生”与“面向对象建模”机制的复杂场景数字孪生“合并-组装”建模策略,通过共享原型提取、递归分解与层级化组装,实现复杂数字孪生系统中的资源复用与动态逻辑协同。研究表明,该方法能够显著降低复杂数字孪生系统中的几何冗余与运行负载,并提高系统初始化效率与协同能力。
作者最后指出,未来研究仍需进一步探索异构环境中的动态自适应合并机制,以及与人工智能驱动优化、实时边缘计算与大规模工业互联网系统的深度融合,以进一步提升复杂数字孪生系统的智能协同与实时决策能力。


