首页/文章/ 详情

【机械设计】非标机械设计——电池包外壳自动化贴标设备
3月前浏览994

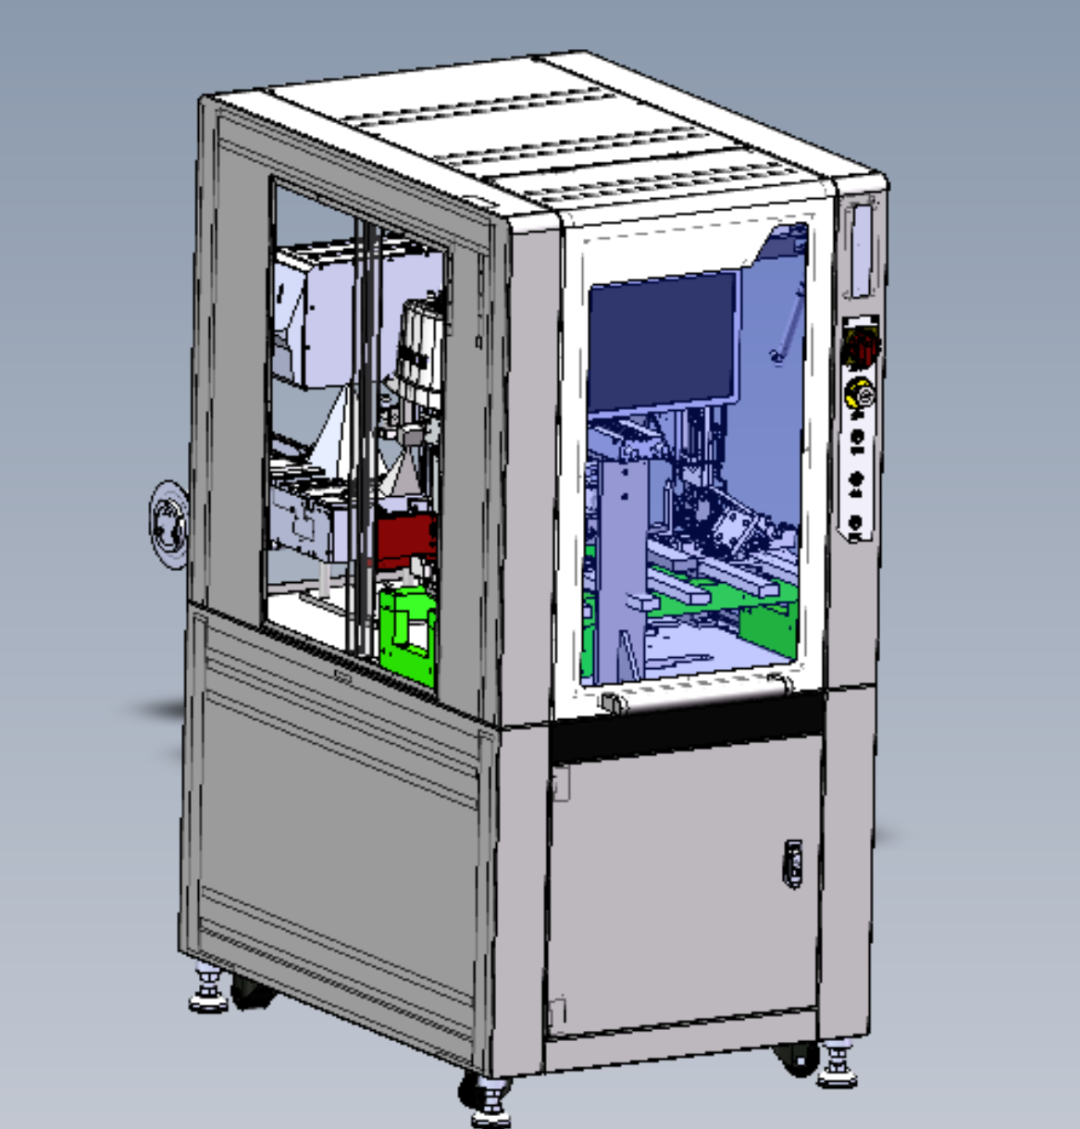
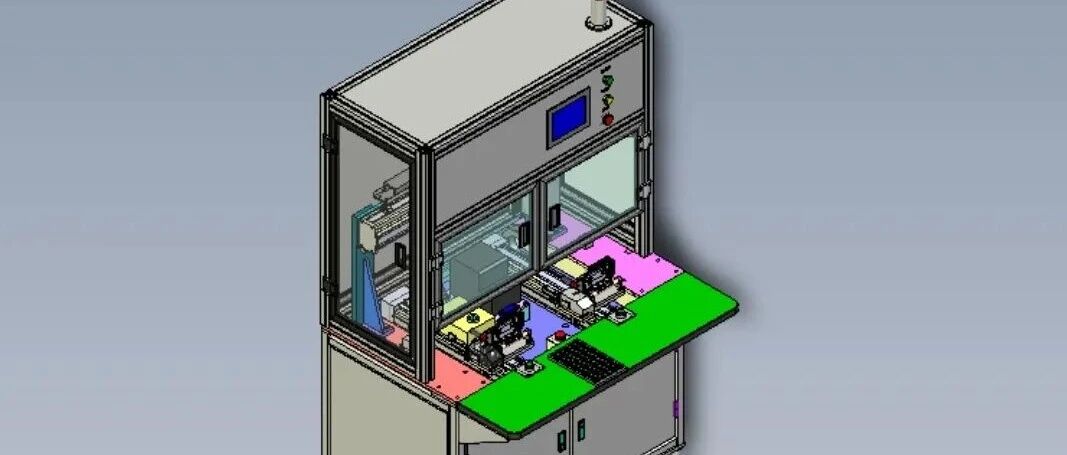
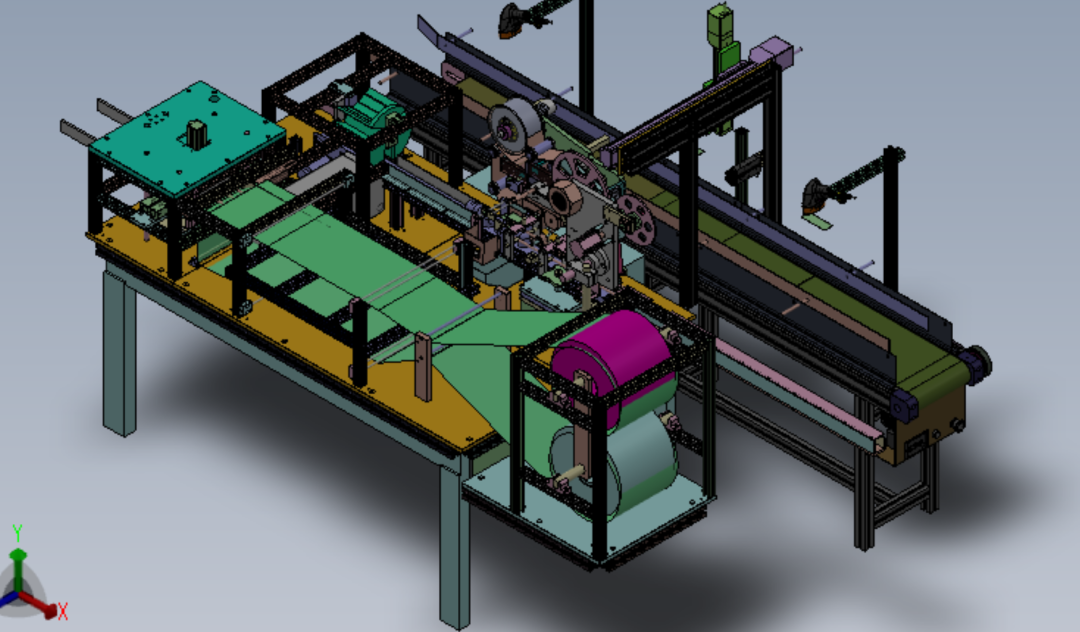
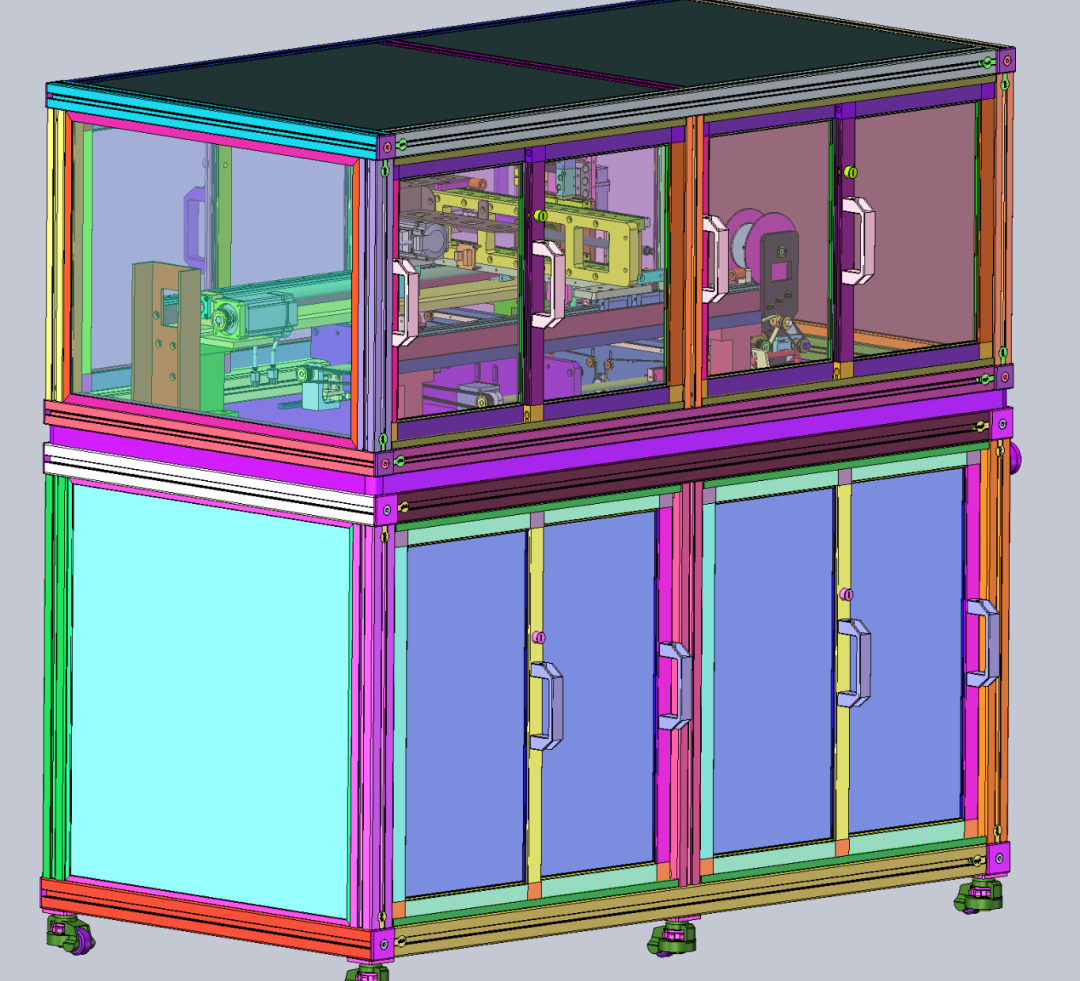
一台电池包外壳自动化贴标设备,需要综合考虑机械、电气、控制和视觉等多个子系统,以实现高效、精准、稳定的自动化生产。结合您在东莞的地理位置和电池产业的集群优势,以下是一份系统性的设计方案,涵盖了从核心架构到关键组件的选型思路。
图片    

🏗️ 设备总体架构

一台 完整的自动化贴标设备通常由以下几个核心模块组成,它们协同工作,形成一个闭环的生产单元:

  1. 上料与定位模块:负责将电池包有序地送入贴标工位,并进行精确定位。

  2. 标签供给与剥离模块:稳定地输送标签卷料,并在指定位置将标签从底纸上剥离。

  3. 贴标执行模块:拾取标签并精准地贴附到电池包外壳上。

  4. 视觉定位与检测模块:作为设备的“眼睛”,确保贴标位置的精度和标签本身的质量。

  5. 控制系统模块:作为设备的“大脑”,协调所有模块的动作,实现自动化流程。

  6. 下料与分拣模块:将完成贴标的电池包送出,并可集成扫码、检测后分拣功能。

⚙️ 核心模块详细设计

1. 贴标执行模块:灵活与精准的抉择

这是设备的核心,主要有两种技术路线,适用于不同的生产场景:

  • 方案A:六轴机器人 + 视觉系统

    • 特点:灵活性极高,运动自由度大。

    • 优势:能够轻松应对电池包外壳的复杂曲面、不规则形状以及多角度、多位置的贴标需求。通过视觉系统实时反馈,机器人可以动态调整姿态和轨迹,确保标签完美贴合。

    • 适用场景:产品型号多、外形复杂、贴标位置要求苛刻的柔性化生产线。

  • 方案B:专用多自由度机械手

    • 特点:结构相对简单,成本较低,速度快。

    • 优势:针对特定型号的电池包进行优化,在固定的贴标路径上可以实现极高的节拍和重复定位精度(可达±0.15mm)。通常由伺服电机和气动元件协同驱动。

    • 适用场景:产品型号单一、外形规整(如方形或圆形)、大批量生产的专线。

图片    

2. 视觉定位与检测模块:确保毫米级精度

视觉系统是实现高精度贴标的关键,其工作流程如下:

  1. 定位:高分辨率工业相机在光源的配合下,拍摄电池包待贴标区域的图像。

  2. 识别:图像处理软件通过算法快速识别电池包的轮廓和特征点,计算出其精确的位置和角度偏差。

  3. 反馈与补偿:系统将计算出的偏差数据实时发送给控制系统,控制系统再指令贴标执行模块(机器人或机械手)进行位置补偿,实现精准对位。

  4. 检测:在拾取标签后,视觉系统可再次拍照,检测标签是否存在褶皱、破损或拾取失败等缺陷,确保贴标质量。
图片    

3. 控制系统模块:稳定可靠的中枢

控制系统负责整个设备的逻辑运算和运动协调,其设计遵循“机-电-气-控”一体化理念。

  • 核心控制器:通常选用可编程逻辑控制器(PLC),如西门子S7系列或三菱FX系列,因其高可靠性和强大的工业环境适应性。

  • 人机界面(HMI):提供参数设置(如贴标位置、速度)、运行状态监控、故障报警与诊断、生产数据统计等功能,方便操作人员使用和维护。

  • 通信接口:预留RS485、以太网等通信接口,支持与工厂的MES(制造执行系统)对接,实现生产数据的上传和远程管理,满足数字化车间的需求。

📋 关键设计考量与性能指标

考量维度设计要点预期目标/指标
精度视觉对位算法、机械重复定位精度贴标位置误差控制在 ±0.15mm 以内
效率机器人/机械手运动规划、多工位协同设备综合效率(OEE)≥ 85%,满足产线节拍
柔性快速换型设计、程序参数化能够适应多种尺寸和型号的电池包外壳
可靠性关键元器件选型、抗干扰设计、故障自诊断平均无故障时间(MTBF)> 5000小时
可追溯性集成扫码功能,与MES系统联动实现每个电池包标签信息的自动记录与追溯

   
机械设计的内容讲解到此结束,留言功能已开通,欢迎各位进行补充。    


-End-


免责声明:本文系网络转载或改编,仅供学习,交流所用,未找到原创作者,版权归原作者所有。如涉及版权,请联系删。    


来源:非标机械专栏
电子通信电机机器人控制工厂PLC曲面电气
著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2026-06-16
最近编辑:3月前
非标机械专栏
签名征集中
获赞 207粉丝 122文章 1544课程 0
点赞
收藏
作者推荐

【机械设计】非标机械设计——双工位四周抛光机

1. 核心机械结构设计双工位四周抛光机的核心在于“双工位”的布局与“四周”抛光的实现方式。机架与防护系统 总机架:通常采用高强度合金或不锈钢焊接而成,作为设备的支撑基础。机架一般分为底座(机架机座)和顶板两部分。 防护设计:为了安全生产,设计包含操作室、顶板防护罩以及电控箱。防水板和防水套的设计对于湿式抛光或防止粉尘进入轴承至关重要。 双工位主轴组件(核心旋转机构) 上下对应布局:设计通常包含两下主轴组件和两上主轴组件,分别安装在机架机座和顶板上,且上下对应。 下主轴组件:由转动电机、直线轴承、导杆和下轴承座组成。电机通过联轴器驱动下主轴旋转,带动工件或抛光盘转动。导杆的设计保证了垂直运动的稳定性。 上主轴组件:包括上主轴安装板、上轴承座和上中心轴夹具。上主轴通常负责施加压力或配合下主轴夹紧工件。2. 抛光机头与运动系统为了实现“四周”抛光,机头的设计必须具备多自由度的运动能力。机头总成 滑轨与移动:机头安装在滑轨组上,通常以纵向中心线对称布置。通过电机驱动滚珠丝杆,带动滑块和主轴支架移动,从而调整抛光轮与工件的接触位置。 多磨头设计:针对锅坯等复杂工件,机头可设计为双头电机结构,左右两侧分别安装粗抛光砂带和细抛光砂带。这样工件在一次装夹中即可完成粗抛和精抛,无需转移工序。 摆动与翻转: 摇摆式:上盘装置可以在两个下盘工位之间循环变换,实现摇摆动作。 翻转式:针对需要双面抛光的工件,设计带有翻转架的装置,通过恒压气缸保证工件与抛光盘贴合,克服高度误差。3. 自动化与辅助系统现代双工位抛光机非常注重效率,自动化设计是机械设计的重点。自动上下料:配备机械手或自动上料机构,前方自动上料,后方搭载自动下料机。这种设计能实现圆管等零件的连续抛光,大幅节省人工。压力平衡与调节: 恒压驱动:使用恒压气缸对工件盘施加压力,确保工件表面受力均匀,避免因平行度误差导致的抛光缺陷。 夹具调节:设计可调节的夹持机构(如通过螺纹杆和动力电机组件),使夹具能适应不同尺寸的工件,解决传统夹具通用性差的问题。设计特点 机械实现方式 带来的优势双工位布局 左右对称或前后对应的两个独立加工区域 效率提升约50%,一个工位加工时,另一个工位可上下料,减少停机等待。四周抛光 上下主轴配合旋转 + 机头侧向进给 能够处理圆柱形、圆锥形或异形件的360度表面,无死角。复合工艺 同一机头集成粗抛和精抛砂带 减少工序流转,一次装夹即可完成从去毛刺到镜面抛光的流程。 柔性制造 可调节夹具与互换机头 能够适应不同直径、高度的工件,适合多品种小批量生产。1. 刚性减震:抛光过程会产生震动,机架设计(如矮脚或高脚设计)需考虑重心和稳定性,以减少噪音并保证表面光洁度。2. 防尘防水:轴承座和电机连接处应设计防水套和防尘罩,延长精密部件的使用寿命。这种设计广泛应用于五金加工、玻璃制造、汽车零部件修整等领域,是实现表面处理自动化的关键设备。 机械设计的内容讲解到此结束,留言功能已开通,欢迎各位进行补充。 来源:非标机械专栏

未登录
还没有评论
课程
培训
服务
行家
VIP会员 学习计划 福利任务
下载APP
联系我们
帮助与反馈