
主动降噪不是黑科技!智能座舱静音大战北京车展,LMS算法深度拆解
文章亮点
- 作者优秀
- 优秀教师/意见领袖/博士学历/特邀专家/独家讲师
- 平台推荐
- 内容稀缺

物理表现与运行逻辑讲解
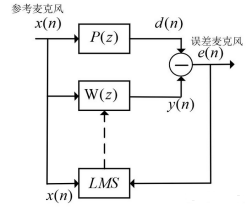
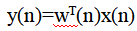 $y(n),y(n)作为抵消反向声波,用于抵消舱内原始噪声d(n)。
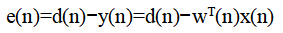
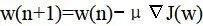 式中:μ为固定学习率;代价函数采用均方误差
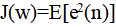 ,工程中用瞬时误差平方近似数学期望,即
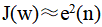 ;∇J(w)为代价函数对权向量的梯度。
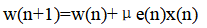 。
数值计算过程解析
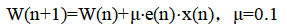
通路①原生噪声通路:轮芯振动参考信号x(t)经车身/空气路径传递,形成人耳处原始噪声d(t); 通路②降噪抵消通路:参考信号经滤波器权重运算,输出抵消声y(t),误差信号e(t)=d(t)−y(t); 通路③LMS权重更新通路:参考输入向量+误差信号,实时迭代更新滤波器权重,实现自适应降噪。
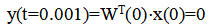
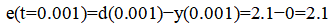
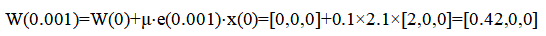
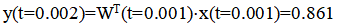
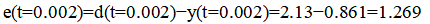
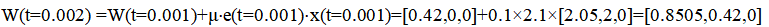
可运行Python实现代码
import numpy as npimport matplotlib.pyplot as plt# =====================解决Matplotlib中文显示问题 =====================plt.rcParams['font.sans-serif'] = ['SimHei','Microsoft YaHei','WenQuanYi Zen Hei']plt.rcParams['axes.unicode_minus'] = Falseplt.rcParams['font.family'] ='sans-serif'# ==========================================================================class LMSFilter:"""标准LMS自适应滤波器实现。适用于实时或离线处理,用于系统辨识、噪声消除等场景。"""def __init__(self, filter_order, step_size=0.01):"""初始化滤波器。参数:filter_order (int): 滤波器阶数(抽头数)。阶数越高,模型能力越强,但计算量越大,收敛可能越慢。step_size (float): 步长参数 μ。必须在稳定范围内 (0 < μ < 2/输入功率)。通常从0.01这样的小值开始尝试。"""self.order = filter_orderself.mu = step_size# 初始化滤波器权重为零向量self.weights = np.zeros(filter_order)# 用于存储最近的输入样本,构成输入向量x(n)self.input_buffer = np.zeros(filter_order)def adapt(self, desired, reference):"""处理一个采样点,并更新滤波器。参数:desired (float): 期望信号 d(n),即主输入(如带噪语音)。reference (float): 参考输入 x(n),与干扰噪声相关(如参考麦克风采集的噪声)。返回:output (float): 滤波器输出 y(n)。error (float): 误差信号 e(n),通常作为系统输出(降噪后的信号)。"""# 更新输入缓冲区:将新参考样本移入,最旧的样本移出self.input_buffer[1:] = self.input_buffer[:-1]self.input_buffer[0] = reference# 计算滤波器输出:权重向量与输入向量的内积output = np.dot(self.weights, self.input_buffer)# 计算瞬时误差error = desired - output# LMS核心:更新权重向量-input_buffer 参考信号序列self.weights += self.mu * error * self.input_bufferreturn output, errordef filter(self, desired_signal, reference_signal):"""批量处理整个信号序列。参数:desired_signal (np.array): 期望信号序列。reference_signal (np.array): 参考信号序列。必须与desired_signal长度相同。返回:output_signal (np.array): 滤波器输出序列(预测的噪声)。error_signal (np.array): 误差信号序列(估计的干净信号)。weights_history (np.array): 权重向量的历史记录,用于分析收敛过程。"""n_samples = len(desired_signal)output_signal = np.zeros(n_samples)error_signal = np.zeros(n_samples)# 可选:记录权重变化,用于调试和分析weights_history = np.zeros((n_samples, self.order))for i in range(n_samples):output_signal[i], error_signal[i] = self.adapt(desired_signal[i], reference_signal[i])weights_history[i, :] = self.weightsreturn output_signal, error_signal, weights_historydef test_lms_basic():"""基础测试:滤除一个正弦波干扰。"""np.random.seed(42) # 确保结果可复现Fs = 1000 # 采样率t = np.arange(0, 1.0, 1 / Fs) # 1秒时长# 生成干净信号(我们想保留的): 10Hz正弦波clean = 0.5 * np.sin(2 * np.pi * 10 * t)# 生成干扰噪声: 50Hz正弦波noise = 0.8 * np.sin(2 * np.pi * 50 * t)# 主输入:干净信号与噪声的混合desired = clean + noise# 参考输入:我们得到的噪声参考,可能与实际噪声有幅度和相位差异# 这里模拟一个简单的线性失真:幅度变化+加一点随机扰动reference = 1.2 * noise + 0.05 * np.random.randn(len(t))# 创建并应用LMS滤波器lms = LMSFilter(filter_order=32, step_size=0.02)# 我们关心的是error_signal,即降噪后的输出_, error_signal, weights_history = lms.filter(desired, reference)# 可视化结果fig, axes = plt.subplots(3, 1, figsize=(10, 8))axes[0].plot(t, desired, 'b', alpha=0.7, label='带噪信号 (Desired)')axes[0].plot(t, clean, 'r--', linewidth=2, label='原始干净信号 (目标)')axes[0].set_ylabel('幅度')axes[0].set_title('输入信号对比')axes[0].legend()axes[0].grid(True)axes[1].plot(t, error_signal, 'g', label='LMS输出 (Error)')axes[1].plot(t, clean, 'r--', linewidth=2, label='原始干净信号')axes[1].set_ylabel('幅度')axes[1].set_title('降噪效果对比')axes[1].legend()axes[1].grid(True)# 绘制某个权重系数的收敛过程axes[2].plot(weights_history[:, 5], 'm') # 跟踪第6个权重的变化axes[2].set_xlabel('采样点')axes[2].set_ylabel('权重值')axes[2].set_title('滤波器权重收敛过程 (示例: w[5])')axes[2].grid(True)plt.tight_layout()plt.show()# 计算并打印性能指标:均方误差(MSE)改善mse_before = np.mean((desired - clean) ** 2)mse_after = np.mean((error_signal - clean) ** 2)print(f"降噪前MSE:{mse_before:.6f}")print(f"降噪后MSE:{mse_after:.6f}")print(f"MSE改善:{10 * np.log10(mse_before / mse_after):.2f}dB")if __name__ == "__main__":test_lms_basic()
LMS 主动降噪工程落地能力教程
多参考pca主成分分析实操 逆矩阵载荷提取实操 传递路径贡献分析实操
副车架:前副车架(框形)与车身连接为弹性连接 悬架:前麦弗逊独立悬架/后扭力梁式非独立悬架
测试地点:结构动态特性试验室 北京通州试验场 测试工况:匀速60km_h (采用空挡熄火滑行65km_h-55km_h) 测试路面:粗糙沥青路面 道路环境:风速小于1.5m/s,车内背景噪声满足测试要求
道路工况:不同路面,整车状态下车内目标噪声及车身激励点振动加速度测试; 试验室FRF测试:基于TB车身,激励点至车内目标点FRF测试,激励点至相应指示点FRF测试。
该车前副车架与车身属于弹性连接,副车架与车身有4各连接点 左、右下摆臂布置在前副车架上,每个摆臂与副车架有2个连接点 动力总成后悬置布置在副车架上,与副车架有1个连接点 底盘悬挂系统有左前、右前2个减震器,分别与车身各有1个连接点,左后减震器、弹簧、拖拽臂和右后减震器、弹簧、拖拽臂,分别与车身各有1个连接点。故本次试验总共有17个激励点,而每个连接点有X、Y、Z三个方向,所以激励点到目标点的传递路径总共有17X3=51条


登录后免费查看全文
著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2026-05-12
最近编辑:5月前

技术圈粉 知识付费 学习强国

相关推荐
最新文章
热门文章
