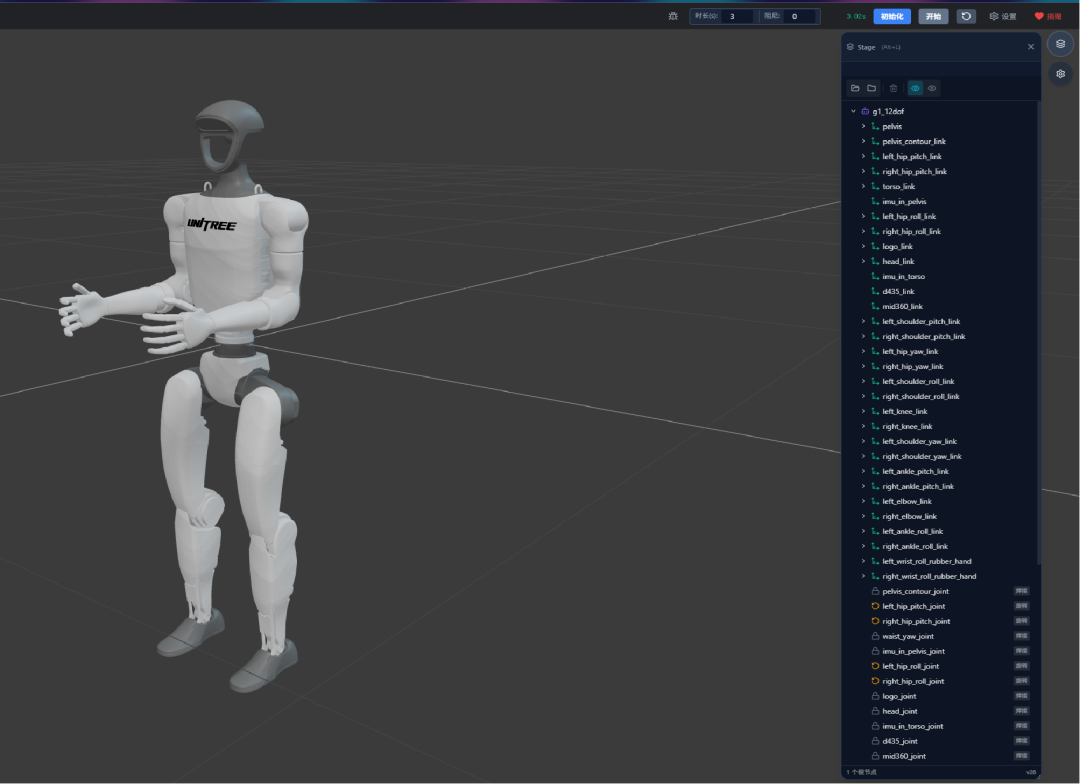
FlexPhysics打造机器人高精度物理仿真到强化学习的全栈解决方案

今天很多人都在思考机器人行业如何进一步发展
诸如开发VLA,诸如采用更优秀的控制算法,诸如更精准的仿真分析,诸如更好的强化学习方式。而我们选了一条硬核的路线:更加物理精确。
我们认为下一步机器人研发的成败,往往藏在仿真的精度的误差里。传统物理仿真常面临接触应力偏差大、柔性关节动态还原不足、无法模拟柔性物体接触等痛点,导致Sim2Real过程漫长,域随机化范围极大,真机损耗高、迭代周期漫长。
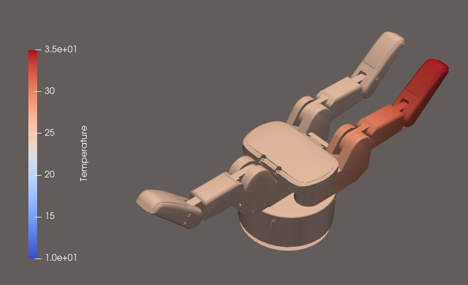
传统上提到精确的仿真,我们可能就会想到CAE类型的软件,进行力学、流体、温度的仿真分析。然而这类软件很难直接接入机器人的强化学习系统,其中计算的数据,没法直接成为机器人下一阶段学习的“observation”与预测下一步的“action”。
基于以上的想法,我们灵境数值的核心产品FlexPhysics立足机器人仿真全链条技术,以刚体、接触与柔性关节仿真及柔性物体为核心,实现了极高精度的物理引擎。而这个引擎难能可贵的是在于其在保证了高保真的前提下,实现了实时仿真计算。在保证效率的情况下,我们期待以物理仿真精度的提升,降低仿真训练的轮数,并缩小Sim2Real 的鸿沟。
机器人的工作环境会越来越复杂
我们认为,不远的未来,机器人将不是只会“表演”,而是会越来越多的”干活“,那么机器人的生存环境会越来越复杂,这不仅对硬件、控制、AI等提出了更高的要求,同时对于仿真链条也提出了更高的要求。基于上述想法,FlexPhysics从一开始的设计之初,就考虑了多物理场的交互,现在可以同时模拟刚性物体、柔性物体、流体、散体颗粒、布料等的交互,已经为未来越来越复杂的环境做好了准备。
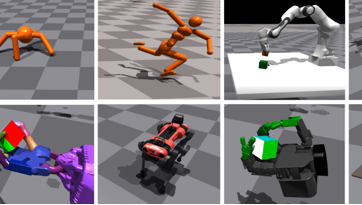
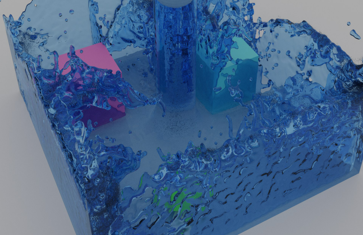
而这些复杂性带了巨大的算力需求,FlexPhysics支持在物理计算方面进行大规模的GPU加速,同时也支持在强化学习中进行大规模环境并行训练。同时我们提供了多种强化学习框架的接口,诸如lerobot, legged-gym, GMR这些以往已经大规模运用的学习框架可以快速接入我们的系统,让大家体验在我们的高精度、高效率仿真下的训练。
我们未来还有很多激进的想法,我们期待不但能缩小Sim2Real的鸿沟,我们也期待能降低部署过程的复杂性。在未来的有一天做到Sim即Real。实现类似于计算可以完全保证安全生产的效果。
我们的定位
与很多做国产化替代方案的公司不同,虽然我们是一家在中国的做物理仿真算法硬科技的公司,我们期盼的不是“替代”,而是“更优”,我们期待的是能解决以往机器人仿真系统所不能解决的问题,即使最开始只是在某一两个领域。
但同时我们的思路也特别聚焦,我们会聚焦:
1.物理仿真+AI,与物理AI,前者我们会通过Generative AI与我们的物理仿真相配合,而后者则是将物理仿真与AI技术直接结合,加快仿真效率,降低Sim2Real的误差,最终达到“混合仿真”,该用数值的时候用数值该用AI的时候用AI2.我们会构建开放的RL接口生态,现有的强化学习可以迅速接入,降低企业、个人爱好者RL算法迁移的风险,我们相信这个领域的优秀企业与个人会比我们更了解适合自己的强化学习算法3.我们不做VLA,也不涉及大模型,那个体量的工作不是我们这种小公司可以完成的,我们在这一阶段会避免注意力发散,保证精品
希望有一天,我们能成为世界“混合仿真”的领导者。
很多人都已经在我们的平台上看到了FlexPhysics 1.0, 而那只是我们星辰大海的第一步,下一阶段大家就可以期待我们专门面向机器人行业的仿真系统FlexPhysics Gym,敬请期待!