用 COMSOL 算出了拓竹A1最抖的速度
不少人都买过图下这台入门3D打印设备吧!每次打开,这台3D机器打印机自己总要抖一抖,找到共振频率,到底谁在抖?什么速度最抖?能不能避开?
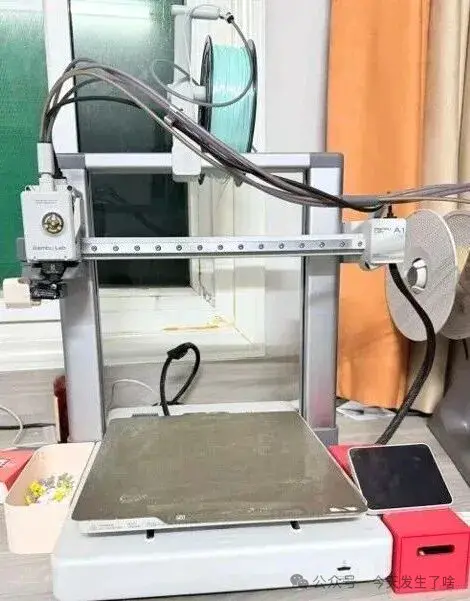
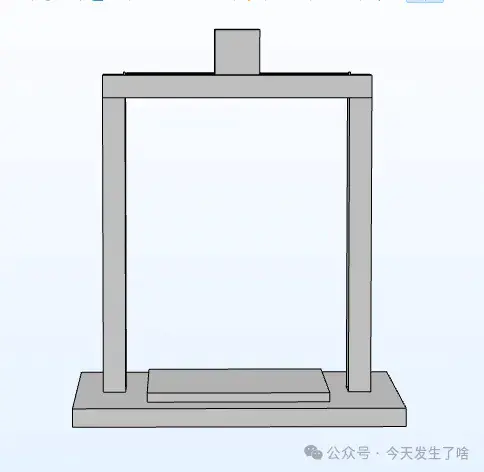
小编最近腾出时间:按照一篇土耳其学者的文章,用 COMSOL 搭了一台拓竹A1尺度的皮带传动模型,把这三个问题挨个算了一遍。这篇文章把结果讲给你听(文末模型直接领)。
一、这是移动质量问题
2023 年,土耳其伊兹密尔的两位学者 Karagülle 和 Akdağ 把这个问题研究透了。他们在 International Journal of Pure and Applied Sciences 上发了一篇文章,用有限元加 Newmark 法算移动质量过简支梁,发现了一条朴素的规律:
质量的减速时间,如果正好等于结构固有周期的整数倍,停下来的残余振动最小;如果等于半个周期,残余振动最大。
按他们的实验和计算,选对速度曲线,行进中的振动能降约 70%,停下来之后能降约 80%。一句话:不花一分钱改硬件,改个速度规划就行。
这条规律写在纸上很好看,但 3D 打印机吃不吃这一套?小编决定算一算。
二、把皮带请进模型里
以前做打印机仿真,习惯把龙门架建得结结实实,梁、柱、导轨一个不少。结果特征频率一算,架体一阶模态 170 Hz 起步,打印头从 25 mm/s 扫到 500 mm/s,晃动只有几个微米——架子根本不抖。
这说明一件事:真机上那些肉眼可见的振纹,锅不在架子,在皮带。
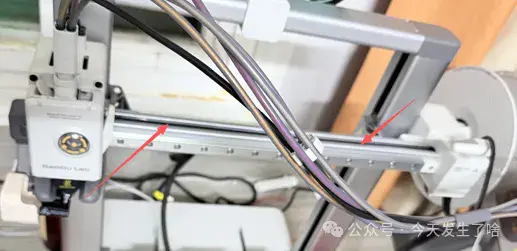
于是给模型装上了皮带:6 mm 宽、1 mm 厚的两根,一头固定在"电机侧",一头嵌进 0.4 kg 的打印头,按传动弹性模量赋材料。电机指令用梯形速度曲线,加速、匀速 0.1 秒、减速,加速度 10 m/s²——和你切片软件里设的 10000 mm/s² 是一回事。皮带端面用边界载荷模拟电机锚点:指令走到哪,锚点跟到哪,打印头被皮带"牵着"走。
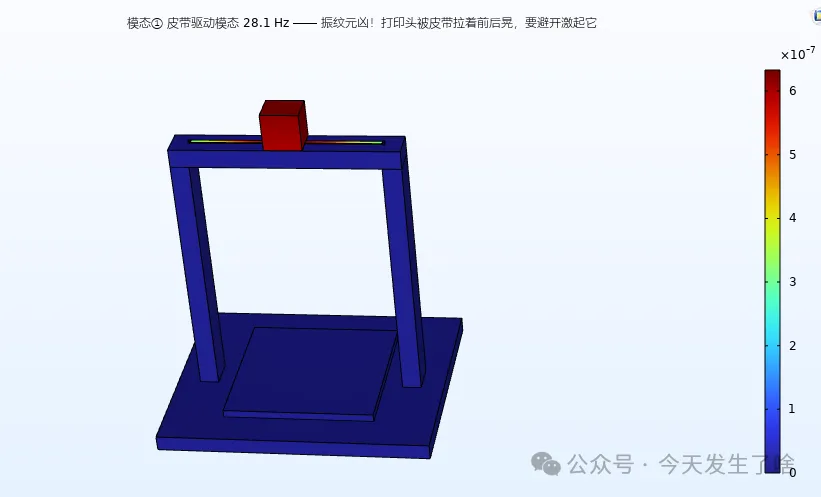 | 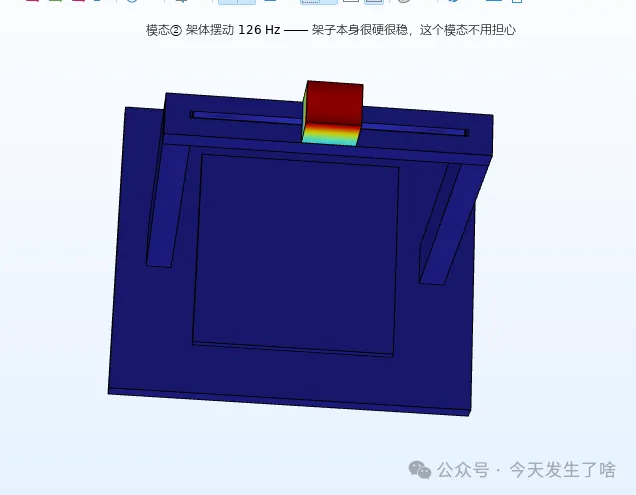 |
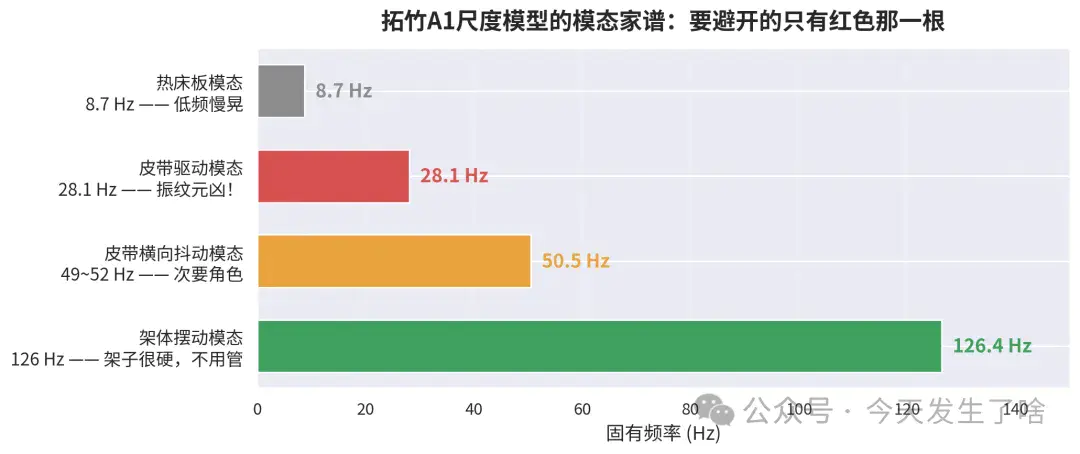
谱系很干净。热床板 8.7 Hz,是低频慢晃;架体 126 Hz,硬得激不起来;真正要命的是中间那根红的——皮带驱动模态 28.1 Hz。振型图里只有打印头通红,架子全蓝:皮带拉着头前后晃,架子稳得很。
所以第一个结论有了:要避开的模态只有一个,28 Hz 这一根。
三、最抖的速度,恰好是很多人常用的速度
知道频率是 28.1 Hz,周期就是 35.6 ms(1/28.1)。按文章的准则,加速度 10 m/s² 不变时:
- 最抖:减速时间 = 半个周期 = 17.8 ms,对应速度 v = a·t ≈ 178 mm/s;
- 消振:减速时间 = 整周期 = 35.6 ms,对应 356 mm/s。
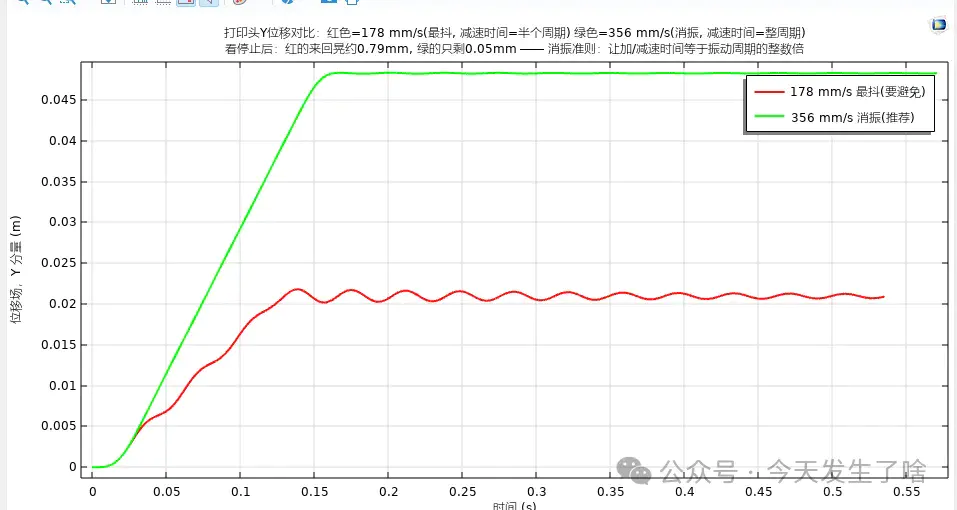
扫了 7 档速度做瞬态仿真,看打印头停稳之后还在晃多少:
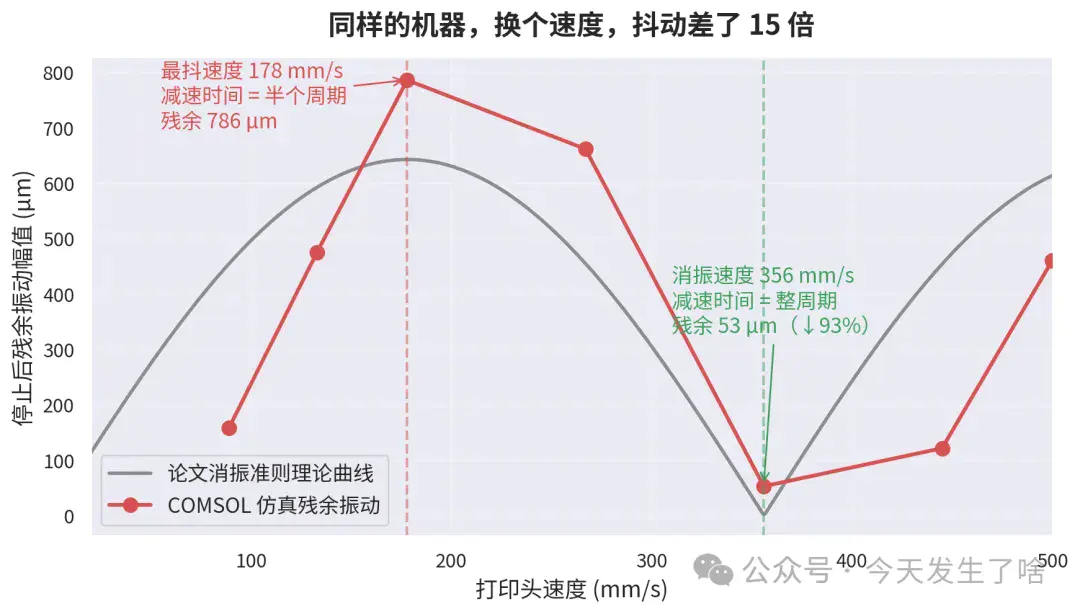
红点是 COMSOL 算出来的,灰线是文章理论。两条线走势几乎重合:178 mm/s 处冲到顶峰,残余晃动 786 µm,是理论值的 1.22 倍;356 mm/s 处掉进谷底,只剩 53 µm——差了 15 倍,降幅 93%。
178 mm/s 是什么概念?这是很多人打 PLA 的常用速度区间。也就是说,你以为"中规中矩"的速度,恰好是这台机器动力学上最敏感的点。而 356 mm/s 不光快,还稳。
第二个结论:避免减速时间落在"半周期"附近的速度(约 89、178、267 mm/s),把速度推到"整周期"档位(约 356 mm/s),振纹能降一个量级。
四、先别急着改参数:模型和真机差在哪
说到这必须泼一盆冷水。上面这台"打印机"是仿真模型,和你桌上的拓竹A1有好几处实打实的差距:
第一,结构形式就不一样。 模型是理想龙门:打印头沿横梁走。真机A1是悬臂 bedslinger——打印头沿 X 走,而皮带直接驱动、前后狂奔的其实是热床。所以真机上 28 Hz 量级的皮带模态如果存在,更可能长在 Y 轴热床上,振纹方向也要跟着换。
第二,皮带参数是名义值。 小编用的是等效截面加弹性模量;真机的 GT2 皮带是橡胶包玻纤芯,刚度随张紧力变化,还有齿和带轮啮合的细碎效应,这些都没算。
第三,阻尼是估的。 模型里按皮带模态约 1.6% 的阻尼比给的,真机有导轨摩擦、结构胶、塑料件,实际阻尼可能更大,残余振动会比 786 µm 小。
第四,也是最关键的:真机有"外挂"。 拓竹的固件开机时会做振动补偿校准,测量共振频率后用输入整形(input shaping)把激励里的共振成分预先挖掉。仿真的是"裸奔"开环系统——786 µm 是没有补偿时的上限。文章准则和输入整形其实是一家人,都是"让激励躲开固有频率",只是一个在规划层、一个在控制层。
第五,频率本身会跑。 皮带有效长度随打印头位置变化,固有频率也跟着变,取的是中间位置。28 Hz 是个代表值,不是定值。
所以请记住:356 mm/s 这个数字是模型里的答案,不是你家拓竹机器的结果。 真机上正确的做法是看开机校准测出的共振频率,用 v = a / f 自己算。
五、这个仿真到底有什么用
既然差距这么多,算不算白算了?不算。仿真的价值从来不是替你打印,而是把机理摆到桌面上:
它证明了文章那套"移动质量消振准则"在皮带传动系统上照样成立——理论曲线和仿真逐点对上,峰谷位置零偏差。它告诉你振纹的主犯是皮带模态而不是架子,所以加固机架收效有限,调速度、调加速度、上输入整形才对症。它还给了你一把尺子:知道频率和加速度,就能算出"哪些速度碰不得"。
写在最后:三个提醒
1. 振纹先怀疑皮带,别怀疑架子。 模态分析里 28 Hz 的皮带驱动模态是元凶,126 Hz 的架体模态全程看戏。
2. 避开"半周期速度"。 减速时间等于固有周期一半时残余振动最大;等于整周期时最小。公式就一行:v = a·n / f。
3. 仿真值是上限,真机有补偿。 模型里的 786 µm 是开环裸机的结果,实际机器请以自己校准出的共振频率为准。
机器不会无缘无故地抖,它只是在按自己的节拍晃。你改的每一个速度,都是在和这台机器的固有频率谈条件。
参考文献
[1] H. Karagülle, M. Akdağ. Vibration Control of A Beam Under A Moving Mass Through Adjusting Trapezoidal Velocity Profile. International Journal of Pure and Applied Sciences, 9(1): 115-126, 2023. DOI: 10.29132/ijpas.1172085(开放获取)
仿真说明:COMSOL Multiphysics 6.4,三维实体单元 7455 个,打印头 0.4 kg,皮带等效截面 6×1 mm,加速度 10 m/s²,皮带模态阻尼比约 1.6%。文中所有仿真数值均来自该模型,与真实拓竹A1存在第四节所述差异,仅供机理参考
内容简介:mph模型,结果附带解释