
人形机器人应对外部扰动的主动平衡策略有哪些?

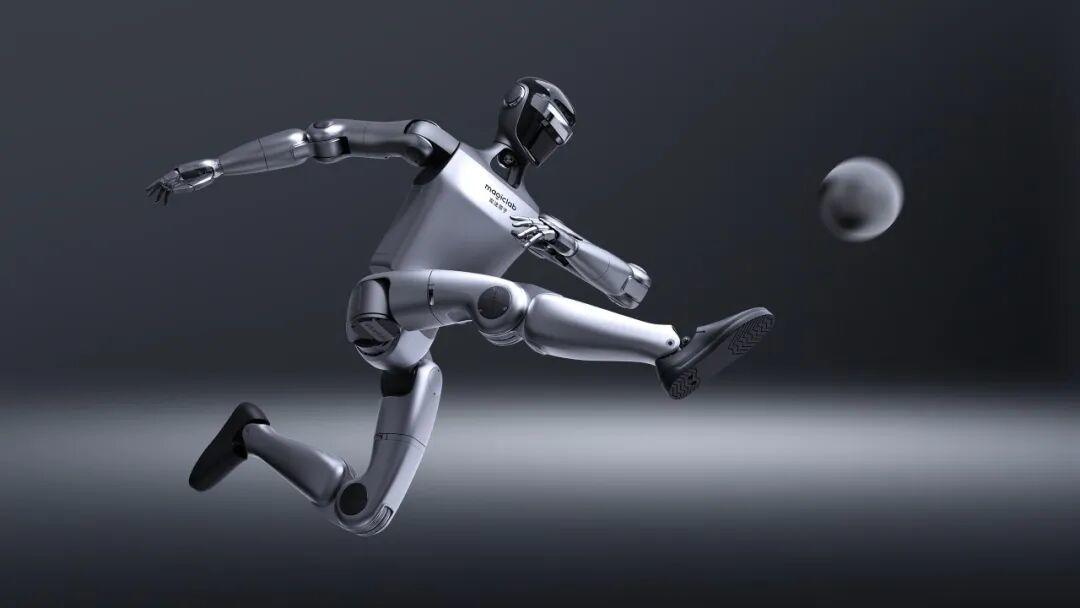
踝关节策略
通过调节踝关节角度产生反向力矩,抵消扰动,适用于小幅、慢速扰动。 类似倒立摆模型,以足底为支点保持平衡,能耗较低。 髋关节策略
通过快速转动髋关节调整上身姿态,改变重心位置,应对中速、中等幅度扰动。 常与踝关节策略结合使用,增强平衡响应速度。 迈步策略
当扰动过大时,通过主动迈步重新建立支撑多边形,防止摔倒。 涉及步态规划与落脚点调整,适用于剧烈或突发扰动。 其他辅助策略
手臂摆动策略
利用上肢角动量补偿平衡,提高稳定性。 多策略融合
结合传感器信息(IMU、力觉)动态切换或混合策略。 预测控制
基于模型预测扰动趋势,提前生成平衡动作。 技术实现关键
需依赖高精度状态估计、实时轨迹优化及鲁棒控制器设计。 深度学习等新兴方法 正用于复杂环境下的自适应平衡。
波士顿动力Atlas机器人
在受到外部推力时,Atlas通过快速调整踝关节和髋关节角度来维持平衡,同时结合上身摆动以补偿动量,展示了踝关节与髋关节策略的综合应用。
本田ASIMO机器人
当遇到地面不平或轻微碰撞时,ASIMO会主动迈出一步以重新稳定重心,这是典型的迈步策略,同时配合上肢动作辅助平衡。
宇树科技 Unitree H1 人形机器人
在应对外部扰动测试中,H1 展示了多策略融合的主动平衡能力。当受到侧向推力时,机器人首先通过踝关节策略快速产生反向力矩抵消小幅扰动;若扰动持续增大,则切换至髋关节策略,通过躯干姿态调整重新分配重心;当扰动超出关节调节范围时,H1 自主触发迈步策略,动态规划落脚点以重建支撑多边形,防止摔倒。
踝关节策略
一种通过调节踝关节角度和力矩来维持身体平衡的控制方法。 髋关节策略
一种利用髋关节的快速屈伸运动来调整身体重心位置以恢复平衡的技术。 迈步策略
一种通过主动迈出一步或调整步态来重新建立支撑基础并防止摔倒的平衡机制。
登录后免费查看全文
著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2026-03-12
最近编辑:7月前

签名征集中

还没有评论
相关推荐
最新文章
热门文章
