
谐波减速器与RV减速器在关节模组集成设计中,选型的核心区分依据是什么?

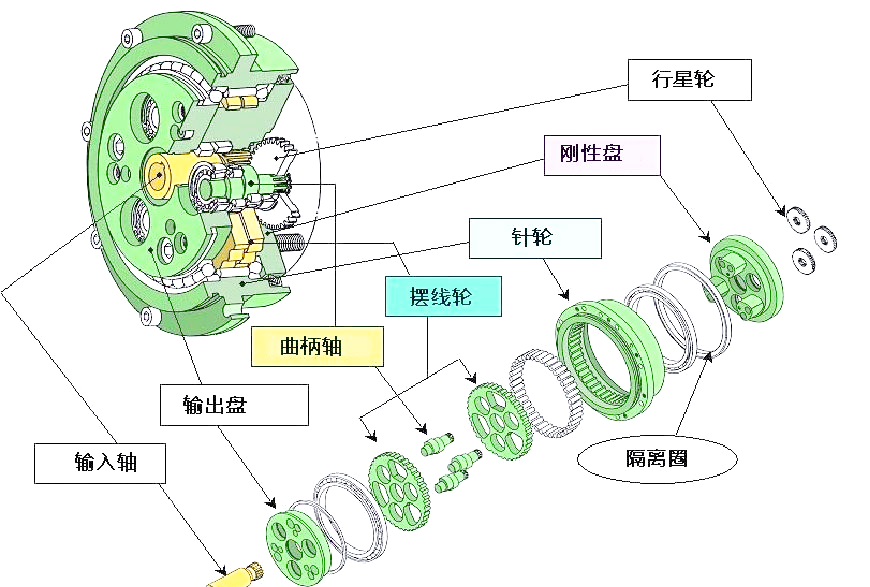
知识拓展
核心区分依据
负载与刚性
RV减速器承载能力更强、抗冲击性高,适用于重载(如搬运、码垛机器人);谐波减速器负载较低但结构紧凑,适合轻载场景(如协作机器人、精密传动)。 精度与背隙
谐波减速器单级传动背隙极小(通常<1弧分),定位精度高;RV减速器通过多级啮合降低背隙,但通常略高于谐波(约1-3弧分)。 体积与效率
谐波减速器体积小、重量轻,适合空间受限的关节模组;RV减速器结构复杂、体积较大,但传动效率更高(常>85%)。 应用场景扩展
谐波减速器
精密机床、医疗机器人、光学设备、航空航天姿态调整机构。 RV减速器
汽车焊接生产线、重型机械臂、机床回转台、风电变桨系统。 性能补充对比
寿命与维护
RV减速器寿命更长(可达上万小时),耐磨损;谐波减速器柔性齿轮易疲劳,需定期更换。 成本与集成
谐波减速器成本较低,易于集成;RV减速器制造工艺复杂,价格较高,但适合高扭矩连续作业。 选型关键参数
额定扭矩、峰值扭矩、减速比范围(谐波常用50-160,RV可达200以上)、扭转刚度、瞬时过载能力。
相关案例
工业机器人手腕关节
场景
轻型装配机器人需完成精密电子元件插装。 选型依据
负载轻(≤10kg),重复定位精度要求高(±0.01mm),空间紧凑。 选择结果
采用谐波减速器,满足高精度、轻量化需求,避免过设计。 重型搬运机器人基座关节
场景
汽车生产线中搬运车身重件(负载≥200kg)。 选型依据
负载大,需高刚性、高扭矩承载,精度要求相对较低(±0.1mm)。 选择结果
选用RV减速器,保障重载下的结构稳定性和抗冲击能力。 协作机器人关节模组
场景
人机协作场景中,机器人需兼顾灵活性与安全碰撞回弹。 选型依据
中低负载(5-20kg),需高精度(±0.02mm)且关节需轻量化设计。 选择结果
采用谐波减速器,其低背隙、高响应特性更适合协作机器人的动态调整需求。
名词定义
谐波减速器
一种利用柔性齿轮弹性变形实现运动传递的精密减速装置,具有高精度、小体积的特点。 RV减速器
一种基于摆线针轮传动原理的多级减速机构,具备高刚性、大扭矩和耐冲击性能。 关节模组
集成驱动、传动与控制功能的模块化机械单元,常用于机器人关节等旋转运动部位。 负载
指机械系统中所承受的外力或力矩,包括静态与动态作用力。 精度
表示机械系统运动输出与理论值之间的偏差程度,通常涉及定位重复性和传动误差。 刚性
机械部件在受力时抵抗弹性变形的能力,高刚性可保障系统在负载下的稳定性。
登录后免费查看全文
著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2026-03-05
最近编辑:7月前

签名征集中

还没有评论
相关推荐
最新文章
热门文章
