基于数字孪生的人机协作装配疲劳检测与优化方法
文章来源于:数字孪生DigitalTwin
论文《Fatigue detection and optimisation method for human–robot collaborative assembly based on digital twin》于2026年1月发表于《Digital Twin》期刊,由郑州轻工业大学王昊琪、李浩和北京理工大学的庄存波等人共同完成。本文提出一种基于数字孪生的人机协作装配疲劳检测与优化方法,通过构建人机协作装配的信息模型、识别高负荷工位、多源疲劳状态感知与综合评估及数字孪生系统构建实现。
引用本文:
Wang, H., Wang, Y., Li, H., Ji, S., Liu, G., Zhuang, C., … Ren, W. (2026). Fatigue detection and optimisation method for human–robot collaborative assembly based on digital twin. Digital Twin. https://doi.org/10.1080/27525783.2025.2610579
摘要
在人机协作装配场景中,操作员的生理疲劳是影响工作效率、安全与人本制造的核心问题。现有疲劳检测方法多依赖单一数据源,难以全面量化评估,且缺乏个性化与实时优化能力。
为此,本文提出一个基于数字孪生的集成框架,旨在实现装配过程中操作员物理疲劳的多源感知、综合评估与动态优化。该框架首先建立人机协作装配信息模型;随后利用随机Petri网及其同构马尔可夫链识别高负荷工位;进而融合机器视觉、数字人体仿真与表面肌电信号,通过层次分析法与模糊综合评价实现多维疲劳指标的量化集成;最终构建了连接物理与虚拟空间的数字孪生原型系统,支持疲劳状态的实时可视化与优化方案对比验证。实验结果表明,该方法能有效识别疲劳状态,在不同参与者与优化方案间表现出一致性,为人机协作系统的安全与效能提升提供了可行的技术路径。以下本篇论文内容简介。
1.引言
人机协作装配结合了人类的认知灵活性与机器的高精度,是智能制造的重要组成部分。然而,长时间、重复性或不良姿态的作业易导致操作员肌肉疲劳与职业健康风险。随着工业5.0“以人为本”理念的兴起,保障操作员身心健康成为技术发展的核心关切。当前疲劳检测研究多集中于单一模态(如视觉或肌电),缺乏多源信息融合与基于实时反馈的个性化调控。数字孪生技术为此提供了新机遇,但现有应用多侧重于静态可视化,缺乏动态闭环优化能力。本文旨在解决上述局限,通过集成过程建模、多源感知与数字孪生反馈,构建一个全面的疲劳检测与优化框架。
2.整体系统架构与研究流程
本研究框架包含四个核心部分:
(1)物理空间的人机协作装配;
(2)基于随机Petri网的高负荷工位识别;
(3)多源人体疲劳感知与综合评估;
(4)虚拟空间的孪生模型。该架构实现了从物理数据采集、关键工位定位、多维度疲劳分析到虚拟可视化与优化建议反馈的完整闭环。
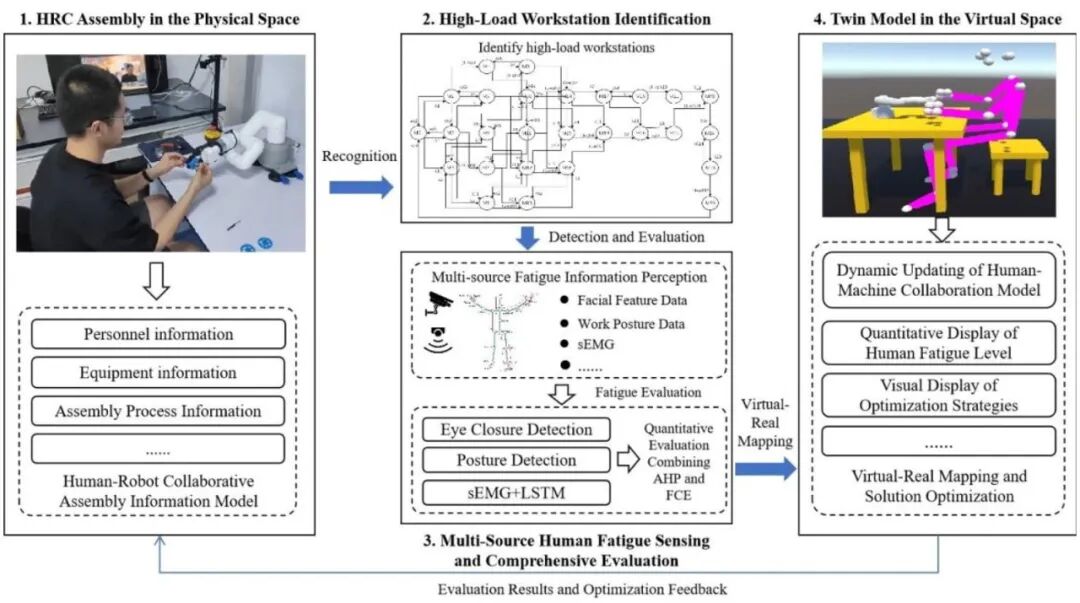
图1:总体框架
3. 物理空间人机协作装配信息模型
构建了涵盖人员、设备与过程信息的人机协作装配信息模型。人员信息包括基本数据、生理特征、工作姿态及环境适应性;设备信息涉及机器人型号、负载与工作范围;过程信息则定义了装配序列、操作方法及任务分配。该模型为后续的负荷分析与疲劳评估提供了结构化数据基础。
4. 基于随机Petri网的系统建模与高负荷工位识别方法
针对装配过程的随机性与动态性,采用随机Petri网对协作流程进行建模,并将其同构为连续时间马尔可夫链。通过计算系统稳态概率,进一步分析各库所(代表状态)与变迁(代表活动)的利用率,从而定量识别出长期负荷最高的关键工位(如差速器主体装配阶段),为后续定向疲劳监测提供目标。
5. 多源人体疲劳感知与综合评估
5.1 多源疲劳感知与分析
从三个维度采集并分析疲劳数据:
基于Mediapipe的眼部闭合检测:通过面部关键点识别计算眼高宽比,将其归一化为眼部疲劳指标。
基于JACK仿真的关节负荷检测:将操作员姿态关节角度导入数字人体仿真软件,评估13个关键关节的舒适度,计算整体姿态负荷指标。
基于LSTM的sEMG疲劳检测:采集肩部(三角肌前束)与背部(竖脊肌)的表面肌电信号,提取时域、频域等多维特征,利用长短期记忆网络模型对肌肉疲劳状态进行分类,获得肌肉疲劳概率评分。
5.2 多源疲劳指标融合建模与量化评估方法
为集成眼部、关节与肌肉三个维度的疲劳信息,采用层次分析法确定各指标权重,并利用模糊综合评价法处理评估中的模糊性与不确定性。通过构建模糊关系矩阵、加权计算与去模糊化,最终输出一个介于0到1之间的综合疲劳评分F,实现对操作员整体疲劳水平的量化分级。
6. 原型系统开发与实验验证
6.1 实验平台搭建
以差速器模型装配为实验对象,搭建了包含协作机器人(MyCobot320)、RGB摄像头、sEMG采集设备(BioRadio)及工作台的人机协作实验平台。软件部分使用Python进行数据处理与模型推理,利用Unity3D构建数字孪生可视化环境。
6.2 装配流程设计与高负荷工位识别
根据差速器装配流程建立随机Petri网模型,经马尔可夫链分析确定“差速器主体装配”阶段(对应库所P7、P8及变迁T8)为高负荷核心工位,作为疲劳监测的重点。
6.3 疲劳检测与综合评估
操作员在高负荷工位进行连续装配任务。采集的数据经处理后,输入至第5章所述的多源评估模型。经AHP确定的权重向量为W = [0.1219, 0.3196, 0.5584](分别对应眼部、姿态、肌电)。最终计算得到的综合疲劳评分F为0.7276,表明操作员处于较高疲劳水平。
6.4 原型系统开发与疲劳优化方案对比
开发了基于Python-Unity3D的数字孪生原型系统,实现了操作员姿态的实时虚拟映射、疲劳状态可视化及优化方案展示。通过对比原始方案与两种优化方案(调整机械臂末端高度、工作椅距离等),发现优化后的方案(特别是方案2)能显著降低各疲劳指标及综合评分F,验证了系统通过调整工作配置以减轻疲劳的有效性。
7. 结论与未来工作
本研究提出了一个集成多源感知、综合评估与数字孪生反馈的人机协作装配疲劳管理框架。该方法能有效识别高负荷工位,并通过对视觉、姿态与生理信号的综合分析,量化评估操作员疲劳状态。所开发的数字孪生系统支持动态可视化与多方案优化对比,为实现以人为本的智能化人机协作提供了实践方案。
当前研究存在场景单一、优化建议为离线等局限。未来工作将拓展实验场景与参与者多样性,集成更多生理与环境数据,并探索将疲劳评估结果实时融入机器人任务规划器,实现动态、自适应的协作优化。
来源:数字孪生体实验室