首页/文章/ 详情

AES,主动安全领域的“一代宗师”

9月前浏览203

作者| 11号线人

人类驾驶员在开车过程中,面对存在碰撞风险的障碍物(前方车辆突然紧急制动、相邻车道前方车辆突然Cutin、行人/二轮车横穿等),常会采取两种策略:一种是通过制动减速来避免碰撞,一种是通过转向改变行驶路线来避免碰撞。
但是驾驶员不是铁打的,开车过程中难免出现分心、疲劳的情况,这就导致部分情况无法及时识别到风险。就算驾驶员注意力保持高度集中,能够及时识别到风险,但是考虑到驾驶员的反应延迟时间以及紧张心里,面对一些紧急碰撞风险场景,往往也无法实现最佳的避撞效果。
为了解决上述这些痛点,车辆主动安全系统开始茁壮成长,这个家族当前最耀眼的明星非已经广泛应用但依旧青涩的AEB莫属,关于AEB的科普可详见这两篇文章《AEBS,自动驾驶演艺圈喜欢喊“卡”的导演》和《AEB的“难言之隐”》。
AEB映射到人类驾驶员的避撞行为就是制动,属于纵向避撞逻辑。可除了制动减速,人类驾驶员避撞还有另一种选择:转向改变行驶路径,属于横向避撞逻辑,这个对应主动安全策略就是紧急转向避撞。

01 为什么需要紧急转向避撞

或许有人会疑惑,面对前方存在碰撞风险的障碍物,通过制动减速避撞难道还不够吗,为什么还需要通过转向进行避撞呢?紧急转向避撞时,对于挂车这类商用车,转向角度或者转向角速度控制不好,还会引起侧翻,给其他车辆带来更大的碰撞风险。
要回答上述问题,我们还需要从场景的角度进行解释:
(1)大陆公司曾做过一个调查,典型乘用车在干燥路面上以100km/h的速度行驶时,要想通过制动使车停下来,最少必须在障碍物前40m进行制动。与此不同,在不使用制动而只使用转向时,即使距离障碍物只有28m,仍可通过转向完成碰撞。因此,通过转向实现避撞要比通过制动实现避撞具有更短的纵向距离要求,直白一点表达就是:在通过制动已无法避免碰撞的场景,通过转向仍可避免碰撞。
(2)车辆在高速行驶时,面对前方存在碰撞风险的障碍物,如果采取紧急制动策略,则有可能带来更严重的连续追尾事故。有鉴于此,市面上多数AEB产品采用减速量达到一定值(比如>60km/h)即退出的策略,退出之后是选择制动还是转向,由驾驶员决定。如果高速场景采用转向避撞,不仅可以避免正面碰撞,还可以避免被追尾,还不需要驾驶员在紧急情况下做出决定,可谓一举三得。
(3)人类驾驶员在面对前方存在碰撞风险的障碍物,通过转向进行避撞时,确实存在由于控制不好转向角度和转向角速度,导致车辆发生侧翻。但是当人类驾驶员换成驾驶自动化系统后,系统可以基于车辆状态,结合专家经验下发合适的转向角速和转向加速度,从而避免侧翻事故发生。
因此,在部分碰撞风险场景下,转向要比制动具有更好的避免碰撞或者降低碰撞伤害效果。

02 什么是紧急转向避撞

紧急转向避撞策略包含两种,一种是急转向辅助(Emergency Steering Assist,ESA),一钟是自动紧急转向(Autonomous Emergency Steering,AES)。
EAS在《GBT 39263-2020 道路车辆 先进驾驶辅助系统( ADAS)术语及定义》中的定义为:实时检测车辆前方、侧方及侧后方行驶环境,在可能发生碰撞风险且驾驶员有明确的转向意图时辅助驾驶员进行转向操作。
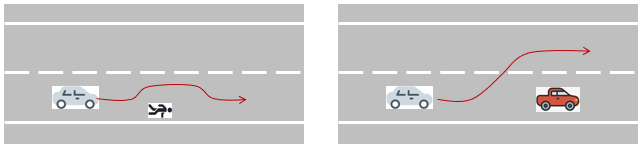
按照是否跨越车道线,ESA还可以分为车道内转向避撞和车道外转向避撞两种,车道内转向避撞主要针对的是车辆/行人/两轮车等目标物占据自车车道一部分,自车车道剩余宽度允许自车通行的场景,如图1左图所示。车道外转向避避撞主要针对的是车辆/行人/两轮车等目标物占据自车车道且剩余宽度不允许自车通行的场景,如图1右图所示。
图1 车道内避撞和车道外避撞场景
从功能实现整体难度上讲,车道内转向避撞的难度要低一点,因为在此种场景下,自车不越过车道线,理论上自车不需要去判断相邻车道前后车是否具有安全的变道空间,只需要做好前向感知即可。此外,从避撞路径规划及整车控制层面来讲,车道内避撞的实现难度也较车道外避撞难度要低一点。但是车道内避撞的障碍物常为行人、两轮车,这对感知识别的能力要求要更高一点。
ESA功能的上车有一段历史了,但是各主机厂对ESA的理解不尽相同,这样导致虽然都叫ESA,但是实现的功能却不尽相同,下面我们选取几家ESA产品进行简单介绍。
2018年的,福特在全球范围内正式推出Co-Pilot360™智行驾驶辅助系统,其中就包括ESA,官方对这一功能的介绍是:如果前方突发危险状况,福特ESA可以在AEB自动刹车触发时调整转向力,帮助老司机敏捷地绕过占道车辆,继续前行。
ESA激活的前提是AEB激活,且之后如果检测到驾驶员打方向盘,ESA根据打方向的快慢,相应调节方向盘的轻重,避免在紧急情况下车辆跑偏及碰撞。如果驾驶员打的力度过快,ESA会相应的调重方向盘的力度;当转向打力度过慢,ESA会相应调轻方向盘的力度。
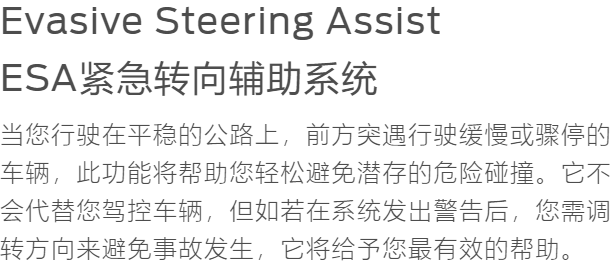
今天我们再打开福特官网上关于ESA的介绍,已经变成图2的模样。此时的ESA不再是只会调节转向力的小屁孩,而是会主动探测碰撞风险,主动通过声光电先给出避撞建议,如果识别到驾驶员按照建议轻打方向盘,那么ESA将施加一个转向力矩,来帮助驾驶员完成转向避撞。
图2 福特ESA功能介绍
2019年,吉利新车型星越L上也紧急避障转向辅助EMA功能,此EMA在检测到驾驶员意图通过转向来进行避让,且驾驶员转向操控不足以避免碰撞发生时,通过加强转向输入来发挥作用。在加强转向输入的同时,如果驾驶员意图回到原车道,该功能还有助于在路过障碍物后再次回正车辆。这和福特2018年推出的ESA功能基本类似,都是在检测到驾驶员有主动转向避让操作时,且转向力不足时,对转向力进行修正。
2019款星越L上此功能可在50~100km/h激活,到了2024款星越L,此激活车速范围变成了50~120km/h,5年将激活速度提升20km/h,由此可见此功能开发难度绝非等闲之辈。。
2023年,年底上市的遥遥领先M9上,也配置了此功能,图3为官网上关于其ESA功能的介绍,从官方介绍里,可以看到问界M9的ESA功能也是辅助加大转向力矩,和上面介绍的福特ESA以及星越L ESA基本类似,但具体实现方式如何,我们还不得而知,毕竟这项功能要等2024年第二季度通过OTA才能推送到用户手中。
图3 问界M9关于ESA功能的介绍
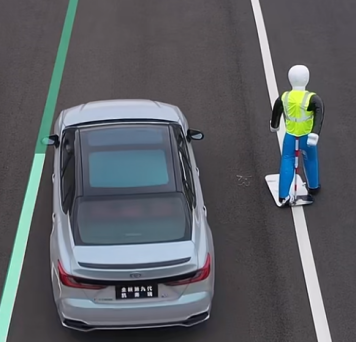
最后介绍一下2024年刚刚上市的第九代凯美瑞上的ESA,官方介绍的一个应用场景,如图4所示:人类驾驶员发现车道内有行人时,为了安全起见都会向没人的方向打一点转向,保证行车安全。如果这个人类驾驶员是新手司机,对距离把握不准,那么就可能出现转向过大导致超出本车道,这个时候ESA会帮助驾驶员调节合适的转向力,让车辆保持在当前车道内安全行驶。
图4 第九代凯美瑞ESA功能场景
凯美瑞的这个ESA系统,主要用来修正转向力,防止紧急转向过程车辆偏离车道,发生其他碰撞风险,ESA系统不生不具备主动发现障碍物,主动提示避撞,主动执行避撞的能力。
从上面几家的ESA产品可以看出,当前的ESA主要还处在修正驾驶员转向力的阶段,在紧急碰撞风险场景(例如通过TTC<阈值进行判断),检测到驾驶员有通过转向进行避撞的意图,如果驾驶员转向过大超过侧翻阈值,那么ESA介入适当降低转向力矩,如果驾驶员转向过小不足以避障,那么ESA介入适当增加转向力矩。这其实时国标中关于ESA的理想状态还有一定差距。
介绍完ESA,我们再聊一聊研究得火热的AES。
AES在《GBT 39263-2020 道路车辆 先进驾驶辅助系统( ADAS)术语及定义》中的定义为:实时监测车辆前方、侧方和侧方行驶环境,在可能发生碰撞危险时自动控制车辆转向,以避免碰撞或减轻碰撞后果。
从定义上看,AES和ESA最大的区别就是不需要驾驶员进行确认触发了,看似区别不大,实则有L2和L4区别那么大,毕竟AES需要像人一样去发现风险,并自主做出对避障最有利的策略。。
AES属于横向避撞策略,AEB属于纵向避撞策略,这两个功能未来必将集成在一起,成为一个保护车内和车外行人的更安全、更可靠的前向避撞系统,那么集成后的系统,什么时候触发AEB、什么时候触发AES、是带着制动触发AES、还是释放制动触发AES,需要基于前向目标类型,与前向目标距离,后向目标类型,与后向目标距离,相邻车道变道安全空间大小等因素综合考虑。
AES可谓任重而道远。

03 小结

最近越来越觉得,主动安全是一个可以建立极大竞争壁垒的领域,满足法规要求的一个可用主动安全功能可能不难,但是满足复杂场景的一个好用主动安全功能实在太难。在这里没有花里胡哨的算法,也挖掘不出耳目一新的买点,有的只是日复一日理解场景、挖掘场景、收集数据、迭代功能。

初心 | 记录生而为人的证据,分享工农阶层原创作品,聚焦智能网联与人情冷暖。
声明 | 本文部分文字及图片资料取自网络,如有侵权,请联系平台进行修改或删除;文章属于作者本人,仅代表个人观点,不代表平台立场,如有不妥,也请联系平台修改或删除;本文不作任何商业用途。

来源:车路漫漫
疲劳碰撞理论自动驾驶科普控制
著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2025-12-10
最近编辑:9月前
李慢慢
硕士 自动驾驶仿真工程师一枚
获赞 14粉丝 93文章 321课程 0
点赞
收藏
作者推荐

AEB量产产品的仿真测试是怎么做的?

自动驾驶汽车在真正商业化应用前,需要经历大量的道路测试才能达到商用要求。但是路测存在着时间长9、成本高、道路受限、场景复现困难等缺点。因此基于场景库的仿真测试可能是解决自动驾驶研发测试挑战的主要路线,目前自动驾驶仿真测试已经被行业广泛接受并采用。PanoSim汽车自动驾驶一体化仿真测试产品和解决方案,集高精度车辆动力学模型、汽车三维行驶环境模型、汽车行驶交通模型、车载环境传感器模型、Matlab/Simulink仿真模型自动生成、图形与动画后处理工具等于一体,基于精确建模与高效计算机数值仿真相结合的原则,利用先进的虚拟现实技术逼真的模拟汽车驾驶的各种环境和工况,并基于几何模型与物理模型相结合的理念建立了高精度的环境传感模型,提供了包括支持离线仿真、实时-软硬件在环仿真和驾驶员在环仿真等在内的多平台、全流程和一揽子解决方案,支持数字仿真环境下汽车动力学与性能、汽车电子控制系统、汽车智能驾驶与主动安全系统、环境传感与感知、自动驾驶等技术和产品的研发测试和验证。PanoSim能够根据法规、经验等搭建相应的测试场景,根据市场不同车型,实现产品自动化测试。本文介绍了PanoSim仿真测试产品进行AEB量产产品测试方案。该方案对JTT1242-2019 AEB标准法规场景进行参数提取,搭建虚拟仿真测试场景,并通过参数泛化的方式生成大量测试场景,支持自动化测试和报告生成,完成产品的系统测试,并生成相应的结果与报告。 Part1 测试需求测试场景测试项为PAEB,标准场景完全满足JTT1242-2019中7.1行人测试要求;车辆不同速度:从20km/h到80km/h,每5km/h递增;行人不同速度:0km/h、3km/h、5km/h、7km/h;行人出现位置:横穿、同车道(同向、相向)、邻车道(同向、相向);行人横穿角度:-10、0、10;行人不同类型:老人、儿童、成人;天气:晴天、雨天、雪天;光照:白天、夜晚、黄昏;环境测试实时机接收场景的目标信息,转换成CAN 报文,通过P-CAN发送到待测ECU,同时通过V-CAN接收待测ECU的报警和控制信息,对模型车辆进行操作,并通过以太网传输到PC端,进行相应场景变换,达到测试ECU的目的。测试环境如下图:▲ 测试环境Part2 HIL台架测试流程采用NI工控系统实现上位机与客户ECU之间的信号交互。上位机运行PanoSim智能驾驶仿真软件,在PanoSim主控平台中搭建标准测试场景包括交通环境、主车等,虚拟主车搭载摄像头真值传感器,直接获取环境感知目标数据,通过标准CAN总线数据发送到用户待测ECU,测试验证ECU决策控制模块获取感知目标数据,进行相应的策略和控制处理,生成控制命令,通过CAN将控制信息(油门、刹车、方向盘等)发送给车辆实时仿真系统,控制实时车辆的行驶姿态,车辆实时仿真系统将实时车辆行驶数据通过Ethernet(千兆)反馈给主控平台(上位PC机),主控平台根据车辆运动状态数据刷新虚拟世界3D数字画面,形成闭环仿真测试。 ▲ HIL测试流程图 Part3 标准工况实验过程实验说明测试设备:ECU设备,内置PAEB控制算法;场景:JTT1242标准行人测试场景;测试开始时,测试车辆沿规划的车道中心线加速到60km/h,并保持一段距离,驾驶员保持加速踏板位置,保持车速,B-B为自车的车道中心线。通知控制行人从测试车辆左侧距离测试车道中心线6m远处沿A-A路径运动,其中,行人加速距离(F)为1.5m。L点为自车与行人的碰撞点,行人在距离L点4.5m时,应达到8km/h的目标速度。若自车AEBS自动制动或发生碰撞,则测试结束。测试过程如下图所示。 ▲ 行人测试示意图场景搭建根据JTT1242所述要求,设置测试车辆与行人的相对位置及其工况条件:主车测试速度为60km/h,在主车前进轨迹达到20m时行人出现。行人出现的位置相对主车横向距离为6m,根据行人出现时主车TTC=3.376s这一条件设置相对纵向距离为56.26m,行人在出现后的前1.5m内逐渐从0开始加速到8km/h,并在接下来的4.5m内维持该速度。信号交互 ▲ 信号交互过程测试过程主车在行驶在仿真时间2.305s开始预警,2.705后开始进行AEB制动控制,先后经历部分制动、紧急制动,制动过程经历2.99s后主车速度减为0并保持停止。 Part4 测试报告测试简介测试需求:本次测试主要是为了验证AEB功能。测试时间:本次测试开始时间为2021-3-1521:22:09,测试总时长为10.824秒。测试场景:本次测试场景为PAEB_60。测试参数是否碰撞:否是否预警:是是否制动:是 类型参数数值主车测试速度60.0km/h最大减速度-9.082m/s2速度减量60.0km/h制动距离29.357m制动时间2.99s最大减速度变化率4.827发生碰撞时,主车速度未碰撞制动开始时时刻2.744s预警开始时刻2.324s目标物初始位置相对主车横向距离-6m初始位置相对主车纵向距离58.5m切入角度0deg干扰模型类型PedstrianCrossing干扰触发条件At Station目标物类型People/ManStdnt_Walk目标物速度8.0km/h 测试过程本次测试场景为PEB_60,测试速度为60.0km/h,干扰模型为PedstrianCrossing,在主车的侧边-6米,前方58.5米处出现目标物People/ManStdnt_Walk,目标物的速度为8.0km/h。主车2.744秒后开始制动,2.99秒后主车停止。 ▲ 主车速度与时间关系 ▲ 目标物速度与时间的关系 ▲ 主缸压力与时间的关系 ▲ 制动减速度与时间的关系 ▲ 主车与目标物纵向距离与时间的关系 ▲ 主车与目标物横向距离与时间的关系说明:生成测试报告中部分内容涉及隐私,所以隐去。测试结果汇总本次测试,通过对各参数泛化,搭建了858种实例场景,经客户根据需求筛选出100例,输出100份测试报告。直道行驶行人横穿/同向/相向39例左侧鬼探头9例右侧鬼探头9例两侧鬼探头9例十字路口转弯十字路口转弯14例环形道路行驶行人横穿9例行人同向9例行人静止2例测试结果如下 测试场景中NG项目共例,对应场景如下案例号场景主车速度行人速度行人角度报警制动PAEB1_10_3_0十字路口低速右转1030NNPAEB1_10_5_01050NNPAEB1_10_7_01070NNPAEB1_20_5_02050YNPAEB1_20_0_0200静止YNNG场景描述 Part5 总结本次用户采用PanoSim智能驾驶虚拟仿真HIL测试系统,通过泛化和自动化工具对其量产AEB ECU进行测试,验证了其报警功能、制动效果以及硬件可靠性,并且能够输出每个场景测试实例的测试结果和报告,供用户分析场景NG原因。该测试方法获得了车企量产车型项目认可,弥补了产品在仿真测试方面的缺乏。本文完。 来源:车路慢慢

未登录
还没有评论
课程
培训
服务
行家
VIP会员 学习计划 福利任务
下载APP
联系我们
帮助与反馈