
一起读卫星导航经典书籍《GPS原理与应用》,读书笔记连载(1)


CH1:
学习几个时间的概念:GPS时、原子时(TAI)、协调世界时(UTC)。GPS时是从1980-01-06-00:00:00开始与TAI同速运行的时间系统,UTC是在原子时的基础上,通过添加闰秒的方式,使时间尽量跟着地球自转走。
GPS信号分布在3个频点上,L1、L2、L5,使用BPSK和BOC两种调制方式,采用的扩频码有CA码、P(Y)码和M码,后两种是军用的,导航电文有LNAV、CNAR和CNAV-2三种,差异在导航电文的符号速率不同、采用纠错编码的方案不同以及帧结构不同。
TOA到达时测距原理:测量信号传输的时间,乘以光速得到伪距。
CH2:
三星定位的原理:在知道卫星的位置的前提下,通过4颗卫星测量的伪距,构建非线性方程组,解出用户的三维坐标和接收机钟差等4个未知量。卫星钟差通过地面监测站计算每颗卫星与GPS时的钟差,将校正值发送给卫星,卫星广播出来给到地面接收机,在解算时去除卫星钟差。把接收机钟差作为一个未知量求解,意味着接收机无须选择高精度的时钟。
伪距测量大致分为CA码测距和载波相位测距,看似分为两种方法,其实本质是同一种方式,就是利用信号的波长去量卫星和接收机之间的距离,CA码测距可以借助导航电文中的HOW字,知道当前子帧的发送时间,再用CA码良好的相关性确定信号的传输时间,这种方法没有整周期模糊,但是CA码的码率为1.023Mhz,对应波长约300m,其测量精度低;而载波相位测距利用波长约为19cm的载波完成测距(L1频点),测量精度很高,但是实际卫星到接收机的距离包含了很多个载波波长,具有整周期模糊的问题,解决这个问题我了解到的一个方法,可以先用CA码粗略测量,将测量精度提高到3m左右,计算出所有可能的载波周期数N,再利用多颗卫星的观测量,不断带入进行迭代计算,知道找到最合理的那个载波周期数。
实际上伪距还受到卫星轨道误差、星历误差、电离层误差、对流层误差、多径延迟、接收机测量误差、接收天线相位中心测量不准等,同时还受到地球自转和相对论的影响,导致以伪距为半径构建的三个球不会相交于一点,而是一个空间,因此定位必然会有误差。
卡尔曼滤波求解位置和速度:利用前一时刻的位置和速度,借助模型预测当前时刻的位置和速度,在通过传感器的实际测量值得到测量误差,根据误差值的大小调整卡尔曼增益,依据改增益调整最终的位置和速度。
CH3:
GPS系统分空间段、控制段和用户段三个部分。
空间段即卫星本身,负责广播导航信号
控制段即地面监测系统,监测每颗卫星的运行状况,并及时调整卫星的参数
用户段即接收机,用于解调导航信号并进行定位解算
历书存储所有卫星的大概运行状况,数据有效期长;星历存储某一刻卫星的详细运行状况,数据有效期短。
GPS只有下行链路,而北斗有上下行两条链路。
对中频信号数字化,典型的AD采用速率为码速率的2~20倍(过采样),过采样会使得噪声分布在很宽的带宽内,噪声水平低,使得接收机对量化噪声不敏感,因此可以降低量化位数[SNR=6.02N+1.76(dB)],这是导航系统能做到2bit或1bit量化的原因之一,主要原因是扩频码带来的增益。
CH4:
学习P码是生成原理。P码由X1和X2序列异或得到,当X1序列给定,X2序列进行延迟,会形成不同的P码。
X1历元由X1A和X1B模二加导出,X2同理。
X1A使用12位移位寄存器,对4092个码片进行3750次循环,所以X1A历元有3750*4092=15,345,000个码片,使用10.23MHz的码速率输出对应1.5s。
X1B使用12位移位寄存器,对4093个码片进行3749次循环,所以X2B历元有3749*4093=15,344,657个码片,与X1A相差了343个码片,所以在完成第3749次循环后,X1B需要停下来,等待X1A完成最后一次循环后,两个寄存器一起复位。
X2移位寄存器的生成方法与X1相同,唯一的区别在于,在完成15,345,000个码片输出后,X2A和X2B都暂停37个码片时钟,所以最终X2移位寄存器有15,345,037个码片,比X1多37个码片。
由于15,345,000和15,345,037互为质数,其延迟模二加的输出序列长度可达15,345,000*15,345,037=235,469,592,765,000码片长度,按照10.23MHz的频率输出,周期为23,017,555.5s,约为266.41天,约38.058星期,按照每星期截断一次,可以在38颗卫星上使用,但实际上只有前32种上卫星了,33~37号P码保留,例如可以在伪卫星上使用,38号P码作为测试码保留。
这么长的P码,捕获不可能在本地段复现一个P码,然后遍历P码的所有相位与接收信号做相关处理,实际上是先通过CA码捕获到信号,而后解出导航电文中HOW字里的TOW字段,找出下一帧子帧的发送时刻,知道时间,就知道了P码的相位了。
GPS的LNAV导航电文的帧结构是超帧---主帧---子帧,一个超帧有25个主帧,每个主帧有5个子帧,每个子帧有10个字,每个字有30bit,每个子帧的前两个字固定为TLM字(遥测字)和HOW字(交接字)。每个字的最后6bit存放纠错码,采用(32,26)汉明码纠错,利用前一个字的最后2bit和当前字的前24bit一起进行编码。
进一步学习了每个子帧的具体内容
CH5:
码速率会受到多普勒频偏的影响,导致码速率不是标准的1.023MHz(CA码),它是变化的,只是变化量很小而已。不用跟踪码速率,只需将载波环得到的载波多普勒做一个放缩即可,放缩系数是载波频率和码速率的比值(多普勒只与信号的频率有关,频率越大,多普勒越大),用载波环辅助码环还有一个好处,载波频率大,对应的多普勒大,通过放缩得到的码多普勒比直接捕获码多普勒要准确。
两种经典的检测器:唐搜索检测器和N中取M检测器,可以用于信号捕获检测器。
唐搜索检测器本质是个上下计数器,当计数值达到某个预定阈值,则判定信号存在,若计数器归零,则判定信号不存在。
N中取M检测器是做N次检测,有M次超过阈值,则判定有信号,否则没有。
点评:什么是闰秒?问一下AI就知道了,但伪距如何计算?这要等伪码跟踪环路仿真完成后才能真正理解这个概念。捕获中的检测措施已经更新了,因为很少再采用一毫秒时长信号进行捕获了。现在的产品基本不再使用载波环辅助码环方式了。
码跟踪环路运行的方式有很多种,可以从最简单的入手,AI肯定能帮忙!期待AI的精彩表现。不知道能不能到达或者赶超我的归档标准。
大学毕业设计一席谈之三十二 GPS卫星采样信号的捕获(14)FFT归档程序
大学毕业设计一席谈之三十四 GPS卫星采样信号的跟踪(5)调节码相位实现跟踪
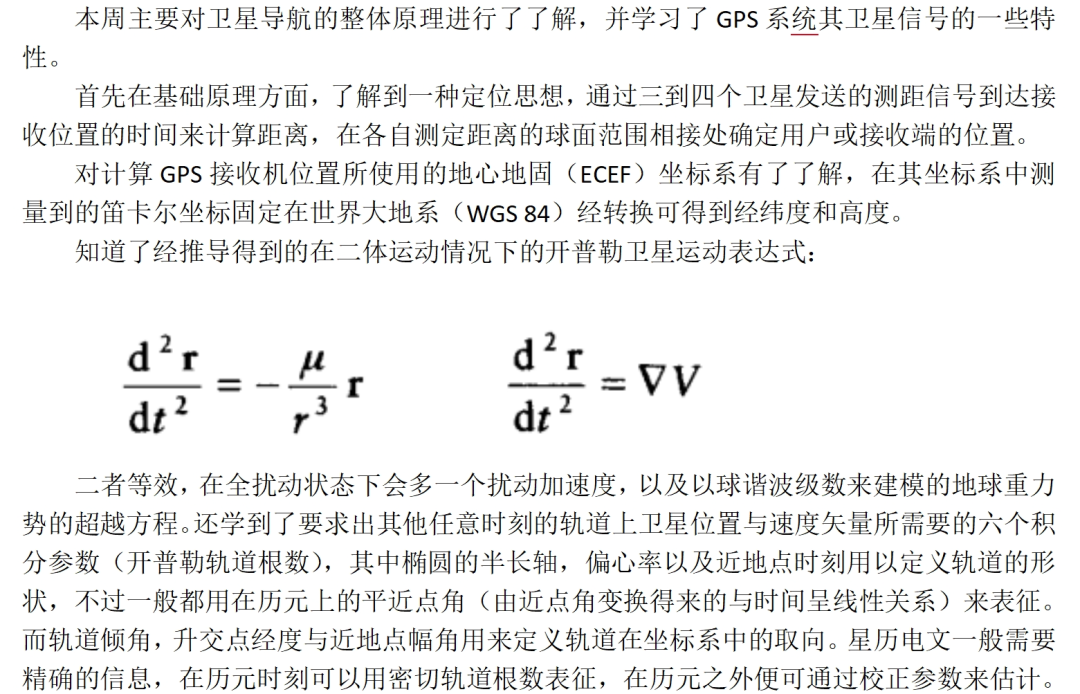
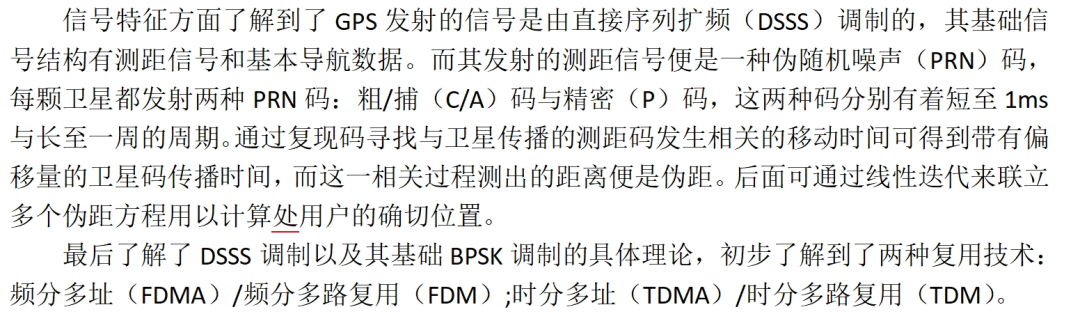
点评:要补很多基础知识,首先就是扩频通信。建议从下面这个系列文章学起。星历参数的知识涉及定位解算,暂且做个了结,先从信号处理学起。
大学毕业设计一席谈v2之十一 扩频通信系统 (1)
还有位本科同学的笔记更精彩,下期分享,同时会做更详细的解答。等到大家第二周学完,我会录个视频讲解一下学习脉络和AI现在的能力。未完,待续!


