AEB即将成为标配-全面解读UN-R152 AEB法规
1.背景
2.法规概述
3.技术要求
4.测试要求
5.常见认证测试失败原因
6.功能安全审核要求
1.背景
随着车辆智能化水平的逐步提高,配备AEB已经成为一种趋势,欧盟早在2012年就开始强制要求M2、M3、N2、N3类车辆装备AEB。
国内要求车长大于11米的公路客车和旅游客车以及总质量大于12吨且最高车速超过90km/h的货车必须装备AEB。
世界车辆法规协调论坛WP.29在2020年初发布了全新的法规UN-R152,其将M1, N1类车的AEB功能纳入了考察范围。
根据欧盟GSR法规(EU)2019/2144的要求:针对M1和N1类车辆,从2022年7月6日起所有新进入欧盟市场的新车型均需要配备满足R152法规的AEB功能,针对行人和自行车的自动紧急制动系统需要在2024年7月7日之前强制实施。
2022年7月6日之前已经进入欧盟市场的车型需要在2024年7月7日之前配备满足R152法规的AEB功能,针对行人和自行车的自动紧急制动系统需要在2026年7月7日之前强制实施。
日本于2020年1月31日宣布,对于小于3.5吨以下的轻型车,日本本土新车型自2021年11月起,进口新车型2024年7月起,必须装配AEBS系统并符合UN R152;对于已批准车型,日本本土新车自2025年12月起,进口新车于2026年7月起,必须装配AEBS系统并符合UN R152。
韩国要求小于3.5吨的轻型车需要在2023年1月起,必须装配AEBS系统并符合UN-R152;对于已批准车型,需要在2026年1月起,必须装配AEBS系统并符合UN-R152。
澳大利亚视同欧洲,从2022年7月6日起所有新进入澳大利亚市场的新车型均需要配备满足R152法规的AEB功能,对于已批准车型,需要在2024年8月之前必须装配AEBS系统并符合UN-R152。
欧亚经济联盟(俄罗斯、白俄罗斯、哈萨克斯坦、吉尔吉斯斯坦、亚美尼亚)要求M1、N1类新车,需要在2025年1月起必须装配AEBS系统并符合UN-R152。
2.法规概述
UN R152法规主要对用于城市驾驶条件的M1和N1类汽车上的先进紧急制动系统(AEBS)制定统一规定。
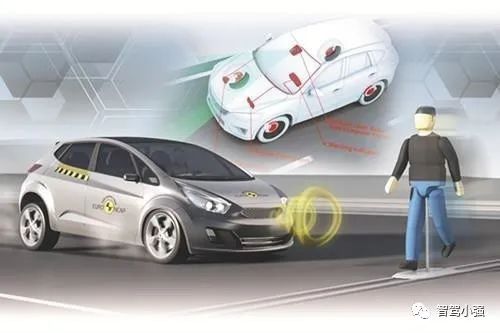
AEBS能够自动检测前向碰撞风险,向驾驶员提供适当的警告,并且能够自主进行车辆制动减速,避免驾驶员未响应警告而可能产生的碰撞风险,降低可能产生的碰撞危险度。
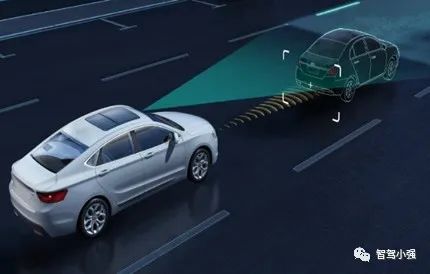
AEBS系统运作时,驾驶员可以随时通过转向,降档等有意识的操作恢复对车辆的控制。
AEBS系统发生故障时,不会影响车辆的安全运行。
AEBS主要分为车对车、车对自行车、车对行人和误触发四大场景,除此之外还有功能降级、override、默认开启、自动抑制、功能安全审核等测试场景。
3.技术要求
3.1 一般要求
AEBS需要有良好的电磁兼容性,系统在其电磁环境中符合要求运行,并不对其环境中的任何设备产生无法忍受的电磁骚扰。这一点需要通过系统满足R10.06来证明,在进行形式认证时,主机厂需要提供AEBS满足R10.06的证据。
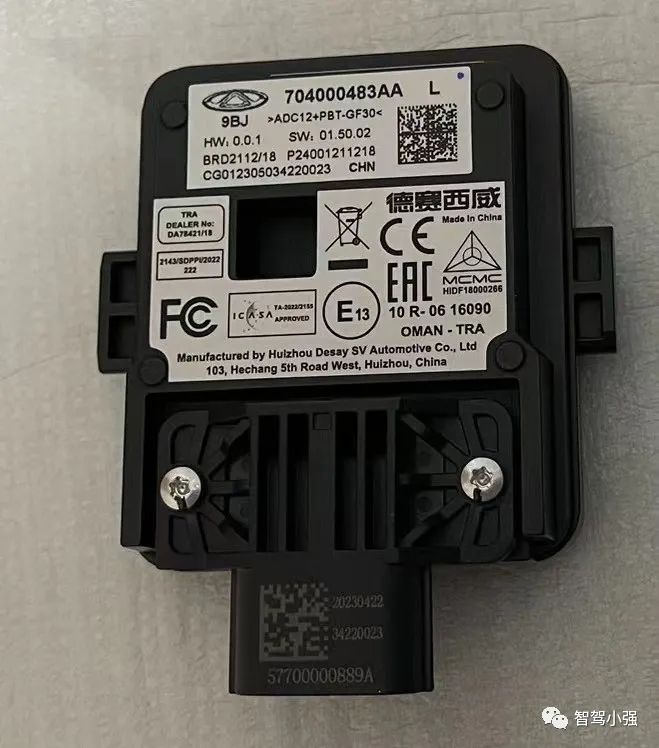
德赛西威通过R10.06认证的毫米波雷达
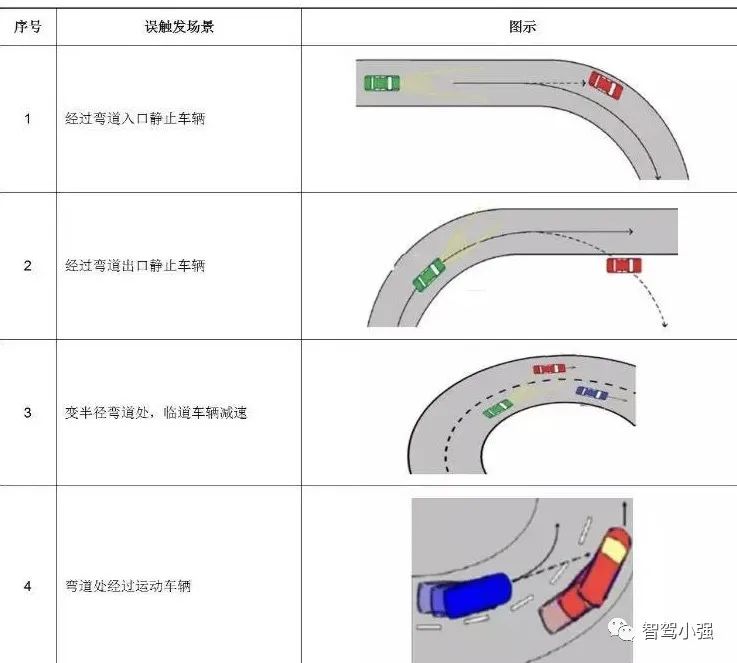
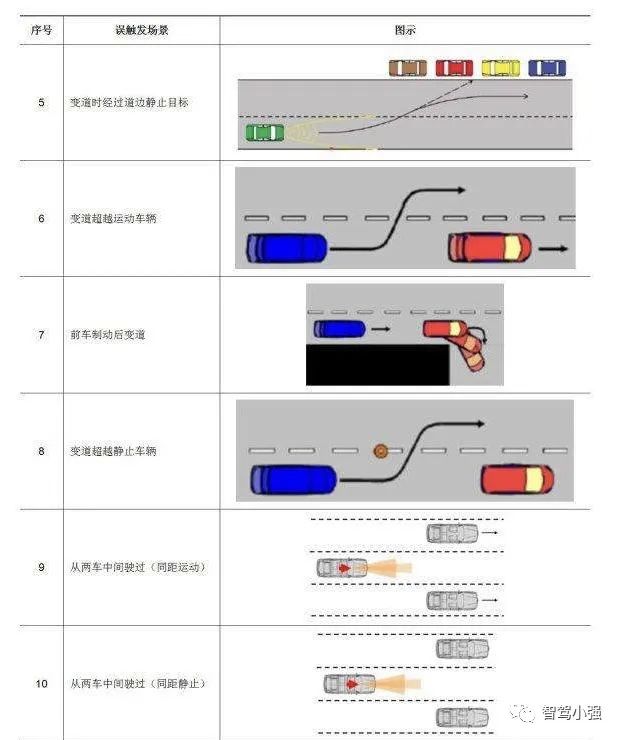
10个常见典型误触发场景
车辆需配备ABS防抱死系统,且制动系统需满足R13或R13H的要求。
3.2 车~车场景要求
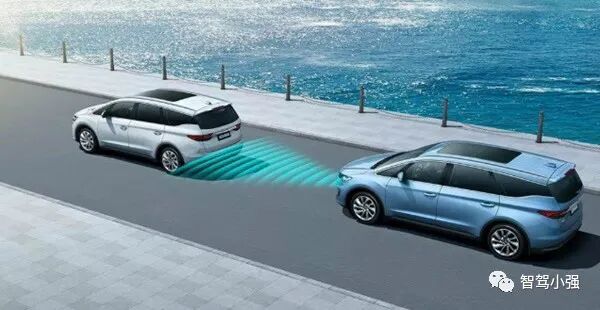
碰撞警告:当与同一车道上的M1类前车即将发生碰撞且相对速度高于被测车辆能够避免碰撞的速度时,应提供声学、光学、触觉三中报警中的至少两种报警,并应最迟在制动开始前0.8秒发出。若最终结果为避免了碰撞,则0.8秒非强制要求,报警早于紧急制动发出即可。
若采用点刹方式进行报警,则该报警产生的制动减速度不能大于1.0m/s²。
紧急制动:当系统检测到即将发生碰撞的可能时,对车辆的行车制动系统应有至少5.0 m / s ²的制动。
速度:该系统应至少在10km/ h 至60km/ h 之间的车速范围内以及在所有车辆负载条件下处于激活状态。
3.3 车~自行车场景要求
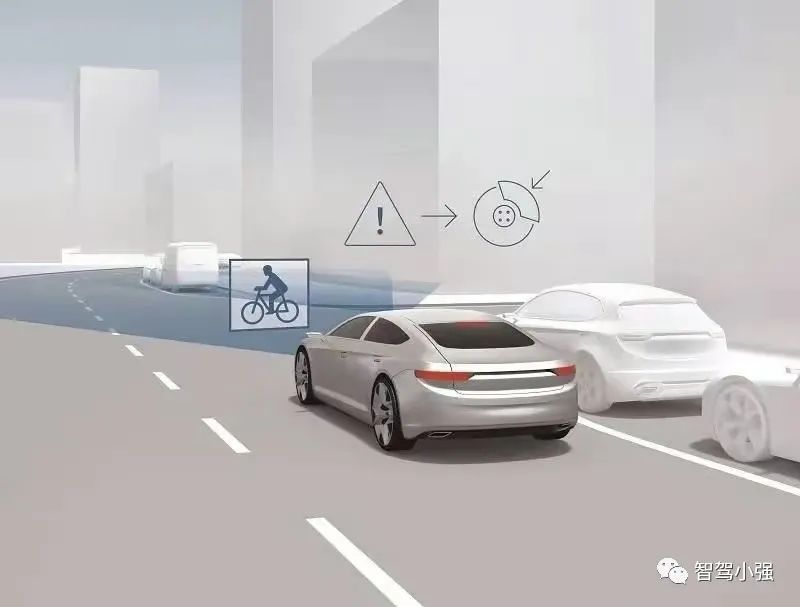
碰撞警告:当 AEBS 检测到可能与以15km/ h 的恒定速度横穿马路的自行车发生碰撞时,应提供碰撞警告,碰撞警告报警需早于紧急制动发出。
若采用点刹方式进行报警,则该报警产生的制动减速度不能大于1.0m/s²。
紧急制动:当系统检测到即将发生碰撞的可能性时。车辆的行车制动系统应有至少5.0 m /s²的制动需求。
3.4 车~行人(儿童)场景要求
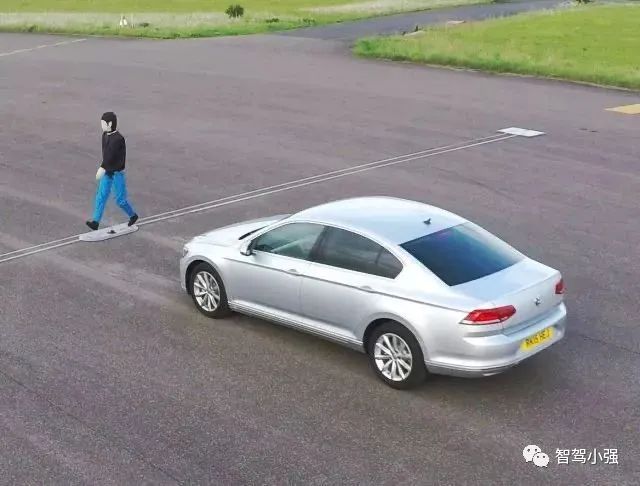
车对行人场景应选用6岁儿童行人软目标作为测试目标,而非CNCAP中的成人目标。
碰撞警告:当 AEBS 检测到可能与以5km/ h 的恒定速度横穿马路的行人发生碰撞时。应按提供声学、光学、触觉三中报警中的两种及以上警告,并且应在紧急制动干预开始之前提供。
若采用点刹方式进行报警,则该报警产生的制动减速度不能大于1.0m/s²。
紧急制动:当系统检测到即将发生碰撞的可能性时。车辆的行车制动系统应有至少5.0 m / s²的制动。
速度范围:该系统应至少在20km/ h 和60km/ h 之间的车速范围内以及在所有车辆负载条件下处于激活状态。
3.5 驾驶员干预要求
AEBS应有为驾驶员提供中断碰撞报警和中断紧急制动的方式。
驾驶员可以通过猛踩加速踏板、打开转向灯、猛打方向盘等有意识的主动动作来中断碰撞报警和紧急制动。
这些所有的干预方式需要体现在主机厂的技术文档和车辆用户手册中,在车辆进行形式认证时需要实际测试。
3.6 系统关闭要求
车辆如果有手动关闭AEBS的装置,则需要满足以下要求:
1.车速超过10km/h时不能手动关闭AEBS;
2.AEBS不能一键关闭,至少两个有意识的操作才能关闭AEBS;
3.车辆重新启动(发动机自动启停不算)后,AEBS需要自动恢复;
4.AEBS的开关按钮的安装、设计需满足R121.01法规;
5.AEBS功能被停用时,应有一个连续的光学警告信号告知驾驶员。
当车辆处于沙地模式、拖挂模式、自动驾驶模式、洗车模式、涉水模式等特殊模式下自动停用AEBS时,需要满足以下要求:
1.自动停用的条件不再存在时,AEBS功能应自动恢复;
2.若AEBS功能的自动关闭是因为驾驶员手动关闭ESC功能造成的,则关闭AEBS功能也需要驾驶员至少两次有意识的操作;
3.AEBS功能被停用时,应有一个连续的光学警告信号告知驾驶员;
4.AEBS自动停用时,对应的开关状态需要进行针对性设计。
所有的AEBS自动停用场景需要体现在主机厂的技术文档和车辆用户手册中,在车辆进行形式认证时需要实际测试。
3.7 系统警告指示要求
1.碰撞警告至少包含声学、光学、触觉中的两种;
2.所有的报警方式、顺序、时机需要体现在主机厂的技术文档和车辆用户手册中,在车辆进行形式认证时需要实际测试;
3.故障警告应为连续的黄色光学警告信号;
4.碰撞警告信号可以选用故障警告信号闪烁进行报警;
5.只要故障存在,故障警告信号需要一直存在,即使重新上下电,故障警告信号仍然需存在;
6.光学警告信号需要在白天晚上都能清晰可见;
7.AEBS暂时不可用时,应向驾驶员提供一个连续的光学警告信号;
3.8 定期检查要求
应可以通过观察故障警号信号的状态来判断AEBS的运行状态,主机厂应提供故障警告信号防篡改的方法。
4.测试要求
4.1 测试车辆条件
测试车辆应在以下两种载荷情况下进行测试:
1.最轻车型配置整备质量:在运行质量下,最大附加质量为125kg,附加质量包括测量设备和一名除驾驶员外的试验员(空载加200kg);2.最终车型配置最大质量:在最大总质量下(公告申报的满载质量)。
最大质量测量时,轴荷分配应根据公告申报的建议值配载,测试开始后,不得更改;
在测试前,可根据系统不同提以下要求:
(a)车辆可以在有其他车辆和路边设施的城市和农村混合道路上行驶最多100km,以校准和初始化传感器系统;
(b)车辆可以进行一系列的制动激活,以确保在试验前制动系统已磨合完毕;
(c)在每次测试前,在车辆最热的车轴上,在制动衬片或制动盘或制动鼓上测量的制动器的平均温度在65~100℃之间。
(d)其它要求的预测试条件,需记录预测试条件的细节,并体现在技术文档上。
4.2 测试环境条件
该试验应在具有良好附着力的平坦、干燥的混凝土或沥青表面进行;试验环境温度应在(0~45)℃之间(地表温度超过45℃时,试验设备容易热保护死机);
试验环境的水平能见度范围应使目标在整个测试过程中都能被观察到;
试验区域内的自然环境照度必须均匀,在车对车场景下,照度必须超过1000lux,在车对行人和车对自行车场景下,照度必须超过2000lux;
主机厂主动要求并经认证机构技术评估同意,可在偏离的试验条件下进行试验(条件不佳,例如:地面潮湿、低于规定的最低环境温度),但仍需满足性能要求。
4.3 车~车场景测试要求
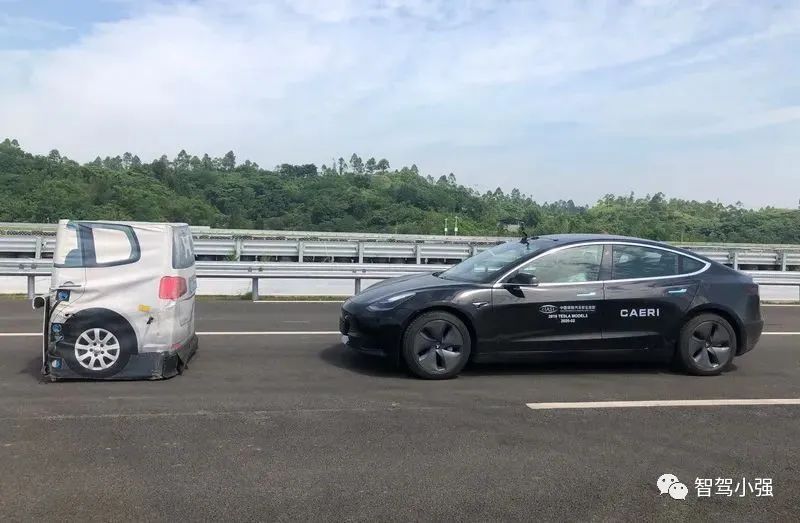
车对车场景又分为目标车辆静止和目标车辆运动两部分。车辆在测试前要做好四轮定位,千万不能跑偏,因为R152法规要求使用静止目标车辆进行警告和激活测试时,被测车辆应在功能测试之前以直线接近静止目标车辆至少2秒钟,两车纵向中心线的偏移不超过0.2米 。
测试的功能部分应在目标车辆以恒定速度行驶并且与目标相撞时间至少为4秒的距离处开始。
从功能部分开始到碰撞点,除了轻微调整转向控制以抵消任何偏移外,驾驶员(驾驶机器人)不得对被测车辆的任何控制进行调整。
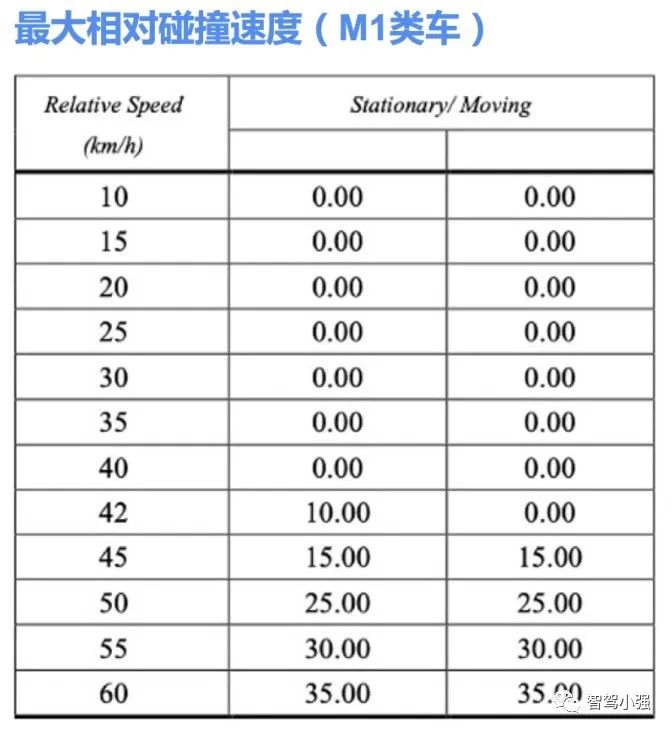
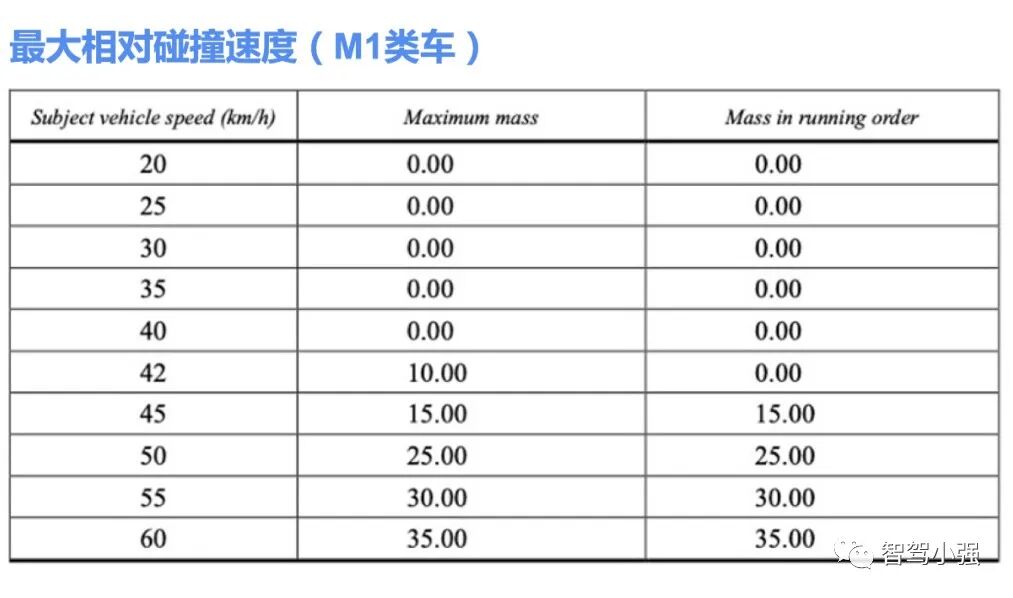
测试应该以20、40和60 km / h (-0/+2 km / h )行驶的车辆上进行。其中20、40km/h测试时要求避免碰撞,60km/h时测试时,要求碰撞时测试车辆速度不大于35km/h。在合理的情况下,技术服务机构也可以测试10-60km/ h 中定义的速度范围内的任何其他速度。
每一项测试要做两次,两次均成功算通过,任何一次失败就需要重复做,需要保证该场景的整体失败概率不高于10%才算通过。
针对移动目标车辆的警告和激活测试,在测试功能部分之前,被测车辆和移动目标车辆应沿同一方向直线行驶至少2秒。两车中心线的偏移不超过0.2m。
功能测试部分应在被测车辆以恒定的速度行驶并与目标车辆有至少4秒的距离时开始。从功能测试部分开始直到被测车辆减速到与目标车辆相同的速度,除了轻微的转向调整以抵消任何偏移外,驾驶员不得调整任何被测车辆的控制。
测试应在被测车辆以30和60 km / h 行驶和目标车辆以20km / h 行驶的情况下进行(被测车辆和目标车辆的速度误差均为+0/-2km/ h )。30km/h时,被测车辆需要避免碰撞,60km/h时,碰撞时被测车辆车速不大于35km/h,而且在制动开始前至少0.8秒发出报警信息,才能通过测试。
每一项测试要做两次,两次均成功算通过,任何一次失败就需要重复做,需要保证该场景的失败概率不高于10%才算通过。
测试失败的根本原因应与测试服务机构一起分析并附在测试报告后面,如果测试失败的原因不是场景搭建的问题,则增加测试其他车速。
4.4 车~自行车场景测试要求
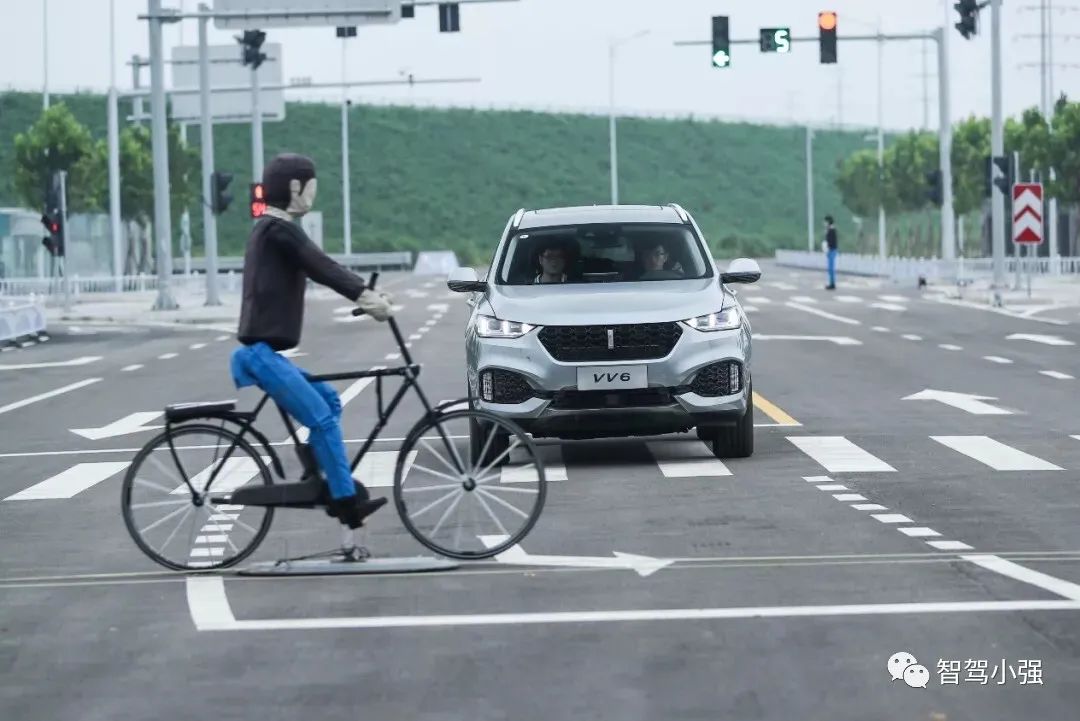
在功能部分测试前,被测车辆应沿直线接近碰撞点至少2秒,碰撞点处被测车辆与自行车踏板中心线偏移不超过0.1米。功能测试部分应在被测车辆以恒定的速度行驶,并且与碰撞点的距离至少为4秒时开始。从功能部分开始直到目标车辆避免了碰撞或目标车辆通过了与自行车目标的撞击点,除了对转向控制的轻微调整以抵消任何偏移外,驾驶员不得对目标车辆的任何控制进行调整。
自行车目标应以15km/ h (+0/-1 km / h )的恒定速度沿垂直被测车辆行驶方向的直线行驶,不得在功能测试部分开始之前移动。在功能测试前的自行车加速阶段,自行车目标应被遮挡。自行车目标与被测车辆的位置,应使得如果被测车辆将在整个功能测试部分保持在规定的测试速度并且不制动,被测车辆前部与自行车目标的撞击点在被测车辆的纵向中心线上,公差不大于0.1m。
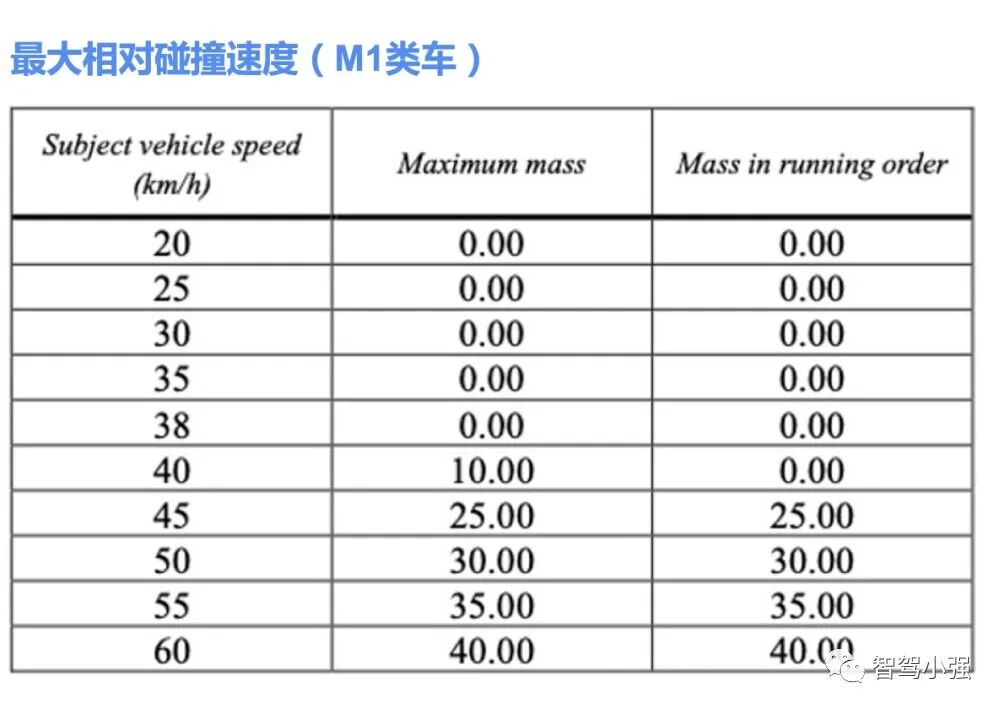
测试应该以20、40和60 km / h (-0/+2 km / h )行驶的车辆上进行。其中20、40km/h测试时要求避免碰撞,60km/h时测试时,要求碰撞时测试车辆速度不大于40km/h。
每一项测试要做两次,两次均成功算通过,任何一次失败就需要重复做,需要保证该场景整体失败概率不高于20%才算通过。测试失败的根本原因应与测试服务机构一起分析并附在测试报告后面,如果测试失败的原因不是场景搭建的问题,则增加测试其他车速。
4.5 车~行人(儿童)场景测试要求
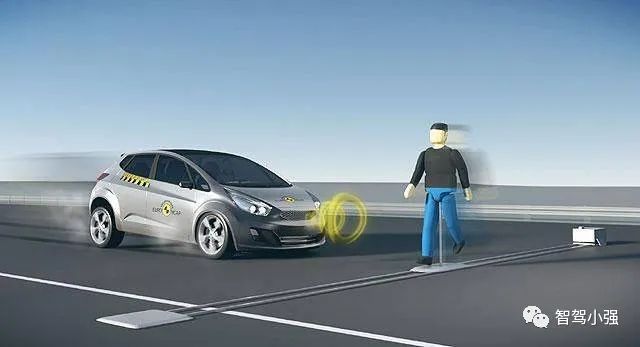
被测车辆应在功能测试部分之前以直线接近与行人目标的撞击点至少2秒,被测车辆与撞击点中心线的偏移不超过0.1 m 。功能测试部分应在被测车辆以恒定的速度行驶,并且与碰撞点的距离至少为4秒时开始。
行人目标应以5±0.2km/ h 的恒定速度垂直于被测车辆的行驶方向直线行驶,行人目标应在功能测试部分开始时才开始运动。行人目标与被测车辆的相对位置应该是,如果被测车辆在整个功能测试部分保持规定的测试速度且不刹车,应使行人目标对被测车辆前部的撞击点位于被测车辆的纵向中心线上,误差不超过0.1m。
从功能部分开始直到目标车辆避免了碰撞或目标车辆通过了与行人目标的撞击点,除了对转向控制的轻微调整以抵消任何偏移外,驾驶员不得对目标车辆的任何控制进行调整。
测试应在车辆以20、40和60km/h (-0/+2km/h)的速度行驶时进行。其中20、40km/h测试时要求避免碰撞,60km/h时测试时,要求碰撞时测试车辆速度不大于35km/h。
每一项测试要做两次,两次均成功算通过,任何一次失败就需要重复做,需要保证该场景整体失败概率不高于10%才算通过。测试失败的根本原因应与测试服务机构一起分析并附在测试报告后面,如果测试失败的原因不是场景搭建的问题,则增加测试其他车速。
4.6 误触发场景测试要求
R152中定义了四大误触发场景,分别为:
1.目标车路口静止,被测车辆右侧车道左转,左侧车道右转。
被测车辆以30km/h的速度(容许误差为+0/-2km/h)驶向十字路口,在被测车辆开始向左/右转向时,通过制动减速至不低于16km/h,与迎面而来的车辆发生碰撞的时间(TTC)不超过2.8秒。当被测车辆在交叉路口左转或右转时,速度降低到不低于10km/h,然后以恒定速度行驶。当被测车辆和迎面而来的车辆之间的重叠率为0%时,对迎面而来的车辆的TTC不超过1.7秒。
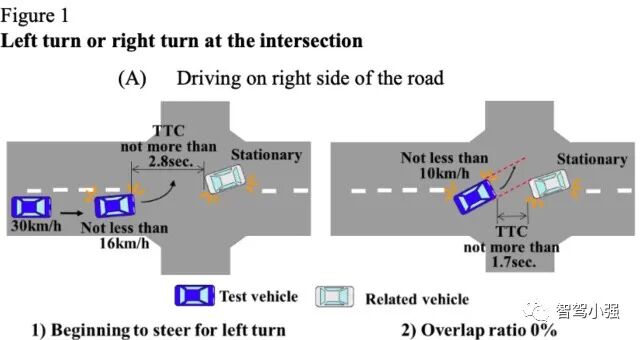
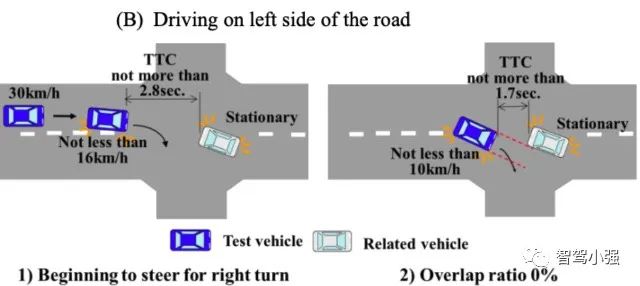
该场景左右各做一次,无误触发(无报警、无制动)则认证通过。
2.被测车辆直行,目标车路口左转、右转。
被测车辆跟随一辆前方车辆。之后,前方车辆在转弯处向右或向左转弯,而被测车辆则直行。前方车辆和被测车辆都以40km/h(误差为+0/-2km/h)的速度在直路上行驶。前方车辆通过刹车减速到10km/h(误差为+0/-2km/h),以便在转弯处向右或向左转弯,而被测车辆也通过刹车减速以与前方车辆保持适当距离。当前车开始右转或左转时,被测车辆的速度不低于26km/h,与前车的TTC不超过4.7秒。之后,被测车辆减速到不低于20km/h的速度,然后以恒定速度行驶。当主体车辆与前方车辆的重叠率变为0%时,到前方车辆的TTC不超过2.5秒。
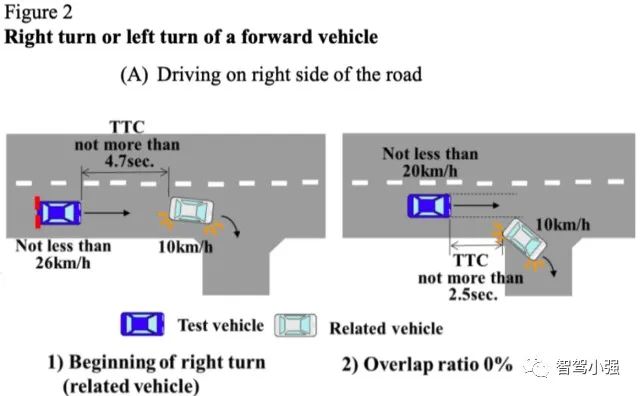
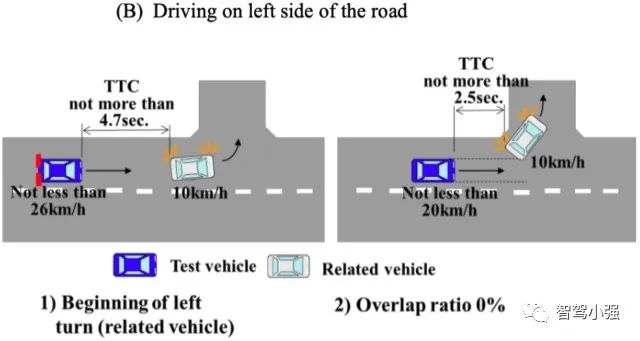
该场景左右各做一次,无误触发(无报警、无制动)则认证通过。
3.被测车辆左/右转弯通过护栏及护栏外静止行人。
被测车辆行驶在一条小半径的弯道上,防护带建在外侧,一辆静止的车辆(M1类)或是一个静止的行人目标或是一个静止的自行车目标正好位于防护带的外侧和被测车辆车道中心的延伸处。
被测车辆以30(+0/-2 )km/h的速度沿着半径不超过25米的道路外侧的车道行驶,并在被测车辆进入曲线的地方通过制动减速到不低于22 km/h的速度。当被测车辆开始在弯道中转弯时,到静止物体的TTC不超过1.6秒。在弯道中,被测车辆在外侧车道行驶,而不是在道路中心。之后,被测车辆继续以不低于21km/h的恒定速度在弯道内转弯。当被测车辆与静止车辆之间的重叠率为0%时,或当被测车辆与静止的行人目标或静止的自行车目标中心的偏移率为-100%时,对静止物体的TTC不超过1.1秒。
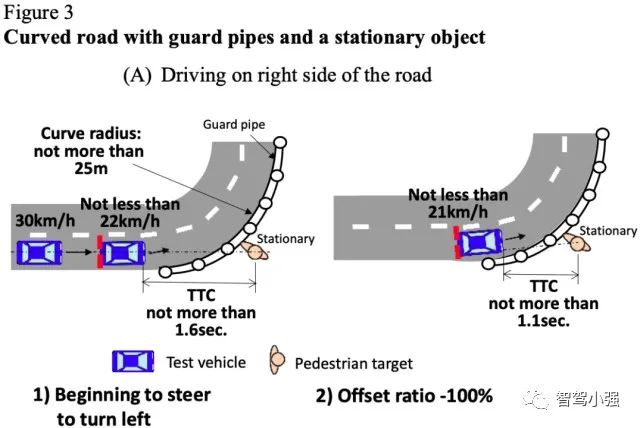
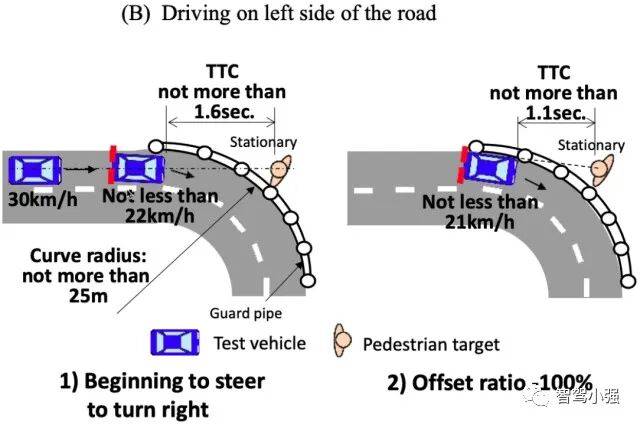
该场景左右各做一次,无误触发(无报警、无制动)则认证通过。
4.被测车辆向左/右换道避开路障。
被测车辆在位于车道中心的标志牌前改变车道,并通知司机车道变窄。被测车辆以40km/h的速度行驶在笔直的道路上(公差为+0/-2km/h),并开始转向,以便在通知车道变窄的标志牌前改变车道。没有其他车辆接近被测车辆。当被测车辆开始转向时,到标志牌的TTC不超过4.2秒。在变道的过程中,被测车辆的速度保持不变,当被测车辆与标志牌中心的偏移率为-100%时,到标志牌的时间不超过3.3秒。
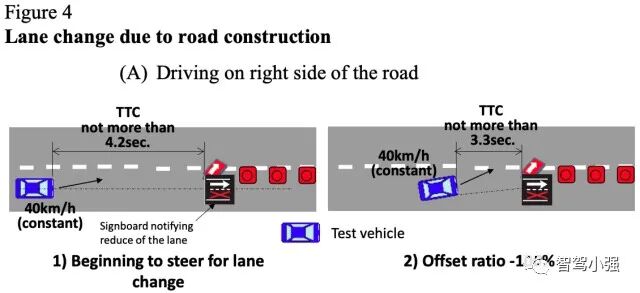
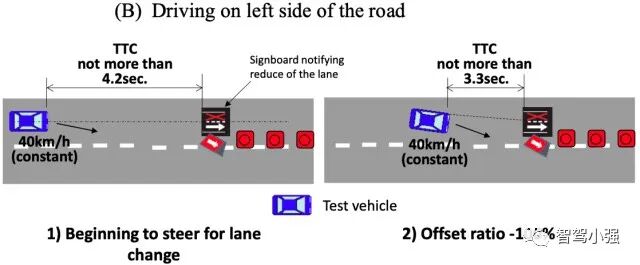
该场景左右各做一次,无误触发(无报警、无制动)则认证通过。
4.7 上电自检及模拟故障测试要求
通过断开AEBS部件的电源或AEBS部件之间的电气连接来模拟电路故障。模拟电路故障时不应断开故障警告信号的电气连接或手动关闭AEBS装置。启动车辆并逐渐加速,观察并记录故障警告装置信号及首次发出警告信号时的车速及时间。停车后,车辆静止状态下关闭点火开关再重新打开,检查故障警告信号是否立即重新点亮。
上电自检:车辆上电,等待开机动画结束,三秒内观察仪表是否有AEBS故障指示灯,同时观察是否有故障弹窗提醒,三秒后观察观察仪表是否有故障指示灯亮起。
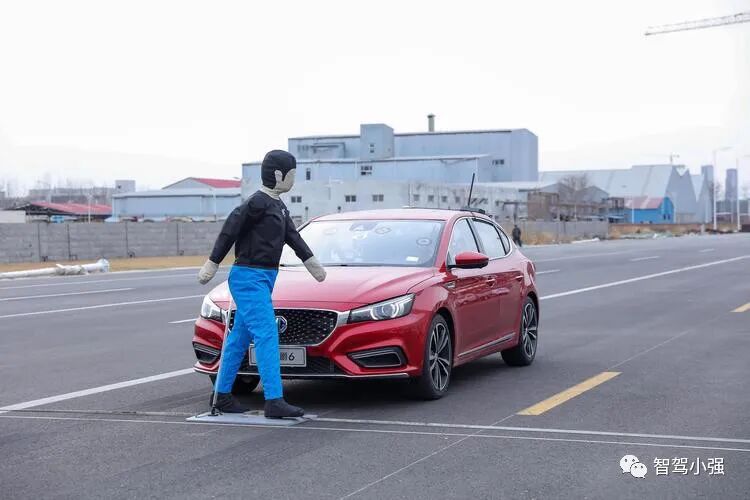
模拟电气故障:断开AEBS部件的电源或AEBS部件之间的电气连接;在模拟AEBS故障时,不应断开故障警告信号的电气连接或手动关闭AEBS装置。
(a)将车辆停在平整开阔场地,拔掉AEBS用摄像头电源,观察仪表是否有AEBS故障指示灯;
(b)将车辆停在平整开阔场地,拔掉AEBS用前雷达电源,观察仪表是否有AEBS故障指示灯;
(c)将车辆开上地沟或用升降机举起来,拔掉某个轮胎上的轮速传感器,制造IPB故障,观察仪表是否有AEBS故障指示灯;
(d)将车辆停在平整开阔场地,整车下电,打开前舱门,找到保险丝盒,拔掉IPB保险丝,然后整车上电,观察仪表是否有AEBS故障指示灯;
(e)将车辆停在平整开阔场地,整车下电,打开前舱门,找到保险丝盒,拔掉EPS保险丝,然后整车上电,观察仪表是否有AEBS故障指示灯。
模拟遮挡故障:遮挡雷达或摄像头,制造遮挡故障,观察仪表是否有AEBS故障指示灯。
(a)使用黑色胶带粘贴在挡风玻璃外侧,遮挡摄像头,观察仪表是否有AEBS故障指示灯;
(b)使用吸波材料或锡箔纸遮挡前雷达,观察仪表是否有AEBS故障指示灯。
4.8 驾驶员干预及AEB关闭装置试验
CCRS车车测试场景下进行测试,在预警阶段,驾驶员通过踏下加速踏板、打开转向灯、猛打方向盘等主动动作,检查系统的响应能否被驾驶员干预的主动动作中断。
CCRS车车测试场景下进行测试,在紧急制动阶段,驾驶员通过踏下加速踏板、打开转向灯、猛打方向盘等主动动作,检查系统的响应能否被驾驶员干预的主动动作中断。
对于配备了手动关闭AEBS装置的车辆:
将“AEBS关闭”开关转到“打开”位置并关闭AEBS,检查AEBS关闭警告信号是否点亮;
将“AEBS关闭”开关“关闭”后再次转到“打开”位置,确认此前点亮的警告信号是否再次点亮;
重新上下电后,检查AEBS关闭警告信号是否自动消失;
如点火系统通过“钥匙”点火,全程在不拔下“钥匙”的情况下进行。
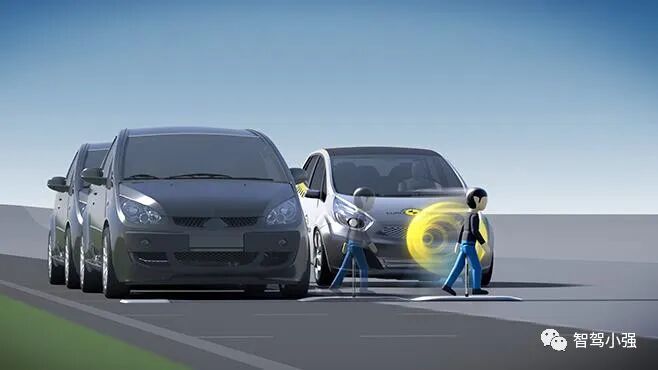
5. 常见认证失败原因
在进行AEB场景测试时,经常会有以下原因导致测试失败,在进行法规摸底、认证时需要特别关注。
(a)儿童目标摆腿异常,包括摆腿频率异常(不摆腿或摆腿频率过大)、摆腿幅度异常(过大或过小);
(b)自行车目标车轮未转动;
(c)儿童、自行车、动态车辆车速异常(过大或过小);
(d)车辆与目标撞击点未对准;
(e)测试过程中转向机器人踩油门抑制了AEB功能;
(f)测试过程中四门两盖未关好、主驾安全带未系,抑制了AEB功能;
(g)测试场地存在异常车道线(测试车轨迹横穿车道线、斜穿车道线等);
(h)测试区域存在(金属)干扰物;
(i)因为发生过撞击导致毫米波雷达支架断裂;
(j)外部环境影响摄像头识别:摄像头逆光(测试时尽量选择车头朝北);
(k)外部环境影响摄像头识别:挡风玻璃与摄像头之间有水雾;
(l)外部环境影响摄像头识别:测试环境光照不足;
(m)传感器支架非量产件,支架断裂、传感器未安装到位、安装公差较大;
(n)风挡玻璃、前保险杠等存在多种配置,传感器未进行匹配验证;
(o)传感器未安装遮光罩或非量产件遮光罩存在较大缝隙,导致外边粘上黑胶带仍未触发遮挡故障,功能降级测试时需要装好遮光罩或在内部也用黑胶带遮挡。
6. 功能安全审核要求
R152法规要求认证机构要审查AEBS系统的安全考虑,主机厂需要提供材料证明在产品的设计、开发、生产、运行、报废等全生命周期的各个阶段均需要有功能安全的考量。
认证机构在试验场认证测试开始之前,需要对主机厂的AEBS系统(雷达、摄像头等传感器;EPS、IPB等执行器;ADAS软件;各部件之间的连接等)的功能安全材料进行审核,并抽取部分场景进行实车测试。
AEBS系统需要满足:
1.故障和非故障状态下,AEBS的任何操作都不会产生安全风险;
2.在故障和非故障状态下,AEBS的性能需满足R152法规的所有要求;
3.AEBS的开发依据主机厂宣称的开发流程和方法。
AEBS在已知的故障状态下,系统可以采用取消高级功能(只报警不制动)、启用冗余备份系统、牺牲部分性能等方案进行应对,主机厂需明确针对具体故障采用的何种应对方案。
如果采取的是牺牲部分性能的方案,主机厂需明确具体的条件和对AEBS性能的影响。如:在光照条件不足时,AEBS仅依靠雷达进行感知,AEBS只对前方动态车辆起作用,对儿童和自行车场景不起作用。
如果采取的是冗余备份方案,主机厂需明确方案切换的条件、方法、备份方案的性能表现。
如果采用取消高级功能的方案,所有与高级功能相关的输出信号均应该被抑制,以免对信号传输系统和关联系统造成干扰。
R152法规附录三3.4.4有功能安全审核的要求,一般流程如下:
a)需要查看FUSA和HARA的报告,寻找ASIL C/D的项目;
b)针对C/D级查看FMEA,是否有做FTA;
c)针对FTA寻找关键部件/场景和对策;
d)针对场景和对策制定测试方案;
e)试验场地验证实车表现和对策的一致性。