JMPS期刊丨NN-EUCLID:无压力数据的深度学习超弹性
01摘要
我们提出了一种利用物理一致性深度神经网络进行超弹性本构律无监督学习的新方法。与假设应力-应变对可用的监督学习相反,该方法仅使用可实际测量的全场位移和全局反作用力数据,因此它属于我们最近的高效无监督本构律识别和发现框架(EUCLID)的范围,我们将其表示为NN-EUCLID。通过利用基于线性动量守恒的物理激励损失函数来指导学习过程,可以弥补应力标签的缺失。本构模型基于输入凸神经网络,该网络能够学习相对于其输入凸的函数。通过采用专门设计的神经网络架构,可以自动满足超弹性本构定律的多个物理和热力学约束,如材料框架无差异性、材料稳定性和无应力参考配置。我们证明了该方法能够在不使用应力数据的情况下准确学习几个隐藏的各向同性和各向异性超弹性本构定律,包括Mooney–Rivlin、Arruda–Boyce、Ogden和Holzapfel模型。对于各向异性超弹性,未知的各向异性纤维方向与本构模型一起自动发现。基于神经网络的本构模型在训练过程中观察到的应变状态之外表现出良好的泛化能力,并且易于在通用有限元框架中部署,以高精度模拟复杂的力学边值问题。
02图表简介
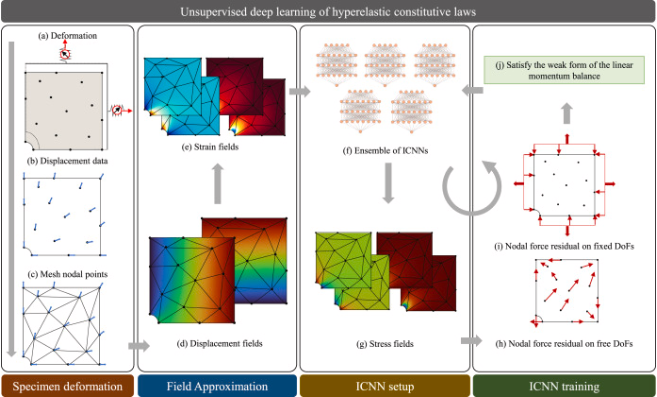
图1。超弹性本构模型无监督深度学习方法示意图。(a,b)记录准静态变形下超弹性试样的点向位移和反作用力。使用逐点位移和域(c)的有限元网格,可以获得连续的位移场和应变场(d,e)。基于物理一致性ICNN的本构模型集 合(f)将应变场映射到应力场(在每个元素的交点处评估)(g)。应力场用于计算内部和外部节点力(h,i)。基于线性动量守恒的弱形式,残余力被最小化(j)——对于自由度(h)逐点最小化,对于固定自由度(在每组具有测量反作用力的狄利克雷约束下)(i)进行聚合。迭代地进行优化,以训练基于ICNN的本构模型的参数(f)。
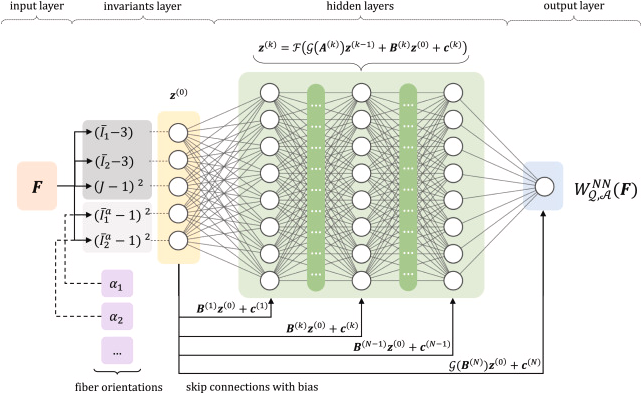
图2。基于ICNN的超弹性本构模型示意图。
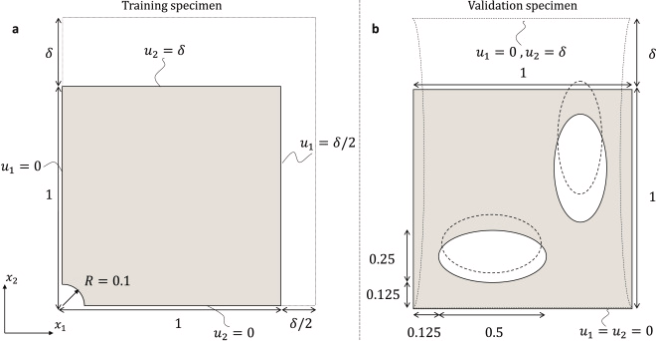
图3。(a)训练样本:左下角有孔的方形板在位移控制的非对称双轴拉伸下的几何形状和边界条件。包括噪声在内的所得数据(全场位移和反作用力)用于训练基于ICNN的本构模型。(b)验证试样:具有两个不对称椭圆孔的方形板在位移控制单轴拉伸下的几何形状和边界条件。该试样仅用于验证基于ICNN的本构模型;在训练阶段不使用相关数据。所有长度和位移均相对于未变形试样的边长进行归一化。
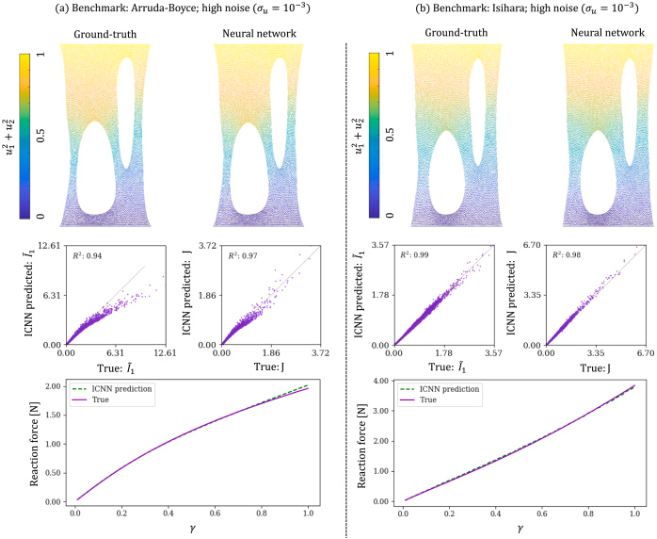
图10。(a)Arruda–Boyce(27)和(b)Isihara(24)基准的基于地面真值和ICNN的本构模型之间验证试样的有限元解比较(图3b)。(顶部)加载参数下试样的变形形状(由位移量阴影表示)详见图3b。(中)预测应变不变量(和在验证样本中,基于ICNN的模拟与真实应变不变量(来自地面真值模拟)的每个交点处。在理想情况下,我们希望每个数据点都位于一条截距为零、单位斜率为完美精度的线上(用红色虚线表示)。决定系数相对于这条线用作精度的度量。(底部)顶面垂直反作用力与加载参数的比较,从基于ICNN的模拟与地面实况模拟中获得。
03 参考文献
Reports Outline Mechanics and Physics of Solids Findings from Delft University of Technology (Nn-euclid: Deep-learning Hyperelasticity Without Stress Data)[J].Network Daily News, 2022.