首页/文章/ 详情

新文推送——基于图像分割的街道交叉口场景视觉辅助信道预测

1年前浏览1041
  

北京交通大学

高移动性通信/智能交通电波传播研究组


文章概况


以张雪剑(Xuejian Zhang)为第一作者,何睿斯(Ruisi He)和杨汨(Mi Yang)为通讯作者的文章近日于IEEE Transactions on Cognitive Communications and Networking(Early Access)上发表。      


文章题目为:“Vision-Aided Channel Prediction Based on Image Segmentation at Street Intersection Scenarios(基于图像分割的街道交叉口场景视觉辅助信道预测)”。


所有作者为:张雪剑(Xuejian Zhang)、何睿斯(Ruisi He)、杨汨(Mi Yang)、戚子羿(Ziyi Qi)、张正宇(Zhengyu Zhang)、艾渤(Bo Ai)、钟章队(Zhangdui Zhong)。      用100nf电容给72Mhz时钟信号退耦合适么?_UM-仿真秀干货文章


DOI:10.1109/TCCN.2025.3602837


内容介绍


具备车路协同能力的智能车载通信是 6G 赋能的关键技术之一,而车载与基础设施上多样化视觉传感器的融合发挥着至关重要的作用。此外,精准的信道预测是实现智能车载通信的基础。传统方法依然受限于在准确性与复杂性之间难以平衡,同时依赖大量频谱资源消耗以及对环境的精细建模。为此,本文提出了一种基于视觉辅助的信道预测模型,利用带外视觉信息实现对典型信道特性(包括路径损耗、莱斯K 因子和时延扩展)的精准预测。    
在方法设计上,我们首先在城市交叉口场景下开展了大规模车—路测量,采集同步的信道数据与视觉数据。经过数据后处理,利用 YOLOv8 网络对目标车辆进行分割,生成图像—信道数据集。随后,将这些分割后的车辆图像输入 ResNet-34 模型进行监督学习。最后,我们设计了四类实验来验证模型性能,包括场景自验证、交叉验证、对不同车辆外观的泛化能力,以及在不同分割与预测网络下的表现。实验结果表明,基于实例分割图像训练的所提模型在信道预测精度和跨场景、跨用户的泛化能力上均表现优异。该方法为未来智能车载通信系统中的高效信道预测提供了一种具有应用前景的可行方案。    


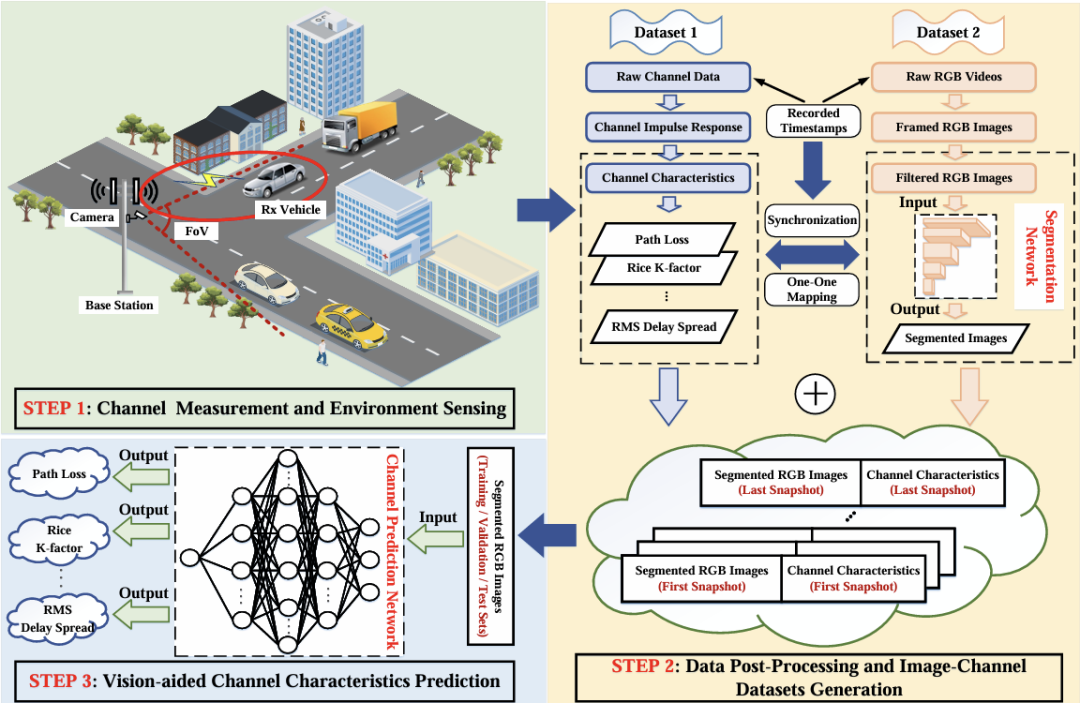
(图1 基于视觉信息的信道预测模型的架构图。)      
本文提出了一种信道传播特性预测框架,不仅适用于交叉口场景,也可推广至更广泛的 V2I 环境。该框架基于测量数据构建的图像—信道数据集,其中图像数据来自基站拍摄的用户 RGB 图像,经过分割处理后输入训练好的预测网络,即可实现对路径损耗等信道特性的精准预测。整体流程分为三个步骤,如图 1 所示。    

步骤 1:信道测量与环境感知。在典型的动态 V2I 场景下,基站发射矢量信道探测信号,目标车辆搭载接收机实现信道测量,如图2所示。同时,基站安装的广角 RGB 相机采集周围环境视频,主要用于检测移动用户(车辆)。RGB 相机因体积小、成本低、易部署而被采用,其三通道图像能够有效表征真实传播环境。在此过程中,得到两类原始数据:一类是 I/Q 格式的信道数据,另一类是视频形式的视觉数据。

步骤 2:数据后处理与图像—信道数据集构建。为支持深度学习,需对原始信道与视觉数据进行处理。首先,I/Q 数据被转换为信道脉冲响应,并提取路径损耗、莱斯 K 因子、RMS 时延扩展等关键参数。随后,将视频拆分为图像帧,并通过时间戳与信道数据对齐,未对齐的样本被丢弃。接着,过滤掉因遮挡、距离过远等因素导致目标车辆不可见的图像及其对应信道数据。最后,利用实例分割网络提取目标车辆,将分割图像与对应信道参数配对,形成同步的图像—信道数据集。

步骤 3:基于视觉的信道特性预测。信道特性预测可视为深度学习中的回归问题。构建的数据集被划分为训练集、验证集和测试集,以分割后的车辆图像作为输入,以信道特性作为标签。通过训练与验证,预测网络逐步学习图像与信道特性之间的映射关系,并不断优化参数。在测试集上验证后,模型能够仅凭输入的分割图像,准确预测路径损耗、Rice K 因子、RMS 时延扩展等信道传播特性,从而实现高效的视觉辅助信道预测。
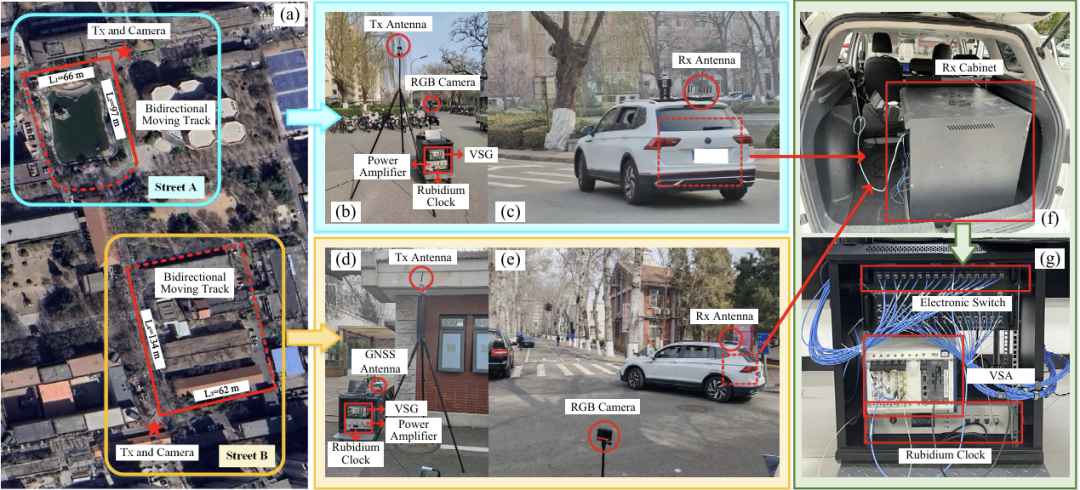


   (图2 信道测量场景。)        

基于构建的图像—信道数据集,我们开展了一系列实验,对所提模型在路径损耗、莱斯K 因子和均方根时延扩展等信道特性预测上的性能进行全面评估与分析。模型预测精度采用均方根误差(RMSE)作为指标。此外,为探究对接收端车辆进行单独图像分割对预测精度提升的影响,我们准备了两组对比图像:一组为原始 RGB 图像,另一组为完全分割图像(如图3 所示)。在完全分割图像中,常见对象(如行人、自行车和非测试车辆)均被分割出来,并依据类别赋予统一的颜色掩膜和边界框。
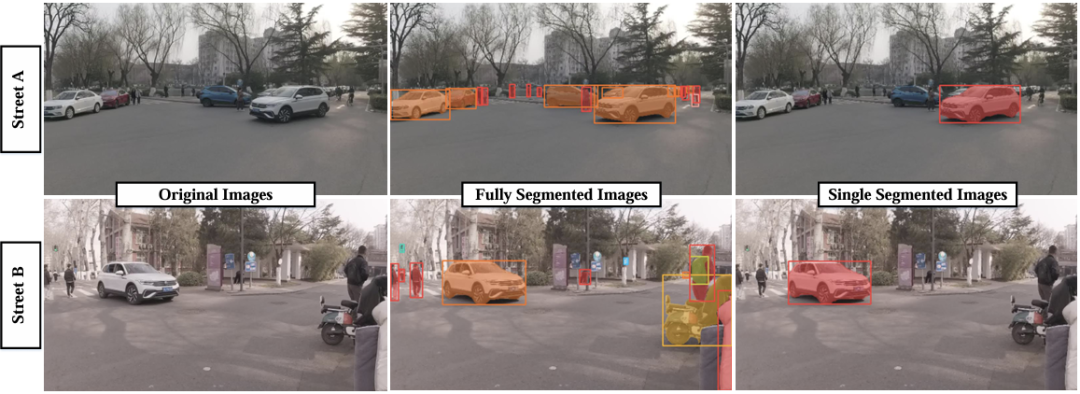


(图3 两条街道上的图像被实例分割的例子。)      

为全面评估所提模型,我们设计了四组实验,其预测结果如表Ⅳ所示。前两组实验针对三类视觉输入(原始图像、单目标分割图像、完全分割图像)进行预测精度对比。在同一路口的自验证中,所有模型均能捕捉路径损耗、莱斯K 因子和均方根时延扩展的变化趋势,但只有基于单目标分割图像的模型能够保留细粒度波动。在跨路口 交叉验证中,仅单目标分割输入的模型保持了良好的泛化能力,而其他两类模型预测误差显著增加,RMSE 明显上升。第三组实验考察接收端车辆外观变化(如形状、尺寸、颜色)的影响。结果表明,模型在不同外观条件下均保持较高预测精度,说明其不依赖于用户的视觉特征。第四组实验进一步比较了不同分割和预测网络的影响。具体而言,四种 YOLO 系列实例分割网络的结果被输入固定的 ResNet-34 进行预测。尽管分割精度存在差异,但最终 RMSE 接近,说明整体预测性能对分割精度不敏感。在预测网络对比中,所有模型均能跟踪 PL 的变化趋势,但 ResNet-34 的 RMSE 最低,而更深更复杂的 VGG16、U-Net 等网络不仅未带来提升,反而出现性能下降。
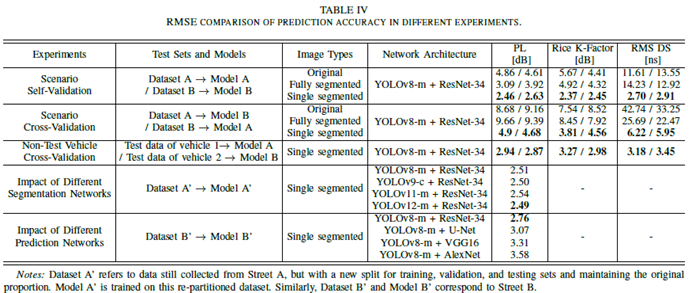
综合结果表明,所提模型在预测精度和鲁棒性上均表现突出,能够适应不同场景与用户外观变化。更为重要的是,实例级分割提供了可靠的输入表征,而 ResNet-34 等轻量化网络在保证精度的同时兼顾效率,非常适合对时延和算力敏感的车载通信实时应用。      


    (表Ⅳ 不同实验预测精度的RMSE比较。)      
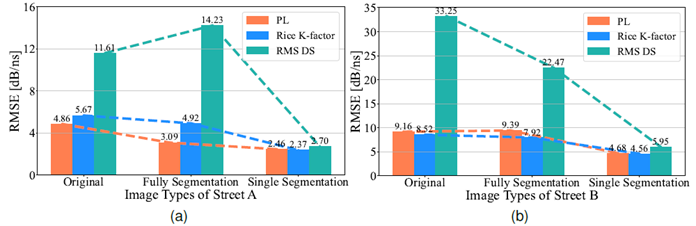
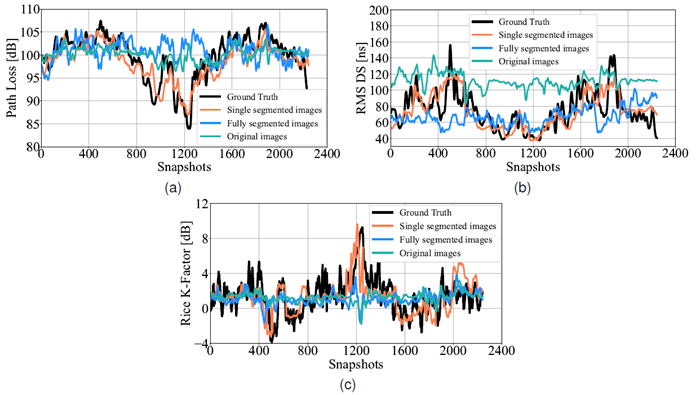
以实验二为例,我们将训练得到的模型 A 和模型 B 分别在数据集 A 和数据集 B 上进行交叉验证。具体而言,从每个数据集中选取约 2200 个连续快照作为测试集,将数据集 A 的测试集输入模型 B、数据集 B 的测试集输入模型 A。我们使用原始图像和完全分割图像作为对比。交叉验证的 RMSE 结果列于表 IV,以模型 A 为例,其在输入数据集 B 测试集后的三类信道特性预测结果如图4 所示,预测误差值如图5所示。      


    (图4 实验二中的预测结果:以街道A为例。)      


    (图5 实验一与实验二中的RMSE结果。)      
由表 IV 可见,交叉验证中所有模型的预测误差均有所增加。对于基于单目标分割图像训练与测试的模型,其预测路径损耗、莱斯K 因子和均方根时延扩展的RMSE 分别为 3.81–4.56 dB、4.68–4.90 dB 和 5.95–6.22 ns;相比之下,以原始图像和完全分割图像为输入的数据集误差显著增加,RMSE 分别达到 8.68–9.66 dB、7.54–8.52 dB 和 22.47–42.74 ns。与实验 1 对比,后两类图像的误差增幅更大,表明预测性能明显下降。与实验 1 一致,RMS DS 的预测误差仍然最大,这与其在数据集中波动范围较大(约 100 ns)相关,而 PL 和 Rice K 因子的波动范围较窄(分别约 20 dB 和 15 dB),因此其 RMSE 增幅相对较小(约 2–4 dB)。从图4 可以看出,虽然基于单目标分割图像的模型预测精度较图 6 降低,但 PL、Rice K 因子和 RMS DS 的趋势仍然可辨,说明该模型具有较强的泛化性能,能够有效应对场景迁移。相比之下,基于原始图像和完全分割图像训练的模型预测精度大幅下降,不仅无法捕捉信道特性趋势,甚至连模糊走势都未能反映,凸显了其泛化能力不足,难以适应新场景。      
 
 
    (文章引用)


@ARTICLE{11142292,  author={Zhang, Xuejian and He, Ruisi and Yang, Mi and Qi, Ziyi and Zhang, Zhengyu and Ai, Bo and Zhong, Zhangdui},  journal={IEEE Transactions on Cognitive Communications and Networking},   title={Adaptive Beam Reconstruction for Multi-User Radio Channels via Reconfigurable Intelligent Surface: A Vision Transformer-Based Approach},   year={2025},  volume={},  number={},  pages={1-1},  keywords={Accuracy;Visualization;Real-time systems;Root mean square;Vehicle dynamics;Measurement;Sensors;Predictive models;Adaptation models;Wireless communication;Channel prediction;vehicle-to-infrastructure;street intersection;image segmentation;deep learning},  doi={10.1109/TCCN.2025.3602837}}


来源:北交大智能交通电波传播研究团队

ACTSystemANSA通信UMDAP
著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2025-09-19
最近编辑:1年前
北交大智能交通电波传播研究团队
博士 高移动性通信技术研究组
获赞 1粉丝 7文章 40课程 1
点赞
收藏
作者推荐
未登录
还没有评论
课程
培训
服务
行家
VIP会员 学习计划 福利任务
下载APP
联系我们
帮助与反馈