首页
发现
课程
培训
文章
案例
问答
需求
服务
行家
赛事
热门搜索
发布
消息
注册
|
登录
ACT
关注
简介
动态
课程
服务
文章
回答
行家
大家一起学标准之IEC61400-1(18)
点击听全文,今天大家继续一起学IEC61400-1。7.4.8Parkedplusfaultconditions(DLC7.1)Deviationsfromthenormalbehaviourofaparkedwindturbine...
强学斋
签名征集中
838
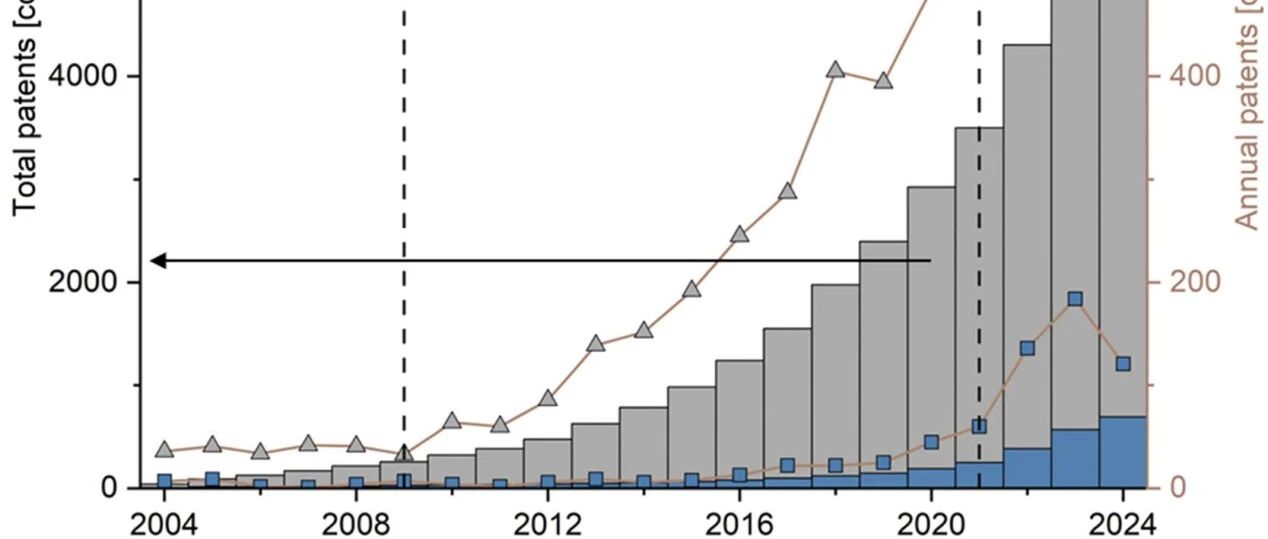
干法电极制造专利2004-2024
从DerwentInnovationsIndex(DII)数据库检索和收集了2004-2024年的干法电极专利693件,然后进行专利格局分析。图1展示了溶剂湿法基涂覆和干法...
堃博士
签名征集中
1034
与Zemax动态链接:光栅导入与参数设置
概述本系列文章系统地介绍了如何通过AnsysZemaxOpticStudio与LumericalRCWA之间的动态链接,实现宏观光学系统与微观光栅结构的协同仿真与优化...
武汉宇熠
光机电领域优秀供应商
899
fastHub Enterprise企业版:当AI从一个团队走向整个组织,怎么管?
我们最近推出了一个新产品——速石Token中枢(FAAP-fastHub):新品发布|速石Token中枢:你的AI资源需要一个“大脑”Token中枢是一套企业级A...
速石科技
为应用定义的云
615
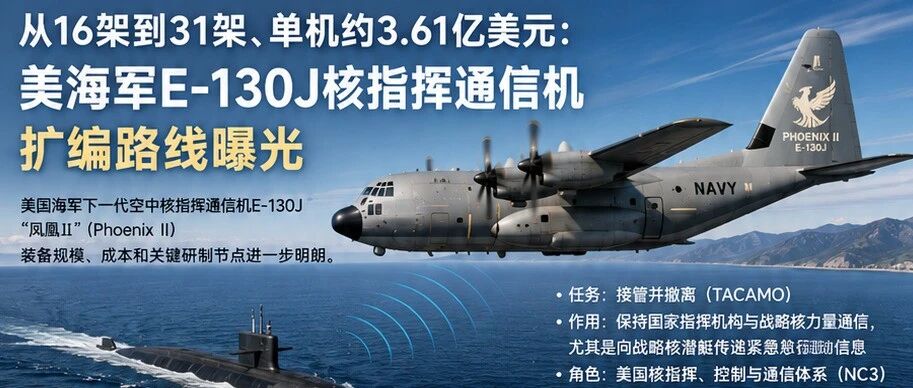
从16架到31架、单机约3.61亿美元:美海军E-130J核指挥通信机扩编路线曝光
美国海军下一代空中核指挥通信机E-130J“凤凰Ⅱ”(PhoenixII)的装备规模、成本和关键研制节点进一步明朗。据美国《航空周刊》8月7日报道,美...
天驰航宇
分享雷达技术领域专业知识,追踪...
139
大家一起学标准之IEC61400-1(17)
点击听全文,今天大家继续一起学IEC61400-1。7.4.4Start-up(DLC3.1to3.3)Thisdesignsituationincludesalltheeventsresultinginloadsonawindtu...
强学斋
签名征集中
1058
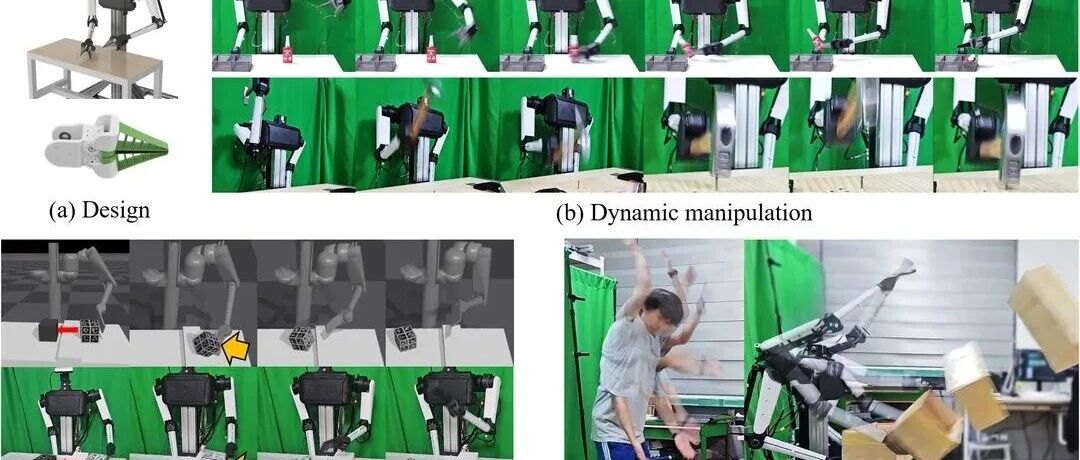
给机械臂装上四足机器人的"准直驱":KAIST 这把 6DoF 臂 1kg 飙 6.16m/s
大多数协作机器人太重、太慢、太贵,一接触高速冲击就尴尬——高减速比把关节"锁死"了。KAISTHuGe实验室给机械臂换了一套思路:直接...
机械狗社区David
签名征集中
558
快 TO 了才发现 signal EM 违例,怎么修好?
最近项目上用了不少大驱动的buffer,signalEM这项检查又一直排在很靠后的位置——等它跑出来的时候,离TO已经不远了:一批buffer直出的net,在报告...
白山头
签名征集中
768
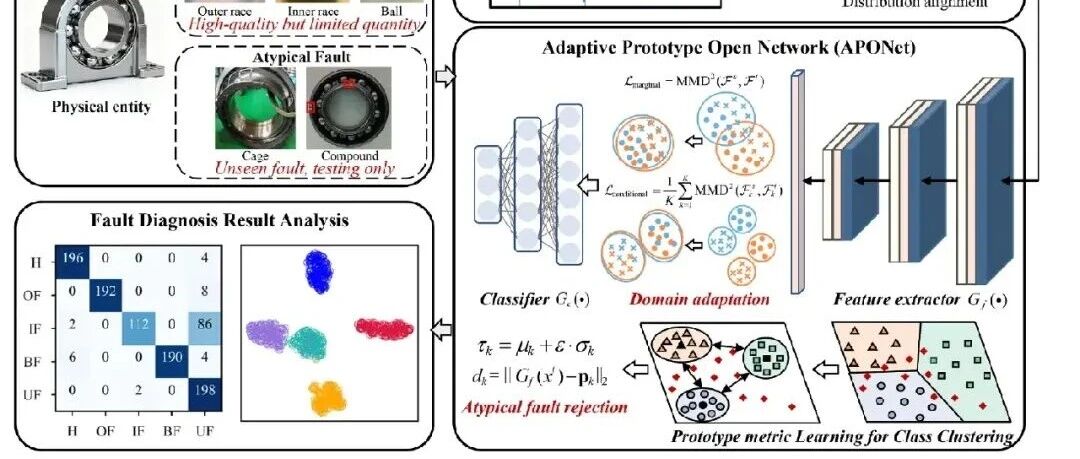
MSSP论文推荐 | 数字孪生如何补足稀缺样本,并识别未知轴承故障?
滚动轴承的实测数据通常以正常状态为主,典型故障样本很少。测试时还可能出现训练阶段没有见过的复合故障或保持架故障,仿真信号与实测信号之...
故障诊断与python学习
签名征集中
856
美参议员推动“太空优势战备法案”:美太空军训练加速转向“大国太空对抗”
美国太空军的训练体系正进一步向高强度太空对抗靠拢。据美国《太空新闻》网站8月7日报道,美国民主党参议员凯瑟琳·科尔特斯·马斯托和共和党参...
天驰航宇
分享雷达技术领域专业知识,追踪...
103
1
162
163
164
165
166
608
粉丝数
43578
VIP会员
学习计划
福利任务
下载APP
联系我们
微信客服
联系客服
人工服务时间为周一至周五的9:30-19:30
非工作时间请在微信客服留言
客服热线:
4000-969-010
邮箱:
service@fangzhenxiu.com
地址:
北京市朝阳区莱锦创意园CN08座
帮助与反馈
返回顶部