偏心 0.5mm,转子轴承载荷放大 63 倍:静偏心如何把 NVH 问题从电机"传导"到减速器
做电驱 NVH 的工程师大多有过这种困惑:电磁仿真里激励谱明明很干净,实车却在减速器壳体上测出了明显的振动。问题可能不在激励,而在一个容易被忽略的"幕后推手"——转子静偏心。《计算机辅助工程》2024 年第 4 期这篇论文,用一套弹性多体动力学模型把这件事量化得非常彻底:偏心量从 0 加到 0.5mm,转子轴承径向载荷从 31N 飙到 1949N(约 63 倍),减速器输入轴左轴承涨 34.8%,齿轮传递误差与齿面载荷分布系数同步恶化,整个电驱总成所有测点的 24 阶振动全面上涨 15~22dB。一句话总结:偏心不只是电机的事,它会顺着轴承和齿轮,把问题一路"传导"到减速器。
01 为什么盯上"静偏心"
新能源车上"电机 + 减速器"一体化驱动的 NVH 特性,主要表现为与电机和减速器振动阶次相关的高频啸叫。以主流的 8 极 48 槽永磁同步电机为例,其激励阶次为 8、16、24、48 阶及其谐波,最高激励来自电机工作时产生的交变电磁径向力、切向力和扭矩波动。
但这些"理想激励"之外,还有一只看不见的手:转子不对中。加工制造与装配工艺误差、轴承磨损、剧烈的路面载荷与车身激励,都会导致电机转子不对中,包括静偏心、动偏心及齿轮啮合错位等。
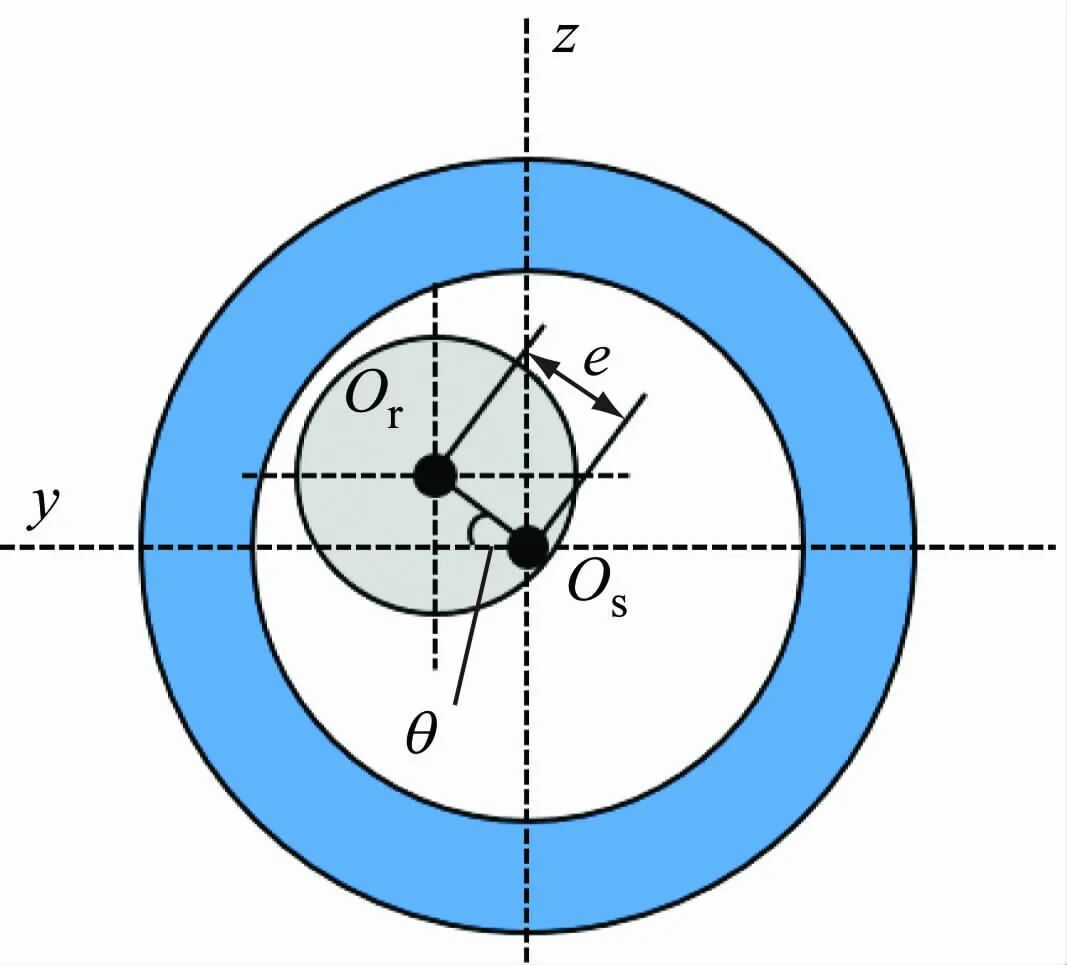
所谓静偏心,就是转子几何中心 Or 与定子几何中心 Os 不重合:转子绕自身轴心旋转,而自身轴心绕定子中心旋转的情况属于动偏心;转子绕定子中心旋转的情况则属于静偏心。偏心直接后果是气隙不均——气隙磁导变化、绕组电感变化,齿部也随之变化,进而产生不平衡磁拉力、齿槽转矩以及与之相关的电机振动与噪声。
以往研究多聚焦"不平衡磁拉力 → 电机本体振动",很少从系统集成的角度回答一个问题:偏心产生的电磁激励,加载到整个电驱总成上,会发生什么?这篇论文的价值正在于此——把转子偏心对减速器动力学乃至整个电驱总成 NVH 的影响拆开量化。
02 建模:一套能"看穿"轴承内部的弹性多体模型
研究对象:140kW 电驱总成
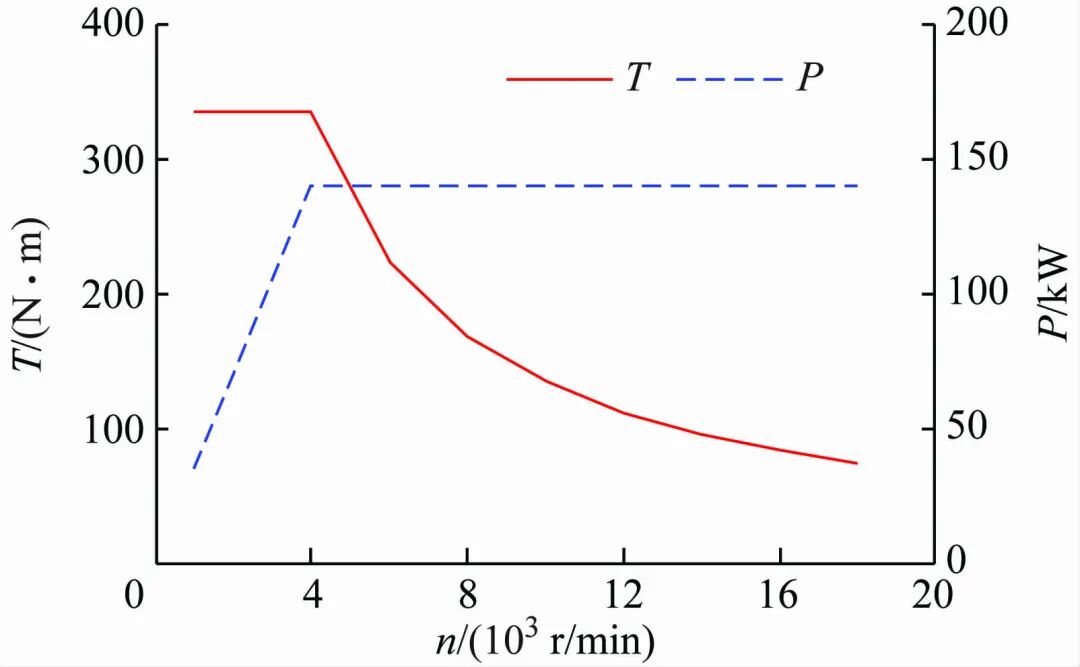
某车型电驱总成由一台永磁同步驱动电机与单级两级减速器构成:电机 8 极 48 槽,额定点转速 n = 4 000 r/min,功率 P = 140 kW,扭矩 T = 335 N·m,最高转速 18 000 r/min,采用 MTPA(最大扭矩电流比)控制。
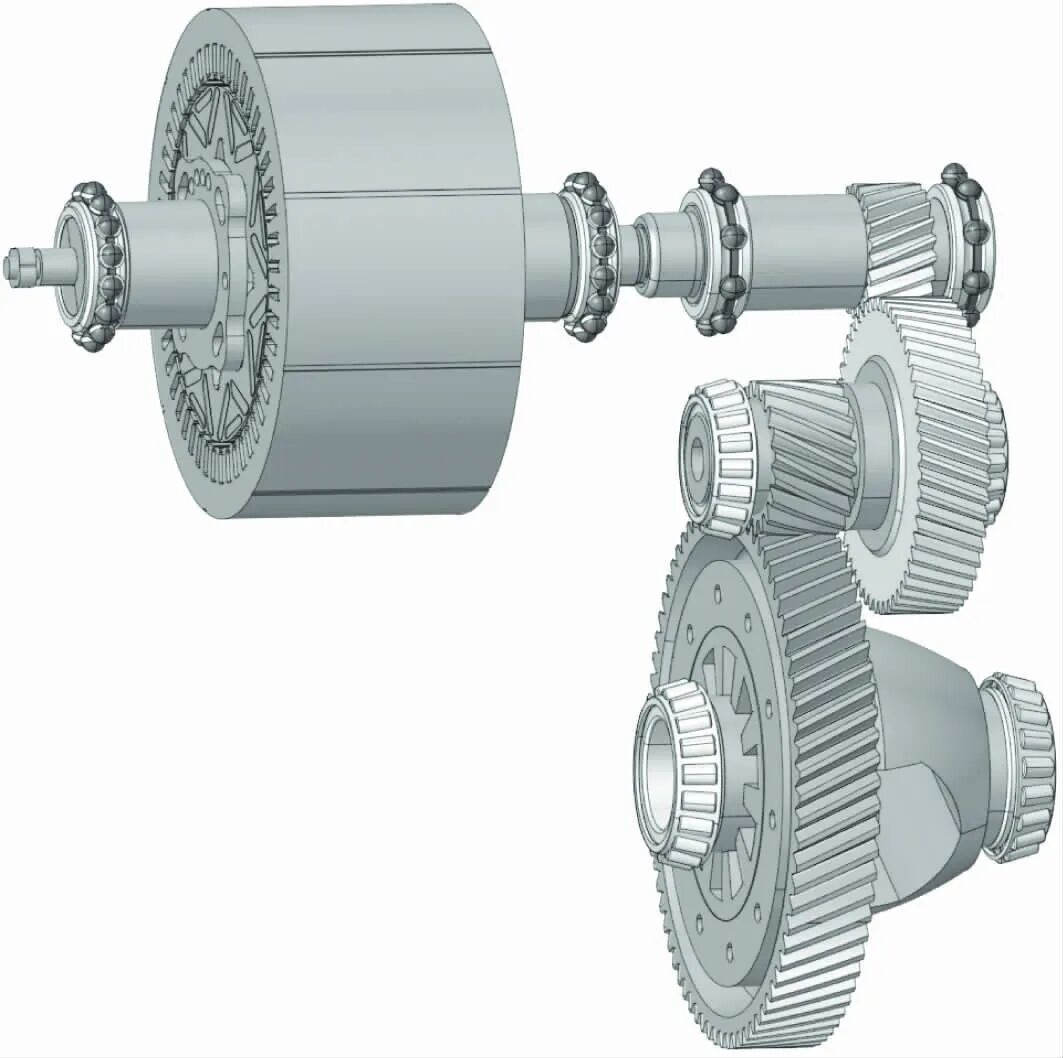
减速器两级速比齿数分别为 21/52 和 19/72,总减速比 9.383。电机转子与减速器输入轴支撑为深沟球轴承和角接触球轴承,中间轴与输出轴支撑为圆锥滚子轴承。
两级建模:有限元 + 弹性多体
第一步,壳体总成有限元模型:包括电驱轴承座零件、电机定子和减速器壳体在内的电驱总成有限元模型,进行模态计算与模态试验验证——壳体总成前 8 阶模态频率计算值与试验值对比见表 1,误差均小于 5%,说明有限元模型能较好反映电驱壳体总成的动态特性。
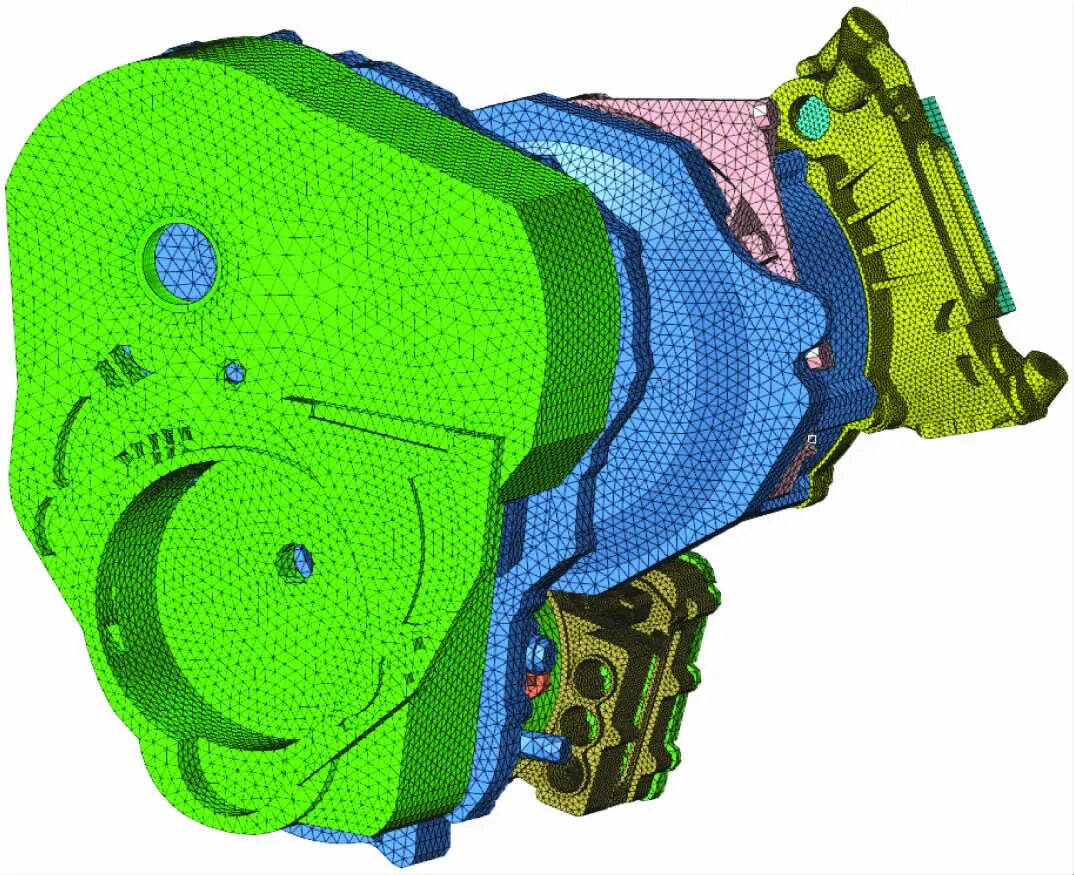
表1 壳体总成模态计算值与试验结果对比
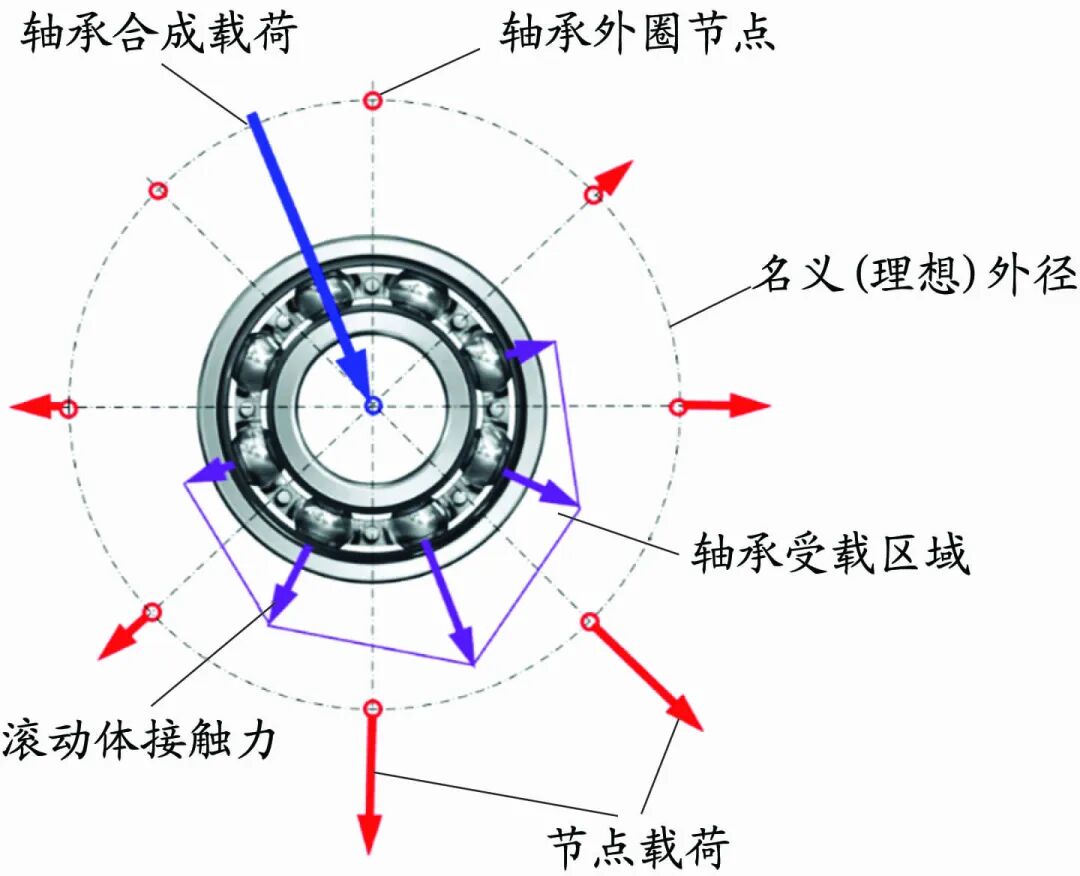
第二步,弹性多体动力学模型:轴承孔上多个圆周节点作为动力学铰节点,与轴承滚珠进行传递。内圈铰节点中心与外圈铰节点通过刚体多点进行空间刚度和阻尼耦合,真实反映轴孔上各相邻连接点上滚珠接触载荷分布(轴承截面载荷分布)。轴承孔节点发生径向变形后,通过线性插值方法获得相邻节点间区域变形,从而反映偏心高速运转时滚珠离心力、惯性载荷等对轴承载荷传递及结构振动的影响。
电驱总成动力学方程为多体动力学标准形式:
MBẍB + CBẋB + KBxB = fe + fs + pM、C、K 为质量、阻尼、刚度矩阵;xB 为各部件结构位移矢量;fe 为外部载荷(电磁激励的定子径向力、切向力、转子扭矩以及输出端的负载扭矩);fs 为各部件间连接力矩阵(包括齿轮啮合力与轴承载荷);p 为运动副全局运动产生的非线性惯性力矩阵。时域内使用向后差分法迭代求解。
03 先对个账:模型可信吗?
在专用 NVH 台架上进行了壳体振动测试。为剔除制造装配误差干扰,严格控制样机电机转子制造与装配件偏心量,使其不超过 0.05mm。仿真分析在输出扭矩 4 000 r/min、335 N·m 工况下进行,4 个测点各阶次振动速度级仿真与测试对比见表 2。
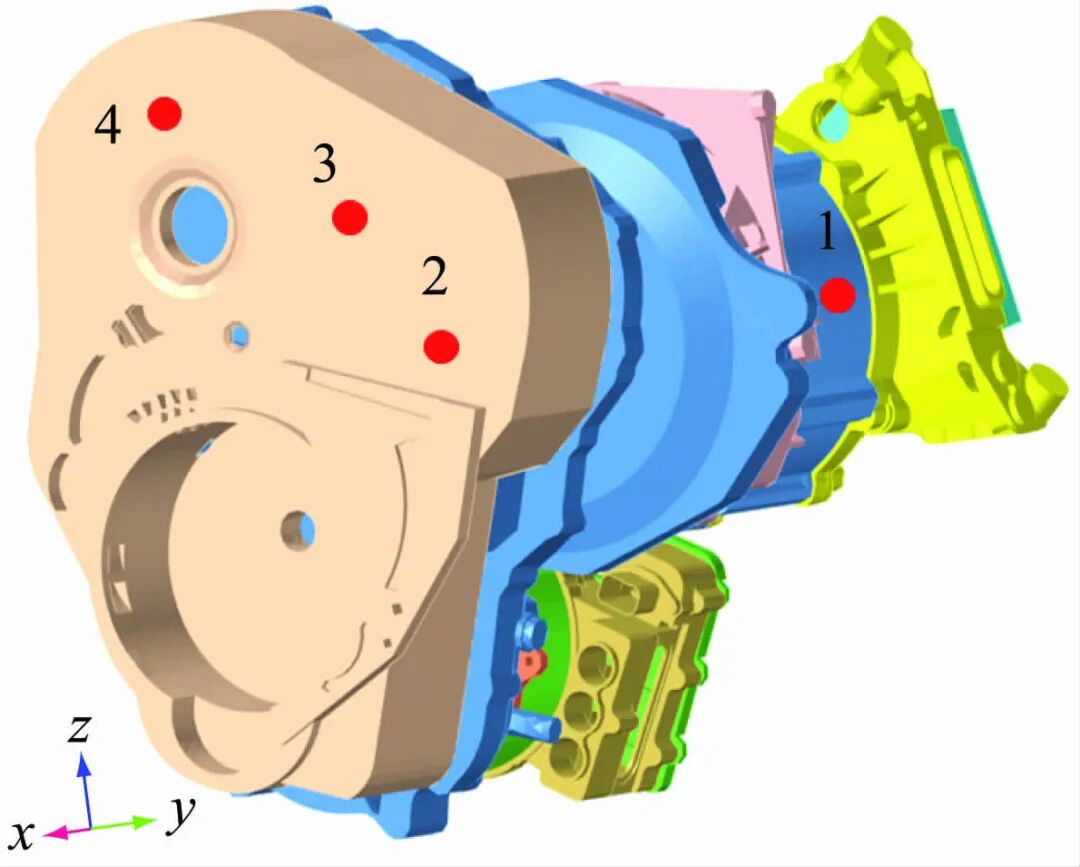
表2 振动结果的仿真与测试对比(单位:dB)
两条关键结论:(1)驱动电机壳体的振动响应受电磁激励影响较大,8、24、48 阶的振动响应远高于与齿轮传动相关的 21 阶和 7.67 阶;(2)各测点与电机激励相关的阶次振动仿真结果与测试结果吻合很好。而 21 阶与 7.67 阶因齿轮传递误差、齿轮装配零件更多、激励传递路径复杂、且样机机制制造与装配精度未达到理想状态,数值偏差较大,但总体反映各测点及其各阶次的振动变化趋势。模型可信。
阶次速记:8 / 24 / 48 阶来自 8 极 48 槽电机的电磁激励(与极数、槽数相关);21 阶为一级减速副主动轮齿数(21/52)对应的啮合阶次;7.67 阶 = 21 × 19/52,即二级啮合频率折算到电机转速的阶次。这两族"机械阶次"是区分电磁问题与机械问题的重要指纹。
04 偏心如何改写电磁激励?
在电磁场仿真平台 J-Mag 中建立电机电磁学分析模型,计算不同偏心量下的转子不平衡磁拉力、电机扭矩和定子齿载荷——静偏心量分别设置为 0、0.1、0.2、0.3、0.4、0.5 mm,转速 4 000 r/min。
① 径向不平衡磁拉力:48 阶打头,24 阶随后
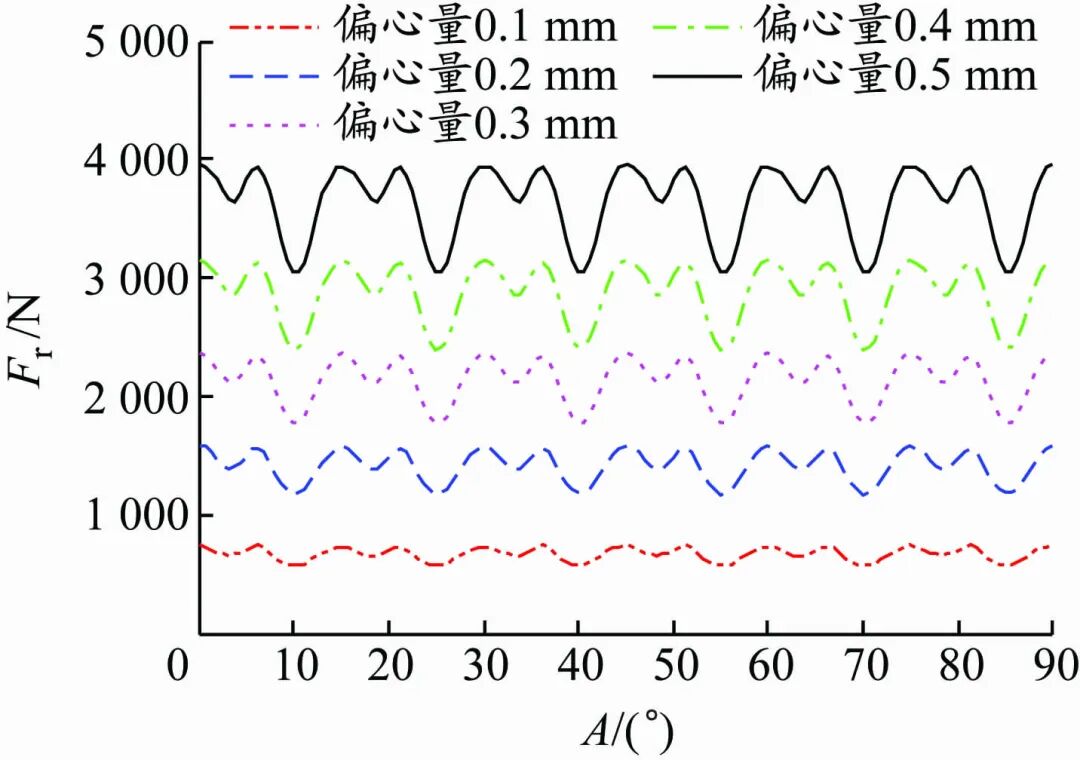
随转子静偏心量的增大,转子的径向不平衡磁拉力增大,其波动幅度也更显著,体现出的阶次特征中,48 阶特征最为显著,24 阶次之。这是后面壳体上 24 阶振动暴涨的"源头"。
② 扭矩波动:特征在,但影响不大
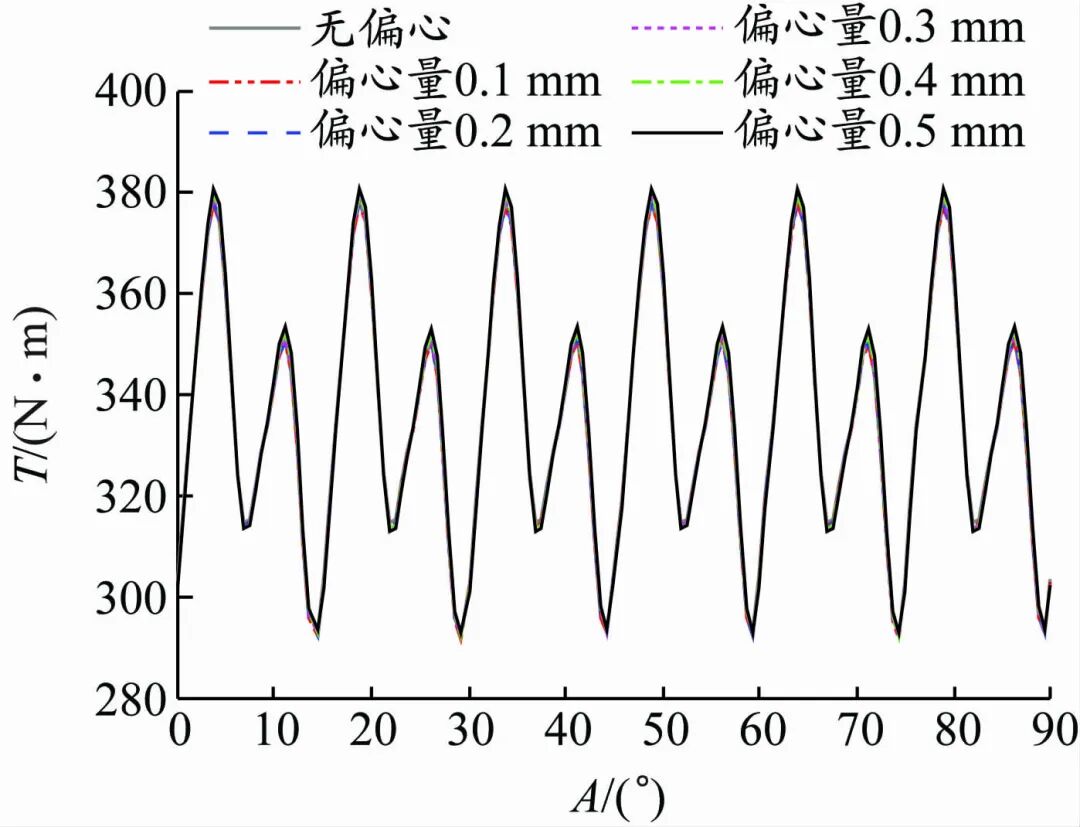
不同偏心量下的扭矩波动均体现出明显的 48 阶特征,但偏心量对扭矩均值和波动量的平均振幅影响较小,各曲线无明显差异——说明 0.5mm 以内的静偏心量不影响该电机转子的扭矩输出平稳性。这不等于"偏心无害":它改变的主要是径向力,而不是扭矩。
③ 定子齿电磁力:8 阶幅值同步上涨
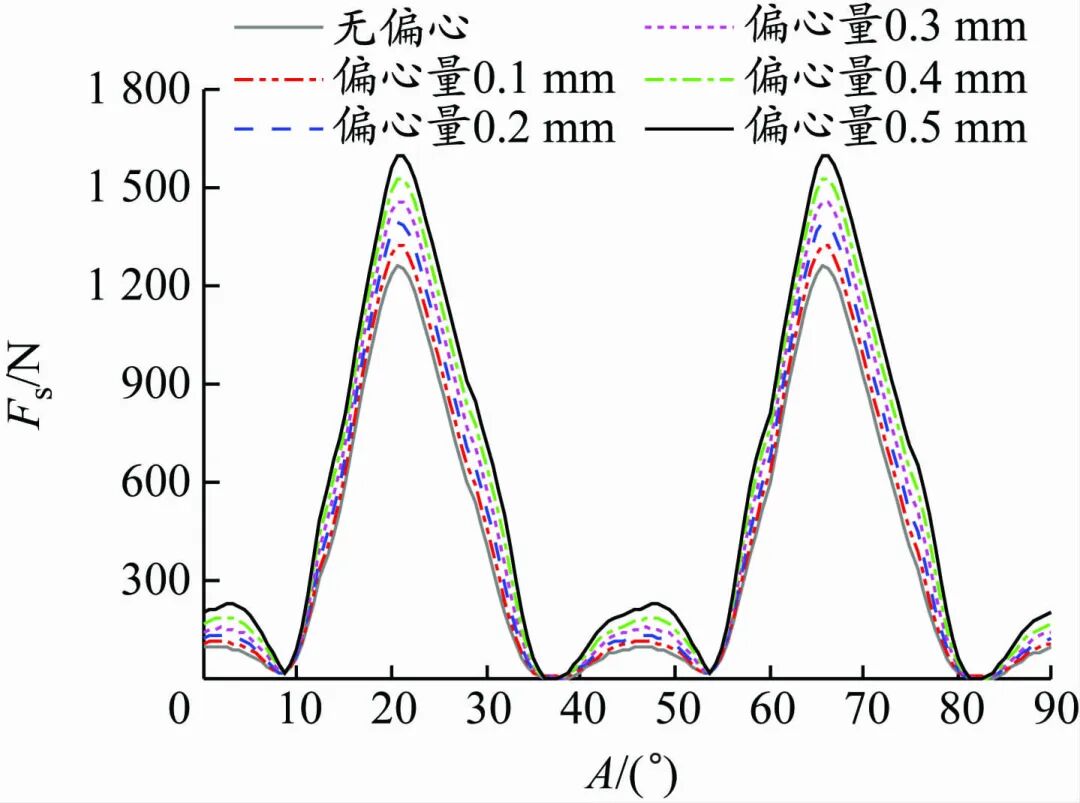
不同偏心量下,作用于定子齿 1 上的径向与切向电磁力在 2 个转速速下 体现了明显的 8 阶特征。随着偏心量的加大,定子齿载荷幅值与波动量同步增加,频域上的 8 阶幅值也随之明显增加。
随后,将这些径向不平衡磁拉力、转子扭矩波动及定子齿载荷等电磁激励施加于电驱总成多体动力学模型——电磁激励在电驱总成上与减速器总成耦合、减速器系统中产生齿轮啮合力与轴承载荷等机械激励,电磁激励与机械激励耦合作用于电驱总成壳体上,产生强烈振动与辐射噪声。选取电机外特性曲线的拐点转速工况 4 000 r/min、335 N·m 进行动力学分析与评估。
05 载荷篇:转子轴承 31N → 1949N,放大 63 倍
当电机转子不存在偏心时,转子所受的电磁径向力合力理论上为 0,但转子偏心导致的径向不平衡磁拉力使转子轴承受额外的径向力。当转速为 4 000 r/min 时,在不同偏心量下,电机转子两侧轴承随转子转动变化的径向受力 Fr 见图 10。
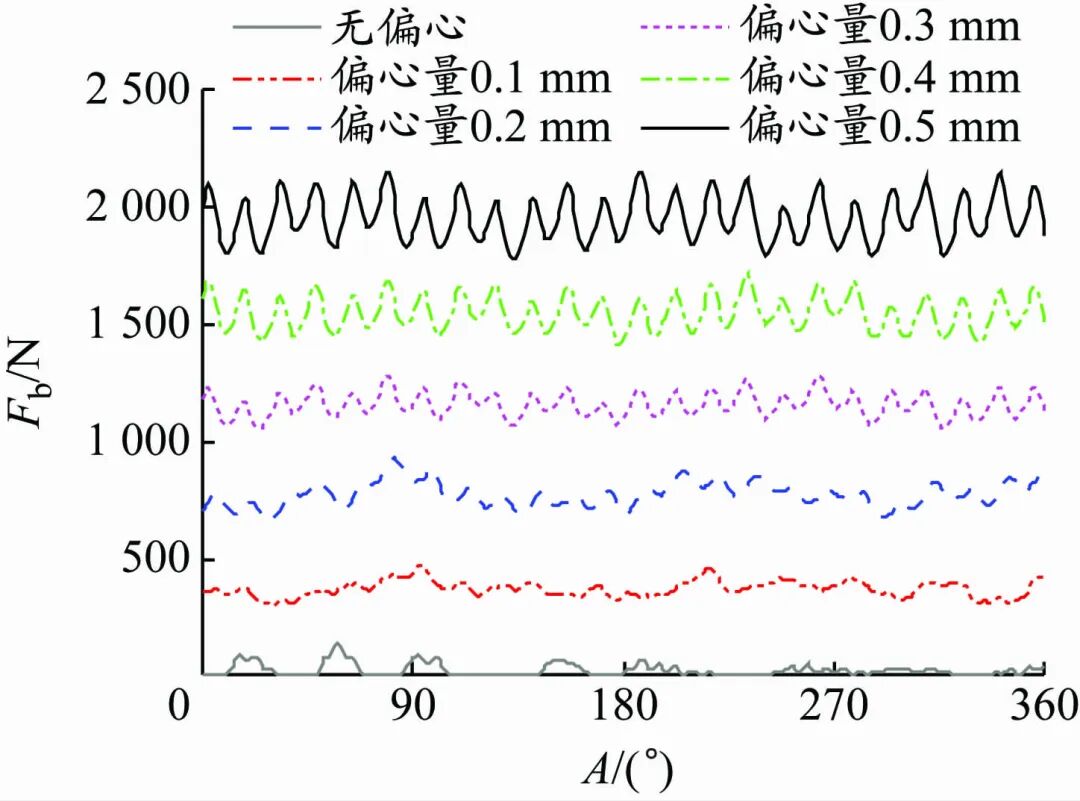
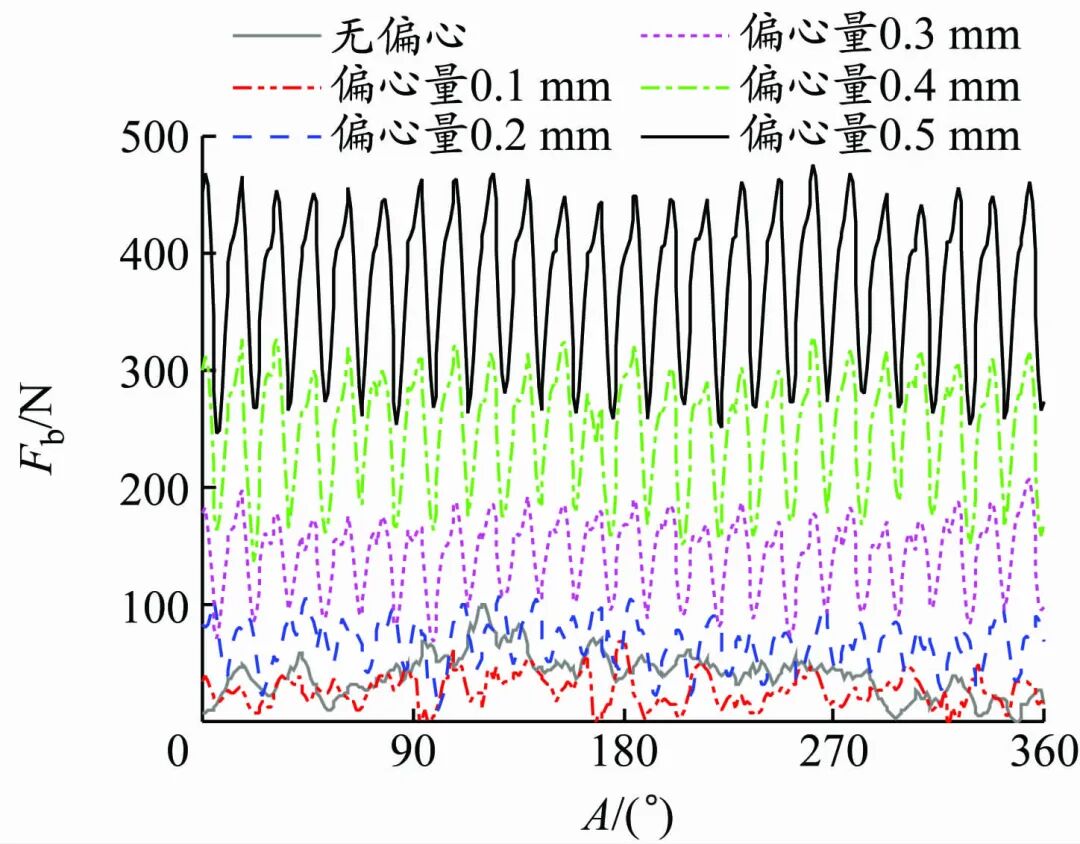
对比非常直观:左轴承的径向力随偏心量增大而显著增大,体现出了与转子不平衡磁拉力相同的 24 阶与 48 阶特征;而右轴承在相同偏心量下载荷远小于左轴承。原因在于:左轴承担负减速器输入轴的支撑与减速器输入轴的转动——换句话说,转子不平衡磁拉力会传导至减速器输入轴,从而影响减速器内部轴承与齿轮的啮合合力;而右轴承仅承受少量残余径向力(约 40 N),且无明显阶次特征,对系统结构动力学响应影响较小。
| 转子左轴承 | 1 949 | |||||
| 输入轴左轴承 | 5 641 | |||||
表3 各轴承径向力均值(单位:N)
表 3 的数字值得反复看:无偏心时转子左轴承径向力均值仅 31N;偏心量 0.5mm 时增大到 1 949N,分别为无偏心时的 62.9 倍和 1949/31≈63 倍。受其直接作用的减速器输入轴左轴承从 4 184N 增至 5 641N,增幅 34.8%。其余 5 个轴承受偏心量的影响较小,最大变化幅度不超过 0.8%。
06 啮合篇:传递误差涨 3.6%,载荷分布系数涨 10.9%
齿轮传递误差是被动齿轮的实际啮合位置与理论位置在啮合线方向上的偏差,受齿轮几何结构、制造安装、弹性变形以及轴承与轴的支撑变形等因素影响,是评价齿轮啮合平稳性与 NVH 性能的关键参数之一。该减速器的两级齿轮啮合在不同转子偏心量 e 下的传递误差 γ 见图 11。
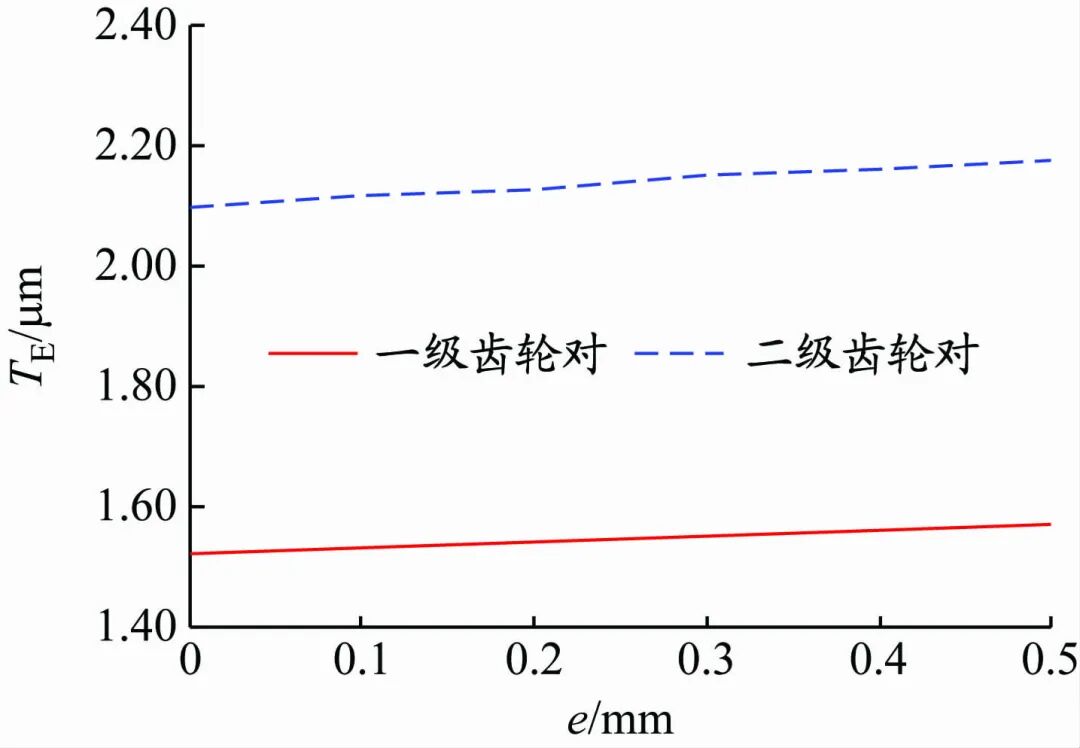
转子偏心量为 0 时,一、二级齿轮对的传递误差分别为 1.52 μm 和 2.10 μm;随着偏心量的增大,传递误差略有增加,在偏心量 0.5mm 时达到最大,分别为 1.57 μm 和 2.38 μm,增幅分别为 3.3% 和 3.6%。齿轮啮合传递误差的增大总体上意味着齿轮啮合平稳性变差,电机转子偏心引起的输入轴左轴承的载荷变化会导致齿轮轴或轴承发生倾斜或弹性变形,进而引起齿轮的啮合错位(见图12),使齿轮偏离正常啮合线,降低可靠性。
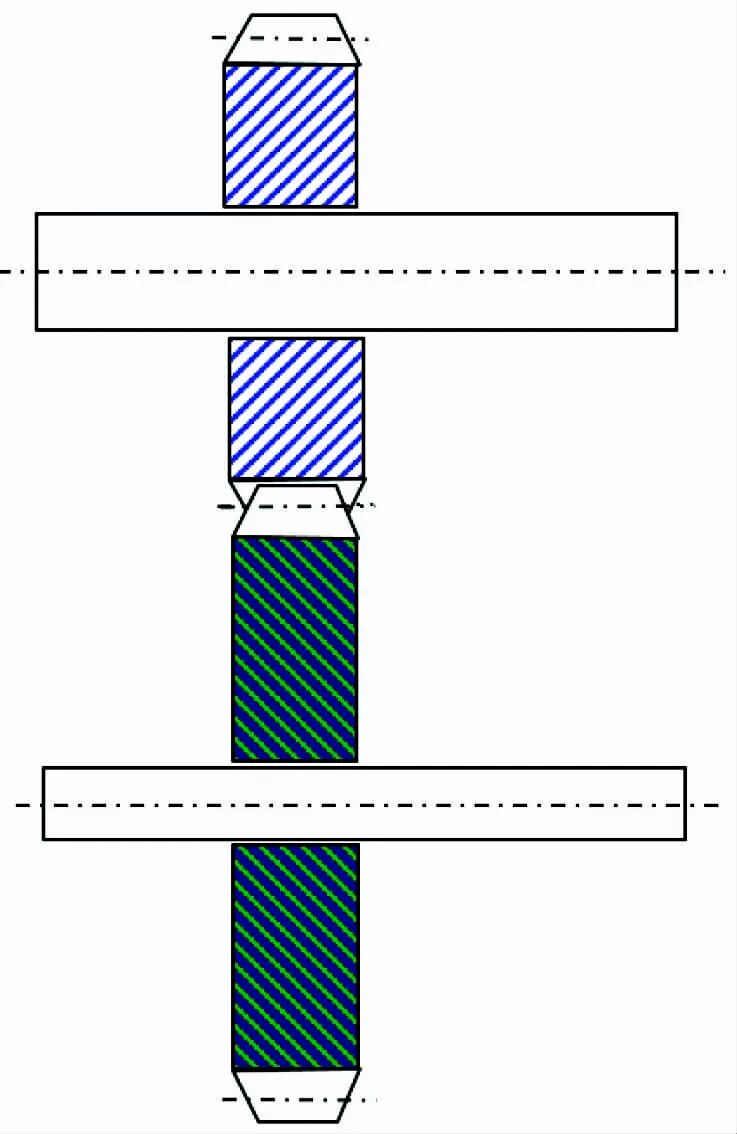
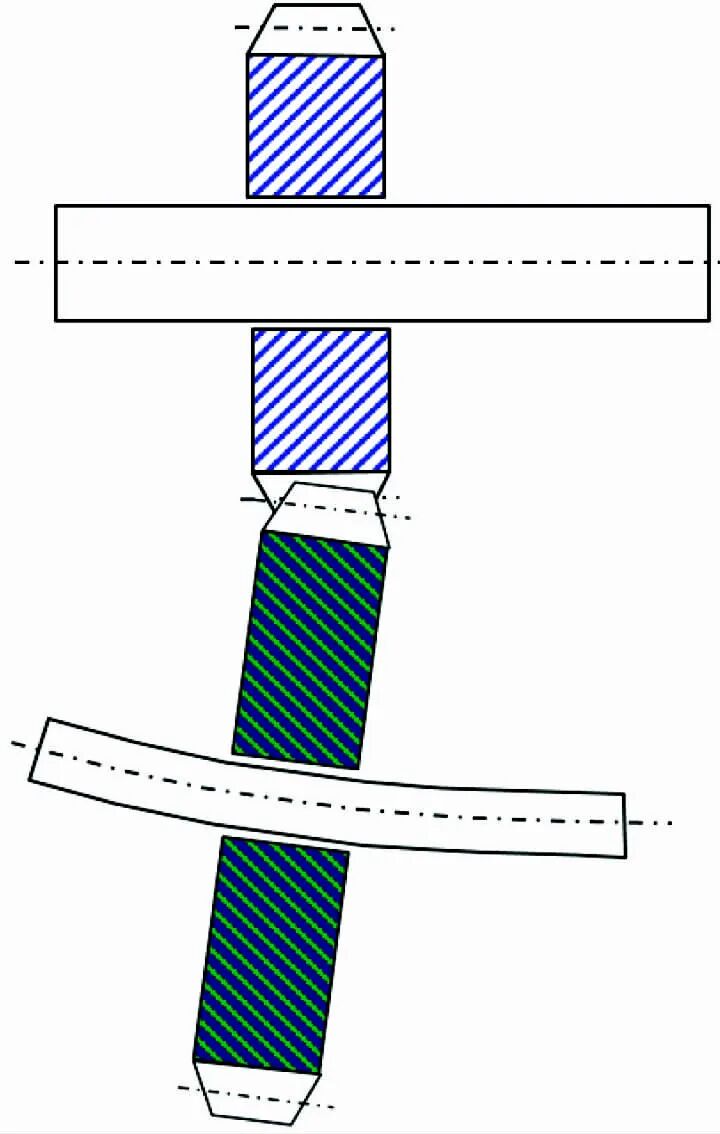
齿面载荷分布系数 K 反映齿宽方向上的载荷分布状态(齿宽方向上的最大线载荷与平均载荷之比,不考虑系统位移和齿轮转轴变形的理想条件下该值应接近于 1),不同偏心量影响下各齿轮的齿面载荷分布系数 K 见图 13。
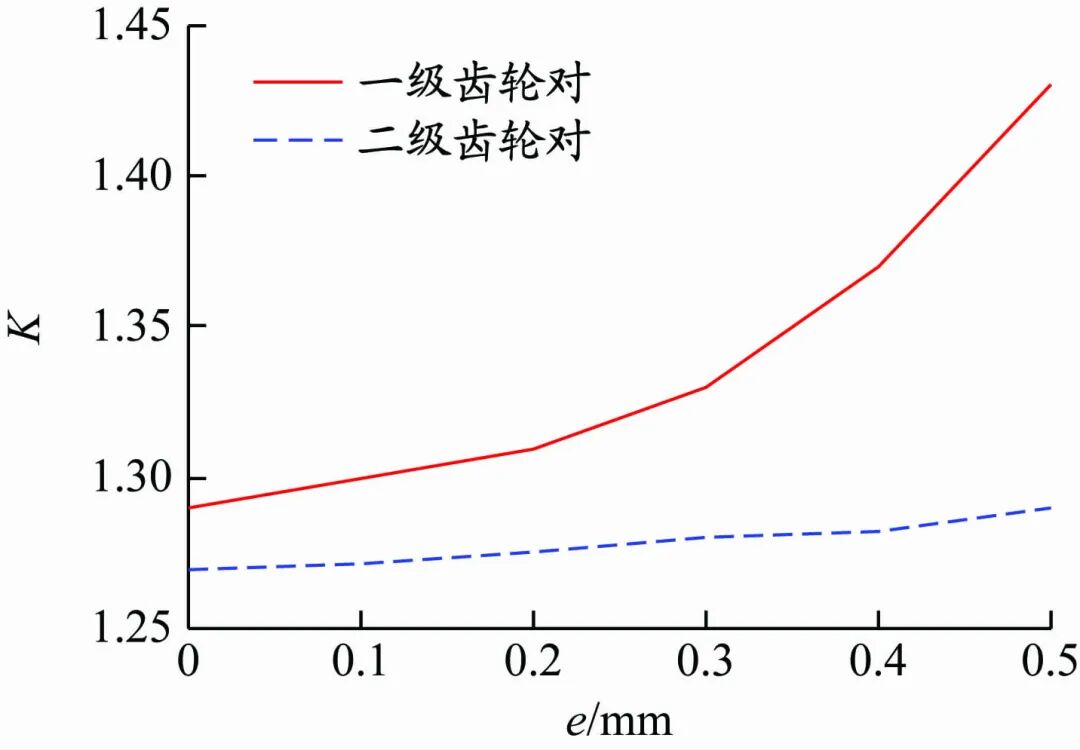
偏心量为 0 时,一、二级齿轮对的齿面载荷分布系数分别为 1.29 和 1.27;偏心量 0.5mm 时达到最大,分别为 1.43 和 1.29,增幅分别为 10.9% 和 4.7%。一级齿轮对(靠近电机转子)对偏心明显比二级齿轮对敏感,且当转子偏心量超过 0.3 mm 后,齿面载荷分布系数急剧增加——因为电机转子的偏心更多地影响一级齿轮对所在的减速器输入轴的左端载荷,使其承载与输入轴的变形量远高于二级齿轮对所在的中间轴轴承,导致更明显的齿轮错位。
07 响应篇:所有测点的 24 阶全面上涨
把上述激励全部加到多体模型上跑壳体振动,4 个位置(驱动电机壳体、靠近输入轴 / 中间轴 / 输出轴的减速器壳体)的典型阶次振动速度级汇总如下(偏心量 0 → 0.5mm):
| +15.3 dB | ||||
| +19.8 dB | ||||
| +20.3 dB | ||||
| +21.6 dB |
表4 各测点典型阶次振动速度级随偏心量变化汇总(据原文表4~表7整理)
规律非常清晰:(1)与转子不平衡磁拉力对应的 24 阶振动响应在所有测点处均显著增大,当偏心量为最大值 0.5mm 时各测点处 24 阶增幅 15~22dB;8 阶与 48 阶振动增加幅度较小,说明与转子不平衡径向磁拉力对结构振动的影响相比,电磁激励和扭矩波动对转子对壳体振动的关联性较弱。(2)靠近输入轴与中间轴的减速器壳体的 21 阶与 7.67 阶振动响应随偏心量增加而逐步递增——与 21 阶相关的减速器一级齿轮对同时影响输入轴与中间轴,而与 7.67 阶相关的二级齿轮对主要影响中间轴附近壳体的振动响应;驱动电机壳体处受转子偏心量影响较小,无明显规律性变化。
08 结论与工程启示
载荷恶化集中于"偏心一侧"的传递链
:随偏心量增大,转子轴承与减速器输入轴左端轴承载荷恶化明显(转子左轴承 31N→1949N,输入轴左轴承 +34.8%),其余远离转子的轴承变化不明显。 齿轮系统动力学行为被改变
:齿轮传递误差(+3.3% / +3.6%)与齿面载荷分布系数(+10.9% / +4.7%)变大,意味着齿轮啮合状态恶化,且一级齿轮对(靠近电机)在偏心量超过 0.3mm 后急剧恶化。 24 阶是"偏心指纹"
:受转子偏心影响的电磁激励载荷作用下,电驱总成表面所有测点的 24 阶振动显著增加(+15~22dB),减速器表面的 21 阶与 7.67 阶振动也少量增加。实测中发现"24 阶异常突出",除激励本身外,应排查转子偏心(气隙不均)。
给工程师的三条实操建议:① 把转子偏心量纳入电驱总成的关键管控项——不仅是电机装配(定转子同轴度),还包括轴承游隙、轴系加工精度与减速器输入轴的支撑刚度;② 台架测试中若发现 24 阶突出而 8/48 阶正常,优先怀疑偏心类故障而非电磁方案本身;③ 仿真端不要只算电机本体,电磁—多体耦合模型才能捕捉"偏心 → 轴承载荷 → 齿轮错位 → 壳体振动"的完整传导链。
文献来源
李一民, 吴行, 安丕孚. 转子静偏心对电驱总成 NVH 的影响[J]. 计算机辅助工程, 2024, 33(4): 26-32. DOI: 10.13340/j.cae.2024.04.005.
李一民:重庆青山工业有限责任公司 / 杭州维宁汽车技术有限公司,研究方向为商用车传动系统动力学与 NVH。 本文为学术论文整理转述,配图版权归原作者及期刊所有,转载发布请确认《计算机辅助工程》期刊授权。
电驱 NVH静偏心不平衡磁拉力弹性多体动力学传递误差载荷分布系数