从 FISH 到 C++ UDM:我把 PSC 应力腐蚀模型跑进了 PFC 6.0.13
PSC(平行键应力腐蚀)解决的是 PB 模型没有时间效应的问题:恒载下键半径按应力指数律缩小,岩石会蠕变,会在低于 UCS 的应力下延迟破坏。
本文给出两套实现:一套 FISH,改
pb_rmul 就能跑;一套 C++ UDM,把胶结力改成全量本构 F = K(R)·u。前者适合快速验证,后者才能把“刚度退化”真正算进去。 ① PSC 在算什么:键半径腐蚀、指数律、三阶段蠕变;
② FISH 怎么实现:
pb_rmul、腐蚀核、40×80 mm 全尺寸结果;③ 为什么还要写 C++:增量积分的屏蔽效应、全量 UDM、2.17 倍对照。
1. PB 模型缺的那块拼图
做岩石单轴,PB(parallel bond,平行键)是绕不开的起点。它把颗粒之间的胶结简化成一根有面积、有刚度、有抗拉抗剪强度的“梁”,加载到峰值、裂纹扩展、峰后软化,都能对得上。
但它有一个默认前提:时间不参与本构。
同一块试样,恒载 0.8UCS,跑 15 000 s,PB 的轴向应变漂移是 0。不是“很小”,是数值零。它不会蠕变,也不会在低于 UCS 的恒载下自己坏掉。
实验里的岩石不是这样。长期恒载下,岩石会经历一次蠕变(减速)、二次蠕变(稳态)、三次蠕变(加速),最后在远低于 UCS 的应力下破坏。这个现象叫静态疲劳,或者应力腐蚀。
PSC 要补的就是这块:让胶结本身随时间退化。
2. PSC 到底在算什么
PSC 不显式模拟裂纹尖端的化学反应,而是把应力腐蚀折算到每一条平行键上:键的胶结半径 R 会随时间缩小,缩到一定程度,键的应力超过强度,键就断了;断键累积、应力转移,宏观上表现为蠕变和延迟破坏。
腐蚀律是一条指数律:
其中:
σ̄ 是键周边的最大拉应力,PFC 里直接读 pb_sigma;σ̄c 是键的抗拉强度 pb_ten;σ̄t 是起腐蚀门槛,低于它基本不腐蚀; α1 控制整体腐蚀速率,α2 控制应力敏感性。
R 变小,键面积 A 变小,同样的键力下应力更高;应力更高,腐蚀更快。这是一个正反馈,所以蠕变曲线会从减速走到加速。
显式 DEM 的力学步长是微秒级,直接跑到小时级不现实。PSC 的标准做法是把“腐蚀时钟”和“力学时间”解耦:本文每 2000 个力学步(约 7.7 ms 力学时间)推进 100 s 腐蚀时间,放大约 1.3×10⁴。文中的 s/h 都是 PSC 时钟,换 α1 或 Δt 会整体平移破坏时间,但三阶段形态和不同应力水平的排序不变。
3. FISH 版:不改一行 C++,先把模型跑起来
3.1 一个关键发现:pb_rmul 是每步重读的
很多人以为 pb_rmul 只在成键时用一次,后面改它没用。PFC 6.0.13 不是这样。
我翻了安装目录里 linearpbond 的 C++ 源码,力更新那一段是这么写的:
也就是说,每一步力更新都会用当前的 pb_rmul 重算键半径、面积、刚度和应力。把 pb_rmul 调小,等价于把键半径磨细,不需要写 UDM。
我先做了个最小探针:两个球胶结,把 pb_rmul 从 1 改成 0.5,pb_radius 从 0.7748 mm 变成 0.3874 mm,pb_sigma 从 −16.0 MPa 变成 −27.7 MPa,360 个键里有 19 个当场破坏。机制成立。
3.2 FISH 腐蚀核
核心就是一个每 2000 步执行一次的函数:遍历仍胶结的接触,读 pb_sigma,超过门槛就按指数律缩小 pb_rmul。
配套的加载链是:40×80 mm 试样、1521 个球、3406 个平行键,先做短时单轴标定,再做恒载蠕变。短时结果:UCS 66.6 MPa,E 12.3 GPa,峰值应变 0.64%。
3.3 结果
恒载用顶板伺服保持,底板固定,侧向自由。PSC 取 0.50、0.65、0.75、0.80 UCS 四个水平,PB 取 0.80 UCS 做对照。
次生蠕变率随应力水平单调上升:0.50UCS 约 2.2×10⁻⁹ s⁻¹,0.65UCS 约 4.3×10⁻⁸ s⁻¹,0.80UCS 约 8.5×10⁻⁷ s⁻¹。
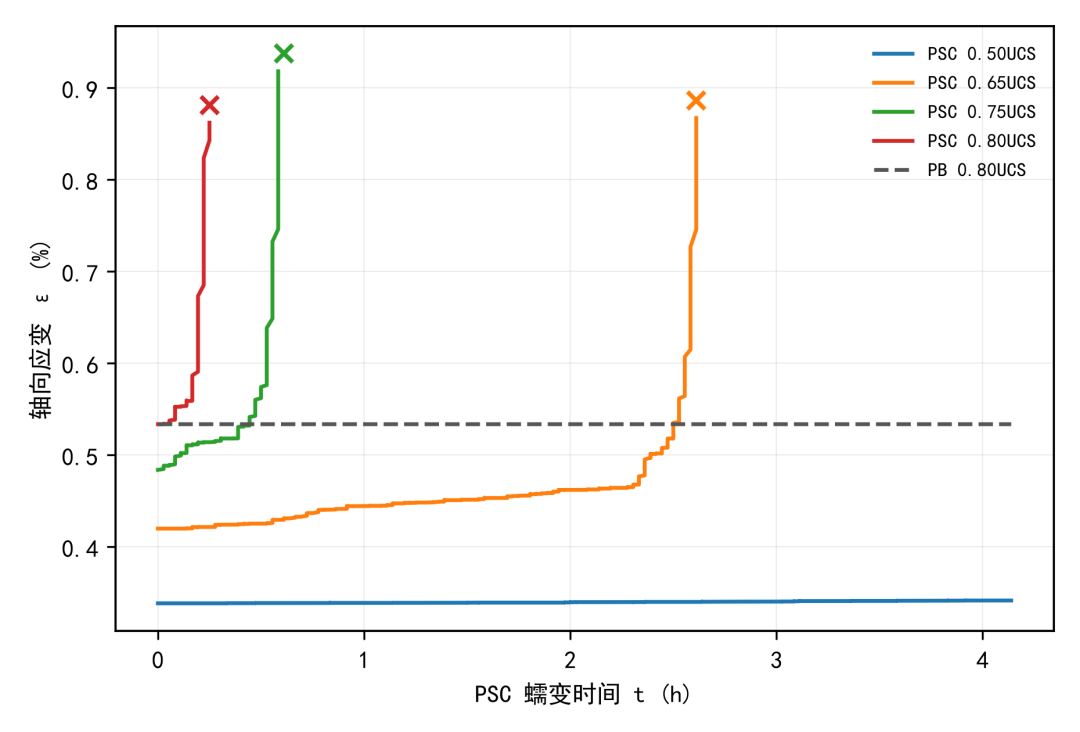
图1 恒载蠕变曲线。PSC 复现一次—二次—三次蠕变;PB 是水平线。叉号是破坏点。
0.65UCS 的曲线最完整:先减速,再进入一个很长的近稳态段,最后加速到破坏。0.80UCS 寿命太短,一次蠕变还没走完就进入三次蠕变。0.50UCS 在 15 000 s 内只蠕变了 0.003%,基本稳定。
把三个破坏点画到“应力水平—对数破坏时间”坐标里,就是静态疲劳曲线:
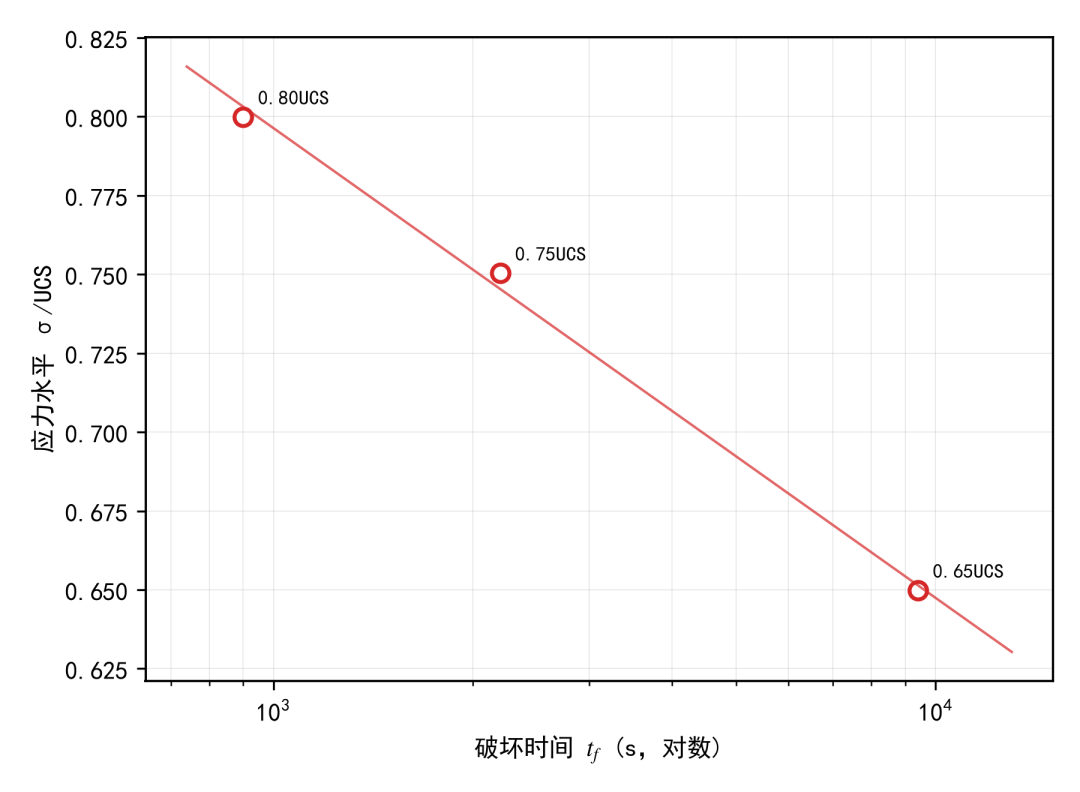
图2 静态疲劳曲线。拟合式 log10(tf) = 8.35 − 6.71·(σ/UCS),外推长期强度约 0.56–0.71 UCS(10 h–1 h)。
① 在
fish callback 里写 pb_rmul 会让 6.0.13 控制台在几千步后硬崩,没有任何报错。把老化函数放在 model cycle 2000 块之间调用才稳定。②
history export 默认追加,重跑会在同一个 .his 里留下两个表头;必须加 truncate,或者跑前删文件。 4. FISH 的天花板:为什么必须上 C++
4.1 增量积分的“屏蔽效应”
FISH 版能跑出漂亮的蠕变曲线,但它有一个容易被忽略的问题。
linearpbond 的胶结力是增量累加的:
每步只把“这一步的位移增量”按当前刚度加到已有键力上。缩小 pb_rmul 改变的是后续增量的刚度,已经存下来的键力不会按新半径重算。
所以在恒载下,单纯缩小半径并不会让试样“变软、被压下去”。FISH 版看到的蠕变,主要来自键破坏后的应力重分布:键断了,力往旁边转,试样继续变形。这是损伤驱动,不是刚度退化驱动。
这不是 bug,是增量本构的定义。但它意味着:如果你想研究“腐蚀本身引起的持续变形”,FISH 改 pb_rmul 是不够的。
4.2 全量 UDM:把 K® 写进力更新
要算刚度退化,必须把胶结力改成全量本构:
每步用当前半径算 K®,再乘以“从成键到现在”的总相对位移。半径缩小,K 下降,同样的总位移下键力下降;恒载伺服为了维持荷载,只能让试样继续变形。这就是刚度退化蠕变。
我写了一个 UDM,叫 psctotal,用一个 total_mode 属性切换两种积分,其他(键面积、强度判据、破坏状态)完全同源:
6.0.13 的 UDM 只在 forceDisplacementLaw 里给相对位移增量,没有总相对位移;全量模式必须在模型对象里自己累计 u_n/u_s/theta。对小于 1% 的应变,忽略接触局部坐标系转动是合理的;大转动问题需要把增量先转到全局再累计。
4.3 对照结果
单接触试验:两个半径 10 mm 的球胶结,左端固定,右端墙伺服恒载 1000 N。只缩 pb_rmul,记录键法向位移。
50 球小试样:5×10 规则排列,全部球-球接触胶结,上下墙恒载 0.002 MPa,侧墙固定。逐级把全部键的 pb_rmul 从 1 降到 0.4。
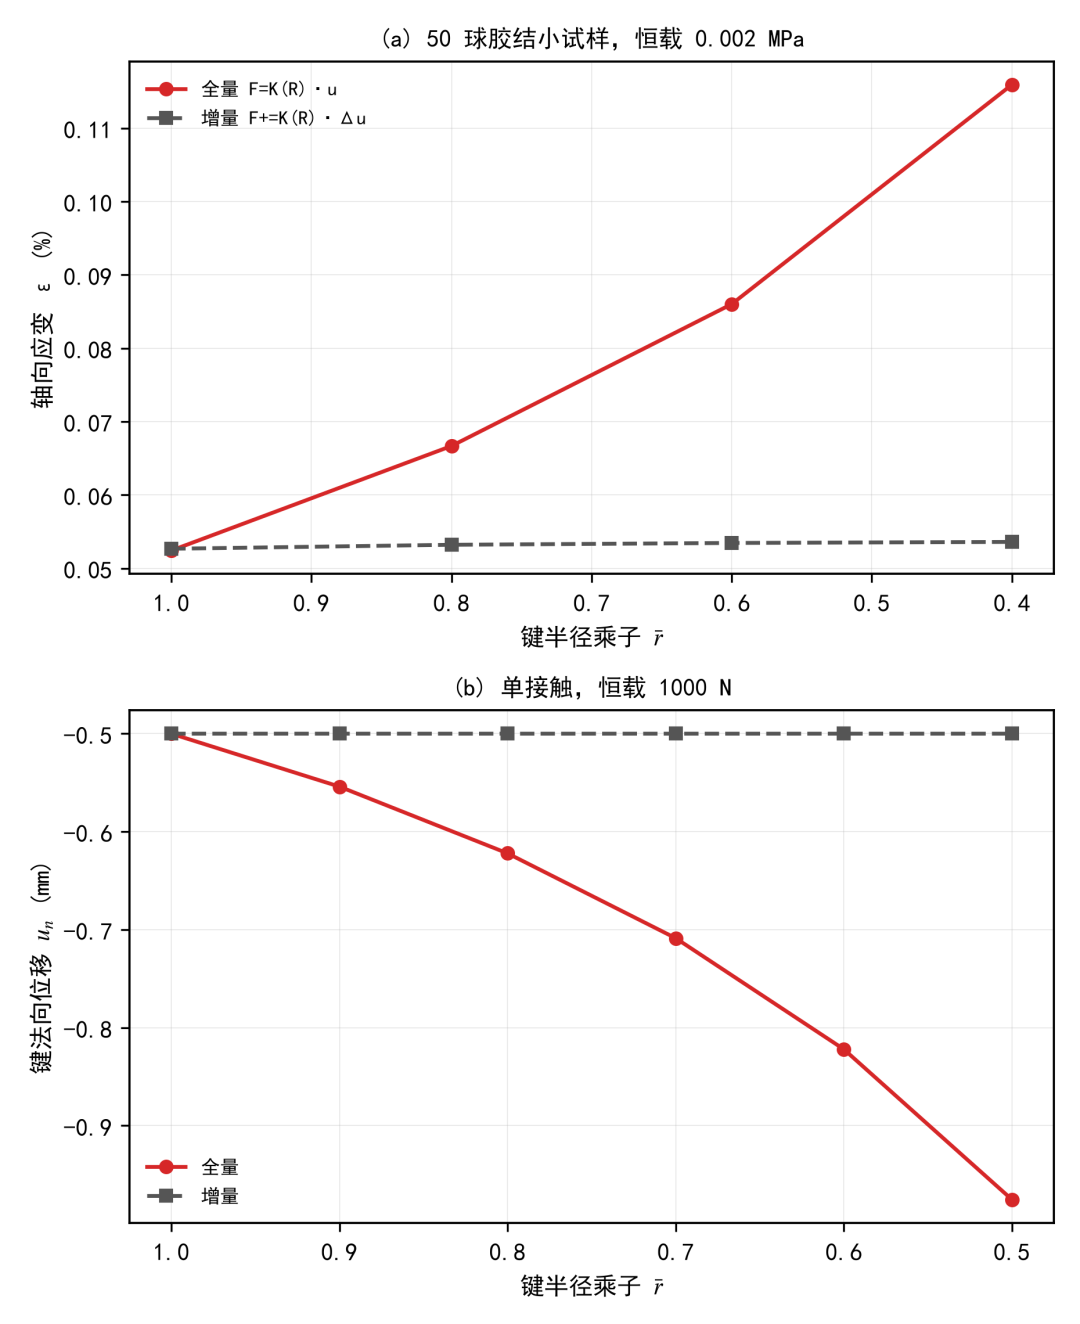
图3 (a) 50 球小试样的轴向应变;(b) 单接触的键法向位移。红=全量,灰虚线=增量。
r̄=0.4 时,全量模式的应变是增量模式的 2.17 倍。
4.4 C++ 的四个必要性
FISH 改不了内置模型的积分方式。 它能改 pb_rmul、pb_ten这些属性,但改不了F += K·Δu这一行。全量本构必须在forceDisplacementLaw里写。全量状态需要自己管。 u_total、θ_total、当前键面积、破坏状态、能量,都要在模型对象里持久化,还要能存档/恢复。FISH 的全局数组做得到,但和接触生命周期绑定很麻烦。性能。 全量模式每步都要遍历接触、重算面积和力。大模型(几万到几十万接触)上,C++ 的循环比 FISH 快一个量级以上。 交付与复现。 编译成 DLL 后, cmat一行加载、model save能存档、program load能部署。对需要反复标定、批量跑工况的场景,这比一堆 FISH 脚本可靠。
6.0.13 写
state->force_ / momentOn1_ / momentOn2_,再调 updateResultingTorquesLocal();6.0.30+ 删掉了这些成员,改调 getForce()。选错代际的后果是编译通过、DLL 加载成功、cmat 正常,但接触力恒为 0,非常难查。做 UDM 前先读本机 totalversion.txt。 5. 怎么选:FISH 还是 UDM
快速验证 PSC 是否复现蠕变/延迟破坏:用 FISH。半天能跑通,改参数快。 只关心破坏时间、长期强度:FISH + 键强度腐蚀。一阶合理,计算稳定。 关心腐蚀引起的持续变形:用 C++ 全量 UDM。增量积分会把刚度效应屏蔽掉。 几万接触以上的大模型:用 C++ UDM。FISH 逐接触循环太慢。 需要交付给他人复现:C++ DLL + 示例算例。加载、存档、部署都省事。
我的建议是:先用 FISH 把现象跑出来,再用 UDM 把机理坐实。FISH 是探针,UDM 是产品。
6. 踩坑清单
fish callback里写pb_rmul→ 6.0.13 控制台硬崩,无报错。改在model cycle块之间调用。history export默认追加 → 一个 .his 两个表头,数据错位。加truncate。io.out只能在def内用,顶层写会报Bad conversion。相切球对(gap=0)约一半检测不到接触;规则排列要用受控重叠 δ=1e-6。 wall servo目标力为 0 时方向未定义,墙会钉死;σ3=0 要删侧墙,不要用零目标伺服。UDM 的 pb_deformability方法在cmat default里可能不派发,pb_kn会回退成kn/A0(实测到 5×10¹² Pa/m),弯矩项直接爆掉。成键后按pb_emod/(1/r1+1/r2)逐接触显式写pb_kn。全量 UDM 在恒载下会持续蠕变, model solve ratio-average等“平衡”永远不收敛。用固定model cycle,不要用solve等平衡。
全尺寸 1500 球 UDM 试样的恒载对照还没跑通:全量本构下
model solve 不收敛(这是物理表现),拆墙重建压板又会因试样收缩和相切接触漏检导致顶墙悬空。本文的全量/增量对比来自单接触和 50 球小试样,属于本构隔离试验,不是全尺寸岩样蠕变。FISH 版的 40×80 mm 全尺寸结果是完整的。 7. 获取方式:转发本文到朋友圈,集赞 30
把本文转发到朋友圈,集赞 30,截图后加 QQ
763388012(备注“PSC”),即可获取:① FISH 版 PSC 完整脚本链:成样 → 标定 → 加胶结 → 恒载蠕变 → 老化 → 后处理;
② C++ UDM 工程与编译好的 2D DLL(
psctotal,含 total_mode 全量/增量切换);③ 40×80 mm 单轴蠕变示例算例与报告模板;
④ 一份实现说明,含本文所有踩坑的规避写法。
适配版本:PFC 6.0.13,2D。需要本机已安装 PFC 2D 控制台,并能加载自定义接触模型 DLL。
仅用于学习与研究,不提供商业授权;模型按现状提供,不承诺适配其他版本。
加 QQ 时备注“PSC”,人工审核,一般 24 h 内回复。
我成立了一个 VibePFC 社群,专门聊 AI 怎么落地到 PFC / 数值模拟——让大模型读懂模型、自己改脚本、自动排查"看不懂"的问题。收一个 50 元的门槛费。
想进群的同学,加 QQ
763388012,备注"vibePFC"即可。 8. 参考资料
Potyondy, D.O. Simulating stress corrosion with a bonded-particle model for rock. International Journal of Rock Mechanics and Mining Sciences, 2007, 44(5): 677–691. Itasca. PFC 6.0 Documentation: Linear Parallel Bond Model. 本文算例:PFC 6.0.13,2D,40×80 mm 胶结试样,1521 球 / 3406 键,UCS 66.6 MPa,E 12.3 GPa。