三维滚刀的公转、自转与倾角,一条 wall 就够了
结论先行:不用自己写旋转矩阵去逐点搬墙。PFC 的 wall 本来就是刚体——把 wall.spin 当世界角速度、rotation.center 放在刀心,公转就能分解成“刀心圆周平动 + 绕刀心自转”。一条 wall 跑 14 s,公转半径误差 6.7×10⁻⁴ mm、刀轴方向误差 0.038°。
常规的滚刀切削模拟,通常只给两个量:
一个平动,一个绕自身轴的自转。
但真实刀盘上的滚刀不是这样。它随刀盘绕 z 轴公转,刀轴往往还有倾角,同时 z 向慢慢侵入。这三件事叠在一起,就不是一条 velocity 加一条 spin 能直接写出来的了。
我最近在 PFC 6.0 里把这套运动做通并逐帧验证了一遍。这篇把方法、验证数据和踩过的坑一次讲清楚。
1. 一、先别急着写控制器:wall 的运动学语义得实测
PFC 文档对 spin 的描述很短,但它的实际行为决定了控制器怎么写。我写了几个不跑岩石的小探针,结论是三条:
wall.spin是世界坐标下的角速度向量,绕wall.rotation.center旋转;当旋转中心不在质心时, spin会同时改变wall.pos——它是真正的刚体绕点旋转;把 rotation.center设成wall.pos(刀心)时,spin只改朝向、不改位置,位置完全由velocity积分。
另外,wall.euler 可读写(需要 model orientation-tracking on),实测约定是 intrinsic X-Y-Z;导入的 geometry 再设 euler 并不会立即改写顶点——倾角得在几何生成阶段就烘焙进去。
这三条确定之后,控制器其实很短。
2. 二、控制律:公转是“平动 + 自转”的组合
绕外部 z 轴公转,按刚体运动可以分解为:刀心沿圆周平动 + 绕刀心以同样角速度旋转。
每步在 FISH 回调里做四件事:
位置每步绝对赋值,是为了消掉圆周运动一阶欧拉积分的半径漂移;但 vel 和 spin 仍然要给——PFC 用它们算接触点的相对速度,摩擦和滚动才正确。
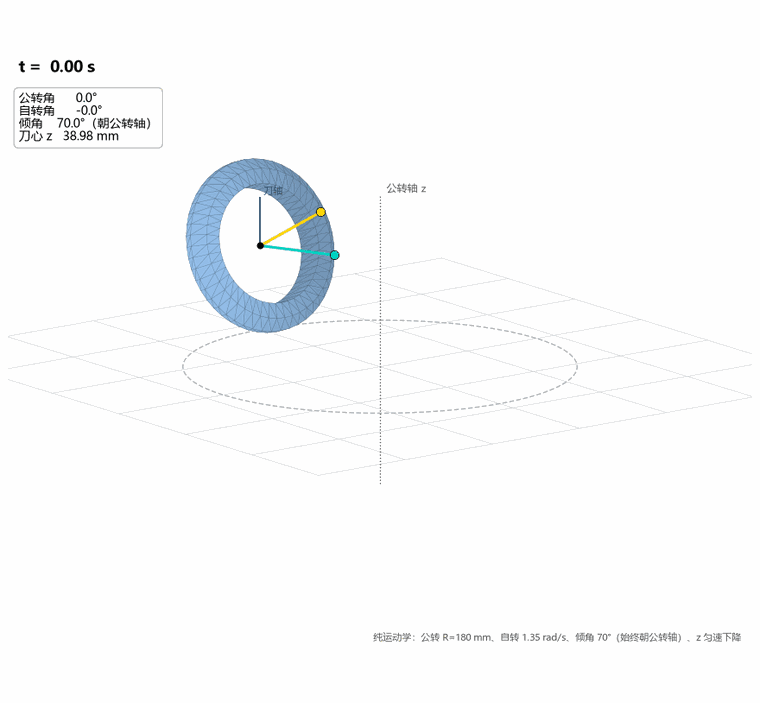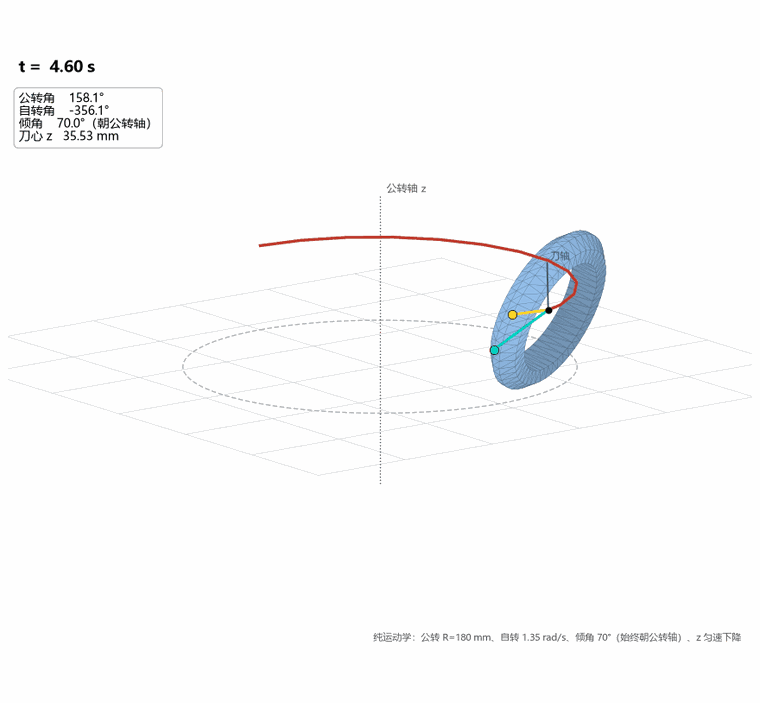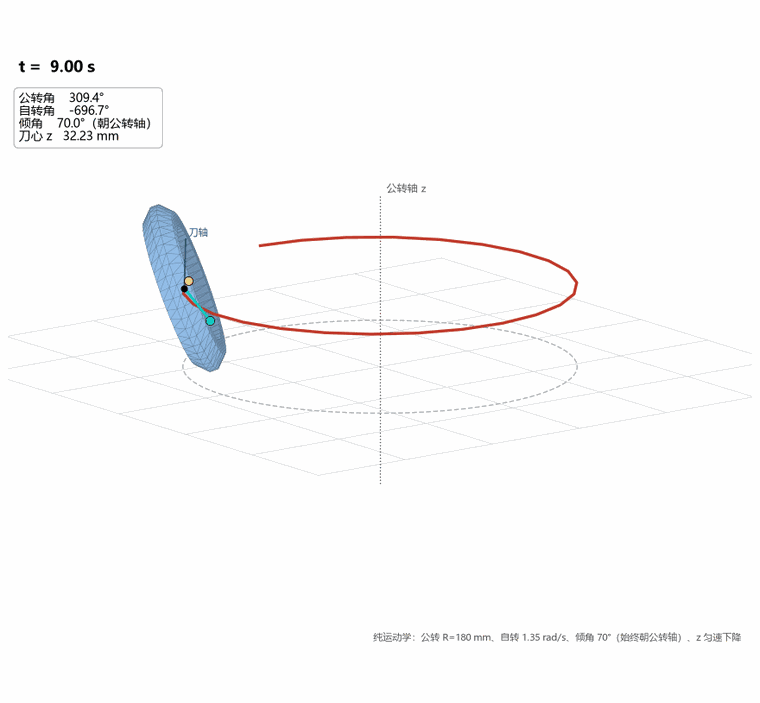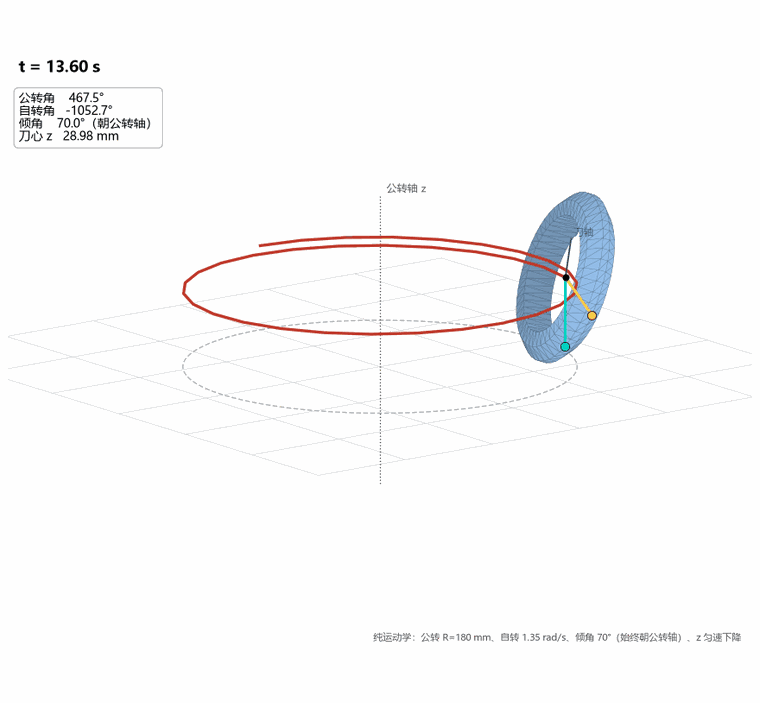
倾角不写进控制器,而是烘焙进几何:gen_hob.py --euler 0,-θ,0。符号取负,刀轴就指向 -x;把刀心放在 +x 径向,刀轴就始终朝着公转轴。公转时 a(t)=Rz(ωo·t)·a0,倾角大小不变、方向始终径向。
3. 三、怎么证明它真的在按公式走
光看动图不够。我让 PFC 每帧导出 wall.pos 和 wall.euler,再和解析解逐帧对比:
刀心位置 vs p(t);公转半径 |p_xy|vs R;从 euler(intrinsic XYZ)反算刀轴R·a0,vsRz(φ)·a0;自转角: Rz(−φ)·R(t)的相邻帧旋转向量沿a0累积,vs−ωs·t。
结果(17″ 刀圈缩尺 ×0.37,R=180 mm,ωo=0.6 rad/s,14 s):
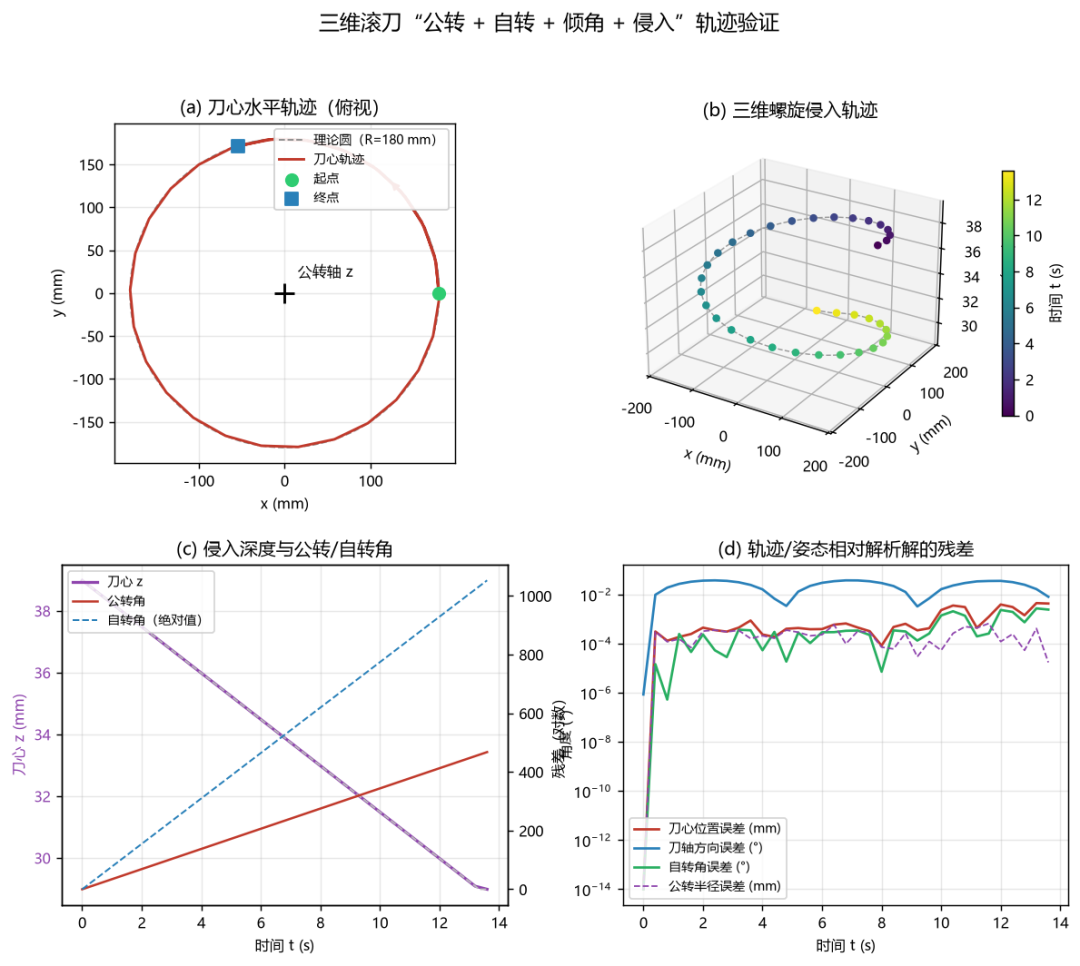
倾角从 20° 加到 70°,刀盘接近侧立,误差仍在同一量级。说明这套控制律不依赖具体倾角。
4. 四、70° 侧立时,刀是真的压进去了
只看俯视轨迹容易误判。我沿刀心切了一刀剖面,把球和刀都投影到 x-z 平面:
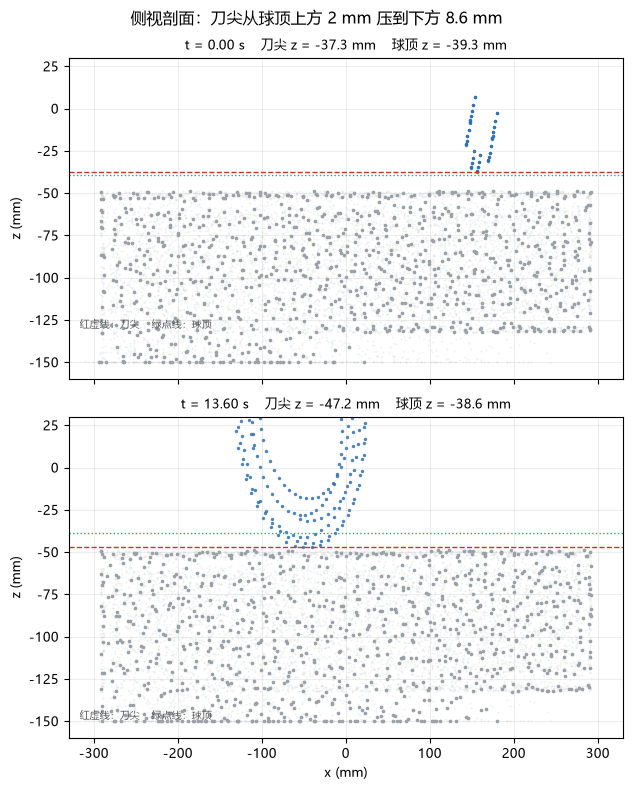
这张图也解释了为什么倾角在动图里容易“看不出来”:俯视投影会把竖直方向压扁,小倾角在等轴视角下几乎等于平躺。换一个低仰角,或者直接看剖面,才不会被错觉骗到。
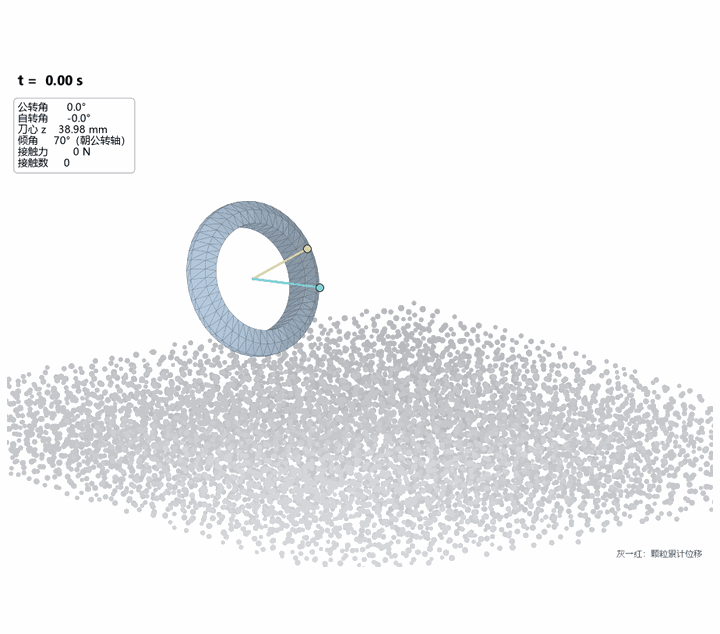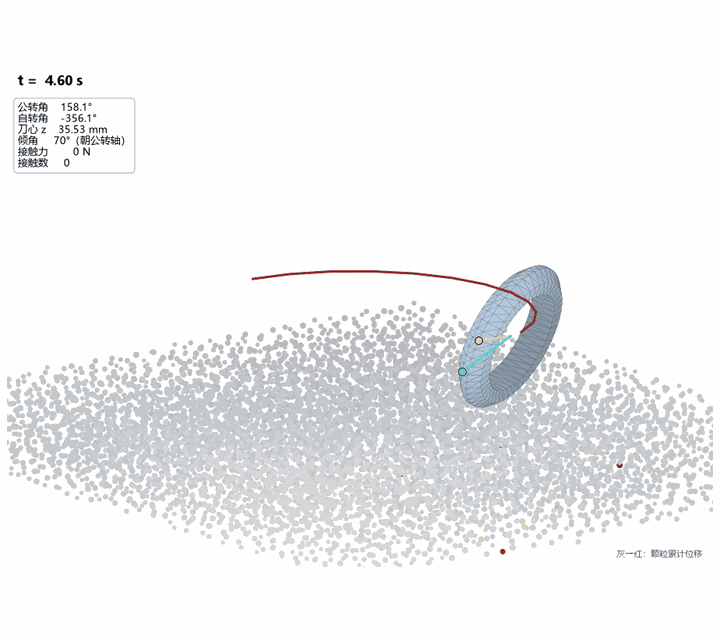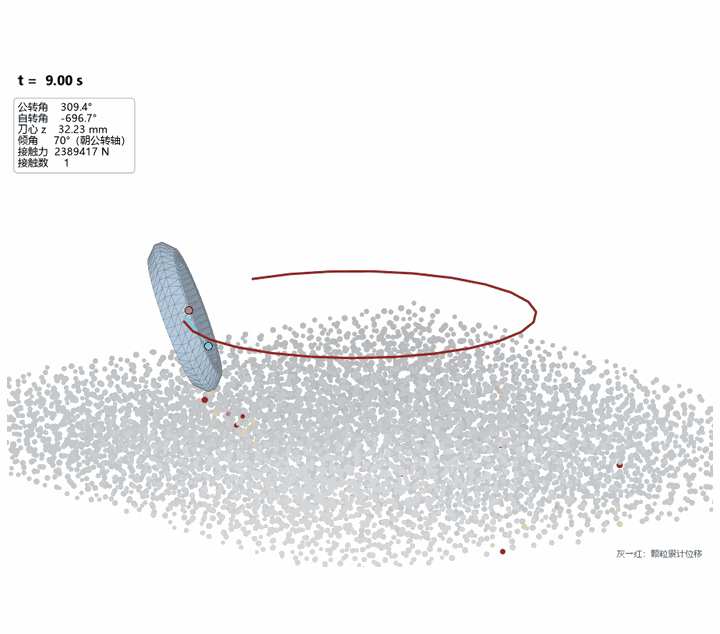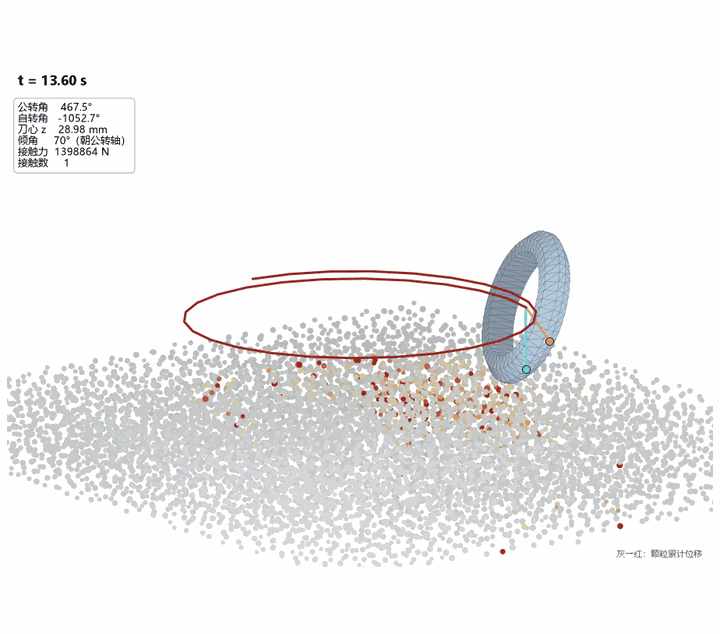
5. 五、三个坑,每个都花了时间
坑一:动图里刀在“跳舞”。
一开始以为是运动控制写错了。核对数据才发现,相邻帧的相对转角恒为 18.02°,轴也连续变化——数据完全规律。问题出在绘图脚本:把 wall.euler 的度直接传给了 scipy,而 scipy 默认按弧度解释。姿态被放大 57 倍,看起来就是乱舞。
坑二:导入几何后设 wall.euler 不生效。
读回来是设定值,但顶点没动。倾角必须在 gen_hob.py --euler 阶段烘焙;控制器只管旋转,不管“初始姿态”。
坑三:低孔隙率 ball.distribute 的球床,恢复后会自己炸开。
用孔隙率 0.20 生成的 .sav,恢复到新进程后不改任何参数,model solve 0.05 s 内球床从 z=−9.8 弹到 156 mm。日志里那句 “There may be huge overlaps!” 不是客套话。
后来改成:孔隙率 0.36(随机密堆极限附近)松散生成 → 顶墙 5 mm/s 压实 → 删顶墙平衡 → 再加平行键。胶结也有讲究:只写 contact cmat apply 不够,还要补 contact method bond gap 和 contact property pb_kn/pb_ks;pb_kn 给到 10⁶ N/mm 会让键建立瞬间就断。
6. 六、这套东西已经抽成技能
技能名 pfc-hob-orbit,放在 ~/.claude/skills/pfc-hob-orbit。包含:
code/hob_motion.dat:参数化的 FISH 控制器,改 R、ωo、θ、vz、切深就能用;code/verify_trajectory.py:逐帧对比解析解,直接出门槛表和图;code/animate_kinematics.py:纯运动学动图(刀 + 轨迹 + 公转轴 + 倾角);code/animate_cutting.py:带岩石的切削动图;references/DERIVATION.md、references/PITFALLS.md:推导、API 语义和上面这些坑;references/demo/:可复现的成样和切削模板。
典型用法:
诚实声明:这篇的重点是运动学,不是岩石强度。算例里的球床是压实成样的部分胶结模型(约 3300 个完好键),70° 这轮 14 s 内没有记录到键断裂;质量缩放也是 ×1000。轨迹和姿态的精度可以放心引用,接触力的绝对值不要直接当工程值。
如果只需要“把刀按指定的公转、自转、倾角动起来”,上面的控制器可以直接抄。要复现真实破岩(裂纹、碎块、比能),下一步是把成样回弹消掉再做标定——那是另一个话题。
如果这套控制器对你有用,先收藏;想换别的公转半径、倾角或刀径,把参数发我,我按同一套验证流程跑给你看。
技能:pfc-hob-orbit | 算例:E:\pfcskills\skills\hob_orbit_3d