Luminary带来网格无关的AI CAE模型新架构SMART和皮卡车风阻模型
针对很多AI代理模型论文精度很高,但实际应用时效果显著下降的问题,AI CAE创企Luminary近期提出了新的网格无关模型架构:Luminary-SMART,直接基于几何形状预测,效果超越DoMINO和GeoTransolver。
同时,Luminary公司也发布了一个基于SMART架构构建的皮卡车风阻预测模型Shift-Truck。
为什么要提出SMART架构
当前AI代理模型领域,除了图结构和卷积神经网络,NVIDIA公司发布的DoMINO和GeoTransolver是常见的2个架构。
DoMINO能够处理任意复杂的形状,适应不同大小的几何结构,运行速度比传统求解器快几个数量级,而且结果足够可靠。Luminary与客户一起推动DoMINO落地,并对其进行性能优化,推出了SHIFT系列模型,包括
和Honda联合开发的SUV汽车风阻模型SHIFT-SUV、和Otto Aerospace联合开发的机翼气动模型SHIFT-Wing、无人僚机空气动力学模型SHIFT-CCA、泵内流模型SHIFT-Pump、潜艇水动力模型SHIFT-Submarine。
GeoTransolver问世后,进一步拓展了AI代理模型在非线性、不规则域和多尺度物理场的能力。凭借过往的经验积累,Luminary在业界率先推出了基于GeoTransolver架构的导弹超音速气动模型SHIFT-Missle、车体碰撞模型SHIFT-Crash和锂电池传热模型SHIFT-Battery。
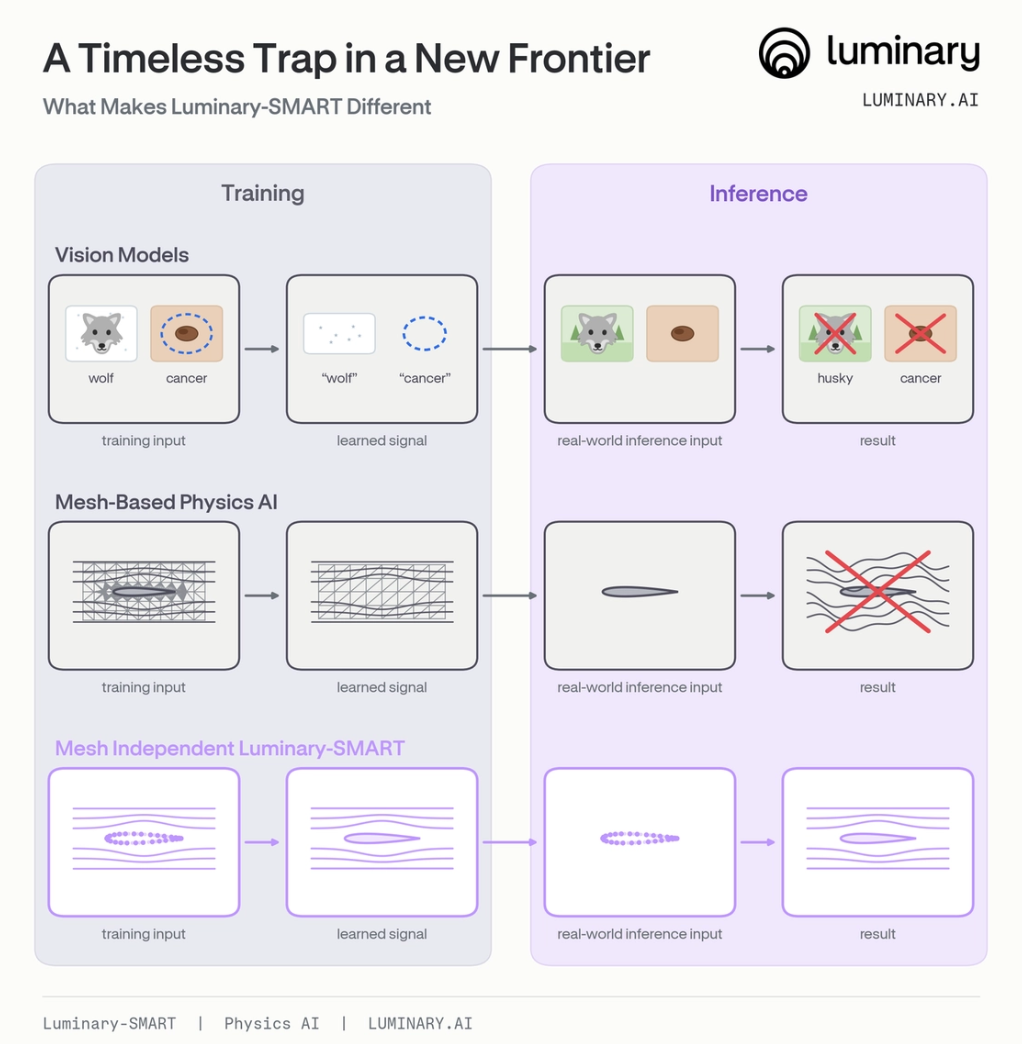
然而,传统模型架构存在一个问题:模型可能在给出的所有测试数据上表现得都非常出色,但实际上却可能完全学到了错误的东西。
举个例子,用一系列哈士奇和狼的图片训练模型区分狼和哈士奇,模型在数据集上的表现全对。但如果换另一张雪地上其它动物的图片测试模型,模型可能会将其识别为狼。其原因是,训练数据集里每个狼的背景里都有雪地,模型实际上学习到的是雪地=狼。
类似的情况在AI代理模型领域也存在:
多数AI代理模型都是基于高精度的仿真数据进行训练,这些仿真数据包含了详细的网格划分,且这些网格划分都针对对结果有影响的重点区域,如边界层等做了对应的优化划分。
因此,模型在训练过程中逐渐学会了依赖网格信息,而非底层物理规律。由于验证测试数据也是基于同样的详细网格提供的,因此在训练过程中的验证也显得很完美:评估指标高,误差低。
然而,当用户上传的是原始几何文件时,模型失去了依赖的参考:网格,因而这些在论文中看起来出色的模型,在实际应用时效果让人失望。
SMART架构特点
Luminary-SMART不使用网格数据,而是将原始几何信息转化为一组表面点云。然后,编码器将这些点云整理成一组简洁的几何Token,并在每个层上对不同的点进行重新采样,从而避免依赖某一组点。
推理过程也是类似的:从原始几何数据中提取点,以相同的方式构建几何Token,然后在需要预测的任何位置对这些标记进行查询。
由于查询点之间相互独立,因此该模型可以以任意分辨率进行场域的解析。最终得到的模型不会受到任何未知分割结果的干扰:无论是不同的网格结构还是原始几何文件,对它来说都是一样的。由于模型的处理能力并不用于记忆网格信息,因此可以学习相关的物理原理。
SMART架构对比之前架构
SMART架构来源于Luminary对DoMINO架构和GeoTransolver架构的优化,并兼具了两者的优点
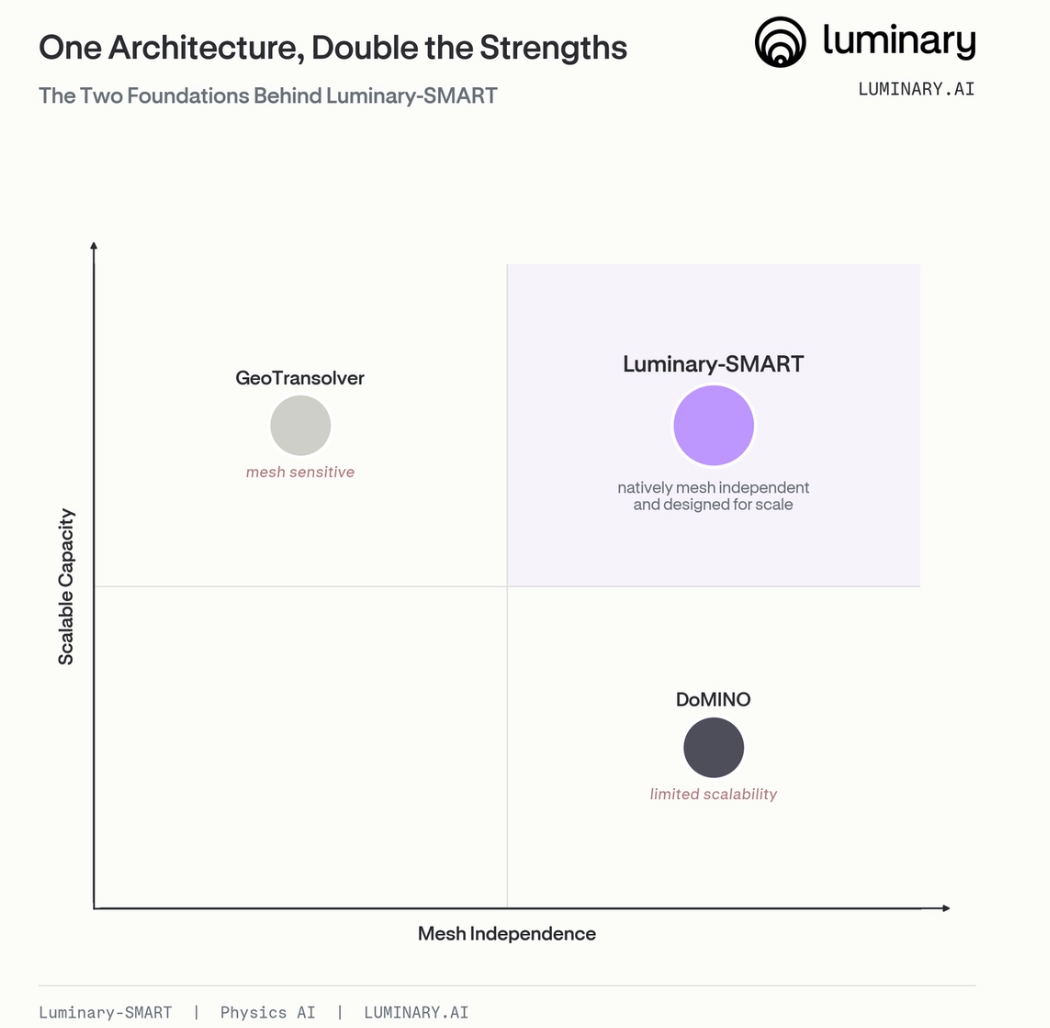
DoMINO与Luminary-SMART一样,采用点云而非网格化的处理方式,具备基本的网格独立性,但它无法像GeoTransolver这样的基于Transformer的架构那样实现可扩展性能。
GeoTransolver以Transformer为核心,Luminary对其进行改造,精准度提升幅度达原来的10倍,但它无法与DoMINO在网格独立性方面的优势相媲美。
Luminary没有选择继续改进其中任何一种架构,而是提出了一种能够同时实现这两种特性的新架构:Luminary-SMART。
SAMRT结合了在DoMINO和GeoTransolver中积累的最佳实践经验,天生就具备网格独立性和可扩展性,它在网格独立性方面优于DoMINO,在较小规模下的准确性方面则优于GeoTransolver。
SMART架构的测试结果
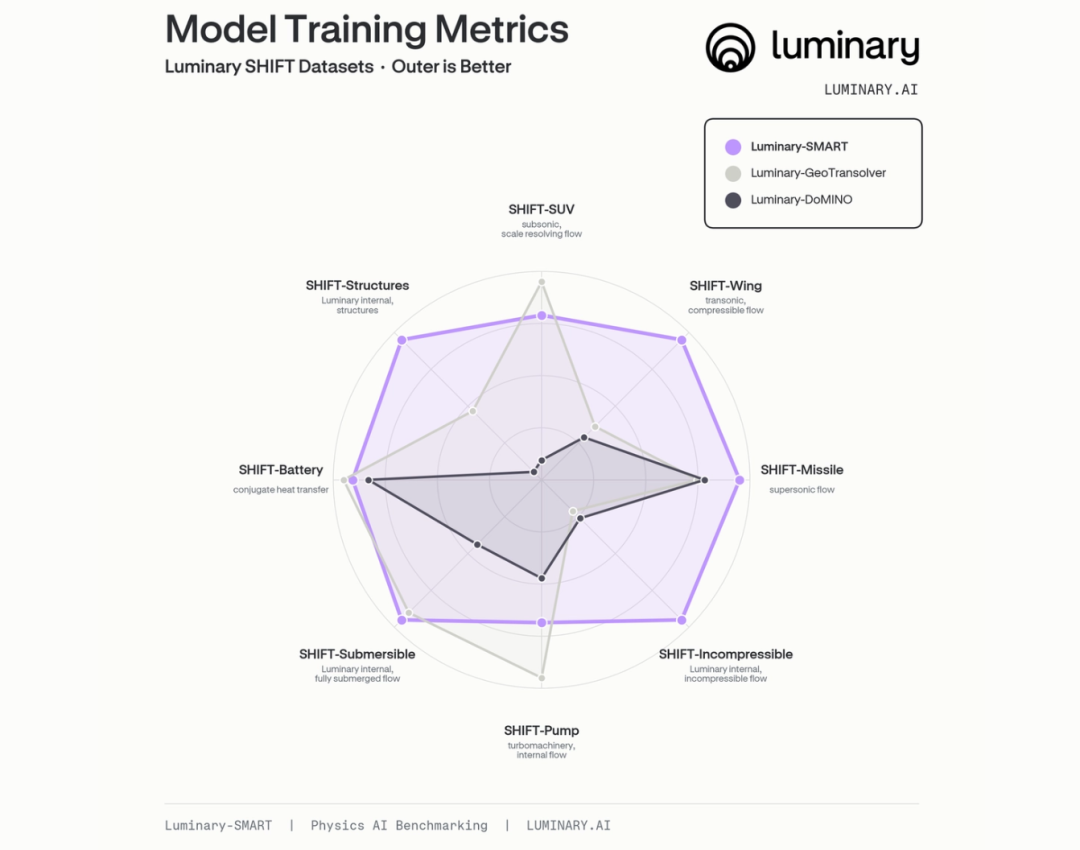
针对R²系数和相对L2误差这样的评估指标,在Luminary之前发布的8个SHIFT数据集上,Luminary-SMART在5个数据集中的表现优于Luminary改进的GeoTransolver,而在另外3个数据集上,Luminary改进的GeoTransolver则有所领先。
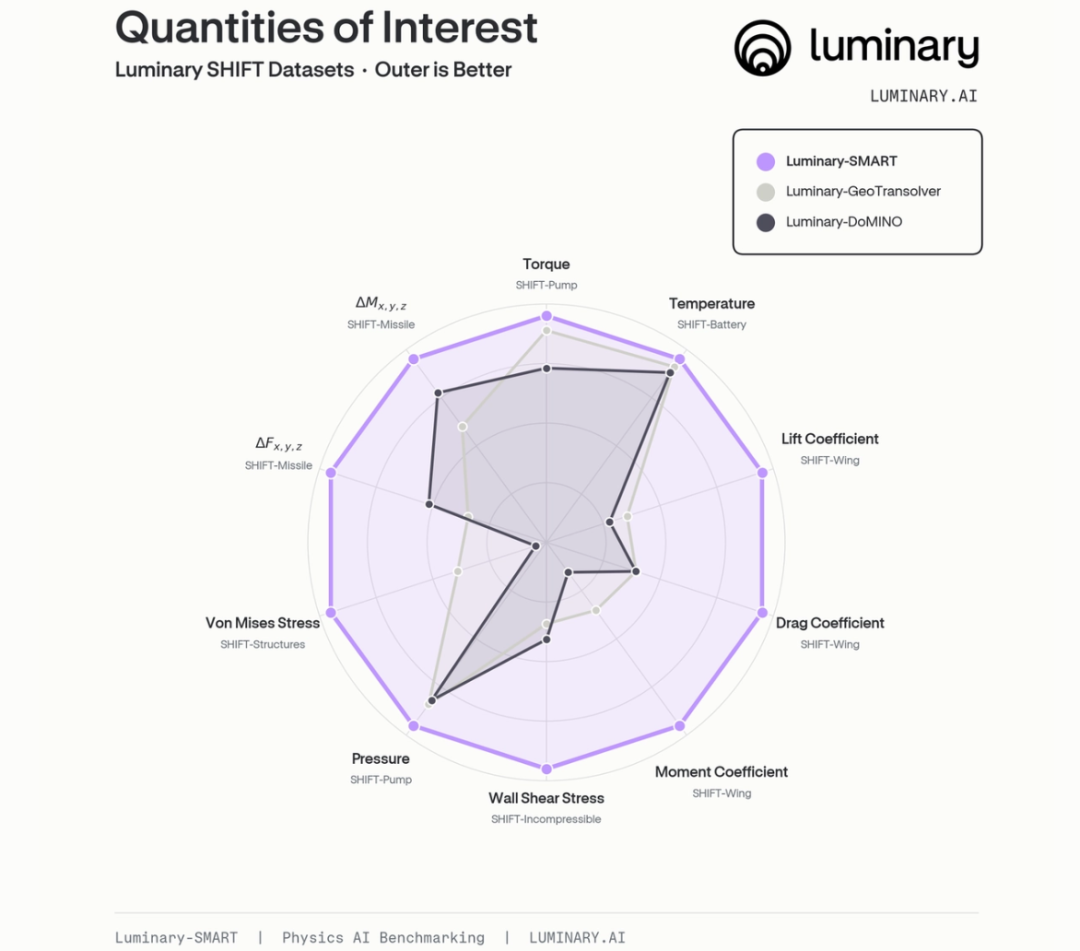
当关注点变成重要的量的预测结果,Luminary-SMART就实现了全面的领先。
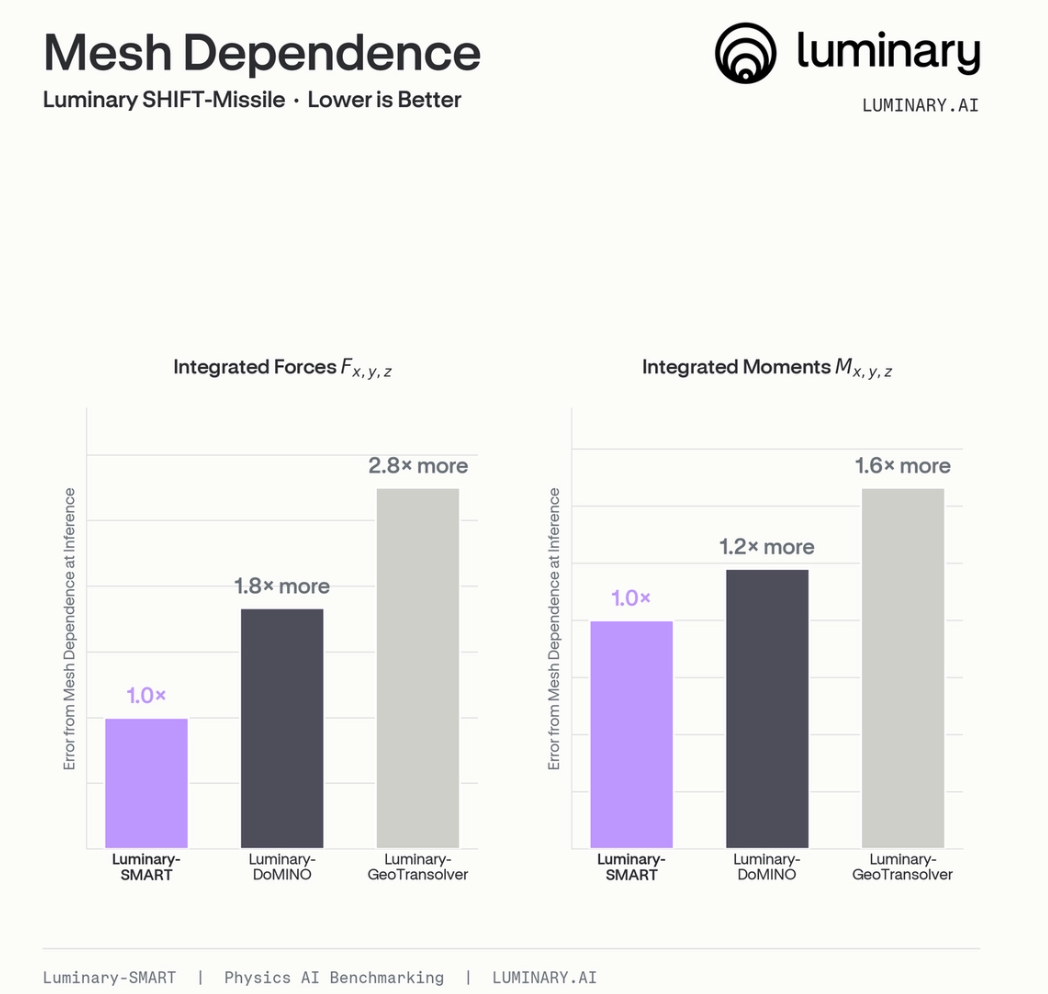
为了体现网格的影响,Luminary使用每个模型训练时所使用的相同几何形状,将网格去除,然后作为原始几何文件输入到推理过程中。接着观察预测结果的变化幅度。变化越小,说明模型对网格的依赖性就越低。
在超音速SHIFT-Missle数据集上,Luminary改进的GeoTransolver模型对于合力的预测结果比Luminary-SMART模型的预测结果偏差要大2.8倍,在积分力矩方面也相差1.6倍。改变几何分割方式、分辨率,或者使用不同的文件格式,比如.SSTEP、.x_t或其他CAD格式,这种差异就会进一步增大。
Luminary-SMART在推理速度上也更为出色。在SHIFT-SUV数据集上,Luminary-SMART在类似硬件下,推理速度比Luminary改进的GeoTransolver快了3.1倍。这也源于其设计理念:Luminary-SMART将计算资源集中在物理计算上,而非处理网格数据,因此它能够使用更简洁、更高效的模型来实现更多的计算任务。
SHIFT-Truck 皮卡风阻模型
SHIFT-Truck是Luminary发布的首个基于SMART架构训练的皮卡风阻模型,可以仅根据几何形状预测 时平表面压力和壁面剪切应力,通过对这些场量在车身表面积分,即可得到气动力。
训练数据来自对一个参数化皮卡模型进行的 DDES延迟分离涡模拟(Delayed Detached Eddy Simulations ) ,在 1.22 亿网格单元的计算网格上,采用 SA‑DDES 方法并结合二阶空间离散格式。时间推进使用隐式 BDF2 格式,时间步长 Δt = CTU/500(CTU 为对流时间单位)。
仿真包含旋转车轮与五条移动带,结果在约 36 个 CTU 时长上进行时均。每个算例耗时 56.3 个 H100‑GPU 小时。
皮卡的参数化模型在Blender中构建,包含17个参数,其中 15 个参数是连续的,用于控制前脸、驾驶室、车窗区域、货斗以及车身姿态。另外 2 个参数是离散的,用于切换货斗盖板和前扰流板的开启状态。
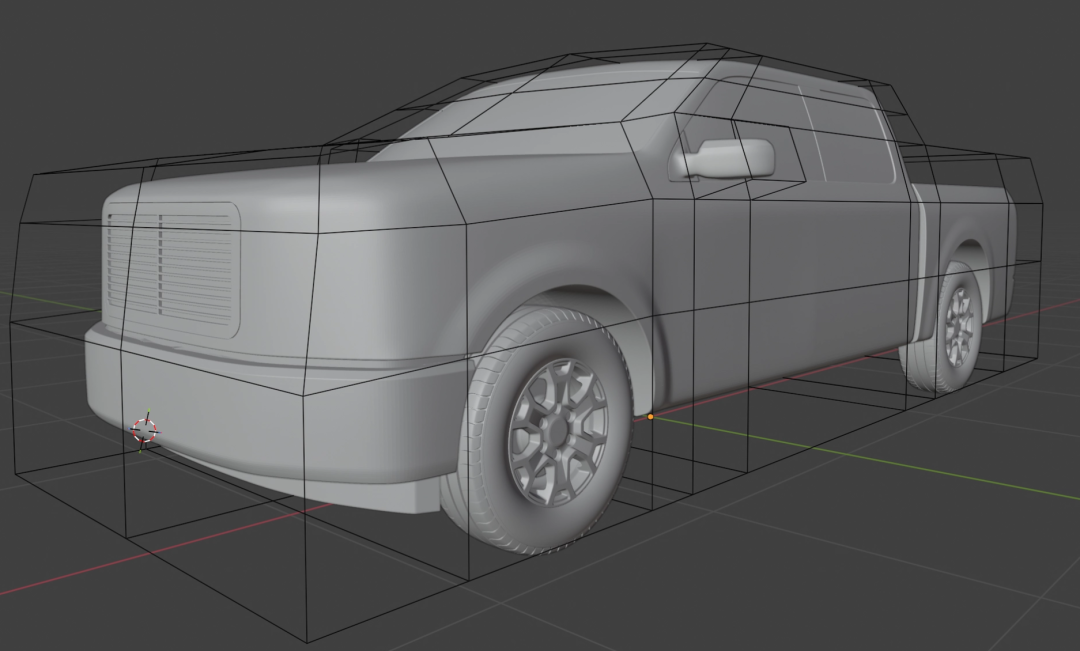
使用 Sobol 序列来采样连续参数,从而得到了 250 种不同的形态几何结构。每种几何结构都经过了四种不同的货斗盖板状态和前扰流板的开启状态的与空气动力学参数的模拟。这样总共得到了大约 1,000 个设计点。
SHIFT-Truck基于 613 个训练样本从零开始训练,并在固定的 57个样本集 合上进行评估。
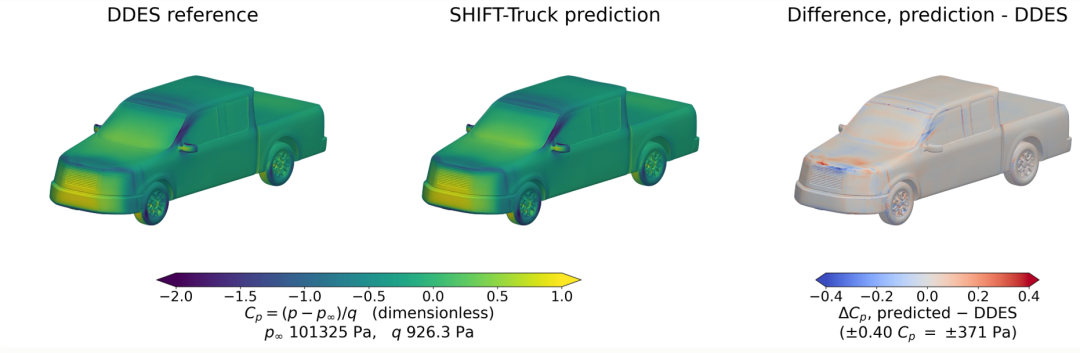
以 DDES 结果为基准,模型预测的风阻系数中位误差为 3.8 个Count,平均绝对误差为 5.5 个Count,对应决定系数 R² 达 0.96。此处,1 个计数定义为 Cd 的 0.001。
从实际情况看,每组参数需要 56.3 小时才能完成一次求解,2000 次求解耗时超过 11万小时,模型推理来执行同样的评估快了大约 3,000 倍。
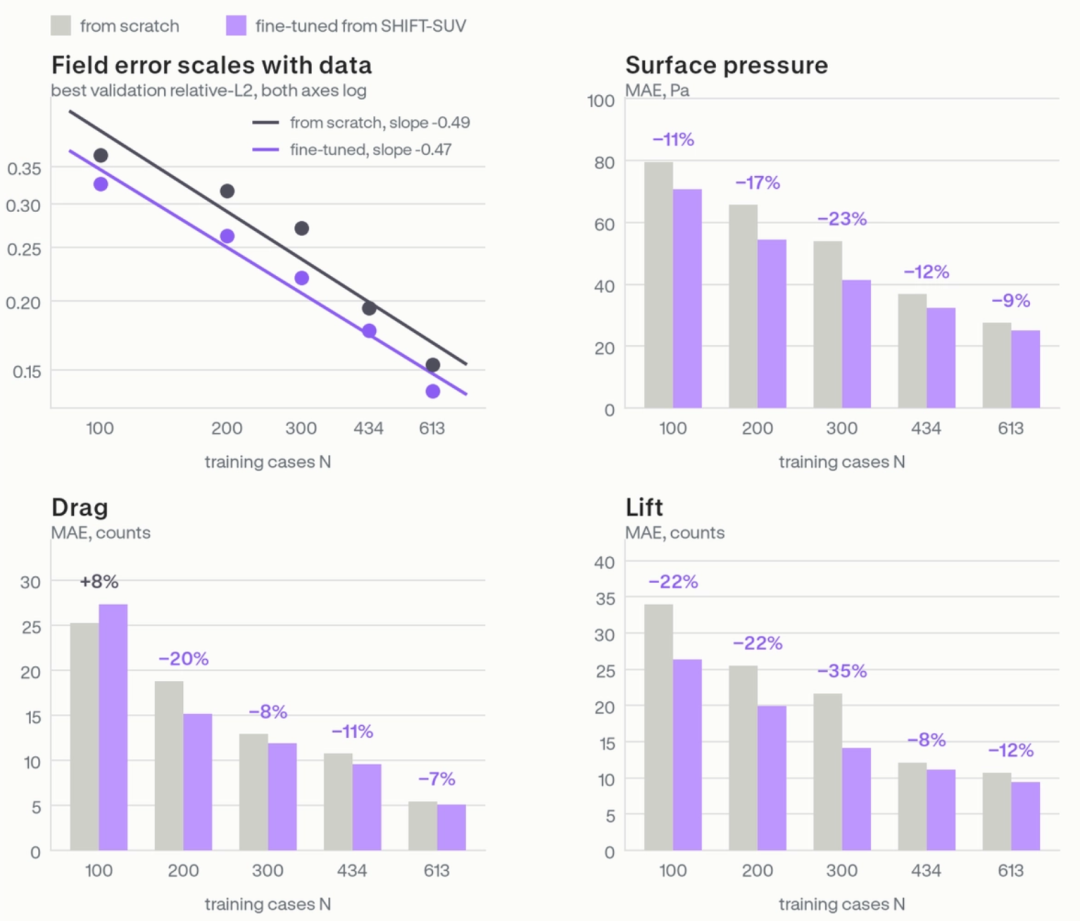
值得注意的是,Luminary还对比了从零基于SMART架构训练模型,和基于SHIFT-SUV模型微调模型的结果差异。在100-600不同的样本量下做了对比测试,总体来看,基于既有模型微调的方法结果相比从零训练有大概10-20%的提升。
后续工作
目前Luminary表示SMART架构已经投入客户使用数月,公司还在不断总结经验,了解模型在哪些地方存在不足,在哪些地方表现优异。
从一年前发布SHIFT-SUV到如今SHIFT-TRUCK,Luminary在持续推动AI代理模型快速发展,也正是由于SHIFT系列数据集的支持,新模型架构的改善变得更快速。公司表示SMART只是新的架构之一,公司也还在尝试其他一些新的架构,持续推动物理AI的技术发展。