
走行轮爆胎之后,这列车还能不能安全回库?

一只橡胶走行轮漏气,一列满载的胶轮地铁会怎样?
重庆交通大学与中车株洲的这篇论文,用 34 个自由度的动力学模型和 1200 次多目标迭代,给出了两个答案:一个叫“能活下来”,另一个叫“还能再稳一点点,但只有 3.5%”。
01 先搞清楚:胶轮地铁到底有几个轮子
巴黎地铁 1、4、6、14 号线,墨西哥城的大部分线路,台北捷运文湖线,蒙特利尔地铁——这些都不是钢轮钢轨,而是胶轮地铁。它曲线通过能力强、爬坡能力强、噪声低,代价是走行轮变成了橡胶件:会磨损、会漏气、会爆胎。
所以这类车的转向架上,其实装了三套轮子:
4 个充气橡胶走行轮 承载、牵引、制动、减振
4 个钢轮(安全轮) 正常不接触轨面,爆胎后顶上去
4 个充气橡胶导向轮 在导向面上预压运行,负责“拐弯”
这个设计的关键在钢轮:轨面上对应铺了一段钢轨,正常工况下钢轮与钢轨之间留有间隙,一旦走行轮失效,钢轮落下来接管载荷,让列车能自己开回维修点——而不是把乘客晾在隧道里。
论文研究的对象是两侧导向型胶轮地铁(另有中央导向、中央沟槽导向两种),一个转向架 4 走行轮 + 4 钢轮 + 4 导向轮,悬挂由空气弹簧、垂向/横向减振器、横向止挡构成。
02 34 个自由度,是怎么数出来的
很多文章写到这里会直接跳到“建立动力学模型”,但这一步的账其实可以算得很清楚:
6 × 3(车体 + 两个构架)+(4 走行轮 + 4 导向轮)× 2 = 34
车体和构架各取伸缩、横移、沉浮、侧滚、点头、摇头 6 个自由度;走行轮只考虑绕 y 轴,导向轮只考虑绕 z 轴;轴桥自由度忽略。模型里几个关键参数是:转向架质量 5000 kg,走行轮径向刚度 1000 kN/m、径向阻尼 25 kN·s/m、侧偏刚度 500 kN/m,导向轮径向刚度 1000 kN/m、径向阻尼 2.5 kN·s/m,构架侧滚/点头/摇头转动惯量分别为 2000、3000、7800 kg·m²。
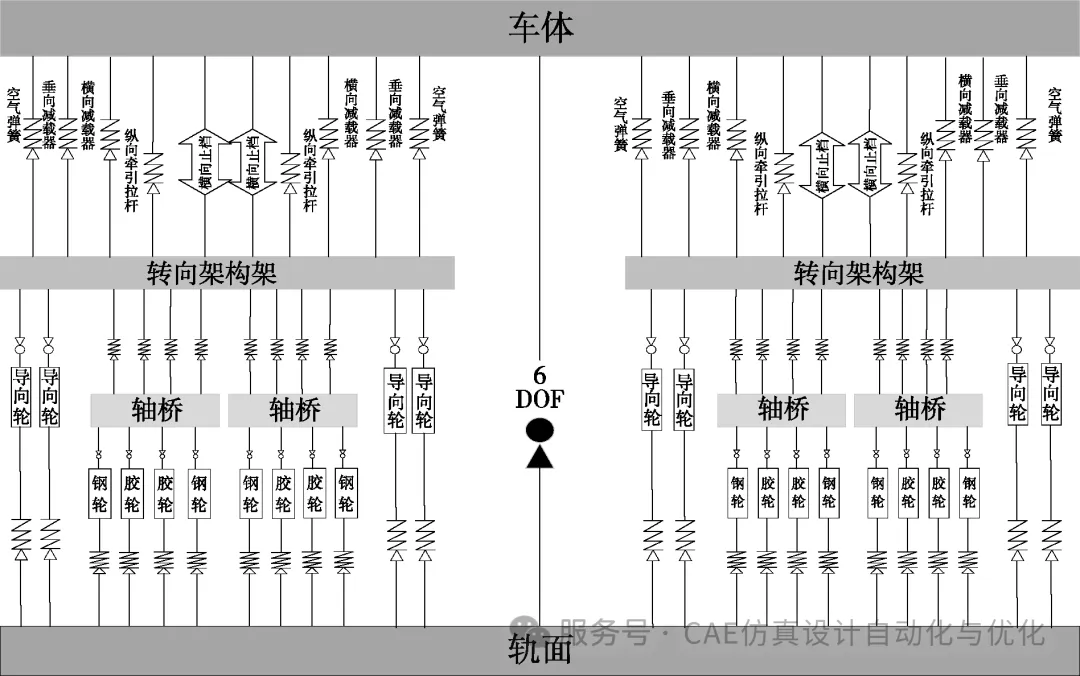
图 1 车辆结构拓扑关系:车体—构架—轴桥—三套轮系—轨面(论文原图)
线路侧,作者按 R100 至 R700 建了 5 种曲线,用三次抛物线缓和曲线连接,外侧设超高。以最苛刻的 R100 为例:曲线半径 100 m,超高 175 mm、超高率 7%,运行速度 45 km/h、曲线限速 50 km/h。而论文把仿真一直做到了 55 km/h——比限速还高 5 km/h,等于主动给结论留了安全余量。
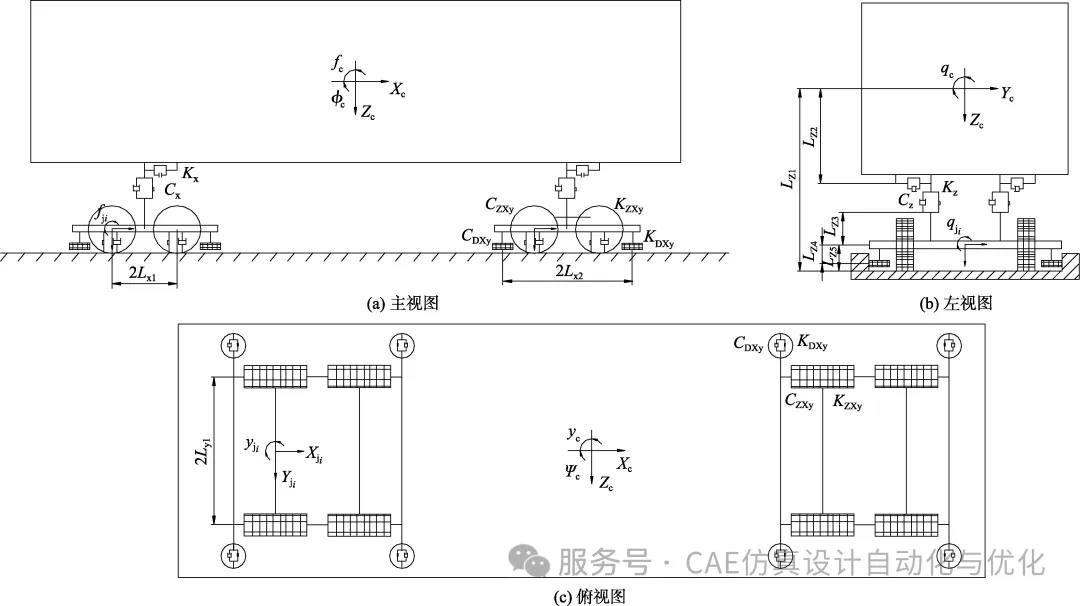
图 2 车辆动力学模型主视/左视/俯视三视图(论文原图)
模型在 Adams 里搭起来。后面的所有结论——不管多漂亮——都建立在这个模型上,这一步不扎实,优化就是空转。
03 第一个问题:失效之后,还安全吗
胶轮地铁没有专门的动力学性能国家标准,作者借用了跨座式单轨(同样是胶轮走行)的研究成果,把判据定为两条:走行轮轮重减载率不超过 0.8,车体侧滚角不超过 10°。曲线通过性则按技术要求与 GB/T 5599 卡三条线:走行轮受力 < 78.4 kN、导向轮受力 < 15 kN、轮轴横向力 < 48 kN。
工况选最狠的一组:R100 曲线、空载、15~55 km/h,让前转向架的前左、前右、后左、后右四个位置的走行轮分别失效,一个一个算。
表 1 前转向架单轮失效工况下的极值(R100 曲线、空载、15–55 km/h)
四项全部在限值内,结论是:无论前转向架哪一个走行轮失效,车辆在 15~55 km/h 都不会倾覆,能撑到维修点。
其中有两个细节值得注意,也是这篇文章里容易被忽略的判断:
① 最不利速度不是最低速。减载率在 20 km/h 达到 0.650,走行轮最大垂向力在 25 km/h 达到峰值。低速并不意味着安全——这跟“开慢点就没事”的直觉正好相反。
② 钢轮一旦落轨,全程参与承载。失效工况下 3 个轮的总载荷反而比正常 4 个轮小——因为安全轮分走了一部分。所以失效工况本质上是“换了一套承载路径”,而不是“少了一个轮子”。
04 第二个问题:怎么让它更稳(modeFRONTIER 出场)
安全性确认之后,才轮到“优化”。这里的思路很标准,但每一步都踩在点上:
第一步,用 Sobol 全局灵敏度,从 11 个参数里挑出真凶。
作者没有直接拿十几个悬挂参数去跑遗传算法,而是先用 Sobol 做方差分解——这是一种全局灵敏度方法,能处理非线性和参数之间的交互作用。对悬挂这种强耦合系统,局部灵敏度(逐个摄动求导)很容易骗人:某个参数单独变没影响,两个一起变影响却很大。
在 AW3 载荷、45 km/h 工况下,11 个参数的排序是:
表 2 Sobol 灵敏度分析结果(仅列前四位,“—”表示未进入该目标的前列)
结论很干脆:11 个参数里,真正说话的就这 5 个,而且“空气弹簧垂向刚度”一个人就占了 25%~28%。变量从 11 个砍到 5 个,计算量直接少一半以上——这比换一个更花哨的优化算法有用得多。
第二步,把优化问题写成标准形式。
目标两个:轮重减载率最小、车体侧滚角最小。约束四个:走行轮垂向力 ≤ 78.4 kN、导向轮横向力 ≤ 15 kN、侧滚角 ≤ 10°、减载率 ≤ 0.8。设计变量五个,区间如下——然后在 Adams 与 modeFRONTIER 之间搭联合仿真流程,用 NSGA-II 做多目标搜索。
表 3 设计变量区间与 1200 次迭代后的优化结果
跑 1200 次迭代后,五个变量都收敛到一个很窄的区间,减载率稳定在 0.413~0.415、侧滚角稳定在 1.778°~1.782°。取定解:减载率 0.428 → 0.413(降 3.5%),侧滚角 1.788° → 1.777°(降 0.6%)。
05 那个 3.5%,到底值不值
如果按“优化必须立竿见影”的期待,这篇文章的结论会让人失望:两个指标只动了 3.5% 和 0.6%。但把它放回工程语境里,有三个角度值得说清楚。
① 失效工况本来就没什么余量可挖。
前面已经看到,单轮失效时减载率已经顶到 0.65(限值 0.8),钢轮受力用到限值的 88%。这是一个“每挪一步都可能越界”的场景。在这种场景里能让两个目标同时往下走,本身就是结果;指望降 30%,只能说明模型还有别的问题。
② 两个目标是一起变好的。
减载率管的是“轮子会不会抬起来”,侧滚角管的是“车体会不会歪”。这俩在参数空间里是拉扯关系——通常压下葫芦起了瓢。这次两个都降,说明搜索方向找对了,而不是靠牺牲一个换另一个。
③ 真正的产出不是那两个数字,是“参数该往哪儿走”。
把 1200 次迭代的结果翻译成物理语言,其实就一句话:垂向放软、横向加硬。
空气弹簧垂向刚度 363 → 202 kN/m ↓ 约 44%
空气弹簧横向刚度 260 → 463 kN/m ↑ 约 78%
导向轮径向刚度 500 → 685 kN/m ↑ 约 37%
走行轮径向阻尼 15.0 → 18.7 kN·s/m ↑ 约 25%
空气弹簧垂向阻尼 5.00 → 5.39 kN·s/m ↑ 约 8%
垂向软下来,是为了在走行轮失效、载荷突然转移时吸收冲击;横向硬起来,是为了压住侧滚。这是典型的“协调匹配”——注意它跟“全面调软”或“全面调硬”都不一样,单参数一个个试,很难同时照顾两个目标、还压住四条约束。
换句话说:优化给的不是“更好的数”,是“更好的方向”。参数往哪边挪、挪多少,这件事靠经验拍脑袋效率极低,而这正是多目标搜索最擅长的地方。
顺便说一句,1200 次在优化里不算多。这类“单次仿真几十秒级”的动力学模型,配合 DOE 采样 + 代理模型加速,做到 3000~5000 次、甚至上万次都很现实——样本越密,Pareto 前沿才越接近真实边界。
06 这个案例真正值得学的四点
1)先做“能不能活”,再做“能不能更好”。失效工况是安全底线,用仿真去验证边界;优化是边界之内的事。顺序反了,优化出来的方案可能根本不允许出现。
2)灵敏度筛变量,比换算法有效。11 个参数 → 5 个,计算量直接砍掉一大半,而且结论更容易解释。这是投入产出比最高的一步。
3)约束里必须带上曲线通过性。把走行轮垂向力、导向轮横向力、钢轮受力都写进约束,才能避免“稳定性优化完了、通过性垮了”的典型翻车。
4)没有国标的时候,判据要交代清楚。胶轮地铁没有专门规范,作者借的是跨座式单轨的成果和 GB/T 5599,并在文中写明了依据。这一点比数字本身更重要——工程结论的可信度,一半在模型,一半在判据。
论文出处
文孝霞,刘航,杜子学,廖从建.走行轮失效对胶轮地铁车辆稳定性影响及动力学性能优化[J].江苏大学学报(自然科学版),2026,47(1):1-8,30.DOI:10.3969/j.issn.1671-7775.2026.01.001
本文基于上述论文整理,观点与解读为作者个人理解,数据均引自原文。文中插图为论文原图,如需转载请一并注明出处。


